
Ein Wechselstrommotor ist ein Elektromotor, der mit Wechselstrom betrieben wird . Er besteht üblicherweise aus zwei Hauptteilen: einem äußeren Stator mit Spulen, die mit Wechselstrom versorgt werden und ein rotierendes Magnetfeld erzeugen , und einem inneren Rotor, der an der Abtriebswelle befestigt ist und ein zweites rotierendes Magnetfeld erzeugt. Das Rotormagnetfeld kann durch Permanentmagnete, Reluktanzmagnete oder Gleich- bzw. Wechselstromwicklungen erzeugt werden.
Weniger verbreitet sind Wechselstrom- Linearmotoren, die nach ähnlichen Prinzipien wie Rotationsmotoren arbeiten, jedoch sind ihre stationären und beweglichen Teile in einer geraden Linie angeordnet, wodurch eine lineare Bewegung anstelle einer Rotation erzeugt wird.
Funktionsprinzipien
Die beiden Haupttypen von Wechselstrommotoren sind Induktionsmotoren und Synchronmotoren. Der Induktionsmotor (oder Asynchronmotor) nutzt stets die geringe Drehzahldifferenz zwischen dem rotierenden Magnetfeld des Stators und der Drehzahl der Rotorwelle, den sogenannten Schlupf, um in der Rotorwicklung einen Wechselstrom zu induzieren . Daher kann der Induktionsmotor kein Drehmoment nahe der Synchrondrehzahl erzeugen, da die Induktion (bzw. der Schlupf) dort irrelevant ist oder nicht mehr auftritt. Im Gegensatz dazu benötigt der Synchronmotor keine Schlupfinduktion und verwendet entweder Permanentmagnete, ausgeprägte Pole (mit hervorstehenden Magnetpolen) oder eine unabhängig erregte Rotorwicklung. Der Synchronmotor erreicht sein Nenndrehmoment exakt bei der Synchrondrehzahl. Das bürstenlose, doppelt gespeiste Schleifringläufer-Synchronmotorsystem verfügt über eine unabhängig erregte Rotorwicklung, die nicht auf dem Prinzip der Schlupfinduktion beruht. Der bürstenlose, doppelt gespeiste Schleifringläufermotor ist ein Synchronmotor , der exakt mit der Netzfrequenz oder mit einem Vielfachen davon betrieben werden kann.
Zu den anderen Motortypen gehören Wirbelstrommotoren sowie mechanisch kommutierte Wechsel- und Gleichstrommaschinen, bei denen die Drehzahl von der Spannung und der Wicklungsverbindung abhängt.
Geschichte


Die Wechselstromtechnologie basiert auf der Entdeckung von Michael Faraday und Joseph Henry in den Jahren 1830–31, dass ein sich änderndes Magnetfeld in einem Stromkreis einen elektrischen Strom induzieren kann . Faraday wird üblicherweise die Ehre für diese Entdeckung zugeschrieben, da er seine Ergebnisse als Erster veröffentlichte. [ 1 ]
Im Jahr 1832 erzeugte der französische Instrumentenbauer Hippolyte Pixii eine primitive Form von Wechselstrom, als er den ersten Generator entwarf und baute . Er bestand aus einem rotierenden Hufeisenmagneten, der über zwei gewickelte Drahtspulen lief. [ 2 ]
Aufgrund der Vorteile von Wechselstrom bei der Hochspannungsübertragung über große Entfernungen versuchten im späten 19. Jahrhundert zahlreiche Erfinder in den Vereinigten Staaten und Europa, funktionierende Wechselstrommotoren zu entwickeln. [ 3 ] Walter Baily war der Erste, der ein rotierendes Magnetfeld konzipierte und am 28. Juni 1879 der Physical Society of London eine funktionierende Demonstration seines batteriebetriebenen Drehstrommotors mit Kommutator vorführte. [ 4 ] Der französische Elektroingenieur Marcel Deprez beschrieb 1880 in einer Abhandlung eine nahezu identische Apparatur und identifizierte darin das Prinzip des rotierenden Magnetfelds sowie das Prinzip eines Zweiphasen-Wechselstromsystems zu dessen Erzeugung. [ 5 ] Die Konstruktion wurde jedoch nie praktisch demonstriert, da einer der beiden Ströme „von der Maschine selbst erzeugt“ wurde. [ 4 ] 1886 baute der in England geborene amerikanische Ingenieur Elihu Thomson einen Wechselstrommotor, indem er das Induktions- und Abstoßungsprinzip sowie sein Wattmeter weiterentwickelte . [ 6 ] Im Jahr 1887 patentierte der amerikanische Erfinder Charles Schenk Bradley als Erster eine zweiphasige Wechselstromübertragung mit vier Drähten.
Kommutatorlose Wechselstrom -Induktionsmotoren scheinen unabhängig voneinander von Galileo Ferraris und Nikola Tesla erfunden worden zu sein . Ferraris demonstrierte 1885 ein funktionierendes Modell seines Einphasen-Induktionsmotors, und Tesla baute 1887 seinen funktionsfähigen Zweiphasen-Induktionsmotor und stellte ihn 1888 dem American Institute of Electrical Engineers vor [ 7 ] [ 8 ] [ 9 ] (obwohl Tesla behauptete, das rotierende Magnetfeld bereits 1882 entwickelt zu haben). [ 10 ] 1888 veröffentlichte Ferraris seine Forschungsergebnisse bei der Königlichen Akademie der Wissenschaften in Turin, wo er die Grundlagen der Motorfunktion detailliert darlegte; [ 11 ] Tesla erhielt im selben Jahr ein US-Patent für seinen Motor. [ 12 ] Aufbauend auf Ferraris Experimenten stellte Michail Dolivo-Dobrowolsky 1890 den ersten Drehstrom-Induktionsmotor vor, eine deutlich leistungsfähigere Konstruktion, die zum Prototyp für Europa und die USA wurde. [ 13 ] [ 14 ] [ 15 ] Er erfand außerdem den ersten Drehstromgenerator und -transformator und kombinierte diese 1891 zum ersten vollständigen Drehstromsystem. [ 16 ] Auch der Schweizer Ingenieur Charles Eugene Lancelot Brown arbeitete an der Entwicklung des Drehstrommotors. [ 13 ] Weitere Drehstromsysteme wurden von dem deutschen Techniker Friedrich August Haselwander und dem schwedischen Ingenieur Jonas Wenström entwickelt . [ 17 ]
Induktionsmotor
Beleg
Würde der Rotor eines Kurzschlussläufermotors mit der Synchrondrehzahl laufen, bliebe der magnetische Fluss an jeder Stelle des Rotors unverändert, und es würde kein Strom im Kurzschlussläufer erzeugt. Aus diesem Grund laufen herkömmliche Kurzschlussläufermotoren mit einer Drehzahl, die einige zehn Umdrehungen pro Minute ( U/min ) unter der Synchrondrehzahl liegt. Da sich das rotierende Magnetfeld (bzw. das äquivalente pulsierende Magnetfeld) effektiv schneller dreht als der Rotor, kann man sagen, dass es an der Rotoroberfläche vorbeigleitet. Die Differenz zwischen Synchrondrehzahl und tatsächlicher Drehzahl wird als Schlupf bezeichnet . Durch die Belastung des Motors erhöht sich der Schlupf, da sich die Motordrehzahl leicht verringert. Selbst im Leerlauf verhindern interne mechanische Verluste, dass der Schlupf null ist.
Die Drehzahl des Wechselstrommotors wird primär durch die Frequenz der Wechselstromversorgung und die Polzahl der Statorwicklung gemäß folgender Beziehung bestimmt:

Wo
- N s ist die Synchrondrehzahl in Umdrehungen pro Minute ();
- F ist die Wechselstromfrequenz in Hertz ( Hz); und
- p ist die Polzahl pro Phasenwicklung.
Die Konstante 120 ergibt sich aus der Kombination der Umrechnungen von 60 Sekunden pro Minute und der Tatsache, dass jede Phase 2 Pole benötigt.
Die tatsächliche Drehzahl eines Induktionsmotors liegt unterhalb der berechneten Synchrondrehzahl. Der Schlupf, der mit dem erzeugten Drehmoment zunimmt, ist ein Faktor, der als Schlupf bezeichnet wird. Im Leerlauf entspricht die Drehzahl nahezu der Synchrondrehzahl. Unter Last weisen Standardmotoren einen Schlupf von 2–3 % auf, Spezialmotoren bis zu 7 %. Eine Motorklasse, die als Drehmomentmotoren bekannt ist , ist für einen Betrieb mit 100 % Schlupf ausgelegt (d. h. 100 % Schlupf).0 U/min , vollständiger Stillstand).
Der Schlupf des Wechselstrommotors wird wie folgt berechnet:

Wo
- N r ist die Drehzahl in Umdrehungen pro Minute; und
- S ist das normalisierte Schlupfverhältnis und liegt im Bereich von 0 bis 1.
Beispielsweise ein typischer vierpoliger Motor, der mit60 Hz könnte eine Nennleistung von1725 U/min bei Volllast, während die berechnete Drehzahl beträgt1800 U/min . Die Drehzahl dieses Motortyps wurde traditionell durch zusätzliche Spulen oder Pole im Motor verändert, die zur Änderung der Magnetfeldrotation ein- und ausgeschaltet werden konnten. Dank der Fortschritte in der Leistungselektronik lässt sich die Motordrehzahl nun aber auch durch die Frequenz der Stromversorgung stufenlos regeln.
Diese Art von Rotor ist die grundlegende Hardware für Induktionsregler , was eine Ausnahme bei der Verwendung von rotierenden Magnetfeldern als rein elektrische (nicht elektromechanische) Anwendung darstellt.
Mehrphasen-Käfigrotor
Die meisten Wechselstrommotoren verwenden einen Kurzschlussläufer , der in nahezu allen Haushalts- und leichten Industriemotoren zum Einsatz kommt. Der Begriff „Käfigläufer“ leitet sich von der Form der Rotorwicklungen ab: An jedem Ende des Rotors befindet sich ein Ring, der durch Stege verbunden ist, die sich über die gesamte Rotorlänge erstrecken. Typischerweise besteht der Rotor aus Aluminium- oder Kupferguss, der zwischen die Eisenschichten gegossen wird. Normalerweise sind nur die Endringe sichtbar. Der Großteil des Rotorstroms fließt durch die Stege und nicht durch die höherohmigen und meist lackierten Schichten. In den Stegen und Endringen treten typischerweise sehr niedrige Spannungen bei sehr hohen Strömen auf. Hocheffiziente Motoren verwenden daher oft Kupferguss, um den Rotorwiderstand zu reduzieren.
Im Betrieb kann der Kurzschlussläufermotor als Transformator mit rotierender Sekundärseite betrachtet werden. Dreht sich der Rotor nicht synchron zum Magnetfeld, werden hohe Rotorströme induziert. Diese Ströme magnetisieren den Rotor und interagieren mit den Magnetfeldern des Stators, wodurch der Rotor nahezu mit dem Statorfeld synchronisiert wird. Ein unbelasteter Kurzschlussläufermotor verbraucht bei Nenndrehzahl im Leerlauf nur elektrische Energie, um die Rotordrehzahl trotz Reibungs- und Widerstandsverlusten aufrechtzuerhalten. Mit steigender mechanischer Last steigt auch die elektrische Last – sie ist direkt proportional zur mechanischen Last. Dies ist vergleichbar mit einem Transformator, bei dem die elektrische Last der Primärseite mit der der Sekundärseite zusammenhängt.
Deshalb kann ein Kurzschlussläufermotor beim Anlaufen die Haushaltsbeleuchtung flackern lassen, nicht aber, wenn der Keilriemen (und damit die mechanische Last) entfernt wird. Ein blockierter Kurzschlussläufermotor (überlastet oder mit verklemmter Welle) verbraucht beim Anlauf einen Strom, der nur durch den Widerstand des Stromkreises begrenzt ist. Wird der Strom nicht anderweitig begrenzt (oder vollständig unterbrochen), führt dies wahrscheinlich zu Überhitzung und Zerstörung der Wicklungsisolierung.
Viele Waschmaschinen , Geschirrspüler , größere Standventilatoren , Kompressoren usw. verwenden eine Variante des Kurzschlussläufermotors.
Mehrphasen-Wickelrotor
Eine alternative Bauart, der sogenannte Schleifringläufermotor , kommt zum Einsatz, wenn eine variable Drehzahl erforderlich ist. In diesem Fall besitzt der Rotor die gleiche Polzahl wie der Stator, und die Wicklungen bestehen aus Draht, der mit Schleifringen auf der Welle verbunden ist. Kohlebürsten verbinden die Schleifringe mit einem Regler, beispielsweise einem variablen Widerstand, der die Änderung des Schlupfs des Motors ermöglicht. Bei bestimmten Hochleistungs-Schleifenläuferantrieben mit variabler Drehzahl wird die Schlupffrequenzenergie aufgefangen, gleichgerichtet und über einen Wechselrichter in das Netzteil zurückgespeist. Durch die bidirektionale Leistungsregelung wird der Schleifringläufer aktiv in den Energiewandlungsprozess einbezogen, wobei die doppelt gespeiste Schleifringläuferkonfiguration die doppelte Leistungsdichte aufweist.
Im Vergleich zu Kurzschlussläufermotoren sind Schleifringläufermotoren teuer und erfordern die Wartung von Schleifringen und Bürsten. Vor dem Aufkommen kompakter Leistungselektronik waren sie jedoch der Standard für die Drehzahlregelung. Heute können Transistorumrichter mit Frequenzumrichter zur Drehzahlregelung eingesetzt werden, und Schleifringläufermotoren werden immer seltener verwendet.
Für den Anlauf von Drehstrommotoren werden verschiedene Verfahren eingesetzt. Sind ein hoher Anlaufstrom und ein hohes Anlaufdrehmoment zulässig, kann der Motor direkt am Netz angelaufen werden, indem die volle Netzspannung an die Klemmen angelegt wird (Direktstart, DOL). Muss der Anlaufstrom begrenzt werden (beispielsweise bei Motoren mit hoher Nennleistung im Vergleich zur Kurzschlussfestigkeit des Netzes), erfolgt der Anlauf mit reduzierter Spannung. Hierfür werden Reiheninduktivitäten, ein Spartransformator , Thyristoren oder andere Bauteile verwendet. Ein gängiges Verfahren ist der Stern-Dreieck-Anlauf (YΔ). Dabei werden die Motorspulen zunächst in Sternschaltung angeschlossen, um die Last zu beschleunigen, und anschließend in Dreieckschaltung geschaltet, sobald die Last ihre Nenndrehzahl erreicht hat. Dieses Verfahren ist in Europa verbreiteter als in Nordamerika. Transistorantriebe können die angelegte Spannung direkt an die Anlaufcharakteristik von Motor und Last anpassen.
Dieser Motortyp findet immer häufiger Anwendung in Traktionssystemen wie Lokomotiven, wo er als asynchroner Traktionsmotor bezeichnet wird .
Zweiphasen-Servomotor
Ein typischer zweiphasiger Wechselstrom-Servomotor besitzt einen Kurzschlussläufer und ein Feld, das aus zwei Wicklungen besteht:
- eine Hauptwicklung mit konstanter Wechselspannung (AC).
- Eine Steuerspannungswicklung (Wechselstromwicklung) ist in Quadratur (d. h. um 90 Grad phasenverschoben) zur Hauptwicklung angeordnet, um ein Drehfeld zu erzeugen. Durch Umkehrung der Phase ändert sich die Drehrichtung des Motors.
Ein AC-Servoverstärker, ein linearer Leistungsverstärker, speist die Steuerwicklung. Der elektrische Widerstand des Rotors ist bewusst hoch gewählt, um eine möglichst lineare Drehzahl-Drehmoment-Kennlinie zu erzielen. Zweiphasen-Servomotoren sind von Natur aus schnelllaufende Motoren mit niedrigem Drehmoment und werden zur Lastansteuerung stark untersetzt.
Einphasen-Induktionsmotor
Einphasenmotoren besitzen kein eindeutiges, rotierendes Magnetfeld wie Mehrphasenmotoren. Das Feld wechselt (kehrt die Polarität um) zwischen den Polpaaren und kann als zwei gegenläufig rotierende Felder betrachtet werden. Sie benötigen ein sekundäres Magnetfeld, das den Rotor in eine bestimmte Richtung dreht. Nach dem Anlauf rotiert das Wechselfeld des Stators relativ zum Rotor. Verschiedene Methoden werden üblicherweise angewendet:
Spaltpolmotor
Ein gängiger Einphasenmotor ist der Spaltpolmotor , der in Geräten mit geringem Anlaufdrehmoment , wie z. B. Ventilatoren , kleinen Pumpen oder Haushaltsgeräten, eingesetzt wird. Bei diesem Motor erzeugen kleine, einwindige Kupferspulen, sogenannte Spaltspulen, das bewegliche Magnetfeld. Ein Teil jedes Pols ist von einer Kupferspule umschlossen; der induzierte Strom in der Spule wirkt der Änderung des magnetischen Flusses durch die Spule entgegen. Dies bewirkt eine Zeitverzögerung des magnetischen Flusses durch die Spaltspule, sodass die maximale Feldstärke mit jedem Zyklus über die Polfläche wandert. Dadurch entsteht ein schwaches, rotierendes Magnetfeld, das ausreicht, um sowohl den Rotor als auch die daran angeschlossene Last anzutreiben. Mit zunehmender Rotordrehzahl baut sich das Drehmoment auf seinen Maximalwert auf, da sich das Hauptmagnetfeld relativ zum rotierenden Rotor dreht.
Vor einigen Jahrzehnten entwickelte Barber-Colman einen reversiblen Spaltpolmotor . Dieser besaß eine Feldspule und zwei Hauptpole, die jeweils zur Hälfte geteilt waren, wodurch zwei Polpaare entstanden. Jeder dieser vier „Halbpole“ trug eine Spule, und die Spulen diagonal gegenüberliegender Halbpole waren mit jeweils einem Klemmenpaar verbunden. Da je eine Klemme jedes Paares gemeinsam genutzt wurde, waren insgesamt nur drei Klemmen erforderlich.
Der Motor lief nicht an, solange die Anschlüsse offen waren; durch Verbinden des gemeinsamen Anschlusses mit einem Anschluss lief der Motor in die eine Richtung, durch Verbinden mit dem anderen Anschluss in die andere. Diese Motoren wurden in industriellen und wissenschaftlichen Geräten eingesetzt.
Ein ungewöhnlicher, drehzahlverstellbarer Spaltpolmotor mit niedrigem Drehmoment fand Verwendung in Ampel- und Werbebeleuchtungssteuerungen. Die Polflächen verliefen parallel und lagen relativ nah beieinander, wobei sich die Scheibe – ähnlich der Scheibe in einem Stromzähler – mittig zwischen ihnen befand . Jede Polfläche war geteilt und trug auf einer Seite eine Schattierungsspule; die Schattierungsspulen befanden sich auf den einander zugewandten Seiten.
Durch Anlegen von Wechselstrom an die Spule entstand ein Magnetfeld, das sich im Spalt zwischen den Polen ausbreitete. Die Ebene des Statorkerns verlief annähernd tangential zu einem gedachten Kreis auf der Scheibe, sodass das wandernde Magnetfeld die Scheibe mitriss und in Rotation versetzte.
Der Stator war schwenkbar gelagert, um ihn für die gewünschte Drehzahl positionieren und anschließend fixieren zu können. Je näher die Pole an der Mitte der Scheibe lagen, desto höher war die Drehzahl, je weiter sie zum Rand hin abnahm.
Spaltphasenmotor
Ein weiterer gängiger Einphasen-Wechselstrommotor ist der Spaltpolmotor [ 18 ] , der häufig in Großgeräten wie Klimaanlagen und Wäschetrocknern eingesetzt wird . Im Vergleich zum Spaltpolmotor bieten diese Motoren ein deutlich höheres Anlaufdrehmoment.
Ein Spaltphasenmotor besitzt eine Anlaufwicklung , die um 90 elektrische Grad zur Hauptwicklung versetzt ist, stets genau zwischen den Polen der Hauptwicklung zentriert ist und über elektrische Kontakte mit dieser verbunden ist. Die Spulen dieser Anlaufwicklung sind mit weniger Windungen aus dünnerem Draht gewickelt als die der Hauptwicklung, wodurch sie eine geringere Induktivität und einen höheren Widerstand aufweist. Die Position der Anlaufwicklung bewirkt eine kleine Phasenverschiebung zwischen dem magnetischen Fluss der Hauptwicklung und dem der Anlaufwicklung, wodurch der Rotor in Rotation versetzt wird. Sobald die Motordrehzahl ausreicht, um die Trägheit der Last zu überwinden, öffnen die Kontakte automatisch durch einen Fliehkraftschalter oder ein elektrisches Relais. Die Drehrichtung wird durch die Verbindung zwischen Hauptwicklung und Anlaufkreis bestimmt. In Anwendungen, die eine feste Drehrichtung erfordern, ist ein Ende des Anlaufkreises permanent mit der Hauptwicklung verbunden, während die Kontakte am anderen Ende die Verbindung herstellen.
Kondensator-Anlaufmotor

Ein Kondensatoranlaufmotor ist ein Spaltpolmotor, bei dem ein Anlaufkondensator in Reihe mit der Anlaufwicklung geschaltet ist. Dadurch entsteht ein LC-Schwingkreis , der eine größere Phasenverschiebung (und somit ein deutlich höheres Anlaufdrehmoment) als Spaltpol- und Spaltpolmotoren erzeugt. Dieser Motor verfügt über einen Fliehkraftschalter, der den Kondensator nach dem Anlaufen des Motors trennt. Er bietet ein hohes Anlaufdrehmoment. [ 19 ] [ 20 ] [ 21 ] Ein Kondensatoranlauf- und Kondensatorbetriebsmotor besitzt zwei separate Kondensatoren, einen für den Anlauf und einen für den Betrieb. Er verfügt über einen Fliehkraftschalter zum Trennen des Anlaufkondensators oder ein Gegen- EMK - Relais, das parallel zur Hilfswicklung des Motors geschaltet ist. Dieser Motor bietet ein hohes Anlaufdrehmoment und einen hohen Wirkungsgrad. [ 19 ]
Widerstandsanlaufmotor
Ein Widerstandsanlaufmotor ist ein Spaltpolmotor, bei dem ein Anlasser in Reihe mit der Anlaufwicklung geschaltet ist, wodurch eine Reaktanz entsteht. Dieser zusätzliche Anlasser unterstützt den Anlauf und die anfängliche Drehrichtung. Die Anlaufwicklung besteht hauptsächlich aus dünnem Draht mit wenigen Windungen, um einen hohen Widerstand und eine geringe Induktivität zu erzielen. Die Hauptwicklung besteht aus dickerem Draht mit einer größeren Windungszahl, wodurch ihr Widerstand sinkt und ihre Induktivität steigt. [ 22 ] [ 23 ] [ 24 ]
Permanentkondensatormotor
Eine weitere Variante ist der Permanentkondensatormotor (auch PSC-Motor genannt) . [ 25 ] Dieser Motortyp, auch Kondensatormotor genannt, nutzt einen nicht-polarisierten Kondensator mit hoher Spannungsfestigkeit, um eine elektrische Phasenverschiebung zwischen Betriebs- und Anlaufwicklung zu erzeugen. PSC-Motoren sind in Europa und weiten Teilen der Welt der am weitesten verbreitete Spaltpolmotor. In Nordamerika werden sie vorwiegend in Anwendungen mit variablem Drehmoment (z. B. Gebläse, Ventilatoren und Pumpen) und anderen Fällen eingesetzt, in denen variable Drehzahlen erwünscht sind.
Ein Kondensator mit relativ geringer Kapazität und relativ hoher Spannungsfestigkeit ist in Reihe mit der Anlaufwicklung geschaltet und verbleibt während des gesamten Betriebszyklus im Stromkreis. [ 25 ] Wie bei anderen Spaltpolmotoren wird die Hauptwicklung mit einer kleineren Anlaufwicklung verwendet. Die Drehrichtung wird geändert, indem die Verbindung zwischen Hauptwicklung und Anlaufkreis umgekehrt oder die Polarität der Hauptwicklung umgeschaltet wird, während die Anlaufwicklung stets mit einem Kondensator verbunden ist. Es bestehen jedoch wesentliche Unterschiede: Der Einsatz eines drehzahlabhängigen Fliehkraftschalters erfordert, dass andere Spaltpolmotoren mit oder nahe ihrer Nenndrehzahl betrieben werden. Spaltpolmotoren hingegen können in einem weiten Drehzahlbereich arbeiten, der deutlich unterhalb der elektrischen Nenndrehzahl liegt. Bei Anwendungen wie automatischen Türöffnern, die häufige Drehrichtungsumkehr erfordern, muss der Motor durch einen Mechanismus nahezu zum Stillstand abgebremst werden, bevor der Kontakt zur Anlaufwicklung wiederhergestellt wird. Die permanente Verbindung zum Kondensator in einem Spaltpolmotor ermöglicht eine sofortige Drehrichtungsumkehr.
Dreiphasenmotoren können in PSC-Motoren umgewandelt werden, indem zwei Wicklungen gemeinsam genutzt und die dritte über einen Kondensator als Anlaufwicklung angeschlossen wird. Aufgrund der ungenutzten Wicklung muss die Nennleistung jedoch mindestens 50 % höher sein als bei einem vergleichbaren Einphasenmotor. [ 26 ]
Synchronmotor
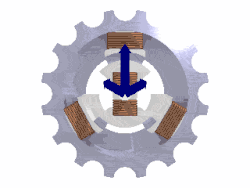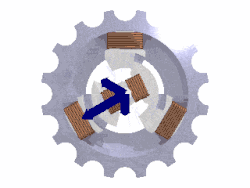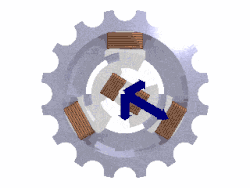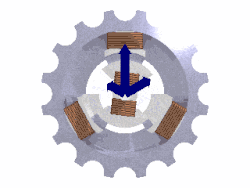
Mehrphasen-Synchronmotor
Werden die Rotorwicklungen eines Drehstrommotors über Schleifringe mit einem separaten Feldstrom versorgt, um ein kontinuierliches Magnetfeld zu erzeugen (oder besteht der Rotor aus einem Permanentmagneten), spricht man von einem Synchronmotor. Der Rotor dreht sich synchron mit dem vom Drehstromnetz erzeugten Magnetfeld. Ein weiteres Synchronmotorsystem ist der bürstenlose, doppelt gespeiste Schleifringläufer-Synchronmotor mit einer unabhängig erregten, mehrphasigen Wechselstromwicklung. Dieser kann zwar oberhalb der Synchrondrehzahl Schlupfinduktion aufweisen, nutzt aber – wie alle Synchronmotoren – die Schlupfinduktion nicht zur Drehmomenterzeugung.
Der Synchronmotor kann auch als Generator verwendet werden .
Moderne Synchronmotoren werden häufig mit elektronischen Frequenzumrichtern angesteuert . Dies vereinfacht das Anlaufen des massiven Rotors eines großen Synchronmotors erheblich. Alternativ können sie auch wie Induktionsmotoren mit einer Kurzschlussläuferwicklung angelaufen werden, die den Rotor mitnutzt: Sobald der Motor die Synchrondrehzahl erreicht hat, wird in der Kurzschlussläuferwicklung kein Strom mehr induziert, sodass diese – abgesehen von der Stabilisierung der Motordrehzahl bei Laständerungen – kaum Einfluss auf den synchronen Betrieb des Motors hat.
Synchronmotoren werden gelegentlich als Fahrmotoren eingesetzt ; der TGV ist wohl das bekannteste Beispiel für eine solche Verwendung.
In Elektroautos werden mittlerweile unzählige Drehstrom-Synchronmotoren verbaut. Sie besitzen einen Neodym- oder einen anderen Seltenerd-Permanentmagneten .
Eine Anwendungsmöglichkeit für diesen Motortyp ist die Verwendung in Systemen zur Leistungsfaktorkorrektur. Diese Motoren werden als Synchrongeneratoren bezeichnet . Dabei wird eine Eigenschaft der Maschine genutzt: Bei Übererregung des Rotors verbraucht sie Leistung mit einem kapazitiven Leistungsfaktor . Für das Stromnetz verhält sie sich dadurch wie ein Kondensator und kann somit den induktiven Leistungsfaktor korrigieren, der üblicherweise durch induktive Lasten verursacht wird. Die Erregung wird so lange angepasst, bis ein Leistungsfaktor nahe eins erreicht ist (oft automatisch). Maschinen für diesen Zweck sind leicht an ihren fehlenden Wellenverlängerungen zu erkennen. Synchronmotoren sind generell wertvoll, da ihr Leistungsfaktor deutlich besser ist als der von Induktionsmotoren, wodurch sie sich besonders für Anwendungen mit sehr hoher Leistung eignen.
Einige der größten Wechselstrommotoren sind Pumpspeicherkraftwerke , die als Synchronmotoren betrieben werden, um Wasser in ein höher gelegenes Reservoir zu pumpen. Dort wird später mit derselben Maschine Strom erzeugt. Im Pumpspeicherkraftwerk Bath County in Virginia, USA, sind sechs Generatoren mit je 500 Megawatt Leistung installiert. Im Pumpbetrieb kann jede Einheit 642.800 PS (479,3 Megawatt) erzeugen. [ 27 ]
Einphasen-Synchronmotor
Kleine einphasige Wechselstrommotoren können auch mit magnetisierten Rotoren konstruiert werden (oder mit verschiedenen Variationen dieser Idee; siehe „Hysteresesynchronmotoren“ weiter unten).
Wenn an einem herkömmlichen Kurzschlussläufer Abflachungen angebracht werden, um hervorstehende Pole zu erzeugen und den magnetischen Widerstand zu erhöhen , läuft er zwar konventionell an, aber synchron, obwohl er bei Synchrondrehzahl nur ein geringes Drehmoment liefern kann. Dies wird als Reluktanzmotor bezeichnet .
Da die Trägheit das sofortige Beschleunigen des Rotors aus dem Stillstand auf Synchrondrehzahl erschwert, benötigen diese Motoren üblicherweise eine spezielle Anlaufvorrichtung. Einige verfügen über einen Kurzschlussläufer, der den Rotor annähernd auf Synchrondrehzahl bringt. Andere Konstruktionen nutzen einen kleinen Induktionsmotor (der sich Feldspulen und Rotor mit dem Synchronmotor teilen kann) oder einen sehr leichten Rotor mit einem Rücklaufmechanismus (um sicherzustellen, dass der Rotor in Vorwärtsrichtung anläuft). Im letzteren Fall erzeugt das Anlegen von Wechselstrom eine chaotische (oder scheinbar chaotische) sprunghafte Bewegung hin und her; ein solcher Motor läuft zwar immer an, aber da der Rücklaufsperrmechanismus fehlt, ist seine Laufrichtung unvorhersehbar. Der Tongenerator der Hammond-Orgel verwendete (bis vor relativ kurzer Zeit) einen nicht selbststartenden Synchronmotor und verfügte über einen zusätzlichen konventionellen Spaltpolmotor als Anlaufhilfe. Ein federbelasteter manueller Anlaufschalter schaltete diesen zweiten Motor für einige Sekunden ein.
Hysterese-Synchronmotor
Diese Motoren sind relativ teuer und werden dort eingesetzt, wo exakte Drehzahl (bei einer Wechselstromquelle mit exakter Frequenz) und Rotation mit geringem Flattern (hochfrequenten Drehzahlschwankungen) unerlässlich sind. Zu den Anwendungsgebieten gehörten Tonbandgeräte (die Motorwelle konnte als Tonwelle dienen) und, vor der Einführung der Quarzsteuerung, Filmkameras und -rekorder. Ihr charakteristisches Merkmal ist der Rotor, ein glatter Zylinder aus einer magnetischen Legierung, der magnetisiert bleibt, aber relativ leicht entmagnetisiert und mit neu positionierten Polen wieder magnetisiert werden kann. Hysterese beschreibt die Verzögerung des magnetischen Flusses im Metall gegenüber der äußeren Magnetisierungskraft; um beispielsweise ein solches Material zu entmagnetisieren, kann man ein Magnetfeld mit entgegengesetzter Polarität anlegen. Diese Motoren besitzen einen Stator, ähnlich dem von kondensatorbetriebenen Kurzschlussläufermotoren. Beim Anlauf, sobald der Schlupf ausreichend abnimmt, wird der Rotor durch das Statorfeld magnetisiert, und die Pole bleiben an ihrer Position. Der Motor läuft dann mit Synchrondrehzahl, als wäre der Rotor ein Permanentmagnet. Beim Anhalten und Wiederanfahren bilden sich die Pole wahrscheinlich an unterschiedlichen Stellen. Bei einer gegebenen Konstruktion ist das Drehmoment bei Synchrondrehzahl nur relativ gering, und der Motor kann auch unterhalb der Synchrondrehzahl laufen. Vereinfacht gesagt, hinkt das Magnetfeld dem magnetischen Fluss hinterher.
Andere Wechselstrommotortypen
Universalmotor und Reihenschlussmotor
Ein Universalmotor ist ein Motor, der sowohl mit Wechsel- als auch mit Gleichstrom betrieben werden kann. Bei Universalmotoren sind Stator und Rotor eines bürstenbehafteten Gleichstrommotors gewickelt und werden von einer externen Quelle versorgt. Das Drehmoment ergibt sich aus dem Produkt von Rotorstrom und Statorstrom. Daher ändert sich die Drehrichtung nicht, wenn die Stromrichtung in Rotor und Stator umgekehrt wird. Universalmotoren können sowohl mit Wechsel- als auch mit Gleichstrom betrieben werden, sofern die Frequenz nicht so hoch ist, dass die induktive Reaktanz der Statorwicklung und Wirbelstromverluste problematisch werden. Fast alle Universalmotoren sind in Reihenschaltung ausgeführt, da ihre Statoren relativ wenige Windungen aufweisen und somit die Induktivität minimiert wird. Universalmotoren sind kompakt, haben ein hohes Anlaufdrehmoment und ihre Drehzahl lässt sich mit relativ einfachen Steuerungen wie Rheostaten und PWM- Choppern über einen weiten Bereich variieren. Im Vergleich zu Induktionsmotoren weisen Universalmotoren jedoch einige Nachteile auf, die auf ihre Bürsten und Kommutatoren zurückzuführen sind: relativ hohe elektrische und akustische Geräuschentwicklung, geringere Zuverlässigkeit und ein höherer Wartungsaufwand.
Universalmotoren finden breite Anwendung in kleinen Haushaltsgeräten und Elektrowerkzeugen. Bis in die 1970er-Jahre dominierten sie die elektrische Traktion (einschließlich dieselelektrischer Schienen- und Straßenfahrzeuge). Viele Bahnstromnetze nutzen noch immer spezielle Niederfrequenzen wie 16,7 und 25 Hz, um die genannten Probleme mit Verlusten und Reaktanz zu beheben. Obwohl Universalmotoren nach wie vor weit verbreitet sind, werden sie zunehmend durch Drehstrom-Asynchronmotoren und Permanentmagnetmotoren mit Frequenzumrichtern ersetzt, die durch moderne Leistungshalbleiterbauelemente ermöglicht werden .
Repulsionsmotor
Repulsionsmotoren sind einphasige Wechselstrommotoren mit Schleifringläufer und gehören zu den Induktionsmotoren. Im Gegensatz zu Universalmotoren, bei denen die Ankerbürsten in Reihe mit der Feldwicklung geschaltet sind, werden bei einem Repulsionsmotor die Bürsten des Ankers untereinander kurzgeschlossen. Durch die Transformatorwirkung induziert der Stator Ströme im Rotor, die ein Drehmoment durch Abstoßung anstelle von Anziehung wie bei anderen Motoren erzeugen. Es wurden verschiedene Arten von Repulsionsmotoren hergestellt, wobei der Repulsionsstart-Induktionslaufmotor (RS-IR-Motor) am häufigsten eingesetzt wurde. Der RS-IR-Motor verfügt über einen Fliehkraftschalter, der alle Kommutatorsegmente kurzschließt, sodass der Motor bei Erreichen der Nenndrehzahl als Induktionsmotor arbeitet. Bei einigen dieser Motoren werden die Bürsten zudem vom Spannungsregler getrennt . Repulsionsmotoren wurden entwickelt, bevor geeignete Anlaufkondensatoren verfügbar waren, und nur wenige Repulsionsmotoren wurden im Jahr 2005 verkauft.
Außenrotor
Wo Drehzahlstabilität wichtig ist, verfügen einige Wechselstrommotoren (wie beispielsweise bestimmte Papst-Motoren ) über einen innenliegenden Stator und einen außenliegenden Rotor, um die Massenträgheit und Kühlung zu optimieren. Außenliegende Rotoren sind auch bei Deckenventilatormotoren üblich .
Gleitläufermotor

Ein Kegelrotorbremsmotor integriert die Bremse in den konischen Gleitrotor. Im Stillstand drückt eine Feder den Bremsring gegen die Bremskappe im Motor und hält den Rotor so in Position. Beim Einschalten erzeugt das Magnetfeld des Motors eine axiale und eine radiale Komponente. Die axiale Komponente überwindet die Federkraft und löst die Bremse, während die radiale Komponente den Rotor in Drehung versetzt. Eine zusätzliche Bremssteuerung ist nicht erforderlich.
Das hohe Anlaufdrehmoment und die geringe Massenträgheit des Kegelrotor-Bremsmotors haben sich seit seiner Erfindung, Entwicklung und Einführung vor über 50 Jahren als ideal für die Anforderungen dynamischer Antriebe mit hoher Schaltfrequenz erwiesen. Diese Motorbauart wurde 1963 erstmals in den USA vorgestellt.
Ein- oder zweistufige Motoren sind für die Kopplung mit Getriebemotorsystemen ausgelegt . Kegelrotor-Bremsmotoren werden auch zum Antrieb von Mikrodrehzahlantrieben verwendet.
Motoren dieser Art finden sich auch in Brückenkränen und Hebezeugen . Die Mikrodrehzahleinheit kombiniert zwei Motoren und ein Zwischengetriebe. Sie wird für Anwendungen eingesetzt, die höchste mechanische Positioniergenauigkeit und hohe Schaltzyklenfestigkeit erfordern. Die Mikrodrehzahleinheit besteht aus einem „Haupt“-Kegelbremsmotor für hohe Drehzahlen und einem „Mikro“-Kegelbremsmotor für niedrige oder Positioniergeschwindigkeiten. Das Zwischengetriebe ermöglicht verschiedene Übersetzungsverhältnisse, und Motoren mit unterschiedlichen Drehzahlen können kombiniert werden, um große Übersetzungsverhältnisse zwischen hoher und niedriger Drehzahl zu erzielen.
Elektronisch kommutierter Motor
Elektronisch kommutierte (EC-) Motoren sind Elektromotoren, die mit Gleichstrom (DC) betrieben werden und über elektronische Kommutierungssysteme anstelle von mechanischen Kommutatoren und Bürsten verfügen . Die Strom-Drehmoment- und Frequenz-Drehzahl-Kennlinien von BLDC-Motoren sind linear. Obwohl die Motorspulen mit Gleichstrom versorgt werden, kann der Wechselstrom im Gehäuse gleichgerichtet werden.
Wattstundenzählermotor
Es handelt sich um Zweiphasen-Induktionsmotoren mit Permanentmagneten, die den Rotor verzögern, sodass seine Drehzahl exakt proportional zur durch den Zähler fließenden Leistung ist. Der Rotor ist eine Scheibe aus Aluminiumlegierung, und die in ihm induzierten Ströme reagieren mit dem Magnetfeld des Stators.
A split-phase watthour electricity meter has a stator with three coils facing the disc. The magnetic circuit is completed by a C-shaped core of permeable iron. The "voltage" coil above the disc is in parallel with the supply; its many turns have a high inductance/resistance ratio (Q) so its current and magnetic field are the time integral of the applied voltage, lagging it by 90 degrees. This magnetic field passes down perpendicularly through the disc, inducing circular eddy currents in the plane of the disc centered on the field. These induced currents are proportional to the time derivative of the magnetic field, leading it by 90 degrees. This puts the eddy currents in phase with the voltage applied to the voltage coil, just as the current induced in the secondary of a transformer with a resistive load is in phase with the voltage applied to its primary.
The eddy currents pass directly above the pole pieces of two "current" coils under the disc, each wound with a few turns of heavy-gauge wire whose inductive reactance is small compared to the load impedance. These coils connect the supply to the load, producing a magnetic field in phase with the load current. This field passes from the pole of one current coil up perpendicularly through the disc and back down through the disc to the pole of the other current coil, with a completed magnetic circuit back to the first current coil. As these fields cross the disc, they pass through the eddy currents induced in it by the voltage coil producing a Lorentz force on the disc mutually perpendicular to both. Assuming power is flowing to the load, the flux from the left current coil crosses the disc upwards where the eddy current flows radially toward the center of the disc producing (by the right-hand rule) a torque driving the front of the disc to the right. Similarly, the flux crosses down through the disc to the right current coil where the eddy current flows radially away from the disc center, again producing a torque driving the front of the disc to the right. When the AC polarity reverses, the eddy currents in the disc and the direction of the magnetic flux from the current coils both change, leaving the direction of the torque unchanged.
The torque is thus proportional to the instantaneous line voltage times the instantaneous load current, automatically correcting for power factor. The disc is braked by a permanent magnet so that speed is proportional to torque and the disc mechanically integrates real power. The mechanical dial on the meter reads disc rotations and the total net energy delivered to the load. (If the load supplies power to the grid, the disc rotates backwards unless prevented by a ratchet, thus making net metering possible.)
Bei einem Stromzähler mit zwei Phasen ist die Spannungsspule zwischen den beiden Außenleiteranschlüssen (240 V in Nordamerika) angeschlossen, und zwei separate Stromspulen sind zwischen den entsprechenden Außenleiter- und Lastanschlüssen angeschlossen. Für die korrekte Erfassung kombinierter Lasten zwischen Außenleiter und Neutralleiter sowie zwischen Außenleitern ist keine Verbindung zum Systemneutralleiter erforderlich. Lasten zwischen zwei Außenleitern ziehen durch beide Stromspulen denselben Strom und lassen den Zähler doppelt so schnell drehen wie eine Last zwischen Außenleiter und Neutralleiter, die denselben Strom nur durch eine Stromspule zieht. Dadurch wird die von der Last zwischen zwei Außenleitern aufgenommene Leistung korrekt als doppelt so hoch wie die der Last zwischen Außenleiter und Neutralleiter angezeigt.
Andere Varianten des gleichen Designs werden für Mehrphasenstrom (z. B. Dreiphasenstrom ) verwendet.
Langsam laufender Synchronmotor
Typisch sind drehmomentschwache Synchronmotoren mit einem mehrpoligen, hohlen Zylindermagneten (Innenpole), der den Stator umschließt. Ein Aluminiumbecher stützt den Magneten. Der Stator besitzt eine Spule, die koaxial zur Welle angeordnet ist. An jedem Ende der Spule befinden sich zwei kreisförmige Platten mit rechteckigen Zähnen an den Kanten, die parallel zur Welle verlaufen. Dies sind die Statorpole. Eine der beiden Scheiben verteilt den magnetischen Fluss der Spule direkt, während die andere den Fluss empfängt, der eine gemeinsame Abschattungsspule durchlaufen hat. Die Pole sind relativ schmal, und zwischen den Polen, die von einem Ende der Spule ausgehen, befindet sich jeweils ein identischer Polpaar, das vom anderen Ende ausgeht. Dadurch entsteht eine sich wiederholende Abfolge von vier Polen, die sich aus unbeschatteten und beschatteten Polen abwechseln. Diese Abfolge erzeugt ein wanderndes Magnetfeld, mit dem sich die Magnetpole des Rotors schnell synchronisieren. Einige Schrittmotoren weisen eine ähnliche Struktur auf.
Referenzen
- ^ Ari Ben-Menahem (2009). Historische Enzyklopädie der Natur- und Mathematikwissenschaften . Springer Science & Business Media. S. 2640. ISBN 978-3-540-68831-0Archiviert vom Original am 3. Dezember 2016 .
- ^ Matthew M. Radmanesh, Ph.D. (2005). Das Tor zum Verständnis: Von Elektronen zu Wellen und darüber hinaus . AuthorHouse. S. 296. ISBN 978-1-4184-8740-9Die
- ^ Jill Jonnes (2003). Imperien des Lichts: Edison, Tesla, Westinghouse und das Wettrennen um die Elektrifizierung der Welt . Random House Publishing Group. S. 162. ISBN 978-1-58836-000-7Die
- ^ a b Marc J. Seifer (1996). Wizard: The Life and Times of Nikola Tesla: Biography of a Genius . Citadel Press. S. 24. ISBN 978-0-8065-1960-9Die
- ^ Silvanus Phillips Thompson (1895). Polyphase Electric Currents and Alternate-current Motors . Spon. S. 87 .
- ^ W. Bernard Carlson (2003). Innovation as a Social Process: Elihu Thomson and the Rise of General Electric . Cambridge University Press. S. 258. ISBN 978-0-521-53312-6Die
- Fritz E. Fröhlich; Allen Kent (1998). The Fröhlich/Kent Encyclopedia of Telecommunications: Volume 17 – Television Technology . CRC Press. S. 36. ISBN 978-0-8247-2915-8Die
- ^ Der Elektroingenieur. (1888). London: Biggs & Co. S. 239. [Vgl. „[...] eine neue Anwendung des Wechselstroms zur Erzeugung von Drehbewegungen wurde fast zeitgleich von zwei Experimentatoren, Nikola Tesla und Galileo Ferraris, bekannt gemacht, und das Thema hat allgemeine Aufmerksamkeit erregt, da weder ein Kommutator noch eine Verbindung jeglicher Art mit dem Anker erforderlich war.“]
- ^ Galileo Ferraris, „Elektromagnetische Rotation mit Wechselstrom“, Electrican, Band 36 [1885]. S. 360-75.
- ^ Das verlorene Genie: Das Leben von Nikola Tesla . S. 115
- ^ „Zweiphasen-Induktionsmotor“ Archiviert am 18. November 2012 in der Wayback Machine (2011), The Case Files: Nikola Tesla , The Franklin Institute.
- ^ Lance Day; Ian McNeil (2003). Biographical Dictionary of the History of Technology . Taylor & Francis. S. 1204. ISBN 978-0-203-02829-2Die
- ^ a b Arnold Heertje , Mark Perlman Arnold Heertje; Mark Perlman (1990). Sich entwickelnde Technologie und Marktstruktur: Studien zur Schumpeterschen Ökonomie . University of Michigan Press. P. 138. ISBN 0-472-10192-7Archiviert vom Original am 5. Mai 2018 .
- ^ Victor Giurgiutiu; Sergey Edward Lyshevski (2003). Mikromechatronik: Modellierung, Analyse und Entwurf mit MATLAB (2. Aufl.). Taylor & Francis. S. 141. ISBN 978-0-203-50371-3Archiviert vom Original am 5. Mai 2018 .
- ^ MW Hubbell (2011). Die Grundlagen der Kernenergieerzeugung: Fragen und Antworten . Author House. S. 27. ISBN 978-1-4634-2658-3Die
- ^ Center, Copyright 2014 Edison Tech. „Geschichte der Transformatoren“ . edisontechcenter.org . Archiviert vom Original am 14. Oktober 2017. Abgerufen am 5. Mai 2018 .
{{cite web}}: CS1 maint: numeric names: authors list (link) - ^ Neidhöfer, Gerhard (2007). „Frühe Dreiphasenstromversorgung (Geschichte)“. IEEE Power and Energy Magazine . 5 (5). IEEE Power & Energy Society : 88–100 . doi : 10.1109/MPE.2007.904752 . ISSN 1540-7977 . S2CID 32896607 .
- ^ Abschnitt über Spaltphasen-Induktionsmotoren im NEETS-Modul 5: Einführung in Generatoren und Motoren (Archiviert am 5. Juni 2011 im Internet Archive).
- ^ a b Audel HVAC Fundamentals, Band 2: Heizungssystemkomponenten, Gas- und Ölbrenner und automatische Steuerungen . John Wiley & Sons. 2. Juli 2004. ISBN 978-0-7645-4207-7Die
- ^ Elektrotechnik . S. Chand. 8. August 2005. ISBN 978-81-219-2310-1Die
- Gewerbliche Elektroinstallationen . Craftsman Book Company. 20. Februar 2024. ISBN 978-1-57218-092-5Die
- Grundlagen der Elektrotechnik und Elektronik . Laxmi Publications. 20. Februar 2024. ISBN 978-93-81159-25-5Die
- ^ Grundlagen der Elektrotechnik . 20. Februar 1995. ISBN 978-0-85296-833-8Die
- ^ Wechselstrommaschinen . Firewall Media. 20. Februar 2024. ISBN 978-81-7008-222-4Die
- ^ a b George Shultz, George Patrick Shultz (1997). Transformatoren und Motoren . Newnes . S. 159. ISBN 978-0-7506-9948-8Abgerufen am 26. September 2008 .
- ^ „13.7. Tesla-Drehstrom-Induktionsmotoren“ . Archiviert vom Original am 23. Mai 2013. Abgerufen am 1. September 2013 .
- ^ „Pumpspeicherkraftwerk Bath County“ . Dominion Resources, Inc. 2007. Archiviert vom Original am 4. April 2007. Abgerufen am 30. März 2007 .
Externe Links
- Silvanus Phillips Thompson: Mehrphasenströme und Wechselstrommotoren
- Univ.-Prof. Dr.-Ing. Martin Doppelbauer: Die Erfindung des Elektromotors, Karlsruher Institut für Technologie – KIT
- Galileo Ferraris – „Vater des Drehstroms“ – Elektrotechnischer Kongress, Frankfurt 1891, Wer erfand den Drehstrommotor?
- Der Kurzfilm AC MOTORS AND GENERATORS (1961) kann kostenlos im Internet Archive angesehen und heruntergeladen werden .
- Der Kurzfilm AC MOTORS (1969) kann kostenlos im Internet Archive angesehen und heruntergeladen werden .
