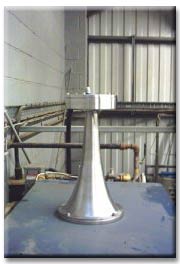
Der Fessenden-Oszillator ist ein elektroakustischer Wandler , der von Reginald Fessenden erfunden und ab 1912 bei der Submarine Signal Company in Boston entwickelt wurde. [ 2 ] Er war das erste erfolgreiche akustische Echoortungsgerät . Ähnlich im Funktionsprinzip wie ein dynamischer Schwingspulenlautsprecher , war er ein früher Wandlertyp, der Unterwassergeräusche erzeugen und deren Echos auffangen konnte .
Die Entwicklung dieses Geräts wurde durch die Katastrophe der RMS Titanic im Jahr 1912 angestoßen, die die Notwendigkeit verdeutlichte, Schiffe vor Kollisionen mit Eisbergen, Hindernissen und anderen Schiffen zu schützen. Aufgrund seiner relativ niedrigen Betriebsfrequenz wurde es in modernen Wandlern durch piezoelektrische Bauelemente ersetzt.
Oszillator
Der Name „Oszillator“ bezieht sich darauf, dass das Gerät durch einen Wechselstrom in Schwingung versetzt wurde und dadurch Wasser bewegte . Es handelte sich nicht um einen elektronischen, sondern um einen mechanischen Oszillator , der repetitive mechanische Schwingungen erzeugte. Elektronische Oszillatoren existierten zur Zeit der Entwicklung dieses Geräts noch nicht. Da die Konstruktion des Geräts nicht auf Resonanz beruht, sollte es nicht als harmonischer Oszillator betrachtet werden .
Betrieb
Der Fessenden-Oszillator ähnelte in seiner Konstruktion einem modernen dynamischen Mikrofon oder Lautsprecher. Eine kreisförmige Metallplatte, die an ihrem Rand eingespannt war und auf einer Seite mit dem Wasser in Kontakt stand, war auf der anderen Seite an einem Kupferrohr befestigt, das sich frei im kreisförmigen Spalt eines Magnetsystems bewegen konnte. Das Magnetsystem besaß eine Gleichstromwicklung zur Erzeugung eines polarisierenden Magnetfelds im Spalt sowie eine Wechselstromwicklung, die Ströme im Kupferrohr induzierte. Diese induzierten Ströme erzeugten ein Magnetfeld, das dem polarisierenden Feld entgegenwirkte. Die resultierende Kraft wurde auf die Membran übertragen und versetzte diese wiederum in akustische Schwingungen im Wasser.
Im Gegensatz zu früheren Unterwasserschallquellen wie Unterwasserglocken war der Fessenden-Oszillator reversibel; die Wechselstromwicklung konnte an einen Kopfhörer angeschlossen werden, wodurch Unterwassergeräusche und Echos hörbar wurden. Mit diesem Gerät konnte Fessenden Eisberge in einer Entfernung von etwa 3,2 Kilometern orten und gelegentlich auch Echos vom Meeresboden wahrnehmen. [ 3 ]
Das Gerät konnte auch als Unterwassertelegraf verwendet werden und Morsecode durch das Wasser senden. Das Fessenden-Unterwassersignalgerät , oder kurz „The Fessenden“, wurde im Ersten Weltkrieg auf U-Booten der Royal Navy installiert . [ 4 ] Britische U-Boote der K-Serie wurden ab 1915 mit Fessenden-Oszillatoren ausgerüstet. Da jedoch die Signale eines U-Boots an die Oberfläche von jedem nahegelegenen (feindlichen) Hydrophon empfangen werden konnten , war der Nutzen des Systems während der Kriegspatrouillen eingeschränkt. [ 5 ]
Anwendung
Im Ersten Weltkrieg wurde der Fessenden-Oszillator zur U-Boot- Ortung eingesetzt . Seine relativ niedrige Betriebsfrequenz von etwa 1 Kilohertz führte jedoch zu einem sehr breiten Abstrahlwinkel, der für die Ortung kleiner Ziele ungeeignet war. In Friedenszeiten wurde der Oszillator zur Tiefenmessung verwendet, wobei die fehlende Richtwirkung keine Rolle spielte. Fessenden entwickelte für die Submarine Signal Company ein kommerzielles Echolot mit einem Kohlemikrofon als Empfänger. [ 6 ]
Siehe auch
- U-Boot-Signale – Warnsystem für maritime Gefahren
- Unterwasserakustik – Untersuchung der Schallausbreitung in Wasser
- Akustische Unterwasserkommunikation – Drahtlose Technik zum Senden und Empfangen von Nachrichten durch Wasser
- Hydrophon – Unterwassermikrofon
- Liste der Patente von Reginald Fessenden
Referenzen
- ^ „Eine neue Verteidigung gegen das U-Boot“ von Cleveland Moffett, American Magazine, April 1915, Seite 13.
- ^ Frost, Gary Lewis (2001). „ Inventing Schemes and Strategies: The Making and Selling of the Fessenden Oscillator“. Technology and Culture . 42 (3): 462–488 . doi : 10.1353/tech.2001.0109 . S2CID 110194817. Project MUSE 33762 .
- ^ Peter C. Wille, Tonaufnahmen des Ozeans in Forschung und Überwachung, Band 1, Springer, 2005 , ISBN 3-540-24122-1Seite 16
- ^ Tall, JJ, Cdr. ; Kemp, Paul (1998). HM Submarines in Camera . Sutton Publishing. S. 49. ISBN 1-85605-433-0Die
{{cite book}}: CS1 Wartung: Mehrere Namen: Autorenliste ( Link ) - ^ Paul Akermann, Encyclopedia of British Submarines 1901-1955 , Periscope Publishing Ltd., 2002, ISBN 1-904381-05-7Seite 46
- ^ Michael A. Ainslie, Principles of Sonar Performance Modelling , Springer, 2010, ISBN 3-540-87661-8, Seiten 10, 11, 15, 16
Bibliographie
- Frost, Gary Lewis (2001). „Erfindung von Schemata und Strategien: Die Herstellung und Vermarktung des Fessenden-Oszillators“. Technology and Culture . 42 (3): 462–488 . doi : 10.1353/tech.2001.0109 . S2CID 110194817. Project MUSE 33762 .
Weiterführende Literatur
- Fay, HJW (Februar 1917). „U-Boot-Signalisierung – Fessenden-Oszillator“. Journal of the American Society for Naval Engineers . 29 (1): 101–113 . doi : 10.1111/j.1559-3584.1917.tb01183.x .
- Rolt, Kenneth D. (1994). „Der Fessenden-Oszillator: Geschichte, elektroakustisches Modell und Leistungsabschätzung“ . J. Acoust. Soc. Am . 95 (5): 2832. Bibcode : 1994ASAJ...95.2832R . doi : 10.1121/1.409629 .