Die Kalmansche Vermutung (auch Kalman-Problem genannt) ist eine widerlegte Vermutung zur absoluten Stabilität nichtlinearer Regelsysteme mit einer skalaren Nichtlinearität und gehört zum Bereich der linearen Stabilität . Sie ist eine Verschärfung der Aizermanschen Vermutung und ein Spezialfall der Markus-Yamabe-Vermutung . Obwohl sie widerlegt wurde, lieferte sie gültige hinreichende Kriterien für absolute Stabilität .
Mathematische Formulierung der Kalman-Vermutung (Kalman-Problem)
Im Jahr 1957 stellte R. E. Kalman in seiner Arbeit [ 1 ] Folgendes fest:
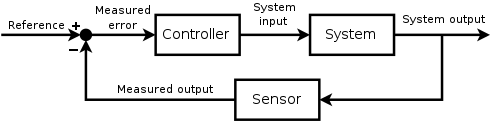
Wenn f ( e ) in Abb. 1 durch Konstanten K ersetzt wird, die allen möglichen Werten von f ' ( e ) entsprechen, und sich herausstellt, dass das geschlossene System für alle diese K stabil ist , dann ist intuitiv klar, dass das System monostabil sein muss; d.h. alle transienten Lösungen konvergieren zu einem eindeutigen, stabilen kritischen Punkt.
Kalmans Aussage kann in folgender Vermutung umformuliert werden: [ 2 ]
Betrachten wir ein System mit einer skalaren Nichtlinearität
wobei P eine konstante n × n- Matrix ist, q und r konstante n- dimensionale Vektoren sind, ∗ die Transposition bezeichnet, f ( e ) eine Skalarfunktion ist und f (0) = 0 gilt. Angenommen, f ( e ) ist eine differenzierbare Funktion und die folgende Bedingung gilt
ist gültig. Dann besagt Kalmans Vermutung, dass das System im Großen stabil ist (d. h. ein eindeutiger stationärer Punkt ist ein globaler Attraktor ), wenn alle linearen Systeme mit f ( e ) = ke , k ∈ ( k 1 , k 2 ) asymptotisch stabil sind.


In Aizermans Vermutung wird anstelle der Bedingung an die Ableitung der Nichtlinearität gefordert, dass die Nichtlinearität selbst zum linearen Sektor gehört.
Die Kalman-Vermutung gilt für n ≤ 3. Für n > 3 existieren effektive Methoden zur Konstruktion von Gegenbeispielen: [ 3 ] [ 4 ] Die Ableitung der Nichtlinearität gehört zum Bereich der linearen Stabilität, und ein eindeutiges stabiles Gleichgewicht koexistiert mit einer stabilen periodischen Lösung ( versteckte Schwingung ). Im diskreten Zeitbereich gilt die Kalman-Vermutung nur für n = 1; Gegenbeispiele für n ≥ 2 lassen sich konstruieren. [ 5 ] [ 6 ]
Die Weiterentwicklung von Kalmans Ideen zur globalen Stabilität auf der Grundlage der Stabilität linearer Approximationen für einen zylindrischen Phasenraum führte zum Viterbi-Problem der Koinzidenz von Phasenregelschleifenbereichen . [ 7 ]
Referenzen
- ^ Kalman RE (1957). „Physikalische und mathematische Mechanismen der Instabilität in nichtlinearen automatischen Steuerungssystemen“. Transactions of ASME . 79 (3): 553–566 .
- ^ Kuznetsov NV (2020). „Theorie der verborgenen Schwingungen und Stabilität von Regelsystemen“ (PDF) . Journal of Computer and Systems Sciences International . 59 (5): 647–668 . doi : 10.1134/S1064230720050093 . S2CID 225304463 .
- Bragin VO; Vagaitsev VI; Kuznetsov NV; Leonov GA (2011). „Algorithmen zum Auffinden versteckter Oszillationen in nichtlinearen Systemen. Die Aizerman- und Kalman-Vermutungen und Chua-Schaltungen“ (PDF) . Journal of Computer and Systems Sciences International . 50 (5): 511–543 . doi : 10.1134/S106423071104006X . S2CID 21657305 .
- ^ Leonov GA; Kuznetsov NV (2013). „Versteckte Attraktoren in dynamischen Systemen. Von versteckten Oszillationen in Hilbert-Kolmogorov-, Aizerman- und Kalman-Problemen zu versteckten chaotischen Attraktoren in Chua-Schaltungen“. International Journal of Bifurcation and Chaos . 23 (1): 1330002–219 . Bibcode : 2013IJBC...2330002L . doi : 10.1142/S0218127413300024 .
- ^ Carrasco J.; Heath WP; de la Sen M. (2015). „Gegenbeispiel zweiter Ordnung zur Kalman-Vermutung für diskrete Zeit“. 2015 European Control Conference (ECC) . S. 981–985 . doi : 10.1109/ECC.2015.7330669 . ISBN 978-3-9524269-3-7. S2CID 1600711 .
- ^ Heath WP; Carrasco J; de la Sen M. (2015). „Gegenbeispiele zweiter Ordnung zur Kalman-Vermutung für diskrete Zeit“ (PDF) . Automatica . 60 : 140–144 . doi : 10.1016/j.automatica.2015.07.005 .
- ^ Kuznetsov, NV; Lobachev, MY; Kudryashova, EV; Kuznetsova, OA; Arseniev, DG (2025). „Das Viterbi-Problem zur Koinzidenz von Lock-in-, Pull-in- und Hold-in-Bereichen einer Phasenregelschleife“ . Nonlinear Dynamics . doi : 10.1007/s11071-025-11040-3 .
Weiterführende Literatur
- Leonov GA; Kuznetsov NV (2011). „Analytisch-numerische Methoden zur Untersuchung versteckter Schwingungen in nichtlinearen Regelsystemen“ (PDF) . IFAC Proceedings Volumes (IFAC-PapersOnline) . 18 (1): 2494–2505 . doi : 10.3182/20110828-6-IT-1002.03315 .