
RepRap (eine Abkürzung für „Replicating Rapid Prototyper “) ist ein Projekt zur Entwicklung kostengünstiger 3D-Drucker , die die meisten ihrer Komponenten selbst drucken können. Als Open-Source-Designs werden alle im Rahmen des Projekts erstellten Designs unter einer freien Softwarelizenz , der GNU General Public License , veröffentlicht . [ 1 ]
Da diese Maschinen Teile selbst herstellen können, sahen die Autoren die Möglichkeit kostengünstiger RepRap-Einheiten, die die Fertigung komplexer Produkte ohne umfangreiche industrielle Infrastruktur ermöglichen würden. [ 2 ] [ 3 ] [ 4 ] Sie gingen davon aus, dass sich der RepRap in diesem Prozess weiterentwickeln und seine Anzahl exponentiell steigen würde. [ 5 ] [ 6 ] Eine Vorstudie zeigte, dass der Einsatz von RepRap zum Drucken gängiger Produkte zu Kosteneinsparungen führt. [ 7 ]
Das RepRap-Projekt begann 2005 in England als Initiative der Universität Bath , besteht aber mittlerweile aus Hunderten von Mitarbeitern weltweit. [ 5 ]
Geschichte
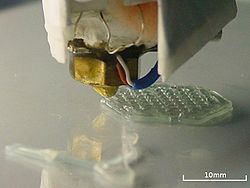


RepRap wurde 2005 von Adrian Bowyer , einem Dozenten für Maschinenbau an der Universität Bath in England, gegründet. Die Finanzierung erfolgte durch den Engineering and Physical Sciences Research Council .
Am 13. September 2006 druckte der RepRap 0.2-Prototyp das erste identische Bauteil, das anschließend das Originalteil eines kommerziellen 3D-Druckers ersetzte. Am 9. Februar 2008 fertigte RepRap 1.0 „Darwin“ mindestens ein Exemplar von mehr als der Hälfte seiner im Rapid-Prototyping-Verfahren hergestellten Bauteile. Am 14. April 2008 produzierte RepRap ein Endprodukt: eine Halterung für einen iPod am Armaturenbrett eines Ford Fiesta . Bis September desselben Jahres wurden in verschiedenen Ländern mindestens 100 Exemplare hergestellt. [ 8 ] Am 29. Mai 2008 gelang Darwin die Selbstreplikation, indem er alle im Rapid-Prototyping-Verfahren hergestellten Bauteile vollständig kopierte [ 9 ] (diese stellen 48 % aller Bauteile dar, Befestigungselemente ausgenommen). Wenige Stunden später fertigte die „Nachfolgemaschine“ ihr erstes Bauteil: einen Zahnriemenspanner.
Im April 2009 wurden mit einem RepRap-Drucker mithilfe eines automatisierten Steuerungssystems und eines austauschbaren Druckkopfsystems, das sowohl Kunststoff als auch leitfähiges Lötmaterial verarbeiten konnte, elektronische Leiterplatten automatisiert hergestellt. Am 2. Oktober 2009 druckte die zweite Generation des RepRap-Druckers, genannt Mendel, ihr erstes Bauteil. Mendels Form ähnelt eher einem dreiseitigen Prisma als einem Würfel. Die Fertigung von Mendel wurde im Oktober 2009 abgeschlossen. Am 27. Januar 2010 verlieh das Foresight Institute den „Kartik M. Gada Humanitarian Innovation Prize“ für die Entwicklung und den Bau eines verbesserten RepRap-Druckers. [ 10 ]
Am 31. August 2010 erhielt das Design der dritten Generation den Namen Huxley. Es handelte sich um eine Miniaturausgabe von Mendel mit 30 % des ursprünglichen Druckvolumens. Innerhalb von zwei Jahren verbreiteten sich RepRap und RepStrap in der Technologie-, Geräte- und Ingenieursgemeinschaft. [ 11 ]
Das erste erfolgreiche Delta-Design von 2012, Rostock, wies ein radikal anderes Design auf. Die neuesten Versionen verwendeten OpenBeams , Drähte (typischerweise Dyneema- oder Spectra-Angelschnüre) anstelle von Riemen usw., was auch einige der neuesten Trends bei RepRaps widerspiegelte.
Anfang Januar 2016 gab RepRapPro (kurz für „RepRap Professional“, ein kommerzieller Zweig des RepRap-Projekts in Großbritannien) bekannt, den Geschäftsbetrieb am 15. Januar 2016 einzustellen. Als Grund wurde die Marktsättigung im Bereich kostengünstiger 3D-Drucker und die Unfähigkeit zur Expansion in diesem Markt genannt. RepRapPro China ist weiterhin aktiv. [ 12 ]
Hardware
Da das Projekt von Bowyer so konzipiert wurde, dass es die Weiterentwicklung fördert, sind zahlreiche Varianten entstanden. [ 13 ] [ 14 ] Als Open-Source- Projekt steht es den Entwicklern frei, Änderungen und Ersetzungen vorzunehmen, sie müssen jedoch sicherstellen, dass ihre Verbesserungen von anderen wiederverwendet werden können.
Es gibt viele RepRap-Druckerdesigns, darunter:
- Prusa i3
- Hangprinter
- RepRap Fisher
- RepRap Snappy
- RepRap Morgan
- RepRap Ormerod
- RepRap Darwin
- RepRap Mendel
Software
RepRap wurde als komplettes Replikationssystem und nicht nur als Hardware konzipiert. Daher umfasst das System computergestütztes Design (CAD) in Form eines 3D-Modellierungssystems sowie Software und Treiber für computergestützte Fertigung (CAM), die die Entwürfe der RepRap-Nutzer in Anweisungen für RepRap umwandeln, um physische Objekte zu erzeugen.
Für RepRap wurden zunächst zwei CAM-Werkzeugketten entwickelt. Die erste, „RepRap Host“, wurde von Adrian Bowyer, dem leitenden RepRap-Entwickler, in Java geschrieben . Die zweite, „Skeinforge“ [ 15 ] , stammt von Enrique Perez. Beide sind vollständige Systeme zur Übersetzung von 3D-Computermodellen in G-Code , die Maschinensprache, die den Drucker steuert.
Später wurden weitere Programme wie Slic3r und Cura entwickelt. Kürzlich wurde die Franklin-Firmware entwickelt, um RepRap-Drucker auch für andere Zwecke wie Fräsen und Fluidhandling einzusetzen. [ 16 ]
In der RepRap-Community werden kostenlose und quelloffene 3D-Modellierungsprogramme wie Blender , OpenSCAD und FreeCAD bevorzugt. Grundsätzlich lässt sich aber fast jedes CAD- oder 3D-Modellierungsprogramm mit dem RepRap verwenden, solange es STL- Dateien erzeugen kann (Slic3r unterstützt zusätzlich .obj- und .amf -Dateien). Daher nutzen Content-Ersteller alle ihnen vertrauten Tools, seien es kommerzielle CAD-Programme wie SolidWorks , Autodesk AutoCAD , Autodesk Inventor , Tinkercad oder SketchUp oder freie Software .
Replikationsmaterialien
RepRaps drucken Objekte aus ABS , Polymilchsäure (PLA), Nylon (möglicherweise nicht alle Extruder), HDPE , TPE und ähnlichen Thermoplasten .
Die mechanischen Eigenschaften von mit RepRap gedrucktem PLA und ABS wurden getestet und entsprechen den Zugfestigkeiten von Teilen, die mit herstellereigenen Druckern hergestellt wurden. [ 17 ]
Anders als bei den meisten kommerziellen Maschinen werden RepRap-Nutzer ermutigt, mit Materialien und Methoden zu experimentieren und ihre Ergebnisse zu veröffentlichen. So wurden Verfahren zum Drucken neuartiger Materialien (wie Keramik) entwickelt. Darüber hinaus wurden mehrere RecycleBots entwickelt und hergestellt, um Kunststoffabfälle wie Shampoo- und Milchflaschen in kostengünstiges RepRap-Filament umzuwandeln. [ 18 ] Es gibt Hinweise darauf, dass dieser Ansatz des dezentralen Recyclings umweltfreundlicher ist [ 19 ] [ 20 ] [ 21 ] und zur Herstellung von „ Fair-Trade- Filament“ beitragen kann . [ 22 ]
Darüber hinaus hat sich gezeigt, dass 3D-Druckprodukte direkt am Verbrauchsort umweltfreundlicher sind. [ 23 ]
Das RepRap-Projekt hat Polyvinylalkohol (PVA) als potenziell geeignetes Stützmaterial zur Ergänzung seines Druckverfahrens identifiziert, obwohl massive Überhänge durch Extrudieren dünner Schichten des primären Druckmediums als Stütze erzeugt werden können (diese werden anschließend mechanisch entfernt).
Das Drucken von Elektronik ist ein Hauptziel des RepRap-Projekts, um eigene Leiterplatten herstellen zu können. Hierfür wurden verschiedene Methoden vorgeschlagen:
- Wood-Metall oder Field-Metall : niedrigschmelzende Metalllegierungen zur Integration elektrischer Schaltkreise in das Bauteil während der Formgebung.
- Silber-/kohlenstoffgefüllte Polymere: werden häufig zur Reparatur von Leiterplatten verwendet und werden auch für den Einsatz in elektrisch leitfähigen Leiterbahnen in Betracht gezogen. [ 24 ]
- Direktextrusion von Lötmittel [ 25 ]
- Leitfähige Drähte: können während des Druckprozesses von einer Spule in ein Bauteil eingelegt werden.
Durch die Verwendung eines MIG -Schweißgeräts als Druckkopf kann ein RepRap Deltabot -Tisch zum Drucken von Metallen wie Stahl eingesetzt werden . [ 26 ] [ 27 ]
Das RepRap-Konzept kann auch auf eine Fräsmaschine [ 28 ] und auf das Laserschweißen angewendet werden . [ 29 ]
Konstruktion
Obwohl das Projekt darauf abzielt, dass RepRap schon bald viele seiner mechanischen Komponenten autonom und mit relativ einfachen Ressourcen herstellen kann, lassen sich einige Komponenten wie Sensoren, Schrittmotoren und Mikrocontroller derzeit nicht mit der 3D-Drucktechnologie von RepRap fertigen und müssen daher separat produziert werden. Geplant ist, in mehreren Versionen eine nahezu vollständige Replikation zu erreichen. So hat das RepRap-Team beispielsweise von Projektbeginn an verschiedene Ansätze zur Integration elektrisch leitfähiger Medien in das Produkt erforscht. Dies würde die Integration von Verbindungsleitungen , Leiterplatten und möglicherweise Motoren in RepRap-Produkte ermöglichen. Variationen in der Beschaffenheit der extrudierten, elektrisch leitfähigen Medien könnten elektrische Komponenten mit unterschiedlichen Funktionen – ähnlich dem Sprühverfahren für elektronische Schaltungen (ECME) von John Sargrove aus den 1940er Jahren – hervorbringen . Ein verwandter Ansatz ist die gedruckte Elektronik . Eine weitere nicht reproduzierbare Komponente sind die Gewindestangen für lineare Bewegungen. Ein aktuelles Forschungsgebiet befasst sich mit der Verwendung replizierter Sarrus-Verknüpfungen als Ersatz für diese. [ 30 ]
Projektmitglieder
Zum „Kernteam“ des Projekts [ 31 ] gehörten:
- Adrian Bowyer , ehemaliger Oberdozent am Fachbereich Maschinenbau der Universität Bath
- Ed Sells, PhD Universität Bath „3D-Druck: Auf dem Weg zu einer selbstreplizierenden Rapid-Prototyping-Maschine“ [ 32 ]
- Vik Olliver, der erste RepRap-Freiwillige, der als Erster vorschlug, PLA als Druckmaterial zu verwenden [ 33 ].
- Michael S. Hart (verstorben 2011), Schöpfer des Projekts Gutenberg , Illinois
Ziele
Das erklärte Ziel des RepRap-Projekts ist die Entwicklung eines rein selbstreplizierenden Geräts – nicht um seiner selbst willen, sondern um jedem Einzelnen weltweit mit minimalem Kapitaleinsatz ein Desktop-Fertigungssystem zur Verfügung zu stellen , mit dem er viele Alltagsgegenstände selbst herstellen kann. [ 5 ] Theoretisch zielt das Projekt darauf ab, die Hypothese zu beweisen, dass „ Rapid Prototyping und Direct Writing-Technologien vielseitig genug sind, um einen universellen Von-Neumann-Konstruktor zu ermöglichen “. [ 34 ]
Ausbildung
Laut einigen Wissenschaftlern birgt die RepRap-Technologie großes Potenzial für Bildungsanwendungen. [ 35 ] [ 36 ] [ 37 ] RepRaps wurden bereits für eine mobile Bildungsplattform für Robotik eingesetzt. [ 38 ] Manche Autoren behaupten, RepRaps würden eine beispiellose „Revolution“ in der MINT- Bildung auslösen. [ 39 ] Als Belege dienen sowohl die geringen Kosten für die schnelle Prototypenerstellung durch Studierende als auch die Herstellung kostengünstiger, qualitativ hochwertiger wissenschaftlicher Geräte aus Open-Hardware -Designs , wodurch Open-Source-Labore entstehen . [ 3 ] [ 4 ]
Siehe auch
- 3D-Druckverfahren
- Bahnbrechende Technologie
- Fab-Labor
- Fab@Home
- Open-Source-Hardware (OSH, OSHW)
- Recyclebot
- Selbstreplizierende Maschine
- Voron 2.4 (2020), ein CoreXY-Drucker, der als Wiederbelebung des RepRap-Projekts beschrieben wird.
Anmerkungen
- ^ "RepRapGPLLicence - RepRap" .
- ^ Pearce, Joshua M.; Morris Blair, Christine; Laciak, Kristen J.; Andrews, Rob; Nosrat, Amir; Zelenika-Zovko, Ivana (2010). „3D-Druck von Open-Source-Technologien für eine selbstgesteuerte nachhaltige Entwicklung“ . Journal of Sustainable Development . 3 (4). doi : 10.5539/jsd.v3n4p17 .
- ^ a b Pearce, Joshua M (2012). „Building Research Equipment with Free, Open-Source Hardware“. Science . 337 (6100): 1303–1304 . Bibcode : 2012Sci...337.1303P . doi : 10.1126 / science.1228183 . PMID 22984059. S2CID 44722829 .
- ^ a b J.M. Pearce, Open-Source Lab: How to Build Your Own Hardware and Reduce Research Costs , Elsevier, 2014.
- ^ a b c Jones, R.; Haufe, P.; Sells, E.; Iravani, P.; Olliver, V.; Palmer, C.; Bowyer, A. (2011). „Reprap – der replizierende Rapid Prototyper“ . Robotica . 29 (1): 177–191 . doi : 10.1017/s026357471000069x .
- Sells , E., Smith, Z., Bailard, S., Bowyer, A. & Olliver, V. (2009). RepRap: Der replizierende Rapid Prototyper: Maximierung der Anpassbarkeit durch die Entwicklung von Produktionsmitteln. Handbuch der Forschung zur Massenanpassung und Personalisierung.
- Wittbrodt , BT; Glover, AG; Laureto, J.; Anzalone, GC; Oppliger, D.; Irwin, JL; Pearce, JM (2013). „Lebenszyklus-Wirtschaftlichkeitsanalyse der dezentralen Fertigung mit Open-Source-3D-Druckern“ (PDF) . Mechatronics . 23 (6): 713–726 . doi : 10.1016/j.mechatronics.2013.06.002 . S2CID 1766321 . http://digitalcommons.mtu.edu/cgi/viewcontent.cgi?article=1048&context=materials_fp
- ^ Matthew Power (23. September 2008). „Mechanische Stromerzeugung §“ . Seedmagazine. Archiviert vom Original am 25. September 2008. Abgerufen am 4. Juni 2010 .
- ^ Vik Olliver [@VikOlliver] (27. Mai 2021). „Morgen ist RepRap-Tag. An diesem Tag im Jahr 2008 gelang es erstmals einem 3D-Drucker, sich selbst zu replizieren. Ich habe ihm vielleicht ein wenig geholfen.“ ( Tweet ) – via Twitter .
- ^ „Gada-Preise“ . humanity+. Archiviert vom Original am 29. Juli 2012. Abgerufen am 25. April 2011 .
- ^ „Ingeniøren“ . Ingeniøren Medien. 26. September 2012. Archiviert vom Original am 15. Oktober 2012 . Abgerufen am 26. September 2012 .
- ^ „RepRap Professional Ltd. ist jetzt geschlossen .“ 6. Januar 2016.
- ^ RepRap-Stammbaum
- ^ Chulilla, JL (2011). „Die kambrische Explosion des populären 3D-Drucks“. International Journal of Interactive Multimedia and Artificial Intelligence . 1 : 4.
- ^ Skeinforge
- ^ Wijnen, Bas; Anzalone, Gerald C.; Haselhuhn, Amberlee S.; Sanders, PG; Pearce, Joshua M. (2016). „Freie und Open-Source-Steuerungssoftware für 3D-Bewegung und -Verarbeitung“ . Journal of Open Research Software . 4 : 2. doi : 10.5334/jors.78 .
- ^ Tymrak, BM; Kreiger, M.; Pearce, JM (2014). „Mechanische Eigenschaften von Bauteilen, die mit Open-Source-3D-Druckern unter realistischen Umgebungsbedingungen hergestellt wurden“ . Materials & Design . 58 : 242–246 . doi : 10.1016/j.matdes.2014.02.038 . S2CID 15552570 .
- ^ Baechler, Christian; DeVuono, Matthew; Pearce, Joshua M. (2013). „Verteiltes Recycling von Polymerabfällen zu RepRap-Rohmaterial“ . Rapid Prototyping Journal . 19 (2): 118–125 . doi : 10.1108/13552541311302978 . S2CID 15980607 .
- Kreiger , M., Anzalone, GC, Mulder, ML, Glover, A. & Pearce, JM (2013). Dezentrales Recycling von Kunststoffabfällen aus Verbraucherhaushalten in ländlichen Gebieten. MRS Online Proceedings Library, 1492, mrsf12-1492. Open Access
- ^ Die Bedeutung des Lyman Extruders, Filamaker, Recyclebot und Filabot für den 3D-Druck. Archiviert am 18.03.2014 in der Wayback Machine – VoxelFab, 2013.
- ^ M. Kreiger, GC Anzalone, ML Mulder, A. Glover und J. M Pearce (2013). Dezentrales Recycling von Kunststoffabfällen aus Verbraucherhaushalten in ländlichen Gebieten. MRS Online Proceedings Library, 1492, mrsf12-1492-g04-06 doi:10.1557/opl.2013.258. Open Access
- Feeley , S. R.; Wijnen, B.; Pearce, J. M. (2014). „Evaluation of Potential Fair Trade Standards for an Ethical 3-D Printing Filament“ . Journal of Sustainable Development . 7 (5): 1–12 . doi : 10.5539/jsd.v7n5p1 .
- ^ Kreiger, Megan; Pearce, Joshua M. (2013). „Ökologische Lebenszyklusanalyse des verteilten 3D-Drucks und der konventionellen Herstellung von Polymerprodukten“. ACS Sustainable Chemistry & Engineering . 1 (12): 1511–1519 . doi : 10.1021/sc400093k .
- ^ Simon J. Leigh, Robert J. Bradley, Christopher P. Purssell, Duncan R. Billson, David A. Hutchins Ein einfaches, kostengünstiges leitfähiges Verbundmaterial für den 3D-Druck elektronischer Sensoren
- ^ RepRap-Blog 2009, besucht am 26.02.2014
- ^ Eine kostengünstige Methode zum Drucken von Metallteilen - The New York Times
- ^ Anzalone, Gerald C.; Chenlong Zhang; Wijnen, Bas; Sanders, Paul G.; Pearce, Joshua M. (2013). „Ein kostengünstiger Open-Source-Metall-3D-Drucker“ . IEEE Access . 1 : 803–810 . Bibcode : 2013IEEEA...1..803A . doi : 10.1109/ACCESS.2013.2293018 .
- ^ Kostakis, V., & Papachristou, M. (2013). Commons-based peer production and digital fabrication: The case of a RepRap-based, Lego-built 3D printing-milling machine. Telematics and Informatics.
- ^ Laureto, John; Dessiatoun, Serguei; Ohadi, Michael; Pearce, Joshua (2016). „Open Source Laser Polymer Welding System: Design and Characterization of Linear Low-Density Polyethylene Multilayer Welds“ . Machines . 4 (3): 14. doi : 10.3390/machines4030014 .
- ^ „Ich, der Replikator“. New Scientist . 29. Mai 2010.
- ^ „Das Kernteam – wer wir sind“ (Archiviert am 06.04.2013 im Internet Archive , reprap.org/wiki)
- ^ Petch, Michael (31. Mai 2018). „Interview: Ed Sells, RepRap ‚erschloss eine milliardenschwere Industrie, die heute als 3D-Druck bekannt ist‘“" . 3D-Druckindustrie . Archiviert vom Original am 28. Juli 2020.
- ^ „Interview: Vik Olliver, der erste RepRap-Freiwillige – ‚Wir haben nicht einfach nur einen 3D-Drucker gebaut‘“" . 29. Mai 2018. Archiviert vom Original am 21. Februar 2020.
- ^ „RepRap – das Replication Rapid Prototyper Project, IdMRC“ (PDF) . Archiviert vom Original (PDF) am 6. April 2012. Abgerufen am 19. Februar 2007 .
- ^ Schelly, Chelsea; Anzalone, Gerald; Wijnen, Bas; Pearce, Joshua M. (2015). „Open-Source-3D-Drucktechnologien für die Bildung: Additive Fertigung im Klassenzimmer“ . Journal of Visual Languages & Computing . 28 : 226–237 . doi : 10.1016/j.jvlc.2015.01.004 .
- ^ Grujović, N., Radović, M., Kanjevac, V., Borota, J., Grujović, G. & Divac, D. (September 2011). 3D-Drucktechnologie im Bildungsbereich. In: 34. Internationale Konferenz für Produktionstechnik (S. 29–30).
- ^ Mercuri, R., & Meredith, K. (März 2014). Ein Bildungsprojekt zum 3D-Druck. In: Integrated STEM Education Conference (ISEC), 2014 IEEE (S. 1–6). IEEE.
- ^ Gonzalez-Gomez, J., Valero-Gomez, A., Prieto-Moreno, A. & Abderrahim, M. (2012). Eine neue Open-Source-Plattform für mobile Roboter, die per 3D-Druck für den Bildungsbereich entwickelt wurde. In: Fortschritte bei autonomen Minirobotern (S. 49–62). Springer Berlin Heidelberg.
- ^ J. Irwin, JM Pearce, D. Opplinger und G. Anzalone. Die RepRap 3D-Drucker-Revolution in der MINT-Bildung , 121. ASEE-Jahreskonferenz und -Ausstellung, Indianapolis, IN . Paper ID #8696 (2014).
Referenzen
- Revolutionäre Replikation. Archiviert am 25. Mai 2014 in der Wayback Machine . New Electronics , 12. Dezember 2006.
- 3D-Drucker produziert Kopien von sich selbst . Celeste Biever, New Scientist , 18. März 2005
- Die Maschine, die alles kopieren kann . Simon Hooper, CNN , 2. Juni 2005
- Selbstreplizierende Roboter und die Entwicklungsländer . KnowProSE.com, 5. Juni 2005
- Interview mit Vik Olliver über RepRap , September 2006
- Chinas Wachstumshürden auf dem Weg zu einer neuen Großen Mauer
- Audio-Interview der Canadian Broadcasting Corporation mit Adrian Bowyer


