
In der Luftfahrt ist das Instrumentenlandesystem ( ILS ) ein präzises Funknavigationssystem , das Flugzeuge auf kurze Distanz führt und ihnen so die Landung auf einer Landebahn bei Nacht oder schlechtem Wetter ermöglicht. In seiner ursprünglichen Form erlaubt es dem Piloten, sich mithilfe eines im Cockpit montierten Instruments, das seitliche und vertikale Richtungsanzeigen (Zeiger) anzeigt, bis auf 61 Meter (200 Fuß) über dem Boden und innerhalb von 800 Metern (1/2 Meile) an die Landebahn heranzunähern . Zu diesem Zeitpunkt sollte die Landebahn für den Piloten sichtbar sein; ist dies nicht der Fall, führt er einen Fehlanflug durch . Durch die Annäherung des Flugzeugs an die Landebahn erhöht sich der Bereich der Wetterbedingungen, unter denen eine sichere Landung möglich ist, erheblich. Andere Versionen des Systems, sogenannte „Kategorien“, haben die Mindestflughöhen, die Sichtweiten zur Landebahn (RVR) sowie die Sender- und Überwachungskonfigurationen weiter reduziert, abhängig von den üblicherweise zu erwartenden Wettermustern und den Sicherheitsanforderungen des Flughafens.

Das ILS nutzt zwei Richtfunksignale : den Localizer (Frequenzbereich 108 bis 112 MHz) für die horizontale Führung und den Gleitweg (Frequenzbereich 329,15 bis 335 MHz) für die vertikale Führung. Die Beziehung zwischen der Flugzeugposition und diesen Signalen wird auf einem Flugzeuginstrument angezeigt , oft als zusätzliche Anzeige im Lagenanzeiger . Der Pilot versucht, das Flugzeug so zu manövrieren, dass die Anzeigen beim Anflug auf die Landebahn bis zur Entscheidungshöhe zentriert bleiben . Optionale Markerbeacons liefern während des Anflugs Entfernungsinformationen, darunter der Middle Marker (MM), der sich in der Nähe der Entscheidungshöhe (CAT 1) befindet. Markerbeacons werden weitgehend durch Distance Measuring Equipment (DME) ersetzt .
Um den Übergang von der Instrumentenlandung zur Sichtlandung zu erleichtern, wird die Beleuchtung der Landebahn häufig in Richtung des Entscheidungspunktes mit einer Reihe von Hochleistungsscheinwerfern, dem sogenannten Anflugbefeuerungssystem , erweitert . [ 1 ]
Geschichte der Präzisionsanflugsysteme
Zwischen den 1920er und 1940er Jahren wurden verschiedene funkgestützte Landesysteme entwickelt, insbesondere der Lorenzstrahl . Dieses von der C. Lorenz AG entwickelte Blindlande-Funknavigationssystem für Schlechtwetterlandungen fand in Europa relativ weite Verbreitung und wurde vor dem Zweiten Weltkrieg auch auf zahlreichen Flughäfen anderer Kontinente installiert . [ 2 ] Später wurde auch das Patent für die Integration einer vertikalen Führung, wie sie im heutigen ILS üblich ist, erteilt. [ 3 ] [ 4 ]
Das in den USA entwickelte SCS-51-System bot eine höhere Genauigkeit bei der vertikalen und horizontalen Führung. Während des Zweiten Weltkriegs wurden zahlreiche Systeme auf britischen Luftwaffenstützpunkten installiert . Nach der Gründung der Internationalen Zivilluftfahrt-Organisation (ICAO) im Jahr 1947 wurde das ILS als erstes internationales Standard-Präzisionsanflugsystem ausgewählt [ 5 ] und 1950 in ICAO Annex 10 veröffentlicht. [ 6 ] Weiterentwicklungen ermöglichten es ILS-Systemen, Anflüge bis zur Kategorie CAT-III durchzuführen. [ 5 ]
Das radargestützte , bodenkontrollierte Anflugverfahren (GCA) mit Präzisionsanflugradar (PAR ) liefert dem Piloten die notwendige horizontale und vertikale Führung über eine VHF- oder UHF-Funkverbindung. Der Fluglotse gibt dem Piloten die vom PAR abgeleiteten Führungsinformationen, die auf einem speziellen Planpositionsanzeiger (PPI) angezeigt werden, per VHF- oder UHF-Funkverbindung Anweisungen. Für das PAR-GCA ist außer der VHF- oder UHF-Funkausrüstung keine weitere Ausrüstung im Flugzeug erforderlich, jedoch müssen Pilot und Fluglotse für diese Anwendung zertifiziert sein.
Das zweite ICAO-Standardsystem für Präzisionsanflüge bis Kategorie III ist das Mikrowellenlandesystem (MLS), dessen Einführung auch von der NATO als Ersatz für PAR geplant war. Aufgrund der absehbaren Verfügbarkeit kostenloser GPS-Dienste für die zivile Nutzung und später der Zusage von DGPS , zusätzliche Korrekturdaten über eine VHF-Datenverbindung bereitzustellen und so die Zuverlässigkeit bis Kategorie I zu verbessern, entschieden sich die meisten Staaten, die Einführung von MLS bis heute hinauszuzögern. Zusätzlich zu den Kosten für das bodengestützte MLS-System waren Flugzeugbetreiber gezwungen, ihre Flugzeuge neben dem MLS-Empfänger auch mit einer C-Band-Antenne auszustatten. Die Nachrüstung einer C-Band-Antenne im Flugzeugrumpf ist zeitaufwändiger und kostspieliger als die reine Nachrüstung eines MLS-Empfängers. Dennoch wurden bereits über tausend stationäre und mobile MLS-Systeme, beispielsweise in Europa, installiert, und über tausend zivile und militärische Flugzeuge sind seit etwa einem Jahrzehnt mit MLS-Ausrüstung und -Antenne im Einsatz.
Die versprochene Verfügbarkeit von GPS- Signalen und später zusätzlichen globalen Navigationssatellitensystemen (GNSS) für Präzisionsanflüge, wodurch der Bedarf an Flughafen-Infrastruktur im Vergleich zu einem einzelnen ILS-System (ILS-LLZ, GP und zugehörige Monitore) reduziert würde, erschien vielversprechend. Die Gewährleistung eines sicheren 24/7-Betriebs, identisch mit dem ILS-System und mit der gleichen Betriebskontinuität unter allen Wetterbedingungen, erwies sich jedoch ohne eine zusätzliche VHF-Datenverbindung als unmöglich . Ein Grund dafür sind die schwachen satellitengestützten Signale, die – anders als die viel stärkeren ILS- oder MLS-Signale – selbst auf sehr schwache Funkstörungen, absichtliche Störsignale oder Spoofing-Signale sehr empfindlich reagieren.
Das DGPS-System wurde nach Weiterentwicklung und Modifikationen von der ICAO als GBAS (Ground-Based Augmentation System) standardisiert, in den USA bekannt als Local-Area Augmentation System (LAAS). GBAS ist heute das dritte ICAO-Standardsystem für Präzisionslandungen bis CAT-III. Die Arbeiten an Standards zur Unterstützung mehrerer Satellitenkonstellationen, also der Integration der bereits verfügbaren GNSS-Systeme Galileo , GLONASS und BeiDou, sind im Gange. Wie bei MLS benötigen Flugzeuge auch für GBAS einen Empfänger für die GBAS-Datenverbindung und eine horizontal polarisierte VHF-Antenne. Während IFR-zertifizierte Zivilflugzeuge bereits mit horizontal polarisierten VHF-Antennen für den ILS- und VOR-Empfang ausgestattet sind, verfügen einige Militärflugzeuge (z. B. USNY) lediglich über vertikal polarisierte VHF-Antennen für die VHF-Sprachkommunikation. Obwohl die ICAO auch die Verwendung der zusätzlichen vertikalen Polarisation standardisiert hat, ist bisher keine verfügbare, vertikal polarisierte GBAS-Installation bekannt.
Ähnlich wie beim MLS (Multi-Linear System) im Vergleich zu den weltweit eingesetzten ILS-Anlagen ist die Anzahl der GBAS-Systeme (Ground-Based Air Support) begrenzt. Obwohl man ursprünglich annahm, ein einzelnes omnidirektionales Zusatzsignal würde ausreichen, um einen oder mehrere Flughäfen innerhalb der Sichtverbindung (RLOS) zu bedienen , erwies sich die flächendeckende Abdeckung aller Anflugrouten bei komplexen Flughafenanlagen mit großen Gebäuden, Hangars und unterschiedlichen Flugzeugantennenmustern als schwierig. In Europa werden heute meist nur einzelne oder parallele Start- und Landebahnen bedient, z. B. in Frankfurt am Main, jedoch nicht alle. Bis 2015 überstieg die Anzahl der US-Flughäfen mit ILS-ähnlichen LPV- Anflügen die Anzahl der ILS-Anlagen [ 7 ] , was möglicherweise zur Abschaffung von ILS an den meisten Flughäfen führen wird.
ILS bleibt daher das einzige verfügbare Präzisionsanflugsystem, das von allen IFR-ausgerüsteten Zivilflugzeugen unterstützt wird.
Funktionsprinzip

Ein Instrumentenlandesystem (ILS) ist ein bodengestütztes Instrumentenanflugsystem , das einem Flugzeug , das sich einer Landebahn nähert und dort landet, eine präzise seitliche und vertikale Führung bietet . Es verwendet eine Kombination aus Funksignalen und in vielen Fällen auch Hochleistungsbeleuchtungsanlagen, um eine sichere Landung unter Instrumentenflugbedingungen (IMC) zu ermöglichen, wie z. B. niedrige Wolkenuntergrenzen oder eingeschränkte Sicht durch Nebel, Regen oder Schneetreiben.
Balkensysteme
Frühere Funkhilfen für Blindlandungen bestanden typischerweise aus verschiedenen Strahlsystemen. Diese umfassten in der Regel einen Funksender, der mit einem motorisierten Schalter verbunden war, um ein Muster aus Morsecode - Punkten und -Strichen zu erzeugen. Der Schalter steuerte auch, an welche der beiden Richtantennen das Signal gesendet wurde. Das resultierende Signal bestand aus Punkten auf der einen und Strichen auf der anderen Seite der Landebahn. Die Strahlen waren so breit, dass sie sich in der Mitte überlappten. [ 8 ]
Zur Nutzung des Systems benötigte ein Flugzeug lediglich einen herkömmlichen Funkempfänger. Beim Anflug auf den Flughafen stellten die Piloten das Signal ein und hörten es über Kopfhörer. Sie hörten Punkte und Striche (Morsecode „A“ oder „N“), wenn sie sich neben der Landebahn befanden; bei korrekter Ausrichtung vermischten sich die beiden Signale zu einem gleichmäßigen Ton, dem Äquisignal . Die Genauigkeit dieser Messung hing stark vom Können des Funkers ab, der das Signal in einem lauten Flugzeug über Kopfhörer empfing und oft gleichzeitig mit dem Tower kommunizierte. [ 8 ]
Die Genauigkeit des Systems lag normalerweise bei etwa 3 Grad im Azimut. Dies war zwar hilfreich, um das Flugzeug auf die Landebahn auszurichten, aber nicht genau genug, um es bei schlechtem Wetter sicher in Sichtweite zu bringen. Die Funkkursgeber dienten lediglich der seitlichen Führung, und das System allein reichte nicht aus, um Landungen bei starkem Regen oder Nebel durchzuführen. Dennoch wurde die endgültige Entscheidung zur Landung nur 300 Meter (980 Fuß) vor dem Flughafen getroffen. [ 8 ]
ILS-Konzept
Das kurz vor Beginn des Zweiten Weltkriegs entwickelte ILS nutzte ein komplexeres Signalsystem und eine Antennenanordnung, um eine höhere Genauigkeit zu erzielen. Dies erforderte deutlich komplexere Bodenstationen und Sender, hatte aber den Vorteil, dass die Signale im Flugzeug mit einfacher Elektronik präzise dekodiert und direkt auf analogen Instrumenten angezeigt werden konnten. [ 8 ] Die Instrumente konnten vor dem Piloten platziert werden, wodurch die Notwendigkeit entfiel, dass ein Funker die Signale ständig überwachen und die Ergebnisse über die Bordsprechanlage an den Piloten weitergeben musste .
Entscheidend für die Funktionsweise ist der Amplitudenmodulationsindex , ein Maß dafür, wie stark die Amplitudenmodulation auf die Trägerfrequenz angewendet wird . Bei früheren Strahlsystemen wurde das Signal vollständig ein- und ausgeschaltet, was einem Modulationsindex von 100 % entsprach. Die Winkelbestimmung innerhalb des Strahls basiert auf dem Vergleich der hörbaren Stärke der beiden Signale.
In ILS variiert ein komplexeres System aus Signalen und Antennen die Modulation zweier Signale über die gesamte Breite des Strahlungsdiagramms. Das System nutzt Seitenbänder , sekundäre Frequenzen, die bei der Mischung zweier unterschiedlicher Signale entstehen. Mischt man beispielsweise ein 10-MHz-Hochfrequenzsignal mit einem hörbaren Ton von 2500 Hz, entstehen vier Signale: eines mit den Frequenzen des ursprünglichen Signals (2500 Hz und 10.000.000 Hz) und ein Seitenband mit den Frequenzen 9997500 Hz und 10002500 Hz. Das ursprüngliche 2500-Hz-Signal hat eine zu niedrige Frequenz, um sich weit von einer Antenne zu entfernen, die anderen drei Signale hingegen liegen alle im Hochfrequenzbereich und können effektiv übertragen werden. [ 9 ]
ILS beginnt mit dem Mischen zweier Modulationssignale mit dem Träger, eines mit 90 Hz und eines mit 150 Hz. Dadurch entsteht ein Signal mit insgesamt fünf Funkfrequenzen: dem Träger und vier Seitenbändern. Dieses kombinierte Signal, bekannt als CSB (Carrier and Sidebands), wird gleichmäßig von einer Antennenanordnung ausgesendet. Das CSB wird außerdem in eine Schaltung geleitet, die den ursprünglichen Träger unterdrückt, sodass nur die vier Seitenbandsignale übrig bleiben. Dieses Signal, bekannt als SBO (Sidebands Only), wird ebenfalls an die Antennenanordnung gesendet. [ 9 ]
Zur seitlichen Führung, dem sogenannten Lokalisator , befindet sich die Antenne üblicherweise mittig am gegenüberliegenden Ende der Start- und Landebahn und besteht aus mehreren Antennen in einem Array, dessen Breite in der Regel der Breite der Start- und Landebahn entspricht. Jede einzelne Antenne weist eine spezifische Phasenverschiebung und Leistungsstufe auf, die ausschließlich auf das SBO-Signal angewendet wird, sodass das resultierende Signal auf der linken Seite der Start- und Landebahn um 90 Grad verzögert und auf der rechten Seite um 90 Grad vorverlegt wird. Zusätzlich wird das 150-Hz-Signal auf einer Seite des Strahlungsdiagramms invertiert, was einer weiteren Verschiebung um 180 Grad entspricht. Aufgrund der räumlichen Überlagerung der Signale interferieren die SBO-Signale entlang der Mittellinie destruktiv miteinander und heben sich nahezu vollständig auf, sodass das CSB-Signal überwiegt. An allen anderen Positionen, beidseitig der Mittellinie, überlagern sich die SBO- und CSB-Signale auf unterschiedliche Weise, sodass jeweils ein Modulationssignal dominiert. [ 9 ]
Ein Empfänger vor dem Array empfängt beide Signale als Mischung. Mithilfe einfacher elektronischer Filter lassen sich der ursprüngliche Träger und die beiden Seitenbänder trennen und demodulieren, um die ursprünglichen amplitudenmodulierten 90-Hz- und 150-Hz-Signale zu extrahieren. Diese werden anschließend gemittelt, um zwei Gleichstromsignale (DC-Signale) zu erzeugen. Jedes dieser Signale repräsentiert nicht die Stärke des ursprünglichen Signals, sondern die Stärke der Modulation relativ zum Träger, die über das Strahlungsmuster variiert. Dies hat den großen Vorteil, dass die Winkelmessung unabhängig von der Entfernung ist. [ 9 ]
Die beiden Gleichspannungssignale werden an ein herkömmliches Voltmeter gesendet . Das 90-Hz-Signal zieht den Zeiger nach rechts, das andere nach links. Entlang der Mittellinie heben sich die beiden Modulationssignale der Seitenbänder auf, und beide Spannungen sind null, sodass der Zeiger in der Mitte des Displays steht. Befindet sich das Flugzeug weit links, erzeugt das 90-Hz-Signal eine starke Gleichspannung (und dominiert), während das 150-Hz-Signal minimiert wird und den Zeiger ganz nach rechts zieht. Das Voltmeter zeigt somit direkt Richtung und Stärke der Kurve an, die erforderlich ist, um das Flugzeug zurück auf die Landebahnmittellinie zu bringen. [ 9 ] Da die Messung verschiedene Teile eines einzelnen Signals vollständig elektronisch vergleicht, bietet sie eine Winkelauflösung von weniger als einem Grad und ermöglicht die Entwicklung eines präzisen Anflugverfahrens . [ 9 ]
Obwohl das Codierungsverfahren komplex ist und umfangreiche Bodenausrüstung erfordert, ist das resultierende Signal deutlich genauer als bei älteren, strahlbasierten Systemen und wesentlich unempfindlicher gegenüber gängigen Störungen. Beispielsweise beeinflusst statisches Rauschen im Signal beide Teilsignale gleichermaßen und hat daher keinen Einfluss auf das Ergebnis. Ebenso wirken sich Änderungen der Gesamtsignalstärke beim Anflug des Flugzeugs auf die Landebahn oder durch Fading kaum auf die Messung aus, da sie normalerweise beide Kanäle gleichermaßen betreffen. Das System ist aufgrund der Verwendung mehrerer Frequenzen Mehrwegeausbreitungseffekten ausgesetzt . Da diese Effekte jedoch vom Gelände abhängen, sind sie in der Regel ortsfest und können durch Anpassungen an der Antenne oder Phasenschiebern kompensiert werden. [ 9 ]

Da die Winkelinformation in der Kodierung des Signals innerhalb des Strahls und nicht in der Strahlstärke enthalten ist, muss das Signal räumlich nicht eng fokussiert sein. Bei älteren Strahlsystemen hing die Genauigkeit des Äquisignalbereichs vom Muster der beiden Richtungssignale ab, weshalb diese relativ schmal sein mussten. Das ILS-Muster kann deutlich breiter sein. ILS-Anlagen müssen üblicherweise in einem Winkel von 10 Grad beidseitig der Landebahnmittellinie in 25 Seemeilen (46 km; 29 Meilen) Entfernung und in einem Winkel von 35 Grad beidseitig in 17 Seemeilen (31 km; 20 Meilen) Entfernung nutzbar sein. Dies ermöglicht eine Vielzahl von Anflugrouten. [ 10 ]
Das Gleitwegsignal funktioniert im Prinzip wie das Lokalisierungssignal und verwendet dieselbe Codierung. Es wird jedoch üblicherweise von einer Antenne neben der Start- und Landebahn anstatt am Ende ausgesendet, um eine Mittellinie in einem Winkel von 3 Grad über der Horizontalen [ a ] zu erzeugen . Der einzige Unterschied zwischen den Signalen besteht darin, dass das Lokalisierungssignal mit niedrigeren Trägerfrequenzen über 40 ausgewählte Kanäle zwischen 108,10 MHz und 111,95 MHz gesendet wird, während das Gleitwegsignal über 40 entsprechende Kanäle zwischen 328,6 MHz und 335,4 MHz verfügt. Die höheren Frequenzen führen im Allgemeinen zu kleineren Sendeantennen für das Gleitwegsignal. Die Kanalpaare sind nicht linear: Lokalisierungskanal 1 liegt bei 108,10 MHz und ist mit dem Gleitwegkanal bei 334,70 MHz gepaart, während Kanal 2 bei 108,15 MHz und 334,55 MHz liegt. In beiden Frequenzbändern gibt es Lücken und Sprünge. [ 10 ] [ 11 ]
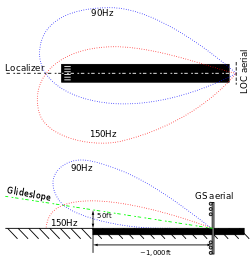
Viele Darstellungen des ILS-Konzepts zeigen das System ähnlich wie ein Richtfunksystem mit einem 90-Hz-Signal auf der einen und einem 150-Hz-Signal auf der anderen Seite. Diese Darstellungen sind ungenau; beide Signale werden über das gesamte Abstrahlmuster abgestrahlt; lediglich die relative Differenz ihrer Modulationsstärke (DDM) ändert sich in Abhängigkeit von der Position des anfliegenden Flugzeugs.
ILS verwenden
Für jeden ILS-Anflug wird eine Anflugkarte (auch „ Anflugkarte “ genannt) veröffentlicht, die alle für den ILS-Anflug nach Instrumentenflugregeln (IFR) erforderlichen Informationen enthält. Die Karte umfasst die von den ILS-Komponenten bzw. Navigationshilfen verwendeten Funkfrequenzen sowie die vorgeschriebenen Mindestsichtweiten.
Ein Flugzeug, das sich einer Landebahn nähert, wird von den ILS-Empfängern an Bord durch Modulationstiefenvergleiche geführt. Viele Flugzeuge können Signale an den Autopiloten weiterleiten , um den Anflug automatisch durchzuführen. Ein ILS besteht aus zwei unabhängigen Teilsystemen: dem Localizer für die Seitenführung und dem Gleitwegsystem für die Höhenführung.
Lokalisierer

Ein Localizer (LOC oder LLZ bis zur ICAO-Standardisierung [ 12 ] ) ist eine Antennenanordnung , die sich normalerweise jenseits des Startbahnendes befindet und im Allgemeinen aus mehreren Paaren von Richtantennen besteht.
Der Localizer ermöglicht es dem Flugzeug, zu drehen und es auf die Landebahn auszurichten. Anschließend aktivieren die Piloten die Anflugphase (APP).
Gleitneigung (G/S)
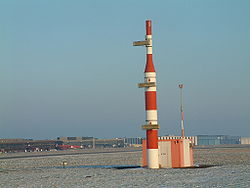

Der Pilot steuert das Flugzeug so, dass die Gleitweganzeige mittig auf dem Display bleibt, um sicherzustellen, dass das Flugzeug dem Gleitweg von etwa 3° über der Horizontalen (Bodenhöhe) folgt, um über Hindernissen zu bleiben und die Landebahn am richtigen Aufsetzpunkt zu erreichen (d. h. es bietet eine vertikale Führung).
Einschränkungen
Aufgrund der Komplexität von ILS-Lokalisierungs- und Gleitwegsystemen bestehen einige Einschränkungen. Lokalisierungssysteme reagieren empfindlich auf Hindernisse im Sendegebiet, wie beispielsweise große Gebäude oder Hangars. Gleitwegsysteme sind zudem durch das Gelände vor den Gleitwegantennen begrenzt. Bei abfallendem oder unebenem Gelände können Reflexionen einen ungleichmäßigen Gleitweg erzeugen und unerwünschte Nadelausschläge verursachen. Da die ILS-Signale durch die Positionierung der Antennenarrays in eine Richtung gerichtet sind, unterstützt der Gleitweg nur geradlinige Anflüge mit konstantem Sinkwinkel. Die Installation eines ILS kann aufgrund der Standortkriterien und der Komplexität des Antennensystems kostspielig sein.
ILS-kritische Bereiche und ILS-sensible Bereiche werden eingerichtet, um gefährliche Reflexionen zu vermeiden, die das abgestrahlte Signal beeinträchtigen würden. Die Lage dieser kritischen Bereiche kann dazu führen, dass Flugzeuge bestimmte Rollwege nicht benutzen können [ 13 ] , was wiederum zu Startverzögerungen, längeren Wartezeiten und größeren Abständen zwischen Flugzeugen führt .
Variante
- Instrumentenführungssystem (IGS) ( in den Vereinigten Staaten Localizer Type Directional Aid (LDA)) – ein modifiziertes ILS zur Anpassung an einen nicht geradlinigen Anflug; das bekannteste Beispiel war der Anflug auf Landebahn 13 des Flughafens Kai Tak in Hongkong . [ 14 ] [ 15 ]
- Instrument Carrier Landing System (ICLS) – ein modifiziertes ILS für die Landung von Flugzeugträgern.
Identifikation
Zusätzlich zu den bereits erwähnten Navigationssignalen dient der Localizer der Identifizierung von ILS-Anlagen durch periodische Aussendung eines 1020-Hz- Morsecode- Signals, das stets mit dem Morsecode-Buchstaben „I“ für ILS (zwei Punkte) beginnt. Beispielsweise sendet das ILS für Landebahn 4R am John F. Kennedy International Airport das Signal IJFK zur Identifizierung, während Landebahn 4L als IHIQ bekannt ist. Dies signalisiert den Nutzern, dass die Anlage ordnungsgemäß funktioniert und sie auf das richtige ILS eingestellt sind. Die Gleitwegstation sendet kein Identifikationssignal; daher ist die ILS-Ausrüstung zur Identifizierung auf den Localizer angewiesen.
Überwachung
Es ist unerlässlich, dass ein Ausfall des ILS, der die sichere Führung beeinträchtigt, vom Piloten unverzüglich erkannt wird. Um dies zu gewährleisten, überwachen Systeme kontinuierlich die wichtigsten Merkmale der Übertragungen. Wird eine signifikante Abweichung von den festgelegten Grenzwerten festgestellt, wird entweder das ILS automatisch abgeschaltet oder die Navigations- und Identifikationskomponenten werden vom Trägersystem entfernt. [ 16 ] Beide Maßnahmen aktivieren eine Anzeige („Fehlermeldung“) auf den Instrumenten eines Flugzeugs, das das ILS nutzt.
Localizer-Rückkurs
Moderne Localizer-Antennen sind hochgradig gerichtet . Die Verwendung älterer, weniger gerichteter Antennen ermöglicht jedoch einen Nichtpräzisionsanflug, den sogenannten Localizer-Backcourse . Dabei landen Flugzeuge mithilfe des Signals, das von der Rückseite der Localizer-Antennenanlage ausgesendet wird. Hochgradig gerichtete Antennen liefern kein ausreichend starkes Signal für einen Backcourse. In den Vereinigten Staaten werden Backcourse-Anflüge typischerweise mit Kategorie-I-Systemen auf kleineren Flughäfen durchgeführt, die kein ILS an beiden Enden der Hauptlandebahn besitzen. Piloten, die einen Backcourse fliegen, sollten die Gleitweganzeige ignorieren.
Markierungsbaken
Bei einigen älteren Anlagen werden Markerbeacons mit einer Trägerfrequenz von 75 MHz eingesetzt. Sobald das Signal eines Markerbeacons empfangen wird, aktiviert dies eine Anzeige im Instrumentenbrett des Piloten, und der Pilot hört den Identifikationscode und den Ton des Beacons. Die Entfernung zur Landebahn, in der diese Anzeige empfangen werden sollte, ist in der Dokumentation des jeweiligen Anflugs zusammen mit der Höhe, die das Flugzeug bei korrekter ILS-Einleitung haben sollte, veröffentlicht. Dies dient der Überprüfung der korrekten Funktion des Gleitpfads. Moderne ILS-Anlagen verwenden anstelle von Markerbeacons DME ( Digital Metro Imaging). Das DME befindet sich in der Nähe des Aufsetzpunktes zusammen mit dem ILS-Gleitpfadsender und zeigt die Entfernung des Flugzeugs zur Landebahn an.
DME-Substitution
Entfernungsmessgeräte (DME) liefern Piloten eine Schrägentfernungsmessung zur Landebahn. DMEs ergänzen oder ersetzen in vielen Anlagen die Markierungsbaken. Das DME ermöglicht dem Piloten eine genauere und kontinuierliche Überwachung des korrekten Gleitpfads auf dem ILS-Anflug und benötigt keine Installation außerhalb des Flughafengeländes. Bei Verwendung in Verbindung mit einem ILS-Anflug mit zwei Landebahnen wird das DME häufig mittig zwischen den beiden Landebahnschwellen positioniert, wobei die interne Verzögerung so angepasst wird, dass ein Gerät Entfernungsinformationen zu beiden Landebahnschwellen liefern kann. Bei Anflügen, bei denen ein DME anstelle von Markierungsbaken vorgeschrieben ist, wird dies im Instrumentenanflugverfahren vermerkt, und das Flugzeug muss mindestens ein betriebsbereites DME-Gerät oder ein IFR-zugelassenes System mit GNSS (ein RNAV -System gemäß TSO-C129/-C145/-C146) [ 17 ] für den Anflugbeginn haben.
Kompass-Locator
Kompass-Ortungsgeräte sind leistungsschwache (unter 25 W) ungerichtete Funkfeuer, deren Signale vom automatischen Peilempfänger empfangen und angezeigt werden . Ihre Reichweite beträgt über 24 Kilometer (15 Meilen), und sie arbeiten im Frequenzbereich von 190 bis 535 kHz. Bei Verwendung in Verbindung mit einem ILS-Vorkurs befinden sich die Kompass-Ortungsgeräte an denselben Standorten wie die äußeren und/oder mittleren Markierungsmarken und können eine äußere Markierung ersetzen. In diesem Fall sendet das Kompass-Ortungsgerät mit 400 W. Die Codierung des äußeren Ortungsgeräts besteht aus den ersten beiden Buchstaben der dreistelligen Kennung des zugehörigen Ortungsgeräts. [ 18 ] [ 19 ]
Anflugbeleuchtung

Einige Anlagen umfassen Anflugbefeuerungssysteme mittlerer oder hoher Intensität ( ALS ). Diese befinden sich meist an größeren Flughäfen, aber auch viele kleinere Flughäfen der allgemeinen Luftfahrt in den USA verfügen über Anflugbefeuerung, um ihre ILS-Anlagen zu unterstützen und Mindestsichtweiten bei geringer Sicht zu gewährleisten. Die ALS unterstützt den Piloten beim Übergang vom Instrumenten- zum Sichtflug und bei der visuellen Ausrichtung des Flugzeugs auf die Landebahnmittellinie. Die Beobachtung der Anflugbefeuerung in der Entscheidungshöhe ermöglicht es dem Piloten, den Sinkflug zur Landebahn fortzusetzen, selbst wenn die Landebahn oder die Landebahnbefeuerung nicht sichtbar ist, da die ALS als Landebahnendumgebung gilt. In den USA kann ein ILS ohne Anflugbefeuerung Mindestsichtweiten von bis zu 1,2 km (Landebahnsichtweite von 1.200 m) aufweisen, sofern die erforderlichen Hindernisfreiheitsflächen frei von Hindernissen sind.

Eine Mindestsichtweite von 0,80 km (Landebahnsichtweite von 730 m) ist mit einem CAT-I-ILS-Anflug möglich, der durch ein 430 bis 910 m langes ALS unterstützt wird. Eine Sichtweite von 600 m (Landebahnsichtweite von 550 m) ist möglich, wenn die Landebahn über hochintensive Randbefeuerung, Aufsetzzonen- und Mittellinienbefeuerung sowie ein mindestens 730 m langes ALS verfügt (siehe Tabelle 3-3-1 „Mindestsichtwerte“ in FAA Order 8260.3C). [ 20 ] Das ALS erweitert die Landebahnumgebung effektiv in Richtung des landenden Flugzeugs und ermöglicht so den Betrieb bei eingeschränkter Sicht. CAT II- und III-ILS-Anflüge erfordern in der Regel komplexe Hochintensitäts-Anflugbefeuerungssysteme, während bei CAT I-ILS-Anflügen üblicherweise Systeme mittlerer Intensität zum Einsatz kommen. Auf einigen unkontrollierten Flughäfen steuert der Pilot die Befeuerung ; beispielsweise kann er die Mikrofontaste siebenmal drücken, um die Beleuchtung auf Hochintensität, fünfmal auf mittlere Intensität oder dreimal auf Niedrigintensität einzuschalten.
Entscheidungshöhe und -höhe
Sobald der Pilot den Anflugweg eingeleitet hat, folgt er dem vom Localizer angezeigten ILS-Anflugpfad und sinkt entlang des Gleitpfads bis zur Entscheidungshöhe. In dieser Höhe muss der Pilot ausreichend Sichtkontakt zur Landeumgebung (z. B. Anflug- oder Landebahnbeleuchtung) haben, um zu entscheiden, ob er den Sinkflug zur Landung fortsetzt. Andernfalls muss er ein Fehlanflugverfahren durchführen und anschließend denselben Anflug erneut versuchen, einen anderen Anflug wählen oder zu einem anderen Flughafen ausweichen. Die Entscheidung, ob der Pilot den Anflug fortsetzt oder nicht, hängt in der Regel davon ab, ob die Landebahn sichtbar oder frei ist.
ILS-Kategorien
| Kategorie | Entscheidungshöhe | Sichtweite auf der Start- und Landebahn (RVR) |
|---|---|---|
| Ich [ 22 ] | > 200 Fuß (60 m) [ b ] | > 550 m (1.800 ft) [ c ] oder Sichtweite > 800 m (2.600 ft) [ d ] |
| II | 100–200 Fuß (30–60 m) | > 1.000 Fuß (300 m) [ e ] oder > 1.200 Fuß (350 m) |
| III A | < 100 Fuß (30 m) | > 700 Fuß (200 m) |
| III B | < 50 Fuß (15 m) | 150–700 Fuß (50–200 m) |
| III C [ f ] | Keine Grenzen | Keiner |
- ^ Der Gleitwinkel wird vom Flughafen festgelegt; der London City Airport hat einen ungewöhnlich hohen Gleitwinkel von 5,5 Grad.
- ^ 150 Fuß (46 m) sind von der FAA bei einer RVR > 1.400 Fuß (430 m), Flugzeugen und Besatzungen der Kategorie II, HUD der Kategorie II/III und Fehlanflug der Kategorie II/III zulässig. [ 23 ]
- ^ Geeignet ausgestattete Start- und Landebahnen (HIAL, TDZL, CL) und/oder Verwendung von Flugdirektor (FD), Autopilot (AP) oder Head-up-Display (HUD) zur Lageerkennung. [ 24 ] 790 m (2.600 ft) Sichtweite (RVR) für eine einzelne Besatzung
- ^ Keine Touchdown-Zone, keine Mittellinienbeleuchtung
- Flughäfen, die für den planmäßigen Flugbetrieb zugelassen sind und eine Sichtweite (RVR) von weniger als 1.200 Fuß aufweisen, müssen über zusätzliche Beleuchtungssysteme verfügen . [ 24 ]
- ^ Wird nicht verwendet, da ein Flugzeug von der Startbahn abgeschleppt werden müsste. [ 22 ]
| Kategorie | Entscheidungshöhe | Sichtweite auf der Start- und Landebahn (RVR) |
|---|---|---|
| Typ A | ≥ 250 Fuß (75 m) | Nicht angegeben |
| Typ B – Kategorie I | 200–250 Fuß (60–75 m) | ≥ 1.800 Fuß (550 m) oder Sichtweite ≥ 2.400 Fuß (800 m) |
| Typ B – Kategorie II | 100–200 Fuß (30–60 m) | ≥ 1.000 Fuß (300 m) |
| Typ B – Kategorie III | < 100 Fuß (30 m) |
Kleinere Flugzeuge sind in der Regel nur für CAT-I-ILS-Anflüge ausgerüstet. Bei größeren Flugzeugen werden diese Anflüge typischerweise vom Flugsteuerungssystem gesteuert, wobei die Flugbesatzung die Überwachung übernimmt. CAT I stützt sich bei der Entscheidungshöhe ausschließlich auf die Höhenmesseranzeige, während CAT-II- und CAT-III-Anflüge einen Funkhöhenmesser (RA) zur Bestimmung der Entscheidungshöhe verwenden. [ 26 ]
Ein ILS muss sich bei interner Fehlererkennung abschalten. Höhere Kategorien erfordern kürzere Reaktionszeiten; daher muss sich die ILS-Ausrüstung schneller abschalten. Beispielsweise muss sich ein CAT-I-Lokalisator innerhalb von 10 Sekunden nach Fehlererkennung abschalten, ein CAT-III-Lokalisator jedoch in weniger als 2 Sekunden. [ 16 ]
Spezielle CAT II- und CAT III-Operationen

Im Gegensatz zu anderen Flugbetriebsarten bieten die Wetterminima der Kategorie III keine ausreichenden visuellen Referenzen für eine manuelle Landung. Die Minima der Kategorie IIIb sind auf die Ausrollkontrolle und die Redundanz des Autopiloten angewiesen, da sie dem Piloten lediglich genügend Zeit lassen, um zu entscheiden, ob das Flugzeug in der Aufsetzzone landet (im Wesentlichen Kategorie IIIa) und die Sicherheit während des Ausrollens zu gewährleisten (im Wesentlichen Kategorie IIIb). Daher ist ein automatisches Landesystem für Flüge der Kategorie III zwingend erforderlich. Dessen Zuverlässigkeit muss ausreichen, um das Flugzeug bei CAT IIIa-Flügen sicher aufzusetzen und bei CAT IIIb (und, sofern zugelassen, auch bei CAT IIIc) durch das Ausrollen auf eine sichere Rollgeschwindigkeit zu bringen. [ 27 ] Für einige Betreiber wurde jedoch eine Sondergenehmigung für manuell geflogene CAT III-Anflüge mit Head -up-Display (HUD) erteilt. Dieses liefert dem Piloten durch die Windschutzscheibe – bei auf Unendlich gerichtetem Blick – ein Bild der notwendigen elektronischen Führung, um das Flugzeug auch ohne visuelle Referenzen von außen sicher zu landen.
In den Vereinigten Staaten sind Flughäfen mit CAT-III-Anflügen auf der Instrumentenanflugkarte (US Terminal Procedures) mit CAT IIIa und IIIb oder nur CAT III gekennzeichnet. Die Mindest-RVR für CAT IIIb wird durch die Start- und Landebahn-/Rollwegbeleuchtung und die zugehörigen Einrichtungen begrenzt und entspricht dem Plan des Flughafen- Oberflächenbewegungsführungssystems (SMGCS). Bei einer RVR unter 600 Fuß sind Rollwegmittellinienlichter und rote Rollwegstopplichter erforderlich. Beträgt die CAT-IIIb-Mindest-RVR an einem Start- und Landebahnende 600 Fuß (180 m), was in den USA üblich ist, gelten ILS-Anflüge zu diesem Start- und Landebahnende mit einer RVR unter 600 Fuß (180 m) als CAT IIIc und erfordern spezielle Rollverfahren, Beleuchtung und Genehmigungsbedingungen für die Landung. Die FAA-Anweisung 8400.13D begrenzt CAT III auf eine RVR von mindestens 300 Fuß. Mit Order 8400.13D (2009) werden CAT II-Anflüge mit Sondergenehmigung auf Landebahnen ohne ALSF-2-Anflugbefeuerung und/oder Aufsetzzonen-/Mittellinienbefeuerung zugelassen, wodurch sich die Anzahl der potenziellen CAT II-Landebahnen erweitert hat.
In jedem Fall sind ein entsprechend ausgerüstetes Flugzeug und eine qualifizierte Besatzung erforderlich. Beispielsweise verlangt CAT IIIb ein ausfallsicheres System sowie eine qualifizierte und aktuelle Besatzung, während dies für CAT I nicht notwendig ist. Ein Head-up-Display (HUD), das dem Piloten die Durchführung von Flugmanövern anstelle eines automatischen Systems ermöglicht, gilt als ausfallsicher. Mithilfe eines HUD kann die Flugbesatzung das Flugzeug anhand der Hinweise der ILS-Sensoren steuern und im Zweifelsfall angemessen und rechtzeitig reagieren. HUDs erfreuen sich zunehmender Beliebtheit bei Zubringerfluggesellschaften, und die meisten Hersteller von Regionaljets bieten sie mittlerweile als Standard- oder Sonderausstattung an. Ein HUD ermöglicht zudem Starts bei eingeschränkter Sicht.
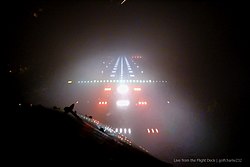
Einige Verkehrsflugzeuge sind mit automatischen Landesystemen ausgestattet, die eine Landung ohne Umschalten vom Instrumenten- auf Sichtflug ermöglichen. Solche automatischen Landungen erfordern spezielle Ausrüstung, Verfahren und Schulungen und betreffen das Flugzeug, den Flughafen und die Besatzung. Die automatische Landung ist die einzige Möglichkeit, wie einige große Flughäfen, wie beispielsweise der Flughafen Charles de Gaulle, ganzjährig in Betrieb bleiben können. Einige moderne Flugzeuge verfügen über verbesserte Flugsichtsysteme auf Basis von Infrarotsensoren, die eine tageslichtähnliche Sicht ermöglichen und den Betrieb unter Bedingungen und auf Flughäfen erlauben, die andernfalls für eine Landung ungeeignet wären. Verkehrsflugzeuge nutzen solche Systeme auch häufig für Starts, wenn die Mindeststartbedingungen nicht erfüllt sind. [ 28 ]
Sowohl automatische als auch HUD-gestützte Landesysteme benötigen eine spezielle Zulassung für die Konstruktion und jede einzelne Installation. Die Konstruktion berücksichtigt zusätzliche Sicherheitsanforderungen für den Betrieb von Flugzeugen in Bodennähe sowie die Fähigkeit der Flugbesatzung, auf Systemanomalien zu reagieren. Die Systeme unterliegen zudem erhöhten Wartungsanforderungen, um ihre Funktionsfähigkeit bei eingeschränkter Sicht zu gewährleisten.
Nahezu die gesamte Pilotenausbildung und -qualifizierung erfolgt in Simulatoren mit unterschiedlichem Realitätsgrad.
Verwenden
Auf einem kontrollierten Flughafen leitet die Flugsicherung Flugzeuge über zugewiesene Kurse zum Localizer-Kurs. Dabei wird darauf geachtet, dass die Flugzeuge nicht zu nahe kommen (Abstand halten) und Verspätungen so weit wie möglich vermieden werden. Mehrere Flugzeuge können sich gleichzeitig im ILS befinden, mit mehreren Kilometern Abstand zueinander. Ein Flugzeug, das auf den Anflugkurs eingedreht hat und sich innerhalb von 2,5 Grad vom Localizer-Kurs befindet (maximal halbe Skalenabweichung des Kursabweichungsanzeigers), gilt als im Anflug . Typischerweise ist ein Flugzeug mindestens 2 Seemeilen (3,7 km) vor dem Endanflugpunkt (Gleitweg-Schnittpunkt in der vorgegebenen Höhe) im Anflug.
Abweichungen des Flugzeugs vom optimalen Kurs werden der Flugbesatzung mittels einer Anzeigescheibe angezeigt (eine Überbleibsel aus der Zeit, als eine analoge Messbewegung die Abweichung von der Kurslinie über vom ILS-Empfänger gesendete Spannungen anzeigte).
Das Signal des ILS-Empfängers wird an das Anzeigesystem (Head-Down-Display und Head-Up-Display, falls vorhanden) und gegebenenfalls an den Flugsteuerungscomputer weitergeleitet . Ein Landeanflug kann entweder gekoppelt erfolgen , wobei der Autopilot oder der Flugsteuerungscomputer das Flugzeug direkt steuert und die Flugbesatzung den Vorgang überwacht, oder entkoppelt, wobei die Flugbesatzung das Flugzeug manuell steuert, um die Localizer- und Gleitweganzeiger zentriert zu halten.
Geschichte

Die Tests des ILS begannen 1929 in den Vereinigten Staaten. Jimmy Doolittle war der erste Pilot, der ein Flugzeug ausschließlich mit Instrumenten startete, flog und landete , ohne Sicht aus dem Cockpit. [ 29 ] [ 30 ] Doolittle flog eine Consolidated NY2, die mit einem künstlichen Horizont und einem Kreisel von Sperry, einem Höhenmesser von Paul Kollsman und einem abgestimmten Reed-Indikator zur Visualisierung seiner Position relativ zu einem Localizer des National Bureau of Standards ausgestattet war . [ 31 ] [ 32 ]
1928 schlug Harry Diamond vom NSB vor, die Niederfrequenz-Funkreichweite als Richtstrahl zu modifizieren und durch zwei Hochfrequenz-Funkfeuer entlang des Anflugwegs zu ergänzen. Francis Dunmore schlug einen vom Boden nach oben gerichteten Landestrahl als sicheren Gleitweg vor . Die Kombination aus Richtstrahl, Markierungsfeuern und Gleitweg ermöglichte einen dreidimensionalen Anflugweg zum Flughafen. 1934 modifizierte United Airlines in Zusammenarbeit mit Bendix Aviation dieses NSB-System mit einem UHF- Richtstrahl und entwickelte so eine Anflughilfe. Obwohl es für Blindlandungen ungeeignet war, wurde es für Instrumentenanflüge in geringer Höhe bis auf 60 Meter (200 Fuß) genutzt, von wo aus der Pilot visuell landen konnte. Das System wurde in Japan und der Sowjetunion nachgebaut, während Ernst Kramar es 1932 in einem gemeinsamen Projekt von Lorenz, Telefunken und der Deutschen Versuchsanstalt für Luftfahrt weiterentwickelte . Diese Version fand schnell in Europa Anwendung. [ 31 ] : 59–78
Zwischen 1931 und 1933 entwickelte Albert Francis Hegenberger das A-1-System der US-Armee. Funkpeilgeräte aus dem Ersten Weltkrieg , sogenannte Funkkompasse , wurden von Geoffrey Kreusi als automatische Peilgeräte in Flugzeugen eingesetzt . Das A-1-System nutzte zwei omnidirektionale Funksender, sogenannte Kompassortungsgeräte , eines in Flughafennähe und ein weiteres in 2,4 Kilometern Entfernung. Nach dem Zweiten Weltkrieg wurde dem NSB-Markierungsfeuer ein Kompassortungsgerät als Anflughilfe hinzugefügt. 1933 kopierte das Office of Naval Intelligence der US-Marine das NSB-System und entwickelte daraus das YB-System. Obwohl es für Flugzeugträgerlandungen ungeeignet war, nutzte die Marine es für Wasserflugzeuge. 1938 wurde eine kommerzielle Version des YB-Systems der Air-Track Corporation bei der ersten Blindlandung eines Passagierflugzeugs eingesetzt. [ 31 ]
Ein grundlegendes, voll funktionsfähiges System wurde 1932 am Flughafen Berlin-Tempelhof (Deutschland) eingeführt und nach seinem Erfinder, der Firma C. Lorenz AG , LFF oder „ Lorenzstrahl “ genannt . Das US-amerikanische Civil Aeronautics Board (CAB) genehmigte 1941 die Installation des Systems an sechs Standorten. Die erste planmäßige US-Passagierlandung mit ILS erfolgte am 26. Januar 1938, als eine Boeing 247 D der Pennsylvania Central Airlines von Washington, D.C., nach Pittsburgh, Pennsylvania, flog und inmitten eines Schneesturms ausschließlich mit dem Instrumentenlandesystem landete. [ 33 ]
Das NSB-System und seine Weiterentwicklungen wiesen jedoch mehrere Einschränkungen auf, darunter den fehlenden geraden Gleitpfad. Der damalige gekrümmte Gleitpfad führte dazu, dass man etwa 800 Meter vor dem Erreichen der Flughafengrenze in einer Höhe von 15 Metern flog. Ein gerader Gleitpfad war erforderlich, um den Anflug zu vereinfachen und die Hindernisfreiheit zu gewährleisten. Die Armee wünschte sich einen 16 Kilometer langen geraden Gleitpfad. Das bestehende System nutzte zudem die Erdoberfläche als Reflektor, was den Gleitpfad bei wechselnden Oberflächenbedingungen destabilisierte und verzerrte. 1938 beauftragte das Bureau of Air Commerce die ITT mit der Verbesserung des NSB-Systems. 1939 wurde das verbesserte System in Indianapolis vorgeführt, wies aber immer noch einen 3 bis 5 Kilometer langen gekrümmten Gleitpfad auf. 1940 genehmigte Präsident Roosevelt eine Empfehlung der National Academy of Sciences, die es der Civil Aeronautics Authority erlaubte , zehn ITT-Systeme in Indianapolis zu installieren, während die Armee gemeinsam mit dem MIT ein Mikrowellensystem-Entwicklungsprojekt verfolgte. Mit Beginn des Zweiten Weltkriegs 1941 begann die Armee, die CAA-Lokalisierungs- und Markierungsfeuersysteme in den gesamten USA einzuführen, während die AAF und die CAA standardisierte Anflugverfahren für jeden Flughafen einführten. [ 31 ] : 83–89, 104, 109
1942 übernahm die US Army Air Force (AAF) das Werk der CAA in Indianapolis und begann mit Unterstützung der International Telephone and Radio Manufacturing Company (ITRMC) von ITT eine Version für die Armee zu entwickeln. Der 110-MHz-Lokalisator und der 93,7-MHz-Gleitpfad wurden durch 330-MHz-Elektronik ersetzt, wodurch Umwelteinflüsse reduziert, der Gleitpfad begradigt und das System mit Standard-Vakuumröhren tragbar gemacht wurde. Die AAF begann 1942 mit der Erprobung dieses SCS-51-Systems. 1943 wurde das System zum Standard für Heer und Marine und entlang der nordatlantischen Luftfährenroute eingesetzt . 1944 wurde das SCS-51 von der Achten und Neunten US -Luftflotte sowie der Royal Air Force (RAF ) im europäischen Kriegsschauplatz übernommen . [ 31 ] : 104–113 .
1946 übernahm die Provisorische Internationale Zivilluftfahrt-Organisation das VOR- und DME- Luftstraßenmodell . Die Nationen übernahmen und erweiterten die während des Krieges vom Lufttransportkommando errichteten Einrichtungen . Das SCS-51 wurde ebenfalls als internationaler Standard eingeführt, da das System sofort einsatzbereit, einfach und kostengünstig herzustellen war und keine Betriebsgeheimnisse oder militärischen Vorschriften enthielt. [ 31 ] : 119–122
Die erste vollautomatische Landung eines Verkehrsflugzeugs mittels ILS erfolgte im März 1964 auf dem Flughafen Bedford in Großbritannien.
Markt
Der Umsatz des Marktes für Instrumentenlandesysteme betrug 2019 1.215 Millionen US-Dollar und wird voraussichtlich bis 2025 1.667 Millionen US-Dollar erreichen, was einer durchschnittlichen jährlichen Wachstumsrate (CAGR) von 5,41 % im Zeitraum 2020–2025 entspricht, selbst unter Berücksichtigung der negativen Auswirkungen der COVID-19-Pandemie . [ 34 ]
Lieferanten
Die zehn größten Hersteller von Instrumentenlandesystemen sind:
- Indra (Normarc ILS)
- Saab Sensis
- Erweiterte Navigation und Positionierung
- ADB Safegate
- Universal Avionik
- Honeywell
- Astronics
- Liberty Airport Systems
- Thales
- Rockwell Collins
Alternativen
- Das Mikrowellenlandesystem (MLS) ermöglichte Kurvenanflüge. Es wurde in den 1970er Jahren [ 35 ] als Ersatz für das ILS eingeführt, verlor jedoch aufgrund der Einführung satellitengestützter Systeme an Bedeutung. In den 1980er Jahren gab es in den USA und Europa große Anstrengungen zur Etablierung des MLS. Die Investitionszurückhaltung der Fluggesellschaften und der Aufstieg globaler Navigationssatellitensysteme (GNSS) führten jedoch dazu, dass es sich in der zivilen Luftfahrt nicht durchsetzte. Zu dieser Zeit waren ILS und MLS die einzigen standardisierten Systeme in der zivilen Luftfahrt, die die Anforderungen für automatisierte Landungen der Kategorie III erfüllten. [ 36 ] Das erste MLS der Kategorie III für die zivile Luftfahrt wurde im März 2009 am Flughafen Heathrow in Betrieb genommen und 2017 außer Betrieb genommen. [ 37 ]
- Ein Transponderlandesystem (TLS) kann dort eingesetzt werden, wo ein herkömmliches ILS nicht funktioniert oder nicht kosteneffektiv ist.
- Die Localizer-Performance mit vertikaler Führung (LPV) basiert auf dem Wide Area Augmentation System (WAAS). LPV hat für entsprechend ausgerüstete Flugzeuge ähnliche Mindestanforderungen wie ILS. Stand November 2008 hat die FAA mehr LPV-Anflüge als ILS-Verfahren der Kategorie I veröffentlicht.
- Das bodengestützte Augmentationssystem (GBAS) ( in den USA als Local Area Augmentation System bekannt ) ist ein sicherheitskritisches System, das den GNSS-Standardpositionierungsdienst (SPS) ergänzt und verbesserte Servicequalität bietet. Es unterstützt alle Phasen von Anflug, Landung, Abflug und Bodenoperationen im VHF-Frequenzbereich. GBAS wird voraussichtlich eine Schlüsselrolle bei der Modernisierung und der Allwetterfähigkeit von Flughäfen der Kategorien CAT-II und CAT-III, der Navigation im Terminalbereich, der Fehlanflugführung und den Bodenoperationen spielen. GBAS ermöglicht die Versorgung des gesamten Flughafens mit einer einzigen Frequenz (VHF-Übertragung), während ILS für jedes Landebahnende eine separate Frequenz benötigt. GBAS CAT-I gilt als notwendiger Schritt hin zu den strengeren Anforderungen an Präzisionsanflüge und -landungen der Kategorien CAT-II und CAT-III. Das technische Risiko bei der Implementierung von GBAS verzögerte die breite Akzeptanz der Technologie. Die FAA hat zusammen mit der Industrie nachweislich sichere GBAS-Prototypenstationen entwickelt, die die Auswirkungen von Satellitensignalverzerrungen, ionosphärischen Differenzialfehlern, Ephemeridenfehlern und Mehrwegeausbreitung minimieren.
Zukunft
Die Einführung des Global Positioning System (GPS) bietet eine alternative Quelle für die Anflugführung von Flugzeugen. In den USA ist das Wide Area Augmentation System (WAAS) seit 2007 in vielen Regionen verfügbar und bietet präzise Führung nach Kategorie-I-Standard. Der entsprechende europäische geostationäre Navigationsdienst (EGNOS) wurde im März 2011 für den Einsatz in sicherheitsrelevanten Anwendungen zertifiziert. [ 38 ] Daher könnte die Anzahl der ILS-Anlagen der Kategorie I sinken; in den Vereinigten Staaten gibt es jedoch keine Pläne, Systeme der Kategorien II oder III schrittweise abzuschaffen. [ 39 ]
Das Local Area Augmentation System (LAAS) befindet sich in der Entwicklung, um die Mindestanforderungen der Kategorie III oder niedriger zu erfüllen. Das FAA Ground-Based Augmentation System (GBAS) Office arbeitet derzeit mit der Industrie zusammen, um die Zertifizierung der ersten GBAS-Bodenstationen in Memphis, Tennessee; Sydney, Australien; Bremen, Deutschland; Spanien; und Newark, New Jersey, vorzubereiten. Alle vier Länder haben GBAS-Bodenstationen installiert und sind an technischen und betrieblichen Evaluierungsaktivitäten beteiligt.
Das Team von Honeywell und der FAA erhielt die System Design Approval für die weltweit erste nicht-bundesstaatliche US-Zulassung für LAAS Kategorie I am Newark Liberty International Airport, nahm den Betrieb im September 2009 auf und erhielt die Betriebsgenehmigung am 28. September 2012. [ 40 ]
In Norwegen ist auf einigen Kurzbahnflughäfen ein D-GPS- basiertes Landesystem namens SCAT-I im Einsatz .
Siehe auch
- Akronyme und Abkürzungen in der Avionik
- Fluggeschwindigkeit
- AN/CRN-2 SCS-51 Gleithang
- AN/MRN-1 SCS-51 Lokalisator
- AN/MRN-3 SCS-51 Markierungsfeuer
- Autoland
- Blind Approach Beacon System (BABS)
- CFIT
- Distanzmessgeräte (DME)
- EGPWS
- Flugdirektor , FD
- Nebel
- George Vernon Holloman – der Pilot, der die erste automatisierte Landung durchführte
- Globales Positionierungssystem (GPS)
- HUD
- Instrumentenflugregeln (IFR)
- Lokales Erweiterungssystem (LAAS)
- Lokalisierungsleistung mit vertikaler Führung (LPV)
- Lorenzstrahl
- Mikrowellenlandesystem (MLS)
- Ungerichtete Bake (NDB)
- Präzisionsanflugradar (PAR)
- Raummodulation
- Transponderlandesystem (TLS)
- Sichtflugregeln (VFR)
- VHF-Rundstrahlreichweite (VOR)
- Weitbereichserweiterungssystem (WAAS)
Anmerkungen
- ^ Wragg, David W. (1973). A Dictionary of Aviation (1. Aufl.). Osprey. S. 143. ISBN 978-0-85045-163-4Die
- ^ „Ultra-Short Wave Radio Landing Beam, The C. Lorenz-AG Radio Beacon Guide Beam System, R. ELSNER AND E. KRAMAR,“ (PDF). Electrical Communication, Januar 1937, Nr. 3, Bd. 15, S. 195 ff (PDF) .
- ^ Reichspatentamt Patentschrift Nr. 720 890, Anordnung zur Erzeugung einer gradlinigen Gleitwegführung für Flugzeuglandezwecke, Dr.-Ing. Ernst Kramar, Dr.-Ing. Werner Gerbes, 1937.November.5 (PDF) .
- ^ Ultrakurzwellen-Funklandestrahl, Das C. Lorenz-AG Funkbaken-Leitstrahlsystem, R. Elsner und E. Kramar, Electrical Communication, Januar 1937, Nr. 3, Band 15, S. 195 ff (PDF) .
- ^ a b Die Entwicklung des Instrumentenlandesystems der Civil Aeronautics Authority in Indianapolis, WE Jackson, A. Alford, PF Byrne, HB Fischer, Electrical Communication, April 1940, Vol. 18, Nummer 4 (PDF) .
- ^ ICAO, Internationale Standards und empfohlene Verfahren, Luftfahrt-Telekommunikation, Anhang 10, Ausgabe 1, Mai 1950 .
- ^ "Satellitennavigation – GPS/WAAS-Anflüge" .
- ^ a b c d „Geschichte der Funknavigationssysteme in der Luftfahrt“ (PDF) . Radar World . S. 2–4 .
- ^ a b c d e f g Balmus, Elena (16. April 2019). „Eine Einführung in die Signale von ILS, DME und VOR“ . SkyRadar .
- ^ ein b „Instrumentenlandesystem“ (PDF) . Nordisch .
- ^ „Lokalisierungs- und Gleitpfad-Frequenzpaarung“ . FCC .
- ^ „ICAO DOC8400 Amendment 28“ . icao.int. Archiviert vom Original am 23.02.2014.
- ^ FAA, ILS-Gleitweg-Kritische-Bereichs-Warnung (archiviert) : Seite 4, ILS-Kursverzerrung
- ^ „Anflugkarte der Landebahn 13 des Flughafens Kai Tak“ . flyingtigersgroup.org. Archiviert vom Original am 03.03.2009.
- ^ Anflug auf Landebahn 13 des Flughafens Kai Tak
- ^ a b Verkehrsministerium und Verteidigungsministerium (25. März 2002). „2001 Federal Radionavigation Systems“ (PDF) . Archiviert (PDF) vom Original am 14. Juni 2011. Abgerufen am 27. November 2005 .
- ^ "AC90-108" (PDF) . Archiviert (PDF) vom Original am 11.02.2017 . Abgerufen am 27.10.2020 .
- ^ „Kapitel 9. Navigationssysteme“. Instrument Flying Handbook (PDF) (FAA-H-8083-15B ed.). Federal Aviation Administration Flight Standards Service. 2012. S. 38.
 Dieser Artikel enthält Text aus dieser Quelle, die gemeinfrei ist .
- ^ „ENR 4.1 Navigationshilfen – Auf der Strecke“ . Luftfahrtinformationsveröffentlichung . Bundesluftfahrtbehörde . Abgerufen am 12. Januar 2025 .
- ^ FAA-Anordnung 8260.3C, US-Standard für Terminal Instrument Procedures (TERPS), archiviert am 13.05.2017 im Internet Archive , gültig ab 14.03.2016, abgerufen am 04.12.2017
- ^ „Einführung in den CAT II / CAT III Betrieb“ (PDF) . Airbus. Okt. 2001.
- ^ a b „Navigationsinstrumente – ILS“ (PDF) . IVAO-Schulung. 31. Mai 2017. Archiviert vom Original (PDF) am 16. Juli 2017. Abgerufen am 21. Juli 2018 .
- ^ „Anordnung 8400.13D“ . FAA. 15. Mai 2018. Archiviert vom Original am 22. März 2022. Abgerufen am 27. Januar 2012 .
- ^ a b „FAA Order 8400.13E – Procedures for the Evaluation and Approval of Facilities for Special Authorization Category I Operations and All Category II and III Operations“ (PDF) . faa.gov . Abgerufen am 15. Dezember 2025 .
- ^ „Delegierte Verordnung (EU) 2022/208 der Kommission vom 14. Dezember 2021 zur Änderung der Verordnung (EU) Nr. 139/2014 hinsichtlich der Anforderungen an den Allwetterbetrieb (Text von Bedeutung für den EWR)“ . EUR-Lex / Amtsblatt der Europäischen Union. 17. Februar 2022. Abgerufen am 19. September 2025 .
- ^ ICAO Anhang 10 Luftfahrtfernkommunikation, Band 1 (Funknavigationshilfen) 2.1.1 (unvollständiges Zitat)
- ^ „Akzeptable Nachweismethoden (AMC) und Leitfaden (GM) zu Teil SPA“ (PDF) . Anhang zur Entscheidung 2012-019-R der ED . EASA. 25. Oktober 2012. Archiviert vom Original (PDF) am 21. Juli 2018. Abgerufen am 21. Juli 2018 .
- ^ Southwest Airlines setzt beispielsweise mit HUD ausgestattete Boeing 737-Maschinen auf nebelanfälligen Flughäfen wie dem Sacramento International (KSMF) ein, wodurch Flüge möglich werden, wenn dies sonst nicht der Fall wäre.
- ^ Preston, Edmund (Hrsg.). „FAA Historical Chronology: Civil Aviation and the Federal Government, 1926–1996“ (PDF) . Repository and Open Science Access Portal; National Transportation Library; United States Department of Transportation . United States Federal Aviation Administration. S. 9. Abgerufen am 5. Oktober 2020. 24.
September 1929: Auf dem Mitchel Field im US-Bundesstaat New York gelang es dem Armeeleutnant James H. Doolittle als erstem Piloten, ausschließlich mit Instrumentenflug zu starten, einen festgelegten Kurs zu fliegen und zu landen. Doolittle erhielt Richtungsanweisungen von einem Funkpeilgerät, das auf die Start- und Landebahn des Flughafens ausgerichtet war, während Funkmarkierungsbaken seine Entfernung zur Landebahn anzeigten. [...] Er flog in einem geschlossenen Cockpit, wurde aber von einem Prüfpiloten begleitet, der im Notfall hätte eingreifen können.
- ^ „Flugzeuge landen per Funk, wenn Nebel das Flugfeld verhüllt“, Februar 1931, Popular Mechanics, unten rechts auf der Seite
- ^ a b c d e f Conway, Erik (2006). Blindlandungen: Operationen bei eingeschränkter Sicht in der amerikanischen Luftfahrt, 1918–1958 . Baltimore: Johns Hopkins University Press. S. 52–62 . ISBN 9780801884498Die
- ^ Dunmore, FW (1928). „ Design of Tuned Reed Course Indicators for Aircraft Radiobeacon“ (PDF) . Bureau of Standards Journal of Research. S. 751–769 . Abgerufen am 16. Dezember 2025 .
- ^ Mola, Roger. „Geschichte der Flugzeuglandehilfen“ . centennialofflight.net . Archiviert vom Original am 20. Februar 2014. Abgerufen am 28. September 2010 .
- ^ Marktanteile, Größe, globale und regionale Analyse, wichtigste Erkenntnisse, Wachstumsfaktoren, Branchennachfrage, Profile der wichtigsten Akteure, Zukunftsaussichten und Prognosen für Instrumentenlandesysteme (ILS) bis 2025 ( Marketwatch ) https://www.marketwatch.com/press-release/instrument-landing-systemsils-market-share-size-global-regional-analysis-key-findings-growth-factors-industry-demand-key-players-profiles-future-prospects-and-forecasts-to-2025-2021-08-26 (Archiviert am 21.09.2021 im Internet Archive)
- ^ „Mikrowellen-Landesystem für Jets demonstriert“. New York Times . 20. Mai 1976.
- ^ „Anhang 10 – Luftfahrtfernkommunikation, Band I (Funknavigationshilfen), Änderung 81“ (PDF) . Archiviert (PDF) vom Original am 15.10.2008.
- ^ NATS (26. März 2009). „Weltweit erstes Mikrowellenlandesystem für schlechte Sichtverhältnisse in Heathrow in Betrieb genommen“ . atc-network.com. Archiviert vom Original am 7. Juli 2011.
- ^ „EGNOS-Navigationssystem wird für europäische Flugzeuge eingeführt“ . Archiviert vom Original am 06.03.2011 . Abgerufen am 03.03.2011 .
- ^ „Archivierte Kopie“ (PDF) . Archiviert vom Original (PDF) am 22.02.2014 . Abgerufen am 20.05.2013 .
{{cite web}}: CS1 Wartung: Archivierte Kopie als Titel ( Link )
Referenzen
- ICAO-Anhang 10 Band 1, Funknavigationshilfen, Fünfte Ausgabe – Juli 1996
- Luftfahrtinformationshandbuch , FAA – 11. Februar 2010
- Digitale Terminalverfahren , FAA – Mai 2010
Externe Links
- Geschichte der Flugzeuglandehilfen – US-Kommission zum 100-jährigen Jubiläum des Fluges
- „Glückliche Landungen im Nebel“, Juni 1933, Artikel in Popular Mechanics über die Anfänge des Flugsystems in den USA.
- ILS-Grundlagen
- ILS-Tutorial-Animationen
- Webseite zur Beschreibung von ILS
- ILS-Tutorial-Animation, archiviert am 04.03.2016 in der Wayback Machine - Veranschaulicht und beschreibt, wie ILS-Navigationssignale an Bord eines Flugzeugs in verschiedenen Positionen angezeigt werden, die während eines sicheren Landeanflugs auftreten können.
- Kategorien des ILS , archiviert am 10.11.2014 in der Wayback Machine
- Jackson, Hagan L. (Januar 1947). „Vorschlag für ein neues Instrumentensystem zur Erhöhung der Flug- und Landesicherheit“ . Aviation . Band 46, Nr. 1, S. 86–88 . Abgerufen am 14. September 2021 .
- Instrumentenlandesystem ( ILS ): Verbesserung der Präzision und Sicherheit von Flugzeugen