In der Mathematik drückt eine parametrische Gleichung mehrere Größen, wie zum Beispiel die Koordinaten eines Punktes , als Funktionen einer oder mehrerer Variablen, den sogenannten Parametern, aus . [ 1 ]
Bei einem einzelnen Parameter werden parametrische Gleichungen häufig verwendet, um die Bahn eines sich bewegenden Punktes zu beschreiben. In diesem Fall ist der Parameter oft, aber nicht notwendigerweise, die Zeit, und der Punkt beschreibt eine Kurve , die als parametrische Kurve bezeichnet wird . Bei zwei Parametern beschreibt der Punkt eine Fläche , die als parametrische Fläche bezeichnet wird . In allen Fällen werden die Gleichungen zusammenfassend als parametrische Darstellung [ 2 ] , parametrisches System [ 3 ] oder Parametrisierung (auch Parametrisierung geschrieben ) des Objekts bezeichnet. [ 1 ] [ 4 ] [ 5 ]
Die Gleichungen bilden beispielsweise eine parametrische Darstellung des Einheitskreises , wobei t der Parameter ist: Ein Punkt ( x , y ) liegt genau dann auf dem Einheitskreis , wenn es einen Wert für t gibt , sodass diese beiden Gleichungen diesen Punkt erzeugen. Manchmal werden die parametrischen Gleichungen für die einzelnen skalaren Ausgabevariablen zu einer einzigen parametrischen Gleichung in Vektoren kombiniert :


Parametrische Darstellungen sind im Allgemeinen nicht eindeutig (siehe § Parametrische ebene Kurven ), daher können dieselben Größen durch eine Reihe unterschiedlicher Parametrisierungen ausgedrückt werden. [ 1 ]
Neben Kurven und Flächen können parametrische Gleichungen auch Mannigfaltigkeiten und algebraische Varietäten höherer Dimension beschreiben , wobei die Anzahl der Parameter der Dimension der Mannigfaltigkeit oder Varietät entspricht und die Anzahl der Gleichungen der Dimension des Raumes entspricht, in dem die Mannigfaltigkeit oder Varietät betrachtet wird (bei Kurven ist die Dimension eins und es wird ein Parameter verwendet, bei Flächen die Dimension zwei und zwei Parameter usw.).
Parametrische Gleichungen werden häufig in der Kinematik verwendet , wo die Trajektorie eines Objekts durch Gleichungen beschrieben wird, die von der Zeit als Parameter abhängen. Aufgrund dieser Anwendung wird ein einzelner Parameter oft mit t bezeichnet ; Parameter können jedoch auch andere physikalische Größen (wie geometrische Variablen) repräsentieren oder aus praktischen Gründen beliebig gewählt werden. Parametrisierungen sind nicht eindeutig; mehrere Sätze parametrischer Gleichungen können dieselbe Kurve beschreiben. [ 6 ]
Implizitierung
Die Umwandlung eines Systems parametrischer Gleichungen in eine einzige implizite Gleichung beinhaltet das Eliminieren der Variablen t aus den simultanen Gleichungen. Dieser Vorgang wird als Implizitisierung bezeichnet. Lässt sich eine dieser Gleichungen nach t auflösen , kann der erhaltene Ausdruck in die andere Gleichung eingesetzt werden, um eine Gleichung zu erhalten, die nur x und y enthält: Durch Auflösen nach t und Einsetzen dieses Ausdrucks erhält man die explizite Gleichung, während komplexere Fälle eine implizite Gleichung der Form ergeben.


Wenn die Parametrisierung durch rationale Funktionen gegeben ist

Wenn p , q und r teilerfremde Polynome sind , ermöglicht eine resultierende Berechnung die Implizitisierung. Genauer gesagt ist die implizite Gleichung die Resultierende von xr ( t ) – p ( t ) und yr ( t ) – q ( t ) bezüglich t .
In höheren Dimensionen (entweder mehr als zwei Koordinaten oder mehr als ein Parameter) kann die Implizitisierung rationaler parametrischer Gleichungen mit Hilfe der Gröbner-Basis -Berechnung erfolgen; siehe Gröbner-Basis § Implizitisierung in höheren Dimensionen .
Nehmen wir das Beispiel des Kreises mit Radius a , so lauten die parametrischen Gleichungen

kann implizit in Abhängigkeit von x und y mithilfe der pythagoreischen trigonometrischen Identität ausgedrückt werden . Mit
und wir erhalten und somit


Dies ist die Standardgleichung eines Kreises mit Mittelpunkt im Ursprung.
Parametrische ebene Kurven
Parabel
Die einfachste Gleichung für eine Parabel ,

kann (trivial) parametrisiert werden, indem man einen freien Parameter t verwendet und setzt

Explizite Gleichungen
Allgemeiner gesagt, jede Kurve, die durch eine explizite Gleichung gegeben ist

kann (trivial) parametrisiert werden, indem man einen freien Parameter t verwendet und setzt

Kreis
Ein komplexeres Beispiel ist das folgende. Betrachten wir den Einheitskreis, der durch die gewöhnliche (kartesische) Gleichung beschrieben wird.

Diese Gleichung kann wie folgt parametrisiert werden:

Mithilfe der kartesischen Gleichung lässt sich leichter überprüfen, ob ein Punkt auf dem Kreis liegt oder nicht. Mit der parametrischen Version lassen sich Punkte in einem Diagramm leichter bestimmen.
In manchen Kontexten sind parametrische Gleichungen, die nur rationale Funktionen (d. h. Brüche zweier Polynome ) enthalten, vorzuziehen, sofern sie existieren. Im Fall des Kreises ist eine solche rationale Parametrisierung folgende:

Bei diesem Paar parametrischer Gleichungen wird der Punkt (−1, 0) nicht durch einen reellen Wert von t dargestellt , sondern durch den Grenzwert von x und y, wenn t gegen unendlich strebt .
Ellipse
Eine Ellipse in kanonischer Lage (Mittelpunkt im Ursprung, Hauptachse entlang der x- Achse) mit den Halbachsen a und b kann parametrisch dargestellt werden als

Eine Ellipse in allgemeiner Lage kann wie folgt ausgedrückt werden

wenn der Parameter t von 0 bis 2π variiert . Hierbei ist ( Xc , Yc ) der Mittelpunkt der Ellipse und φ der Winkel zwischen der x - Achse und der Hauptachse der Ellipse.
Beide Parametrisierungen können durch Anwendung der Tangens-Halbwinkelformel und durch Setzen rationalisiert werden .

Lissajous-Kurve

Eine Lissajous-Kurve ähnelt einer Ellipse, jedoch sind die x- und y -Sinusfunktionen nicht in Phase. In kanonischer Lage ist eine Lissajous-Kurve gegeben durch die Formel, wobei k<sub> x</sub> und k<sub> y</sub> Konstanten sind, die die Anzahl der Schenkel der Figur beschreiben.

Hyperbel
Eine Ost-West-Öffnungshyperbel kann parametrisch dargestellt werden durch

oder, rational betrachtet

Eine in Nord-Süd-Richtung verlaufende Hyperbel kann parametrisch dargestellt werden als

oder, rational betrachtet

In all diesen Formeln sind ( h , k ) die Mittelpunktskoordinaten der Hyperbel, a die Länge der großen Halbachse und b die Länge der kleinen Halbachse. Beachten Sie, dass in den rationalen Formen dieser Formeln die Punkte ( −a , 0) bzw. (0, −a ) nicht durch einen reellen Wert von t dargestellt werden , sondern die Grenzwerte von x und y für t gegen unendlich sind .
Hypotrochoideus
Eine Hypotrochoide ist eine Kurve, die von einem Punkt beschrieben wird, der an einem Kreis mit Radius r befestigt ist , der innerhalb eines festen Kreises mit Radius R abrollt , wobei sich der Punkt im Abstand d vom Mittelpunkt des inneren Kreises befindet.
 Ein Hypotrochoid, für das r = d gilt.
 Ein Hypotrochoid, für das R = 5 , r = 3 , d = 5 gilt.
Die parametrischen Gleichungen für die Hypotrochoiden lauten:

Einige Beispiele:
 R = 6 r = 4 d = 1
 R = 7 r = 4 d = 1
 R = 8 r = 3 d = 2
 R = 7 r = 4 d = 2
 R = 15 r = 14 d = 1
parametrische Raumkurven
Wendel

Parametrische Gleichungen eignen sich gut zur Beschreibung von Kurven in höherdimensionalen Räumen. Zum Beispiel:

beschreibt eine dreidimensionale Kurve, die Helix , mit Radius a und einer Steigung von 2πb Einheiten pro Windung. Die Gleichungen sind in der Ebene identisch mit denen für einen Kreis. Ausdrücke wie der obige werden üblicherweise geschrieben als

wobei r ein dreidimensionaler Vektor ist.
Parametrische Flächen
Ein Torus mit Hauptradius R und Nebenradius r kann parametrisch definiert werden als

wobei die beiden Parameter t und u beide zwischen 0 und 2 π variieren .
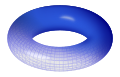 R = 2 , r = 1/2
Wenn u von 0 bis 2π variiert , bewegt sich der Punkt auf der Oberfläche auf einem kleinen Kreis, der durch das Loch im Torus verläuft. Wenn t von 0 bis 2π variiert , bewegt sich der Punkt auf der Oberfläche auf einem langen Kreis um das Loch im Torus.
Gerade
Die Parametergleichung der Geraden durch den Punkt , die parallel zum Vektor verläuft, lautet [ 7 ].


Anwendungen
Kinematik
In der Kinematik werden die Bahnen von Objekten im Raum üblicherweise als parametrische Kurven beschrieben, wobei jede räumliche Koordinate explizit von einem unabhängigen Parameter (meist der Zeit) abhängt. Auf diese Weise verwendet, bilden die parametrischen Gleichungen für die Koordinaten des Objekts gemeinsam eine vektorwertige Funktion für die Position. Solche parametrischen Kurven können dann gliedweise integriert und differenziert werden . Wenn also die Position eines Teilchens parametrisch beschrieben wird als

dann kann seine Geschwindigkeit wie folgt bestimmt werden

und seine Beschleunigung als

Computergestütztes Design
Ein weiterer wichtiger Anwendungsbereich parametrischer Gleichungen liegt im computergestützten Konstruieren (CAD). [ 8 ] Betrachten Sie beispielsweise die folgenden drei Darstellungen, die alle häufig zur Beschreibung ebener Kurven verwendet werden .
| Typ | Bilden | Beispiel | Beschreibung |
|---|---|---|---|
| Explizit | Linie | ||
| Implizit | Kreis | ||
| Parametrisch | Linie | ||
| Kreis |


Jede Darstellungsform hat Vor- und Nachteile für CAD-Anwendungen.
Die explizite Darstellung kann sehr kompliziert sein oder sogar nicht existieren. Außerdem verhält sie sich unter geometrischen Transformationen , insbesondere unter Rotationen , ungünstig . Da sich jedoch aus einer expliziten Darstellung leicht eine parametrische und eine implizite Gleichung ableiten lassen, vereint eine einfache explizite Darstellung, sofern sie existiert, die Vorteile beider Darstellungsformen.
Implizite Darstellungen können es erschweren, Punkte auf der Kurve zu generieren und sogar zu entscheiden, ob es überhaupt reelle Punkte gibt. Andererseits eignen sie sich gut, um zu entscheiden, ob ein gegebener Punkt auf einer Kurve liegt oder ob er innerhalb oder außerhalb einer geschlossenen Kurve liegt.
Solche Entscheidungen können bei einer parametrischen Darstellung schwierig sein, aber parametrische Darstellungen eignen sich am besten zur Erzeugung von Punkten auf einer Kurve und zur Darstellung dieser Kurve. [ 9 ]
Ganzzahlige Geometrie
Zahlreiche Probleme der ganzzahligen Geometrie lassen sich mithilfe von Parametergleichungen lösen. Ein klassisches Beispiel hierfür ist Euklids Parametrisierung rechtwinkliger Dreiecke , bei der die Längen ihrer Seiten a und b sowie ihrer Hypotenuse c teilerfremde ganze Zahlen sind . Da a und b nicht beide gerade sind (sonst wären a , b und c nicht teilerfremd), kann man sie vertauschen, sodass a gerade ist. Die Parametrisierung lautet dann:

wobei die Parameter m und n positive teilerfremde ganze Zahlen sind, die nicht beide ungerade sind.
Multipliziert man a , b und c mit einer beliebigen positiven ganzen Zahl, erhält man eine Parametrisierung aller rechtwinkligen Dreiecke, deren drei Seiten ganzzahlige Längen haben.
Unterbestimmte lineare Systeme
Ein System aus m linearen Gleichungen mit n Unbekannten ist unterbestimmt, wenn es mehr als eine Lösung besitzt. Dies tritt auf, wenn die Systemmatrix und ihre erweiterte Matrix denselben Rang r haben und r < n gilt . In diesem Fall kann man n − r Unbekannte als Parameter wählen und alle Lösungen als Parametergleichung darstellen, wobei alle Unbekannten als Linearkombinationen der ausgewählten Unbekannten ausgedrückt werden. Das heißt, wenn die Unbekannten n − r sind , kann man sie umordnen, um die Lösungen wie folgt auszudrücken [ 10 ].


Eine solche parametrische Gleichung wird als parametrische Form der Lösung des Systems bezeichnet. [ 10 ]
Die Standardmethode zur Berechnung einer parametrischen Lösungsform besteht darin, die Gaußsche Elimination zur Ermittlung einer reduzierten Zeilenstufenform der erweiterten Matrix anzuwenden. Die Unbekannten, die als Parameter verwendet werden können, sind dann diejenigen, die Spalten ohne führenden Eintrag (d. h. den am weitesten links stehenden von Null verschiedenen Eintrag in einer Zeile der Matrix) entsprechen, und die parametrische Lösungsform lässt sich direkt ableiten. [ 10 ]
Siehe auch
- Bézierkurve
- Kurve
- Integralkurve
- Parametrisierung durch Bogenlänge
- Parametrische Ableitung
- Parametrische Schätzung
- Positionsvektor
- Vektorwertige Funktion
Anmerkungen
- ^ a b c Weisstein, Eric W. "Parametric Equations" . MathWorld .
- ^ Kreyszig, Erwin (1972). Höhere Mathematik für Ingenieure (3. Aufl.). New York: Wiley . S. 291, 342. ISBN 0-471-50728-8Die
- ^ Burden, Richard L.; Faires, J. Douglas (1993). Numerische Analysis (5. Aufl.). Boston: Brookes/Cole . S. 149. ISBN 0-534-93219-3Die
- ^ Thomas, George B.; Finney, Ross L. (1979). Analysis und analytische Geometrie (fünfte Auflage). Addison-Wesley . S. 91.
- ^ Nykamp, Duane. „Beispiel für die Parametrisierung von Ebenen“ . mathinsight.org . Abgerufen am 14.04.2017 .
- ^ Spitzbart, Abraham (1975). Analysis mit analytischer Geometrie . Gleview, IL: Scott, Foresman and Company. ISBN 0-673-07907-4Abgerufen am 30. August 2015 .
- ^ Analysis: Eine und mehrere Variablen . John Wiley. 29.10.2012. S. 919. ISBN 9780470888612OCLC 828768012 .
- ^ Stewart, James (2003). Analysis (5. Aufl.). Belmont, CA: Thomson Learning, Inc. S. 687–689 . ISBN 0-534-39339-XDie
- ^ Shah, Jami J .; Martti Mantyla (1995). Parametrisches und merkmalsbasiertes CAD/CAM: Konzepte, Techniken und Anwendungen . New York, NY: John Wiley & Sons, Inc. S. 29–31 . ISBN 0-471-00214-3Die
- ^ a b c Anton, Howard; Rorres, Chris (2014) [1973]. „1.2 Gaußsche Elimination“ . Elementare Lineare Algebra (11. Aufl.). Wiley. S. 11–24 .