

Eine Turingmaschine ist ein mathematisches Berechnungsmodell, das eine abstrakte Maschine [ 1 ] beschreibt , die Symbole auf einem Band gemäß einer Regeltabelle manipuliert. [ 2 ] Trotz der Einfachheit des Modells ist es in der Lage, jeden beliebigen Computeralgorithmus zu implementieren . [ 3 ]
Die Maschine arbeitet mit einem unendlichen [ 4 ] Speicherband, das in diskrete Zellen [ 5 ] unterteilt ist . Jede Zelle kann ein einzelnes Symbol aus einer endlichen Menge von Symbolen, dem sogenannten Maschinenalphabet , aufnehmen . Sie besitzt einen „Lesekopf“, der sich während des gesamten Vorgangs über einer dieser Zellen befindet, und einen „Zustand“, der aus einer endlichen Menge von Zuständen ausgewählt wird. In jedem Schritt liest der Lesekopf das Symbol in seiner Zelle. Anschließend schreibt die Maschine, basierend auf dem Symbol und ihrem aktuellen Zustand, ein Symbol in dieselbe Zelle und bewegt den Lesekopf einen Schritt nach links oder rechts [ 6 ] oder bricht die Berechnung ab. Die Wahl des zu schreibenden Symbols, der Bewegungsrichtung des Lesekopfs und des Abbruchs basiert auf einer endlichen Tabelle, die für jede Kombination aus aktuellem Zustand und gelesenem Symbol die entsprechende Aktion festlegt. Wie bei einem realen Computerprogramm kann auch eine Turingmaschine in eine Endlosschleife geraten , die niemals beendet wird.
Die Turingmaschine wurde 1936 von Alan Turing erfunden [ 7 , 11 ] , der sie als „a-Maschine“ (automatische Maschine) bezeichnete [12]. Turings Doktorvater , Alonzo Church , prägte später in einer Rezension den Begriff „Turingmaschine“ [ 13 ] . Mit diesem Modell konnte Turing zwei Fragen verneinen:
- Gibt es eine Maschine, die feststellen kann, ob eine beliebige Maschine auf ihrem Band "zirkuläre" Prozesse abläuft (z. B. einfriert oder ihre Rechenaufgabe nicht fortsetzt)?
- Gibt es eine Maschine, die feststellen kann, ob eine beliebige Maschine auf ihrem Band jemals ein bestimmtes Symbol ausgibt? [ 14 ] [ 15 ]
Indem er eine mathematische Beschreibung eines sehr einfachen Geräts lieferte, das beliebige Berechnungen durchführen kann, konnte er Eigenschaften der Berechnung im Allgemeinen beweisen – und insbesondere die Unberechenbarkeit des Entscheidungsproblems (ob jede mathematische Aussage beweisbar oder widerlegbar ist). [ 16 ]
Turingmaschinen bewiesen die Existenz fundamentaler Grenzen der Leistungsfähigkeit mechanischer Berechnungen. [ 3 ]
Obwohl sie beliebige Berechnungen ausführen können, ist ihr minimalistisches Design für die praktische Anwendung zu langsam: Computer in der realen Welt basieren auf anderen Designs, die im Gegensatz zu Turingmaschinen einen Direktzugriffsspeicher verwenden .
Turing-Vollständigkeit bezeichnet die Fähigkeit eines Berechnungsmodells oder eines Befehlssystems, eine Turingmaschine zu simulieren. Eine Turing-vollständige Programmiersprache kann theoretisch alle von Computern ausführbaren Aufgaben beschreiben; nahezu alle Programmiersprachen sind Turing-vollständig, wenn man die Beschränkungen des endlichen Speichers außer Acht lässt.
Überblick
Eine Turingmaschine ist ein idealisiertes Modell einer Zentraleinheit (CPU), die alle Datenverarbeitungsvorgänge eines Computers steuert. Die kanonische Turingmaschine verwendet sequenziellen Speicher zur Datenspeicherung. Typischerweise wird dieser sequentielle Speicher als unendlich langes Band dargestellt, auf dem die Maschine Lese- und Schreibvorgänge durchführen kann.
Im Kontext der formalen Sprachtheorie ist eine Turingmaschine ( ein Automat ) in der Lage, eine beliebige Teilmenge gültiger Zeichenketten eines Alphabets aufzuzählen . Eine solche Menge von Zeichenketten wird als rekursiv aufzählbare Sprache bezeichnet . Die Turingmaschine kann äquivalent als Modell definiert werden, das gültige Eingabezeichenketten erkennt, anstatt Ausgabezeichenketten aufzuzählen.
Bei einer gegebenen Turingmaschine M und einer beliebigen Zeichenkette s lässt sich im Allgemeinen nicht vorhersagen, ob M schließlich s erzeugen wird . Dies liegt daran, dass das Halteproblem unlösbar ist, was weitreichende Konsequenzen für die theoretischen Grenzen des Rechnens hat.
Eine Turingmaschine, die jede andere Turingmaschine simulieren kann, wird als universelle Turingmaschine (UTM oder einfach universelle Maschine) bezeichnet. Ein weiterer mathematischer Formalismus mit ähnlicher „universeller“ Natur , der Lambda-Kalkül , wurde von Alonzo Church eingeführt . Churchs Arbeit verknüpfte sich mit Turings Forschung und bildete die Grundlage für die Church-Turing-These . Diese These besagt, dass Turingmaschinen, der Lambda-Kalkül und andere ähnliche Formalismen der Berechnung den informellen Begriff effektiver Methoden in Logik und Mathematik erfassen und somit ein Modell liefern, mit dem man mathematisch präzise über einen Algorithmus oder eine „mechanische Prozedur“ argumentieren kann, ohne an einen bestimmten Formalismus gebunden zu sein. Die Untersuchung der abstrakten Eigenschaften von Turingmaschinen hat zahlreiche Erkenntnisse in der Informatik , der Berechenbarkeitstheorie und der Komplexitätstheorie hervorgebracht .
Physische Beschreibung
In seinem 1948 erschienenen Essay „Intelligente Maschinen“ schrieb Turing, dass seine Maschine aus Folgendem besteht:
…eine unbegrenzte Speicherkapazität in Form eines unendlichen, in Quadrate unterteilten Bandes, auf dem jeweils ein Symbol gedruckt werden kann. Zu jedem Zeitpunkt befindet sich genau ein Symbol in der Maschine; dieses wird als gescanntes Symbol bezeichnet. Die Maschine kann das gescannte Symbol verändern, und ihr Verhalten wird teilweise durch dieses Symbol bestimmt. Die Symbole auf dem Band an anderen Stellen haben jedoch keinen Einfluss auf das Verhalten der Maschine. Das Band kann innerhalb der Maschine vor- und zurückbewegt werden; dies ist eine der elementaren Operationen der Maschine. Jedes Symbol auf dem Band kann daher irgendwann einmal verwendet werden. [ 17 ]
— Turing 1948 [ 18 ]
Beschreibung
Die Turingmaschine modelliert mathematisch eine Maschine, die mechanisch auf einem Band arbeitet. Auf diesem Band befinden sich Symbole, die die Maschine mithilfe eines Lesekopfes nacheinander lesen und schreiben kann. Die Operation wird vollständig durch eine endliche Menge elementarer Anweisungen bestimmt, wie beispielsweise: „Im Zustand 42: Wenn das gelesene Symbol 0 ist, schreibe eine 1; wenn das gelesene Symbol 1 ist, wechsle in Zustand 17; im Zustand 17: Wenn das gelesene Symbol 0 ist, schreibe eine 1 und wechsle in Zustand 6“ usw. In seinem Originalartikel („ Über berechenbare Zahlen mit einer Anwendung auf das Entscheidungsproblem “, siehe auch die unten stehenden Literaturangaben ) stellt sich Turing keinen Mechanismus vor, sondern eine Person, die er den „Computer“ nennt und die diese deterministischen mechanischen Regeln sklavisch (oder, wie Turing es ausdrückt, „nachlässig“) ausführt.


Genauer gesagt besteht eine Turingmaschine aus:
- Ein in nebeneinanderliegende Zellen unterteiltes Band . Jede Zelle enthält ein Symbol aus einem endlichen Alphabet. Dieses Alphabet enthält ein spezielles Leerzeichen (hier als „0“ dargestellt) und ein oder mehrere weitere Symbole. Das Band ist beliebig nach links und rechts erweiterbar, sodass der Turingmaschine stets die für ihre Berechnung benötigte Bandlänge zur Verfügung steht. Nicht beschriebene Zellen werden mit dem Leerzeichen gefüllt. In manchen Modellen ist das linke Ende des Bandes mit einem speziellen Symbol markiert; das Band ist dann nach rechts entweder erweiterbar oder unbegrenzt erweiterbar.
- Ein Lesekopf kann Symbole auf dem Band lesen und schreiben und das Band zellenweise nach links und rechts bewegen. Bei manchen Modellen bewegt sich der Lesekopf, während das Band stillsteht.
- Ein Zustandsregister speichert den Zustand der Turingmaschine, einen von endlich vielen. Dazu gehört auch der spezielle Startzustand, mit dem das Zustandsregister initialisiert wird. Diese Zustände, so Turing, ersetzen den „Geisteszustand“, in dem sich eine Person bei der Durchführung von Berechnungen normalerweise befinden würde.
- Eine endliche Tabelle [ 19 ] von Anweisungen [ 20 ] , die, gegeben den Zustand (q i ), in dem sich die Maschine gerade befindet, und das Symbol (a j ), das sie auf dem Band liest (das Symbol, das sich gerade unter dem Lesekopf befindet), der Maschine sagt, dass sie nacheinander Folgendes tun soll (für die 5- Tupel -Modelle):
- Entweder löschen oder ein Symbol hinzufügen (ein j durch ein j1 ersetzen ).
- Bewege den Kopf (der durch d k beschrieben wird und die Werte 'L' für einen Schritt nach links , 'R' für einen Schritt nach rechts oder 'N' für das Bleiben an derselben Stelle annehmen kann ).
- Gehen Sie vom gleichen oder einem neuen Zustand wie vorgeschrieben aus (gehen Sie zum Zustand q i1 ).
In den 4-Tupel-Modellen werden das Löschen oder Schreiben eines Symbols (a j1 ) und das Bewegen des Lesekopfs nach links oder rechts (d k ) als separate Befehle angegeben. Die Tabelle weist die Maschine an, (ia) ein Symbol zu löschen oder zu schreiben oder (ib) den Lesekopf nach links oder rechts zu bewegen und anschließend (ii) den gleichen oder einen neuen Zustand wie vorgegeben anzunehmen. Die Aktionen (ia) und (ib) dürfen jedoch nicht im selben Befehl ausgeführt werden. In manchen Modellen hält die Maschine an, wenn für die aktuelle Kombination aus Symbol und Zustand kein Eintrag in der Tabelle vorhanden ist; andere Modelle erfordern, dass alle Einträge belegt sind.
Jeder Teil der Maschine (d. h. ihr Zustand, ihre Symbolsammlungen und das jeweils verwendete Band) und ihre Aktionen (wie Drucken, Löschen und Bandbewegung) sind endlich , diskret und unterscheidbar ; erst die unbegrenzte Menge an Band und Laufzeit verleiht ihr einen unbegrenzten Speicherplatz .
Formale Definition
In Anlehnung an Hopcroft & Ullman (1979) [ 21 ] kann eine (Ein-Band-)Turingmaschine formal als ein 7- Tupel definiert werden, wobei

- ist eine endliche, nichtleere Menge von Zuständen ;
- ist eine endliche, nicht leere Menge von Bandalphabetsymbolen ;
- ist das leere Symbol (das einzige Symbol, das während der Berechnung in jedem Schritt unendlich oft auf dem Band vorkommen darf);
- ist die Menge der Eingabesymbole , d. h. die Menge der Symbole, die im anfänglichen Bandinhalt vorkommen dürfen;
- ist eine partielle Funktion , die Übergangsfunktion genannt wird , wobei L eine Linksverschiebung und R eine Rechtsverschiebung darstellt. Ist für den aktuellen Zustand und das aktuelle Bandsymbol nicht definiert, hält die Maschine an; [ 22 ] anschaulich gibt die Übergangsfunktion den nächsten Zustand an, der vom aktuellen Zustand aus erreicht wird, welches Symbol das vom Lesekopf angezeigte Symbol überschreiben soll und welche nächste Kopfbewegung erforderlich ist.
- ist der Ausgangszustand ;
- ist die Menge der Endzustände oder akzeptierenden Zustände . Der anfängliche Bandinhalt wird von akzeptiert , wenn er schließlich in einem Zustand aus anhält .


Eine Variante erlaubt „keine Verschiebung“, sagen wir N, als drittes Element der Richtungsmenge .

Das 7-Tupel für den 3-Zustands -Busy-Beaver sieht folgendermaßen aus (mehr dazu unter Beispiele für Turingmaschinen ):
- (Bundesstaaten);
- (Zeichen des Bandalphabets);
- (leeres Symbol);
- (Eingabesymbole);
- Siehe Zustandstabelle unten (Übergangsfunktion).
- (Anfangszustand);
- (Endzustände);


Zunächst sind alle Bandzellen mit einem Punkt markiert .

| Klebebandsymbol | Aktueller Zustand A | Aktueller Zustand B | Aktueller Zustand C | ||||||
|---|---|---|---|---|---|---|---|---|---|
| Schreibe das Symbol | Band verschieben | Nächster Staat | Schreibe das Symbol | Band verschieben | Nächster Staat | Schreibe das Symbol | Band verschieben | Nächster Staat | |
| 0 | 1 | R | B | 1 | L | A | 1 | L | B |
| 1 | 1 | L | C | 1 | R | B | 1 | R | HALT |
Zusätzliche Details sind erforderlich, um Turingmaschinen zu visualisieren oder zu implementieren.
Mit den Worten von van Emde Boas (1990): „Das mengentheoretische Objekt [seine formale Beschreibung mit sieben Tupeln, ähnlich der obigen] liefert nur Teilinformationen darüber, wie sich die Maschine verhalten wird und wie ihre Berechnungen aussehen werden.“ [ 23 ]
Zum Beispiel,
- Es müssen viele Entscheidungen darüber getroffen werden, wie die Symbole tatsächlich aussehen sollen, und es muss eine absolut sichere Methode gefunden werden, Symbole auf unbestimmte Zeit zu lesen und zu schreiben.
- Die Verschiebevorgänge nach links und nach rechts können den Tonkopf über das Band verschieben, aber beim tatsächlichen Bau einer Turingmaschine ist es praktischer, das Band stattdessen unter dem Tonkopf hin und her gleiten zu lassen.
- Das Band kann endlich sein und bei Bedarf automatisch mit Leerstellen erweitert werden (was der mathematischen Definition am nächsten kommt). Üblicherweise stellt man es sich jedoch als unendlich lang an einem oder beiden Enden vor, wobei es bis auf den explizit vorgegebenen endlichen Abschnitt, auf dem sich der Lesekopf befindet, mit Leerstellen vorgefüllt ist (was in der Praxis natürlich nicht umsetzbar ist). Das Band darf keine feste Länge haben, da dies nicht der gegebenen Definition entspräche und den Rechenumfang der Maschine stark einschränken würde: auf die eines linearen beschränkten Automaten, wenn das Band proportional zur Eingabegröße wäre, oder auf die eines endlichen Automaten, wenn es eine feste Länge hätte.
Alternative Definitionen
Definitionen in der Literatur weichen mitunter geringfügig voneinander ab, um Argumente oder Beweise zu vereinfachen oder zu verdeutlichen. Dies geschieht jedoch stets so, dass die resultierende Maschine dieselbe Rechenleistung besitzt. Beispielsweise könnte die Menge von zu geändert werden , wobei N („None“ oder „Keine Operation“) es der Maschine ermöglichen würde, auf derselben Bandzelle zu bleiben, anstatt sich nach links oder rechts zu bewegen. Dies würde die Rechenleistung der Maschine nicht erhöhen.

Die gebräuchlichste Konvention stellt jede „Turing-Anweisung“ in einer „Turing-Tabelle“ durch eines von neun 5-Tupeln dar, gemäß der Konvention von Turing/Davis (Turing (1936) [ 24 ] und Davis (2000) [ 25 ] ):
- (Definition 1): (q i , S j , S k /E/N, L/R/N, q m )
- ( aktueller Zustand q i , gescanntes Symbol S j , Symbol ausgeben S k /löschen E /keine N , Band um ein Feld nach links L /rechts R /keine N bewegen , neuer Zustand q m )
Andere Autoren (Minsky (1967), [ 26 ] Hopcroft und Ullman (1979), [ 27 ] Stone (1972), [ 28 ] verwenden eine andere Konvention, bei der der neue Zustand q m unmittelbar nach dem gescannten Symbol S j aufgeführt wird :
- (Definition 2): (q i , S j , q m , S k /E/N, L/R/N)
- ( aktueller Zustand q i , gescanntes Symbol S j , neuer Zustand q m , Symbol ausgeben S k /löschen E /keine N , Band um ein Feld nach links L /rechts R /keine N verschieben )
Im Folgenden wird die „Definition 1“ (die Turing/Davis-Konvention) verwendet.
| Aktueller Zustand | Gescanntes Symbol | Drucksymbol | Band verschieben | Endzustand (d. h. nächster Zustand) | 5-Tupel |
|---|---|---|---|---|---|
| A | 0 | 1 | R | B | ( A , 0, 1, R, B ) |
| A | 1 | 1 | L | C | ( A , 1, 1, L, C ) |
| B | 0 | 1 | L | A | ( B , 0, 1, L, A ) |
| B | 1 | 1 | R | B | ( B , 1, 1, R, B ) |
| C | 0 | 1 | L | B | ( C , 0, 1, L, B ) |
| C | 1 | 1 | N | H | ( C , 1, 1, N, H ) |
In der folgenden Tabelle erlaubte Turings ursprüngliches Modell nur die ersten drei Zeilen, die er N1, N2 und N3 nannte. [ 29 ] Er ermöglichte das Löschen des „abgetasteten Quadrats“, indem er ein 0. Symbol S 0 = „Löschen“ oder „Leerzeichen“ usw. benannte. Er erlaubte jedoch kein Nicht-Drucken, sodass jede Anweisungszeile „Drucksymbol S k “ oder „Löschen“ enthielt. [ 31 ] Die Abkürzungen stammen von Turing. [ 32 ] Nach Turings ursprünglicher Veröffentlichung von 1936–1937 erlaubten Maschinenmodelle alle neun möglichen Typen von Fünf-Tupeln:
| Aktuelle m-Konfiguration (Turing-Zustand) | Klebebandsymbol | Druckvorgang | Bandbewegung | Endgültige m-Konfiguration (Turing-Zustand) | 5-Tupel | 5-Tupel-Kommentare | 4-Tupel | |
|---|---|---|---|---|---|---|---|---|
| N1 | q i | S j | Print(S k ) | Links L | q m | (q i , S j , S k , L, q m ) | "leer" = S 0 , 1=S 1 , usw. | |
| N2 | q i | S j | Print(S k ) | Rechts R | q m | (q i , S j , S k , R, q m ) | "leer" = S 0 , 1=S 1 , usw. | |
| N3 | q i | S j | Print(S k ) | Keine N | q m | (q i , S j , S k , N, q m ) | "leer" = S 0 , 1=S 1 , usw. | (q i , S j , S k , q m ) |
| 4 | q i | S j | Keine N | Links L | q m | (q i , S j , N, L, q m ) | (q i , S j , L, q m ) | |
| 5 | q i | S j | Keine N | Rechts R | q m | (q i , S j , N, R, q m ) | (q i , S j , R, q m ) | |
| 6 | q i | S j | Keine N | Keine N | q m | (q i , S j , N, N, q m ) | Direkter "Sprung" | (q i , S j , N, q m ) |
| 7 | q i | S j | Löschen | Links L | q m | (q i , S j , E, L, q m ) | ||
| 8 | q i | S j | Löschen | Rechts R | q m | (q i , S j , E, R, q m ) | ||
| 9 | q i | S j | Löschen | Keine N | q m | (q i , S j , E, N, q m ) | (q i , S j , E, q m ) |
Jede Turingtabelle (Anweisungsliste) lässt sich aus den oben genannten neun 5-Tupeln konstruieren. Aus technischen Gründen können die drei nicht druckbaren oder „N“-Anweisungen (4, 5, 6) in der Regel weggelassen werden. Beispiele finden sich unter Beispiele für Turingmaschinen .
Seltener findet man die Verwendung von 4-Tupeln: Diese stellen eine weitere Atomisierung der Turing-Befehle dar. [ 33 ]
Der "Staat"
Der Begriff „Zustand“ im Zusammenhang mit Turingmaschinen kann zu Verwirrung führen, da er zwei Bedeutungen haben kann. Die meisten Kommentatoren nach Turing verwendeten „Zustand“ als Bezeichnung für den Namen/die Kennung des aktuell auszuführenden Befehls – also den Inhalt des Zustandsregisters. Turing (1936) unterschied jedoch klar zwischen der Aufzeichnung der sogenannten „m-Konfiguration“ der Maschine und dem „Fortschritt“ der Maschine (oder des Benutzers) während der Berechnung – dem aktuellen Zustand des Gesamtsystems. Die von Turing so genannte „Zustandsformel“ umfasst sowohl den aktuellen Befehl als auch alle Symbole auf dem Band.
Der Fortschritt der Berechnung in jeder Phase wird somit vollständig durch die Anweisungen und die Symbole auf dem Band bestimmt. Das heißt, der Systemzustand lässt sich durch einen einzigen Ausdruck (eine Symbolfolge) beschreiben, der aus den Symbolen auf dem Band, gefolgt von Δ (das an anderer Stelle nicht vorkommen darf) und den Anweisungen besteht. Dieser Ausdruck wird als „Zustandsformel“ bezeichnet.
— Das Unentscheidbare , S. 139–140, [ 34 ] Hervorhebung hinzugefügt
In einem früheren Teil seiner Arbeit ging Turing noch einen Schritt weiter: Er gibt ein Beispiel, in dem er das Symbol der aktuellen „m-Konfiguration“ – die Bezeichnung der Anweisung – zusammen mit allen Symbolen auf dem Band unter das gescannte Quadrat platziert. [ 35 ] Er nennt dies die „ vollständige Konfiguration “. [ 36 ] Um die „vollständige Konfiguration“ in einer Zeile auszugeben, platziert er die Zustandsbezeichnung/m-Konfiguration links neben dem gescannten Symbol.
Eine Variante davon findet sich bei Kleene (1952), der die Schreibweise der Gödel-Zahl des Zustands einer Maschine beschreibt: Er platziert das Symbol der „m-Konfiguration“ q₄ über dem gescannten Feld, etwa in der Mitte der sechs nicht leeren Felder auf dem Band (siehe Abbildung des Turing-Bandes in diesem Artikel), und zwar rechts neben dem gescannten Feld. [ 37 ] Kleene bezeichnet „q₄“ selbst jedoch als „Maschinenzustand“. Hopcroft und Ullman nennen diese Kombination die „momentane Beschreibung“ und folgen der Turing-Konvention, den „aktuellen Zustand“ (Befehlsbezeichnung, m-Konfiguration) links vom gescannten Symbol zu platzieren (S. 149). Die momentane Beschreibung setzt sich also aus den nicht leeren Symbolen links, dem Maschinenzustand, dem vom Lesekopf gescannten Symbol und den nicht leeren Symbolen rechts zusammen.
Beispiel: Gesamtzustand des 3-Zustands-2-Symbol-Busy-Beaver-Algorithmus nach 3 „Zügen“ (aus dem Beispiel „Run“ in der folgenden Abbildung):
- 1 A 1
Das bedeutet: Nach drei Bewegungen enthält das Band ... 000110000 ..., der Lesekopf scannt die am weitesten rechts liegende 1, und der Zustand ist A. Leerzeichen (in diesem Fall dargestellt durch „0“) können Teil des Gesamtzustands sein, wie hier gezeigt: B 01; das Band enthält eine einzelne 1, aber der Lesekopf scannt die 0 („Leerzeichen“) links davon , und der Zustand ist B.
Der Begriff „Zustand“ im Kontext von Turingmaschinen sollte dahingehend geklärt werden, was beschrieben wird: die aktuelle Anweisung, die Liste der Symbole auf dem Band zusammen mit der aktuellen Anweisung oder die Liste der Symbole auf dem Band zusammen mit der aktuellen Anweisung, die links oder rechts vom gescannten Symbol platziert ist.
Zustandsdiagramme
| Klebebandsymbol | Aktueller Zustand A | Aktueller Zustand B | Aktueller Zustand C | ||||||
|---|---|---|---|---|---|---|---|---|---|
| Schreibe das Symbol | Band verschieben | Nächster Staat | Schreibe das Symbol | Band verschieben | Nächster Staat | Schreibe das Symbol | Band verschieben | Nächster Staat | |
| 0 | P | R | B | P | L | A | P | L | B |
| 1 | P | L | C | P | R | B | P | R | HALT |
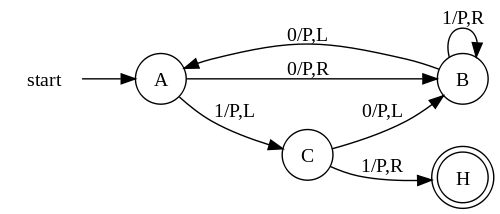
Rechts: die obige Tabelle als Zustandsübergangsdiagramm dargestellt.
Große Tabellen sollten in der Regel als solche belassen werden (Booth, S. 74). Sie lassen sich am Computer in Tabellenform leichter simulieren (Booth, S. 74). Bestimmte Konzepte – z. B. Maschinen mit „Reset“-Zuständen und Maschinen mit sich wiederholenden Mustern (vgl. Hill und Peterson, S. 244ff) – lassen sich jedoch in Form einer Zeichnung besser veranschaulichen.
Ob eine Zeichnung eine Verbesserung gegenüber der Tabelle darstellt, muss der Leser im jeweiligen Kontext entscheiden.
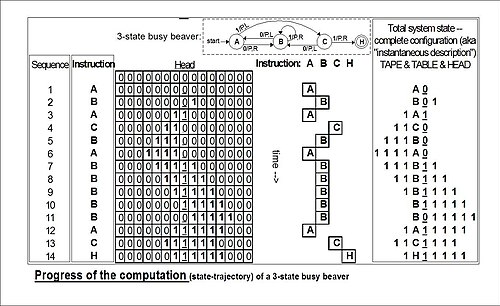
Der Leser sollte nochmals darauf hingewiesen werden, dass solche Diagramme eine Momentaufnahme der Tabelle darstellen, nicht den Verlauf einer Berechnung durch Zeit und Raum. Während die Busy Beaver Machine bei jedem Durchlauf stets derselben Zustandsbahn folgt, gilt dies nicht für die Copy Machine, die mit variablen Eingabeparametern versorgt werden kann.
Das Diagramm „Fortschritt der Berechnung“ zeigt den Verlauf des Zustands (der Anweisung) des Busy Beaver-Algorithmus mit drei Zuständen während der Berechnung vom Start bis zum Ende. Ganz rechts ist die Turing-Konfiguration (Kleene-Beschreibung: „Situation“, Hopcroft-Ullman-Beschreibung: „Momentanbeschreibung“) für jeden Schritt dargestellt. Würde die Maschine angehalten und sowohl das Zustandsregister als auch das gesamte Band gelöscht, könnten diese Konfigurationen verwendet werden, um eine Berechnung an jeder beliebigen Stelle fortzusetzen. [ 38 ]
Äquivalente Modelle
Viele Maschinen, von denen man annehmen könnte, sie besäßen eine höhere Rechenleistung als eine einfache universelle Turingmaschine, weisen nachweislich keine höhere Rechenleistung auf (Hopcroft und Ullman, S. 159; vgl. Minsky (1967)). Sie mögen zwar schneller rechnen, weniger Speicher benötigen oder einen kleineren Befehlssatz besitzen, aber sie können nicht leistungsfähiger rechnen (d. h. mehr mathematische Funktionen ausführen). (Die Church-Turing-These besagt, dass dies für jede Art von Maschine gilt: Alles, was „berechnet“ werden kann, kann von einer Turingmaschine berechnet werden.)
Eine Turingmaschine entspricht einem einstapeligen Pushdown-Automaten (PDA), der durch die Lockerung des LIFO-Prinzips ( Last-In-First-Out ) flexibler und kompakter gestaltet wurde . Darüber hinaus entspricht eine Turingmaschine auch einem zweistapeligen PDA mit standardmäßiger LIFO-Semantik, indem ein Stapel das Band links vom Lesekopf und der andere Stapel das Band rechts davon modelliert.
Im anderen Extremfall erweisen sich einige sehr einfache Modelle als Turing-äquivalent , d. h. sie besitzen die gleiche Rechenleistung wie das Turingmaschinenmodell.
Gängige äquivalente Modelle sind die Mehrband-Turingmaschine , die Mehrspur-Turingmaschine , Maschinen mit Ein- und Ausgabe sowie die nichtdeterministische Turingmaschine (NDTM) im Gegensatz zur deterministischen Turingmaschine (DTM), bei der die Aktionstabelle höchstens einen Eintrag für jede Kombination aus Symbol und Zustand enthält.
Nur lesbare, rechtsgängige Turingmaschinen sind äquivalent zu DFAs (sowie zu NFAs durch Konvertierung mit Hilfe des NFA-zu-DFA-Konvertierungsalgorithmus ).
Aus praktischen und didaktischen Gründen kann die entsprechende Registermaschine als gewöhnliche Assembler -Programmiersprache verwendet werden .
Eine relevante Frage ist, ob das durch konkrete Programmiersprachen repräsentierte Berechnungsmodell Turing-äquivalent ist. Während die Berechnung eines realen Computers auf endlichen Zuständen basiert und daher keine Turingmaschine simulieren kann, unterliegen Programmiersprachen selbst dieser Einschränkung nicht zwangsläufig. Kirner et al. (2009) haben gezeigt, dass einige Allzweck-Programmiersprachen Turing-vollständig sind, andere hingegen nicht. Beispielsweise ist ANSI C nicht Turing-vollständig, da alle Instanziierungen von ANSI C (unterschiedliche Instanziierungen sind möglich, da der Standard aus Kompatibilitätsgründen bestimmtes Verhalten bewusst undefiniert lässt) einen endlichen Speicherbereich implizieren. Dies liegt daran, dass die Größe von Speicherreferenzdatentypen, sogenannten Zeigern , innerhalb der Sprache zugänglich ist. Andere Programmiersprachen wie Pascal besitzen diese Eigenschaft jedoch nicht, wodurch sie prinzipiell Turing-vollständig sein können. Sie sind nur prinzipiell Turing-vollständig, da die Speicherverwaltung in einer Programmiersprache fehlschlagen kann. Das bedeutet, dass die Programmiersprache Turing-vollständig sein kann, wenn man fehlgeschlagene Speicherverwaltungen ignoriert, die kompilierten, auf einem realen Computer ausführbaren Programme jedoch nicht.
Choice C-Maschinen, Oracle O-Maschinen
Gleich zu Beginn seiner Arbeit (1936) unterscheidet Turing zwischen einer „automatischen Maschine“ – deren „Bewegung ... vollständig durch die Konfiguration bestimmt wird“ – und einer „Wahlmaschine“:
... deren Bewegung nur teilweise durch die Konfiguration bestimmt wird ... Sobald eine solche Maschine eine dieser mehrdeutigen Konfigurationen erreicht, kann sie nicht weiterlaufen, bis ein externer Bediener eine beliebige Entscheidung getroffen hat. Dies wäre der Fall, wenn wir Maschinen zur Bearbeitung axiomatischer Systeme verwenden würden.
— Das Undecidable , S. 118 [ 36 ]
Turing (1936) geht nicht weiter darauf ein, außer in einer Fußnote, in der er beschreibt, wie man eine A-Maschine verwenden kann, um „alle beweisbaren Formeln des Hilbert-Kalküls“ zu finden, anstatt eine Auswahlmaschine zu benutzen. Er sagt: „Angenommen, die Auswahlmöglichkeiten liegen immer zwischen 0 und 1. Jeder Beweis wird dann durch eine Folge von Auswahlen i₁ , i₂ , ..., iₙ ( i₁ = 0 oder 1, i₂ = 0 oder 1, ..., iₙ = 0 oder 1) bestimmt , und somit legt die Zahl 2ⁿ + i₁ 2ⁿ⁻¹ + i₂ 2ⁿ⁻² + ... + iₙ den Beweis vollständig fest. Die automatische Maschine führt nacheinander Beweis 1, Beweis 2, Beweis 3, ... aus.“ [ 39 ]
Dies ist in der Tat die Technik, mit der eine deterministische (d. h. eine -) Turingmaschine dazu verwendet werden kann, die Aktion einer nichtdeterministischen Turingmaschine nachzuahmen ; Turing löste die Angelegenheit in einer Fußnote und scheint sie von weiterer Betrachtung auszuschließen.
Eine Orakelmaschine oder o-Maschine ist eine Turing-a-Maschine, die ihre Berechnung im Zustand „ o “ unterbricht , während sie zur Vervollständigung ihrer Berechnung auf die Entscheidung des „Orakels“ wartet – einer Entität, die Turing nicht näher spezifiziert, „außer dass sie keine Maschine sein kann“ (Turing (1939)). [ 40 ]
Universelle Turingmaschinen

Wie Turing in The Undecidable schrieb (Hervorhebung hinzugefügt): [ 41 ]
Es ist möglich, eine einzige Maschine zu erfinden, die jede berechenbare Folge berechnen kann . Wenn dieser Maschine U ein Band zugeführt wird, auf dem am Anfang die durch Semikolons getrennte Folge von Quintupeln einer Rechenmaschine M geschrieben steht , dann berechnet U dieselbe Folge wie M.
Das Berechnungsmodell, das Turing seine „universelle Maschine“ – kurz „ U “ – nannte, wird von einigen [ 42 ] als der grundlegende theoretische Durchbruch angesehen, der zur Idee des speicherprogrammierbaren Computers führte .
Turings Abhandlung ... enthält im Wesentlichen die Erfindung des modernen Computers und einige der damit verbundenen Programmiertechniken.
— Minsky (1967) [ 43 ]
Hinsichtlich der Rechenkomplexität muss eine universelle Mehrband-Turingmaschine im Vergleich zu den von ihr simulierten Maschinen lediglich um einen logarithmischen Faktor langsamer sein. Dieses Ergebnis wurde 1966 von F. C. Hennie und R. E. Stearns erzielt . [ 44 ] [ 45 ]
Vergleich mit realen Maschinen

Turingmaschinen sind leistungsfähiger als einige andere Automatenarten, etwa endliche Automaten und Kellerautomaten . Laut der Church-Turing-These sind sie so leistungsfähig wie reale Maschinen und können jede Operation ausführen, die auch ein reales Programm ausführen kann. Dabei wird jedoch außer Acht gelassen, dass eine reale Maschine nur eine endliche Anzahl von Konfigurationen besitzen kann und somit nichts anderes als ein endlicher Automat ist, während einer Turingmaschine unbegrenzter Speicherplatz für ihre Berechnungen zur Verfügung steht.
Es gibt verschiedene Möglichkeiten, zu erklären, warum Turingmaschinen nützliche Modelle realer Computer sind:
- Alles, was ein realer Computer berechnen kann, kann auch eine Turingmaschine berechnen. Zum Beispiel: „Eine Turingmaschine kann jede Art von Unterprogramm simulieren, die in Programmiersprachen vorkommt, einschließlich rekursiver Prozeduren und aller bekannten Parameterübergabemechanismen“ (Hopcroft und Ullman, S. 157). Ein ausreichend großer endlicher Automat kann zudem jeden realen Computer modellieren, wobei die Ein-/Ausgabe vernachlässigt wird. Daher gilt eine Aussage über die Grenzen von Turingmaschinen auch für reale Computer.
- Der Unterschied liegt lediglich in der Fähigkeit einer Turingmaschine, unbegrenzte Datenmengen zu verarbeiten. Bei begrenzter Zeit kann eine Turingmaschine (wie eine reale Maschine) jedoch nur eine endliche Datenmenge verarbeiten.
- Wie bei einer Turingmaschine kann auch bei einer realen Maschine der Speicherplatz nach Bedarf durch den Einbau weiterer Festplatten oder anderer Speichermedien vergrößert werden.
- Beschreibungen realer Maschinenprogramme mithilfe einfacherer abstrakter Modelle sind oft wesentlich komplexer als Beschreibungen mithilfe von Turingmaschinen. Beispielsweise kann eine Turingmaschine, die einen Algorithmus beschreibt, einige hundert Zustände haben, während der entsprechende deterministische endliche Automat (DFA) auf einer gegebenen realen Maschine Billiarden Zustände aufweist. Dies macht die Analyse der DFA-Darstellung praktisch unmöglich.
- Turingmaschinen beschreiben Algorithmen unabhängig von ihrem Speicherbedarf. Zwar ist der Speicher jeder aktuellen Maschine begrenzt, diese Grenze kann jedoch mit der Zeit beliebig erhöht werden. Turingmaschinen ermöglichen es uns, Aussagen über Algorithmen zu treffen, die (theoretisch) unabhängig von Fortschritten in der Architektur konventioneller Computermaschinen unbegrenzt gültig sind.
- Algorithmen, die auf Turing-äquivalenten abstrakten Maschinen laufen, können Datentypen beliebiger Genauigkeit verwenden und müssen sich niemals mit unerwarteten Zuständen auseinandersetzen (einschließlich, aber nicht beschränkt auf Speichermangel ) .
Einschränkungen
Theorie der Berechnungskomplexität
Eine Einschränkung von Turingmaschinen besteht darin, dass sie die Stärken bestimmter Anordnungen nicht gut modellieren. Moderne speicherprogrammierbare Computer sind beispielsweise Instanzen einer spezifischeren Form abstrakter Maschinen, bekannt als Random-Access Stored-Program Machine (RASP). Wie die universelle Turingmaschine speichert auch die RASP ihr „Programm“ in einem „Speicher“ außerhalb der „Befehle“ ihres endlichen Zustandsautomaten. Im Gegensatz zur universellen Turingmaschine verfügt die RASP über eine unendliche Anzahl unterscheidbarer, nummerierter, aber unbegrenzter „Register“ – Speicherzellen, die beliebige ganze Zahlen enthalten können (vgl. Elgot und Robinson (1964), Hartmanis (1971) und insbesondere Cook-Rechow (1973); siehe auch Random-Access Machine ). Der endliche Zustandsautomat der RASP ist mit der Fähigkeit zur indirekten Adressierung ausgestattet (z. B. kann der Inhalt eines Registers als Adresse für ein anderes Register verwendet werden). Das „Programm“ des RASP kann somit jedes Register in der Registersequenz adressieren. Daraus ergibt sich, dass auf Basis der Speicherindizes Rechenoptimierungen möglich sind, die in einer allgemeinen Turingmaschine nicht realisierbar sind. Werden Turingmaschinen daher zur Abschätzung von Laufzeiten verwendet, lässt sich für bestimmte Algorithmen eine falsche untere Schranke beweisen (aufgrund der fälschlichen Vereinfachung durch die Annahme einer Turingmaschine). Ein Beispiel hierfür ist die binäre Suche , ein Algorithmus, der mit dem RASP-Berechnungsmodell schneller arbeitet als mit dem Turingmaschinenmodell.
Interaktion
In den Anfängen der Computertechnik beschränkte sich deren Nutzung typischerweise auf die Stapelverarbeitung , d. h. auf nicht-interaktive Aufgaben, die jeweils Ausgabedaten aus gegebenen Eingabedaten erzeugten. Die Berechenbarkeitstheorie, die die Berechenbarkeit von Funktionen von Eingaben zu Ausgaben untersucht und für die Turingmaschinen erfunden wurden, spiegelt diese Praxis wider.
Seit den 1970er Jahren hat die interaktive Nutzung von Computern deutlich zugenommen. Prinzipiell lässt sich dies modellieren, indem ein externer Agent gleichzeitig mit einer Turingmaschine vom Band liest und darauf schreibt. Dies entspricht jedoch selten der tatsächlichen Interaktion; daher werden zur Beschreibung von Interaktivität üblicherweise Alternativen wie Ein-/Ausgabeautomaten bevorzugt.
Vergleich mit dem arithmetischen Berechnungsmodell
Das arithmetische Berechnungsmodell unterscheidet sich vom Turing-Modell in zwei Aspekten: [ 46 ]
- Im arithmetischen Modell benötigt jede reelle Zahl eine einzelne Speicherzelle, wohingegen im Turing-Modell die Speichergröße einer reellen Zahl von der Anzahl der Bits abhängt, die zu ihrer Darstellung benötigt werden.
- Im arithmetischen Modell können alle grundlegenden arithmetischen Operationen mit reellen Zahlen (Addition, Subtraktion, Multiplikation und Division) in einem einzigen Schritt durchgeführt werden, wohingegen im Turing-Modell die Laufzeit jeder arithmetischen Operation von der Länge der Operanden abhängt.
Manche Algorithmen laufen in einem Modell in Polynomialzeit, im anderen jedoch nicht. Zum Beispiel:
- Der euklidische Algorithmus hat im Turing-Modell eine polynomielle Laufzeit, im arithmetischen Modell jedoch nicht.
- Der Algorithmus, der n Zahlen einliest und diese anschließend durch wiederholtes Quadrieren berechnet , läuft im arithmetischen Modell in Polynomialzeit, nicht aber im Turing-Modell. Dies liegt daran, dass die Anzahl der zur Darstellung des Ergebnisses benötigten Bits exponentiell mit der Eingabegröße wächst.

Wenn ein Algorithmus jedoch im arithmetischen Modell in Polynomialzeit läuft und die Binärlänge aller beteiligten Zahlen zudem polynomiell in der Länge der Eingabe ist, dann läuft er auch im Turing-Modell stets in Polynomialzeit. Ein solcher Algorithmus wird als stark polynomial bezeichnet .
Geschichte
Historischer Hintergrund: Rechenmaschinen
Robin Gandy (1919–1995) – ein Schüler von Alan Turing (1912–1954) und dessen lebenslanger Freund – verfolgt die Ursprünge des Begriffs der „Rechenmaschine“ zurück zu Charles Babbage (um 1834) und formuliert tatsächlich die „Babbage-These“:
Dass die gesamte Entwicklung und Durchführung der Analyse nun maschinell durchgeführt werden kann .
— (Kursivschrift in Babbage, zitiert von Gandy) [ 47 ]
Gandys Analyse von Babbages analytischer Maschine beschreibt die folgenden fünf Operationen (vgl. S. 52–53):
- Die arithmetischen Funktionen +, −, ×, wobei − die "echte" Subtraktion bezeichnet: x − y = 0, wenn y ≥ x .
- Jede Abfolge von Operationen ist eine Operation.
- Iteration einer Operation (Wiederholung einer Operation P n-mal).
- Bedingte Iteration (Wiederholung einer Operation P n-mal unter der Bedingung, dass der Test T "erfolgreich" ist).
- Bedingter Transfer (d. h. bedingter " goto "-Befehl).
Gandy stellt fest, dass „die Funktionen, die mit (1), (2) und (4) berechnet werden können, genau diejenigen sind, die Turing-berechenbar sind .“ [ 48 ] Er zitiert weitere Vorschläge für „universelle Rechenmaschinen“, darunter die von Percy Ludgate (1909), Leonardo Torres Quevedo (1914), [ 49 ] [ 50 ] Maurice d’Ocagne (1922), Louis Couffignal (1933), Vannevar Bush (1936) und Howard Aiken (1937). Jedoch:
… der Schwerpunkt liegt auf der Programmierung einer festen, iterierbaren Folge arithmetischer Operationen. Die fundamentale Bedeutung bedingter Iteration und bedingter Übertragung für eine allgemeine Theorie von Rechenmaschinen wird nicht erkannt…
— Gandy [ 51 ]
Das Entscheidungsproblem : Hilberts zehnte Frage von 1900
Bezüglich der Hilbertschen Probleme , die der berühmte Mathematiker David Hilbert im Jahr 1900 aufstellte, kursierte ein Aspekt des Problems Nr. 10 bereits seit fast 30 Jahren, bevor er präzise formuliert wurde. Hilberts ursprüngliche Formulierung für Nr. 10 lautet wie folgt:
10. Bestimmung der Lösbarkeit einer diophantischen Gleichung . Gegeben sei eine diophantische Gleichung mit beliebig vielen Unbekannten und rationalen ganzzahligen Koeffizienten. Ziel ist es, ein Verfahren zu entwickeln, mit dem sich in endlich vielen Operationen feststellen lässt, ob die Gleichung in rationalen ganzen Zahlen lösbar ist. Das Entscheidungsproblem ist gelöst , wenn ein Verfahren bekannt ist, mit dem sich für jeden gegebenen logischen Ausdruck in endlich vielen Operationen seine Gültigkeit oder Erfüllbarkeit bestimmen lässt. Das Entscheidungsproblem gilt als das Hauptproblem der mathematischen Logik.
— zitiert mit dieser Übersetzung und dem deutschen Originaltext in Dershowitz und Gurevich, 2008 [ 52 ]
Bis 1922 hatte sich dieser Begriff des „ Entscheidungsproblems “ etwas weiterentwickelt, und H. Behmann stellte fest, dass
Die allgemeinste Form des Entscheidungsproblems lautet wie folgt:
Es bedarf einer eindeutigen, allgemein anwendbaren Vorschrift, die es ermöglicht, in einer endlichen Anzahl von Schritten über die Wahrheit oder Falschheit einer gegebenen rein logischen Aussage zu entscheiden ...
— Gandy [ 53 ] zitiert Behmann
Behmann bemerkt, dass ... das allgemeine Problem äquivalent ist zu dem Problem, zu entscheiden, welche mathematischen Aussagen wahr sind.
— ebenda.
Wenn man das Entscheidungsproblem lösen könnte, hätte man ein „Verfahren zur Lösung vieler (oder sogar aller) mathematischer Probleme“.
— ebd. [ 54 ]
Auf dem internationalen Mathematikerkongress 1928 präzisierte Hilbert seine Fragen: Erstens, sei die Mathematik vollständig ? Zweitens, sei die Mathematik widerspruchsfrei ? Und drittens, sei die Mathematik entscheidbar ? [ 55 ] [ 56 ] Die ersten beiden Fragen wurden 1930 von Kurt Gödel auf demselben Kongress beantwortet, auf dem Hilbert (sehr zum Ärger Hilberts) seine Abschiedsrede hielt; die dritte – das Entscheidungsproblem – musste bis Mitte der 1930er Jahre warten.
Das Problem bestand darin, dass eine Antwort zunächst eine präzise Definition von „definitiver allgemein anwendbarer Vorschrift“ erforderte, die der Princeton-Professor Alonzo Church später als „ effektive Berechenbarkeit “ bezeichnen sollte . Eine solche Definition existierte 1928 jedoch noch nicht. In den folgenden sechs bis sieben Jahren entwickelte Emil Post seine Definition eines Arbeiters, der gemäß einer Liste von Anweisungen von Raum zu Raum geht und Spuren schreibt und löscht [ 57 ]. Auch Church und seine beiden Studenten Stephen Kleene und J. B. Rosser taten dies mithilfe von Churchs Lambda-Kalkül und Gödels Rekursionstheorie (1934). Churchs Arbeit (veröffentlicht am 15. April 1936) zeigte, dass das Entscheidungsproblem tatsächlich „unentscheidbar“ war [ 58 ] und kam Turing um fast ein Jahr zuvor (Turings Arbeit wurde am 28. Mai 1936 eingereicht und im Januar 1937 veröffentlicht). In der Zwischenzeit hatte Emil Post im Herbst 1936 eine kurze Arbeit eingereicht, sodass Turing zumindest Priorität vor Post hatte. Während Church Turings Arbeit begutachtete, hatte Turing Zeit, Churchs Arbeit zu studieren und einen Anhang hinzuzufügen, in dem er einen Beweis skizzierte, dass Churchs Lambda-Kalkül und seine Maschinen die gleichen Funktionen berechnen würden.
Doch Church hatte etwas ganz anderes getan, und in gewisser Hinsicht war sein Ansatz schwächer. … Turings Konstruktion war direkter und lieferte ein Argument von Grundprinzipien ausgehend, wodurch die Lücke in Churchs Beweisführung geschlossen wurde.
— Hodges [ 9 ]
Post hatte lediglich eine Definition der Berechenbarkeit vorgeschlagen und Churchs „Definition“ kritisiert, aber nichts bewiesen.
Alan Turings A-Maschine
Im Frühjahr 1935 nahm Turing als junger Masterstudent am King's College in Cambridge die Herausforderung an; er war durch die Vorlesungen des Logikers M. H. A. Newman angeregt worden und hatte von ihnen Gödels Werk und das Entscheidungsproblem kennengelernt ... Newman verwendete den Begriff „mechanisch“ ... In seinem Nachruf auf Turing aus dem Jahr 1955 schreibt Newman:
Auf die Frage „Was ist ein ‚mechanischer‘ Prozess?“ gab Turing die charakteristische Antwort „Etwas, das von einer Maschine getan werden kann“ und widmete sich der ihm höchst angenehmen Aufgabe, den allgemeinen Begriff der Rechenmaschine zu analysieren.
— Gandy [ 59 ]
Gandy gibt an, dass:
Ich vermute, weiß es aber nicht genau, dass Turing von Beginn seiner Arbeit an den Beweis der Unentscheidbarkeit des Entscheidungsproblems anstrebte. Er erzählte mir, die „Hauptidee“ seiner Arbeit sei ihm im Sommer 1935 auf den Wiesen von Grantchester gekommen. Diese „Hauptidee“ könnte entweder seine Analyse der Berechenbarkeit oder seine Erkenntnis gewesen sein, dass es eine universelle Maschine gab und sich somit ein diagonales Argument zum Beweis der Unlösbarkeit finden ließe.
— ebenda. [ 60 ]
Gandy hielt Newmans obige Aussage zwar für „irreführend“, doch diese Meinung wird nicht von allen geteilt. Turing interessierte sich zeitlebens für Maschinen: „Als Junge träumte Alan davon, Schreibmaschinen zu erfinden; [seine Mutter] Mrs. Turing besaß eine Schreibmaschine; und er hätte sich durchaus fragen können, was es bedeutet, eine Schreibmaschine als ‚mechanisch‘ zu bezeichnen“ (Hodges, S. 96). Während seiner Promotion in Princeton entwickelte Turing einen Multiplizierer auf Basis der Booleschen Logik (siehe unten). Seine Dissertation mit dem Titel „ Logiksysteme auf Ordinalzahlen “ enthält die folgende Definition einer „berechenbaren Funktion“:
Es wurde bereits erwähnt, dass eine Funktion effektiv berechenbar ist, wenn ihre Werte durch ein rein mechanisches Verfahren ermittelt werden können. Diese Aussage kann wörtlich genommen werden, wobei unter einem rein mechanischen Verfahren ein von einer Maschine durchführbares Verfahren zu verstehen ist. Die Strukturen solcher Maschinen lassen sich in einer bestimmten Normalform mathematisch beschreiben. Die Weiterentwicklung dieser Ideen führt zur Definition einer berechenbaren Funktion durch den Autor und zur Gleichsetzung von Berechenbarkeit und effektiver Berechenbarkeit. Es ist nicht schwierig, wenn auch etwas aufwendig, zu beweisen, dass diese drei Definitionen (die dritte ist der λ-Kalkül) äquivalent sind.
— Turing (1939 , S. 166) [ 61 ]
Alan Turing erfand 1936 die „a-Maschine“ (automatische Maschine). [ 7 ] Turing reichte seine Arbeit am 31. Mai 1936 bei der London Mathematical Society für deren Proceedings ein , [ 62 ] sie wurde jedoch erst Anfang 1937 veröffentlicht, und Sonderdrucke waren ab Februar 1937 erhältlich. [ 63 ] Es war Turings Doktorvater, Alonzo Church , der später in einer Rezension den Begriff „Turingmaschine“ prägte. [ 13 ] Mit diesem Modell konnte Turing zwei Fragen verneinen:
- Gibt es eine Maschine, die feststellen kann, ob eine beliebige Maschine auf ihrem Band "zirkuläre" Prozesse abläuft (z. B. einfriert oder ihre Rechenaufgabe nicht fortsetzt)?
- Gibt es eine Maschine, die feststellen kann, ob eine beliebige Maschine auf ihrem Band jemals ein bestimmtes Symbol ausgibt? [ 14 ] [ 15 ]
Indem er eine mathematische Beschreibung eines sehr einfachen Geräts lieferte, das zu beliebigen Berechnungen fähig ist, konnte er Eigenschaften der Berechnung im Allgemeinen beweisen – und insbesondere die Unberechenbarkeit des Entscheidungsproblems . [ 16 ]
Nach seiner Rückkehr nach Großbritannien trug Turing maßgeblich zur Entschlüsselung der deutschen Geheimcodes bei, die mit der Verschlüsselungsmaschine „Enigma“ erstellt wurden. Er war außerdem an der Entwicklung der ACE ( Automatic Computing Engine ) beteiligt. „Turings ACE-Vorschlag war im Grunde in sich abgeschlossen und basierte nicht auf der EDVAC [der US-amerikanischen Initiative], sondern auf seiner eigenen Universalmaschine“ (Hodges, S. 318). Die Diskussionen über Ursprung und Natur dessen, was Kleene (1952) als Turings These bezeichnete, dauern bis heute an . Was Turing jedoch mit seinem Rechenmaschinenmodell bewies, zeigt sich in seiner Arbeit „ Über berechenbare Zahlen mit einer Anwendung auf das Entscheidungsproblem “ (1937).
[dass] das Hilbert-Entscheidungsproblem keine Lösung haben kann ... Ich schlage daher vor zu zeigen, dass es kein allgemeines Verfahren zur Bestimmung geben kann, ob eine gegebene Formel U des Funktionalkalküls K beweisbar ist, d.h. dass es keine Maschine geben kann, die, mit einer beliebigen Formel U dieser Formeln gefüttert, schließlich sagen kann, ob U beweisbar ist.
— aus Turings Aufsatz, abgedruckt in The Undecidable , S. 145 [ 64 ]
Turings Beispiel (sein zweiter Beweis): Wenn man nach einem allgemeinen Verfahren fragt, das uns sagt: „Gibt diese Maschine jemals 0 aus?“, dann ist die Frage „unentscheidbar“.
1937–1970: Der „Digitalcomputer“, die Geburtsstunde der „Informatik“
1937, während seiner Arbeit an seiner Doktorarbeit in Princeton, konstruierte Turing einen digitalen (Booleschen) Multiplizierer von Grund auf und fertigte dafür eigene elektromechanische Relais an (Hodges, S. 138). „Alans Aufgabe war es, den logischen Entwurf einer Turingmaschine in einem Netzwerk von relaisgesteuerten Schaltern zu verkörpern …“ (Hodges, S. 138). Während Turing anfangs vielleicht nur neugierig war und experimentierte, wurden in Deutschland von Konrad Zuse (1938) und in den Vereinigten Staaten von Howard Aiken und George Stibitz (1937) ernsthafte Arbeiten in dieselbe Richtung durchgeführt; die Ergebnisse ihrer Forschung wurden im Zweiten Weltkrieg sowohl von den Achsenmächten als auch von den Alliierten eingesetzt (vgl. Hodges, S. 298–299). Anfang bis Mitte der 1950er-Jahre reduzierten Hao Wang und Marvin Minsky die Turingmaschine auf eine einfachere Form (ein Vorläufer der Post-Turing-Maschine von Martin Davis ). Gleichzeitig reduzierten europäische Forscher den neuartigen elektronischen Computer auf ein computerähnliches theoretisches Objekt, das dem entsprach, was heute als „Turingmaschine“ bezeichnet wird. In den späten 1950er und frühen 1960er Jahren führten die zufällig parallel verlaufenden Entwicklungen von Melzak und Lambek (1961), Minsky (1961) sowie Shepherdson und Sturgis (1961) die europäischen Arbeiten weiter und reduzierten die Turingmaschine zu einem benutzerfreundlicheren, computerähnlichen abstrakten Modell, der sogenannten Zählermaschine . Elgot und Robinson (1964), Hartmanis (1971) sowie Cook und Reckhow (1973) führten diese Arbeiten mit den Modellen der Registermaschine und der Random-Access-Maschine noch weiter – im Grunde sind aber alle Mehrband-Turingmaschinen mit einem arithmetikähnlichen Befehlssatz.
1970–heute: als Modell der Datenverarbeitung
Auch heute noch sind Zähler-, Register- und Direktzugriffsmaschinen sowie ihre Vorläuferin, die Turingmaschine, die bevorzugten Modelle für Theoretiker, die Fragen der Berechenbarkeitstheorie untersuchen . Insbesondere die Komplexitätstheorie nutzt die Turingmaschine:
Je nachdem, mit welchen Objekten man in den Berechnungen arbeiten möchte (Zahlen wie nichtnegative ganze Zahlen oder alphanumerische Zeichenketten), haben zwei Modelle in der maschinenbasierten Komplexitätstheorie eine dominante Stellung erlangt:
die Offline-Mehrband-Turingmaschine ..., die das Standardmodell für stringorientierte Berechnungen darstellt, und die Random Access Machine (RAM), wie sie von Cook und Reckhow eingeführt wurde ..., die den idealisierten Von-Neumann-Computer modelliert.
— Van Emde Boas (1990) [ 65 ]
Lediglich im verwandten Bereich der Algorithmenanalyse wird diese Rolle vom RAM-Modell übernommen.
— Van Emde Boas (1990) [ 66 ]
Siehe auch
- Arithmetische Hierarchie
- Die Bekenstein-Schranke zeigt die Unmöglichkeit von Turingmaschinen mit unendlichem Band endlicher Größe und beschränkter Energie.
- BlooP und FlooP
- Chaitins Konstante oder Omega (Informatik) für Informationen im Zusammenhang mit dem Halteproblem
- Kalkül-Ratizator
- Chinesisches Zimmer
- Conways Spiel des Lebens , ein Turing-vollständiger zellulärer Automat
- Digitale Unendlichkeit
- Des Kaisers neue Ideen
- Enumerator (Informatik)
- Genetix
- Gödel, Escher, Bach: Ein Endloses Geflecht , ein berühmtes Buch, das unter anderem die Church-Turing-These behandelt.
- Halteproblem , weitere Informationen finden Sie in den entsprechenden Quellen.
- Harvard-Architektur
- Imperative Programmierung
- Langtonsche Ameise und Turmites , einfache zweidimensionale Analoga der Turingmaschine
- Liste der nach Alan Turing benannten Dinge
- Modifizierte Harvard-Architektur
- Quanten-Turingmaschine
- Claude Shannon , ein weiterer führender Denker der Informationstheorie
- Beispiele für Turingmaschinen
- Turing-Tarpit , jedes Computersystem oder jede Programmiersprache, die trotz ihrer Turing-Vollständigkeit allgemein als nutzlos für die praktische Datenverarbeitung gilt.
- Unorganisierte Maschine , für Turings früheste Ideen zu neuronalen Netzen
- Von-Neumann-Architektur
Anmerkungen
- ^ Minsky (1967 , S. 107): „In seiner Arbeit von 1936 definierte A. M. Turing die Klasse der abstrakten Maschinen, die heute seinen Namen tragen. Eine Turingmaschine ist eine endliche Zustandsmaschine, die mit einer speziellen Umgebung – ihrem Band – verbunden ist, in der sie Symbolfolgen speichern (und später wieder abrufen) kann.“ Vgl. auch Stone (1972 , S. 8), wobei das Wort „Maschine“ in Anführungszeichen steht.
- Stone (1972 , S. 8) stellt fest: „Diese ‚Maschine‘ ist ein abstraktes mathematisches Modell“, vgl. auch Sipser (2012 , S. 165ff.), der das „Turingmaschinenmodell“ beschreibt. Rogers (1987 , S. 13) spricht von „Turings Charakterisierung“, Boolos, Burgess & Jeffrey (2002 , S. 25) von einer „speziellen Art idealisierter Maschine“.
- Sipser (2012 , S. 165) bemerkt: „ Eine Turingmaschine kann alles, was ein realer Computer kann. Dennoch kann selbst eine Turingmaschine bestimmte Probleme nicht lösen. In einem sehr realen Sinne liegen diese Probleme jenseits der theoretischen Grenzen der Berechenbarkeit.“
- Vgl . Sipser (2012 , S. 165). Rogers (1987 , S. 13) beschreibt ein „Papierband von unendlicher Länge in beide Richtungen“. Minsky (1967 , S. 118) stellt fest: „Das Band wird in beide Richtungen als unendlich lang betrachtet“. Boolos, Burgess & Jeffrey (2002 , S. 25) erwähnen die Möglichkeit, dass „an jedem Ende jemand stationiert ist, um bei Bedarf zusätzliche leere Quadrate hinzuzufügen“.
- ^ Vgl. Rogers (1987 , S. 13). Andere Autoren verwenden den Begriff „square“, z. B. Boolos, Burgess & Jeffrey (2002 , S. 35), Minsky (1967 , S. 117), Penrose (1989 , S. 37).
- Boolos , Burgess & Jeffrey (2002 , S. 25) veranschaulichen die Maschine als entlang eines Bandes wandernd. Penrose (1989 , S. 36–37) beschreibt sich selbst als „unwohl“ angesichts eines unendlich langen Bandes und merkt an, dass es „schwierig sein könnte, es zu verschieben!“. Er „zieht es vor, sich das Band als eine Art externe Umgebung vorzustellen, durch die sich unser endliches Gerät bewegen kann“, und schlägt nach der Feststellung, dass „ Bewegung eine praktische Art der Visualisierung ist“, vor, dass „das Gerät alle seine Eingaben aus dieser Umgebung erhält“. Einige Varianten des Turingmaschinenmodells erlauben es dem Lesekopf auch, an derselben Position zu verharren, anstatt sich zu bewegen oder anzuhalten.
- ^ a b Hodges 2012 .
- ^ Hodges 1983 , S. 93.
- ^ a b Hodges 1983 , S. 112.
- ^ Hodges 1983 , S. 129.
- Die Idee kam ihm Mitte 1935 (siehe dazu auch den Abschnitt „Geschichte“), nachdem M. H. A. Newman in seinen Vorlesungen die Frage gestellt hatte : „ Gibt es eine bestimmte Methode oder, wie Newman es ausdrückte, einen ‚mechanischen Prozess‘, der auf eine mathematische Aussage angewendet werden kann und der die Antwort auf die Frage liefert, ob sie beweisbar ist?“ [ 8 ] Turing reichte seine Arbeit am 31. Mai 1936 bei der London Mathematical Society für deren Tagungsband ein [ 9 ] ,sie wurde jedoch erst Anfang 1937 veröffentlicht, und Sonderdrucke waren ab Februar 1937 erhältlich. [ 10 ]
- ^ Siehe Fußnote in Davis (2000 , S. 151).
- ^ a b Siehe Anmerkung im Vorwort Tyler & Emderton (2019) .
- ^ a b Turing 1936 in Davis (2004 , S. 132–134); Turings Definition von „zirkulärer“ ist auf Seite 119 zu finden.
- ^ a b Turing 1936 , S. 230–265.
- ^ a b Turing 1936 in Davis (2004 , S. 145)
- ^ Siehe die Definition von „ Innings “ auf Wiktionary.
- ^ Turing (1968 , S. 3–4)
- ^ Gelegentlich auch Aktionstabelle oder Übergangsfunktion genannt.
- ^ Üblicherweise Fünfergruppen [5-Tupel]: q i a j →q i1 a j1 d k , aber manchmal Vierergruppen [4-Tupel].
- ^ Hopcroft & Ullman 1979 , S. 148.
- ^ S. 149; insbesondere nehmen Hopcroft und Ullman an, dass diesauf allen Zuständen von undefiniert ist.
- ^ Van Emde Boas 1990 , S. 6.
- ^ Davis 2004 , S. 126–127.
- ^ Davis 2000 , S. 152.
- ^ Minsky 1967 , S. 119.
- ^ Hopcroft & Ullman 1979 , S. 158.
- ^ Stone 1972 , S. 9.
- ^ Vgl. Turing in Davis (2004 , S. 126)
- ^ Davis 2004 , S. 300.
- ^ Vgl. Fußnote 12 in Post (1947) [ 30 ]
- ^ Davis 2004 , S. 119.
- Vgl . Post (1947) , Boolos & Jeffrey (1999) , Davis, Sigal & Weyuker (1994) . Siehe auch Post-Turing-Maschine .
- ^ Davis 2004 , S. 139–140.
- ^ Davis 2004 , S. 121.
- ^ a b Davis 2004 , S. 118.
- ^ Kleene 1952 , S. 374–375.
- ^ Vgl. Turing (1936) [ 34 ]
- ^ Fußnote ‡ in Davis (2004 , S. 138)
- ^ Davis 2004 , S. 166–168.
- ^ Davis 2004 , S. 128.
- ^ Davis 2000 .
- ^ Minsky 1967 , S. 104.
- ^ Hennie & Stearns 1966 .
- ^ Arora & Barak 2009 , Satz 1.9.
- ↑ Grötschel, Lovász & Schrijver 1993 , S. 32.
- ^ Gandy 1995 , S. 54.
- ^ Gandy 1995 , S. 53.
- ^ Torres Quevedo 1914 .
- ^ Torres Quevedo 1915 .
- ^ Gandy 1995 , S. 55.
- ^ Dershowitz & Gurevich 2008 .
- ^ Gandy 1995 , S. 57.
- ^ Gandy 1995 , S. 92.
- ^ Hodges 1983 , S. 91.
- ^ Hawking 2005 , S. 1121.
- ^ Nach 1936 .
- Die engere Frage , die Hilbert in seinem zehnten Problem aufwarf und die sich mit diophantischen Gleichungen befasste , blieb bis 1970 ungelöst, als der Zusammenhang zwischen rekursiv aufzählbaren Mengen und diophantischen Mengen schließlich offengelegt wurde.
- ^ Gandy 1995 , S. 74.
- ^ Gandy 1995 , S. 76.
- ^ Davis 2004 , S. 160.
- ^ Vgl. Hodges (1983 , S. 112)
- ^ Vgl. Hodges (1983 , S. 129)
- ^ Davis 2004 , S. 145.
- ^ Van Emde Boas 1990 , S. 4.
- ^ Van Emde Boas 1990 , S. 16.
Referenzen
Primärliteratur, Nachdrucke und Zusammenstellungen
- Church, Alonzo (23. April 2019). Burge, Tyler; Enderton, Herbert (Hrsg.). Die gesammelten Werke von Alonzo Church . Cambridge, MA, USA: MIT Press . ISBN 978-0-262-02564-5Die
- Copeland, Jack (Hrsg.). (2004). The Essential Turing: Seminal Writings in Computing, Logic, Philosophy, Artificial Intelligence, and Artificial Life plus The Secrets of Enigma . Oxford, UK: Clarendon Press (Oxford University Press). ISBN 0-19-825079-7Enthält
Turing-Papiere, einen Briefentwurf an Emil Post mit Kritik an der „Turing-Konvention“ sowie Donald W. Davies’ Korrekturen zu Turings Universal Computing Machine.
- Davis, Martin (Hrsg.). (2004) [1965]. Das Unentscheidbare: Grundlegende Abhandlungen über unentscheidbare Aussagen, unlösbare Probleme und berechenbare Funktionen . Mineola, NY: Dover Publ. ISBN 978-0486432281Die
- Hennie, FC; Stearns, RE (1966). „Zweibandsimulation von Mehrband-Turingmaschinen“. Journal of the ACM . 13 (4): 533–546 . doi : 10.1145/321356.321362 .
- Post, Emil (1936). "Finite Combinatory Processes—Formulation 1". Journal of Symbolic Logic. 1: 103–105. doi:10.2307/2269031. JSTOR 2269031.
Reprinted in Davis (2004, p. 289ff)
- Post, Emil (1947). "Recursive Unsolvability of a Problem of Thue". Journal of Symbolic Logic. 12: 1–11. doi:10.2307/2267170. JSTOR 2267170.
Reprinted in Davis (2004, p. 293ff); appendix includes corrections and commentary on Turing's 1936–1937 paper. In particular see the footnotes 11 with corrections to the universal computing machine coding and footnote 14 with comments on Turing's first and second proofs.
- Turing, A. M. (1936). "On Computable Numbers, with an Application to the Entscheidungsproblem"(PDF). Proceedings of the London Mathematical Society. 2. 42 (published 1937): 230–265. doi:10.1112/plms/s2-42.1.230. S2CID 73712.
- Turing, A. M. (1938). "On Computable Numbers, with an Application to the Entscheidungsproblem: A correction". Proceedings of the London Mathematical Society. 2. 43 (6): 544–546. doi:10.1112/plms/s2-43.6.544.
Reprinted in Davis (2004, pp. 115–154)
- Turing, A.M. (1939). "Systems of Logic Based on Ordinals". Proceedings of the London Mathematical Society. s2-45 (1): 161–228. doi:10.1112/plms/s2-45.1.161. hdl:21.11116/0000-0001-91CE-3.
- Turing, Alan (1968) [1948]. "Intelligent Machinery". In Evans, C. R.; Robertson, A. D. J. (eds.). Cybernetics: Key Papers. Baltimore: University Park Press. p. 31. Reprint: Turing, A. M. (1996). "Intelligent Machinery, A Heretical Theory". Philosophia Mathematica. 4 (3): 256–260. doi:10.1093/philmat/4.3.256.
Computability theory
- Boolos, George ; Jeffrey, Richard (1999) [1974]. Berechenbarkeit und Logik (3. Aufl.). Cambridge, UK: Cambridge University Press. ISBN 0-521-20402-XDie
- Boolos, George ; Burgess, John P.; Jeffrey , Richard (2002) [1989]. Berechenbarkeit und Logik (4. Aufl.). Cambridge, UK: Cambridge University Press. ISBN 0-521-00758-5Einige Teile wurden von Burgess grundlegend überarbeitet .
Darstellung von Turingmaschinen im Kontext von Lambeks „Abakusmaschinen“ (vgl. Registermaschine ) und rekursiven Funktionen , wobei deren Äquivalenz aufgezeigt wird.
- Booth, Taylor L. (1967). Sequentielle Maschinen und Automatentheorie . New York: John Wiley and Sons, Inc.
Lehrbuch für Ingenieure auf Master-Niveau; behandelt ein breites Themenspektrum. Kapitel IX „Turingmaschinen“ beinhaltet Grundlagen der Rekursionstheorie.
- Davis, Martin (2000). Der universelle Computer: Der Weg von Leibniz zu Turing . W. W. Norton & Company. ISBN 0-393-04785-7DieNachdruck als „Engines of Logic: Mathematicians and the Origin of the Computer“ . New York: Norton. 2001. ISBN 9780393322293Die
- Davis, Martin ; Sigal, Ron; Weyuker, Elaine J. (1994). Berechenbarkeit, Komplexität und Sprachen und Logik: Grundlagen der theoretischen Informatik (2. Aufl.). San Diego: Academic Press, Harcourt, Brace & Company. ISBN 0-12-206382-1Die
- Grötschel, Martin ; Lovász, László; Schrijver, Alexander (1993). Geometrische Algorithmen und kombinatorische Optimierung . Algorithmen und Kombinatorik. Bd. 2 (2. Aufl.). Berlin: Springer-Verlag. doi : 10.1007/978-3-642-78240-4 . ISBN 978-3-642-78242-8MR 1261419 .
- Hennie, Fredrick (1977). Einführung in die Berechenbarkeit . Reading, Mass.: Addison–Wesley. QA248.5H4 1977.
Auf den Seiten 90–103 erläutert Hennie die UTM anhand von Beispielen und Flussdiagrammen, jedoch ohne konkreten Code.
- Hopcroft, John ; Ullman, Jeffrey D. (1979). Einführung in die Automatentheorie, Sprachen und Berechenbarkeit (1. Aufl.). Reading, Mass.: Addison-Wesley. ISBN 0-201-02988-XIm
Mittelpunkt stehen die Probleme der maschinellen Interpretation von „Sprachen“, der NP-Vollständigkeit usw.
- Hopcroft, John E .; Motwani, Rajeev; Ullman, Jeffrey D. (2001). Einführung in die Automatentheorie, Sprachen und Informatik (2. Aufl.). Reading, Mass.: Addison-Wesley. ISBN 0-201-44124-1Die
- Kleene, Stephen (1952). Einführung in die Metamathematik (10. Auflage (mit Korrekturen der 6. Nachdruck 1971)). Amsterdam, Niederlande: North-Holland Publishing Company.
Lehrbuch für fortgeschrittene Studierende; der größte Teil von Kapitel XIII „Berechenbare Funktionen“ behandelt Turingmaschinenbeweise für die Berechenbarkeit rekursiver Funktionen usw.
- Knuth, Donald E. (1973). Die Kunst der Computerprogrammierung, Band 1: Grundlegende Algorithmen (2. Aufl.). Reading, Mass.: Addison-Wesley Publishing Company.
Zur Rolle der Turingmaschinen in der Entwicklung der Informatik siehe 1.4.5 „Geschichte und Bibliographie“, S. 225ff. und 2.6 „Geschichte und Bibliographie“, S. 456ff.
- Manna, Zohar (1974). Mathematische Theorie der Berechnung (Nachdruck, Dover, 2003). McGraw–Hill. ISBN 978-0-486-43238-0Die
- Minsky, Marvin (1967). Computation: Finite and Infinite Machines . NJ: Prentice–Hall, Inc.
Siehe Kapitel 8, Abschnitt 8.2 „Unsolvability of the Halte Problem“.
- Papadimitriou, Christos (1993). Computational Complexity (1. Aufl.). Addison Wesley. ISBN 0-201-53082-1Kapitel 2 :
Turingmaschinen, S. 19–56.
- Torres Quevedo, Leonardo (1914). „Ensayos sobre Automática – Su definition. Extensión teórica de sus applicaciones“. Revista de la Academia de Ciencias Exactas (auf Spanisch). 12 : 391–418 .
- Torres Quevedo, Leonardo (1915). „Essais sur l'Automatique – Sa définition. Étendue théorique de ses application“ . Revue Générale des Sciences Pures et Appliquées (auf Französisch). 2 : 601–611 .
- Rogers, Hartley (1987) [1967]. Theorie rekursiver Funktionen und effektiver Berechenbarkeit (Taschenbuchausgabe (Originalausgabe 1967 McGraw–Hill)). Cambridge, MA: The MIT Press. ISBN 0-262-68052-1Die
- Sipser, Michael (2012) [1997]. „Kapitel 3: Die Church-Turing-These“. Einführung in die Theorie der Berechenbarkeit (3. Aufl.). Cengage Learning. S. 165–192 . ISBN 978-1-133-18779-0Die
- Stone, Harold S. (1972). Einführung in die Rechnerorganisation und Datenstrukturen (1. Aufl.). New York: McGraw-Hill Book Company. ISBN 0-07-061726-0Die
- Van Emde Boas, Peter (1990). „Maschinenmodelle und Simulationen“. In: Jan van Leeuwen (Hrsg.). Handbuch der Theoretischen Informatik, Band A: Algorithmen und Komplexität . The MIT Press / Elsevier. S. 3–66 . ISBN 0-444-88071-2
Signatur der Library of Congress: QA76.H279
1990
Churchs These
- Dershowitz, Nachum; Gurevich, Yuri (September 2008). „Eine natürliche Axiomatisierung der Berechenbarkeit und Beweis der Churchschen These“ (PDF) . Bulletin of Symbolic Logic . 14 (3): 299–350 . doi : 10.2178/bsl/1231081370 . Abgerufen am 12. Dezember 2025 .
Andere
- Arora, Sanjeev ; Barak, Boaz (2009). „Abschnitte 1.4 und 1.7“. Komplexitätstheorie: Ein moderner Ansatz . Cambridge University Press. ISBN 978-0-521-42426-4Die
- Gandy, Robin (1995). „Der Ideenaustausch von 1936“. In: Herken, Rolf (Hrsg.). Die universelle Turingmaschine – Eine Übersicht über ein halbes Jahrhundert . Springer Verlag. S. 51–102 . ISBN 978-3-211-82637-9Die
- Hawking, Stephen (Hrsg.). (2005). Gott schuf die ganzen Zahlen: Die mathematischen Durchbrüche, die die Geschichte veränderten . Philadelphia: Running Press. ISBN 978-0-7624-1922-7
Enthält Turings Aufsatz von 1936–1937 mit Kommentar und Biografie von Hawking
. - Hodges, Andrew (1983). „Der Geist der Wahrheit“. Alan Turing: Das Rätsel . New York: Simon and Schuster .
Vgl. Kapitel „Der Geist der Wahrheit“ für eine Vorgeschichte und eine Diskussion seines Beweises.
- Hodges, Andrew (2012). Alan Turing: Das Rätsel (Jubiläumsausgabe). Princeton University Press . ISBN 978-0-691-15564-7Die
- Kantorovitz, Isaiah Pinchas (1. Dezember 2005). „Eine Anmerkung zur Turingmaschinen-Berechenbarkeit regelgetriebener Systeme“. SIGACT News . 36 (4): 109–110 . doi : 10.1145/1107523.1107525 . S2CID 31117713 .
- Kirner, Raimund; Zimmermann, Wolf; Richter, Dirk (Oktober 2009). „Über Unentscheidbarkeitsergebnisse realer Programmiersprachen“ . 15. Kolloquium Programmiersprachen und Grundlagen der Programmierung (KPS'09) . Maria Taferl, Österreich.
- Penrose, Roger (1989). Des Kaisers neue Gedanken: Über Computer, den menschlichen Geist und die Gesetze der Physik . Oxford und New York: Oxford University Press . ISBN 0-19-851973-7.
Korrekturen von 1990
- Petzold, Charles (2008). The Annotated Turing . John Wiley & Sons, Inc. ISBN 978-0-470-22905-7Die
- Wang, Hao (1957). „Eine Variante von Turings Theorie der Rechenmaschinen“. Journal of the Association for Computing Machinery (KACM) . 4 : 63–92 . doi : 10.1145/320856.320867 .
Externe Links
- „Turingmaschine“ , Enzyklopädie der Mathematik , EMS Press , 2001 [1994]
- Eintrag „Turingmaschinen“ von Liesbeth De Mol in der Stanford Encyclopedia of Philosophy , Sommer 2025


