Chaotische Rotation bezeichnet die unregelmäßige und unvorhersehbare Drehung eines Himmelskörpers , typischerweise bei Objekten, die weder kugelförmig noch sphäroidal sind und von anderen Kräften beeinflusst werden.
GutAstrophysics
Kategorie
11 Artikel
Chaotische Rotation bezeichnet die unregelmäßige und unvorhersehbare Drehung eines Himmelskörpers , typischerweise bei Objekten, die weder kugelförmig noch sphäroidal sind und von anderen Kräften beeinflusst werden.

In der Physik sind die Clebsch-Gordan -Koeffizienten ( CG- Koeffizienten ) Größen, die bei der Drehimpulskopplung in der Quantenmechanik auftreten .

In der Darstellungstheorie von Lie -Gruppen ist die Untersuchung von Darstellungen von SU(2) grundlegend für die Untersuchung von Darstellungen halbeinfacher Lie-Gruppen .

Die Euler-Winkel sind drei Winkel, die von Leonhard Euler eingeführt wurden , um die Orientierung eines starren Körpers in Bezug auf ein festes Koordinatensystem zu beschreiben .

In der klassischen Mechanik sind die Eulerschen Rotationsgleichungen eine vektorielle, quasilineare gewöhnliche Differentialgleichung erster Ordnung, die die Rotation eines starren Körpers in einem rotierenden
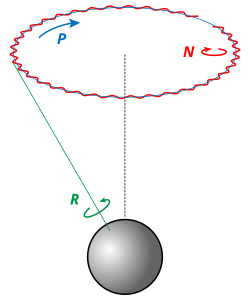
Nutation (vom lateinischen nūtātiō ' nicken, schwanken ' ) ist eine schaukelnde, schwankende oder nickende Bewegung um die Rotationsachse eines weitgehend axialsymmetrischen Objekts, wie etwa eines Kreisels , eines

In der Geometrie bezeichnet die Orientierung , Lage , Richtung oder Winkelposition eines Objekts – wie einer Linie , Ebene oder eines starren Körpers – die Drehung, die nötig ist, um das Objekt von einer Referenzposition

In der Quantenmechanik parametrisiert die Gesamtdrehimpulsquantenzahl den Gesamtdrehimpuls eines gegebenen Teilchens , indem sie seinen Bahndrehimpuls und seinen Eigendrehimpuls (d. h. seinen Spin ) kombiniert .

In mathematics, the spinor concept as specialised to three dimensions can be treated by means of the traditional notions of dot product and cross product.

In der Chemie und Quantenmechanik ist die Spinquantenzahl ( s ) eine Quantenzahl , die den intrinsischen Drehimpuls (auch Spin-Drehimpuls oder einfach Spin genannt ) eines Elektrons oder eines anderen Teilchens

In der Mathematik ist ein Versor ein Quaternion mit der Norm eins, auch Einheitsquaternion genannt . Jeder Versor hat die Form