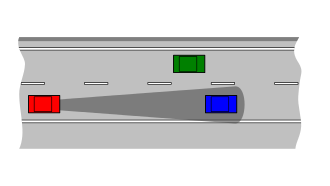
Moderne Fahrerassistenzsysteme ( ADAS ) sind Technologien, die Fahrer bei der sicheren Bedienung eines Fahrzeugs unterstützen. Über eine Mensch-Maschine -Schnittstelle erhöhen ADAS die Sicherheit im Fahrzeug und im Straßenverkehr. ADAS nutzt automatisierte Technologien wie Sensoren und Kameras, um Hindernisse in der Nähe oder Fahrfehler zu erkennen und entsprechend zu reagieren. ADAS ermöglicht verschiedene Stufen des autonomen Fahrens .
Da die meisten Verkehrsunfälle auf menschliches Versagen zurückzuführen sind [ 2 ] , werden Fahrerassistenzsysteme (ADAS) entwickelt, um die Fahrzeugtechnologie zu automatisieren, anzupassen und zu verbessern und so die Sicherheit und das Fahrverhalten zu optimieren. ADAS tragen nachweislich zur Reduzierung von Verkehrstoten bei, indem sie menschliches Versagen minimieren [3]. Sicherheitsfunktionen sind darauf ausgelegt , Unfälle und Kollisionen zu vermeiden, indem sie Technologien bereitstellen, die den Fahrer auf Probleme aufmerksam machen, Schutzmaßnahmen implementieren und gegebenenfalls die Kontrolle über das Fahrzeug übernehmen. ADAS können beispielsweise einen adaptiven Tempomat , Unterstützung bei der Kollisionsvermeidung , Warnungen vor möglichen Hindernissen, Spurverlassenswarnungen , Unterstützung beim Spurhalten , Satellitennavigation , Verkehrswarnungen, Navigationshilfe über Smartphones, automatische Beleuchtung oder weitere Funktionen bieten [ 3 ] . Laut der nationalen Unfalldatenbank der USA haben Systeme zur Vermeidung von Frontalkollisionen das Potenzial, Unfälle um 29 % zu reduzieren. Ebenso bietet der Spurhalteassistent ein Reduktionspotenzial von 19 %, während die Totwinkelüberwachung die Anzahl der Unfälle um 9 % verringern könnte [ 4 ] .
Laut einem Forschungsbericht von Canalys aus dem Jahr 2021 waren etwa 33 % der in den USA, Europa, Japan und China verkauften Neuwagen mit Fahrerassistenzsystemen (ADAS) ausgestattet. Das Unternehmen prognostizierte außerdem, dass bis zum Jahr 2030 50 % aller Fahrzeuge auf den Straßen mit ADAS ausgestattet sein würden. [ 5 ]
Terminologie
Einige Gruppen plädieren für eine Standardisierung der Bezeichnung, beispielsweise „Frontkollisionswarnung“ und „automatische Notbremsung“, anstatt „Frontkollisionsalarm“ oder „Smart City Brake Support“. [ 6 ]
Eine solche Standardisierung wird von AAA , Consumer Reports , JD Power , National Safety Council , PAVE und SAE International gefördert . [ 7 ]
Konzept, Geschichte und Entwicklung
Nach dem Zweiten Weltkrieg experimentierte der Ingenieur Nathaniel Korman, der während des Krieges an Radarsystemen gearbeitet hatte, mit einem System zur Geschwindigkeitsregelung eines Zuges anhand der Geschwindigkeit eines vorausfahrenden Zuges mithilfe von Radar. Er merkte an, dass es auch für Straßenfahrzeuge eingesetzt werden könnte. [ 8 ]
1948 meldete Ralph Teetor in den USA ein Patent für eine „Geschwindigkeitsregelungsvorrichtung zur Verhinderung der Betätigung des Gaspedals“ an, die heute als Tempomat bekannt ist und 1950 erteilt wurde. [ 9 ] General Motors präsentierte 1959 ein Konzeptfahrzeug, das eine Variante des Systems nutzte und bei dem Radar in die vorderen Verkleidungen des Fahrzeugs integriert war. [ 8 ]
Fahrerassistenzsysteme (ADAS) wurden erstmals in den 1970er Jahren mit der Einführung des Antiblockiersystems (ABS) in Serienfahrzeugen eingesetzt . [ 10 ] Zu den frühen ADAS gehören die elektronische Stabilitätskontrolle (ESC), das ABS, Totwinkel-Assistenten, Spurhalteassistenten, adaptive Geschwindigkeitsregelung (ACC) und die Traktionskontrolle. Diese Systeme können durch mechanische Achsvermessungseinstellungen oder Kollisionsschäden beeinträchtigt werden. Daher schreiben viele Hersteller automatische Rückstellungen dieser Systeme nach einer Achsvermessung vor. [ 11 ]
Technische Konzepte
Die Nutzung von Daten, die die äußere Fahrzeugumgebung beschreiben, im Gegensatz zu internen Daten, unterscheidet ADAS von Fahrerassistenzsystemen (DAS). [ 10 ] ADAS greifen auf Daten aus verschiedenen Quellen zurück, darunter Fahrzeugbildgebung, LiDAR , Radar , Bildverarbeitung , Computer Vision , Telemetrie und fahrzeuginterne Vernetzung. Zusätzliche Daten können von anderen, von der primären Fahrzeugplattform unabhängigen Quellen stammen, wie z. B. Telematikdaten von anderen Fahrzeugen ( Fahrzeug-zu-Fahrzeug-Kommunikation, V2V ) und der Infrastruktur ( Fahrzeug-zu-Infrastruktur-Kommunikation, V2I ). [ 12 ] Moderne Fahrzeuge verfügen über in ihre Elektronik integrierte ADAS; Hersteller können diese neuen Funktionen während des Entwicklungsprozesses oder nach der Produktion per Over-the-Air-Update (OTA) hinzufügen .
ADAS gelten als Echtzeitsysteme, da sie schnell auf vielfältige Eingaben reagieren und die eingehenden Informationen priorisieren, um Unfälle zu verhindern. [ 13 ] Die Systeme nutzen eine präemptive Prioritätsplanung, um festzulegen, welche Aufgaben zuerst ausgeführt werden müssen. [ 13 ] Eine falsche Priorisierung kann mehr Schaden als Nutzen anrichten. [ 13 ]
ADAS-Stufen
Die SAE-Klassifizierung der Stufen basiert auf der Rolle des Fahrers und nicht auf den Fahrzeugfähigkeiten, obwohl diese in Form eines „Fahrmodus“ (auch „Fahrszenario“ genannt) miteinander verbunden sind . Der Modus wird sowohl durch einen Betriebsbereich ( Operative Design Domain , ODD) als auch durch eine „dynamische Fahranforderung“ bestimmt . Der ODD beschreibt die Fahrsituation, und die Fahranforderung definiert, was das System innerhalb der Grenzen dieses ODD sicher leisten muss. Diese beiden Faktoren bestimmen die SAE-Stufe. [ 14 ]
| Modus | Ebene | Zusammenfassung | Beschreibung | Verantwortung für | |||
|---|---|---|---|---|---|---|---|
| Richtung und Geschwindigkeit | Überwachungsumgebung | Zurückgreifen | |||||
| N / A | 0 | Keine Automatisierung | Die uneingeschränkte Leistung des Fahrers in allen Aspekten des Fahrens, auch wenn dieses „durch Warn- oder Eingriffssysteme unterstützt wird“. | Treiber | Treiber | Treiber | |
| Manche | 1 | Fahrerassistenz | Fahrmodusspezifische Steuerung der Lenkung oder Geschwindigkeit durch ein ADAS. | ADAS nutzt Informationen über die Fahrumgebung; vom Fahrer wird erwartet, dass er alle anderen Fahraufgaben selbst ausführt. | |||
| System | |||||||
| 2 | Teilautomatisierung | Fahrmodusspezifische Ausführung durch ein oder mehrere ADAS für Lenkung und Geschwindigkeit | |||||
| 3 | Bedingte Automatisierung | Fahrmodusspezifische Steuerung aller Aspekte des Fahrens durch ein ADAS. | Der Fahrer muss auf eine Aufforderung zum Eingreifen angemessen reagieren. | System | |||
| Viele | 4 | Hoher Automatisierungsgrad | Wenn ein Fahrer auf eine Aufforderung zum Eingreifen nicht angemessen reagiert, kann das Fahrzeug sicher zum Stehen kommen. | System | |||
| Alle | 5 | Vollständige Automatisierung | Das System steuert das Fahrzeug unter allen Bedingungen und Umständen. | ||||
Nachrüstbare Fahrerassistenzsysteme

Während die meisten Fahrerassistenzsysteme (ADAS) vom Fahrzeughersteller während der Produktion (OEM) installiert werden, wächst der Markt für Nachrüstsysteme, die in bestehende Fahrzeuge, insbesondere in Nutzfahrzeugflotten, nachgerüstet werden können. Diese Systeme liefern wichtige Sicherheitswarnungen und -hinweise für Fahrer von Fahrzeugen, die ursprünglich nicht mit ADAS ausgestattet waren.
Die gängigste Art von nachträglich eingebauten Fahrerassistenzsystemen (ADAS) basiert auf Computer Vision und nutzt eine an der Windschutzscheibe montierte Kamera. Dieses Gerät, das oft die Funktionen einer Dashcam mit ADAS-Software kombiniert, scannt kontinuierlich die Straße vor dem Fahrzeug. Manchmal werden sie auch als KI-Dashcams bezeichnet. Sie bieten unter anderem folgende Funktionen: [ 15 ]
- Frontalkollisionswarnung (FCW)
- Spurverlassenswarnung (LDW)
- Fußgängerkollisionswarnung (PCW)
Diese Systeme sind häufig Bestandteil moderner Videotelematik , da sie nicht nur Sicherheitswarnungen ausgeben, sondern auch Videomaterial der Ereignisse aufzeichnen. Diese Daten werden dann über eine Telematik-Steuereinheit an eine Flottenmanagement- Plattform übertragen, wo sie für Fahrertrainings und die Analyse von Vorfällen genutzt werden können. [ 16 ]
Funktionsbeispiele
Diese Liste ist keine vollständige Aufzählung aller ADAS. Vielmehr bietet sie Informationen zu wichtigen Beispielen von ADAS [ 17 ] , die seit 2015 weiterentwickelt wurden und häufiger verfügbar sind. [ 18 ] [ 19 ]
Warnungen und Hinweise
- Der Totwinkelassistent besteht aus Kameras, die den toten Winkel des Fahrers überwachen und ihn warnen, wenn sich Hindernisse dem Fahrzeug nähern. [ 20 ] Als toter Winkel gelten die Bereiche hinter und neben dem Fahrzeug, die der Fahrer vom Fahrersitz aus nicht einsehen kann. [ 20 ] Totwinkelassistenten arbeiten typischerweise mit Notbremssystemen zusammen und reagieren entsprechend, wenn sich Hindernisse im Fahrweg des Fahrzeugs befinden. Ein Querverkehrswarner hinten (RCTA) arbeitet üblicherweise mit dem Totwinkelassistenten zusammen und warnt den Fahrer beim Rückwärtsfahren aus einer Parklücke vor herannahendem Querverkehr. [ 21 ]
- Die Müdigkeitserkennung des Fahrers dient der Vermeidung von Unfällen aufgrund von Fahrermüdigkeit. [ 22 ] Das Fahrzeug erfasst Informationen wie Gesichtsausdrücke, Lenkbewegungen, Fahrgewohnheiten, Blinkerbetätigung und Fahrgeschwindigkeit, um festzustellen, ob die Aktivitäten des Fahrers auf Müdigkeit hindeuten. [ 23 ] Bei Verdacht auf Müdigkeit am Steuer ertönt in der Regel ein lauter Warnton, und der Fahrersitz kann vibrieren. [ 23 ]

Infrarot-LEDs zur Beleuchtung des Fahrerüberwachungssystems - Fahrerüberwachungssysteme dienen der Überwachung der Aufmerksamkeit des Fahrers. [ 24 ] Diese Systeme nutzen biologische und leistungsbezogene Messgrößen, um die Aufmerksamkeit und die Fähigkeit des Fahrers zu sicherem Fahrverhalten zu beurteilen. Die Ergebnisse können zur Bewertung des Fahrers herangezogen werden . [ 24 ] Aktuell verwenden diese Systeme Infrarotsensoren und Kameras, um die Aufmerksamkeit des Fahrers mittels Blickverfolgung zu überwachen. [ 24 ] Erkennt das Fahrzeug ein potenzielles Hindernis, benachrichtigt es den Fahrer. Reagiert dieser nicht, kann das Fahrzeug auf das Hindernis reagieren.
- Warnsignale von Elektrofahrzeugen machen Fußgänger und Radfahrer auf die Nähe eines Hybrid- oder Plug-in-Elektrofahrzeugs aufmerksam , typischerweise durch ein Geräusch wie einen Piepton oder eine Hupe. [ 25 ] Diese Technologie wurde als Reaktion auf die Vorgabe der US-amerikanischen National Highway Traffic Safety Administration (NHTSA) entwickelt , wonach bis September 2019 50 Prozent der leisen Fahrzeuge mit einem System ausgestattet sein müssen, das bei Geschwindigkeiten unter 30 km/h (18,6 mph) ein akustisches Signal ausgibt. [ 26 ]
- Die Frontkollisionswarnung (FCW) überwacht die Geschwindigkeit des eigenen Fahrzeugs, des vorausfahrenden Fahrzeugs und den Sicherheitsabstand. [ 27 ] FCW-Systeme warnen den Fahrer vor einer drohenden Kollision, wenn sie dem vorausfahrenden Fahrzeug zu nahe kommen. [ 27 ] Diese Systeme greifen nicht in die Fahrzeugsteuerung ein, da FCW-Systeme derzeit lediglich ein Warnsignal in Form eines akustischen Alarms, einer optischen Anzeige oder einer anderen Warnmeldung an den Fahrer senden. [ 27 ]
- Intelligente Geschwindigkeitsanpassung oder intelligente Geschwindigkeitsberatung (ISA) unterstützt Fahrer bei der Einhaltung der Geschwindigkeitsbegrenzung. Sie erfasst Informationen über die Fahrzeugposition und benachrichtigt den Fahrer, wenn die Geschwindigkeitsbegrenzung überschritten wird. [ 28 ] Einige ISA-Systeme ermöglichen es dem Fahrzeug, seine Geschwindigkeit automatisch an die jeweilige Geschwindigkeitsbegrenzung anzupassen. [ 28 ] Andere ISA-Systeme warnen den Fahrer lediglich bei Überschreitung der Geschwindigkeitsbegrenzung und überlassen es ihm, diese einzuhalten oder nicht. [ 28 ]
- Kreuzungsassistenten nutzen zwei Radarsensoren im vorderen Stoßfänger und an den Seiten des Fahrzeugs, um entgegenkommende Fahrzeuge an Kreuzungen, Autobahnausfahrten oder Parkplätzen zu erkennen. [ 29 ] Dieses System warnt den Fahrer vor herannahendem Verkehr von den Seiten. Es kann die Notbremsung des Fahrzeugs aktivieren, um eine Kollision zu verhindern. [ 29 ]
- Der Spurhalteassistent (LDW) warnt den Fahrer, wenn er ohne Blinkerbetätigung teilweise in die Fahrspur einfährt. [ 30 ] Ein LDW-System überwacht mithilfe von Kameras die Fahrbahnmarkierungen und erkennt, ob der Fahrer unbeabsichtigt die Fahrspur verlässt. [ 30 ] Das System greift nicht in die Fahrzeugsteuerung ein, um das Fahrzeug zurück in die Sicherheitszone zu lenken, sondern gibt stattdessen ein akustisches oder optisches Warnsignal an den Fahrer aus. [ 30 ]
- Einparksensoren scannen die Fahrzeugumgebung nach Objekten, sobald der Fahrer den Parkvorgang einleitet. [ 31 ] Akustische Warnungen informieren den Fahrer über den Abstand zwischen Fahrzeug und Objekten. [ 31 ] Je schneller die Warnungen erfolgen, desto näher nähert sich das Fahrzeug in der Regel dem Objekt. [ 31 ] Da diese Sensoren Objekte in Bodennähe, wie z. B. Parkstopper, möglicherweise nicht erkennen, arbeiten Einparksensoren üblicherweise mit Rückfahrkameras zusammen, um den Fahrer beim Einparken zu unterstützen. [ 31 ]

TPMS-Warnsymbol für niedrigen Reifendruck - Die Reifendruckkontrolle erkennt, wenn der Reifendruck außerhalb des normalen Reifendruckbereichs liegt. [ 32 ] Der Fahrer kann den Reifendruck überwachen und wird bei einem plötzlichen Druckabfall durch ein Piktogramm, ein Manometer oder ein Warnsignal für niedrigen Reifendruck benachrichtigt. [ 32 ]
- Vibrationswarnungen im Sitz warnen den Fahrer vor Gefahren. GM bietet diese Funktion seit dem Cadillac ATS des Modelljahrs 2013 in seinen Cadillac-Modellen an. Verlässt der Fahrer auf der Autobahn die Fahrspur, vibriert der Sitz in Richtung der Abweichung und warnt ihn so vor der Gefahr. Der Sicherheitswarnsitz gibt zudem bei einer frontalen Bedrohung einen Vibrationsimpuls an beiden Seiten des Sitzes ab. [ 33 ]
- Das Warnsystem für Falschfahrer alarmiert Fahrer, sobald erkannt wird, dass sie sich auf der falschen Straßenseite befinden. [ 34 ] Fahrzeuge mit diesem System können Sensoren und Kameras nutzen, um die Richtung des entgegenkommenden Verkehrs zu erfassen. [ 34 ] In Verbindung mit der Fahrspurerkennung kann dieses System Fahrer auch warnen, wenn sie teilweise auf die falsche Straßenseite wechseln. [ 34 ]
Unfallvermeidung
- Fußgängerschutzsysteme sind darauf ausgelegt, die Anzahl von Unfällen und Verletzungen zwischen Fahrzeugen und Fußgängern zu minimieren. [ 35 ] Dieses System nutzt Kameras und Sensoren, um zu erkennen, wann die Fahrzeugfront einen Fußgänger erfasst. [ 35 ] Bei einem Aufprall hebt sich die Motorhaube des Fahrzeugs und bildet so einen Puffer zwischen den harten Motorteilen und dem Fußgänger. [ 35 ] Dies trägt dazu bei, das Risiko schwerer Kopfverletzungen beim Aufprall des Fußgängerkopfes auf das Fahrzeug zu minimieren. [ 35 ]
Unterstützung bei Fahraufgaben
- Die adaptive Geschwindigkeitsregelung (ACC) hält eine voreingestellte Geschwindigkeit und einen festgelegten Abstand zum vorausfahrenden Fahrzeug. ACC bremst oder beschleunigt automatisch in Abhängigkeit vom Abstand zum vorausfahrenden Fahrzeug. [ 36 ] ACC-Systeme mit Stop-and-Go-Funktion können das Fahrzeug vollständig anhalten und anschließend wieder auf die eingestellte Geschwindigkeit beschleunigen. [ 37 ] Dieses System erfordert jedoch weiterhin einen aufmerksamen Fahrer, der seine Umgebung im Blick behält, da es lediglich die Geschwindigkeit und den Abstand zum vorausfahrenden Fahrzeug regelt. [ 36 ]
Symbol für ABS - Das Antiblockiersystem (ABS) stellt die Bodenhaftung der Reifen wieder her, indem es den Bremsdruck reguliert, sobald das Fahrzeug ins Schleudern gerät. [ 38 ] Neben der Unterstützung von Fahrern in Notfällen, beispielsweise beim Schleudern auf Eis, kann das ABS auch Fahrern helfen, die die Kontrolle über ihr Fahrzeug verlieren könnten. [ 38 ] Aufgrund seiner zunehmenden Beliebtheit in den 1990er-Jahren gehören ABS-Systeme heute zur Standardausstattung vieler Fahrzeuge. [ 38 ]

Automatisches Einparken , demonstriert durch einen Fahrer, der die Hände frei hat - Automatisches Einparken übernimmt die gesamte Steuerung der Parkfunktionen, einschließlich Lenkung, Bremsen und Beschleunigen, um den Fahrer beim Einparken zu unterstützen. [ 39 ] Abhängig von den umliegenden Fahrzeugen und Hindernissen positioniert sich das Fahrzeug selbstständig und sicher in der freien Parklücke. [ 39 ] Derzeit muss der Fahrer jedoch weiterhin die Umgebung des Fahrzeugs im Blick behalten und gegebenenfalls eingreifen können.
- Kollisionsvermeidungssysteme (Pre-Crash-Systeme) nutzen kleine Radarsensoren, die typischerweise im vorderen Bereich des Fahrzeugs angebracht sind, um die Nähe des Fahrzeugs zu Hindernissen zu ermitteln und den Fahrer vor potenziellen Kollisionssituationen zu warnen. [ 40 ] Diese Systeme können plötzliche Veränderungen der Fahrzeugumgebung, die zu einer Kollision führen könnten, berücksichtigen. [ 40 ] Auf eine mögliche Kollisionssituation können die Systeme mit verschiedenen Maßnahmen reagieren, wie z. B. einem Alarm auslösen, die Sicherheitsgurte der Insassen straffen, ein Schiebedach schließen und zurückgelehnte Sitze aufrichten. [ 40 ]
- Die Seitenwindstabilisierung verhindert das Umkippen eines Fahrzeugs bei starkem Seitenwind, indem sie die Gierrate, den Lenkwinkel, die Querbeschleunigung und die Geschwindigkeitssensoren des Fahrzeugs analysiert. [ 41 ] Dieses System verteilt die Radlast in Abhängigkeit von Geschwindigkeit und Richtung des Seitenwinds. [ 41 ]
- Der Tempomat hält eine vom Fahrer voreingestellte Geschwindigkeit. [ 42 ] Das Fahrzeug hält die eingestellte Geschwindigkeit, bis der Fahrer das Bremspedal oder das Kupplungspedal betätigt oder das System deaktiviert. [ 42 ] Bestimmte Tempomatsysteme können beschleunigen oder abbremsen, erfordern jedoch, dass der Fahrer einen Knopf drückt und dem Fahrzeug die gewünschte Geschwindigkeit mitteilt. [ 42 ]

ESC- Kontrollleuchte - Das elektronische Stabilitätsprogramm (ESP) kann die Geschwindigkeit des Fahrzeugs reduzieren und einzelne Bremsen aktivieren, um Unter- und Übersteuern zu verhindern. [ 43 ] Untersteuern tritt auf, wenn die Vorderräder des Fahrzeugs nicht genügend Traktion haben, um das Fahrzeug in die Kurve zu bringen. Übersteuern tritt auf, wenn das Fahrzeug stärker als beabsichtigt einlenkt und dadurch ins Schleudern gerät. [ 43 ] In Verbindung mit anderen Fahrzeugsicherheitstechnologien wie Antiblockiersystem (ABS) und Traktionskontrolle kann das ESP dem Fahrer helfen, die Kontrolle über das Fahrzeug in unvorhergesehenen Situationen sicher zu behalten. [ 43 ]
- Der Notfall-Fahrassistent leitet Gegenmaßnahmen ein, wenn der Fahrer einschläft oder nach einer festgelegten Zeit keine Fahrmanöver durchführt. [ 44 ] Reagiert der Fahrer nach einer bestimmten Zeitspanne nicht auf Gaspedal, Bremse oder Lenkrad, sendet das Fahrzeug akustische, visuelle und haptische Signale an ihn. [ 44 ] Reagiert der Fahrer nicht auf diese Signale, stoppt das System das Fahrzeug, positioniert es sicher abseits des Gegenverkehrs und schaltet die Warnblinkanlage ein. [ 44 ]
- Die Bergabfahrhilfe unterstützt den Fahrer dabei, beim Bergabfahren oder an anderen Gefällen eine sichere Geschwindigkeit beizubehalten. [ 45 ] Diese Systeme werden typischerweise aktiviert, wenn das Fahrzeug bergab schneller als 24 bis 32 km/h fährt. Sobald eine Steigungsänderung erkannt wird, passt die Bergabfahrhilfe die Geschwindigkeit automatisch an, um eine sichere Abfahrt zu gewährleisten. [ 45 ] Das System arbeitet durch pulsierendes Bremsen und die individuelle Steuerung jedes einzelnen Rades, um die Traktion bergab aufrechtzuerhalten. [ 45 ]
- Die Berganfahrhilfe , auch Berganfahrhilfe oder Berganfahrassistent genannt, verhindert, dass ein Fahrzeug beim Anfahren aus dem Stand rückwärts einen Berg hinunterrollt. [ 46 ] Diese Funktion hält die Bremse, während Sie zwischen Brems- und Gaspedal wechseln. [ 46 ] Bei Fahrzeugen mit Schaltgetriebe hält diese Funktion die Bremse, während Sie zwischen Brems-, Kupplungs- und Gaspedal wechseln. [ 46 ]
- Die Spurzentrierung unterstützt den Fahrer dabei, das Fahrzeug mittig in der Fahrspur zu halten. [ 47 ] Ein Spurzentrierungssystem kann die Lenkung selbstständig übernehmen, wenn es erkennt, dass der Fahrer die Fahrspur zu verlassen droht. [ 47 ] Dieses System nutzt Kameras, um die Fahrbahnmarkierungen zu überwachen und einen sicheren Abstand zwischen den Fahrbahnrändern zu gewährleisten. [ 48 ]
- Der Spurwechselassistent unterstützt den Fahrer beim sicheren Spurwechsel, indem er mithilfe von Sensoren die Fahrzeugumgebung scannt und den toten Winkel überwacht. [ 49 ] Beabsichtigt der Fahrer einen Spurwechsel, warnt ihn das Fahrzeug akustisch oder optisch, wenn sich ein Fahrzeug von hinten nähert oder sich im toten Winkel befindet. [ 49 ] Die optische Warnung kann im Armaturenbrett, im Head-up-Display oder in den Außenspiegeln erscheinen. [ 50 ] Es gibt verschiedene Arten von Spurwechselassistenten; beispielsweise berücksichtigt die UNECE-Regelung 79: [ 51 ]
- „ACSF (Automatisch gesteuerte Lenkfunktion) der Kategorie C“ (...) eine Funktion, die vom Fahrer initiiert/aktiviert wird und die auf Befehl des Fahrers ein einzelnes seitliches Manöver (z. B. Spurwechsel) durchführen kann.
- „ACSF der Kategorie D“ (...) eine Funktion, die vom Fahrer initiiert/aktiviert wird und die die Möglichkeit eines einzelnen seitlichen Fahrmanövers (z. B. Spurwechsel) anzeigen kann, diese Funktion jedoch erst nach Bestätigung durch den Fahrer ausführt.
- „ACSF der Kategorie E“ (...) eine Funktion, die vom Fahrer initiiert/aktiviert wird und die kontinuierlich die Möglichkeit eines Fahrmanövers (z. B. Spurwechsel) ermitteln und diese Manöver über längere Zeiträume ohne weitere Befehle/Bestätigungen des Fahrers durchführen kann.
- Regensensoren erkennen Wasser und lösen automatisch elektrische Aktionen aus, wie das Anheben geöffneter Fenster und das Schließen geöffneter Cabrioverdecke. [ 52 ] Ein Regensensor kann auch die Häufigkeit von Regentropfen erfassen, um die Scheibenwischer automatisch mit der entsprechenden Geschwindigkeit für die jeweilige Regenmenge zu steuern. [ 52 ]
- Das Traktionskontrollsystem (TCS) verhindert Traktionsverlust und das Ausbrechen des Fahrzeugs in engen Kurven. [ 53 ] Durch die Begrenzung des Reifenschlupfs – also wenn die Kraft auf einen Reifen dessen Haftungsgrenze überschreitet – wird die Kraftübertragung eingeschränkt und der Fahrer kann das Fahrzeug beschleunigen, ohne die Kontrolle zu verlieren. [ 53 ] Diese Systeme nutzen dieselben Raddrehzahlsensoren wie Antiblockiersysteme (ABS). [ 53 ] Einzelne Radbremssysteme werden über das TCS aktiviert, um zu regeln, wenn ein Reifen schneller durchdreht als die anderen. [ 53 ]
Visuelle und umweltbezogene Überwachung
 Auto-HUD wird auf der Windschutzscheibe angezeigt
 Nachtsichtgerät für Fahrzeuge
 Die Rückfahrkamera wird im digitalen Instrumentenpanel angezeigt.
- Das Head-up-Display (Auto-HUD) projiziert wichtige Systeminformationen sicher an eine Position, die es dem Fahrer ermöglicht, den Blick nicht von der Straße abzuwenden. [ 54 ] Aktuell projizieren die meisten auf dem Markt befindlichen Auto-HUD-Systeme die Systeminformationen mittels LCDs auf die Windschutzscheibe. [ 54 ]
- Fahrzeugnavigationssysteme nutzen digitale Kartierungswerkzeuge wie das globale Positionierungssystem (GPS) und den Verkehrsinformationskanal (TMC), um Fahrern aktuelle Verkehrs- und Navigationsinformationen bereitzustellen. [ 55 ] Über einen integrierten Empfänger kann ein Fahrzeugnavigationssystem Datensignale von Satelliten senden und empfangen, die die aktuelle Position des Fahrzeugs im Verhältnis zu seiner Umgebung beschreiben. [ 55 ]
- Fahrzeugnachtsichtsysteme ermöglichen es dem Fahrzeug, Hindernisse, einschließlich Fußgänger, bei Dunkelheit oder schlechten Wetterbedingungen mit eingeschränkter Sicht zu erkennen. Diese Systeme nutzen verschiedene Technologien wie Infrarotsensoren, GPS, Lidar und Radar, um Fußgänger und nicht-menschliche Hindernisse zu erkennen. [ 55 ]
- Die Rückfahrkamera liefert Echtzeit-Videoinformationen über die Position Ihres Fahrzeugs und dessen Umgebung. [ 56 ] Sie unterstützt den Fahrer beim Rückwärtsfahren, indem sie einen Blickwinkel bietet, der bei herkömmlichen Autos üblicherweise im toten Winkel liegt. [ 20 ] Sobald der Fahrer den Rückwärtsgang einlegt, schaltet sich die Kamera automatisch ein. [ 20 ]
- Blendfreies Fernlicht nutzt Leuchtdioden, besser bekannt als LEDs, um zwei oder mehr Fahrzeuge aus dem Lichtkegel auszublenden. [ 57 ] Dadurch werden entgegenkommende Fahrzeuge nicht vom Fernlicht geblendet. Im Jahr 2010 führte der VW Touareg das erste blendfreie Fernlichtsystem ein, das mit einer mechanischen Blende bestimmte Verkehrsteilnehmer vor der Blendung schützt. [ 57 ]
- Die Omniview-Technologie verbessert die Sicht des Fahrers durch ein 360-Grad-Rundumsichtsystem. [ 58 ] Dieses System liefert präzise dreidimensionale Bilder der Fahrzeugumgebung über ein Videotelematik- Display an den Fahrer. [ 58 ] Kommerzielle Systeme können derzeit nur zweidimensionale Bilder der Umgebung darstellen. Die Omniview-Technologie nutzt die Daten von vier Kameras und eine Vogelperspektiven-Technologie, um ein zusammengesetztes dreidimensionales Modell der Umgebung zu erstellen. [ 58 ]
- Verkehrszeichenerkennungssysteme (TSR) erkennen gängige Verkehrszeichen wie Stopp- oder Abbiegeschilder mithilfe von Bildverarbeitungsverfahren. [ 59 ] Das System berücksichtigt die Form des Schildes (z. B. Sechsecke oder Rechtecke) und seine Farbe, um dessen Bedeutung für den Fahrer zu klassifizieren. [ 59 ] Da die meisten Systeme derzeit kamerabasierte Technologie nutzen, können verschiedene Faktoren die Genauigkeit beeinträchtigen. Dazu gehören schlechte Lichtverhältnisse, extreme Wetterbedingungen und die teilweise Verdeckung des Schildes. [ 59 ]
- Fahrzeugkommunikationssysteme lassen sich in drei Formen unterteilen: Fahrzeug-zu-Fahrzeug (V2V), Fahrzeug-zu-Infrastruktur (V2I) und Fahrzeug-zu-Umgebung (V2X). V2V-Systeme ermöglichen es Fahrzeugen, Informationen über ihre aktuelle Position und drohende Gefahren auszutauschen. [ 60 ] V2I-Systeme kommen zum Einsatz, wenn das Fahrzeug Informationen mit nahegelegenen Infrastrukturelementen wie Straßenschildern austauscht. [ 60 ] V2X-Systeme erfassen die Umgebung des Fahrzeugs und nehmen Informationen über mögliche Hindernisse oder Fußgänger auf. [ 60 ]
Freihändige Systeme
Ford und General Motors bieten in Nordamerika Systeme wie Blue Cruise und Super Cruise an, die es dem Fahrer ermöglichen, die Hände vom Lenkrad zu nehmen, solange das System aktiviert ist. Der Fahrer muss jedoch jederzeit die Straße im Blick behalten und bereit sein, sofort einzugreifen.
| Marke | Fahrzeugnummer | ADAS-Suite-Name | VMT (Freisprecheinrichtung) | Zurückgelegte Strecke (Meilen) |
|---|---|---|---|---|
| Ford | 225.000 | BlueCruise | 100 Millionen | 150 Millionen |
| General Motors | 80.000 | Super Cruise | 77 Millionen [ 63 ] | ~100 Millionen [ 63 ] |
Annahme
In Europa verfügten im zweiten Quartal 2018 3 % der verkauften Pkw über autonomes Fahren der Stufe 2. Im zweiten Quartal 2019 wurden in Europa 325.000 Pkw mit autonomem Fahren der Stufe 2 verkauft, das entspricht 8 % aller verkauften Neuwagen. [ 64 ]
Laut einem Forschungsbericht von Canalys aus dem Jahr 2021 verfügten rund 33 Prozent der in den USA, Europa, Japan und China verkauften Neuwagen über Fahrerassistenzsysteme (ADAS). Das Unternehmen prognostizierte außerdem, dass bis zum Jahr 2030 die Hälfte aller Fahrzeuge auf den Straßen mit ADAS ausgestattet sein würde. [ 5 ]
Markenbildung
Zu den führenden Automobilmarken mit Level-2-Funktionen gehören Lexus , Audi , BMW , Mercedes-Benz , Tesla , Volvo , Tata , Citroën , Ford , Hyundai , Kia , Mazda , Nissan , Peugeot , Mahindra und Subaru . [ 64 ] Vollständige Level-2-Funktionen sind in Full Self-Driving von Tesla, Pilot Assist von Volvo, OpenPilot von Comma.ai und ProPILOT Assist von Nissan enthalten. [ 64 ]
Funktionen der Stufe 3 sind in Honda Sensing Elite von Honda [ 65 ] und Drive Pilot von Mercedes-Benz enthalten . [ 66 ]
Unfallstatistik
Am 29. Juni 2021 erließ die National Highway Traffic Safety Administration (NHTSA), die für die bundesstaatlichen Kraftfahrzeugvorschriften zuständige Abteilung des US-Verkehrsministeriums , die Ständige Allgemeine Anordnung 2021-01 (SGO 2021-01) [ 67 ]. Diese verpflichtete Hersteller von Fahrerassistenzsystemen (ADAS, Stufe 1 oder 2) und automatisierten Fahrsystemen (ADS, Stufe 3 bis 5), Unfälle, die sich bei der Nutzung von Fahrerassistenz- oder Automatisierungssystemen ereigneten, unverzüglich zu melden. [ 68 ] Die SGO 2021-01 wurde am 5. August 2021 geändert. [ 69 ] Gemäß der geänderten SGO 2021-01 ist ein Unfall mit einem ADS oder einem ADAS der Stufe 2 der NHTSA meldepflichtig, wenn er die folgenden Kriterien erfüllt: [ 69 ] : 13–15
- Es geschah auf einer öffentlich zugänglichen Straße in den Vereinigten Staaten.
- Das ADS der Stufen 3–5 oder das ADAS der Stufe 2 war zu einem beliebigen Zeitpunkt innerhalb von 30 Sekunden vor Beginn des Unfalls bis zum Abschluss des Unfalls aktiviert.
Ein schwerer Unfall ist ein Unfall, der zu einem oder mehreren der folgenden Ereignisse führt: [ 69 ] : 14
- Transport in ein Krankenhaus zur medizinischen Behandlung oder im Todesfall, unabhängig davon, ob sich die Person in einem Fahrzeug befand, das mit dem ADS oder L2 ADAS ausgestattet war.
- ein Abschleppen des Fahrzeugs oder eine Airbag-Auslösung, unabhängig davon, ob das Fahrzeug mit ADS oder L2 ADAS ausgestattet ist.
- wenn ein ungeschützter Verkehrsteilnehmer beteiligt ist (jede Person, die sich nicht in einem Kraftfahrzeug mit mehr als drei Rädern befindet: typischerweise Fußgänger, Rollstuhlfahrer, Motorradfahrer oder Radfahrer), unabhängig davon, welchen Einfluss dieser ungeschützte Verkehrsteilnehmer auf die Unfallursache hatte.
Der Vorfallsbericht an die NHTSA muss gemäß folgendem Zeitplan erfolgen: [ 69 ] : 13, 14
- Schwere Unfälle müssen innerhalb eines Kalendertages nach Eingang der Unfallmeldung beim Hersteller gemeldet werden. Darüber hinaus muss innerhalb von zehn Kalendertagen nach Eingang der Unfallmeldung beim Hersteller ein aktualisierter Unfallbericht erstellt werden.
- Ansonsten müssen nicht schwerwiegende Unfälle mit Beteiligung von ADS (ausgenommen L2 ADAS) am fünfzehnten Tag des Monats gemeldet werden, der auf den Kalendermonat folgt, in dem der Hersteller die Mitteilung über den Unfall erhält.
Die SGO 2021-01 ist ab dem 29. Juni 2021 für drei Jahre in Kraft. [ 69 ] : 9 Nach fast einem Jahr Datenerhebung (1. Juli 2021 bis 15. Mai 2022) veröffentlichte die NHTSA im Juni 2022 die ersten Daten und kündigte an, diese monatlich zu aktualisieren. [ 70 ] Die Daten unterliegen einigen Einschränkungen und Vorbehalten; so sind Hersteller beispielsweise nicht verpflichtet, die Anzahl der gebauten und mit ADS/ADAS ausgestatteten Fahrzeuge, die Anzahl der Fahrzeuge im Betrieb mit ADS/ADAS oder die mit aktiviertem ADS/ADAS zurückgelegte Gesamtstrecke zu melden. Diese Angaben wären jedoch hilfreich, um die Daten der Unfallberichte zu standardisieren. [ 67 ]
Laut den ersten Daten für den Zeitraum Juli 2021 bis 15. Mai 2022 waren Fahrzeuge mit automatischen Navigationssystemen (ADS, Stufen 3–5) von 25 verschiedenen Herstellern in 130 Unfälle verwickelt. Die meisten Unfälle ereigneten sich bei Waymo LLC (62), Transdev Alternative Services (34), Cruise LLC (23), General Motors (16) und Argo AI (10). Da mehrere Hersteller denselben Unfall melden können, übersteigt die Summe die Gesamtzahl der meldepflichtigen Vorfälle. [ 71 ] : 4–5 Von den 130 Unfällen verliefen 108 ohne Verletzungen; bei den übrigen Unfällen gab es nur eine schwere Verletzung. [ 71 ] : 6 Am häufigsten wurde das Heck des mit ADS ausgestatteten Fahrzeugs beschädigt. [ 71 ] : 7
Ebenso waren ADAS-Systeme (Level 2) von 12 verschiedenen Herstellern im gleichen Zeitraum an 367 Unfällen beteiligt; insgesamt wurden 392 Unfälle gemeldet, von denen 25 entweder vor Juli 2021 stattfanden oder kein Datum hatten. Die meisten gemeldeten Vorfälle verzeichneten Tesla (273), Honda (90) und Subaru (10). [ 72 ] : 5–6 Von den 392 Unfällen wurden in 98 Fällen Verletzungen gemeldet; von diesen 98 Unfällen verliefen 46 ohne Verletzungen, 5 führten zu schweren Verletzungen und 6 zu Todesfällen. [ 72 ] : 7 Die am häufigsten gemeldete Schadensstelle war die Front des mit ADAS ausgestatteten Fahrzeugs. [ 72 ] : 8
Mögliche Probleme und Bedenken
Notwendigkeit der Standardisierung
Laut PACTS kann die fehlende vollständige Standardisierung dazu führen, dass Fahrer die Fahrerassistenzsysteme (ADAS) in verschiedenen Fahrzeugen nur schwer verstehen. [ 73 ] Tastenbezeichnungen und -positionen sowie Symbole auf dem Armaturenbrett variieren aufgrund fehlender Standardisierung von Fahrzeug zu Fahrzeug.
Wir können uns des Eindrucks nicht erwehren, dass dieser Mangel an Standardisierung einer der problematischsten Aspekte von Fahrerassistenzsystemen ist; und dies dürfte sich umso deutlicher bemerkbar machen, je häufiger diese Systeme in den kommenden Jahren zum Einsatz kommen, insbesondere wenn sich die Verkehrsgesetze ändern, um in Zukunft das „Hände-frei-Fahren“ zu ermöglichen.
— EuroNCAP[74]
ADAS might have many limitations, for instance a pre-collision system might have 12 pages to explain 23 exceptions where ADAS may operate when not needed and 30 exceptions where ADAS may not operate when a collision is likely.[73]

Names for ADAS features are not standardized. For instance, adaptive cruise control is called Adaptive Cruise Control by Fiat, Ford, GM, VW, Volvo and Peugeot, but Intelligent Cruise Control by Nissan, Active Cruise Control by Citroen and BMW, and DISTRONIC by Mercedes.[73] To help with standardization, SAE International has endorsed a series of recommendations for generic ADAS terminology for car manufacturers, created with Consumer Reports, the American Automobile Association, J.D. Power, and the National Safety Council.[75][76]
ADAS behavior might change from car to car as well; for instanc,e ACC speed might be temporarily overridden in most cars, while some switch to standby after one minute.[73]
Insurance and economic impact
The AV industry is growing exponentially, and according to a report by Market Research Future, the market is expected to hit over $65 billion by 2027. AV insurance and rising competition are expected to fuel that growth.[77] Auto insurance for ADAS has directly affected the global economy, and many questions have arisen within the general public. ADAS allow autonomous vehicles to enable self-driving features, but there are associated risks with ADAS. AV companies and manufacturers are recommended to have insurance in the following areas in order to avoid any serious litigations. Depending on the level, ranging from 0 to 5, each car manufacturer would find it in its best interest to find the right combination of different insurances to best match their products. Note that this list is not exhaustive and may be constantly updated with more types of insurances and risks in the years to come.
- Technology errors and omissions – This insurance will cover any physical risk if the technology itself has failed. These usually include all of the associated expenses of a car crash.
- Auto liability and physical damage – This insurance covers third-party injuries and technology damage.
- Cyber liability – This insurance will protect companies from any lawsuits from third parties and penalties from regulators regarding cybersecurity.
- D&O-Versicherung (Directors and Officers) – Diese Versicherung schützt die Bilanz und das Vermögen eines Unternehmens, indem sie das Unternehmen vor Missmanagement oder der Veruntreuung von Vermögenswerten schützt.
Dank der in autonomen Fahrzeugen integrierten Technologie können diese selbstfahrenden Autos im Falle eines Unfalls Daten verteilen. Dies wiederum wird die Schadenbearbeitung und deren Abläufe optimieren. Betrugsbekämpfung wird zudem die Inszenierung von Unfällen durch die minutengenaue Aufzeichnung der Fahrdaten verhindert. [ 78 ] Fahrerassistenzsysteme (ADAS) sollen die Versicherungsbranche durch leistungsfähige Technologien zur Bekämpfung von Betrug effizienter und wirtschaftlicher gestalten. Im September 2016 veröffentlichte die NHTSA die „Federal Automated Vehicles Policy“, die die Richtlinien des US-Verkehrsministeriums für hochautomatisierte Fahrzeuge (HAV) beschreibt – von Fahrzeugen mit ADAS-Funktionen bis hin zu autonomen Fahrzeugen .
Ethische Probleme und aktuelle Lösungsansätze
Im März 2014 kündigte die National Highway Traffic Safety Administration (NHTSA) des US-Verkehrsministeriums an, dass ab Mai 2018 alle Neufahrzeuge unter 4.500 kg (10.000 Pfund) mit Rückfahrkameras ausgestattet sein müssen. Diese Regelung wurde vom Kongress im Rahmen des Cameron-Gulbransen-Gesetzes zur Verkehrssicherheit von Kindern aus dem Jahr 2007 beschlossen. [ 79 ] Das Gesetz ist nach dem zweijährigen Cameron Gulbransen benannt. Camerons Vater hatte den kleinen Jungen in der Einfahrt der Familie übersehen und war deshalb mit seinem Geländewagen rückwärts überfahren. [ 80 ]
Die Entwicklung des autonomen Fahrens geht mit ethischen Bedenken einher. Die frühesten moralischen Probleme im Zusammenhang mit autonomem Fahren lassen sich bis in die Zeit der Straßenbahn zurückverfolgen. Das Trolley-Problem ist eines der bekanntesten ethischen Probleme. Es wurde 1967 von der englischen Philosophin Philippa Foot eingeführt und stellt die Frage: Was soll der Fahrer tun, wenn die Bremse der Straßenbahn versagt und sich fünf Personen vor ihm befinden? Er kann geradeaus fahren und die fünf Personen vor ihm töten oder auf das Nebengleis ausweichen und den Fußgänger töten. [ 81 ] Vor der Entwicklung autonomer Fahrzeuge blieb das Trolley-Problem ein ethisches Dilemma zwischen Utilitarismus und deontologischer Ethik. Mit dem Fortschritt von Fahrerassistenzsystemen (ADAS) wird das Trolley-Problem jedoch zu einem Thema, das bei der Programmierung selbstfahrender Autos berücksichtigt werden muss. Die Unfälle, denen autonome Fahrzeuge ausgesetzt sein könnten, ähneln denen im Trolley-Problem. [ 82 ] Obwohl ADAS Fahrzeuge im Allgemeinen sicherer machen als rein von Menschen gesteuerte Autos, sind Unfälle nicht immer vermeidbar. [ 82 ] Dies wirft Fragen auf wie: „Wessen Leben sollte im Falle eines unvermeidlichen Unfalls Priorität haben?“ oder „Welches universelle Prinzip sollte für diese ‚Absturzalgorithmen‘ gelten?“

Viele Forscher arbeiten an Lösungen für die ethischen Bedenken im Zusammenhang mit Fahrerassistenzsystemen (ADAS). Beispielsweise ermöglicht der Ansatz der künstlichen Intelligenz (KI) Computern, menschliche Ethik zu erlernen, indem ihnen Daten über menschliches Handeln zugeführt werden. [ 83 ] Diese Methode ist hilfreich, wenn die Regeln nicht formuliert werden können, da der Computer die ethischen Elemente selbstständig erkennen und verstehen kann, ohne explizit programmieren zu müssen, ob eine Handlung ethisch vertretbar ist. [ 84 ] Dieser Ansatz hat jedoch seine Grenzen. Viele menschliche Handlungen erfolgen beispielsweise aus Selbsterhaltungstrieb, was zwar realistisch, aber nicht ethisch ist; die Eingabe solcher Daten in den Computer kann nicht garantieren, dass dieser das ideale Verhalten erfasst. [ 85 ] Darüber hinaus müssen die Daten, die einer künstlichen Intelligenz zugeführt werden, sorgfältig ausgewählt werden, um unerwünschte Ergebnisse zu vermeiden. [ 85 ]
Eine weitere bemerkenswerte Methode ist der von Noah J. Goodall vorgeschlagene dreiphasige Ansatz. Dieser Ansatz erfordert zunächst ein System, das in Absprache mit Automobilherstellern, Verkehrsingenieuren, Juristen und Ethikern entwickelt und transparent gestaltet wird. [ 85 ] In der zweiten Phase lernt die künstliche Intelligenz menschliche Ethik, wobei sie an das in Phase eins etablierte System gebunden ist. [ 85 ] Schließlich sollte das System kontinuierliches, für Menschen verständliches Feedback liefern. [ 85 ]
Bewertungen
Verbraucherberichte
Im Oktober 2023 bewertete Consumer Reports 17 „aktive Fahrassistenzsysteme“. [ 86 ] Ihre Kriterien waren: [ 86 ]
- Fähigkeiten und Leistung
- Löschen Sie den Zustand, wenn die Verwendung sicher ist.
- Benutzerfreundlichkeit
- Den Fahrer bei der Stange halten
- Fahrer reagiert nicht
Ihre Bewertungen lauteten: [ 86 ]
| Bewertung | Hersteller | System |
|---|---|---|
| 84 | Ford/Lincoln | BlueCruise |
| 75 | Chevrolet/GMC/Cadillac | Super Cruise |
| 72 | Mercedes-Benz | Fahrerassistenz |
| 69 | BMW | Fahrassistenzprofi |
| 65 | Lexus/Toyota | Safety System+ 3.0/Safety Sense 3.0 |
| 63 | Nissan/Infiniti | ProPILOT Assist 2.0 |
| 62 | Volkswagen/Audi | Reiseassistent/Adaptiver Geschwindigkeitsassistent mit Spurführung |
| 61 | Tesla | Autopilot |
| 59 | Klar | Autobahnhilfe |
| 59 | Rivian | Autobahnhilfe |
| 59 | Hyundai/Kia/Genesis | Autobahnfahrassistent 2 |
| 59 | Subaru | Erweiterter adaptiver Tempomat mit Spurzentrierungsassistent |
| 58 | Nissan/Infiniti | ProPILOT Assist |
| 58 | Honda/Acura | Sensorik/AcuraWatch |
| 53 | Jaguar/Land Rover | Adaptiver Tempomat mit Lenkunterstützung |
| 53 | Volvo/Polestar | Pilot Assist |
| 47 | Hyundai/Kia/Genesis | Autobahnfahrassistent |
Versicherungsinstitut für Straßenverkehrssicherheit
Im März 2024 veröffentlichte das amerikanische Insurance Institute for Highway Safety (IIHS) seine ersten „Bewertungen zum Schutz vor Teilautomatisierung“. [ 87 ] Die Kriterien hierfür waren: [ 88 ]
- Die adaptive Geschwindigkeitsregelung wird nach einem längeren Stillstand oder wenn der Fahrer nicht auf die Straße achtet, nicht automatisch wieder aufgenommen.
- Automatische Spurwechsel müssen vom Fahrer eingeleitet oder bestätigt werden.
- Die Automatisierungsfunktionen können nicht genutzt werden, wenn der Sicherheitsgurt nicht angelegt ist.
- Automatisierungsfunktionen können nicht genutzt werden, wenn die automatische Notbremsung oder der Spurhalteassistent deaktiviert sind.
- Die Sicherheitsvorkehrung verlangsamt das Fahrzeug, benachrichtigt den Hersteller und deaktiviert die Automatisierung für den Rest der Fahrt.
- Die Spurzentrierung hindert den Fahrer nicht am Lenken.
- Überwacht sowohl die Blick- als auch die Handposition des Fahrers.
- Nutzt verschiedene Arten von sich schnell steigernden Warnmeldungen, um die Aufmerksamkeit des Fahrers zu erregen.
Die Bewertungen lauteten (kein System erhielt die Bewertung "gut"): [ 88 ]
| Bewertung | Hersteller | System |
|---|---|---|
| Akzeptabel | Lexus | Teamkollege mit Advanced Drive |
| Marginal | General Motors | Super Cruise |
| Marginal | Nissan | ProPILOT Assist mit Navi-Link |
| Arm | BMW | Aktiver Fahrassistent Pro |
| Arm | Ford | BlueCruise |
| Arm | Ford | Adaptive Geschwindigkeitsregelung mit Stop&Go-Funktion und Spurhalteassistent |
| Arm | Genesis | Autobahnfahrassistent 2 |
| Arm | Genesis | Intelligente Geschwindigkeitsregelung/Spurfolgeassistent |
| Arm | Lexus | Dynamischer Radar-Tempomat mit Spurführungsassistent |
| Arm | Mercedes-Benz | Aktiver Abstands-Assistent DISTRONIC mit aktivem Lenk-Assistenten |
| Arm | Nissan | ProPILOT Assist 2.0 |
| Arm | Tesla | Autopilot , Version 2023.7.10 |
| Arm | Tesla | Vollständiges autonomes Fahren (Beta), Version 2023.7.10 |
| Arm | Volvo | Pilot Assist |
Zukunft
Intelligente Transportsysteme (ITS) ähneln stark Fahrerassistenzsystemen (ADAS), gehen aber über die automatische Verkehrssteuerung hinaus und umfassen alle Einrichtungen, die Menschen sicher befördern, wie beispielsweise den öffentlichen Nahverkehr . [ 85 ] Bei ITS wird die Transporttechnologie in die städtische Infrastruktur integriert. [ 89 ] Dies führt zur Entstehung einer „intelligenten Stadt“. [ 89 ] Diese Systeme fördern die aktive Sicherheit, indem sie die Effizienz der Straßen steigern und im Durchschnitt die Kapazität um 22,5 % erhöhen. [ 89 ]
Laut einer Studie aus dem Jahr 2008 haben ADAS zu dieser Erhöhung der aktiven Sicherheit beigetragen. ITS nutzen ein breites Spektrum an Kommunikationstechnologien, darunter drahtlose und traditionelle Technologien, um die Produktivität zu steigern. [ 85 ]
Ein Entwurf für eine ADAS-Verordnung mit dem Namen Fahrerassistenzsysteme (DCAS) [ 90 ] würde freihändiges Fahren ermöglichen, birgt jedoch das Risiko mangelnder Aufmerksamkeit. [ 91 ] Eine solche DCAS-Verordnung würde Systeme wie Tesla FSD in Europa ermöglichen. [ 92 ] Die UNECE-Verordnung für Fahrerassistenzsysteme sieht vor, dass DCAS so konzipiert sein muss, dass der Fahrer die Fahraufgabe wahrnimmt, die Hände am Lenkrad bleiben und die Blickkontakte des Fahrers überwacht werden. [ 93 ]
Siehe auch
- Mobileye
- EuroFOT
- Verkehrssicherheit
- Integrierte fahrzeugbasierte Sicherheitssysteme
- Intelligentes Transportsystem
- Freisprechfunktion
- Verkehrspsychologie
- Automobilelektronik
- Softwaredefiniertes Fahrzeug (SDV)
Referenzen
- ^ Epstein, Zach (21.07.2016). „Tesla-Autopilot-System zur Vermeidung von Kollisionen: Model-S-Autopilot rettet Mann das Leben“ . BGR . Abgerufen am 26.08.2016 .
- Brookhuis , Karel A.; de Waard, Dick; Janssen, Wiel H. (1. Juni 2001). „Verhaltensauswirkungen von Fahrerassistenzsystemen – Ein Überblick“ . European Journal of Transport and Infrastructure Research . 1 (3). doi : 10.18757/ejtir.2001.1.3.3667 . S2CID 38666182 .
- ^ Abdul Hamid , Umar Zakir; Ahmad Zakuan, Fakhrul Razi; Zulkepli, Khairul; Azmi, Muhammad Zulfaqar; Zamzuri, Hairi; Abdul Rahman, Mohd Azizi; Zakaria, Muhammad (01.12.2017). „Autonomes Notbremssystem mit potenzieller Risikobewertung vor Ort zur Eindämmung von Frontalkollisionen“ . 2017 IEEE-Konferenz zu Systemen, Prozessen und Steuerung (ICSPC) . S. 71–76 . doi : 10.1109/SPC.2017.8313024 . ISBN 978-1-5386-0386-4. S2CID 3882240 .
- ^ Aleksa, Michael; Schaub, Andrea; Erdelean, Isabela; Wittmann, Stephan; Soteropoulos, Aggelos; Fürdös, Alexander (27.06.2024). „Auswirkungsanalyse von Fahrerassistenzsystemen (ADAS) hinsichtlich der Verkehrssicherheit – Berechnung von Reduktionspotenzialen“ . European Transport Research Review . 16 (1): 39. Bibcode : 2024ETRR...16...39A . doi : 10.1186/s12544-024-00654-0 . ISSN 1866-8887 .
- ^ a b Nagpal, Raj Kumar; Cohen, Edo (18.05.2022). „Revolution der Automobilelektronik“ . Embedded . AspenCore . Abgerufen am 19.05.2022 .
- ^ „Sicherheitsgruppen fordern einheitliche Benennung für fortschrittliche Fahrerassistenzsysteme (ADAS)“ . 29. Juli 2022.
- ^ „Verwirrende ADAS-Funktionsnamen: Vorschlag zur Vereinheitlichung der Begriffe über alle Marken hinweg | Team-BHP“ .
- ^ a b „Geschichte der ADAS: von mechanischen Systemen zum softwaredefinierten Auto“ . Juli 2022.
- ^ US2519859A , Teetor, Ralph R., "Geschwindigkeitsregelvorrichtung zur Verhinderung der Betätigung des Gaspedals", ausgestellt am 22.08.1950
- ^ a b Galvani, Marco (04.02.2019). „Geschichte und Zukunft der Fahrerassistenzsysteme“. IEEE Instrumentation & Measurement Magazine . 22 (1): 11–16 . Bibcode : 2019IIMM...22a..11G . doi : 10.1109/MIM.2019.8633345 . ISSN 1941-0123 . S2CID 59600916 .
- ^ Steve (16.04.2025). „ADAS-Kalibrierung verstehen: Was Sie wissen müssen“ . JS Coachworks . Abgerufen am 27.12.2025 .
- ^ Arena, Fabio; Pau, Giovanni (24. Januar 2019). „Ein Überblick über die Fahrzeugkommunikation“ . Future Internet . 11 (2): 27. doi : 10.3390/fi11020027 .
- ^ a b c Shaout, Adnan; Colella, Dominic; Awad, S. (28. Dezember 2011). „Fortschrittliche Fahrerassistenzsysteme – Vergangenheit, Gegenwart und Zukunft“. 2011 siebte Internationale Konferenz für Computertechnik (ICENCO’2011) . S. 72–82 . doi : 10.1109/ICENCO.2011.6153935 . ISBN 978-1-4673-0731-4. S2CID 1622940 .
- ^ a b „Automatisiertes Fahren – Stufen der Fahrautomatisierung sind im neuen SAE International Standard J3016 definiert“ (PDF) . SAE International . 2014. Archiviert vom Original (PDF) am 1. Juli 2018.
- ^ „Nachrüstbare Fahrerassistenzsysteme können Flotten helfen, Kollisionen zu vermeiden“ . FleetOwner . 23. Juli 2019. Abgerufen am 29. September 2025 .
- ^ „Dem Trend immer einen Schritt voraus: 3 wichtige Flottenmanagement-Trends für 2023“ . Forbes . 18. April 2023. Abgerufen am 29. September 2025 .
- ^ "Was ist ADAS?" .
- ^ Mays, Kelsey (04.04.2020). „Welche Autos verfügen 2020 über Funktionen für autonomes Fahren?“ . Cars.com . Abgerufen am 10.10.2020 .
- ^ „Leitfaden für Fahrzeuge mit fortschrittlichen Sicherheitssystemen“ . Consumer Reports . 08.05.2020 . Abgerufen am 10.10.2020 .
- ^ a b c d „Die Gefahr von toten Winkeln | Fahrzeug-Totwinkel – Consumer Reports“ . www.consumerreports.org . Abgerufen am 31.07.2020 .
- ^ „ADAS erklärt: Technologie zur Verbesserung der Fahrzeugsicherheit“ .
- ^ Sahayadhas, Arun; Sundaraj, Kenneth; Murugappan, Murugappan (7. Dezember 2012). „Erkennung von Fahrermüdigkeit mittels Sensoren: Ein Überblick“ . Sensors . 12 ( 12): 16937–16953 . Bibcode : 2012Senso..1216937S . doi : 10.3390/s121216937 . PMC 3571819. PMID 23223151 .
- ^ a b Jabbar, Rateb; Al-Khalifa, Khalifa; Kharbeche, Mohamed; Alhajyaseen, Wael; Jafari, Mohsen; Jiang, Shan (2018). „Echtzeit-Erkennung von Fahrermüdigkeit für Android-Anwendungen mithilfe von Deep Neural Networks“ . Procedia Computer Science . 130 : 400–407 . arXiv : 1811.01627 . doi : 10.1016/j.procs.2018.04.060 . ISSN 1877-0509 .
- ^ a b c "NEW CAR NET, der britische Neuwagenführer :: Lexus-News – LS460 erzielt Weltneuheit in Sachen präventiver Sicherheit :: Links, Newsletter, She Drives, Galerien, Automobilmesse, Fahrberichte, Nutzerbewertungen, Tagesnachrichten, Autovideos, Features, NEWS / REVIEWS, Erste Eindrücke, Motormouth, Blog" . 27.09.2007. Archiviert vom Original am 27.09.2007 . Abgerufen am 31.07.2020 .
- ^ „Warnsystem für Elektrofahrzeuge | Analog Devices“ . www.analog.com . Abgerufen am 31.07.2020 .
- ^ „USA verabschieden lang verzögerte Regelung für ‚leise Autos‘ und verlängern Frist“ . Reuters . 26.02.2018 . Abgerufen am 31.07.2020 .
- ^ a b c „Frontalkollisionswarnsysteme“ . www.safercar.gov . Abgerufen am 31.07.2020 .
- ^ a b c Anonym (17.10.2016). „Intelligente Geschwindigkeitsanpassung (ISA)“ . Mobilität und Verkehr – Europäische Kommission . Archiviert vom Original am 04.04.2017 . Abgerufen am 31.07.2020 .
- ^ a b „Kreuzungsassistent“ . Volkswagen Newsroom . Abgerufen am 31.07.2020 .
- ^ a b c „Spurverlassenswarnung“ . www.safercar.gov . Abgerufen am 31.07.2020 .
- ^ a b c d „Parksensoren: MyCarDoesWhat.org“ . Mein Auto macht was . Abgerufen am 31.07.2020 .
- ^ a b Reina, Giulio; Gentile, Angelo; Messina, Arcangelo (03.04.2015). „Reifendrucküberwachung mittels eines dynamischen modellbasierten Schätzers“. Vehicle System Dynamics . 53 (4): 568–586 . Bibcode : 2015VSD....53..568R . doi : 10.1080/00423114.2015.1008017 . ISSN 0042-3114 . S2CID 53472315 .
- ^ „US-Verkehrsministerium schlägt Regelung zur Sicht nach hinten zum Schutz von Kindern und älteren Menschen vor | Nationale Straßenverkehrssicherheitsbehörde (NHTSA)“ . 03.12.2010. Archiviert vom Original am 14.07.2014.
- ^ a b c Simpson, Sarah; Bruggeman, Dave (November 2015). "Willkommen bei ROSA P |" . rosap.ntl.bts.gov . Abgerufen am 31.07.2020 .
- ^ a b c d Fredriksson, Rikard; Håland, Yngve; Yang, Jikuang (04.06.2001). „Evaluation of a New Pedestrian Head Injury Protection System with a Sensor in the Bumper and Lifting of the Bonnet's Rear Part“ . SAE International . Warrendale, PA.
- MarkVollrath , Susanne Schleicher und Christhard Gelau (19. Dezember 2010). „ Der Einfluss von Tempomat und adaptivem Tempomat auf das Fahrverhalten – Eine Fahrsimulatorstudie“. Accident Analysis & Prevention . 43 ( 3): 1134–1139 . doi : 10.1016/j.aap.2010.12.023 . ISSN 0001-4575 . PMID 21376911 .
- ^ „Leitfaden zur adaptiven Geschwindigkeitsregelung“ . Consumer Reports . Abgerufen am 31.07.2020 .
- ^ a b c „Performance of Antiblock Brakes with Simplified Control Technique (830484 Technical Paper) - SAE MOBILUS“ . saemobilus.sae.org . Februar 1983. doi : 10.4271/830484 . Abgerufen am 31.07.2020 .
- ^ a b Eskandarian, Azim (2012), „Einführung in intelligente Fahrzeuge“, in Eskandarian, Azim (Hrsg.), Handbuch intelligenter Fahrzeuge , London: Springer, S. 1–13 , doi : 10.1007/978-0-85729-085-4_1 , ISBN 978-0-85729-085-4
- ^ a b c „Wie Pre-Collision-Systeme funktionieren“ . HowStuffWorks . 22.04.2009 . Abgerufen am 31.07.2020 .
- ^ a b Hilf, Klaus-Dieter; Matheis, Ingo; Mauss, Jakob; Rauh, Jochen (2010-07-01). „Automatisierte Simulation von Szenarien zur Entwicklung einer Seitenwindstabilisierungsfunktion“ . IFAC Proceedings Volumes . 6. IFAC Symposium on Advances in Automotive Control. 43 (7): 768–772 . doi : 10.3182/20100712-3-DE-2013.00195 . ISSN 1474-6670 .
- ^ a b c „Wie Tempomatsysteme funktionieren“ . HowStuffWorks . 15.01.2001 . Abgerufen am 31.07.2020 .
- ^ a b c „Wie die elektronische Stabilitätskontrolle funktioniert“ . HowStuffWorks . 05.10.2009 . Abgerufen am 31.07.2020 .
- ^ a b c „Der neue Volkswagen Arteon: Innovative Fahrerassistenzsysteme im Detail – Teil 1: Notfallassistent – automatische Hilfe in Notfällen“ . Volkswagen Newsroom . Abgerufen am 31.07.2020 .
- ^ a b c Laukkonen, Jeremy (25.10.2021). „Wie funktionieren Bergabfahrhilfen?“ . Lifewire . Abgerufen am 26.01.2022 .
- ^ a b c „So funktioniert die Berganfahrhilfe“ . HowStuffWorks . 05.10.2009 . Abgerufen am 31.07.2020 .
- ^ a b US 9180908B2 , „Spurhaltesystem und Spurzentrierungssystem“, ausgestellt am 17.11.2011
- ^ Wardlaw, Christian (08.07.2019). „Tech’splaining: What is Lane Centering Assist, How Does It Work?“ . Ride by Kelley Blue Book . Abgerufen am 31.07.2020 .
- ^ a b Habenicht, Stefan; Winner, Hermann; Bone, Sven; Sasse, Fabian; Korzenietz, Peter (5. Juli 2011). „Ein manöverbasiertes Spurwechselassistenzsystem“. 2011 IEEE Intelligent Vehicles Symposium (IV) . S. 375–380 . doi : 10.1109/IVS.2011.5940417 . ISBN 978-1-4577-0890-9. S2CID 9690965 .
- ^ „Hilfe beim Spurwechsel – Ausrüstung der Stufe Fünf“ . 11. Januar 2019. Abgerufen am 31. Juli 2020 .
- ^ „UN-Regelung Nr. 79, Revision 4. Einheitliche Bestimmungen für die Zulassung von Fahrzeugen hinsichtlich ihrer Lenkausrüstung“ (PDF) . Wirtschaftskommission der Vereinten Nationen für Europa. 7. November 2018.
- ^ a b „Regensensor für Windschutzscheibe und Scheibenwischer | Regensensoren für Autos | Safelite“ . www.safelite.com . Abgerufen am 31.07.2020 .
- ^ a b c d „Traktionskontrolle erklärt“ . HowStuffWorks . 07.09.2005 . Abgerufen am 31.07.2020 .
- ^ a b Fan , Chao; He, Siyuan (2017-06-01). „Mikrospiegelbasiertes virtuelles Head-up-Display für Fahrzeuge“. Microsystem Technologies . 23 (6): 1671–1676 . Bibcode : 2017MiTec..23.1671F . doi : 10.1007/s00542-016-2955-7 . ISSN 1432-1858 . S2CID 113241711 .
- ^ a b c Martinelli, Nancy S.; Seoane, Richard (1999-03-19). Lemieux, Dennis H.; Snell, Jr., John R. (Hrsg.). „Automotive night vision system“. Thermosense XXI . 3700 . International Society for Optics and Photonics: 343– 346. Bibcode : 1999SPIE.3700..343M . doi : 10.1117/12.342304 . S2CID 110749370 .
- ^ „Wie Rückfahrkameras funktionieren“ . HowStuffWorks . 23.06.2008 . Abgerufen am 31.07.2020 .
- Kobbert , J.; Kosmas, K.; Khanh, T. Q. (14.11.2018). „ Optimierung blendfreier Fernlichter basierend auf einer Simulation des Landstraßenverkehrs“ . Lighting Research & Technology . 51 (6): 922–936 . doi : 10.1177/1477153518810997 . ISSN 1477-1535 . S2CID 116176211 .
- ^ a b c „Das weltweit erste 360-Grad-Rundumsichtsystem für Automobilanwendungen“ (PDF) . Fijitsu .
- ^ a b c „Clemson Vehicular Electronics Laboratory: Traffic Sign Recognition Systems“ . cecas.clemson.edu . Abgerufen am 31.07.2020 .
- ^ a b c Arena, Fabio; Pau, Giovanni (2019-01-24). „Ein Überblick über die Fahrzeugkommunikation“ . Future Internet . 11 (2): 27. doi : 10.3390/fi11020027 . ISSN 1999-5903 .
- ^ Andrew J. Hawkins (31. Juli 2023). „Freisprecheinrichtung wird immer beliebter – aber ist sie auch sicher?“ . The Verge .Die
- ^ Tesla AI (4. April 2024). „Mehr als 1 Milliarde Meilen mit FSD gefahren “ . X.Die
- ^ a b Am 9. Juni 2023
- ^ a b c „Canalys: 8 % der in Europa verkauften Neuwagen verfügen über autonomes Fahren der Stufe 2“ . TelecomTV . Canalys. 09.09.2019 . Abgerufen am 26.01.2022 .
- ^ „Honda stellt die Technologien der nächsten Generation von Honda SENSING 360 und Honda SENSING Elite vor“ (Pressemitteilung). Japan: Honda. 01.12.2022 . Abgerufen am 13.08.2025 .
- ^ Ramey, Jay (09.05.2022). „Mercedes führt SAE Level 3 Drive Pilot System ein“ . Autoweek . Abgerufen am 21.05.2022 .
- ^ a b „Allgemeine Anordnung zur Meldung von Unfällen | Für Vorfälle mit ADS und ADAS der Stufe 2“ . Verkehrsministerium der Vereinigten Staaten, Nationale Straßenverkehrssicherheitsbehörde . Abgerufen am 15. Juni 2022 .
- ^ Betreff: Ständige Allgemeine Anordnung 2021-01 | Meldung von Vorfällen bei automatisierten Fahrsystemen (ADS) und Fahrerassistenzsystemen der Stufe 2 (PDF) (Bericht). Verkehrsministerium der Vereinigten Staaten, Nationale Straßenverkehrssicherheitsbehörde. 29. Juni 2021. Abgerufen am 13. Juni 2022 .
- ^ a b c d e In re: Erste geänderte ständige allgemeine Anordnung 2021-01 | Meldung von Vorfällen bei automatisierten Fahrsystemen (ADS) und Fahrerassistenzsystemen der Stufe 2 (PDF) (Bericht). Verkehrsministerium der Vereinigten Staaten, Nationale Straßenverkehrssicherheitsbehörde. 5. August 2021. Abgerufen am 13. Juni 2022 .
- ^ „NHTSA veröffentlicht erste Daten zur Sicherheitsleistung fortschrittlicher Fahrzeugtechnologien“ (Pressemitteilung). US-Verkehrsministerium, Nationale Straßenverkehrssicherheitsbehörde. 15. Juni 2022. Abgerufen am 16. Juni 2022 .
- ^ a b c Zusammenfassender Bericht: Ständige Allgemeine Anordnung zur Unfallmeldung für automatisierte Fahrsysteme (PDF) (Bericht). Verkehrsministerium der Vereinigten Staaten, Nationale Straßenverkehrssicherheitsbehörde. Juni 2022. Abgerufen am 16. Juni 2022 .
- ^ a b c Zusammenfassender Bericht: Ständige Allgemeine Anordnung zur Unfallmeldung für Fahrerassistenzsysteme der Stufe 2 (PDF) (Bericht). Verkehrsministerium der Vereinigten Staaten, Nationale Straßenverkehrssicherheitsbehörde. Juni 2022. Abgerufen am 16. Juni 2022 .
- ^ a b c d Helmen, Shaun; Carsten, Oliver (19.09.2019). „Was macht mein Auto?“ (PDF) . Parlamentarischer Beirat für Verkehrssicherheit.
- ^ Griffiths, Hugo (07.05.2021). „Fortschrittliche Fahrerassistenzsysteme: Wie die neueste Fahrzeugsicherheitstechnik getestet wird“ . Auto Express .
- ^ Huetter, John (15.05.2020). „SAE International unterstützt Empfehlungen zur generischen ADAS-Terminologie“ . Repairer Driven News . Abgerufen am 10.10.2020 .
- ^ Voelk, Tom (08.10.2020). „Neue Sicherheitsmerkmale in Autos (oder einfach nur neu für Sie)“ . The New York Times . Abgerufen am 10.10.2020 .
- ^ „InfoComm veröffentlicht AV-Branchenausblick und Trendanalyse für Amerika | Markets Insider“ . markets.businessinsider.com . Abgerufen am 1. August 2020 .
- ^ „Unternehmen für autonome Fahrzeuge bestreiten niedrige Schätzung der Unfallverhütung durch Versicherungsstudie“ . Claims Journal . 09.06.2020 . Abgerufen am 01.08.2020 .
- ^ „S. Rept. 110-275 – CAMERON GULBRANSEN KIDS TRANSPORTATION SAFETY ACT OF 2007“ . Congress.gov .
- ^ „NHTSA veröffentlicht endgültige Regelung zur Nachsichttechnologie | National Highway Traffic Safety Administration“ (PDF) . 31.03.2014. Archiviert vom Original (PDF) am 27.03.2021 . Abgerufen am 04.08.2020 .
- ^ Thomson, Judith Jarvis (1985). „Das Trolley-Problem“. The Yale Law Journal . 94 (6): 1395–1415 . doi : 10.2307/796133 . ISSN 0044-0094 . JSTOR 796133 .
- ^ a b Nyholm, Sven; Smids, Jilles (2016-11-01). „Die Ethik von Unfallalgorithmen für selbstfahrende Autos: ein angewandtes Trolley-Problem?“ . Ethical Theory and Moral Practice . 19 (5): 1275– 1289. doi : 10.1007/s10677-016-9745-2 . ISSN 1572-8447 .
- Russell , Stuart Jonathan (Juli 2019). Künstliche Intelligenz: Ein moderner Ansatz . Pearson. ISBN 978-0-13-461099-3OCLC 1124776132 .
- ^ Goodall, Noah J. (1. Januar 2014). „Ethische Entscheidungsfindung bei Unfällen mit automatisierten Fahrzeugen“. Transportation Research Record: Journal of the Transportation Research Board . 2424 (1): 58–65 . arXiv : 2010.16309 . doi : 10.3141/2424-07 . ISSN 0361-1981 . S2CID 110782698 .
- Tsugawa, Sadayuki (2006-01-01). „TRENDS AND ISSUES IN SAFE DRIVER ASSISTANCE SYSTEMS: Driver Acceptance and Assistance for Elderly Drivers“. IATSS Research . 30 ( 2 ) : 6–18 . doi : 10.1016 / S0386-1112 ( 14 ) 60165-5 . ISSN 0386-1112 .
- ^ a b c „Fords BlueCruise bleibt das von CR am besten bewertete aktive Fahrassistenzsystem“ . Consumer Reports . 17.10.2023 . Abgerufen am 13.03.2024 .
- ^ Hawkins, Andrew J. (12.03.2024). „Eine führende Gruppe für Fahrzeugsicherheit testete 14 teilautomatisierte Systeme – nur eines bestand den Test“ . The Verge . Abgerufen am 13.03.2024 .
- ^ a b „Bewertung der Sicherheitsvorkehrungen für die Teilautomatisierung“ . IIHS-HLDI Crashtests und Verkehrssicherheit . März 2024. Abgerufen am 13.03.2024 .
- Lewicki , Wojciech; Stankiewicz, Bogusław; Olejarz-Wahba, Aleksandra A. (14.11.2019). „Die Rolle intelligenter Transportsysteme in der Entwicklung des Konzepts der Smart City“. Intelligente und grüne Lösungen für Transportsysteme . Fortschritte in intelligenten Systemen und Computing. Band 1091. Cham: Springer International Publishing. S. 26–36 . doi : 10.1007/978-3-030-35543-2_3 . ISBN 978-3-030-35542-5. S2CID 209787449 .
- ^ Die Autoindustrie erhöht den Druck für schwache Sicherheitsvorschriften für Fahrassistenzsysteme in Europa, 23. Juni 2023, ETSC https://etsc.eu/car-industry-piling-on-the-pressure-for-weak-assisted-driving-system-safety-rules-in-europe/
- ^ Aufmerksamkeit des Fahrers beim Fahren während der Nutzung von Fahrerassistenzsystemen, im Auftrag des Verkehrsministeriums (T0305), Oliver Carsten, Mickaël Perrier, Samantha Jamson, Mai 2023 https://eprints.whiterose.ac.uk/201448/1/ADAS%20user%20attentiveness%20report%20final.pdf
- ^ EU beschleunigt Vorschriften für Fahrerassistenzsysteme, die Tesla den Einsatz der FSD-Betaversion in Europa ermöglichen würden, 2. Mai 2023, Cristian Agatie https://www.autoevolution.com/news/eu-speeds-up-driver-assist-regulations-that-would-allow-tesla-to-deploy-fsd-beta-in-europe-214356.html
- Neue UN-Verordnung ebnet den Weg für die Einführung zusätzlicher Fahrerassistenzsysteme, 1. Februar 2024 https://unece.org/media/transport/Vehicle-Regulations/press/387961
Externe Links
- Fahrerassistenzsysteme . Versicherungsinstitut für Straßenverkehrssicherheit (IIHS).