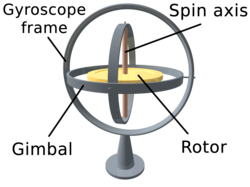
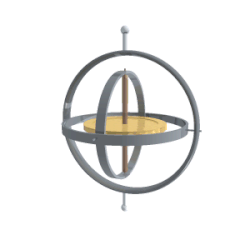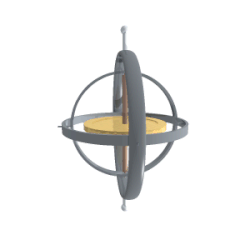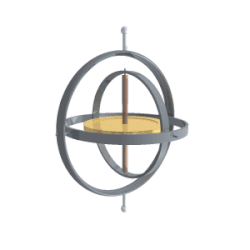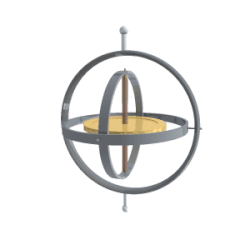
Ein Gyroskop (vom altgriechischen γῦρος gŷros „rund“ und σκοπέω skopéō „sehen“) ist ein Gerät zur Messung oder Beibehaltung von Orientierung und Winkelgeschwindigkeit . [ 1 ] [ 2 ] Es handelt sich um ein rotierendes Rad oder eine Scheibe, deren Rotationsachse (Drehachse) jede beliebige Orientierung annehmen kann. Während der Rotation bleibt die Orientierung dieser Achse aufgrund der Drehimpulserhaltung von Neigung oder Drehung der Halterung unbeeinflusst .
Es existieren auch Gyroskope, die auf anderen Funktionsprinzipien basieren, wie beispielsweise die in elektronischen Geräten verwendeten, in Mikrochips integrierten MEMS-Gyroskope (manchmal auch Gyrometer genannt ), Festkörper- Ringlaser , Faseroptik-Gyroskope und das extrem empfindliche Quantengyroskop . [ 3 ]
Anwendungsgebiete von Gyroskopen sind unter anderem Trägheitsnavigationssysteme , wie beispielsweise im Hubble-Weltraumteleskop oder im Inneren des Stahlrumpfs eines U-Boots. Aufgrund ihrer Präzision werden Gyroskope auch in Kreiseltheodoliten zur Richtungsbestimmung im Tunnelbau eingesetzt. [ 4 ] Gyroskope können zum Bau von Kreiselkompassen verwendet werden, die Magnetkompasse ergänzen oder ersetzen (in Schiffen, Flugzeugen und Raumfahrzeugen sowie in Fahrzeugen allgemein), zur Stabilisierung beitragen (Fahrräder, Motorräder und Schiffe; bekannt als Gyrostabilisierung ) oder als Bestandteil eines Trägheitsnavigationssystems dienen .
MEMS-Gyroskope (mikroelektromechanische Systeme) sind in einigen Unterhaltungselektronikgeräten , wie zum Beispiel Smartphones, beliebt .
Beschreibung und Diagramm


Ein Gyroskop ist ein Instrument, bestehend aus einem Rad, das in zwei oder drei kardanischen Aufhängungen mit Schwenkgelenken gelagert ist und sich um eine Achse drehen kann. Drei kardanische Aufhängungen, die übereinander mit orthogonalen Drehachsen angeordnet sind, ermöglichen es, dass die Ausrichtung des Rades in der innersten Aufhängung unabhängig von der räumlichen Ausrichtung seiner Lagerung bleibt.
Bei einem Gyroskop mit zwei Kardanringen ist der äußere Kardanring, der den Gyroskoprahmen bildet, so montiert, dass er sich um eine Achse in seiner eigenen, durch die Halterung vorgegebenen Ebene drehen kann. Dieser äußere Kardanring besitzt einen Freiheitsgrad in der Rotation, seine Achse selbst jedoch keinen. Der zweite (innere) Kardanring ist im Gyroskoprahmen (äußeren Kardanring) so montiert, dass er sich um eine Achse in seiner eigenen Ebene drehen kann, die stets senkrecht zur Drehachse des Gyroskoprahmens (äußeren Kardanrings) steht. Dieser innere Kardanring besitzt zwei Freiheitsgrade in der Rotation.
Die Achse des rotierenden Rades (des Rotors) definiert die Drehachse. Der Rotor ist so konstruiert, dass er sich um eine Achse dreht, die stets senkrecht zur Achse des inneren Kardanrings steht. Somit besitzt der Rotor drei Rotationsfreiheitsgrade und seine Achse zwei. Auf eine auf die Eingangsachse wirkende Kraft reagiert der Rotor mit einer Reaktionskraft auf die Ausgangsachse.
Das Schwungrad eines Kreisels rollt oder bremst um die Ausgangsachse, je nachdem, ob die Ausgangskardanringe frei oder fest angeordnet sind. Ein Beispiel für Geräte mit frei gelagerten Ausgangskardanringen sind Lageregelungskreisel, die zur Erfassung und Messung der Nick-, Roll- und Gierwinkel von Raumfahrzeugen oder Flugzeugen eingesetzt werden.

Der Schwerpunkt des Rotors kann sich in einer festen Position befinden. Der Rotor dreht sich gleichzeitig um eine Achse und kann um die beiden anderen Achsen oszillieren. Er kann sich um den festen Punkt in jede beliebige Richtung drehen (abgesehen vom durch die Rotorrotation bedingten Widerstand). Bei manchen Gyroskopen werden ein oder mehrere Elemente durch mechanische Äquivalente ersetzt. Beispielsweise kann der rotierende Rotor in einer Flüssigkeit aufgehängt sein, anstatt kardanisch gelagert zu sein. Ein Steuermomentgyroskop (CMG) ist ein Beispiel für ein Gerät mit festem Ausgangsdrehpunkt, das in Raumfahrzeugen eingesetzt wird, um mithilfe der Kreiselkraft einen gewünschten Lagewinkel oder eine gewünschte Ausrichtung zu halten.
In bestimmten Sonderfällen kann die äußere Kardanaufhängung (oder eine gleichwertige Konstruktion) weggelassen werden, sodass der Rotor nur zwei Freiheitsgrade aufweist. In anderen Fällen kann der Schwerpunkt des Rotors gegenüber der Schwingungsachse versetzt sein, wodurch Schwerpunkt und Aufhängepunkt des Rotors nicht übereinstimmen.
Geschichte

Frühere ähnliche Geräte
Ein Gyroskop ist im Prinzip ein Kreisel , der mit zwei kardanischen Aufhängungen kombiniert ist . Kreisel wurden in vielen verschiedenen Kulturen erfunden, darunter im antiken Griechenland, Rom und China. [ 5 ] Die meisten von ihnen wurden jedoch nicht als Instrumente eingesetzt.
Das erste bekannte Gerät, das einem Gyroskop ähnelte (das „Wirbelspekulum“ oder „Sersons Spekulum“), wurde 1743 von John Serson erfunden. Es wurde als Nivelliergerät verwendet, um den Horizont bei nebligen oder dunstigen Bedingungen zu lokalisieren.
Das erste Instrument, das einem Gyroskop ähnelte, wurde von Johann Bohnenberger aus Deutschland entwickelt, der es 1817 erstmals beschrieb. Zunächst nannte er es die „Maschine“. [ 6 ] [ 7 ] [ 8 ] Bohnenbergers Maschine basierte auf einer rotierenden, massiven Kugel. [ 9 ] 1832 entwickelte der Amerikaner Walter R. Johnson ein ähnliches Gerät, das auf einer rotierenden Scheibe basierte. [ 10 ] [ 11 ] Der französische Mathematiker Pierre-Simon Laplace , der an der École Polytechnique in Paris lehrte, empfahl die Maschine als Lehrmittel, wodurch sie die Aufmerksamkeit von Léon Foucault erregte . [ 12 ]
Foucaults Gyroskop
Im Jahr 1852 nutzte Foucault es in einem Experiment, um die Erdrotation zu demonstrieren. [ 13 ] [ 14 ]
Es war Foucault, der dem Gerät seinen modernen Namen gab, in einem Experiment, um die Erdrotation (griechisch skopeein „sehen“) zu beobachten (griechisch gyros „Kreis, Rotation“), [ 15 ] [ 16 ] die in den 8 bis 10 Minuten sichtbar war, bevor die Reibung den rotierenden Rotor verlangsamte.
Vermarktung
In den 1860er Jahren ermöglichte die Entwicklung von Elektromotoren die unbegrenzte Rotation eines Kreiselkompasses. Dies führte zu den ersten Prototypen von Kursanzeigern und einem deutlich komplexeren Gerät, dem Kreiselkompass . Der erste funktionsfähige Kreiselkompass wurde 1904 von dem deutschen Erfinder Hermann Anschütz-Kaempfe patentiert . [ 17 ] Der Amerikaner Elmer Sperry legte noch im selben Jahr mit seinem eigenen Entwurf nach, und andere Nationen erkannten bald die militärische Bedeutung der Erfindung – in einer Zeit, in der die Seemacht das wichtigste Maß für militärische Stärke war – und gründeten ihre eigenen Kreiselkompass-Industrien. Die Sperry Gyroscope Company expandierte rasch und lieferte auch Stabilisatoren für Flugzeuge und Schiffe, und andere Kreiselkompass-Entwickler folgten diesem Beispiel. [ 18 ]
Um 1911 begann die LT Hurst Mfg Co. aus Indianapolis mit der Produktion des „Hurst-Gyroskops“, eines Spielzeuggyroskops mit Zugmechanismus und Sockel. Die Herstellung wurde später an die Chandler Mfg Co. (weiterhin unter der Marke Hurst) übertragen. Das Produkt wurde später in „Chandler-Gyroskop“ umbenannt, vermutlich weil die Chandler Mfg Co. die Rechte daran übernahm. Chandler produzierte das Spielzeug bis zur Übernahme durch TEDCO Inc. im Jahr 1982. Das Gyroskop wird noch heute von TEDCO hergestellt. [ 19 ] [ 20 ]
In den ersten Jahrzehnten des 20. Jahrhunderts versuchten andere Erfinder (erfolglos), Gyroskope als Grundlage für frühe Blackbox -Navigationssysteme zu nutzen, indem sie eine stabile Plattform schufen, von der aus präzise Beschleunigungsmessungen durchgeführt werden konnten (um die Notwendigkeit der Positionsbestimmung mittels Sternnavigation zu umgehen). Ähnliche Prinzipien wurden später bei der Entwicklung von Trägheitsnavigationssystemen für ballistische Raketen angewendet . [ 21 ]
Während des Zweiten Weltkriegs wurde das Gyroskop zur Hauptkomponente von Zielfernrohren für Flugzeuge und Flugabwehrkanonen. [ 22 ] Nach dem Krieg führte der Wettlauf um die Miniaturisierung von Gyroskopen für Lenkflugkörper und Waffennavigationssysteme zur Entwicklung und Herstellung sogenannter Zwerggyroskope mit einem Gewicht von unter 85 g und einem Durchmesser von etwa 2,5 cm. Einige dieser miniaturisierten Gyroskope erreichten innerhalb von weniger als 10 Sekunden eine Drehzahl von 24.000 Umdrehungen pro Minute. [ 23 ]
Gyroskope stellen nach wie vor eine technische Herausforderung dar. Beispielsweise müssen die Achslager extrem präzise sein. Um eine Genauigkeit von besser als einem Zoll (2,5 nm) zu erreichen, wird den Lagern bewusst eine geringe Reibung zugeführt. [ 24 ]

Dreiachsige MEMS-basierte Gyroskope werden auch in tragbaren elektronischen Geräten wie Tablets [ 25 ] , Smartphones [ 26 ] und Smartwatches [ 27 ] eingesetzt . Sie erweitern die bereits in früheren Gerätegenerationen vorhandene dreiachsige Beschleunigungsmessung. Zusammen ermöglichen diese Sensoren eine Bewegungserfassung mit sechs Komponenten: Beschleunigungsmesser für die X-, Y- und Z-Achse sowie Gyroskope zur Messung von Ausmaß und Geschwindigkeit der Rotation im Raum (Rollen, Nicken und Gieren). Einige Geräte [28, 29 ] verfügen zusätzlich über ein Magnetometer zur Bestimmung absoluter Winkel relativ zum Erdmagnetfeld. Neuere MEMS-basierte Inertialmesseinheiten integrieren bis zu alle neun Messachsen in einem einzigen integrierten Schaltkreis und bieten so eine kostengünstige und weit verbreitete Bewegungserfassung [ 30 ] .
Prinzipien der Gyroskopie
Alle rotierenden Objekte weisen gyroskopische Eigenschaften auf. Die wichtigsten Eigenschaften, die ein Objekt bei jeder gyroskopischen Bewegung erfahren kann, sind die Starrheit im Raum und die Präzession .
Starrheit im Raum
Die Starrheit im Raum beschreibt das Prinzip, dass ein Gyroskop in seiner Position auf der Ebene, in der es sich dreht, unbeeinflusst von der Erdrotation bleibt, wie beispielsweise ein rotierendes Fahrradrad. Frühe Formen von Gyroskopen (damals noch nicht unter diesem Namen bekannt) wurden verwendet, um dieses Prinzip zu demonstrieren. [ 31 ]
Präzession
Ein einfacher Fall der Präzession, auch als stationäre Präzession bezeichnet, kann durch die folgende Beziehung zu einem Moment beschrieben werden :

Hierbei steht für die Präzession, für den Spin, für den Nutationswinkel und für das Trägheitsmoment entlang der jeweiligen Achse. Diese Beziehung gilt nur, wenn die Momente entlang der Y- und Z-Achse gleich null sind.


Die Gleichung lässt sich weiter vereinfachen, indem man berücksichtigt, dass die Winkelgeschwindigkeit entlang der z-Achse gleich der Summe aus Präzession und Spin ist: , wobei die Winkelgeschwindigkeit entlang der z-Achse darstellt.


oder

Die gyroskopische Präzession ist drehmomentinduziert. Sie beschreibt die Änderungsrate des Drehimpulses, die durch das angelegte Drehmoment hervorgerufen wird. Präzession führt zu kontraintuitiven dynamischen Phänomenen, wie beispielsweise dem Umkippen eines Kreisels . In der Luft- und Raumfahrt wird die Präzession zur Erfassung von Lage- und Richtungsänderungen eingesetzt.
Zeitgenössische Verwendungen
Steadicam
Für die Dreharbeiten zum Film „ Die Rückkehr der Jedi-Ritter“ (1983) wurde ein Steadicam- System in Kombination mit zwei Gyroskopen zur zusätzlichen Stabilisierung eingesetzt, um die Hintergrundaufnahmen für die Verfolgungsjagd mit den Speederbikes zu filmen . Steadicam-Erfinder Garrett Brown führte die Kameraführung durch, indem er durch einen Redwood-Wald ging und die Kamera mit einem Bild pro Sekunde laufen ließ. Die Projektion mit 24 Bildern pro Sekunde erweckte den Eindruck, mit halsbrecherischer Geschwindigkeit durch die Luft zu fliegen. [ 33 ] [ 34 ]
Kursanzeiger
Der Kursanzeiger bzw. das Richtungsgyroskop besitzt eine horizontal ausgerichtete Drehachse, die nach Norden zeigt. Im Gegensatz zu einem Magnetkompass sucht er nicht automatisch nach Norden. Bei der Verwendung in einem Flugzeug driftet er beispielsweise langsam von Norden ab und muss daher regelmäßig mithilfe eines Magnetkompasses neu ausgerichtet werden. [ 35 ]
Kreiselkompass
Im Gegensatz zu einem Richtungskreisel oder Kursanzeiger sucht ein Kreiselkompass nach Norden. Er erfasst die Erdrotation um ihre Achse und peilt den geografischen Norden an, nicht den magnetischen . Kreiselkompasse verfügen üblicherweise über eine eingebaute Dämpfung, um ein Überschwingen bei der Neukalibrierung nach plötzlichen Bewegungen zu verhindern.
Beschleunigungsmesser
Durch Bestimmung der Beschleunigung eines Objekts und Integration über die Zeit lässt sich dessen Geschwindigkeit berechnen. Durch erneute Integration kann die Position ermittelt werden. Der einfachste Beschleunigungsmesser besteht aus einem horizontal frei beweglichen Gewicht, das an einer Feder und einem Gerät zur Messung der Federspannung befestigt ist. Eine Verbesserung lässt sich durch eine Gegenkraft erzielen, die das Gewicht zurückdrückt und die Kraft misst, die benötigt wird, um die Bewegung des Gewichts zu verhindern. Eine komplexere Konstruktion besteht aus einem Gyroskop mit einem Gewicht auf einer der Achsen. Das Gerät reagiert auf die vom beschleunigten Gewicht erzeugte Kraft, indem es diese integriert und so die Geschwindigkeit berechnet. [ 36 ]
Variationen
Gyrostat

Ein Gyrostat besteht aus einem massiven Schwungrad, das in einem festen Gehäuse verborgen ist. [ 37 ] [ 38 ] Sein Verhalten auf einem Tisch oder bei verschiedenen Aufhängungs- und Lagerungsarten veranschaulicht die bemerkenswerte Umkehrung der üblichen Gesetze des statischen Gleichgewichts aufgrund des gyrostatischen Verhaltens des unsichtbaren, im Inneren befindlichen Schwungrads bei schneller Rotation. Der erste Gyrostat wurde von Lord Kelvin entworfen , um den komplexeren Bewegungszustand eines rotierenden Körpers zu veranschaulichen, der sich frei auf einer horizontalen Ebene bewegen kann, wie beispielsweise ein Kreisel auf dem Bürgersteig oder ein Fahrrad auf der Straße. [ 39 ] Kelvin [ 40 ] nutzte Gyrostaten auch zur Entwicklung mechanischer Theorien zur Elastizität von Materie und Äther. [ 41 ] In der modernen Kontinuumsmechanik existieren verschiedene Modelle, die auf den Ideen von Lord Kelvin basieren. Sie stellen einen speziellen Typ von Cosserat-Theorien dar (die erstmals von Eugène und François Cosserat vorgeschlagen wurden ), welche zur Beschreibung künstlich hergestellter intelligenter Materialien sowie anderer komplexer Medien verwendet werden können. Eine dieser Theorien, das sogenannte Kelvin-Medium, besitzt in der Nähe des Zustands der magnetischen Sättigung in der Näherung der Quasimagnetostatik dieselben Gleichungen wie magnetische Isolatoren. [ 42 ]
In der heutigen Zeit wird das Gyrostat-Konzept bei der Konstruktion von Lageregelungssystemen für Raumfahrzeuge und Satelliten im Orbit eingesetzt. [ 43 ] Beispielsweise verfügte die Raumstation Mir über drei Paare intern montierter Schwungräder, sogenannte Gyrodyne oder Steuermomentgyroskope . [ 44 ]
In der Physik gibt es mehrere Systeme, deren dynamische Gleichungen den Bewegungsgleichungen eines Gyroskops ähneln. [ 45 ] Beispiele hierfür sind ein Festkörper mit einem Hohlraum, der mit einer reibungsfreien, inkompressiblen, homogenen Flüssigkeit gefüllt ist, [ 46 ] die statische Gleichgewichtskonfiguration eines beanspruchten elastischen Stabes in der Elastica-Theorie , [ 47 ] die Polarisationsdynamik eines Lichtimpulses, der sich durch ein nichtlineares Medium ausbreitet, [ 48 ] das Lorenz-System in der Chaostheorie [ 49 ] und die Bewegung eines Ions in einem Penningfallen- Massenspektrometer. [ 50 ]
MEMS-Gyroskop
Ein mikroelektromechanisches System (MEMS)-Gyroskop ist ein miniaturisiertes Gyroskop, das in elektronischen Geräten eingesetzt wird. Es basiert auf dem Prinzip des Foucaultschen Pendels und verwendet ein vibrierendes Element. Diese Art von Gyroskop wurde zunächst in militärischen Anwendungen verwendet, findet aber mittlerweile zunehmend auch kommerzielle Anwendung. [ 51 ]
HRG
Das halbkugelförmige Resonatorgyroskop (HRG), auch Weinglasgyroskop [ 52 ] oder Pilzgyroskop genannt, verwendet eine dünne, halbkugelförmige Festkörperschale, die durch einen dicken Stiel verankert ist. Diese Schale wird durch elektrostatische Kräfte, die von direkt auf separaten, die Schale umgebenden Quarzglasstrukturen aufgebrachten Elektroden erzeugt werden, zu einer Biegeresonanz angeregt. Der gyroskopische Effekt beruht auf der Trägheit der stehenden Biegewellen. [ 53 ]
VSG oder CVG
Ein Schwingstrukturgyroskop (VSG), auch Coriolis-Schwingungsgyroskop (CVG) genannt [ 54 ] , verwendet einen Resonator aus verschiedenen Metalllegierungen. Es nimmt eine Position zwischen dem ungenauen, kostengünstigen MEMS-Gyroskop und dem genaueren, aber teureren faseroptischen Gyroskop ein. Die Genauigkeit wird durch den Einsatz von Materialien mit geringer Eigendämpfung, die Vakuumisierung des Resonators und digitale Elektronik verbessert, um die temperaturabhängige Drift und Instabilität der Steuersignale zu reduzieren. [ 55 ]
Hochwertige Weinglasresonatoren werden für Präzisionssensoren wie HRG verwendet. [ 56 ]
DTG
Ein dynamisch abgestimmtes Gyroskop (DTG) ist ein Rotor, der über ein Kugelgelenk mit Biegegelenken aufgehängt ist. [ 57 ] Die Steifigkeit der Biegefeder ist unabhängig von der Drehzahl. Die dynamische Trägheit (aus der gyroskopischen Reaktionswirkung) des Kardanrings bewirkt jedoch eine negative Federsteifigkeit, die proportional zum Quadrat der Drehzahl ist (Howe und Savet, 1964; Lawrence, 1998). Daher heben sich bei einer bestimmten Drehzahl, der sogenannten Abstimmdrehzahl, die beiden Momente gegenseitig auf, wodurch der Rotor vom Drehmoment befreit wird – eine notwendige Bedingung für ein ideales Gyroskop.
Ringlasergyroskop
Ein Ringlasergyroskop nutzt den Sagnac-Effekt zur Messung der Rotation, indem es das sich verschiebende Interferenzmuster eines in zwei separate Strahlen aufgespaltenen Strahls misst, die sich in entgegengesetzte Richtungen um den Ring bewegen.
When the Boeing 757-200 entered service in 1983, it was equipped with the first suitable ring laser gyroscope. This gyroscope took many years to develop, and the experimental models went through many changes before it was deemed ready for production by the engineers and managers of Honeywell and Boeing. It was an outcome of the competition with mechanical gyroscopes, which kept improving. The reason Honeywell, of all companies, chose to develop the laser gyro was that they were the only one that did not have a successful line of mechanical gyroscopes, so they would not be competing against themselves. The first problem they had to solve was that with laser gyros rotations below a certain minimum could not be detected at all, due to a problem called "lock-in", whereby the two beams act like coupled oscillators and pull each other's frequencies toward convergence and therefore zero output. The solution was to shake the gyro rapidly so that it never settled into lock-in. Paradoxically, too regular of a dithering motion produced an accumulation of short periods of lock-in when the device was at rest at the extremities of its shaking motion. This was cured by applying a random white noise to the vibration. The material of the block was also changed from quartz to a new glass ceramic Cer-Vit, made by Owens Corning, because of helium leaks.[58]
Fiber optic gyroscope
A fiber optic gyroscope also uses the interference of light to detect mechanical rotation. The two-halves of the split beam travel in opposite directions in a coil of fiber optic cable as long as 5 km. Like the ring laser gyroscope, it makes use of the Sagnac effect.[59]
London moment
A London moment gyroscope relies on the quantum-mechanical phenomenon, whereby a spinning superconductor generates a magnetic field whose axis lines up exactly with the spin axis of the gyroscopic rotor. A magnetometer determines the orientation of the generated field, which is interpolated to determine the axis of rotation. Gyroscopes of this type can be extremely accurate and stable. For example, those used in the Gravity Probe B experiment measured changes in gyroscope spin axis orientation to better than 0.5 milliarcseconds (1.4×10⁻⁷ degrees, or about 2,4 × 10⁻⁹ Radiant ) über einen Zeitraum von einem Jahr. [ 60 ] Dies entspricht einem Winkelabstand, der der Breite eines menschlichen Haares aus einer Entfernung von 32 Kilometern (20 Meilen) entspricht. [ 61 ]
Das GP-B-Gyroskop besteht aus einer nahezu perfekt kugelförmigen, rotierenden Masse aus Quarzglas , die als dielektrischer Träger für eine dünne Schicht aus supraleitendem Niob dient . Um die in herkömmlichen Lagern auftretende Reibung zu eliminieren, wird die Rotoranordnung durch das elektrische Feld von sechs Elektroden zentriert. Nach dem anfänglichen Anlaufen durch einen Heliumstrahl, der den Rotor auf 4000 U/min bringt , wird das polierte Gyroskopgehäuse in ein Ultrahochvakuum evakuiert, um den Widerstand des Rotors weiter zu reduzieren. Solange die Aufhängungselektronik mit Strom versorgt wird, ermöglichen die extreme Rotationssymmetrie , die Reibungsfreiheit und der geringe Widerstand, dass sich der Rotor aufgrund seines Drehimpulses etwa 15.000 Jahre lang weiterdreht. [ 62 ]
Ein hochempfindlicher DC-SQUID , der Änderungen bis hinunter zu einem Quant oder etwa 2 × 10⁻⁵ unterscheiden kann.Zur Überwachung des Gyroskops wird eine Feldstärke von −15 Wb verwendet. Eine Präzession (Neigung) der Rotororientierung bewirkt eine Verschiebung des London-Moment-Magnetfelds relativ zum Gehäuse. Das sich bewegende Feld durchdringt eine supraleitende Messschleife, die am Gehäuse befestigt ist, und induziert einen kleinen elektrischen Strom. Dieser Strom erzeugt eine Spannung an einem Shunt-Widerstand, die von einem Mikroprozessor in sphärische Koordinaten umgerechnet wird. Das System ist so ausgelegt, dass das Lorentz-Drehmoment auf den Rotor minimiert wird. [ 63 ] [ 64 ]
Weitere Beispiele
Hubschrauber
Der Hauptrotor eines Hubschraubers wirkt wie ein Kreisel. Seine Bewegung wird durch das Prinzip der Kreiselpräzession beeinflusst. Dieses besagt, dass eine auf einen rotierenden Körper wirkende Kraft ihre maximale Reaktion etwa 90 Grad später hervorruft. Diese Reaktion kann von 90 Grad abweichen, wenn andere, stärkere Kräfte wirken. [ 65 ] Um die Richtung zu ändern, müssen Hubschrauber den Nickwinkel und den Anstellwinkel anpassen. [ 66 ]
Gyro X
Der Gyro X-Prototyp wurde 1967 von Alex Tremulis und Thomas Summers entwickelt. Das Fahrzeug nutzte die Kreiselpräzession für den Zweiradantrieb. Eine Baugruppe aus einem in einem kardanisch aufgehängten Gehäuse unter der Motorhaube montierten Schwungrad fungierte als großes Gyroskop. Das Schwungrad wurde von Hydraulikpumpen in Rotation versetzt, wodurch ein Kreiseleffekt auf das Fahrzeug erzeugt wurde. Ein Präzessionszylinder drehte das Gyroskop, um die Richtung der Präzessionskraft zu ändern und so jegliche Kräfte auszugleichen, die zu einem Ungleichgewicht des Fahrzeugs führten. Der einzigartige Prototyp befindet sich heute im Lane Motor Museum in Nashville, Tennessee. [ 67 ]
Unterhaltungselektronik

Neben ihrer Verwendung in Kompassen, Flugzeugen, Computer-Zeigegeräten usw. finden Gyroskope auch in der Unterhaltungselektronik Anwendung.
Da Gyroskope die Berechnung von Orientierung und Rotation ermöglichen, werden sie von Entwicklern in moderne Technologien integriert. Die Integration des Gyroskops ermöglicht eine präzisere Bewegungserkennung im dreidimensionalen Raum als der zuvor in vielen Smartphones verbaute Beschleunigungsmesser . Gyroskope in Unterhaltungselektronik werden häufig mit Beschleunigungsmessern kombiniert, um eine robustere Richtungs- und Bewegungserkennung zu erzielen. Beispiele für solche Anwendungen sind Smartphones wie das Samsung Galaxy Note 4 [ 68 ] , HTC Titan [ 69 ] , Nexus 5 , iPhone 5s [ 70 ] , Nokia 808 PureView [ 71 ] und Sony Xperia , Peripheriegeräte für Spielkonsolen wie der PlayStation 3-Controller und die Wii-Fernbedienung sowie Virtual-Reality-Headsets wie die Oculus Rift [ 72 ] . Einige Funktionen von Android-Smartphones, wie PhotoSphere oder die 360°-Kamera, sowie die Nutzung von VR-Geräten sind ohne Gyroskopsensor im Gerät nicht möglich [ 73 ] .
Nintendo hat in der Wii -Fernbedienung der Wii-Konsole ein Gyroskop integriert, und zwar durch eine zusätzliche Hardwarekomponente namens „ Wii MotionPlus “. [ 74 ] Dieses Gyroskop ist auch im 3DS , im Wii U GamePad sowie in den Joy-Con- und Pro- Controllern der Nintendo Switch verbaut und erkennt Bewegungen beim Drehen und Schütteln.
Kreuzfahrtschiffe verwenden Gyroskope, um bewegungsempfindliche Geräte wie beispielsweise selbstnivellierende Billardtische auszurichten. [ 75 ]
Ein elektrisch betriebenes Schwungradgyroskop, das in ein Fahrradrad eingebaut ist, wird als Alternative zu Stützrädern verkauft. [ 76 ]
Siehe auch
- Aerotrim
- Beschleunigungsmesser
- Antirollgyroskop
- Einstellungsindikator
- Auswuchtmaschine
- Fahrdynamik von Fahrrädern und Motorrädern
- Gegensteuerung
- Euler-Winkel
- Eric Laithwaite
- Schwungrad
- Gyrocar
- Gyro-Monorail
- Gyroskopisches Trainingsgerät
- Trägheitsmesseinheit
- Magnetometer
- Molekulargyroskop
- Reaktionsrad
- Züge
- Dynamik starrer Körper
- Blinker
- Abbiegekoordinator
- Spinstabilisierung
- Stabilisator
Referenzen
- ^ „Gyroskop“ . Oxford Dictionaries . Archiviert vom Original am 5. Mai 2015. Abgerufen am 4. Mai 2015 .
- ^ Kabai, Sándor (28. September 2007). „Gyroskop“ . Wolfram-Demonstrationsprojekt . Wolfram . Archiviert vom Original am 30. April 2008.
- ^ Tao, W.; Liu, T.; Zheng, R.; Feng, H. (2012). „Ganganalyse mit tragbaren Sensoren“ . Sensors . 12 (2). Basel, Schweiz: 2255–2283 . Bibcode : 2012Senso..12.2255T . doi : 10.3390/ s120202255 . PMC 3304165. PMID 22438763 . Die
- ^ „20 Dinge, die Sie noch nicht über Tunnel wussten“ . Discover . 29. April 2009. Archiviert vom Original am 15. Juni 2009.
- ^ Range, Shannon K'doah; Mullins, Jennifer. „Kurze Geschichte der Gyroskope“ . Archiviert vom Original am 10. Juli 2015.
- ^ Johann GF Bohnenberger (1817) „Beschreibung einer Maschine zur Erläuterung der Gesetze der Umdrehung der Erde um ihre Axe, und der Veränderung der Lage der letzten“ (Beschreibung einer Maschine zur Erklärung der Rotationsgesetze der Erde um ihre Achse und der Änderung ihrer Orientierung), Tübinger Blätter für Naturwissenschaften und Arzneikunde, archiviert am 19. Juli 2011 in der Wayback Machine , Bd. 3, Seiten 72–83.
- ↑ Der französische Mathematiker Poisson erwähnt Bohnenbergers Maschine bereits 1813: Simeon-Denis Poisson (1813) „Mémoire sur un cas particulier du mouvement de rotation des corps pesans“ [Memoiren über einen Spezialfall der Rotationsbewegung massiver Körper], Journal de l'École Polytechnique , Bd. 9, Seiten 247–262. Online verfügbar unter: Ion.org Archiviert am 19. Juli 2011 bei der Wayback Machine
- ^ Wagner, Jörg F.; Trierenberg, Andor (2014), „Die Maschine von Bohnenberger“, in: Stein, Erwin (Hrsg.), Geschichte der theoretischen, materiellen und computergestützten Mechanik – Mathematik trifft Mechanik und Ingenieurwesen , Lecture Notes in Applied Mathematics and Mechanics, Berlin, Heidelberg: Springer, S. 81–100 , doi : 10.1007/978-3-642-39905-3_6 , ISBN 978-3-642-39905-3
- ^ Ein Foto von Bohnenbergers Instrument ist hier online verfügbar: Ion.org Archiviert am 28. September 2007 in der Wayback Machine ION Museum: Die Maschine von Bohnenberger.
- ^ Walter R. Johnson (Januar 1832). „Beschreibung eines Apparats namens Rotascope zur Vorführung verschiedener Phänomene und zur Veranschaulichung bestimmter Gesetze der Drehbewegung“. Archiviert am 19. August 2016 in der Wayback Machine , The American Journal of Science and Art , 1. Serie, Band 21, Nr. 2, Seiten 265–280.
- ^ Zeichnungen von Walter R. Johnsons Gyroskop („Rotascope“) wurden verwendet, um Phänomene in der folgenden Vorlesung zu veranschaulichen: ES Snell (1856) „Über planetarische Störungen“, archiviert am 19. August 2016 bei der Wayback Machine. Board of Regents, Zehnter Jahresbericht des Board of Regents der Smithsonian Institution.... (Washington, DC: Cornelius Wendell, 1856), Seiten 175–190.
- ^ „ION Museum: Die Maschine von Bohnenberger“ . Archiviert vom Original am 28. September 2007. Abgerufen am 24. Mai 2007 .
- ^ L. Foucault (1852) „Sur les phénomènes d'orientation des corps tournants entraînés par un ax fixe à la surface de la terre – Nouveaux signes sensibles du mouvement diurne“ (Über die Phänomene der Orientierung rotierender Körper, die von einer an der Erdoberfläche befestigten Achse entlanggeführt werden – Neue wahrnehmbare Zeichen der täglichen Bewegung), Comptes rendus hebdomadaires des Séances de l'Académie des Sciences (Paris) , Bd. 35, Seiten 424–427. Online verfügbar (auf Französisch): Gallica.bnf.fr Archiviert am 16. Juli 2012 bei der Wayback Machine
- ^ Um 1852 entwickelte Friedrich Fessel, ein deutscher Mechaniker und ehemaliger Gymnasiallehrer, unabhängig ein Gyroskop. Siehe: (1) Julius Plücker (September 1853) „Über die Fessel'sche Rotationsmaschine“, Annalen der Physik , Bd. 166, Nr. 9, Seiten 174–177; (2) Julius Plücker (Oktober 1853) „Noch ein wort über die Fessel’sche Rotationsmaschine“, Annalen der Physik , Bd. 166, Nr. 10, Seiten 348–351; (3) Charles Wheatstone (1864) „On Fessel's gyroscope“, archiviert am 19. August 2016 in der Wayback Machine , Proceedings of the Royal Society of London , Bd. 7, Seiten 43–48.
- ^ The Oxford English Dictionary . Band VI (2. Aufl.). 1989. S. 985. Archiviert vom Original am 15. September 2024. Abgerufen am 11. März 2023 .
- ^ Foucault, Léon (1852b). „Mécanique: Sur les phénomènes d'orientation des corps tournants entraînés par un axe fixe à la surface de la Terre. Nouveaux signes sensibles du mouvement diurne“ . Comptes rendus hebdomadaires des séances de l'Académie des Sciences (auf Französisch). 35 (Woche vom Montag, 27. September 1852). Gauthier-Villars: 427. Archiviert vom Original am 3. Dezember 2022 . Abgerufen am 3. Dezember 2022 .
- ^ Hermann Anschütz-Kaempfe und Friedrich von Schirach, „Kreiselapparat“ (Gyroskop) Deutsches Reichspatent Nr. 182855 (eingereicht am 27. März 1904; ausgestellt am 2. April 1907).
- ^ MacKenzie, Donald. Die Erfindung der Genauigkeit: Eine historische Soziologie der Raketenlenkung . Cambridge: MIT Press, 1990. S. 31–40. ISBN 0-262-13258-3
- ^ Anonym. „TEDCO Toys – Spannende Firmengeschichte, tolle Experimentierkästen“ . Website von TEDCO Toys . O’Reilly Media Inc. Archiviert vom Original am 9. März 2009. Abgerufen am 23. Dezember 2010 .
- ^ „Geschichte des Tedco-Gyroskops“ . Brightfusion Ltd. Abgerufen am 10. Mai 2024 .
- ^ MacKenzie, Donald. Die Erfindung der Genauigkeit: Eine historische Soziologie der Raketenlenkung . Cambridge: MIT Press, 1990. S. 40–42. ISBN 0-262-13258-3
- ^ Der kleine Kreisel, der mit einer Pistole zielt (Archiviert am 10. Juli 2011 in der Wayback Machine von Gold Sanders, Popular Science , Juli 1945)
- ^ Zeitschriften, Hearst (1. März 1954). „Popular Mechanics“ . Hearst Magazines. Archiviert vom Original am 2. Februar 2017.
- ^ Feynman, Gottlieb & Leighton 2013 , S. 148–149.
- ^ „iPad – Modelle vergleichen“ . Apple . Archiviert vom Original am 24. Oktober 2012.
- ^ „iPhone 4 Gyroskop-Teardown“ . 24. Juni 2010. Archiviert vom Original am 24. November 2011. Abgerufen am 11. November 2011 .
- ^ Kelon, Leo (9. September 2014). „Smartwatches: Spezifikationen und Testberichte der führenden Modelle“ . Technologie. BBC News . Archiviert vom Original am 28. August 2015.
- ^ „Die besten Android-Smartphones mit Gyroskop und Beschleunigungssensor“ . AptGadget.com . 24. Juni 2018. Archiviert vom Original am 26. November 2020. Abgerufen am 9. Dezember 2020 .
- ^ „Grundlegende Sensoren in iOS“ . Archiviert vom Original am 23. Juli 2015. Abgerufen am 23. Juli 2015 .
- ^ „LSM9DS0 iNEMO Inertialmodul: 3D-Beschleunigungsmesser, 3D-Gyroskop, 3D-Magnetometer – STMicroelectronics“ . Archiviert vom Original am 23. Juli 2015. Abgerufen am 23. Juli 2015 .
- ^ Encyclopaedia Britannica: A Dictionary of Arts, Sciences and General Literature . RS Peale. 1890. S. 351. Abgerufen am 2. Dezember 2022.
Unter dem Begriff Präzessionsinstrumente werden seit vielen Jahren verschiedene Apparaturen, die auf dem Gyroskopprinzip basieren, zur Veranschaulichung der Präzession der Tagundnachtgleichen und der Parallelität der Erdachse während ihrer Umlaufbahn um die Sonne verwendet.
- ^ Hibbeler, RC (2016). Technische Mechanik: Dynamik. Vierzehnte Auflage . Hoboken, New Jersey: Pearson Prentice Hall . S. 627–629 .
- ^ Brown, Garrett. „Die Rückkehr der Jedi-Ritter“, American Cinematographer , Juni 1983.
- ^ Empire of Dreams: Die Geschichte der Star Wars Trilogie Star Wars Trilogie Box Set DVD-Dokumentation, [2004]
- ^ Feynman, Gottlieb & Leighton 2013 , S. 115–135.
- ^ Feynman, Gottlieb & Leighton 2013 , S. 131–135.
- ^ William Thomson (1875). Proc. London Math. Soc. , vol. 6, pages 190–194.
- ^ Andrew Gray (1979). Eine Abhandlung über Kreiselstatik und Rotationsbewegung: Theorie und Anwendungen (Dover, New York)
- ^ Mindestens einer der vorhergehenden Sätze enthält Text aus einer gemeinfreien Publikation : Greenhill , Alfred George (1911). „ Gyroscope and Gyrostat “. In: Chisholm, Hugh (Hrsg.). Encyclopædia Britannica . Bd. 12 (11. Aufl.). Cambridge University Press. S. 769.Diese Quelle enthält eine detaillierte mathematische Erläuterung der Theorie der Gyroskopie.
- ^ William Thomson, „Popular Lectures and Addresses“, London: MacMillan, 1889, Bd. 1.
- ^ Robert Kargon, Peter Achinstein, Baron William Thomson Kelvin: „Kelvins Baltimore Lectures and Modern Theoretical Physics: Historical and Philosophical Perspectives“, The MIT Press , 1987, ISBN 978-0-262-11117-1
- ^ E. Grekova, P. Zhilin (2001). Journal of elasticity , Springer, Band 64, Seiten 29–70
- ^ Peter C. Hughes (2004). Spacecraft Attitude Dynamics ISBN 0-486-43925-9
- ^ DM Harland (1997) Die Raumstation MIR (Wiley); DM Harland (2005) Die Geschichte der Raumstation MIR (Springer).
- ^ C. Tong (2009). American Journal of Physics, Band 77, Seiten 526–537
- ^ N. N. Moiseyev und V. V. Rumyantsev (1968). Dynamische Stabilität von Körpern mit Flüssigkeit (Springer, New York)
- ^ Joseph Larmor (1884). Proz. Londoner Mathematik. Soc. Bd. 15, Seiten 170–184
- ^ M. V. Tratnik und J. E. Sipe (1987). Physical Review A, Band 35, Seiten 2965–2975
- ^ AB Gluhovsky (1982). Sowjetische Physik Doklady Bd. 27, Seiten 823–825
- ^ S. Eliseev et al. (2011). Physical Review Letters, Band 107, Artikel 152501
- ^ Passaro, Vittorio MN; Cuccovillo, Antonello; Vaiani, Lorenzo; De Carlo, Martino; Campanella, Carlo Edoardo (7. Oktober 2017). „Gyroskop-Technologie und -Anwendungen: Ein Rückblick aus industrieller Perspektive“ . Sensoren (Basel, Schweiz) . 17 (10): 2284. Bibcode : 2017Senso..17.2284P . doi : 10.3390/s17102284 . ISSN 1424-8220 . PMC 5677445 . PMID 28991175 .
- ^ Grewal, Mohinder S. (2007). Globale Positionierungssysteme, Trägheitsnavigation und Integration . Lawrence R. Weill, Angus P. Andrews (2. Aufl.). Hoboken, NJ: Wiley-Interscience. S. 329–331 . ISBN 978-1-61583-471-6OCLC 663976587 .
- ^ Carta, G.; Nieves, MJ; Jones, IS; Movchan, NV; Movchan, AB (21. Oktober 2019). „Biegeschwingungssysteme mit gyroskopischen Spinnern“ . Philosophical Transactions. Series A, Mathematical, Physical, and Engineering Sciences . 377 (2156) 20190154. Bibcode : 2019RSPTA.37790154C . doi : 10.1098 / rsta.2019.0154 . ISSN 1471-2962 . PMC 6732376. PMID 31474205 .
- ^ H. Sternberg; C. Schwalm (2007). „Qualifizierungsprozess für MEMS-Gyroskope zur Verwendung in Navigationssystemen“ (PDF) . Tagungsband der International Society for Photogrammetry and Remote Sensing . Archiviert vom Original (PDF) am 2. Oktober 2011.
- ^ Ash, ME; Trainor, CV; Elliott, RD; Borenstein, JT; Kourepenis, AS; Ward, PA; Weinberg, MS (14.–15. September 1999). „Entwicklung mikromechanischer Trägheitssensoren im Draper Laboratory mit aktuellen Testergebnissen“ . Tagungsband des Symposiums Gyro Technology . Archiviert vom Original am 23. August 2012.
- ^ Lynch, DD: HRG-Entwicklung bei Delco, Litton und Northrop Grumman. In: Tagungsband des Jubiläumsworkshops zur Festkörpergyroskopie, 19.–21. Mai 2008. Jalta, Ukraine. Kiew-Charkiw. ATS der Ukraine, ISBN 978-976-0-25248-5(2009)
- ^ David May (1999). Masten, Michael K.; Stockum, Larry A. (Hrsg.). „Modellierung des dynamisch abgestimmten Gyroskops zur Unterstützung des Designs von Erfassungsschleifen mit hoher Bandbreite“ . Proc. SPIE . Acquisition, Tracking, and Pointing XIII. 3692 : 101–111 . Bibcode : 1999SPIE.3692..101M . doi : 10.1117/12.352852 . S2CID 121290096 .
- ^ Donald MacKenzie, Knowing Machines: Essays in Technical Change , MIT Press, 1996, Kapitel 4: Vom Lichtäther zur Boeing 757
- ^ Hervé Lefèvre, Das faseroptische Gyroskop , 1993, Artech House Optoelectronics Library, 1993, ISBN 0-89006-537-3
- ^ Einstein.stanford.edu, archiviert am 14. Mai 2011 im Internet Archive . „Das GP-B-Instrument ist so konzipiert, dass es Änderungen der Gyroskop-Drehachsenorientierung über einen Zeitraum von einem Jahr mit einer Genauigkeit von besser als 0,5 Millibogensekunden (1,4 × 10⁻⁷ Grad) messen kann.“
- ^ „Gravity Probe B – Außergewöhnliche Technologien“ (PDF) . Archiviert vom Original (PDF) am 27. Mai 2010. Abgerufen am 18. Januar 2011 .
- ^ „Gravity Probe B – Außergewöhnliche Technologien“ . Einstein.stanford.edu . Archiviert vom Original am 14. Mai 2011. Abgerufen am 5. November 2017 .
- ^ Kobayashi, Takeshi; Hayakawa, Hisao; Tonouchi, Masayoshi (8. Dezember 2003). Vortex Electronics and SQUIDs . Springer. S. 44–45 . ISBN 978-3-540-40231-2Archiviert vom Original am 4. September 2015 .
- ^ „DC-elektrostatisches Gyro-Aufhängungssystem für das Gravity Probe B-Experiment“ . ResearchGate . Archiviert vom Original am 5. Juli 2015.
- ^ „Kursinhalte des Lernzentrums – FAA – FAASTeam – FAASafety.gov“ . Faasafety.gov . Archiviert vom Original am 20. April 2021. Abgerufen am 23. April 2021 .
- ^ „Kreiselpräzession“ . Blog.aopa.org . 11. Oktober 2020. Archiviert vom Original am 21. April 2021. Abgerufen am 23. April 2021 .
- ^ Museum, Lane Motor. "Gyro-X-1967" . Lane Motor Museum . Archiviert vom Original am 19. April 2021. Abgerufen am 23. April 2021 .
- ^ „Samsung Galaxy und Gear – Die offizielle Samsung Galaxy Website“ . Die offizielle Samsung Galaxy Website . Archiviert vom Original am 16. Dezember 2014.
- ^ „HTC Titan Spezifikationen und Funktionen – Techstic“ . 18. Oktober 2011. Archiviert vom Original am 3. Oktober 2012. Abgerufen am 6. Mai 2012 .
- ^ „Nexus 5 vs. iPhone 5s: Ein direkter Vergleich – SiliconANGLE“ . Siliconangle.com . 1. November 2013. Archiviert vom Original am 13. Dezember 2013. Abgerufen am 5. November 2017 .
- ^ „Nokia 808 PureView – Vollständige technische Daten“ . Gsmarena.com . Archiviert vom Original am 20. März 2012.
- ^ „Blog – Entwicklung eines Sensors für VR mit geringer Latenz“ . Oculus.com . Archiviert vom Original am 8. März 2015. Abgerufen am 5. November 2017 .
- ^ Kevin Carbotte 18 (18. März 2020). „HTC Vive Cosmos VR-Headset-Test: Solides Upgrade“ . Tom's Hardware . Archiviert vom Original am 1. August 2020. Abgerufen am 2. April 2020 .
{{cite web}}: CS1 Wartung: numerische Namen: Autorenliste ( Link ) - ^ Frank Caron (Aug. 2008). Über Gyroskope und Gaming: Die Technologie hinter Wii MotionPlus. Das Unternehmen verwendete Gyroskope auch in den Joy-Con- Controllern der Nintendo Switch. Archiviert am 15. April 2012 in der Wayback Machine , ars technica
- ^ Sandler, Corey (2005). Econoguide Cruises 2006: Kreuzfahrten in der Karibik, Hawaii, Neuengland, Alaska und Europa (4., illustrierte Auflage). Globe Pequot Press. S. 1. ISBN 978-0-7627-3871-7Die
- ^ Adams, Paul (29. September 2009). „Internes Gyroskop ist die Zukunft der Stützräder“ . Popular Science . Archiviert vom Original am 27. Juli 2016. Abgerufen am 18. Oktober 2017 .
Quellen
- Feynman, Richard; Gottlieb, Michael; Leighton, Ralph (2013). Feynmans Tipps zur Physik: Eine Problemlösungsergänzung zu den Feynman-Vorlesungen über Physik . Basic Books.
Weiterführende Literatur
- Felix Klein und Arnold Sommerfeld , „ Über die Theorie des Kreisels“. Leipzig, Berlin, BG Teubner, 1898–1914. 4 V. Abb. 25 cm.
- Audin, M. Kreisel: Ein Kurs über integrierbare Systeme . New York: Cambridge University Press, 1996.
- Crabtree, H. „Eine elementare Abhandlung über die Theorie der Kreisel und der Kreiselbewegung“. Longman, Green and C), 1909. Nachdruck durch die Michigan Historical Reprint Series.
- Tagungsband des Jubiläumsworkshops zur Festkörpergyroskopie, 19.–21. Mai 2008, Jalta, Ukraine. Kiew-Charkiw. ATS der Ukraine, ISBN 978-976-0-25248-5(2009)
- E. Leimanis (1965). Das allgemeine Problem der Bewegung gekoppelter starrer Körper um einen festen Punkt . (Springer, New York).
- Perry J. „Kreisel“. London Society for Promoting Christian Knowledge, 1870. Nachdruck als E-Book von Project Gutemberg, 2010.
- Walter Wrigley, Walter M. Hollister und William G. Denhard (1969). Gyroskopische Theorie, Konstruktion und Instrumentierung. (MIT Press, Cambridge, MA).
- Cooper, Donald & University of Western Australia. Dept. of Mechanical and Materials Engineering 1996, Eine Untersuchung der Anwendung des Kreiseldrehmoments bei der Beschleunigung und Verzögerung rotierender Systeme.
Externe Links
- Die Weihnachtsvorlesung der Royal Institution von 1974/75 wurde am 4. Januar 2010 im Internetarchiv (Wayback Machine) von Professor Eric Laithwaite veröffentlicht.
- Einrädriger Roboter-Gyrostat, archiviert am 8. November 2012 in der Wayback Machine von Olga Kapustina und Yuri Martynenko, Wolfram Demonstrations Project
- Apostolyuk V. Theorie und Design mikromechanischer Vibrationsgyroskope (Archiviert am 13. August 2017 im Internet Archive) .