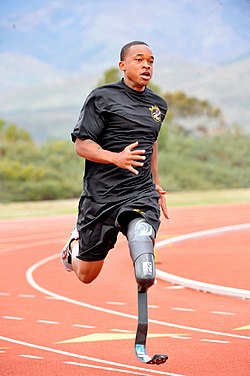
In der Medizin ist eine Prothese ( Plural : Prothesen ; aus dem Altgriechischen : πρόσθεσις , romanisiert : prósthesis , wörtlich „ Hinzufügung, Anwendung, Befestigung “ ) [ 1 ] oder ein prothetisches Implantat [ 2 ] [ 1 ] ein künstliches Hilfsmittel, das ein fehlendes Körperteil ersetzt. Dieses kann durch ein physisches Trauma , eine Krankheit oder eine angeborene Fehlbildung verloren gegangen sein . Prothesen können die normalen Funktionen des fehlenden Körperteils wiederherstellen [ 3 ] oder eine kosmetische Funktion erfüllen.
Eine Person, der ein Bein amputiert wurde, wird manchmal als Amputierter bezeichnet . Die Rehabilitation von Amputierten wird primär von einem Facharzt für Physikalische Medizin und Rehabilitation ( Physiater) im Rahmen eines interdisziplinären Teams koordiniert, das aus Physiatern, Orthopädietechnikern, Pflegekräften, Physiotherapeuten und Ergotherapeuten besteht. [ 4 ] Prothesen können manuell oder mithilfe von computergestütztem Design (CAD) hergestellt werden. CAD ist eine Software-Oberfläche, die es ermöglicht, die Prothese mithilfe computergenerierter 2D- und 3D-Grafiken sowie Analyse- und Optimierungswerkzeugen zu entwerfen und zu analysieren. [ 5 ]
Typen
Eine Prothese sollte individuell an die ästhetischen und funktionalen Bedürfnisse der Person angepasst werden. Je nach persönlichen Umständen, Begleiterkrankungen, Budget, Krankenversicherung und Zugang zur medizinischen Versorgung muss bei der Entscheidung zwischen Ästhetik und Funktion abgewogen werden. Für manche Menschen eignen sich myoelektrische, körperkraftbetriebene oder aktivitätsspezifische Prothesen. Die zukünftigen Ziele, beruflichen Ambitionen und potenziellen Fähigkeiten der Person können bei der Wahl zwischen verschiedenen Prothesen hilfreich sein.
Zu den kraniofazialen Prothesen zählen intra- und extraorale Prothesen. Extraorale Prothesen werden weiter unterteilt in hemifaziale, aurikuläre (Ohr-), nasale, orbitale und okuläre Prothesen . Intraorale Prothesen umfassen Zahnersatz wie Prothesen , Obturatoren und Zahnimplantate .
Zu den Halsprothesen gehören Kehlkopfersatz , Luftröhren- und oberer Ösophagusersatz .
Zu den Rumpfprothesen gehören Brustprothesen , die entweder einseitig oder beidseitig sein können, vollständige Brustprothesen oder Brustwarzenprothesen .
Penisprothesen werden zur Behandlung von Erektionsstörungen , zur Durchführung von Phalloplastiken bei Männern und zum Aufbau eines neuen Penis bei Geschlechtsumwandlungsoperationen von Frau zu Mann eingesetzt .
Gliedmaßenprothesen
Zu den Gliedmaßenprothesen zählen sowohl Prothesen für die oberen als auch für die unteren Extremitäten.
Oberarmprothesen werden bei Amputationen unterschiedlicher Höhe eingesetzt: Vorderarm, Schulterexartikulation, Oberarmprothese, Ellenbogenexartikulation, Unterarmprothese, Handgelenkexartikulation, ganze Hand, Teilhand, Finger, Teilfinger. Eine Unterarmprothese ist eine künstliche Gliedmaße, die einen unterhalb des Ellenbogens fehlenden Arm ersetzt.
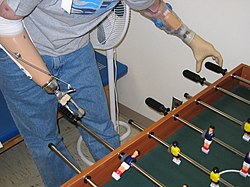
Oberarmprothesen lassen sich in drei Hauptkategorien einteilen: passive, körperkraftbetriebene und extern betriebene (myoelektrische) Prothesen. Passive Prothesen können passive Hände sein, die hauptsächlich kosmetischen Zwecken dienen, oder passive Werkzeuge, die vorwiegend für bestimmte Aktivitäten (z. B. Freizeit oder Beruf) eingesetzt werden. Eine umfassende Übersicht und Klassifizierung passiver Prothesen findet sich in der Literaturübersicht von Maat et al. [ 6 ] . Eine passive Prothese kann statisch sein, d. h. sie besitzt keine beweglichen Teile, oder sie kann verstellbar sein, d. h. ihre Konfiguration lässt sich anpassen (z. B. die Handöffnung). Trotz des fehlenden aktiven Greifens sind passive Prothesen sehr nützlich für beidhändige Tätigkeiten, die das Fixieren oder Stützen eines Objekts erfordern, oder für Gestik in der sozialen Interaktion. Wissenschaftlichen Daten zufolge nutzt weltweit ein Drittel der Oberarmamputierten eine passive Handprothese. [ 6 ] Körperkraftbetriebene oder kabelgesteuerte Prothesen funktionieren, indem ein Gurtzeug und ein Kabel um die gegenüberliegende Schulter des betroffenen Arms gelegt werden. Ein neuerer Ansatz zur Nutzung der Körperenergie untersucht die Verwendung der Atmung des Nutzers zur Energieversorgung und Steuerung der Prothesenhand, um Aktuatorkabel und -gurte zu eliminieren. [ 7 ] [ 8 ] [ 9 ] Die dritte Kategorie verfügbarer Prothesen umfasst myoelektrische Arme. Diese Geräteklasse unterscheidet sich von den vorherigen durch ein integriertes Batteriesystem. Die Batterie dient der Energieversorgung sowohl der Aktuator- als auch der Sensorkomponenten. Während die Aktuierung überwiegend auf Motor- oder Pneumatiksystemen basiert, [ 10 ] wurden verschiedene Lösungen zur Erfassung der Muskelaktivität erforscht, darunter Techniken wie Elektromyographie , Sonomyographie, Myokinetik und andere. [ 11 ] [ 12 ] [ 13 ] Diese Methoden erfassen die minimalen elektrischen Ströme, die von kontrahierten Muskeln während der Oberarmbewegung erzeugt werden , typischerweise mithilfe von Elektroden oder anderen geeigneten Instrumenten. Anschließend werden diese erfassten Signale in Greifmuster oder -positionen umgewandelt, die die künstliche Hand dann ausführt.
In der Prothesenindustrie wird eine transradiale Armprothese oft als „BE“ oder Unterarmprothese bezeichnet.
Unterschenkelprothesen bieten Ersatz für verschiedene Amputationshöhen. Dazu gehören Hüftgelenks- , Oberschenkel-, Kniegelenks-, Unterschenkel-, Syme-Amputationen, Fuß-, Teilfuß- und Zehenprothesen. Die beiden Hauptunterkategorien von Unterschenkelprothesen sind Unterschenkelprothesen (für Amputationen, die das Schienbein durchtrennen, oder angeborene Fehlbildungen, die zu einer Schienbeinunterentwicklung führen) und Oberschenkelprothesen (für Amputationen, die den Oberschenkelknochen durchtrennen, oder angeborene Fehlbildungen, die zu einer Oberschenkelunterentwicklung führen).
Eine Oberschenkelprothese ist eine künstliche Gliedmaße, die ein oberhalb des Knies fehlendes Bein ersetzt. Für Oberschenkelamputierte kann es sehr schwierig sein, ihre normale Bewegungsfähigkeit wiederzuerlangen. Im Allgemeinen benötigen sie beim Gehen etwa 80 % mehr Energie als Menschen mit zwei intakten Beinen. [ 14 ] Dies liegt an den komplexen Bewegungsabläufen im Kniebereich. Neuere und verbesserte Prothesenkonstruktionen nutzen Hydraulik, Kohlefaser, mechanische Verbindungen, Motoren, Mikroprozessoren und innovative Kombinationen dieser Technologien, um dem Nutzer mehr Kontrolle zu ermöglichen. In der Prothetikbranche wird eine Oberschenkelprothese oft auch als „AK“ oder Oberschenkelprothese bezeichnet.
Eine Unterschenkelprothese ist eine künstliche Gliedmaße, die ein Bein unterhalb des Knies ersetzt. Unterschenkelamputierte können ihre normale Bewegungsfähigkeit in der Regel schneller wiedererlangen als Oberschenkelamputierte, was vor allem daran liegt, dass das Knie erhalten bleibt und dadurch die Bewegung erleichtert wird. Unterschenkelprothesen bezeichnen künstlich ersetzte Gliedmaßen ab Hüfthöhe oder darunter. In der Prothetikbranche wird eine Unterschenkelprothese oft als „BK“ oder Unterschenkelprothese bezeichnet.
Prothesen werden von Orthopädietechnikern hergestellt und angepasst. Orthopädietechniker sind medizinische Fachkräfte, die für die Herstellung, Anpassung und Justierung von Prothesen verantwortlich sind und bei Unterschenkelprothesen sowohl den Gang als auch die Prothesenausrichtung beurteilen. Sobald eine Prothese von einem Orthopädietechniker angepasst wurde, unterstützt ein Physiotherapeut (in den USA: Physical Therapy) den neuen Prothesenträger beim Erlernen des Gehens mit der Beinprothese. Dazu gibt der Physiotherapeut mündliche Anweisungen und unterstützt den Patienten durch Berührung oder taktile Reize. Dies kann in einer Klinik oder zu Hause erfolgen. Einige Studien deuten darauf hin, dass ein solches Training zu Hause erfolgreicher sein kann, wenn die Behandlung die Nutzung eines Laufbands beinhaltet. [ 15 ] Die Nutzung eines Laufbands in Kombination mit der physiotherapeutischen Behandlung hilft dem Patienten, viele der Herausforderungen des Gehens mit einer Prothese zu erleben.
Im Vereinigten Königreich werden 75 % der Unterschenkelamputationen aufgrund unzureichender Durchblutung (Dysvaskularität) durchgeführt. [ 16 ] Diese Erkrankung tritt häufig in Verbindung mit anderen medizinischen Problemen ( Komorbiditäten ) wie Diabetes und Herzerkrankungen auf , die die Genesung und die Nutzung einer Prothese zur Wiedererlangung von Mobilität und Unabhängigkeit erschweren können. [ 16 ] Für Menschen mit unzureichender Durchblutung, die einen Unterschenkel verloren haben, gibt es aufgrund mangelnder Forschung nicht genügend wissenschaftliche Erkenntnisse, um sie hinsichtlich der Wahl geeigneter prothetischer Rehabilitationsansätze zu beraten. [ 16 ]

Unterschenkelprothesen werden oft nach der Höhe der Amputation oder nach dem Namen des Chirurgen kategorisiert: [ 17 ] [ 18 ]
- Transfemoral (oberhalb des Knies)
- Transtibial (Unterschenkel)
- Sprunggelenksdisartikulation (häufiger auch als Syme-Amputation bezeichnet)
- Kniegelenksdisartikulation (siehe auch Kniegelenksersatz )
- Hüftgelenksdisartikulation (siehe auch Hüftgelenksersatz )
- Hemipelviktomie
- Teilfußamputationen (Pirogoff, Talo-Navikular- und Calcaneo-Cuboidamputation (Chopart), Tarsometatarsalamputation (Lisfranc), Transmetatarsalamputation, Metatarsophalangealamputation, Strahlamputationen, Zehenamputationen). [ 18 ]
- Van-Nes-Rotationsplastik
Prothesenrohstoffe
Prothesen werden leicht gefertigt, um den Tragekomfort für Amputierte zu verbessern. Zu den verwendeten Materialien gehören unter anderem:
- Kunststoffe:
- Polyethylen
- Polypropylen
- Acrylfarben
- Polyurethan
- Holz (frühe Prothesen)
- Gummi (frühe Prothesen)
- Leichtmetalle:
- Aluminium
- Verbundwerkstoffe:
- Kohlenstofffaserverstärkte Polymere [ 3 ]
Auch bei der Rehabilitation verletzter Haustiere, darunter Hunde, [ 19 ] Katzen, Schweine, Kaninchen und Schildkröten, werden fahrbare Prothesen in großem Umfang eingesetzt. [ 20 ]
Organprothesen
Zu den Organprothesen gehören künstliche Herzen und künstliche Nieren .
Geschichte

Prothesen haben ihren Ursprung im Alten Nahen Osten um 3000 v. Chr., wobei die frühesten Belege aus dem alten Ägypten und Iran stammen . Die früheste schriftliche Erwähnung von Augenprothesen findet sich in der ägyptischen Sage vom Auge des Horus aus der Zeit um 3000 v. Chr., in der Horus sein linkes Auge ausgerissen und es dann von Thoth wieder eingesetzt wird. Die frühesten archäologischen Belege für Prothesen stammen aus dem alten Iran, genauer gesagt aus Shahr-i Shōkhta , wo eine Augenprothese zusammen mit einer Frau begraben gefunden wurde . Sie bestand vermutlich aus Bitumenpaste, die mit einer dünnen Goldschicht überzogen war. [ 22 ] Die Ägypter waren auch Pioniere der Fußprothesen, wie der hölzerne Zeh beweist, der an einer Leiche aus dem Neuen Reich um 1000 v. Chr. gefunden wurde. [ 23 ] Eine weitere frühe schriftliche Erwähnung findet sich in Südasien um 1200 v. Chr. und betrifft die Kriegerkönigin Vishpala im Rigveda . [ 24 ] Es wurden auch römische Bronzekronen gefunden , deren Verwendung jedoch eher ästhetischer als medizinischer Natur gewesen sein könnte. [ 25 ]
Eine frühe Erwähnung einer Prothese findet sich beim griechischen Historiker Herodot , der die Geschichte des Hegesistratos erzählt , eines griechischen Wahrsagers , der sich den Fuß abschnitt, um seinen spartanischen Bewachern zu entkommen, und ihn durch einen hölzernen ersetzte. [ 26 ]
Holz- und Metallprothesen


Plinius der Ältere berichtete auch von dem römischen General Marcus Sergius , dem im Feldzug die rechte Hand abgetrennt wurde. Man fertigte ihm eine eiserne Hand an, mit der er seinen Schild halten konnte, um in die Schlacht zurückkehren zu können. Eine berühmte und recht raffinierte historische Armprothese [ 28 ] war die von Götz von Berlichingen , die Anfang des 16. Jahrhunderts hergestellt wurde. Der erste bestätigte Gebrauch einer Prothese datiert jedoch aus der Zeit von 950 bis 710 v. Chr. Im Jahr 2000 entdeckten Pathologen in der ägyptischen Nekropole nahe des antiken Theben eine Mumie aus dieser Zeit mit einer künstlichen Großzehe. Diese aus Holz und Leder gefertigte Zehe wies Gebrauchsspuren auf. Als Biomechaniker sie 2011 nachbauten, stellten Forscher fest, dass diese antike Prothese es ihrem Träger ermöglichte, sowohl barfuß als auch in Sandalen ägyptischer Art zu gehen. Zuvor galt eine Beinprothese aus Capua als die älteste bekannte Prothese . [ 29 ]
Etwa zur gleichen Zeit soll auch François de la Noue eine eiserne Hand besessen haben, ebenso wie im 17. Jahrhundert René-Robert Cavalier de la Salle . [ 30 ] Henri de Tonti hatte eine Hakenprothese anstelle einer Hand. Im Mittelalter waren Prothesen recht einfach gehalten. Geschwächte Ritter wurden mit Prothesen ausgestattet, damit sie einen Schild halten, eine Lanze oder ein Schwert greifen oder einen berittenen Krieger stabilisieren konnten. [ 31 ] Nur Wohlhabende konnten sich Hilfsmittel für den Alltag leisten. [ 32 ]
Eine bemerkenswerte Prothese gehörte einem Italiener, der nach Schätzungen von Wissenschaftlern seine amputierte rechte Hand durch ein Messer ersetzt hatte. [ 33 ] [ 34 ] Wissenschaftler, die das in einem langobardischen Gräberfeld in Povegliano Veronese gefundene Skelett untersuchten , datierten das Leben des Mannes auf das 6. bis 8. Jahrhundert n. Chr. [ 35 ] [ 34 ] Funde in der Nähe des Leichnams deuten darauf hin, dass die Messerprothese mit einem Lederriemen befestigt war, den er wiederholt mit den Zähnen festzog. [ 35 ]
Während der Renaissance wurden Prothesen aus Eisen, Stahl, Kupfer und Holz entwickelt. Funktionelle Prothesen kamen ab dem 16. Jahrhundert auf. [ 36 ]
Technologische Fortschritte vor dem 20. Jahrhundert
Ein italienischer Chirurg beschrieb einen Amputierten, der mit seinem Arm seinen Hut abnehmen, seine Handtasche öffnen und unterschreiben konnte. [ 37 ] Verbesserungen in der Amputationschirurgie und im Prothesendesign gingen auf Ambroise Paré zurück . Zu seinen Erfindungen gehörte eine Oberschenkelprothese, eine kniende Bein- und Fußprothese mit fixierter Position, verstellbarem Gurtzeug und Kniearretierung. Die Funktionalität seiner Fortschritte zeigte, wie sich zukünftige Prothesen entwickeln könnten.
Weitere wichtige Verbesserungen vor der Neuzeit:
- Pieter Verduyn – Erste nicht verriegelbare Unterschenkelprothese.
- James Potts – Eine Prothese aus Holzschaft und -pfanne, einem Kniegelenk aus Stahl und einem beweglichen Fuß, der über Darmsehnen vom Knie bis zum Knöchel geführt wurde. Sie wurde als „Anglesey-Bein“ oder „Selpho-Bein“ bekannt.
- Sir James Syme – Eine neue Methode der Knöchelamputation, bei der keine Amputation am Oberschenkel erforderlich war.
- Benjamin Palmer – Verbesserte das Selpho-Bein. Fügte eine vordere Feder und verdeckte Sehnen hinzu, um eine natürlich wirkende Bewegung zu simulieren.
- Dubois Parmlee – Entwickelte eine Prothese mit Saugschaft, polyzentrischem Kniegelenk und mehrfach gelenkigem Fuß.
- Marcel Desoutter und Charles Desoutter – Erste Aluminiumprothese [ 38 ]
- Henry Heather Bigg und sein Sohn Henry Robert Heather Bigg erhielten nach dem Krimkrieg den Auftrag der Königin, verwundete Soldaten mit „chirurgischen Hilfsmitteln“ zu versorgen. Sie entwickelten Arme, die es einem beidseitig Armamputierten ermöglichten, zu häkeln, sowie eine Hand aus Elfenbein, Filz und Leder, die sich für andere natürlich anfühlte. [ 39 ]
Nach dem Ende des Zweiten Weltkriegs setzte sich die Nationale Akademie der Wissenschaften (NAS) verstärkt für die Forschung und Entwicklung von Prothesen ein. Mithilfe staatlicher Fördermittel wurde ein Forschungs- und Entwicklungsprogramm innerhalb der Armee, der Marine, der Luftwaffe und der Veteranenverwaltung entwickelt.
Geschichte der unteren Extremitäten

Nach dem Zweiten Weltkrieg trug ein Team der University of California, Berkeley, um das sich James Foort und C. W. Radcliffe kümmerten, zur Entwicklung der Vierkant-Prothesenhülse bei, indem sie ein Anpassungssystem für Amputationen oberhalb des Knies entwickelten. Die Prothesenhülsentechnologie für die unteren Extremitäten erfuhr in den 1980er Jahren eine weitere Revolution, als John Sabolich CPO die CATCAM-Prothesenhülse (Contoured Adducted Trochanteric-Controlled Alignment Method) erfand, die später zur Sabolich-Prothesenhülse weiterentwickelt wurde. Er folgte damit dem Ansatz von Ivan Long und Ossur Christensen, die Alternativen zur Vierkant-Prothesenhülse entwickelten, welche wiederum auf der offenen, aus Holz gefertigten Prothesenhülse basierte. [ 40 ] Der Fortschritt beruhte auf der veränderten Kontaktfläche zwischen Prothesenhülse und Patient. Zuvor waren Prothesenhülsen quadratisch und boten keine spezielle Unterstützung für das Muskelgewebe. Neue Designs helfen nun, die Knochenanatomie zu fixieren und das Gewicht gleichmäßig auf die verbliebene Extremität sowie die Muskulatur des Patienten zu verteilen. Die ischiale Fixierung ist heute weithin bekannt und wird von vielen Orthopädietechnikern zur Unterstützung der Patientenversorgung eingesetzt. Es existieren daher verschiedene Varianten der ischialen Fixierungshülse, die jeweils an die spezifischen Bedürfnisse des Patienten angepasst werden. Zu denjenigen, die im Laufe der Jahre zur Entwicklung und Verbesserung der Hülse beigetragen haben, zählen Tim Staats, Chris Hoyt und Frank Gottschalk. Gottschalk stellte die Wirksamkeit der CAT-CAM-Hülse infrage und betonte, dass der chirurgische Eingriff durch den Amputationschirurgen entscheidend für die optimale Vorbereitung des Amputierten auf die Nutzung einer Prothese jeglicher Art sei. [ 41 ]
Die ersten mikroprozessorgesteuerten Knieprothesen kamen Anfang der 1990er-Jahre auf den Markt. Die „Intelligente Prothese“ war die erste kommerziell erhältliche mikroprozessorgesteuerte Knieprothese. Sie wurde 1993 von Chas. A. Blatchford & Sons, Ltd. aus Großbritannien veröffentlicht und ermöglichte ein natürlicheres Gehgefühl und -aussehen. [ 42 ] Eine verbesserte Version, die „Intelligente Prothese Plus“, erschien 1995. Blatchford brachte 1998 mit der „Adaptiven Prothese“ eine weitere Prothese heraus. Diese nutzte hydraulische und pneumatische Steuerung sowie einen Mikroprozessor, um dem Amputierten ein Gangbild zu ermöglichen, das besser auf Veränderungen der Gehgeschwindigkeit reagierte. Kostenanalysen zeigen, dass eine hochentwickelte Oberschenkelprothese in 45 Jahren – unter Berücksichtigung der jährlichen Lebenshaltungskosten – etwa 1 Million US-Dollar kosten wird. [ 43 ]
Im Jahr 2019 wurde im Rahmen von AT2030 ein Projekt gestartet, bei dem maßgefertigte Prothesenfassungen aus thermoplastischem Material anstatt aus Gips hergestellt werden. Dies ist schneller und deutlich kostengünstiger. Die Prothesenfassungen wurden Amparo Confidence-Fassungen genannt. [ 44 ] [ 45 ]
Geschichte der oberen Extremität

Im Jahr 2005 startete DARPA das Programm „Revolutionizing Prosthetics“. [ 46 ] [ 47 ] [ 48 ] [ 49 ] [ 50 ] [ 51 ] Laut DARPA war das Ziel des 100-Millionen-Dollar-Programms die „Entwicklung einer fortschrittlichen elektromechanischen Armprothese mit nahezu natürlicher Steuerung, die die Unabhängigkeit und Lebensqualität von Amputierten deutlich verbessern sollte“. [ 52 ] [ 53 ] Im Jahr 2014 wurde der von Dean Kamen und seinem Team bei DEKA Research and Development Corp. entwickelte LUKE Arm als erste Armprothese von der FDA zugelassen , die laut FDA „Muskelsignale in komplexe Aufgaben umwandelt“. [ 53 ] [ 54 ] Auch die Johns Hopkins University und das US-Veteranenministerium beteiligten sich an dem Programm. [ 53 ] [ 55 ]
Designtrends in der Zukunft
Die Entwicklung von Prothesendesigns verläuft in vielen Schritten und schreitet stetig voran. Viele Trends zielen auf leichtere, haltbarere und flexiblere Materialien wie Kohlefaser, Silikon und moderne Polymere ab. Diese machen die Prothese nicht nur leichter und robuster, sondern ermöglichen es ihr auch, Aussehen und Haptik natürlicher Haut nachzuahmen und den Nutzern so ein komfortableres und natürlicheres Tragegefühl zu bieten. [ 56 ] Diese neue Technologie trägt dazu bei, dass sich Prothesenträger besser in die Gesellschaft integrieren und die Stigmatisierung von Menschen mit Prothesen verringern. Ein weiterer Trend geht hin zum Einsatz von Bionik und myoelektrischen Komponenten im Prothesendesign. Diese Prothesen nutzen Sensoren, um elektrische Signale der verbliebenen Muskulatur des Nutzers zu erfassen. Die Signale werden dann in Bewegungen umgewandelt, sodass die Nutzer ihre Prothesen durch ihre eigenen Muskelkontraktionen steuern können. Dies hat den Bewegungsspielraum und die Bewegungsflüssigkeit von Amputierten erheblich verbessert und macht Aufgaben wie das Greifen nach Gegenständen oder das natürliche Gehen deutlich einfacher. [ 56 ] Auch die Integration von KI spielt im Prothesendesign eine wichtige Rolle. KI-gestützte Prothesen können im Laufe der Zeit die Gewohnheiten und Vorlieben des Nutzers erlernen und sich daran anpassen, um eine optimale Funktionalität zu gewährleisten. Durch die Analyse von Gangart, Griff und anderen Bewegungen des Nutzers können diese intelligenten Prothesen in Echtzeit Anpassungen vornehmen und so flüssigere und natürlichere Bewegungen ermöglichen. [ 56 ]
Patient procedure
A prosthesis is a functional replacement for an amputated or congenitally malformed or missing limb. Prosthetists are responsible for the prescription, design, and management of a prosthetic device.
In most cases, the prosthetist begins by taking a plaster cast of the patient's affected limb. Lightweight, high-strength thermoplastics are custom-formed to this model of the patient. Cutting-edge materials such as carbon fiber, titanium and Kevlar provide strength and durability while making the new prosthesis lighter. More sophisticated prostheses are equipped with advanced electronics, providing additional stability and control.[57]
Current technology and manufacturing

Over the years, there have been advancements in artificial limbs. New plastics and other materials, such as carbon fiber, have allowed artificial limbs to be stronger and lighter, limiting the amount of extra energy necessary to operate the limb. This is especially important for trans-femoral amputees. Additional materials have allowed artificial limbs to look much more realistic, which is important to trans-radial and transhumeral amputees because they are more likely to have the artificial limb exposed.[58]

In addition to new materials, the use of electronics has become very common in artificial limbs. Myoelectric limbs, which control the limbs by converting muscle movements to electrical signals, have become much more common than cable operated limbs. Myoelectric signals are picked up by electrodes, the signal gets integrated and once it exceeds a certain threshold, the prosthetic limb control signal is triggered which is why inherently, all myoelectric controls lag. Conversely, cable control is immediate and physical, and through that offers a certain degree of direct force feedback that myoelectric control does not. Computers are also used extensively in the manufacturing of limbs. Computer Aided Design and Computer Aided Manufacturing are often used to assist in the design and manufacture of artificial limbs.[58][59]
Die meisten modernen Prothesen werden mittels Gurten und Manschetten oder durch Saugwirkung am Stumpf des Amputierten befestigt . Der Stumpf sitzt entweder direkt in einem Schaft der Prothese oder – heutzutage üblicher – es wird ein Liner verwendet, der dann entweder durch Vakuum (Saugprothesen) oder mit einem Stiftverschluss im Schaft fixiert wird. Liner sind weich und ermöglichen dadurch einen deutlich besseren Halt als harte Schäfte. Silikonliner sind in Standardgrößen, meist mit kreisförmigem Querschnitt, erhältlich. Für jede andere Stumpfform können jedoch individuelle Liner angefertigt werden. Der Schaft wird individuell an den Stumpf angepasst, um die Kräfte der Prothese gleichmäßig über die gesamte Stumpffläche zu verteilen (anstatt nur punktuell), was den Verschleiß des Stumpfes reduziert.
Herstellung von Prothesenschäften
Die Herstellung eines Prothesenschafts beginnt mit der Erfassung der Stumpfgeometrie; dieser Prozess wird als Formerfassung bezeichnet. Ziel ist die präzise Darstellung des Stumpfes, die für eine optimale Passform des Schaftes entscheidend ist. [ 60 ] Der individuelle Schaft wird hergestellt, indem ein Gipsabdruck des Stumpfes oder, heutzutage häufiger, des darüber getragenen Liners genommen und anschließend eine Form davon erstellt wird. Das gängige Material ist Gips. [ 61 ] In den letzten Jahren wurden verschiedene digitale Formerfassungssysteme entwickelt, deren Daten direkt in einen Computer eingespielt werden können und so eine komplexere Konstruktion ermöglichen. Im Allgemeinen beginnt die Formerfassung mit der digitalen Erfassung dreidimensionaler (3D) geometrischer Daten des Stumpfes des Amputierten. Die Datenerfassung erfolgt entweder mit einer Sonde, einem Laserscanner, einem Streifenlichtscanner oder einem fotografischen 3D-Scansystem. [ 62 ]
Nach der Formerfassung folgt als zweite Phase der Schaftherstellung die sogenannte Rektifizierung. Dabei wird das Modell des Stumpfes modifiziert, indem knöcherne Vorsprünge und potenzielle Druckstellen vergrößert und lasttragende Bereiche entlastet werden. Dies kann manuell durch Hinzufügen oder Entfernen von Gips am Positivmodell oder virtuell durch Bearbeitung des computergenerierten Modells in der Software erfolgen. [ 63 ] Sobald das Modell rektifiziert und finalisiert ist, beginnt die Herstellung des Prothesenschafts. Die Orthopädietechniker umhüllen das Positivmodell mit einer halbschmelzflüssigen Kunststofffolie oder mit Epoxidharz beschichteten Kohlenstofffasern, um den Prothesenschaft zu konstruieren. [ 60 ] Das computergenerierte Modell kann im 3D-Druckverfahren mit verschiedenen Materialien unterschiedlicher Flexibilität und Festigkeit hergestellt werden. [ 64 ]
Der optimale Sitz des Schaftes zwischen Stumpf und Prothesenschaft ist entscheidend für die Funktion und den Tragekomfort der gesamten Prothese. Ist der Sitz zwischen Stumpf und Schaftbefestigung zu locker, verringert sich die Kontaktfläche zwischen Stumpf und Schaft bzw. Liner, und es bilden sich Lufteinschlüsse zwischen Stumpfhaut und Schaft bzw. Liner. Der Druck steigt dadurch, was schmerzhaft sein kann. In den Lufteinschlüssen kann sich Schweiß ansammeln, der die Haut aufweicht. Dies ist eine häufige Ursache für juckende Hautausschläge. Langfristig kann dies zu Hautschädigungen führen. [ 14 ] Andererseits kann ein zu enger Sitz den Druck an der Prothesenoberfläche übermäßig erhöhen und nach längerem Tragen ebenfalls zu Hautschädigungen führen. [ 65 ]
Künstliche Gliedmaßen werden typischerweise in folgenden Schritten hergestellt: [ 58 ]
- Messung des Stumpfes
- Körpervermessung zur Bestimmung der benötigten Größe der künstlichen Gliedmaße
- Einsetzen einer Silikoneinlage
- Erstellung eines Modells der über dem Stumpf getragenen Einlage.
- Herstellung einer thermoplastischen Folie um das Modell – Diese wird dann verwendet, um die Passform der Prothese zu testen.
- Bildung der permanenten Alveole
- Herstellung von Kunststoffteilen der künstlichen Gliedmaße – Es werden verschiedene Verfahren angewendet, darunter Vakuumformen und Spritzgießen.
- Herstellung von Metallteilen der künstlichen Gliedmaße mittels Druckguss
- Zusammenbau des gesamten Gliedes
Körperkraftbetriebene Arme
Die heutige Technologie ermöglicht es, dass körperkraftbetriebene Arme etwa die Hälfte bis ein Drittel des Gewichts eines myoelektrischen Arms erreichen.
Steckdosen
Aktuelle, körperkraftbetriebene Armprothesen verfügen über Gelenkpfannen aus hartem Epoxidharz oder Kohlefaser. Diese Gelenkpfannen bzw. Schnittstellen lassen sich komfortabler gestalten, indem man sie mit einem weicheren, komprimierbaren Schaumstoffmaterial auskleidet, das die Knochenvorsprünge polstert. Eine selbsttragende oder suprakondyläre Gelenkpfanne ist für Personen mit einer kurzen bis mittellangen Unterarmamputation geeignet. Längere Gliedmaßen erfordern möglicherweise eine verriegelbare, aufrollbare Innenauskleidung oder ein komplexeres Gurtsystem zur Verbesserung der Tragfähigkeit.
Handgelenke
Die Handgelenkeinheiten sind entweder mit Schraubverbindern mit UNF 1/2-20 Gewinde (USA) oder mit Schnellverschlussverbindern ausgestattet, von denen es verschiedene Modelle gibt.
Freiwillige Öffnung und freiwillige Schließung
Es gibt zwei Arten von körperkraftbetriebenen Systemen: das willkürliche Öffnen („Zum Öffnen ziehen“) und das willkürliche Schließen („Zum Schließen ziehen“). Nahezu alle Prothesen mit geteiltem Haken funktionieren mit einem System zum willkürlichen Öffnen.
Modernere Greifhilfen, sogenannte GRIPS, nutzen willkürliche Schließsysteme. Die Unterschiede sind erheblich. Nutzer von Systemen mit willkürlicher Öffnung verwenden elastische Bänder oder Federn zur Erzeugung der Greifkraft, während Nutzer von Systemen mit willkürlicher Schließung ihre eigene Körperkraft und -energie nutzen.
Benutzer von Greifern mit freiwilligem Schließmechanismus können Greifkräfte erzeugen, die der einer normalen Hand entsprechen und bis zu 45 kg oder mehr betragen können. Diese Greifer benötigen, wie eine menschliche Hand, eine konstante Spannung zum Greifen und kommen der Leistungsfähigkeit der menschlichen Hand in dieser Hinsicht sehr nahe. Benutzer von Greifern mit freiwilligem Öffnungsmechanismus (Spalthaken) sind auf die Kräfte beschränkt, die ihre Gummiteile oder Federn erzeugen können, was üblicherweise unter 9 kg liegt.
Rückmeldung
Ein weiterer Unterschied liegt im erzeugten Biofeedback, das dem Benutzer ermöglicht, das gehaltene Objekt zu „fühlen“. Willkürliche Öffnungssysteme erzeugen nach dem Einrasten die Haltekraft und wirken wie ein passiver Schraubstock am Ende des Arms. Sobald der Haken das gehaltene Objekt umschlossen hat, wird kein Feedback mehr gegeben. Willkürliche Schließsysteme hingegen ermöglichen eine direkt proportionale Steuerung und ein Biofeedback, sodass der Benutzer die angewendete Kraft spüren kann.
1997 entwickelte der kolumbianische Professor Álvaro Ríos Poveda , ein Bionikforscher in Lateinamerika , eine Oberarm- und Handprothese mit sensorischer Rückmeldung . Diese Technologie ermöglicht es amputierten Patienten, Handprothesen natürlicher zu bedienen. [ 66 ]
Eine aktuelle Studie zeigte, dass durch die Stimulation des Medianus- und Ulnarisnervs, basierend auf den Informationen künstlicher Sensoren einer Handprothese, einem Amputierten physiologisch angemessene (nahezu natürliche) sensorische Informationen vermittelt werden können. Dieses Feedback ermöglichte es dem Teilnehmer, die Greifkraft der Prothese ohne visuelles oder auditives Feedback effektiv zu modulieren. [ 67 ]
Im Februar 2013 implantierten Forscher der École Polytechnique Fédérale de Lausanne in der Schweiz und der Scuola Superiore Sant'Anna in Italien einem Amputierten Elektroden in den Arm. Dies ermöglichte dem Patienten sensorisches Feedback und die Echtzeitsteuerung der Prothese. [ 68 ] Mithilfe von Drähten, die mit Nerven in seinem Oberarm verbunden waren, konnte der dänische Patient Gegenstände handhaben und durch die von Silvestro Micera und Forschern in der Schweiz und Italien entwickelte Spezialhand sofort ein Tastgefühl wahrnehmen. [ 69 ]
In July 2019, this technology was expanded on even further by researchers from the University of Utah, led by Jacob George. The group of researchers implanted electrodes into the patient's arm to map out several sensory precepts. They would then stimulate each electrode to figure out how each sensory precept was triggered, then proceed to map the sensory information onto the prosthetic. This would allow the researchers to get a good approximation of the same kind of information that the patient would receive from their natural hand. Unfortunately, the arm is too expensive for the average user to acquire, however, Jacob mentioned that insurance companies could cover the costs of the prosthetic.[70]
Terminal devices
Terminal devices contain a range of hooks, prehensors, hands or other devices.
Hooks
Voluntary opening split hook systems are simple, convenient, light, robust, versatile and relatively affordable.
A hook does not match a normal human hand for appearance or overall versatility, but its material tolerances can exceed and surpass the normal human hand for mechanical stress (one can even use a hook to slice open boxes or as a hammer whereas the same is not possible with a normal hand), for thermal stability (one can use a hook to grip items from boiling water, to turn meat on a grill, to hold a match until it has burned down completely) and for chemical hazards (as a metal hook withstands acids or lye, and does not react to solvents like a prosthetic glove or human skin).
Hands

Prothesenhände sind sowohl in willkürlich zu öffnenden als auch in willkürlich zu schließenden Ausführungen erhältlich. Aufgrund ihrer komplexeren Mechanik und der kosmetischen Handschuhabdeckung benötigen sie eine relativ hohe Aktivierungskraft, die je nach verwendetem Gurtsystem als unangenehm empfunden werden kann. [ 71 ] Eine aktuelle Studie der Technischen Universität Delft (Niederlande) zeigte, dass die Entwicklung mechanischer Prothesenhände in den vergangenen Jahrzehnten vernachlässigt wurde. Die Studie ergab, dass die Greifkraft der meisten derzeitigen mechanischen Hände für den praktischen Einsatz zu gering ist. [ 72 ] Die beste getestete Hand war eine Prothese, die um 1945 entwickelt wurde. Im Jahr 2017 begann Laura Hruby von der Medizinischen Universität Wien jedoch mit der Forschung an bionischen Händen . [ 73 ] [ 74 ] Mittlerweile sind auch einige Open-Source-3D-gedruckte bionische Hände verfügbar. [ 75 ] Einige Unternehmen stellen auch Roboterhände mit integriertem Unterarm her, die am Oberarm eines Patienten befestigt werden können [ 76 ] [ 77 ] und im Jahr 2020 wurde am Italienischen Institut für Technologie (IIT) eine weitere Roboterhand mit integriertem Unterarm (Soft Hand Pro) entwickelt. [ 78 ]
Kommerzielle Anbieter und Materialien
Hosmer und Otto Bock sind bedeutende Anbieter von Hakenprothesen. Auch mechanische Hände werden von Hosmer und Otto Bock vertrieben; die Becker-Hand wird weiterhin von der Familie Becker hergestellt. Prothesenhände können mit Standard- oder individuell angefertigten Silikonhandschuhen ausgestattet werden. Alternativ können auch normale Arbeitshandschuhe getragen werden. Weitere Endgeräte sind der V2P Prehensor, ein vielseitiger und robuster Greifer, der sich individuell anpassen lässt, Texas Assist Devices (mit einem umfangreichen Sortiment an Werkzeugen) und TRS, die verschiedene Endgeräte für den Sportbereich anbieten. Kabelbäume können aus Stahlseilen aus der Luftfahrtindustrie, Kugelgelenken und selbstschmierenden Kabelmänteln gefertigt werden. Einige Prothesen wurden speziell für den Einsatz in Salzwasser entwickelt. [ 79 ]
Unterschenkelprothesen

Unter Unterschenkelprothesen versteht man künstlich ersetzte Gliedmaßen ab Hüfthöhe. Ephraim et al. (2003) ermittelten für alle Altersgruppen eine weltweite Schätzung von 2,0–5,9 Unterschenkelamputationen pro 10.000 Einwohner. Die Geburtsprävalenz angeborener Gliedmaßendefekte wurde auf 3,5–7,1 Fälle pro 10.000 Geburten geschätzt. [ 80 ]
Die beiden Hauptunterkategorien von Beinprothesen sind Unterschenkelprothesen (transtibiale Prothesen, bei denen das Schienbein durchtrennt ist oder eine angeborene Fehlbildung zu einer Schienbeinunterentwicklung führt) und Oberschenkelprothesen (transfemorale Prothesen, bei denen das Oberschenkelbein durchtrennt ist oder eine angeborene Fehlbildung zu einer Oberschenkelunterentwicklung führt). In der Prothetikbranche wird eine Unterschenkelprothese oft als „BK“ (Unterschenkelprothese) und eine Oberschenkelprothese als „AK“ (Oberschenkelprothese) bezeichnet.
Zu den weiteren, weniger häufigen Fällen der unteren Extremitäten gehören folgende:
- Hüftgelenksdisartikulationen – Dies bezeichnet in der Regel Fälle, in denen bei Amputierten oder Patienten mit angeborenen Beeinträchtigungen entweder eine Amputation oder eine Anomalie am oder in unmittelbarer Nähe des Hüftgelenks vorliegt. Siehe auch Hüftgelenksersatz.
- Kniegelenksdisartikulation – Dies bezeichnet üblicherweise eine Amputation im Bereich des Knies, bei der der Oberschenkelknochen vom Schienbein getrennt wird. Siehe Kniegelenksersatz
- Symes – Hierbei handelt es sich um eine Sprunggelenksdisartikulation unter Erhalt des Fersenpolsters.
Buchse
Der Schaft dient als Schnittstelle zwischen Stumpf und Prothese und ermöglicht idealerweise eine komfortable Gewichtsbelastung, Bewegungskontrolle und Propriozeption . [ 81 ] Schaftprobleme wie Beschwerden und Hautirritationen zählen zu den wichtigsten Problemen, mit denen Unterschenkelamputierte konfrontiert sind. [ 82 ]
Schaft und Verbinder
Dieser Teil schafft Abstand und Stabilität zwischen Kniegelenk und Fuß (bei Oberschenkelprothesen) bzw. zwischen Schaft und Fuß. Die Art der Verbindungsstücke zwischen Schaft und Knie/Fuß bestimmt, ob die Prothese modular ist oder nicht. Modular bedeutet, dass Winkel und Fußposition im Schaft nach der Anpassung verändert werden können. In Entwicklungsländern sind Prothesen meist nicht modular, um die Kosten zu senken. Bei Kindern ist die Modularität von Winkel und Höhe aufgrund ihres durchschnittlichen jährlichen Wachstums von 1,9 cm besonders wichtig. [ 83 ]
Fuß
Der Fuß stellt den Bodenkontakt her und sorgt so für Stoßdämpfung und Stabilität während des Stehens. [ 84 ] Darüber hinaus beeinflusst er durch seine Form und Steifigkeit die Gangbiomechanik. Denn die Bahn des Druckmittelpunkts (COP) und der Winkel der Bodenreaktionskräfte werden durch Form und Steifigkeit des Fußes bestimmt und müssen zum Körperbau des Probanden passen, um ein normales Gangbild zu ermöglichen. [ 85 ] Andrysek (2010) identifizierte 16 verschiedene Fußtypen mit stark variierenden Ergebnissen hinsichtlich Haltbarkeit und Biomechanik. Das Hauptproblem aktueller Fußprothesen ist ihre Haltbarkeit; die Lebensdauer liegt zwischen 16 und 32 Monaten. [ 86 ] Diese Ergebnisse beziehen sich auf Erwachsene und dürften bei Kindern aufgrund höherer Aktivität und Skaleneffekten schlechter ausfallen. Die Evidenzlage zum Vergleich verschiedener Fußtypen und Knöchelprothesen ist nicht ausreichend, um die Überlegenheit eines bestimmten Knöchel-/Fußmechanismus zu beurteilen. [ 87 ] Bei der Entscheidung für ein Hilfsmittel sollten die Kosten des Hilfsmittels, der funktionelle Bedarf der Person und die Verfügbarkeit des jeweiligen Hilfsmittels berücksichtigt werden. [ 87 ]
Kniegelenk
Bei einer Oberschenkelamputation (transfemorale Amputation) ist ein komplexes Verbindungsstück erforderlich, das die Beugung während der Schwungphase, nicht aber während der Standphase ermöglicht. Da die Knieprothese das Kniegelenk ersetzen soll, ist dieses die wichtigste Komponente der Prothese für Oberschenkelamputierte. Eine gut funktionierende Knieprothese ahmt die Funktion des natürlichen Knies nach, indem sie während der Standphase strukturelle Unterstützung und Stabilität bietet und gleichzeitig eine kontrollierte Beugung während der Schwungphase ermöglicht. Dadurch ermöglicht sie den Anwendern ein geschmeidiges und energieeffizientes Gangbild und minimiert die Auswirkungen der Amputation. [ 88 ] Das Kniegelenk ist über den Schaft, der üblicherweise aus einem Aluminium- oder Graphitrohr besteht, mit dem Fußgelenk verbunden.
Einer der wichtigsten Aspekte eines künstlichen Kniegelenks ist sein Standphasen-Kontrollmechanismus. Dieser verhindert das Einknicken des Beins unter Belastung während der Gewichtsaufnahme. Dadurch wird die Stabilität des Knies gewährleistet, um die Einbeinstandfunktion in der Standphase zu unterstützen und einen sanften Übergang zur Schwungphase zu ermöglichen. Die Standphasenkontrolle kann auf verschiedene Weise realisiert werden, unter anderem durch mechanische Verriegelungen [ 89 ] , die relative Ausrichtung der Prothesenkomponenten [ 90 ] , gewichtsaktivierte Reibungskontrolle [ 90 ] und polyzentrische Mechanismen [ 91 ] .
Mikroprozessorsteuerung
Um die Kniefunktion beim Gehen nachzuahmen, wurden mikroprozessorgesteuerte Kniegelenke entwickelt, die die Beugung des Knies steuern. Beispiele hierfür sind das C-Leg von Otto Bock (1997), das Rheo Knee von Össur (2005), das Power Knee von Össur (2006), das Plié Knee von Freedom Innovations und das Self Learning Knee (SLK) von DAW Industries. [ 92 ]
Die Idee wurde ursprünglich von Kelly James, einer kanadischen Ingenieurin an der Universität von Alberta , entwickelt . [ 93 ]
Ein Mikroprozessor dient der Interpretation und Analyse der Signale von Kniegelenkwinkel- und Momentensensoren. Er empfängt diese Signale, um die Bewegungsart des Amputierten zu bestimmen. Die meisten mikroprozessorgesteuerten Kniegelenke werden von einer in der Prothese integrierten Batterie mit Strom versorgt.
Die vom Mikroprozessor berechneten Sensorsignale dienen zur Steuerung des Widerstands, der von Hydraulikzylindern im Kniegelenk erzeugt wird. Kleine Ventile regulieren die Menge an Hydraulikflüssigkeit , die in den Zylinder ein- und ausströmen kann, und somit die Ausdehnung und Kompression eines mit dem oberen Kniebereich verbundenen Kolbens. [ 43 ]
Der Hauptvorteil einer mikroprozessorgesteuerten Prothese liegt in der besseren Nachahmung des natürlichen Gangbildes. Einige Modelle ermöglichen es Amputierten, in nahezu normaler Gehgeschwindigkeit zu gehen oder sogar zu laufen. Geschwindigkeitsvariationen sind ebenfalls möglich und werden von Sensoren erfasst und an den Mikroprozessor übermittelt, der sich entsprechend anpasst. Zudem können Amputierte Treppen mit einem Stufenschritt hinuntergehen, anstatt wie bei mechanischen Knieprothesen nur eine Stufe nach der anderen. [ 94 ] Studien deuten darauf hin, dass Menschen mit mikroprozessorgesteuerten Prothesen eine höhere Zufriedenheit und eine verbesserte Funktionalität, Gesundheit des Stumpfes und Sicherheit berichten. [ 95 ] Sie können alltägliche Aktivitäten schneller ausführen, auch parallel zu anderen Aufgaben, und ihr Sturzrisiko verringern. [ 95 ]
Allerdings weisen einige von ihnen erhebliche Nachteile auf, die ihre Verwendung beeinträchtigen. Sie können anfällig für Wasserschäden sein, weshalb große Sorgfalt darauf verwendet werden muss, dass die Prothese trocken bleibt. [ 96 ]
Myoelektrisch
Eine myoelektrische Prothese nutzt die elektrische Spannung, die bei jeder Muskelkontraktion entsteht, als Information. Diese Spannung wird von willkürlich kontrahierten Muskeln mittels auf der Haut angebrachter Elektroden erfasst, um die Bewegungen der Prothese zu steuern, beispielsweise die Beugung/Streckung des Ellbogens, die Supination/Pronation (Rotation) des Handgelenks oder das Öffnen/Schließen der Finger. Eine solche Prothese nutzt das verbliebene neuromuskuläre System des menschlichen Körpers, um die Funktionen einer elektrisch betriebenen Prothese für Hand, Handgelenk, Ellbogen oder Fuß zu steuern. [ 97 ] Dies unterscheidet sie von einer elektrischen Schalterprothese, die Gurte und/oder Kabel benötigt, welche durch Körperbewegungen betätigt werden, um Schalter zu aktivieren oder zu betätigen, die die Bewegungen der Prothese steuern. Es gibt keine eindeutigen Belege dafür, dass myoelektrische Oberarmprothesen besser funktionieren als körperkraftbetriebene Prothesen. [ 98 ] Zu den Vorteilen einer myoelektrischen Oberarmprothese zählen die potenziell verbesserte kosmetische Wirkung (diese Prothesenart kann natürlicher aussehen), ihre bessere Eignung für leichte Alltagsaktivitäten und die mögliche Linderung von Phantomschmerzen . [ 98 ] Im Vergleich zu einer körperkraftbetriebenen Prothese ist eine myoelektrische Prothese möglicherweise weniger haltbar, erfordert eine längere Eingewöhnungszeit, mehr Anpassungen und Wartung und gibt dem Nutzer kein Feedback. [ 98 ]
Prof. Alvaro Ríos Poveda arbeitet seit mehreren Jahren an einer nicht-invasiven und kostengünstigen Lösung für dieses Feedback-Problem. Er erklärt: „Gedankengesteuerte Prothesen sind für Amputierte vielversprechend. Ohne sensorisches Feedback der an das Gehirn zurückgesendeten Signale ist es jedoch schwierig, die für präzise Bewegungen notwendige Kontrolle zu erreichen. Durch die direkte Verbindung des Tastsinns einer mechanischen Hand mit dem Gehirn können Prothesen die Funktion der amputierten Gliedmaße auf nahezu natürliche Weise wiederherstellen.“ Er präsentierte die erste myoelektrische Prothesenhand mit sensorischem Feedback auf dem XVIII. Weltkongress für Medizinische Physik und Biomedizintechnik 1997 in Nizza, Frankreich . [ 99 ] [ 100 ]
Die UdSSR entwickelte 1958 als erstes Land eine myoelektrische Armprothese [ 101 ]. Die erste myoelektrische Armprothese wurde 1964 vom Zentralen Prothesenforschungsinstitut der UdSSR kommerziell vertrieben . [ 102 ] [ 103 ] Myoelektrische Prothesen sind teuer, erfordern regelmäßige Wartung und reagieren empfindlich auf Schweiß und Feuchtigkeit.
Roboterprothesen
Roboter können eingesetzt werden, um objektive Messwerte für die Beeinträchtigung und den Therapieerfolg von Patienten zu generieren, die Diagnose zu unterstützen, Therapien an die motorischen Fähigkeiten des Patienten anzupassen, die Einhaltung von Behandlungsplänen sicherzustellen und Patientenakten zu führen. Zahlreiche Studien belegen eine signifikante Verbesserung der motorischen Funktion der oberen Extremitäten nach einem Schlaganfall durch den Einsatz von Robotern in der Rehabilitation der oberen Extremitäten. [ 104 ] Damit eine robotische Prothese funktioniert, benötigt sie mehrere Komponenten zur Integration in die Körperfunktionen: Biosensoren erfassen Signale des Nerven- oder Muskelsystems des Nutzers. Diese Informationen werden an einen im Gerät integrierten Mikrocontroller weitergeleitet , der Rückmeldungen von der Prothese und dem Aktor, z. B. Position oder Kraft, verarbeitet und an den Controller sendet. Beispiele hierfür sind Oberflächenelektroden zur Messung der elektrischen Aktivität auf der Haut, in Muskeln implantierte Nadelelektroden oder Festkörper-Elektrodenarrays, durch die Nerven hindurchwachsen. Eine Art dieser Biosensoren wird in myoelektrischen Prothesen eingesetzt .
Ein als Controller bezeichnetes Gerät ist mit dem Nerven- und Muskelsystem des Benutzers sowie mit dem Gerät selbst verbunden. Es sendet die Absichtsbefehle des Benutzers an die Aktoren des Geräts und interpretiert die Rückmeldungen der mechanischen und biosensorischen Sensoren für den Benutzer. Der Controller ist außerdem für die Überwachung und Steuerung der Gerätebewegungen verantwortlich.
Ein Aktor ahmt die Aktionen eines Muskels nach, um Kraft und Bewegung zu erzeugen. Beispiele hierfür sind Motoren, die das ursprüngliche Muskelgewebe unterstützen oder ersetzen.
Die gezielte Muskelreinnervation (TMR) ist eine Technik, bei der motorische Nerven , die zuvor Muskeln einer amputierten Extremität steuerten, chirurgisch umgeleitet werden. Sie innervieren dann einen kleinen Bereich eines großen, intakten Muskels, wie beispielsweise des Musculus pectoralis major . Wenn ein Patient also versucht, den Daumen seiner fehlenden Hand zu bewegen, kontrahiert stattdessen ein kleiner Muskelbereich in seiner Brust. Durch die Platzierung von Sensoren über dem reinnervierten Muskel können diese Kontraktionen genutzt werden, um die Bewegung eines entsprechenden Teils der Roboterprothese zu steuern. [ 105 ] [ 106 ]
Eine Variante dieser Technik ist die gezielte sensorische Reinnervation (TSR). Dieses Verfahren ähnelt der TMR, mit dem Unterschied, dass sensorische Nerven chirurgisch in die Haut des Brustkorbs umgeleitet werden, anstatt motorische Nerven in die Muskulatur. In letzter Zeit haben sich robotische Gliedmaßen hinsichtlich ihrer Fähigkeit, Signale vom menschlichen Gehirn zu empfangen und in Bewegungen der künstlichen Gliedmaße umzusetzen, verbessert. DARPA , die Forschungsabteilung des Pentagons, arbeitet an weiteren Fortschritten in diesem Bereich. Ihr Ziel ist die Entwicklung einer künstlichen Gliedmaße, die direkt mit dem Nervensystem verbunden ist . [ 107 ]
Roboterarme
Fortschritte bei den in myoelektrischen Armen verwendeten Prozessoren haben es Entwicklern ermöglicht, die Steuerung der Prothese präziser abzustimmen. Der Boston Digital Arm ist eine neuere künstliche Gliedmaße, die diese fortschrittlicheren Prozessoren nutzt. Der Arm ermöglicht Bewegungen in fünf Achsen und lässt sich für ein individuelleres Tragegefühl programmieren. Die kürzlich in Edinburgh, Schottland, von David Gow entwickelte I-LIMB Hand ist die erste kommerziell erhältliche Handprothese mit fünf einzeln angetriebenen Fingern. Die Hand verfügt außerdem über einen manuell drehbaren Daumen, der passiv vom Benutzer bedient wird und verschiedene Greifmodi ermöglicht: Präzisions-, Kraft- und Schlüsselgriff. [ 108 ]
Eine weitere neuronale Prothese ist der Proto-1 des Applied Physics Laboratory der Johns Hopkins University. Neben dem Proto-1 stellte die Universität 2010 auch den Proto-2 fertig. [ 109 ] Anfang 2013 gelang es Max Ortiz Catalan und Rickard Brånemark von der Technischen Universität Chalmers und dem Universitätsklinikum Sahlgrenska in Schweden, den ersten Roboterarm zu entwickeln, der gedankengesteuert ist und dauerhaft mit dem Körper verbunden werden kann (mittels Osseointegration ). [ 110 ] [ 111 ] [ 112 ]
Ein sehr nützliches Verfahren ist die sogenannte Armrotation. Sie wird häufig bei einseitig Amputierten (Amputation einer Körperhälfte) angewendet und ist auch für beidseitig Amputierte (Menschen, denen beide Arme oder Beine fehlen oder amputiert wurden) unerlässlich, um alltägliche Aktivitäten auszuführen. Dabei wird ein kleiner Permanentmagnet in das distale Ende des Knochenrestes von Patienten mit Oberarmamputationen eingesetzt. Dreht der Patient den Armrest, rotiert der Magnet mit dem Knochenrest und verändert so die Magnetfeldverteilung. [ 113 ] EEG-Signale (Elektroenzephalogramm), die mithilfe kleiner, flacher Metallscheiben auf der Kopfhaut erfasst werden und im Wesentlichen die für die Bewegung verantwortliche Hirnaktivität dekodieren, dienen zur Steuerung der Robotergliedmaßen. Dies ermöglicht dem Benutzer die direkte Steuerung des Teils. [ 114 ]
Robotergestützte Unterschenkelprothesen
Die Forschung an Roboterbeinen hat im Laufe der Zeit einige Fortschritte gemacht, die eine präzise Bewegung und Steuerung ermöglichen.
Forscher des Rehabilitation Institute of Chicago gaben im September 2013 bekannt, dass sie ein Roboterbein entwickelt haben, das Nervenimpulse der Oberschenkelmuskulatur des Trägers in Bewegungen umsetzt. Es handelt sich um die erste Beinprothese mit dieser Fähigkeit. Sie befindet sich derzeit in der Testphase. [ 115 ]
Hugh Herr, Leiter der Biomechatronik-Gruppe am Media Lab des MIT, entwickelte ein robotergestütztes Unterschenkelbein (PowerFoot BiOM). [ 116 ] [ 117 ]
Das isländische Unternehmen Össur hat außerdem eine robotische Unterschenkelprothese mit motorisiertem Knöchel entwickelt, die sich mithilfe von Algorithmen und Sensoren bewegt, welche den Fußwinkel während des gesamten Gangzyklus automatisch anpassen. Darüber hinaus gibt es gehirngesteuerte bionische Beine, die es dem Träger ermöglichen, seine Gliedmaßen mithilfe eines drahtlosen Senders zu bewegen. [ 118 ]
Prothesendesign
Das Hauptziel einer Roboterprothese ist die aktive Unterstützung der Gehbewegung, um deren Biomechanik zu verbessern, insbesondere Stabilität, Symmetrie und Energieaufwand für Amputierte. [ 119 ] Derzeit sind verschiedene motorisierte Beinprothesen auf dem Markt erhältlich, darunter vollmotorisierte, bei denen Aktuatoren die Gelenke direkt antreiben, und semi-aktive, die mit geringem Energieaufwand und einem kleinen Aktuator die mechanischen Eigenschaften des Beins verändern, aber keine Nettoenergie in den Gehprozess einbringen. Beispiele hierfür sind die emPOWER von BionX, der Proprio-Fuß von Össur und der Elan-Fuß von Endolite. [ 120 ] [ 121 ] [ 122 ] Verschiedene Forschungsgruppen haben im letzten Jahrzehnt ebenfalls mit Roboterbeinen experimentiert. [ 123 ] Zu den zentralen Forschungsfragen gehören die Gestaltung des Geräteverhaltens während der Stand- und Schwungphase, die Erkennung der aktuellen Gehaufgabe sowie verschiedene mechanische Konstruktionsprobleme wie Robustheit, Gewicht, Akkulaufzeit/-effizienz und Geräuschpegel. Wissenschaftler der Stanford University und der Seoul National University haben jedoch ein künstliches Nervensystem entwickelt, das Prothesen das Fühlen ermöglicht. [ 124 ] Dieses synthetische Nervensystem versetzt Prothesen in die Lage , Blindenschrift zu erfassen , Berührungen wahrzunehmen und auf die Umgebung zu reagieren. [ 125 ] [ 126 ]
Verwendung von Recyclingmaterialien
Weltweit werden Prothesen aus recycelten Plastikflaschen und -deckeln hergestellt. [ 127 ] [ 128 ] [ 129 ] [ 130 ] [ 131 ]
Direkte Knochenanhaftung und Osseointegration
Die meisten Prothesen werden nicht dauerhaft an der Körperoberfläche befestigt. Die Stumpf- und Schaftmethode kann erhebliche Schmerzen verursachen, weshalb die direkte Knochenverankerung intensiv erforscht wurde.
Osseointegration ist eine Methode, bei der eine künstliche Gliedmaße mithilfe eines Implantats fest mit dem Körper verbunden wird. Diese Methode wird auch als Exoprothese (Befestigung einer künstlichen Gliedmaße am Knochen) oder Endo-Exoprothese bezeichnet . Endoprothesen sind Gelenkprothesen, die vollständig im Körper verbleiben, wie beispielsweise Knie- und Hüftprothesen .
Bei dieser Methode wird eine Titanschraube in den Knochen am Stumpfende eingesetzt. Nach einigen Monaten verbindet sich der Knochen mit der Titanschraube, und ein Verbindungsstück (Abutment) wird daran befestigt. Das Verbindungsstück ragt aus dem Stumpf heraus, und die (herausnehmbare) Prothese wird anschließend daran befestigt. Zu den Vorteilen dieser Methode gehören unter anderem:
- Bessere Muskelkontrolle der Prothese.
- Die Möglichkeit, die Prothese über einen längeren Zeitraum zu tragen; mit der Stumpf- und Schaftmethode ist dies nicht möglich.
- Die Fähigkeit von Oberschenkelamputierten, Auto zu fahren.
Der Hauptnachteil dieser Methode besteht darin, dass Amputierte mit direkter Knochenanbindung keine starken Stöße auf die Gliedmaße ausüben können, wie sie beispielsweise beim Joggen auftreten, da die Gefahr eines Knochenbruchs besteht. [ 14 ]
Kosmetik
Kosmetische Prothesen werden seit Langem eingesetzt, um Verletzungen und Entstellungen zu kaschieren. Dank des technologischen Fortschritts ist die Herstellung lebensechter Gliedmaßen aus Silikon oder PVC , die sogenannte Kosmetik , möglich geworden. [ 132 ] Solche Prothesen, darunter auch künstliche Hände, können heute so gestaltet werden, dass sie echten Händen täuschend ähnlich sehen – inklusive Sommersprossen, Venen, Haaren, Fingerabdrücken und sogar Tätowierungen. Maßgefertigte Kosmetikprothesen sind in der Regel teurer (sie kosten je nach Detailgrad mehrere Tausend US-Dollar), während Standardprothesen in verschiedenen Größen vorgefertigt erhältlich sind, allerdings oft nicht so realistisch wirken wie maßgefertigte. Eine weitere Möglichkeit ist die maßgefertigte Silikonhülle, die an den Hautton angepasst werden kann, jedoch keine Details wie Sommersprossen oder Falten. Kosmetikprothesen werden auf verschiedene Weise am Körper befestigt, beispielsweise mit Klebstoff, Saugnapf, formschlüssiger, dehnbarer Haut oder einer Hautmanschette.
Erkenntnis
Im Gegensatz zu neuromotorischen Prothesen erfassen oder modulieren neurokognitive Prothesen neuronale Funktionen, um kognitive Prozesse wie Exekutivfunktionen , Aufmerksamkeit , Sprache und Gedächtnis physisch wiederherzustellen oder zu erweitern. Derzeit sind noch keine neurokognitiven Prothesen verfügbar, jedoch wurde die Entwicklung implantierbarer neurokognitiver Gehirn-Computer-Schnittstellen vorgeschlagen, um Erkrankungen wie Schlaganfall , Schädel-Hirn-Trauma , Zerebralparese , Autismus und Alzheimer zu behandeln . [ 133 ] Das aktuelle Forschungsfeld der Assistiven Technologien für Kognition befasst sich mit der Entwicklung von Technologien zur Erweiterung der menschlichen Kognition. Terminplanungsgeräte wie Neuropage erinnern Nutzer mit Gedächtnisstörungen an bestimmte Aktivitäten, beispielsweise Arztbesuche. Mikro-Prompting-Systeme wie PEAT, AbleLink und Guide werden eingesetzt, um Nutzern mit Gedächtnis- und Exekutivfunktionsproblemen bei der Bewältigung des Alltags zu helfen .
Prothesenverbesserung
Neben der Standardprothese für den täglichen Gebrauch verfügen viele Amputierte oder Patienten mit angeborenen Fehlbildungen über spezielle Prothesen und Hilfsmittel, die ihnen die Teilnahme an Sport- und Freizeitaktivitäten ermöglichen.
In der Science-Fiction und, in jüngerer Zeit, auch in der Wissenschaft wird die Verwendung fortschrittlicher Prothesen diskutiert, um gesunde Körperteile durch künstliche Mechanismen und Systeme zu ersetzen und so die Funktion zu verbessern. Die moralische Vertretbarkeit und die Wünschbarkeit solcher Technologien werden von Transhumanisten , anderen Ethikern und der breiten Öffentlichkeit kontrovers diskutiert. [ 134 ] [ 135 ] [ 136 ] [ 137 ] Körperteile wie Beine, Arme, Hände, Füße und andere können ersetzt werden.
Das erste Experiment mit einem gesunden Probanden scheint das des britischen Wissenschaftlers Kevin Warwick gewesen zu sein . Im Jahr 2002 wurde Warwick ein Implantat direkt in sein Nervensystem eingesetzt. Die Elektrodenanordnung , die etwa hundert Elektroden enthielt , wurde im Nervus medianus platziert . Die erzeugten Signale waren so detailliert, dass ein Roboterarm die Bewegungen von Warwicks eigenem Arm nachahmen und über das Implantat eine Form von taktilem Feedback vermitteln konnte. [ 138 ]
Die Firma DEKA von Dean Kamen entwickelte den „Luke-Arm“, eine fortschrittliche, nervengesteuerte Prothese . Klinische Studien begannen 2008 [ 139 ] , die FDA-Zulassung erfolgte 2014 und die kommerzielle Fertigung durch die Universal Instruments Corporation wurde für 2017 erwartet. Der von Mobius Bionics angebotene Verkaufspreis wird voraussichtlich bei rund 100.000 US-Dollar liegen. [ 140 ]
Weitere Forschungen im April 2019 haben Verbesserungen hinsichtlich der Funktion und des Tragekomforts von 3D-gedruckten, personalisierten Wearables gezeigt. Anstelle einer manuellen Integration nach dem Druck können elektronische Sensoren an der Schnittstelle zwischen Prothese und Gewebe des Trägers Informationen wie den Druck auf das Gewebe erfassen, was zur Weiterentwicklung dieser Prothesen beitragen kann. [ 141 ]
Oscar Pistorius
Anfang 2008 wurde Oscar Pistorius , der südafrikanische „Blade Runner“, kurzzeitig von der Teilnahme an den Olympischen Sommerspielen 2008 ausgeschlossen , da seine Unterschenkelprothesen ihm angeblich einen unfairen Vorteil gegenüber Läufern mit Knöchelprothesen verschafften. Ein Forscher hatte festgestellt, dass seine Prothesen 25 Prozent weniger Energie verbrauchten als die eines nichtbehinderten Läufers bei gleicher Geschwindigkeit. Dieses Urteil wurde in der Berufung aufgehoben, da das Berufungsgericht argumentierte, dass die Gesamtheit der Vor- und Nachteile von Pistorius’ Prothesen nicht ausreichend berücksichtigt worden sei.
Pistorius konnte sich nicht für das südafrikanische Olympiateam qualifizieren, gewann aber alle Wettbewerbe der Sommer-Paralympics 2008 und ist seitdem für alle zukünftigen Olympischen Spiele startberechtigt. Er qualifizierte sich für die Weltmeisterschaften 2011 in Südkorea und erreichte das Halbfinale, wo er aufgrund seiner Zeit als Letzter ausschied. In der ersten Runde wurde er 14.; seine persönliche Bestzeit über 400 Meter hätte ihm im Finale den fünften Platz eingebracht. Bei den Olympischen Sommerspielen 2012 in London war Pistorius der erste beinamputierte Läufer, der an Olympischen Spielen teilnahm. [ 142 ] Er lief im Halbfinale des 400-Meter-Laufs [ 143 ] [ 144 ] [ 145 ] und im Finale der 4 × 400-Meter-Staffel . [ 146 ] Außerdem nahm er an fünf Wettbewerben der Sommer-Paralympics 2012 in London teil. [ 147 ]
Designüberlegungen
Bei der Entwicklung einer Unterschenkelprothese sind mehrere Faktoren zu berücksichtigen. Die Hersteller müssen hinsichtlich dieser Faktoren Prioritäten setzen.
Leistung
Dennoch gibt es bestimmte Elemente der Schaft- und Fußmechanik, die für den Sportler von unschätzbarem Wert sind, und auf diese konzentrieren sich die heutigen Hightech-Prothesenhersteller:
- Passform – Sportlich aktive Amputierte oder solche mit Knochenresten benötigen möglicherweise eine sorgfältig abgestimmte Schaftanpassung; weniger aktive Patienten kommen unter Umständen mit einer „vollständigen Kontakt“-Passform und einem Gel-Liner gut zurecht.
- Energiespeicherung und -rückführung – Speicherung der durch Bodenkontakt gewonnenen Energie und Nutzung dieser gespeicherten Energie für den Antrieb
- Energieabsorption – Minimierung der Auswirkungen starker Stöße auf den Bewegungsapparat
- Bodennachgiebigkeit – Stabilität unabhängig von Geländeart und Winkel
- Rotation – Leichtigkeit des Richtungswechsels
- Gewicht – maximaler Komfort, Balance und Geschwindigkeit
- Aufhängung – wie die Prothesenhülse mit dem Gliedmaß verbunden wird und passt.
Andere
Der Käufer berücksichtigt außerdem zahlreiche weitere Faktoren:
- Kosmetika
- Kosten
- Benutzerfreundlichkeit
- Größenverfügbarkeit
Design für Prothesen
Ein zentrales Merkmal der Prothetik und des Prothesendesigns ist die Idee des „Designs für Menschen mit Behinderungen“. Dies mag zunächst positiv klingen, da es Menschen mit Behinderungen ermöglicht, sich an einem gleichberechtigten Designprozess zu beteiligen. Leider entspricht dies nicht der Realität. Das Konzept des Designs für Menschen mit Behinderungen ist problematisch, da es die zugrundeliegende Bedeutung von Behinderung impliziert. Es suggeriert Amputierten, dass es eine richtige und eine falsche Art der Bewegung und des Gehens gibt und dass die Anpassung an die Umgebung durch eigene Mittel falsch ist. Hinzu kommt, dass viele, die für Menschen mit Behinderungen designen, selbst keine Behinderung haben. Ausgehend von diesen Erfahrungen betrachtet „Design für Menschen mit Behinderungen“ Behinderung als Objekt – in der Annahme nicht-behinderter Designer, sie hätten durch ihre eigene Simulation der Erfahrung alles Wichtige für ihre Aufgabe gelernt. Diese Simulation ist irreführend und benachteiligt Menschen mit Behinderungen – das daraus resultierende Design ist daher höchst problematisch. Designprozesse für Menschen mit Behinderungen sollten idealerweise mit Teammitgliedern durchgeführt werden, die die entsprechende Behinderung haben und Teil von Gemeinschaften sind, die für die Forschung relevant sind. [ 148 ] Dies führt dazu, dass Menschen, die die alltäglichen persönlichen Erfahrungen nicht kennen, Materialien entwerfen, die den Bedürfnissen von Menschen mit tatsächlichen Behinderungen nicht gerecht werden oder diese sogar behindern.
Kosten- und Quellenfreiheit
Hohe Kosten
In den Vereinigten Staaten kostet eine typische Beinprothese je nach gewünschtem Prothesentyp zwischen 15.000 und 90.000 US-Dollar. Mit einer Krankenversicherung zahlt der Patient in der Regel 10–50 % der Gesamtkosten, den Rest übernimmt die Versicherung. Der Eigenanteil variiert je nach Versicherungstarif und gewünschter Prothese. [ 149 ] Im Vereinigten Königreich, in weiten Teilen Europas, in Australien und Neuseeland werden die Kosten für Beinprothesen vollständig durch staatliche Mittel oder gesetzliche Versicherungen gedeckt. In Australien beispielsweise werden Prothesen bei krankheitsbedingten Amputationen vollständig von staatlichen Stellen finanziert, bei den meisten traumatischen Amputationen hingegen durch die gesetzliche Unfallversicherung oder die Versicherung für Verkehrsunfälle. [ 150 ] Auch das Nationale Programm zur Unterstützung von Menschen mit Behinderungen (National Disability Insurance Scheme) , das zwischen 2017 und 2020 landesweit eingeführt wurde, übernimmt die Kosten für Prothesen.
Transradiale (Unterarmamputation) und transtibiale Prothesen (Unterschenkelamputation) kosten in der Regel zwischen 6.000 und 8.000 US- Dollar , während transfemorale (Oberschenkelamputation) und transhumerale Prothesen (Oberarmamputation) etwa doppelt so teuer sind und zwischen 10.000 und 15.000 US-Dollar liegen, in Ausnahmefällen aber auch bis zu 35.000 US-Dollar kosten können. Die Kosten für eine künstliche Gliedmaße fallen oft wieder an, da eine Prothese aufgrund des Verschleißes im Alltag typischerweise alle drei bis vier Jahre ersetzt werden muss. Zudem muss der Schaft bei Passformproblemen innerhalb weniger Monate nach Schmerzbeginn ausgetauscht werden. Bei Problemen mit der Körpergröße können Komponenten wie Pylone ausgetauscht werden. [ 151 ]
Der Patient muss nicht nur die Kosten für seine verschiedenen Prothesen tragen, sondern auch für die Physio- und Ergotherapie, die zur Anpassung an das Leben mit einer künstlichen Gliedmaße erforderlich ist. Im Gegensatz zu den laufenden Kosten für die Prothesen selbst, fallen für die Therapie in der Regel nur in den ersten ein bis zwei Jahren nach der Amputation Kosten zwischen 2000 und 5000 US-Dollar an. Sobald der Patient mit seiner neuen Gliedmaße kräftig ist und sich wohlfühlt, ist keine weitere Therapie mehr notwendig. Schätzungen zufolge belaufen sich die Behandlungskosten für einen typischen Amputierten im Laufe seines Lebens auf 1,4 Millionen US-Dollar, einschließlich Operationen, Prothesen und Therapien. [ 149 ]
Niedrige Kosten
Kostengünstige Oberschenkelprothesen bieten oft nur grundlegende strukturelle Unterstützung mit eingeschränkter Funktion. Diese Funktion wird häufig durch einfache, nicht bewegliche, instabile oder manuell arretierbare Kniegelenke erreicht. Einige wenige Organisationen, wie beispielsweise das Internationale Komitee vom Roten Kreuz (IKRK), entwickeln Geräte für Entwicklungsländer. Ihr von CR Equipments hergestelltes Gerät ist ein einachsiges, manuell bedienbares, arretierbares Kniegelenk aus Polymer. [ 152 ]
Tabelle. Liste der Kniegelenkstechnologien basierend auf der Literaturrecherche. [ 86 ]
| Bezeichnung der Technologie (Herkunftsland) | Kurzbeschreibung | Höchste Stufe von Beweis |
|---|---|---|
| ICRC-Knie (Schweiz) | Einachsig mit manueller Verriegelung | Unabhängiges Feld |
| ATLAS Knie (UK) | Gewichtsaktivierte Reibung | Unabhängiges Feld |
| POF/OTRC Knie (USA) | Einachsig mit externer Unterstützung | Feld |
| DAV/Seattle Knie (USA) | Konform polyzentrisch | Feld |
| LIMBS International M1 Knie (USA) | Viertakt | Feld |
| JaipurKnee (Indien) | Viertakt | Feld |
| LCKnee (Kanada) | Einachsig mit automatischer Verriegelung | Feld |
| Keine Angaben (Nepal) | Einachsig | Feld |
| Keine Angaben (Neuseeland) | Rotationsgeformte Einachsen- | Feld |
| Keine Angaben (Indien) | Sechs-Bar-Übung mit Kniebeugen | Technische Entwicklung |
| Reibungsknie (USA) | Gewichtsaktivierte Reibung | Technische Entwicklung |
| Keilknie (Australien) | Gewichtsaktivierte Reibung | Technische Entwicklung |
| SATHI Reibungsknie (Indien) | Gewichtsaktivierte Reibung | Nur begrenzte Daten verfügbar |

Ein von Sébastien Dubois entworfener Plan für eine kostengünstige Beinprothese wurde 2007 auf der Internationalen Designausstellung und Preisverleihung in Kopenhagen, Dänemark, vorgestellt und mit dem Index: Award ausgezeichnet. Die Prothese sollte eine energierückführende Beinprothese für 8,00 US- Dollar ermöglichen und hauptsächlich aus Fiberglas bestehen . [ 153 ]
Vor den 1980er Jahren stellten Fußprothesen lediglich die grundlegenden Gehfähigkeiten wieder her. Diese frühen Geräte zeichnen sich durch eine einfache künstliche Verbindung zwischen dem Stumpf und dem Boden aus.
Die Einführung des Seattle Foot (Seattle Limb Systems) im Jahr 1981 revolutionierte den Bereich der Prothesen und rückte das Konzept des energiespeichernden Prothesenfußes (ESPF) in den Vordergrund. Andere Unternehmen zogen bald nach, und schon bald waren mehrere Modelle energiespeichernder Prothesen auf dem Markt. Jedes Modell nutzte eine Variante einer komprimierbaren Ferse. Die Ferse wird beim ersten Bodenkontakt komprimiert und speichert so Energie, die dann in der späteren Phase des Bodenkontakts wieder freigesetzt wird, um den Körper vorwärts zu bewegen.
Seitdem ist die Branche der Fußprothesen von stetigen, kleinen Verbesserungen in Leistung, Komfort und Marktgängigkeit geprägt.
Mit 3D-Druckern ist es möglich, ein einzelnes Produkt ohne Metallformen herzustellen , wodurch die Kosten drastisch reduziert werden können. [ 154 ]
Der Jaipur-Fuß , eine künstliche Gliedmaße aus Jaipur , Indien , kostet etwa 40 US-Dollar.
Open-Source-Roboterprothese

Aktuell existiert ein offenes Forum für Prothesenentwicklung, das sogenannte „ Open Prosthetics Project “. Die Gruppe arbeitet mit Kooperationspartnern und Freiwilligen zusammen, um die Prothesentechnologie weiterzuentwickeln und gleichzeitig die Kosten dieser lebensnotwendigen Hilfsmittel zu senken. [ 155 ] Open Bionics ist ein Unternehmen, das quelloffene Roboterprothesen entwickelt. Sie nutzen 3D-Druck zur Herstellung der Prothesen und kostengünstige 3D-Scanner zur Anpassung an den Stumpf des jeweiligen Patienten. Durch den Einsatz von 3D-Druck ermöglicht Open Bionics personalisierte Designs, wie beispielsweise den „Hero Arm“. Dieser integriert die Lieblingsfarben, -texturen und sogar die Ästhetik des Nutzers und sieht so aus wie ein Superheld oder eine Figur aus Star Wars – mit dem Ziel, die Kosten zu senken. Eine Übersichtsstudie zu einer Vielzahl gedruckter Prothesenhände ergab, dass die 3D-Drucktechnologie vielversprechend für individualisierte Prothesendesigns ist, günstiger als kommerziell erhältliche Prothesen, aber teurer als Massenproduktionsverfahren wie Spritzguss. Dieselbe Studie ergab auch, dass es noch immer an Belegen für die Funktionalität, Haltbarkeit und Akzeptanz von 3D-gedruckten Handprothesen durch die Nutzer mangelt. [ 156 ]
Kostengünstige Prothesen für Kinder

In den USA wurde die Zahl der Kinder (<21 Jahre), die eine größere pädiatrische Amputation erleiden, auf 32.500 geschätzt, wobei jährlich 5.525 neue Fälle hinzukommen, von denen 3.315 angeboren sind. [ 157 ]
Carr et al. (1998) untersuchten Amputationen durch Landminen in Afghanistan, Bosnien und Herzegowina, Kambodscha und Mosambik bei Kindern unter 14 Jahren und ermittelten Schätzwerte von 4,7, 0,19, 1,11 bzw. 0,67 pro 1000 Kinder. [ 158 ] Mohan (1986) gab für Indien insgesamt 424.000 Amputierte (23.500 jährlich) an, von denen 10,3 % vor dem 14. Lebensjahr eine Behinderung entwickelten. Dies entspricht etwa 43.700 Kindern mit Gliedmaßenfehlbildungen allein in Indien. [ 159 ]
Es gibt nur wenige kostengünstige Lösungen, die speziell für Kinder entwickelt wurden. Beispiele für kostengünstige Prothesen sind:
Stock und Krücke
Diese handgeführte Stange mit Lederstützband oder Plattform für die Extremität ist eine der einfachsten und kostengünstigsten Lösungen. Sie eignet sich gut als kurzfristige Lösung, neigt jedoch zur schnellen Kontrakturbildung, wenn die Extremität nicht täglich durch Bewegungsübungen gedehnt wird. [ 83 ]
Gliedmaßen aus Bambus, PVC oder Gips
Diese ebenfalls recht einfache Lösung besteht aus einer Gipshülse mit einem Bambus- oder PVC-Rohr am unteren Ende, an dem optional ein Prothesenfuß befestigt werden kann. Durch die volle Beweglichkeit des Knies wird eine Kontraktur verhindert. Die David-Werner-Sammlung, eine Online-Datenbank zur Unterstützung behinderter Kinder in ländlichen Gebieten, enthält Anleitungen zur Herstellung dieser Lösungen. [ 160 ]
Verstellbarer Fahrradarm
Diese Lösung nutzt eine umgedrehte Fahrradsattelstütze als Fuß, wodurch Flexibilität und Längenverstellbarkeit erreicht werden. Es handelt sich um eine sehr kostengünstige Lösung, da lokal verfügbare Materialien verwendet werden. [ 161 ]
Sathi Limb
Es handelt sich um eine endoskelettale modulare Unterschenkelprothese aus Indien, die thermoplastische Teile verwendet. Ihre Hauptvorteile sind das geringe Gewicht und die Anpassungsfähigkeit. [ 83 ]
Monolimb
Monolimbs sind nicht-modulare Prothesen und erfordern daher für die korrekte Anpassung einen erfahrenen Orthopädietechniker, da die Ausrichtung nach der Herstellung kaum noch verändert werden kann. Ihre Haltbarkeit ist jedoch im Durchschnitt besser als die von kostengünstigen modularen Lösungen. [ 162 ]
Kultur- und sozialtheoretische Perspektiven
Eine Reihe von Theoretikern hat die Bedeutung und die Implikationen der prothetischen Körpererweiterung untersucht. Elizabeth Grosz schreibt: „Lebewesen nutzen Werkzeuge, Schmuck und Apparate, um ihre körperlichen Fähigkeiten zu erweitern. Fehlt ihren Körpern etwas, das sie durch künstliche oder Ersatzorgane ersetzen müssen? … Oder sollten Prothesen im Sinne ästhetischer Reorganisation und Verbreitung als Folge eines Erfindungsgeistes verstanden werden, der über pragmatische Bedürfnisse hinausgeht und ihnen vielleicht sogar trotzt?“ [ 163 ] Elaine Scarry argumentiert, dass jedes Artefakt den Körper neu erschafft und erweitert. Stühle ergänzen das Skelett, Werkzeuge verlängern die Hände, Kleidung erweitert die Haut. [ 164 ] Scarry zufolge sind „Möbel und Häuser weder mehr noch weniger innerlich zum menschlichen Körper als die Nahrung, die er aufnimmt, noch unterscheiden sie sich grundlegend von so hochentwickelten Prothesen wie künstlichen Lungen, Augen und Nieren. Der Konsum von industriell gefertigten Dingen kehrt den Körper nach außen und öffnet ihn für die Kultur der Objekte und macht ihn zu deren Bestandteil .“ [ 165 ] Mark Wigley , ein Architekturprofessor, führt diese Gedankenlinie darüber fort, wie Architektur unsere natürlichen Fähigkeiten ergänzt, und argumentiert, dass „durch alle Prothesen eine Verwischung der Identität hervorgerufen wird“. [ 166 ] Ein Teil dieser Arbeit stützt sich auf Freuds frühere Charakterisierung der Beziehung des Menschen zu Objekten als eine der Erweiterung.
Soziale Auswirkungen
Prothesen können eine entscheidende Rolle dabei spielen, wie eine Person sich selbst und andere wahrnimmt. Durch die Verwendung einer Prothese kann sie soziale Stigmatisierung abwehren, das Selbstvertrauen stärken und emotionale Probleme im Zusammenhang mit der Behinderung reduzieren. [ 167 ] Bei Menschen, die eine Amputation erlitten haben, insbesondere aufgrund einer plötzlichen Erkrankung oder eines Traumas, können die mit dem Gliedmaßenverlust verbundenen Emotionen auch die Erfahrung mit der Prothese beeinflussen. Eine Prothese kann zwar dazu beitragen, die Verbindung zum eigenen Körper wiederherzustellen, sich aber in einem schmerzhaften Prozess auch wie ein weiterer Eingriff anfühlen. [ 168 ]
Obwohl viele Menschen emotionale Vorteile aus dem Tragen einer Prothese ziehen, empfinden andere den Versuch, ihren Körper zu verbergen und ihn zum Wohle anderer zu „normalisieren“, als störend – insbesondere bei Prothesen ohne praktischen Nutzen. In ihrem Buch „The Cancer Journals“ argumentiert Audre Lorde , warum sie sich nach einer Mastektomie gegen eine Brustprothese entschieden hat: „Die Prothese bietet den trügerischen Trost: ‚Niemand wird den Unterschied bemerken.‘“ [ 169 ]
Ethische Bedenken
Es bestehen auch zahlreiche ethische Bedenken hinsichtlich der Herstellung und Produktion von Prothesen. Im Zusammenhang mit Experimenten und der klinischen Anwendung sensorischer Prothesen ergeben sich vielfältige ethische Probleme: Tierversuche; die Einholung der informierten Einwilligung, beispielsweise bei Patienten mit Locked-in-Syndrom, dessen Beschwerden durch eine sensorische Prothese gelindert werden könnten; unrealistische Erwartungen an Studienteilnehmer, die neue Geräte testen. [ 170 ] Die Entstehung von Prothesen und die Prüfung ihrer Anwendbarkeit sind zentrale Anliegen in der Medizin. Obwohl die Ankündigung eines neuen Prothesendesigns viele positive Aspekte mit sich bringt, führt der Weg dorthin bei manchen zu ethischen Fragen im Zusammenhang mit Prothesen.
Debatten
Auch innerhalb der Prothesen-Community gibt es viele Debatten darüber, ob das Tragen von Prothesen überhaupt sinnvoll ist. Auslöser ist die Frage, ob Prothesen den Alltag erleichtern oder erschweren. Viele Menschen haben sich an ihren Gliedmaßenverlust angepasst und kommen gut damit zurecht, sodass sie keine Prothese benötigen. Nicht alle Amputierten tragen eine Prothese. Eine nationale Umfrage von Limbs 4 Life aus dem Jahr 2011 unter australischen Amputierten ergab, dass 7 Prozent keine Prothese tragen. Eine weitere australische Krankenhausstudie kam sogar zu einem Anteil von fast 20 Prozent. [ 171 ] Viele Betroffene berichten, dass sie sich mit Prothesen unwohl fühlen und sie nicht tragen möchten. Manche empfinden das Tragen einer Prothese sogar als umständlicher als gar keine.
Bekannte Nutzer von Prothesen
- Henry William Paget, 1st Marquess of Anglesey (1768–1854), known as Lord Uxbridge at the time, whose leg was amputated at the Battle of Waterloo
- Jane Gordon, Duchess of Gordon wore a carved finger in a glove after a childhood accident.
- Marie Moentmann (1900–1974), child survivor of industrial accident
- Terry Fox (1958–1981), Canadian athlete, humanitarian, and cancer research activist
- Oscar Pistorius (born 1986), South African former professional sprinter
- Harold Russell (1914–2002), WWII veteran, Academy Award-winning actor
Mythological
- Nuada, mythical king loses his arm in battle but is given a silver arm in its place.
- Visphala, mentioned in the Rigveda as losing a leg in battle, but being given "leg of iron".
See also
References
Citations
- ^ abπρόσθεσις. Liddell, Henry George; Scott, Robert; A Greek–English Lexicon at the Perseus Project
- ^Nathan, Stuart (28 November 2018). "Prosthetic implant provides realistic wrist movement to amputees". Retrieved 2019-01-30.
- ^ ab"How artificial limb is made – material, manufacture, making, used, parts, components, structure, procedure". www.madehow.com. Retrieved 2017-10-24.
- ^"Physical Medicine and Rehabilitation Treatment Team". Department of Rehabilitation and Regenerative Medicine. Retrieved 2019-02-24.
- ^"4: Prosthetic Management: Overview, Methods, and Materials | O&P Virtual Library". www.oandplibrary.org. Retrieved 2017-10-24.
- ^ abMaat, Bartjan; Smit, Gerwin; Plettenburg, Dick; Breedveld, Paul (1 March 2017). "Passive prosthetic hands and tools: A literature review". Prosthetics and Orthotics International. 42 (1): 66–74. doi:10.1177/0309364617691622. PMC 5810914. PMID 28190380.
- ^ Nagaraja, Vikranth H.; da Ponte Lopes, Jhonatan; Bergmann, Jeroen HM (September 2022). „Reimagining Prosthetic Control: A Novel Body-Powered Prosthetic System for Simultaneous Control and Actuation“ . Prosthesis . 4 (3): 394–413 . doi : 10.3390/prosthesis4030032 .
- ^ Nagaraja, Vikranth H.; Moulic, Soikat Ghosh; D'Souza, Jennifer V.; Limesh, M.; Walters, Peter; Bergmann, Jeroen HM (Dezember 2022). „Ein neuartiges Atemkontroll- und Betätigungssystem für Oberarmprothesenträger: Klinische Evaluationsstudie“ . IEEE Access . 10 : 128764–128778 . Bibcode : 2022IEEEA..10l8764N . doi : 10.1109/ACCESS.2022.3226697 . S2CID 254339929 .
- ^ „Oxford-Forscher entwickeln atembetriebene Handprothese“ . BBC News . 14. Dezember 2022.
- Belter , Joseph T.; Segil, Jacob L.; Dollar, Aaron M.; Weir, Richard F. (2013). „Mechanisches Design und Leistungsspezifikationen anthropomorpher Prothesenhände: Ein Überblick“. The Journal of Rehabilitation Research and Development . 50 (5): 599–618 . doi : 10.1682/jrrd.2011.10.0188 . ISSN 0748-7711 . PMID 24013909 .
- Scheme , Erik; Englehart, Kevin (2011). „Elektromyogramm-Mustererkennung zur Steuerung motorisierter Oberarmprothesen: Stand der Technik und Herausforderungen für den klinischen Einsatz“. The Journal of Rehabilitation Research and Development . 48 (6): 643–659 . doi : 10.1682/jrrd.2010.09.0177 . ISSN 0748-7711 . PMID 21938652. S2CID 14883575 .
- ^ Nazari, Vaheh; Zheng, Yong-Ping (08.02.2023). „Steuerung von Oberarmprothesen mittels Sonomyographie (SMG): Ein Überblick“ . Sensors . 23 ( 4): 1885. Bibcode : 2023Senso..23.1885N . doi : 10.3390/s23041885 . ISSN 1424-8220 . PMC 9959820. PMID 36850483 .
- ^ Clemente, Francesco; Ianniciello, Valerio; Gherardini, Marta; Cipriani, Christian (17.07.2019). „Entwicklung eines eingebetteten myokinetischen Prothesenhand-Controllers“ . Sensors . 19 ( 14): 3137. Bibcode : 2019Senso..19.3137C . doi : 10.3390/s19143137 . ISSN 1424-8220 . PMC 6679265. PMID 31319463 .
- ^ a b c „Eine Beinprothese hochbekommen – Cathy Johnson“ . Australian Broadcasting Corporation . Abgerufen am 3. Oktober 2010 .
- ^ Highsmith, M. Jason; Andrews, Casey R.; Millman, Claire; Fuller, Ashley; Kahle, Jason T.; Klenow, Tyler D.; Lewis, Katherine L.; Bradley, Rachel C.; Orriola, John J. (16.09.2016). „ Gangtraining für Unterschenkelamputierte: Eine systematische Literaturübersicht“ . Technology and Innovation . 18 (2–3 ): 99–113 . doi : 10.21300/18.2-3.2016.99 . PMC 5218520. PMID 28066520 .
- ^ a b c Barr, Steven; Howe, Tracey E. (2018). „Prothetische Rehabilitation älterer Menschen mit Gefäßerkrankungen nach einseitiger Oberschenkelamputation“ . The Cochrane Database of Systematic Reviews . 2018 (10) CD005260. doi : 10.1002/14651858.CD005260.pub4 . ISSN 1469-493X . PMC 6517199. PMID 30350430 .
- ^ Bowker, John H.; Michael, John W. (2002). Atlas der Gliedmaßenprothetik: Chirurgische, prothetische und Rehabilitationsprinzipien . Amerikanische Akademie für Orthopädische Chirurgen (2. Aufl.). St. Louis: Mosby Year Book. S. 389, 413, 429, 479, 501, 535, 885. ISBN 978-0-89203-275-4OCLC 54693136 .
- ^ a b Söderberg, Bengt (2001). Teilfußamputationen (2. Aufl.). Schweden: Zentrum für Teilfußamputierte. S. 21. ISBN 978-91-631-0756-6OCLC 152577368 .
- ^ "Hundeprothesen" . Die Orthese meines Haustieres . Februar 2026.
- ^ „Eine erstaunliche Menagerie von Tierprothesen“ . Scientific American . März 2013.
- ^ Abd Elmohsen, Rehab (2012). „Die ersten Zehenprothesen halfen den Ägyptern beim Gehen“ . Nature Middle East . doi : 10.1038/nmiddleeast.2012.161 .
- ^ Pine, Keith R.; Sloan, Brian H.; Jacobs, Robert J. (2015). Klinische Augenprothetik . Springer. ISBN 978-3-319-19057-0Die
- ^ „Nr. 1705: Eine 3000 Jahre alte Zehe“ . Uh.edu. 1. August 2004. Abgerufen am 13. März 2013 .
- ^ Vanderwerker, Earl E. Jr. (1976). „Ein kurzer Überblick über die Geschichte von Amputationen und Prothesen“ . ICIB . 15 (5): 15–16 . Archiviert vom Original am 14.10.2007.
- Rosenfeld , Amnon; Dvorachek, Michael; Rotstein, Ilan (Juli 2000). „Bronze-Einzelkronen-ähnliche prothetische Restaurationen von Zähnen aus der späten römischen Zeit“. Journal of Archaeological Science . 27 (7): 641–644 . Bibcode : 2000JArSc..27..641R . doi : 10.1006/jasc.1999.0517 .
- ^ Herodot, Historien . 9.37
- ^ Li, Xiao; Wagner, Mayke; Wu, Xiaohong; Tarasov, Pavel; Zhang, Yongbin; Schmidt, Arno; Goslar, Tomasz; Gresky, Julia (21. März 2013). „Archäologische und paläopathologische Studie eines Grabes aus Turfan, China (3./2. Jahrhundert v. Chr.): Individuelle Krankengeschichte und regionale Implikationen“. Quaternary International . 290–291 : 335–343 . Bibcode : 2013QuInt.290..335L . doi : 10.1016/j.quaint.2012.05.010 . ISSN 1040-6182 .
Zehn Radiokohlenstoffdatierungen an der Prothese, menschlichen Knochen und Holzstücken aus demselben Grab legen nahe, dass das wahrscheinlichste Alter der Bestattung etwa 300–200 v. Chr. beträgt (68% Konfidenzintervall). Damit handelt es sich um die älteste bisher bekannte funktionsfähige Beinprothese.
- ^ „Die eiserne Hand der Götz von Berlichingen“ . Karlofgermany.com . Abgerufen am 3. November 2009 .
- ^ Finch, Jacqueline (Februar 2011). „Die antiken Ursprünge der Prothetik“. The Lancet . 377 (9765): 548–9 . doi : 10.1016/s0140-6736(11) 60190-6 . PMID 21341402. S2CID 42637892 .
- ^ Bryce, George (1887). Eine kurze Geschichte des kanadischen Volkes . London: S. Low, Marston, Searle & Rivington.
- ^ Friedman, Lawrence (1978). Die psychologische Rehabilitation des Amputierten . Springfield, IL.: Charles C. Thomas.
- ^ Breiding, Autor: Dirk H. (Oktober 2004). „Waffen und Rüstungen – Häufige Missverständnisse und Fragen | Essay | The Metropolitan Museum of Art | Heilbrunn Timeline of Art History“ . The Met's Heilbrunn Timeline of Art History . Abgerufen am 15. April 2024 .
- ^ Starr, Michelle. „Dieser mittelalterliche Italiener ersetzte seine amputierte Hand durch eine Waffe“ . ScienceAlert . Abgerufen am 17.04.2018 .
- ^ a b Micarelli, ich; Paine, R; Giostra, C; Tafuri, MA; Profico, A; Boggioni, M; Di Vincenzo, F; Massani, D; Papini, A; Manzi, G (31. Dezember 2018). „Überleben bis zur Amputation in der Zeit vor Antibiotika: eine Fallstudie aus einer langobardischen Nekropole (6.-8. Jahrhundert n. Chr.)“. Zeitschrift für Anthropologische Wissenschaften . 96 (96): 185–200 . doi : 10.4436/JASS.96001 . PMID 29717991 .
- ^ a b Killgrove, Kristina. „Archäologen finden antike Messerhandprothese an mittelalterlichem Krieger“ . Forbes . Abgerufen am 17.04.2018 .
- ^ „Die Geschichte der Prothetik“ . UNYQ . 21.09.2015 . Abgerufen am 17.04.2018 .
- ^ Romm, Sharon (Juli 1989). „Arms by Design“. Plastic and Reconstructive Surgery . 84 (1): 158–63 . doi : 10.1097/00006534-198907000-00029 . PMID 2660173 .
- ^ „Eine kurze Geschichte der Prothetik“ . inMotion: Eine kurze Geschichte der Prothetik . November–Dezember 2007. Abgerufen am 23. November 2010 .
- ^ Bigg, Henry Robert Heather (1885) Künstliche Gliedmaßen und die Amputationen, die die geeignetsten Stümpfe in der zivilen und militärischen Chirurgie ermöglichen . London
- ^ Long, Ivan A. (1985). „Normal Shape-Normal Alignment (NSNA) Above-Knee Prosthesis“ . Clinical Prosthetics & Orthotics . 9 (4): 9–14 – via O&P Virtual Library.
- Gottschalk , Frank A.; Kourosh, Sohrab; Stills, Melvin; McClellan, Bruce; Roberts, Jim (Oktober 1989). „Beeinflusst die Schaftkonfiguration die Femurposition bei Oberschenkelamputation?“. Journal of Prosthetics and Orthotics . 2 (1): 94. doi : 10.1097/00008526-198910000-00009 .
- ^ „Unternehmensgeschichte von Blatchford“ , Blatchford Group.
- ^ a b Pike, Alvin (Mai/Juni 1999). „Die neuen Hightech-Prothesen“. InMotion Magazine 9 (3)
- ^ Barbareschi, Giulia (30. Juli 2019). „Ein kleiner Schritt für eine Amputierte und ein Riesenschritt für Amparo und den GDI Hub“ . Global Disability Innovation Hub . Archiviert vom Original am 24. November 2020.
- ^ „Veränderung der Prothesenversorgung mit Amparo“ . Global Disability Innovation Hub . Archiviert vom Original am 17. Mai 2022.
- Johannes , Matthew S.; Bigelow, John D.; Burck, James M.; Harshbarger, Stuart D.; Kozlowski, Matthew V.; Van Doren, Thomas (2011). „Ein Überblick über den Entwicklungsprozess der modularen Prothese“ (PDF) . Johns Hopkins APL Technical Digest . 30 (3): 207–16 . Archiviert vom Original (PDF) am 19.09.2017 . Abgerufen am 05.10.2017 .
- ^ Adee, Sally (Januar 2009). „Die Revolution wird prothetisch sein“ . IEEE Spectrum . 46 (1): 44–48 . doi : 10.1109/MSPEC.2009.4734314 . S2CID 34235585 .
- ^ Burck, James M.; Bigelow, John D.; Harshbarger, Stuart D. (2011). „Revolutionierung der Prothetik: Herausforderungen und Chancen der Systemtechnik“. Johns Hopkins APL Technical Digest . 30 (3): 186–97 . CiteSeerX 10.1.1.685.6772 .
- ^ Bogue, Robert (21. August 2009). „Exoskelette und Roboterprothesen: Ein Überblick über aktuelle Entwicklungen“. Industrial Robot . 36 (5): 421–427 . doi : 10.1108/01439910910980141 .
- Miranda , Robbin A.; Casebeer, William D.; Hein, Amy M.; Judy, Jack W.; Krotkov, Eric P.; Laabs, Tracy L.; Manzo, Justin E.; Pankratz, Kent G.; Pratt, Gill A.; Sanchez, Justin C.; Weber, Douglas J.; Wheeler, Tracey L.; Ling, Geoffrey SF (April 2015). „DARPA-finanzierte Bemühungen zur Entwicklung neuartiger Gehirn-Computer-Schnittstellentechnologien“ . Journal of Neuroscience Methods . 244 : 52–67 . doi : 10.1016/j.jneumeth.2014.07.019 . PMID 25107852. S2CID 14678623 .
- ^ „Der bionische Arm des Pentagons“ . CBS News. 10. April 2009. Abgerufen am 9. Mai 2015 .
- ^ „Revolutionierung der Prothetik“ . darpa.mil . Archiviert vom Original am 8. August 2020. Abgerufen am 4. Juni 2024 .
- ^ a b c Erico, Guizzo (14.05.2014). „Dean Kamens „Luke Arm“-Prothese erhält FDA-Zulassung – IEEE Spectrum“ . IEEE . Abgerufen am 04.06.2024 .
- ^ Adee, Sally (01.01.2009). „Gewinnerin: Die Revolution wird prothetisch sein – IEEE Spectrum“ . IEEE . Abgerufen am 04.06.2024 .
- ^ „Die fortschrittliche Armprothese LUKE/DEKA“ . www.research.va.gov . 1. August 2018. Abgerufen am 4. Juni 2024 .
- ^ a b c „Die Entwicklung von Prothesen: Aktuelle technologische Fortschritte“ . premierprosthetic.com . 28. September 2023. Abgerufen am 27. November 2023 .
- ^ „Maßgefertigte Prothesen, künstliche Gliedmaßen LI, NY | Progressive O&P“ . Progoandp.com . Abgerufen am 28.12.2016 .
- ^ a b c „Wie künstliche Gliedmaßen hergestellt werden – Hintergrund, Rohstoffe, Herstellungsprozess von künstlichen Gliedmaßen, Physiotherapie, Qualitätskontrolle“ . Madehow.com. 04.04.1988 . Abgerufen am 03.10.2010 .
- ^ Mamalis, AG; Ramsden, JJ; Grabchenko, AI; Lytvynov, LA; Filipenko, VA; Lavrynenko, SN (2006). „Ein neuartiges Konzept zur Herstellung individueller Saphir-Metall-Hüftgelenkendoprothesen“. Journal of Biological Physics and Chemistry . 6 (3): 113–117 . doi : 10.4024/30601.jbpc.06.03 . hdl : 1826/2527 .
- ^ a b Suyi Yang, Eddie; Aslani, Navid; McGarry, Anthony (Oktober 2019). „Einflüsse und Trends verschiedener Formerfassungsmethoden auf die Ergebnisse in der Unterschenkelprothetik: Eine systematische Übersicht“. Prosthetics and Orthotics International . 43 (5): 540–555 . doi : 10.1177/0309364619865424 . ISSN 1746-1553 . PMID 31364475. S2CID 198999869 .
- ^ Sharma, Hemant; Prabu, Dhanasekara (September 2013). „Gips: Vergangenheit, Gegenwart und Zukunft“ . Journal of Clinical Orthopaedics and Trauma . 4 (3): 107–109 . doi : 10.1016 / j.jcot.2013.09.004 . ISSN 0976-5662 . PMC 3880430. PMID 26403547 .
- Herbert , Nicholas; Simpson, David; Spence, William D.; Ion, William (März 2005). „Eine Vorstudie zur Entwicklung des 3D-Drucks von Prothesenschäften“. Journal of Rehabilitation Research and Development . 42 (2): 141–146 . doi : 10.1682/jrrd.2004.08.0134 (zuletzt abgerufen am 12. Juli 2025). ISSN 1938-1352 . PMID 15944878. S2CID 9385882 .
{{cite journal}}: CS1 Wartung: DOI inaktiv ab Juli 2025 ( Link ) - ^ Sewell, P.; Noroozi, S.; Vinney, J.; Andrews, S. (August 2000). „Entwicklungen im Anpassungsprozess von Unterschenkelprothesen: Ein Überblick über frühere und aktuelle Forschung“. Prosthetics and Orthotics International . 24 (2): 97–107 . doi : 10.1080/03093640008726532 . ISSN 0309-3646 . PMID 11061196. S2CID 20147798 .
- Ribeiro , Danielle; Cimino, Stephanie R.; Mayo, Amanda L.; Ratto, Matt; Hitzig, Sander L. (16.08.2019). „3D-Druck und Amputation: Eine Übersichtsarbeit“. Disability & Rehabilitation: Assistive Technology . 16 (2): 221–240 . doi : 10.1080/17483107.2019.1646825 . ISSN 1748-3115 . PMID 31418306. S2CID 201018681 .
- ^ Mak, AF; Zhang, M.; Boone, DA (März 2001). „Aktueller Forschungsstand zur Biomechanik und Schaftinteraktion von Unterschenkelprothesen: ein Überblick“. Journal of Rehabilitation Research and Development . 38 (2): 161–174 . ISSN 0748-7711 . PMID 11392649 .
- ^ Rios Poveda, Alvaro (2002). Myoelektrische Prothesen mit sensorischer Rückkopplung . Myoelektrisches Symposium. ISBN 978-1-55131-029-9Die
- ^ Raspopovic, Stanisa; Capogrosso, Marco; Petrini, Francesco Maria; Bonizzato, Marco; Rigosa, Jacobo; Di Pino, Giovanni; et al. (5. Februar 2014). „Wiederherstellung des natürlichen sensorischen Feedbacks in bidirektionalen Handprothesen in Echtzeit“ . Wissenschaftliche translationale Medizin . 6 (222): 222ra19. doi : 10.1126/scitranslmed.3006820 . PMID 24500407 . S2CID 206682721 .
- ^ Bowerman, Mary (05.02.2014). „Bionische Hand ermöglicht Amputiertem das Fühlen zurück“ . USA Today .
Mithilfe einer neuen Prothese ist es Forschern gelungen, einem Dänen, der vor neun Jahren seine linke Hand verlor, den Tastsinn zurückzugeben.
- ^ „Künstliche Hand mit sofortiger Berührungsreaktion ein Erfolg“ . NewsAsia . 07.02.2014. Archiviert vom Original am 09.04.2014.
- ^ DelViscio, Jeffery (24.07.2019). „Eine Roboterhand hilft Amputierten, wieder zu fühlen“ . Scientific American . Abgerufen am 12.06.2020 .
- ^ Smit G, Plettenburg DH (2010). „Effizienz von willkürlich schließenden Hand- und Hakenprothesen“ . Prosthetics and Orthotics International . 34 (4): 411–427 . doi : 10.3109/03093646.2010.486390 . PMID 20849359. S2CID 22327910 .
- Smit , G.; Bongers, R. M.; Van der Sluis, C. K.; Plettenburg, D. H. (2012). „ Effizienz von Hand- und Hakenprothesen mit willkürlicher Öffnung: 24 Jahre Entwicklung?“ Journal of Rehabilitation Research and Development . 49 (4): 523–534 . doi : 10.1682/JRRD.2011.07.0125 . PMID 22773256 .
- ^ Robitzski, Dan (Mai 2017) [Erstveröffentlichung 18. April 2017 als „A Spare Hand“]. „Erfolgreich durch bionische Prothesen ersetzte Hände von Menschen mit Behinderungen“. Scientific American . Band 316, Nr. 5. S. 17. doi : 10.1038/scientificamerican0517-17 .
- ^ Hruby, Laura A.; Sturma, Agnes; Mayer, Johannes A.; Pittermann, Anna; Salminger, Stefan; Aszmann, Oskar C. (November 2017). „Algorithmus zur bionischen Handrekonstruktion bei Patienten mit globalen Plexus brachialis-Läsionen“. Journal of Neurosurgery . 127 (5): 1163–1171 . doi : 10.3171/2016.6.JNS16154 . PMID 28093018. S2CID 28143731 .
- ^ 3D-Bionikhände
- ^ „Britische Frau kann erstmals mit der ‚weltweit lebensechtesten bionischen Hand‘ Fahrrad fahren“" . The Guardian . 16.06.2015.
- ^ Bagot, Martin (16.06.2015). „Revolutionäre bionische Hand für 1 Million Pfund ermöglicht einarmiger Frau die Erledigung alltäglicher Aufgaben“ . Daily Mirror .
- ^ Rosmino, Claudio (2. März 2020). „Leicht, lebensecht und erschwinglich: EU-Forscher entwickeln innovative bionische Hand“ . Euronews .
- ^ Onken, Sarah. „Dive In“ . cityviewnc.com . Archiviert vom Original am 10. September 2015. Abgerufen am 24. August 2015 .
- ^ Ephraim, PL; Dillingham, TR; Sector, M; Pezzin, LE; MacKenzie, EJ (2003). „Epidemiologie von Gliedmaßenverlust und angeborenen Gliedmaßendefekten: Eine Literaturübersicht“. Archives of Physical Medicine and Rehabilitation . 84 (5): 747–61 . doi : 10.1016/S0003-9993(02)04932-8 . PMID 12736892 .
- ^ Mak, AF; Zhang, M; Boone, DA (2001). „Stand der Forschung zur Biomechanik und Schnittstelle von Unterschenkelprothesen: Ein Überblick“. Journal of Rehabilitation Research and Development . 38 (2): 161–74 . PMID 11392649 .
- ^ Legro, MW; Reiber, G; del Aguila, M; Ajax, MJ; Boone, DA; Larsen, JA; Smith, DG; Sangeorzan, B (Juli 1999). „Wichtige Anliegen von Personen mit Unterschenkelamputationen und Prothesen“. Journal of Rehabilitation Research and Development . 36 (3): 155–63 . PMID 10659798 .
- ^ a b c Strait, E. (2006) Prothetik in Entwicklungsländern . oandp.org Abgerufen am 11.03.2019
- ^ Stark, Gerald (2005). „Perspektiven auf Wie und Warum Füße verschrieben werden“. Journal of Prosthetics and Orthotics . 17 : S18– S22. doi : 10.1097/00008526-200510001-00007 .
- ^ Jian, Yuancheng; Winter, DA; Ishac, MG; Gilchrist, L (1993). „Trajektorie des Körperschwerpunkts und des Druckmittelpunkts während der Einleitung und Beendigung des Gehens“. Gait & Posture . 1 : 9– 22. doi : 10.1016/0966-6362(93)90038-3 .
- ^ a b Andrysek, Jan (Dezember 2010). „Unterschenkelprothesentechnologien in Entwicklungsländern: Ein Literaturüberblick von 1994–2010“. Prosthetics and Orthotics International . 34 (4): 378–398 . doi : 10.3109/03093646.2010.520060 . PMID 21083505. S2CID 27233705 .
- ^ a b Hofstad, Cheriel J; van der Linde, Harmen; van Limbeek, Jacques; Postema, Klaas (26. Januar 2004). „Verschreibung von Knöchel-Fuß-Prothesen nach Unterschenkelamputation“ ( PDF) . Cochrane Database of Systematic Reviews . 2010 (1) CD003978. doi : 10.1002/14651858.CD003978.pub2 . PMC 8762647. PMID 14974050 .
- ^ Andrysek, Jan; Naumann, Stephen; Cleghorn, William L. (Dezember 2004). „Design characteristics of pediatric prosthetic knees“. IEEE Transactions on Neural Systems and Rehabilitation Engineering . 12 (4): 369–378 . Bibcode : 2004ITNSR..12..369A . doi : 10.1109/TNSRE.2004.838444 . ISSN 1534-4320 . PMID 15614992. S2CID 1860735 .
- ^ Wyss, Dominik (2012-11-27). Evaluation and Design of a Globally Applicable Rear-locking Prosthetic Knee Mechanism (Thesis thesis).
- ^ a b R. Stewart und A. Staros, „Auswahl und Anwendung von Kniegelenksmechanismen“, Bulletin of Prosthetics Research, Bd. 18, S. 90-158, 1972.
- ^ M. Greene, „Viergelenk-Knieanalyse“, Prosthetics and Orthotics International, Bd. 37, S. 15-24, 1983.
- ^ „Das SLK, das selbstlernende Knie“ (Archiviert am 25.04.2012 in der Wayback Machine , DAW Industries). Abgerufen am 16. März 2008.
- ^ Marriott, Michel (20.06.2005). „Titan und Sensoren ersetzen Ahabs Holzbein“ . The New York Times . Abgerufen am 30.10.2008 .
- ^ Martin, Craig W. (November 2003) „Otto Bock C-leg: Eine Überprüfung seiner Wirksamkeit“ Archiviert am 28.12.2016 im Internet Archive . WCB Evidence Based Group
- ^ a b Kannenberg, Andreas; Zacharias, Britta; Pröbsting, Eva (2014). „Vorteile mikroprozessorgesteuerter Knieprothesen für Patienten mit eingeschränkter Gehfähigkeit: Systematische Übersicht“. Journal of Rehabilitation Research and Development . 51 (10): 1469–1496 . doi : 10.1682/JRRD.2014.05.0118 . PMID 25856664. S2CID 5942534 .
- ^ Highsmith, M. Jason; Kahle, Jason T.; Bongiorni, Dennis R.; Sutton, Bryce S.; Groer, Shirley; Kaufman, Kenton R. (Dezember 2010). „Sicherheit, Energieeffizienz und Kosteneffizienz der C-Leg-Prothese für Oberschenkelamputierte: Eine Literaturübersicht“. Prosthetics and Orthotics International . 34 (4): 362–377 . doi : 10.3109/03093646.2010.520054 . PMID 20969495. S2CID 23608311 .
- ^ „Amputierte steuern bionische Beine mit ihren Gedanken“ . Reuters . 20. Mai 2015.
- Carey , Stephanie L.; Lura, Derek J.; Highsmith, M. Jason; CP .; FAAOP. (2015). „Unterschiede zwischen myoelektrischen und körperkraftbetriebenen Oberarmprothesen: Systematische Literaturübersicht“. Journal of Rehabilitation Research and Development . 52 (3): 247–262 . doi : 10.1682 /JRRD.2014.08.0192 . PMID 26230500 .
- ^ Internationale Föderation für Medizin- und Bioingenieurwesen (17. Dezember 2012). „Weltkongress für Medizinische Physik und Biomedizintechnik“ . IFMBE . Abgerufen am 19. März 2022 .
- ^ Rios, Alvaro (1997). Mikrocontrollersystem für myoelektrische Prothesen mit sensorischer Rückkopplung . Weltkongress für Medizinische Physik und Biomedizinische Technik: XVIII. Internationale Konferenz für Medizinische und Biologische Technik und XI. Internationale Konferenz für Medizinische Physik. Nizza, Frankreich.
- ^ Wirta, RW; Taylor, DR; Finley, FR (1978). „Mustererkennungs-Armprothese: Eine historische Perspektive – ein Abschlussbericht“ (PDF) . Bulletin of Prosthetics Research : 8–35 . PMID 365281 .
- ^ Sherman, E. David (1964). „ Eine russische bioelektrisch gesteuerte Prothese: Bericht eines Forschungsteams des Rehabilitationsinstituts von Montreal“ . Canadian Medical Association Journal . 91 (24): 1268–1270 . PMC 1927453. PMID 14226106 .
- ^ Muzumdar, Ashok (2004). Motorbetriebene Oberarmprothesen: Steuerung, Implementierung und klinische Anwendung . Springer. ISBN 978-3-540-40406-4Die
- ^ Reinkensmeyer, David J. (2009). „Robotische Unterstützung beim Training der oberen Extremitäten nach einem Schlaganfall“ (PDF) . Studies in Health Technology and Informatics . 145 : 25–39 . PMID 19592784. Archiviert vom Original (PDF) am 28.12.2016 . Abgerufen am 28.12.2016 .
- ^ Kuiken TA, Miller LA, Lipschutz RD, Lock BA, Stubblefield K, Marasco PD, Zhou P, Dumanian GA (3. Februar 2007). „Gezielte Reinnervation zur Verbesserung der Prothesenfunktion bei einer Frau mit proximaler Amputation: eine Fallstudie“. Lancet . 369 (9559): 371–80 . doi : 10.1016 / S0140-6736(07)60193-7 . PMID 17276777. S2CID 20041254 .
- ^ „Blogs: TR Editors' blog: Patients Test an Advanced Prosthetic Arm“ . Technology Review . 10.02.2009 . Abgerufen am 03.10.2010 .
- ^ „Büro für Verteidigungswissenschaften“ . Darpa.mil. Archiviert vom Original am 26.04.2009 . Abgerufen am 03.10.2010 .
- ^ Binedell, Trevor; Meng, Eugene; Subburaj, Karupppasamy (25.08.2020). „Design und Entwicklung einer neuartigen, 3D-gedruckten, nichtmetallischen, selbstverriegelnden Armprothese für eine Vorderarmamputation“. Prosthetics and Orthotics International . 45 : 94–99 . doi : 10.1177/0309364620948290 . ISSN 1746-1553 . PMID 32842869. S2CID 221326246 .
- ^ „Proto 1 und Proto 2“ . Ric.org. 1. Mai 2007. Archiviert vom Original am 27. Juli 2011. Abgerufen am 3. Oktober 2010 .
- ^ „Weltpremiere einer muskel- und nervengesteuerten Armprothese“ . Sciencedaily.com. Februar 2013. Abgerufen am 28.12.2016 .
- ^ Williams, Adam (30.11.2012). „Gedankengesteuerte, permanent angebrachte Armprothese könnte die Prothetik revolutionieren“ . Gizmag.com . Abgerufen am 28.12.2016 .
- ^ Ford, Jason (28.11.2012). „Studien für implantierbaren, gedankengesteuerten Roboterarm stehen unmittelbar bevor“ . Theengineer.co.uk . Abgerufen am 28.12.2016 .
- ^ Li, Guanglin; Kuiken, Todd A (2008). „Modellierung der Rotationskontrolle von Prothesen durch Erfassung der Rotation des Restarmknochens“ . IEEE Transactions on Biomedical Engineering . 55 (9): 2134–2142 . Bibcode : 2008ITBE...55.2134L . doi : 10.1109/tbme.2008.923914 . PMC 3038244. PMID 18713682 .
- ^ Contreras-Vidal José L.; et al. (2012). „Wiederherstellung der Ganzkörperbewegung: Auf dem Weg zu einem nichtinvasiven Gehirn-Maschine-Schnittstellensystem“ . IEEE Pulse . 3 (1): 34–37 . doi : 10.1109/mpul.2011.2175635 . PMC 3357625. PMID 22344949 .
- ^ „Rehabilitationsinstitut von Chicago entwickelt als erstes Institut ein gedankengesteuertes Roboterbein“ . Medgadget . Medgadget.com. September 2013. Abgerufen am 28.12.2016 .
- ^ Shaer, Matthew (November 2014). „Ist das die Zukunft von Roboterbeinen?“ . Smithsonian Magazine .
- ^ „Transtibiale motorbetriebene Prothesen“ . Biomechatronik . MIT Media Lab.
- ^ Sofge, Erik (20. Mai 2015). „Gehirngesteuerte bionische Beine sind endlich da“ . Popular Science . Abgerufen am 1. Dezember 2018 .
- ^ Liacouras, Peter C.; Sahajwalla, Divya; Beachler, Mark D.; Sleeman, Todd; Ho, Vincent B.; Lichtenberger, John P. (2017). „Herstellung individueller Prothesenaufsätze und -vorrichtungen mittels Computertomographie und 3D-Druck“ . 3D Printing in Medicine . 3 (1): 8. doi : 10.1186/s41205-017-0016-1 . ISSN 2365-6271 . PMC 5954798. PMID 29782612 .
- ^ „Startseite – BionX Medical Technologies“ . www.bionxmed.com . Archiviert vom Original am 03.12.2017 . Abgerufen am 08.01.2018 .
- ^ Össur. „PROPRIO FOOT“ . www.ossur.com . Abgerufen am 8. Januar 2018 .
- ^ „Elan – Carbon, Füße, Hydraulik – Endolite USA – Unterschenkelprothesen“ . Endolite USA – Unterschenkelprothesen . Abgerufen am 8. Januar 2018 .
- Windrich , Michael; Grimmer, Martin; Christ, Oliver; Rinderknecht, Stephan; Beckerle, Philipp (19. Dezember 2016). „ Aktive Unterschenkelprothesen: Eine systematische Übersicht über Designfragen und Lösungen“ . BioMedical Engineering OnLine . 15 (S3): 140. doi : 10.1186/s12938-016-0284-9 . PMC 5249019. PMID 28105948 .
- ^ ENGINEERING.com. „Forscher entwickeln künstliches Nervensystem“ . www.engineering.com . Abgerufen am 8. Juni 2018 .
- ^ „Stanford-Forscher entwickeln künstliches Nervensystem für Roboter – Xinhua | English.news.cn“ . www.xinhuanet.com . Archiviert vom Original am 7. Juni 2018. Abgerufen am 8. Juni 2018 .
- ^ Universität Stanford (31.05.2018). „Ein künstliches Nervensystem verleiht Prothesen und Robotern einen Tastsinn | Stanford News“ . Stanford News . Abgerufen am 08.06.2018 .
- ^ „Bezahlbare Prothesen aus recyceltem Kunststoffabfall“ . MaterialDistrict . 14. Januar 2019. Abgerufen am 3. November 2020 .
- „ Diese Forscher verwandeln Plastikflaschen in Prothesen . “ Weltwirtschaftsforum . 4. Oktober 2019. Abgerufen am 3. November 2020 .
- ^ Bell, Sarah Jane (21. April 2019). „Recycling von Shampooflaschen zur Herstellung von Prothesen wird zum Traum einer pensionierten Friseurin“ . ABC News . Australian Broadcasting Corporation . Abgerufen am 3. November 2020 .
- ^ Conway, Elle (26. Juni 2019). „Familie aus Canberra bastelt aus Flaschendeckeln Plastikhände und -arme für Kinder“ . ABC News . Australian Broadcasting Corporation . Abgerufen am 3. November 2020 .
- ^ „Envision Hands“ . Envision . 19. Februar 2020. Abgerufen am 3. November 2020 .
- ^ Thomas, Daniel J.; Singh, Deepti (August 2020). „3D-Druck zur Entwicklung patientenspezifischer kosmetischer Prothesen direkt am Behandlungsort“. International Journal of Surgery . 80 : 241–242 . doi : 10.1016/j.ijsu.2020.04.023 . ISSN 1743-9159 . PMID 32311524. S2CID 216047962 .
- ^ Serruya MD, Kahana MJ (2008). „Techniken und Geräte zur Wiederherstellung der Kognition“ . Behav Brain Res . 192 (2): 149–65 . doi : 10.1016/j.bbr.2008.04.007 . PMC 3051349. PMID 18539345 .
- ^ „Erweiterungen, Oxford Uehiro Centre for Practical Ethics“ . Practicalethics.ox.ac.uk. Archiviert vom Original am 28.12.2016 . Abgerufen am 28.12.2016 .
- ^ Caplan, Arthur; Elliott, Carl (2004). „Ist es ethisch vertretbar, Enhancement-Technologien einzusetzen, um uns besser als gesund zu machen?“ . PLOS Medicine . 1 (3) e52. doi : 10.1371/journal.pmed.0010052 . PMC 539045 . PMID 15630464 .
- ^ Buchanan, Allen E. (2011). Jenseits der Menschheit? . doi : 10.1093/acprof:oso/9780199587810.001.0001 . ISBN 978-0-19-958781-0Die
- ^ Anomaly, Jonny (2012). „Jenseits der Menschlichkeit? Die Ethik der biomedizinischen Verbesserung – von Allen Buchanan“. Bioethics . 26 (7): 391–392 . doi : 10.1111/j.1467-8519.2012.01964.x .
- ^ Warwick K, Gasson M, Hutt B, Goodhew I, Kyberd P, Andrews B, Teddy P, Shad A (2003). „Die Anwendung von Implantattechnologie für kybernetische Systeme“. Archives of Neurology . 60 (10): 1369–1373 . doi : 10.1001/archneur.60.10.1369 . PMID 14568806 .
- ^ Adee, Sarah (2008-02-01). „Dean Kamens „Luke Arm“-Prothese bereit für klinische Studien“ . IEEE Spectrum .
- ^ „DARPAs gedankengesteuerte Armprothese bereitet sich auf die Markteinführung vor“ .
- ^ Garner, Courtney (05.04.2019). „Schnittstellen tragbarer Systeme: Wie können elektronische Sensoren in verbesserte 3D-gedruckte Prothesen integriert werden?“ . SciTech Europa . Abgerufen am 06.05.2019 .
- ^ Robert Klemko (10. August 2012), „Oscar Pistorius schreibt Geschichte, geht aber ohne Medaille“ , USA Today , archiviert vom Original am 11. August 2012
- ^ Oscar Pistorius schreibt Olympiageschichte über 400 m bei den Olympischen Spielen 2012 in London , BBC Sport, 4. August 2012
- ^ Bill Chappell (4. August 2012), Oscar Pistorius schreibt olympische Geschichte über 400 Meter und zieht ins Halbfinale ein , NPR , archiviert vom Original am 4. August 2012
- ^ „400-Meter-Lauf der Männer – Halbfinale“ , london2012.com , abgerufen am 4. August 2012
{{citation}}CS1-Wartung: Veralteter Archivierungsdienst ( Link ) - ^ Greenberg, Chris (10. August 2012), „Oscar Pistorius und die südafrikanische 4×400-m-Staffel belegen den 8. Platz, während die Bahamas Gold gewinnen“ , Huffington Post , archiviert vom Original am 10. August 2012
- ^ „Hawking und Pistorius eröffnen die Paralympics in London: Der im Rollstuhl sitzende Physiker Stephen Hawking rief die Athleten dazu auf, ‚zu den Sternen zu blicken‘, als er die rekordverdächtigen Paralympischen Spiele eröffnete, die elf Tage lang in fast ausverkauften Stadien stattfinden werden . “ Yahoo! Sports . Reuters. 29. August 2012. Archiviert vom Original am 2. September 2012.
- ^ Shew, Ashley (16.03.2022). „Wie man eine Geschichte falsch erzählt: Technoableismus, Simulation und Cyborg-Widerstand“ . Including Disability . 1 (1): 13–36 . doi : 10.51357/id.vi1.169 . hdl : 10919/113653 . ISSN 2817-6731 .
- ^ a b „Kosten einer Beinprothese“ . Cost Helper Health . Abgerufen am 13. April 2015 .
- ^ „Finanzierung Ihrer Prothese“ . Limbs4life . Abgerufen am 28. Januar 2018 .
- ^ „Kosten für Prothesen lösen Debatte aus“ , Boston Globe , 5. Juli 2005. Abgerufen am 11. Februar 2007.
- ^ „ICRC: Transfemorale Prothesen – Herstellungsrichtlinien“ (PDF) . Abgerufen am 03.10.2010 .
- ^ INDEX:2007 INDEX: AUSZEICHNUNG Archiviert am 2. Februar 2009 in der Wayback Machine
- ^ Nagata, Kazuaki (10.05.2015). „Startup für Roboterarme nutzt 3D-Drucker, um Prothesen erschwinglich zu machen“ . The Japan Times Online . Japantimes.co.jp . Abgerufen am 28.12.2016 .
- ^ „Open Prosthetics Website“ . Openprosthetics.org. Archiviert vom Original am 04.10.2006 . Abgerufen am 28.12.2016 .
- ten Kate, Jelle; Smit, Gerwin; Breedveld, Paul (2. Februar 2017). „3D-gedruckte Oberarmprothesen: ein Überblick“ . Disability and Rehabilitation: Assistive Technology . 12 (3): 300–314 . doi : 10.1080/17483107.2016.1253117 . PMID 28152642. S2CID 38036558 .
- ^ Krebs, DE; Edelstein, JE; Thornby, MA (1991). „Prothetische Versorgung von Kindern mit Gliedmaßendefekten“. Physical Therapy . 71 (12): 920–34 . doi : 10.1097/01241398-199205000-00033 . PMID 1946626 .
- ^ Carr, DB (1998). „Schmerz und Rehabilitation nach Landminenverletzungen“ (PDF) . Update in Anaesthesia . 6 (2): 91.
- ^ Mohan, D. (1986) Ein Bericht über Amputierte in Indien . oandplibrary.org
- Werner , David (1987). Behinderte Kinder in Dörfern: Ein Leitfaden für Gemeindegesundheitshelfer, Rehabilitationsfachkräfte und Familien (1. Aufl.). Palo Alto, CA, USA: Hesperian Foundation. ISBN 0-942364-06-6Die
- ^ Cheng, V. (2004) Eine Lösung zur Opferhilfe . School of Industrial Design, Carleton University.
- ^ Lee, Winson CC; Zhang, Ming (01.08.2005). „Entwurf eines Monolimb mittels Finite-Elemente-Modellierung und statistikbasierter Taguchi-Methode“ (PDF) . Clinical Biomechanics . 20 (7): 759–766 . doi : 10.1016/j.clinbiomech.2005.03.015 . ISSN 0268-0033 . PMID 15963612 .
- ^ Grosz, Elizabeth (2003). „Prothetische Objekte“ in: Der Zustand der Architektur zu Beginn des 21. Jahrhunderts . S. 96–97. The Monacelli Press. ISBN 1580931340Die
- ^ Scarry, Elaine (1985). Der Körper im Schmerz: Die Entstehung und Auflösung der Welt . Oxford University Press.
- ^ Lupton und Miller (1992). „Streamlining: The Aesthetics of Waste“ in Taylor, M. und Preston, J. (Hrsg.) 2006. Intimus: Interior Design Theory Reader . S. 204–212. ISBN 978-0-470-01570-4Die
- ^ Wigley, Mark (1991). „Prothetische Theorie: Die Disziplinierung der Architektur“. Assemblage (15): 6–29 . doi : 10.2307/3171122 . JSTOR 3171122 .
- Murray , Craig D. (Mai 2005). „Die soziale Bedeutung der Prothesennutzung“. Journal of Health Psychology . 10 (3): 425–441 . doi : 10.1177/1359105305051431 . ISSN 1359-1053 . PMID 15857872 .
- ^ Roșca, Andra Cătălina; Baciu, Cosmin Constantin; Burtăverde, Vlad; Mateizer, Alexandru (26.05.2021). „Psychologische Folgen bei Patienten mit Amputation einer Gliedmaße. Eine interpretativ-phänomenologische Analyse“ . Grenzen in der Psychologie . 12 537493. doi : 10.3389/fpsyg.2021.537493 . ISSN 1664-1078 . PMC 8189153 . PMID 34122200 .
- ^ Lorde, Audre (1980). The Cancer Journals . Penguin Publishing Group (erschienen 2020). ISBN 9780525506874Die
- ^ Hansson, Sven Ove (2015), „Ethische Implikationen sensorischer Prothesen“, in: Clausen, Jens; Levy, Neil (Hrsg.), Handbuch der Neuroethik , Dordrecht: Springer Netherlands, S. 785–797 , doi : 10.1007/978-94-007-4707-4_46 , ISBN 978-94-007-4707-4
- ^ „Nicht jeder trägt eine Prothese . “ Limbs 4 life . Abgerufen am 27.11.2023 .
Quellen
- Murdoch, George; Wilson, A. Bennett Jr. (1997). Eine Einführung in Amputationen und künstliche Gliedmaßen . Vereinigte Staaten von Amerika: Charles C Thomas Publisher, Ltd. S. 3–31 . ISBN 978-0-398-06801-1Die
- „Biomechanik des Laufens: Verletzungen entstehen durch fehlerhafte Bewegungsmuster.“ Sportverletzungsbulletin.
- Edelstein, JE Prothetische Füße. Stand der Technik. Physiotherapie 68(12) Dez 1988: 1874–1881.
- Gailey, Robert. Die Biomechanik des Laufens bei Amputierten. Oktober 2002.
- Hafner BJ; Sanders JE; Czerniecki JM; Ferguson J. (2002). „Transtibiale Energiespeicher- und -rückführungsprothesen: Ein Überblick über Energiekonzepte und eine vorgeschlagene Nomenklatur“. Journal of Rehabilitation Research and Development . 39 (1): 1–11 . PMID 11926321 .
Externe Links
- Afghanische Amputierte erzählen ihre Geschichten bei einem Treffen in Texas , Fayetteville Observer
- Können moderne Prothesen tatsächlich dazu beitragen, den Tastsinn wiederzuerlangen? (PBS Newshour)
- Ein Hoch auf Rick , Fayetteville Observer
- Was ist eine Prothese, eine Beinprothese und was sind ihre verschiedenen Komponenten? (Archiviert am 18.07.2022 im Internet Archive)
- Ich besitze eine der fortschrittlichsten Armprothesen der Welt – und ich hasse sie. Von Britt H. Young
- Eine systematische Übersicht randomisierter kontrollierter Studien zur Bewertung der Wirksamkeit prothetischer und orthetischer Interventionen