| Geometrie |
|---|
 |
| Geometer |
In der Mathematik bezeichnet die analytische Geometrie , auch Koordinatengeometrie oder kartesische Geometrie genannt , die Untersuchung geometrischer Phänomene mithilfe eines Koordinatensystems . Dies steht im Gegensatz zur synthetischen Geometrie .
Die analytische Geometrie findet Anwendung in Physik und Ingenieurwesen sowie in der Luft- und Raumfahrt , Raketentechnik , Weltraumforschung , Raumfahrt , Statistik , Wirtschaftswissenschaften und den Sozialwissenschaften . Sie bildet die Grundlage der meisten modernen Bereiche der Geometrie, darunter algebraische , Differential- , diskrete und algorithmische Geometrie .
Üblicherweise wird das kartesische Koordinatensystem verwendet, um Gleichungen für Ebenen, Geraden und Kreise zu manipulieren, oft in zwei und manchmal auch in drei Dimensionen. Geometrisch betrachtet untersucht man die euklidische Ebene (zwei Dimensionen) und den euklidischen Raum. Wie in Schulbüchern gelehrt, lässt sich die analytische Geometrie einfacher erklären: Sie befasst sich mit der numerischen Definition und Darstellung geometrischer Formen und der Gewinnung numerischer Informationen aus diesen Definitionen und Darstellungen. Dass die Algebra der reellen Zahlen verwendet werden kann, um Ergebnisse über das lineare Kontinuum der Geometrie zu erzielen, beruht auf dem Cantor-Dedekind-Axiom .
Geschichte
Antikes Griechenland
Der griechische Mathematiker Menaichmos löste Probleme und bewies Theoreme mit einer Methode, die starke Ähnlichkeit mit der Verwendung von Koordinaten aufwies, und es wurde mitunter behauptet, er habe die analytische Geometrie eingeführt. [ 1 ]
Apollonius von Perga behandelte in „Über den bestimmten Schnitt“ Probleme, die man als analytische Geometrie einer Dimension bezeichnen könnte; es ging ihm um die Frage, Punkte auf einer Geraden zu finden, die in einem bestimmten Verhältnis zueinander stehen. [ 2 ] In den „Kegelschnitten“ entwickelte Apollonius eine Methode, die der analytischen Geometrie so ähnlich ist, dass man mitunter annimmt, seine Arbeit habe die von Descartes um etwa 1800 Jahre vorweggenommen. Seine Verwendung von Bezugsgeraden, eines Durchmessers und einer Tangente unterscheidet sich im Wesentlichen nicht von unserer modernen Verwendung eines Koordinatensystems. Dabei sind die entlang des Durchmessers vom Berührungspunkt gemessenen Abstände die Abszissen und die parallel zur Tangente verlaufenden Strecken zwischen Achse und Kurve die Ordinaten. Er entwickelte zudem Beziehungen zwischen den Abszissen und den zugehörigen Ordinaten, die rhetorischen Gleichungen (in Worten ausgedrückt) von Kurven entsprechen. Obwohl Apollonius der Entwicklung der analytischen Geometrie nahekam, gelang ihm dies nicht, da er negative Größen nicht berücksichtigte und das Koordinatensystem stets a posteriori statt a priori auf eine gegebene Kurve aufsetzte . Das heißt, Gleichungen wurden durch Kurven bestimmt, Kurven jedoch nicht durch Gleichungen. Koordinaten, Variablen und Gleichungen waren Hilfsbegriffe, die auf eine spezifische geometrische Situation angewendet wurden. [ 3 ]
Persien
Der persische Mathematiker Omar Khayyam aus dem 11. Jahrhundert erkannte einen engen Zusammenhang zwischen Geometrie und Algebra und war auf dem richtigen Weg, als er mit seiner geometrischen Lösung der allgemeinen kubischen Gleichungen dazu beitrug, die Lücke zwischen numerischer und geometrischer Algebra zu schließen [ 4 , 5 ] . Der entscheidende Schritt erfolgte jedoch später mit Descartes [ 4 ] . Omar Khayyam gilt als Begründer der algebraischen Geometrie , und sein Werk „Treatise on Demonstrations of Problems of Algebra “ (1070), in dem er die Prinzipien der analytischen Geometrie darlegte, ist Teil des persischen Mathematikkorpus, der schließlich nach Europa gelangte [ 6 ] . Aufgrund seines umfassenden geometrischen Ansatzes bei algebraischen Gleichungen kann Khayyam als Vorläufer von Descartes bei der Entwicklung der analytischen Geometrie betrachtet werden [ 7 ] : 248
Westeuropa
| Teil einer Serie über |
| René Descartes |
|---|
 |
Die analytische Geometrie wurde unabhängig voneinander von René Descartes und Pierre de Fermat entwickelt [ 8 , 9 ], obwohl Descartes mitunter die alleinige Anerkennung zugeschrieben wird [ 10 , 11 ] . Die kartesische Geometrie , eine alternative Bezeichnung für analytische Geometrie, ist nach Descartes benannt.
Descartes erzielte bedeutende Fortschritte in der Methodik mit einem Aufsatz mit dem Titel „La Géométrie “ (Geometrie) , einem der drei begleitenden Aufsätze (Anhänge), die 1637 zusammen mit seinem „ Discours de la méthode de la méthode“ (Abhandlung über die Methode) veröffentlicht wurden . „La Géométrie“ , in seiner Muttersprache Französisch verfasst , und ihre philosophischen Prinzipien legten den Grundstein für die Infinitesimalrechnung in Europa. Anfänglich fand das Werk wenig Anklang, was unter anderem an den vielen Argumentationslücken und den komplizierten Gleichungen lag. Erst nach der Übersetzung ins Lateinische und der Hinzufügung eines Kommentars durch van Schooten im Jahr 1649 (sowie weiteren Bearbeitungen) erfuhr Descartes’ Meisterwerk die ihm gebührende Anerkennung. [ 12 ]
Pierre de Fermat leistete Pionierarbeit in der Entwicklung der analytischen Geometrie. Obwohl sein Manuskript „ Ad locos planos et solidos isagoge “ (Einführung in ebene und räumliche Orte) zu seinen Lebzeiten nicht veröffentlicht wurde, zirkulierte es 1637 in Paris, kurz vor der Veröffentlichung von Descartes’ „ Discours de la propriété“ . [ 13 ] [ 14 ] [ 15 ] Die klar verfasste und gut aufgenommene Einführung legte den Grundstein für die analytische Geometrie. Der entscheidende Unterschied zwischen Fermats und Descartes’ Herangehensweise liegt in der Perspektive: Fermat ging stets von einer algebraischen Gleichung aus und beschrieb anschließend die geometrische Kurve, die diese erfüllte, während Descartes von geometrischen Kurven ausging und deren Gleichungen als eine von mehreren Eigenschaften der Kurven herleitete. [ 12 ] Aufgrund dieses Ansatzes musste Descartes komplexere Gleichungen bearbeiten und Methoden zur Lösung von Polynomgleichungen höheren Grades entwickeln. Leonhard Euler wandte als Erster die Koordinatenmethode in einer systematischen Untersuchung von Raumkurven und -flächen an.
Koordinaten

In der analytischen Geometrie wird der Ebene ein Koordinatensystem zugeordnet, in dem jedem Punkt ein Paar reeller Koordinaten zugeordnet ist. Analog dazu besitzt der euklidische Raum ein Koordinatensystem, in dem jedem Punkt drei Koordinaten zugeordnet sind. Die Werte der Koordinaten hängen von der Wahl des Ursprungs ab. Es existieren verschiedene Koordinatensysteme, die gebräuchlichsten sind jedoch die folgenden: [ 16 ]
Kartesische Koordinaten (in einer Ebene oder im Raum)
Das gebräuchlichste Koordinatensystem ist das kartesische Koordinatensystem . Jeder Punkt besitzt eine x -Koordinate, die seine horizontale Position angibt, und eine y -Koordinate, die seine vertikale Position angibt. Diese werden üblicherweise als geordnetes Paar ( x , y ) geschrieben. Dieses System kann auch für die dreidimensionale Geometrie verwendet werden, wobei jeder Punkt im euklidischen Raum durch ein geordnetes Tripel von Koordinaten ( x , y , z ) dargestellt wird .
Polarkoordinaten (in einer Ebene)


In Polarkoordinaten wird jeder Punkt der Ebene durch seinen Abstand r vom Ursprung und seinen Winkel θ dargestellt , wobei θ üblicherweise gegen den Uhrzeigersinn von der positiven x- Achse aus gemessen wird. In dieser Notation werden Punkte typischerweise als geordnetes Paar ( r , θ ) geschrieben. Die Umrechnung zwischen zweidimensionalen kartesischen und Polarkoordinaten erfolgt mithilfe der folgenden Formeln: [ 17 ] Dieses System lässt sich durch die Verwendung von Zylinder- oder Kugelkoordinaten auf den dreidimensionalen Raum verallgemeinern . [ 17 ]

Zylinderkoordinaten (im Raum)
In Zylinderkoordinaten wird jeder Punkt im Raum durch seine Höhe z , seinen Radius r von der z- Achse und den Winkel θ, den seine Projektion auf die xy- Ebene mit der horizontalen Achse bildet, dargestellt.
Kugelkoordinaten (im Raum)
In Kugelkoordinaten wird jeder Punkt im Raum durch seinen Abstand ρ vom Ursprung, den Winkel θ, den seine Projektion auf die xy- Ebene mit der Horizontalen bildet, und den Winkel φ , den er mit der z -Achse bildet, dargestellt. In der Physik werden die Winkelbezeichnungen oft vertauscht. [ 16 ]
Gleichungen und Kurven
In der analytischen Geometrie beschreibt jede Gleichung mit Koordinaten eine Teilmenge der Ebene, nämlich die Lösungsmenge der Gleichung oder den geometrischen Ort . Beispielsweise entspricht die Gleichung y = x der Menge aller Punkte in der Ebene, deren x- und y -Koordinate übereinstimmen. Diese Punkte bilden eine Gerade , und y = x wird als Gleichung dieser Geraden bezeichnet. Allgemein beschreiben lineare Gleichungen mit x und y Geraden, quadratische Gleichungen Kegelschnitte und komplexere Gleichungen komplexere Figuren. [ 18 ]
Üblicherweise entspricht eine einzelne Gleichung einer Kurve in der Ebene. Dies ist jedoch nicht immer der Fall: Die triviale Gleichung x = x beschreibt die gesamte Ebene, und die Gleichung x² + y² = 0 beschreibt nur den Punkt (0, 0). Im dreidimensionalen Raum beschreibt eine einzelne Gleichung üblicherweise eine Fläche , und eine Kurve muss als Schnittpunkt zweier Flächen ( siehe unten) oder als System parametrischer Gleichungen angegeben werden . [ 19 ] Die Gleichung x² + y² = r² ist die Gleichung eines beliebigen Kreises mit Mittelpunkt (0, 0 ) und Radius r.
Linien und Ebenen
Geraden in einer kartesischen Ebene oder allgemeiner in affinen Koordinaten lassen sich algebraisch durch lineare Gleichungen beschreiben. In zwei Dimensionen wird die Gleichung für nicht-vertikale Geraden häufig in der Steigungsform angegeben : wobei:

- m ist die Steigung oder der Gradient der Geraden.
- b ist der y-Achsenabschnitt der Geraden.
- x ist die unabhängige Variable der Funktion y = f ( x ).
In ähnlicher Weise wie Geraden in einem zweidimensionalen Raum mithilfe einer Punkt-Steigungs-Formel für ihre Gleichungen beschrieben werden, lassen sich Ebenen in einem dreidimensionalen Raum auf natürliche Weise beschreiben, indem man einen Punkt in der Ebene und einen dazu orthogonalen Vektor (den Normalenvektor ) verwendet, um ihre "Neigung" anzugeben.
Sei der Ortsvektor eines Punktes und ein Vektor ungleich null. Die durch diesen Punkt und den Vektor aufgespannte Ebene besteht aus allen Punkten mit dem Ortsvektor , für die der Vektor von nach senkrecht zu steht . Da zwei Vektoren genau dann senkrecht zueinander stehen, wenn ihr Skalarprodukt null ist, lässt sich die gesuchte Ebene als die Menge aller Punkte beschreiben, für die gilt . (Der Punkt bezieht sich hier auf das Skalarprodukt , nicht auf die Multiplikation von Vektoren.) Ausgeschrieben ergibt sich die Punktnormalenform der Ebenengleichung. Dies ist eine lineare Gleichung . Umgekehrt lässt sich leicht zeigen, dass der Graph der Gleichung eine Ebene mit dem Vektor als Normalenvektor ist, wenn a , b , c und d Konstanten sind und a , b und c nicht alle null sind. Diese bekannte Ebenengleichung wird als allgemeine Ebenengleichung bezeichnet. [ 20 ]


Im dreidimensionalen Raum lassen sich Geraden nicht durch eine einzige lineare Gleichung beschreiben, daher werden sie häufig durch parametrische Gleichungen beschrieben : wobei:


- x , y und z sind allesamt Funktionen der unabhängigen Variablen t , die den Bereich der reellen Zahlen durchläuft.
- ( x 0 , y 0 , z 0 ) ist ein beliebiger Punkt auf der Geraden.
- Die Parameter a , b und c stehen in einem bestimmten Verhältnis zur Steigung der Geraden, sodass der Vektor ( a , b , c ) parallel zur Geraden verläuft.
Kegelschnitte

Im kartesischen Koordinatensystem ist der Graph einer quadratischen Gleichung in zwei Variablen stets ein Kegelschnitt – auch wenn er entartet sein kann; alle Kegelschnitte entstehen auf diese Weise. Die Gleichung hat die Form . Da die Skalierung aller sechs Konstanten denselben Ort der Nullstellen ergibt, kann man Kegelschnitte als Punkte im fünfdimensionalen projektiven Raum betrachten.


Die durch diese Gleichung beschriebenen Kegelschnitte können mithilfe der Diskriminante klassifiziert werden [ 21 ].
Wenn der Kegelschnitt nicht entartet ist, dann:

- Wenn , stellt die Gleichung eine Ellipse dar ;
- Wenn und , stellt die Gleichung einen Kreis dar , der ein Spezialfall einer Ellipse ist;
- Wenn , stellt die Gleichung eine Parabel dar ;
- Wenn , stellt die Gleichung eine Hyperbel dar ;
- Wenn wir außerdem haben , stellt die Gleichung eine rechteckige Hyperbel dar .


Quadrikflächen
Eine Quadrik , oder Quadrikfläche , ist eine zweidimensionale Fläche im dreidimensionalen Raum, die als geometrischer Ort der Nullstellen eines quadratischen Polynoms definiert ist . In den Koordinaten x₁ , x₂ , x₃ ist die allgemeine Quadrik durch die algebraische Gleichung [ 22 ] definiert .

Zu den Quadrikflächen gehören Ellipsoide (einschließlich der Kugel ), Paraboloiden , Hyperboloiden , Zylinder , Kegel und Ebenen .
Abstand und Winkel
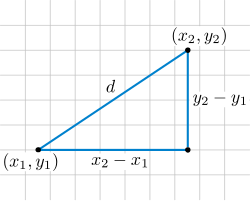
In der analytischen Geometrie werden geometrische Begriffe wie Abstand und Winkel mithilfe von Formeln definiert . Diese Definitionen sind so gestaltet, dass sie mit der zugrunde liegenden euklidischen Geometrie konsistent sind . Beispielsweise wird in kartesischen Koordinaten der Abstand zwischen zwei Punkten (x₁, y₁ ) und ( x₂ , y₂ ) durch die Formel definiert , die als eine Variante des Satzes des Pythagoras betrachtet werden kann. Ebenso kann der Winkel , den eine Gerade mit der Horizontalen bildet , durch die Formel definiert werden, wobei m die Steigung der Geraden ist .


Im dreidimensionalen Raum wird der Abstand durch die Verallgemeinerung des Satzes des Pythagoras beschrieben: Der Winkel zwischen zwei Vektoren ergibt sich aus dem Skalarprodukt . Das Skalarprodukt zweier euklidischer Vektoren A und B ist definiert durch [ 23 ], wobei θ der Winkel zwischen A und B ist .


Transformationen

Transformationen werden auf eine Ausgangsfunktion angewendet, um sie in eine neue Funktion mit ähnlichen Eigenschaften umzuwandeln.
Der Graph von wird durch Standardtransformationen wie folgt verändert:

- Durch die Änderung auf werden die Einheiten im Diagramm angepasst .
- Durch die Änderung wird der Graph um Einheiten nach oben verschoben.
- Durch die Änderung auf wird der Graph horizontal um den Faktor gestreckt . (Man kann sich das so vorstellen, als würde er gedehnt.)
- Durch die Umstellung wird das Diagramm vertikal gestreckt .
- Durch die Änderung zu und die Änderung zu wird der Graph um einen Winkel gedreht .


Es gibt weitere Standardtransformationen, die in der elementaren analytischen Geometrie üblicherweise nicht behandelt werden, da sie die Form von Objekten auf ungewöhnliche Weise verändern. Die Verzerrung ist ein Beispiel für eine solche Transformation. Weitere Informationen finden Sie im Wikipedia-Artikel über affine Transformationen .
Die Ausgangsfunktion besitzt beispielsweise eine horizontale und eine vertikale Asymptote und liegt im ersten und dritten Quadranten. Alle ihre transformierten Formen besitzen ebenfalls eine horizontale und eine vertikale Asymptote und liegen entweder im ersten und dritten oder im zweiten und vierten Quadranten. Allgemein gilt: Wenn , dann kann die Funktion in transformiert werden . In der transformierten Funktion ist der Faktor, der die Funktion vertikal streckt, wenn er größer als 1 ist, oder vertikal staucht, wenn er kleiner als 1 ist. Negative Werte bewirken eine Spiegelung der Funktion an der x-Achse. Der Wert stauchen den Graphen der Funktion horizontal, wenn er größer als 1 ist, und strecken ihn horizontal, wenn er kleiner als 1 ist. Wie spiegelt auch die Funktion an der x-Achse, wenn er negativ ist. Die Werte und führen zu Verschiebungen: vertikal und horizontal. Positive und -Werte bedeuten eine Verschiebung der Funktion zum positiven Ende ihrer Achse, negative Werte eine Verschiebung zum negativen Ende.


Transformationen lassen sich auf jede geometrische Gleichung anwenden, unabhängig davon, ob die Gleichung eine Funktion darstellt oder nicht. Transformationen können als einzelne Operationen oder in Kombinationen betrachtet werden.
Angenommen, es handelt sich um eine Relation in der Ebene. Zum Beispiel ist dies die Relation, die den Einheitskreis beschreibt.


Schnittpunkte geometrischer Objekte finden
Für zwei geometrische Objekte P und Q, die durch die Relationen dargestellt werden , ist der Schnittpunkt die Menge aller Punkte , die in beiden Relationen enthalten sind. [ 24 ]


Beispielsweise könnte der Kreis mit Radius 1 und Mittelpunkt sein , und der Kreis mit Radius 1 und Mittelpunkt . Die Schnittmenge dieser beiden Kreise ist die Menge der Punkte, für die beide Gleichungen erfüllt sind. Erfüllt der Punkt beide Gleichungen? Setzt man für ein , so ergibt sich für die Gleichung für oder , was wahr ist. Daher liegt in der Relation . Setzt man hingegen weiterhin für ein, so ergibt sich für die Gleichung für oder , was falsch ist. liegt nicht in und somit nicht in der Schnittmenge.


Der Schnittpunkt von und kann durch Lösen des Gleichungssystems gefunden werden:


Zu den traditionellen Methoden zur Ermittlung von Schnittpunkten gehören das Einsetzen und das Ausschlussverfahren.
Substitution: Löse die erste Gleichung nach auf und setze dann den Ausdruck für in die zweite Gleichung ein:

Wir setzen diesen Wert dann in die andere Gleichung ein und lösen sie nach auf :


Als Nächstes setzen wir diesen Wert in eine der ursprünglichen Gleichungen ein und lösen nach auf :


Unser Schnittpunkt hat also zwei Punkte:

Eliminationsverfahren : Man addiert (oder subtrahiert) ein Vielfaches der einen Gleichung zur anderen, sodass eine der Variablen eliminiert wird. In unserem Beispiel erhalten wir durch Subtraktion der ersten Gleichung von der zweiten . Das in der ersten Gleichung wird vom in der zweiten Gleichung subtrahiert, sodass kein Term übrig bleibt. Die Variable wurde eliminiert. Anschließend lösen wir die verbleibende Gleichung nach auf , analog zum Einsetzungsverfahren.


Wir setzen diesen Wert dann in eine der ursprünglichen Gleichungen ein und lösen nach auf :
Unser Schnittpunkt hat also zwei Punkte:
Bei Kegelschnitten können bis zu 4 Punkte im Schnittpunkt liegen.
Achsenabschnitte finden
Eine häufig untersuchte Schnittart ist der Schnitt eines geometrischen Objekts mit der x- und y-Achse.
Der Schnittpunkt eines geometrischen Objekts mit der x-Achse wird als y -Achsenabschnitt des Objekts bezeichnet .
Bei der Geraden gibt der Parameter den Punkt an, an dem die Gerade die Achse schneidet. Je nach Kontext wird entweder dieser Punkt oder der Schnittpunkt als x-Achsenabschnitt bezeichnet.

Geometrische Achse
In der Geometrie ist eine Achse die senkrechte Linie zu einer beliebigen Linie, einem Objekt oder einer Fläche.
Hierfür kann auch die umgangssprachliche Bezeichnung verwendet werden: normale (senkrechte) Linie, im Ingenieurwesen auch als axiale Linie .
In der Geometrie bezeichnet man als Normale ein Objekt wie eine Gerade oder einen Vektor, das senkrecht zu einem gegebenen Objekt steht. Beispielsweise ist im zweidimensionalen Fall die Normale einer Kurve in einem gegebenen Punkt die Gerade, die senkrecht zur Tangente an die Kurve in diesem Punkt steht.
Im dreidimensionalen Fall ist die Flächennormale (oder kurz Normale ) einer Fläche in einem Punkt P ein Vektor , der senkrecht zur Tangentialebene dieser Fläche in P steht . Das Wort „normal“ wird auch als Adjektiv verwendet: eine Gerade , die senkrecht zu einer Ebene steht , die Normalkomponente einer Kraft , der Normalenvektor usw. Der Begriff der Normalität lässt sich auf die Orthogonalität verallgemeinern .
Sphärische und nichtlineare Ebenen und ihre Tangenten
Die Tangente ist die lineare Annäherung einer Funktion an eine sphärische oder anderweitig gekrümmte oder verdrehte Linie.
Tangenten und Ebenen
In der Geometrie ist die Tangente (oder kurz Tangente ) an eine ebene Kurve in einem gegebenen Punkt die Gerade , die die Kurve in diesem Punkt gerade berührt. Vereinfacht ausgedrückt ist sie eine Gerade, die durch zwei unendlich nahe beieinander liegende Punkte auf der Kurve verläuft. Genauer gesagt heißt eine Gerade Tangente an eine Kurve y = f ( x ) in einem Punkt x = c , wenn sie durch den Punkt ( c , f ( c )) auf der Kurve verläuft und die Steigung f ' ( c ) hat, wobei f ' die Ableitung von f ist . Eine ähnliche Definition gilt für Raumkurven und Kurven im n- dimensionalen euklidischen Raum .
Wenn die Tangente durch den Punkt verläuft, an dem sich Tangente und Kurve schneiden, den sogenannten Berührungspunkt , verläuft die Tangente „in die gleiche Richtung“ wie die Kurve und ist somit die beste geradlinige Annäherung an die Kurve an diesem Punkt.
Die Tangentialebene an eine Fläche in einem gegebenen Punkt ist die Ebene , die die Fläche in diesem Punkt gerade berührt. Der Begriff der Tangente gehört zu den grundlegendsten Begriffen der Differentialgeometrie und wurde umfassend verallgemeinert; siehe Tangentialraum .
Siehe auch
Anmerkungen
- ^ Boyer, Carl B. (1991). „Das Zeitalter Platons und Aristoteles“ . Geschichte der Mathematik (2. Aufl.). John Wiley & Sons, Inc., S. 94–95 . ISBN 0-471-54397-7Menaichmos leitete diese und weitere Eigenschaften der Kegelschnitte offenbar ab .
Da dieses Material starke Ähnlichkeit mit der Verwendung von Koordinaten aufweist, wie oben dargestellt, wurde mitunter behauptet, Menaichmos habe analytische Geometrie besessen. Ein solches Urteil ist jedoch nur teilweise gerechtfertigt, denn Menaichmos war sich sicherlich nicht bewusst, dass jede Gleichung mit zwei Unbekannten eine Kurve definiert. Tatsächlich war der allgemeine Begriff einer Gleichung mit Unbekannten dem griechischen Denken fremd. Es waren vor allem Mängel in der algebraischen Notation, die die Entwicklung einer vollwertigen analytischen Geometrie durch die Griechen verhinderten.
- ^ Boyer, Carl B. (1991). „Apollonius von Perga“ . Geschichte der Mathematik (2. Aufl.). John Wiley & Sons, Inc. , S. 142. ISBN 0-471-54397-7
Apollonius' Abhandlung „
Über den bestimmten Schnitt“
befasste sich mit einer Art analytischerGeometrie einer Dimension. Sie behandelte folgendes allgemeine Problem und verwendete dabei die typisch griechische algebraische Analysis in geometrischer Form: Gegeben seien vier Punkte A, B, C und D auf einer Geraden. Gesucht ist ein fünfter Punkt P, sodass das Rechteck über AP und CP in einem gegebenen Verhältnis zum Rechteck über BP und DP steht. Auch hier lässt sich das Problem leicht auf die Lösung einer quadratischen Gleichung reduzieren. Wie in anderen Fällen behandelte Apollonius die Frage erschöpfend und ging dabei auch auf die Grenzen der Möglichkeiten und die Anzahl der Lösungen ein.
- ^ Boyer, Carl B. (1991). „Apollonius von Perga“ . Geschichte der Mathematik (2. Aufl.). John Wiley & Sons, Inc. , S. 156. ISBN 0-471-54397-7
Die Methode des Apollonius in den
Kegelschnitten
ähnelt in vielerlei Hinsicht so sehr dem modernen Ansatz, dass sein Werk mitunter als analytische Geometrie gilt, die die von Descartes um 1800 Jahre vorwegnahm. Die Verwendung von Bezugslinien im Allgemeinen und eines Durchmessers und einerTangente an dessen Endpunkt im Besonderen unterscheidet sich natürlich nicht wesentlich von der Verwendung eines Koordinatensystems, sei es rechtwinklig oder, allgemeiner, schiefwinklig. Die entlang des Durchmessers vom Berührungspunkt gemessenen Abstände bilden die Abszissen, die parallel zur Tangente verlaufenden und zwischen Achse und Kurve verlaufenden Strecken die Ordinaten. Die apollinische Beziehung zwischen diesen Abszissen und den entsprechenden Ordinaten ist nichts anderes als eine rhetorische Formulierung der Kurvengleichungen. Die griechische geometrische Algebra kannte jedoch keine negativen Größen; außerdem wurde das Koordinatensystem stets
nachträglich
auf eine gegebene Kurve aufgesetzt, um deren Eigenschaften zu untersuchen. Es scheint in der antiken Geometrie keine Fälle zu geben, in denen ein Koordinatensystem
a priori
zum Zweck der grafischen Darstellung einer Gleichung oder Beziehung – sei sie symbolisch oder rhetorisch ausgedrückt – festgelegt wurde. Von der griechischen Geometrie lässt sich sagen, dass Gleichungen durch Kurven bestimmt werden, nicht aber, dass Kurven durch Gleichungen bestimmt werden. Koordinaten, Variablen und Gleichungen waren Hilfsbegriffe, die sich aus einer spezifischen geometrischen Situation ableiteten; [...] Dass Apollonius, der größte Geometer der Antike, keine analytische Geometrie entwickelte, lag wahrscheinlich eher an einem Mangel an Kurven als an einem Mangel an Gedanken. Allgemeine Methoden sind nicht notwendig, wenn Probleme stets nur einen von wenigen Spezialfällen betreffen.
- ^ a b Boyer (1991). „Die arabische Hegemonie“ . Geschichte der Mathematik . S. 241–242 . ISBN 9780471543978Omar
Khayyam (ca. 1050–1123), der „Zeltmacher“, verfasste eine Algebra , die über die von al-Chwarizmi hinausging und auch Gleichungen dritten Grades umfasste. Wie seine arabischen Vorgänger bot Omar Khayyam für quadratische Gleichungen sowohl arithmetische als auch geometrische Lösungen an; für allgemeine kubische Gleichungen glaubte er (fälschlicherweise, wie das 16. Jahrhundert später zeigte), dass arithmetische Lösungen unmöglich seien; daher gab er nur geometrische Lösungen an. Das Verfahren, kubische Gleichungen mithilfe sich schneidender Kegelschnitte zu lösen, war bereits von Menaichmos, Archimedes und Alhazan angewendet worden, doch Omar Khayyam ging den lobenswerten Schritt, die Methode zu verallgemeinern, sodass sie alle Gleichungen dritten Grades (mit positiven Wurzeln) abdeckte. Für Gleichungen höheren Grades als drei sah Omar Khayyam offenbar keine vergleichbaren geometrischen Methoden vor, da der Raum nicht mehr als drei Dimensionen umfasst. … Einer der fruchtbarsten Beiträge des arabischen Eklektizismus war das Bestreben, die Kluft zwischen numerischer und geometrischer Algebra zu überbrücken. Der entscheidende Schritt in diese Richtung erfolgte erst viel später mit Descartes, doch Omar Khayyam schlug bereits in diese Richtung ein, als er schrieb: „Wer glaubt, Algebra sei ein Trick, um Unbekannte zu bestimmen, irrt sich. Man sollte sich nicht daran stören, dass Algebra und Geometrie äußerlich verschieden erscheinen. Algebren sind bewiesene geometrische Tatsachen.“
- ^ Cooper, Glen M. (2003). „Rezension: Omar Khayyam, der Mathematiker von R. Rashed, B. Vahabzadeh“. The Journal of the American Oriental Society . 123 (1): 248–249 . doi : 10.2307/3217882 . JSTOR 3217882 .
- ^ Mathematische Meisterwerke: Weitere Chroniken der Entdecker , S. 92
- ^ Cooper, G. (2003). Journal of the American Oriental Society,123(1), 248-249.
- ^ Stillwell, John (2004). „Analytische Geometrie“. Mathematik und ihre Geschichte (2. Aufl.). Springer Science + Business Media Inc. S. 105. ISBN 0-387-95336-1
Die beiden Begründer der analytischen Geometrie, Fermat und Descartes, wurden beide stark von diesen Entwicklungen beeinflusst
. - ^ Boyer 2004 , S. 74
- ^ Cooke , Roger (1997). „Die Infinitesimalrechnung“ . Geschichte der Mathematik: Ein kurzer Kurs . Wiley-Interscience. S. 326. ISBN 0-471-18082-3Die Person, der gemeinhin die Entdeckung der analytischen Geometrie zugeschrieben wird ,
war der Philosoph René Descartes (1596–1650), einer der einflussreichsten Denker der Neuzeit.
- ^ Boyer 2004 , S. 82
- ^ a b Katz 1998 , S. 442
- ^ Katz 1998 , S. 436
- ^ Pierre de Fermat, Varia Opera Mathematica d. Petri de Fermat, Senatoris Tolosani (Toulouse, Frankreich: Jean Pech, 1679), „Ad locos planos et solidos isagoge“, S. 91–103. Archiviert am 04.08.2015 bei der Wayback Machine
- ^ „Eloge de Monsieur de Fermat“ Archiviert am 04.08.2015 in der Wayback Machine (Eulogy of Mr. de Fermat), Le Journal des Scavans , 9. Februar 1665, S. 69–72. Ab S. 70: „Eine Einleitung zu Standorten, Plänen und Gebäuden; es handelt sich um ein analytisches Merkmal zur Lösung von Plänen und Gebäuden, das darauf warten muss, dass M. des Cartes auf diesem Thema veröffentlicht wird.“ (Eine Einführung in Loci, Plane und Solid; eine analytische Abhandlung über die Lösung ebener und solider Probleme, die veröffentlicht wurde, bevor Herr des Cartes etwas zu diesem Thema veröffentlicht hatte.)
- ^ a b Stewart, James (2008). Calculus: Early Transcendentals , 6. Aufl., Brooks Cole Cengage Learning. ISBN 978-0-495-01166-8
- ^ a b Wilson, Wallace Alvin; Tracey, Joshua Irving (1937). Analytische Geometrie (Alternative Ausgabe). Boston, New York : DC Heath and Company . S. 153–155 , 283–284 . LCCN 37002786. OCLC 530055 .
- ^ Percey Franklyn Smith, Arthur Sullivan Gale (1905) Einführung in die analytische Geometrie , Atheneum Press
- ^ William H. McCrea, Analytische Geometrie dreier Dimensionen, Courier Dover Publications, 27. Januar 2012
- ^ Vujičić, Mailand; Sanderson, Jeffrey (2008), Vujičić, Mailand; Sanderson, Jeffrey (Hrsg.), Linear Algebra Thoroughly Explained , Springer, S. 27, doi : 10.1007/978-3-540-74639-3 , ISBN 978-3-540-74637-9
- ^ Fanchi, John R. (2006), Mathematik-Auffrischung für Naturwissenschaftler und Ingenieure , John Wiley and Sons, S. 44–45 , ISBN 0-471-75715-2, Abschnitt 3.2, Seite 45
- ^ Silvio Levy Quadrics, archiviert am 18.07.2018 in der Wayback Machine in „Geometry Formulas and Facts“, Auszug aus der 30. Auflage von CRC Standard Mathematical Tables and Formulas , CRC Press , herausgegeben vom Geometry Center der University of Minnesota
- ^ HERR Spiegel; S. Lipschutz; D. Spellman (2009). Vektoranalyse (Schaum's Outlines) (2. Aufl.). McGraw Hill. ISBN 978-0-07-161545-7Die
- ^ Obwohl sich diese Diskussion auf die xy-Ebene beschränkt, lässt sie sich problemlos auf höhere Dimensionen ausdehnen.
Referenzen
Bücher
- Boyer, Carl B. (2004) [1956], Geschichte der analytischen Geometrie , Dover Publications, ISBN 978-0486438320
- Cajori, Florian (1999), Geschichte der Mathematik , AMS, ISBN 978-0821821022
- John Casey (1885) Analytische Geometrie des Punktes, der Geraden, des Kreises und der Kegelschnitte , Link aus dem Internet Archive .
- Katz, Victor J. (1998), Geschichte der Mathematik: Eine Einführung (2. Aufl.) , Reading: Addison Wesley Longman, ISBN 0-321-01618-1
- Mikhail Postnikov (1982) Vorlesungen zur Geometrie, Semester I Analytische Geometrie (via Internet Archive)
- Struik, DJ (1969), A Source Book in Mathematics, 1200-1800 , Harvard University Press, ISBN 978-0674823556
Artikel
- Bissell, Christopher C. (1987), „Kartesische Geometrie: Der niederländische Beitrag“, The Mathematical Intelligencer , 9 (4): 38–44 , doi : 10.1007/BF03023730
- Boyer, Carl B. (1944), „Analytische Geometrie: Die Entdeckung von Fermat und Descartes“, Mathematics Teacher , 37 (3): 99–105 , doi : 10.5951/MT.37.3.0099
- Boyer, Carl B. (1965), „Johann Hudde und Raumkoordinaten“, Mathematics Teacher , 58 (1): 33–36 , doi : 10.5951/MT.58.1.0033
- Coolidge, JL (1948), „Die Anfänge der analytischen Geometrie in drei Dimensionen“, American Mathematical Monthly , 55 (2): 76–86 , doi : 10.2307/2305740 , JSTOR 2305740
- Pecl, J., Newton und die analytische Geometrie
Externe Links
- Themen der Koordinatengeometrie mit interaktiven Animationen