| Elektromagnetismus |
|---|
 |

Ein Gleichstrommotor ist ein Elektromotor , der Gleichstrom (DC) zur Erzeugung mechanischer Kraft nutzt . Die gängigsten Typen basieren auf magnetischen Kräften, die durch Ströme in den Spulen erzeugt werden. Nahezu alle Gleichstrommotoren verfügen über einen internen Mechanismus – elektromechanisch oder elektronisch –, der die Stromrichtung in einem Teil des Motors periodisch ändert.
Gleichstrommotoren waren die ersten Motoren, die weite Verbreitung fanden, da sie über bestehende Gleichstrom-Beleuchtungssysteme betrieben werden konnten. Die Drehzahl eines Gleichstrommotors lässt sich über einen weiten Bereich steuern, entweder durch eine variable Versorgungsspannung oder durch Änderung der Stromstärke in den Feldwicklungen. Kleine Gleichstrommotoren werden in Werkzeugen, Spielzeug und Haushaltsgeräten eingesetzt. Der Universalmotor , ein leichter Bürstenmotor für tragbare Elektrowerkzeuge und -geräte, kann sowohl mit Gleich- als auch mit Wechselstrom betrieben werden. Größere Gleichstrommotoren werden heute in Elektrofahrzeugen, Aufzügen und Hebezeugen sowie in Antrieben für Stahlwalzwerke verwendet. Die Entwicklung der Leistungselektronik hat den Ersatz von Gleichstrommotoren durch Wechselstrommotoren in vielen Anwendungen ermöglicht.
Elektromagnetische Motoren
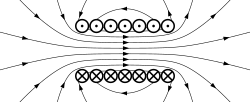
Eine stromdurchflossene Drahtspule erzeugt ein elektromagnetisches Feld, das mittig in der Spule ausgerichtet ist. Richtung und Stärke des Magnetfelds lassen sich durch Richtung und Stärke des durchfließenden Stroms verändern.
Ein einfacher Gleichstrommotor besitzt einen feststehenden Magneten im Stator und einen Anker mit einer oder mehreren Wicklungen aus isoliertem Draht, die um einen Weicheisenkern gewickelt sind, der das Magnetfeld konzentriert. Die Wicklungen haben üblicherweise mehrere Windungen um den Kern, und in großen Motoren können mehrere parallele Strompfade vorhanden sein. Die Enden der Drahtwicklung sind mit einem Kommutator verbunden . Der Kommutator ermöglicht die sukzessive Bestromung jeder Ankerspule und verbindet die rotierenden Spulen über Bürsten mit der externen Stromversorgung. (Bürstenlose Gleichstrommotoren verfügen über eine Elektronik, die den Gleichstrom zu jeder Spule ein- und ausschaltet und benötigen keine Bürsten.)
Die Stärke des erzeugten elektromagnetischen Feldes hängt von der Gesamtstromstärke, die der Spule zugeführt wird, der Größe der Spule und dem Material, um das sie gewickelt ist, ab.
Die Reihenfolge, in der eine bestimmte Spule ein- oder ausgeschaltet wird, bestimmt die Richtung der effektiven elektromagnetischen Felder. Durch das sequenzielle Ein- und Ausschalten von Spulen lässt sich ein rotierendes Magnetfeld erzeugen. Diese rotierenden Magnetfelder interagieren mit den Magnetfeldern der Magnete (Permanentmagnete oder Elektromagnete ) im stationären Teil des Motors (Stator) und erzeugen so ein Drehmoment auf den Anker, wodurch dieser rotiert. Bei einigen Gleichstrommotoren werden die Magnetfelder des Stators mithilfe von Elektromagneten erzeugt, was eine präzisere Steuerung des Motors ermöglicht.
Bei hohen Leistungsstufen werden Gleichstrommotoren fast immer mit Zwangsluft gekühlt.
Die Anzahl der Stator- und Ankerfelder sowie deren Verschaltung variieren und führen zu unterschiedlichen Drehzahl- und Drehmomentregelungseigenschaften. Die Drehzahl eines Gleichstrommotors lässt sich durch Änderung der Ankerspannung steuern. Variable Widerstände im Anker- oder Feldkreis ermöglichen die Drehzahlregelung. Moderne Gleichstrommotoren werden häufig von Leistungselektroniksystemen gesteuert , die die Spannung durch „Zerhacken“ des Gleichstroms in Ein- und Aus-Zyklen mit effektiv niedrigerer Spannung anpassen.
Da der Reihenschluss-Gleichstrommotor sein höchstes Drehmoment bei niedriger Drehzahl entwickelt, wird er häufig in Traktionsanwendungen wie Elektrolokomotiven und Straßenbahnen eingesetzt . Die Einführung von Gleichstrommotoren und eines Stromnetzes zum Betrieb von Maschinen ab den 1870er Jahren leitete eine zweite industrielle Revolution ein . Gleichstrommotoren können direkt mit Akkus betrieben werden und lieferten die Antriebsenergie für die ersten Elektrofahrzeuge sowie für die heutigen Hybrid- und Elektroautos und treiben zudem eine Vielzahl von Akkuwerkzeugen an . Auch heute noch finden sich Gleichstrommotoren in Anwendungen, die von kleinen Spielzeugen und Festplattenlaufwerken bis hin zu großen Anlagen zum Betrieb von Stahlwalzwerken und Papiermaschinen reichen. Große Gleichstrommotoren mit fremderregten Feldern wurden üblicherweise für Seilzugantriebe in Förderanlagen im Bergbau eingesetzt , um ein hohes Drehmoment sowie eine stufenlose Drehzahlregelung mittels Thyristoren zu gewährleisten. Diese werden heute durch große Wechselstrommotoren mit Frequenzumrichtern ersetzt.
Wird einem Gleichstrommotor externe mechanische Energie zugeführt, fungiert er als Gleichstromgenerator, ein sogenannter Dynamo . Diese Eigenschaft wird genutzt, um Hybrid- und Elektroautos abzubremsen und ihre Batterien aufzuladen oder um bei Straßenbahnen oder elektrisch betriebenen Zügen beim Bremsen Strom ins Stromnetz zurückzuspeisen. Dieser Vorgang wird bei Hybrid- und Elektroautos als regenerative Bremsung bezeichnet. Auch dieselelektrische Lokomotiven nutzen ihre Gleichstrommotoren als Generatoren zum Bremsen, wobei die Energie jedoch in Widerstandsstapeln abgeführt wird. Neuere Konstruktionen verfügen über große Akkumulatoren, um einen Teil dieser Energie zurückzugewinnen.
Kommutierung
Gebürstet

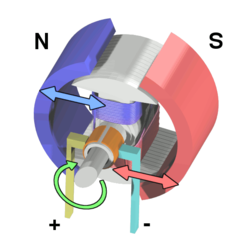
Der bürstenbehaftete Gleichstrommotor erzeugt ein Drehmoment direkt aus dem dem Motor zugeführten Gleichstrom durch interne Kommutierung, stationäre Magnete ( Permanentmagnete oder Elektromagnete ) und rotierende Elektromagnete.
Zu den Vorteilen eines Bürsten-Gleichstrommotors zählen die geringen Anschaffungskosten, die hohe Zuverlässigkeit und die einfache Drehzahlregelung. Nachteile sind der hohe Wartungsaufwand und die geringe Lebensdauer bei starker Beanspruchung. Die Wartung umfasst den regelmäßigen Austausch der stromführenden Kohlebürsten und Federn sowie die Reinigung oder den Austausch des Kommutators . Diese Bauteile sind notwendig, um die elektrische Energie von außerhalb des Motors auf die rotierenden Drahtwicklungen des Rotors im Inneren des Motors zu übertragen.
Bürsten bestehen üblicherweise aus Graphit oder Kohlenstoff, manchmal mit dispergiertem Kupfer zur Verbesserung der Leitfähigkeit. Im Betrieb passt sich das weiche Bürstenmaterial dem Durchmesser des Kommutators an und verschleißt kontinuierlich. Ein Bürstenhalter mit Feder sorgt für anhaltenden Druck auf die Bürste während des Abnutzens. Bei Bürsten, die Ströme von mehr als ein oder zwei Ampere führen sollen, ist ein Anschlussdraht in die Bürste integriert und mit den Motoranschlüssen verbunden. Sehr kleine Bürsten nutzen entweder Gleitkontakt mit einem metallischen Bürstenhalter zur Stromführung oder eine Kontaktfeder, die auf das Bürstenende drückt. Die Bürsten in sehr kleinen, kurzlebigen Motoren, wie sie beispielsweise in Spielzeugen verwendet werden, bestehen oft aus einem gefalteten Metallstreifen, der den Kommutator berührt.
Bürstenlos
Typische bürstenlose Gleichstrommotoren verwenden einen oder mehrere Permanentmagnete im Rotor und Elektromagnete im Motorgehäuse für den Stator. Eine Motorsteuerung wandelt den Gleichstrom in Wechselstrom um . Diese Bauweise ist mechanisch einfacher als die von Bürstenmotoren, da die aufwendige Energieübertragung von außen auf den rotierenden Rotor entfällt. Die Motorsteuerung erfasst die Rotorposition mittels Hall- Sensoren oder ähnlicher Bauteile und regelt präzise Zeitpunkt, Phase usw. des Stroms in den Rotorspulen, um das Drehmoment zu optimieren, Energie zu sparen, die Drehzahl zu regeln und sogar Bremsvorgänge durchzuführen. Vorteile bürstenloser Motoren sind ihre lange Lebensdauer, der geringe Wartungsaufwand und der hohe Wirkungsgrad. Nachteile sind die hohen Anschaffungskosten und die komplexeren Drehzahlregler. Einige dieser bürstenlosen Motoren werden mitunter als „Synchronmotoren“ bezeichnet, obwohl sie – anders als herkömmliche Wechselstrom-Synchronmotoren – keine externe Stromversorgung zur Synchronisierung benötigen.
Unkommutiert
Andere Gleichstrommotoren benötigen keine Kommutierung.
- Homopolarmotor – Ein Homopolarmotor erzeugt ein Magnetfeld entlang der Drehachse und einen elektrischen Strom, der an einem bestimmten Punkt nicht parallel zum Magnetfeld verläuft. Die Bezeichnung „homopolar“ bezieht sich auf das Fehlen eines Polaritätswechsels. Homopolarmotoren besitzen zwangsläufig eine einwindige Spule, was ihre Einsatzmöglichkeiten auf sehr niedrige Spannungen beschränkt. Dies hat die praktische Anwendung dieses Motortyps eingeschränkt.
- Kugellagermotor – Ein Kugellagermotor ist ein ungewöhnlicher Elektromotor, der aus zwei Kugellagern besteht . Die Innenringe sind auf einer gemeinsamen leitfähigen Welle montiert, die Außenringe sind an eine Hochstrom-Niederspannungsquelle angeschlossen. Alternativ lassen sich die Außenringe in einem Metallrohr unterbringen, während die Innenringe auf einer Welle mit einem nichtleitenden Abschnitt (z. B. zwei Hülsen auf einer Isolierstange) montiert sind. Diese Bauweise hat den Vorteil, dass das Rohr als Schwungrad dient. Die Drehrichtung wird durch die Anlaufdrehung bestimmt, die üblicherweise zum Starten erforderlich ist.
Permanentmagnet-Statoren
Ein Permanentmagnetmotor (PM-Motor) besitzt keine Feldwicklung auf dem Statorgehäuse, sondern nutzt Permanentmagnete (PMs) zur Erzeugung des Magnetfelds, gegen das das Rotorfeld interagiert, um ein Drehmoment zu erzeugen. Bei großen Motoren können Kompensationswicklungen in Reihe mit dem Anker eingesetzt werden, um die Kommutierung unter Last zu verbessern. Da dieses Feld fest ist, kann es nicht zur Drehzahlregelung angepasst werden. Permanentmagnetfelder (Statoren) sind bei Miniaturmotoren vorteilhaft, da sie den Stromverbrauch der Feldwicklung eliminieren. Die meisten größeren Gleichstrommotoren sind Dynamomotoren mit Statorwicklungen. Früher war es nicht möglich, Permanentmagnete im zerlegten Zustand so zu konstruieren, dass sie einen hohen magnetischen Fluss beibehielten; Feldwicklungen waren daher praktischer, um den benötigten Fluss zu erzielen. Große Permanentmagnete sind jedoch kostspielig, gefährlich und schwierig zu montieren; dies spricht für gewickelte Feldwicklungen bei großen Maschinen.
Um Gewicht und Größe zu minimieren, verwenden Miniatur-Permanentmagnetmotoren (PM-Motoren) Hochenergiemagnete aus Neodym oder anderen Elementen; meist bestehen diese aus einer Neodym-Eisen-Bor-Legierung. Dank ihrer höheren Flussdichte sind Elektromotoren mit Hochenergie-PM-Magneten mindestens so leistungsstark wie optimal ausgelegte, einfach gespeiste Synchron- und Induktionsmaschinen. Miniaturmotoren ähneln der Abbildung, besitzen jedoch mindestens drei Rotorpole (um den Anlauf unabhängig von der Rotorposition zu gewährleisten) und ihr Außengehäuse besteht aus einem Stahlrohr, das die Außenseiten der gekrümmten Feldmagnete magnetisch verbindet.
Wicklungsstatoren

Bei Gleichstrommotoren gibt es drei Arten von elektrischen Verbindungen zwischen Stator und Rotor: Reihen-, Nebenschluss-/Parallel- und Verbundschaltung (verschiedene Mischformen aus Reihen- und Nebenschluss-/Parallelschaltung). Jede dieser Schaltungen weist spezifische Drehzahl-/Drehmomentkennlinien auf, die für unterschiedliche Lastmomentprofile geeignet sind. [ 1 ]
Reihenschaltung
Ein Reihenschluss-Gleichstrommotor verbindet Anker- und Feldwicklung in Reihe mit einer gemeinsamen Gleichstromquelle. Die Motordrehzahl variiert nichtlinear mit dem Lastmoment und dem Ankerstrom; der Strom fließt sowohl durch Stator als auch durch Rotor, was zu einem Stromquadratverhalten (I²) führt. Reihenschlussmotoren zeichnen sich durch ein sehr hohes Anlaufdrehmoment aus und werden häufig zum Anfahren von Lasten mit hoher Massenträgheit, wie z. B. Zügen, Aufzügen oder Hebezeugen, eingesetzt. [ 2 ] Diese Drehzahl-Drehmoment-Kennlinie ist beispielsweise bei Seilbaggern von Vorteil , deren Baggerwerkzeug sich im unbelasteten Zustand schnell, unter Last jedoch langsam bewegt.
Ein Reihenschlussmotor darf niemals im Leerlauf gestartet werden. Ohne mechanische Last ist der Strom gering, die Gegen-EMK der Feldwicklung schwach, und der Anker muss sich daher schneller drehen, um eine ausreichende Gegen-EMK zum Ausgleich der Versorgungsspannung zu erzeugen. Der Motor kann durch Überdrehzahl beschädigt werden. Dies wird als unkontrollierter Durchlauf bezeichnet.
Reihenschlussmotoren, sogenannte Universalmotoren, können mit Wechselstrom betrieben werden . Da sich Ankerspannung und Feldrichtung gleichzeitig umkehren, wird das Drehmoment weiterhin in derselben Richtung erzeugt. Im Vergleich zu Gleichstrom laufen sie jedoch mit Wechselstrom mit geringerer Drehzahl und niedrigerem Drehmoment, da bei Wechselstrom ein Blindspannungsabfall auftritt, der bei Gleichstrom nicht vorhanden ist. [ 3 ] Da die Drehzahl nicht von der Netzfrequenz abhängt, können Universalmotoren übersynchrone Drehzahlen erreichen und sind daher leichter als Induktionsmotoren mit gleicher Nennleistung. Dies ist ein Vorteil für handgeführte Elektrowerkzeuge. Universalmotoren für die Energieversorgung haben üblicherweise eine geringe Leistung von maximal etwa 1 kW. Deutlich größere Universalmotoren wurden jedoch für Elektrolokomotiven eingesetzt, die über spezielle Niederfrequenz- Bahnstromnetze gespeist wurden , um Kommutierungsprobleme unter hohen und wechselnden Lasten zu vermeiden.
Shunt-Verbindung
Ein Nebenschluss-Gleichstrommotor verbindet Anker- und Feldwicklung parallel bzw. neben eine gemeinsame Gleichstromquelle. Dieser Motortyp zeichnet sich durch eine gute Drehzahlregelung auch bei variierender Last aus, besitzt jedoch nicht das Anlaufdrehmoment eines Reihenschluss-Gleichstrommotors. [ 4 ] Typischerweise wird er in industriellen Anwendungen mit einstellbarer Drehzahl eingesetzt, beispielsweise in Werkzeugmaschinen, Wickel- und Abwickelmaschinen sowie Spannvorrichtungen.
Verbindung
Ein Verbund-Gleichstrommotor verbindet Anker- und Feldwicklung in einer Parallel- und Reihenschaltung und vereint so die Eigenschaften beider Motortypen. [ 5 ] Dieser Motor wird eingesetzt, wenn sowohl ein hohes Anlaufdrehmoment als auch eine gute Drehzahlregelung erforderlich sind. Der Motor kann in zwei Schaltungen betrieben werden: kumulativ oder differenziell. Bei kumulativ geschalteten Verbundmotoren wird die Reihenfeldwicklung zur Unterstützung der Nebenschlussfeldwicklung geschaltet, was ein höheres Anlaufdrehmoment, aber eine geringere Drehzahlregelung ermöglicht. Differenziell geschaltete Verbund-Gleichstrommotoren zeichnen sich durch eine gute Drehzahlregelung aus und werden typischerweise mit konstanter Drehzahl betrieben.
Siehe auch
- Rastmoment
- Ward Leonard Kontrolle
- Drehmoment und Drehzahl eines Gleichstrommotors
- Ankergesteuerter Gleichstrommotor
Referenzen
- ^ Herman, Stephen. Industrial Motor Control. 6. Aufl. Delmar, Cengage Learning, 2010. Seite 251.
- ^ Ohio Electric Motors. Gleichstrom-Reihenschlussmotoren: Hohes Anlaufdrehmoment, aber Leerlaufbetrieb nicht empfehlenswert. Ohio Electric Motors, 2011. Archiviert am 31. Oktober 2011 im Internet Archive .
- ^ „Universalmotor“ , Konstruktions- und Funktionsmerkmale, abgerufen am 27. April 2015.
- ^ Laughton MA und Warne DF (Hrsg.). Electrical engineer's reference book. 16. Aufl. Newnes, 2003. S. 19-4.
- ^ William H. Yeadon, Alan W. Yeadon. Handbuch der kleinen Elektromotoren. McGraw-Hill Professional, 2001. Seite 4-134.
Externe Links
- Baue ein funktionsfähiges Modell eines Gleichstrommotors auf sci-toys.com
- Wie man bei MICROM einen Gleichstrommotor auswählt (archivierte Seite)
- Gleichstrommotormodell in Simulink ( Archiviert am 08.05.2021 im Internetarchiv Wayback Machine auf File Exchange – MATLAB Central)


