In der Mathematik ist eine Gauß-Funktion , oft einfach als Gauß-Funktion bezeichnet , eine Funktion der Grundform mit parametrischer Erweiterung für beliebige reelle Konstanten a , b und c ≠ 0. Sie ist nach dem Mathematiker Carl Friedrich Gauß benannt . Der Graph einer Gauß-Funktion hat die charakteristische symmetrische Form einer Glockenkurve . Der Parameter a ist die Höhe des Scheitelpunkts der Kurve, b die horizontale Position des Scheitelpunkts und c (die Standardabweichung , auch als Gaußsche Effektivwertbreite bezeichnet ) die Breite der Glockenkurve.


Gauß-Funktionen werden häufig verwendet, um die Wahrscheinlichkeitsdichtefunktion einer normalverteilten Zufallsvariablen mit Erwartungswert μ = b und Varianz σ² = c² darzustellen . In diesem Fall hat die Gauß-Funktion die Form [ 1 ] .

Gauß-Funktionen finden breite Anwendung in der Statistik zur Beschreibung von Normalverteilungen , in der Signalverarbeitung zur Definition von Gauß-Filtern , in der Bildverarbeitung, wo zweidimensionale Gauß-Funktionen für Gaußsche Unschärfen verwendet werden , und in der Mathematik zur Lösung von Wärmeleitungs- und Diffusionsgleichungen sowie zur Definition der Weierstrass-Transformation . Sie werden außerdem häufig in der Quantenchemie zur Bildung von Basissätzen eingesetzt .
Eigenschaften
Gaußsche Funktionen entstehen durch die Komposition der Exponentialfunktion mit einer konkaven quadratischen Funktion : wobei (Anmerkung: in , nicht zu verwechseln mit )


Die Gaußschen Funktionen sind also diejenigen Funktionen, deren Logarithmus eine konkave quadratische Funktion ist.
Der Parameter c steht in Zusammenhang mit der Halbwertsbreite (FWHM) des Peaks gemäß folgender Formel:

Die Funktion kann dann mithilfe der FWHM, dargestellt durch w , ausgedrückt werden :

Alternativ kann der Parameter c auch so interpretiert werden, dass die beiden Wendepunkte der Funktion bei x = b ± c auftreten .
Die volle Breite bei einem Zehntel des Maximums (FWTM) einer Gauß-Funktion könnte von Interesse sein und ist

Gaußsche Funktionen sind analytisch , und ihr Grenzwert für x → ∞ ist 0 (für den obigen Fall b = 0 ).
Gaußsche Funktionen gehören zu den Funktionen, die elementar sind , aber keine elementaren Stammfunktionen besitzen ; das Integral der Gaußschen Funktion ist die Fehlerfunktion :

Dennoch lassen sich ihre uneigentlichen Integrale über die gesamte reelle Zahlengerade mithilfe des Gaußschen Integrals exakt auswerten, und man erhält:


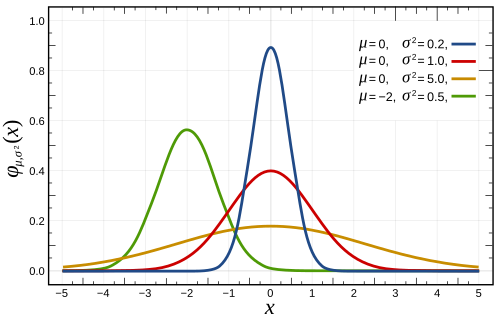

Dieses Integral ist genau dann 1, wenn (die Normierungskonstante ), und in diesem Fall ist die Gauß- Funktion die Wahrscheinlichkeitsdichtefunktion einer normalverteilten Zufallsvariablen mit Erwartungswert μ = b und Varianz σ 2 = c 2 :


Diese Gauß-Funktionen sind in der beigefügten Abbildung dargestellt.
Das Produkt zweier Gauß-Funktionen ist wieder eine Gauß-Funktion, und auch die Faltung zweier Gauß-Funktionen ist wieder eine Gauß-Funktion, deren Varianz der Summe der ursprünglichen Varianzen entspricht. Das Produkt zweier Gaußscher Wahrscheinlichkeitsdichtefunktionen (PDFs) ist jedoch im Allgemeinen keine Gaußsche PDF.

Das Fourier- Unschärfeprinzip wird genau dann zu einer Gleichung, wenn (modulierte) Gauß-Funktionen betrachtet werden. [ 2 ]
Die Fouriertransformation (unitär, Kreisfrequenzkonvention) einer Gauß-Funktion mit den Parametern a = 1 , b = 0 und c ergibt eine andere Gauß-Funktion mit den Parametern , b = 0 und 1/C[ 3 ] Insbesondere bleiben die Gauß-Funktionen mit b = 0 und c = a durch die Fouriertransformation fixiert (sie sind Eigenfunktionen der Fouriertransformation mit Eigenwert 1). Ein physikalisches Beispiel hierfür ist das Beugungsmuster : Beispielsweise ist ein fotografischer Dia,dessen Transmission eine Gaußsche Variation aufweist, ebenfalls eine Gauß-Funktion.

Die Tatsache, dass die Gauß-Funktion eine Eigenfunktion der kontinuierlichen Fourier-Transformation ist, erlaubt es uns, aus der Poisson-Summationsformel die folgende interessante Identität abzuleiten :

Integral einer Gauß-Funktion
Das Integral einer beliebigen Gauß-Funktion ist

Eine alternative Form ist diejenige, bei der f strikt positiv sein muss, damit das Integral konvergiert.

Beziehung zum Standard-Gauß-Integral
Das Integral für reelle Konstanten a , b , c > 0 lässt sich berechnen, indem man es in die Form eines Gauß-Integrals bringt . Zunächst kann die Konstante a einfach aus dem Integral ausgeklammert werden. Anschließend wird die Integrationsvariable von x auf y = x − b und dann auf y = ...


Anschließend verwendet man die Identität des Gaußschen Integrals.

Wir haben

Zweidimensionale Gauß-Funktion

Grundform:

In zwei Dimensionen ist das Argument der Exponentialfunktion in der Gauß-Funktion eine beliebige negativ definite quadratische Form . Folglich sind die Niveaumengen der Gauß-Funktion stets Ellipsen.
Ein konkretes Beispiel für eine zweidimensionale Gauß-Funktion ist

Hierbei ist der Koeffizient A die Amplitude, x₀ , y₀ der Mittelpunkt und σₓ , σᵧ die Ausdehnung des Bereichs in x- bzw. y- Richtung . Die Abbildung rechts wurde mit A = 1, x₀ = 0 , y₀ = 0 und σₓ = σᵧ = 1 erstellt .
Das Volumen unter der Gauß-Funktion ist gegeben durch

Im Allgemeinen wird eine zweidimensionale elliptische Gauß-Funktion wie folgt ausgedrückt: wobei die Matrix positiv definit ist .


Mit dieser Formulierung kann die Figur rechts mit A = 1 , ( x 0 , y 0 ) = (0, 0) , a = c = erstellt werden.1/2, b = 0.
Bedeutung der Parameter für die allgemeine Gleichung
Bei der allgemeinen Form der Gleichung ist der Koeffizient A die Höhe des Gipfels und ( x 0 , y 0 ) der Mittelpunkt des Flecks.
Setzen wir dann , dann drehen wir den Blob um einen positiven Winkel gegen den Uhrzeigersinn (für eine negative Drehung im Uhrzeigersinn kehren wir die Vorzeichen des b- Koeffizienten um). [ 4 ]


Um die Koeffizienten und aus und zurückzuerhalten , verwenden Sie


Beispiele für Rotationen von Gaußschen Flächen können in den folgenden Beispielen gesehen werden:
 |  |  |


Anhand des folgenden Octave -Codes lässt sich der Effekt einer Parameteränderung leicht erkennen:
A = 1 ; x0 = 0 ; y0 = 0 ;sigma_X = 1 ; sigma_Y = 2 ;[ X , Y ] = meshgrid ( - 5 :. 1 : 5 , - 5 :. 1 : 5 );für theta = 0 : pi / 100 : pi a = cos ( theta ) ^ 2 / ( 2 * sigma_X ^ 2 ) + sin ( theta ) ^ 2 / ( 2 * sigma_Y ^ 2 ); b = sin ( 2 * theta ) / ( 4 * sigma_X ^ 2 ) - sin ( 2 * theta ) / ( 4 * sigma_Y ^ 2 ); c = sin ( theta ) ^ 2 / ( 2 * sigma_X ^ 2 ) + cos ( theta ) ^ 2 / ( 2 * sigma_Y ^ 2 );Z = A * exp ( - ( a * ( X - x0 ) .^ 2 + 2 * b * ( X - x0 ) .* ( Y - y0 ) + c * ( Y - y0 ) .^ 2 ));surf ( X , Y , Z ); shading interp ; view ( -36 , 36 ); waitforbuttonpress ; endSolche Funktionen werden häufig in der Bildverarbeitung und in Computermodellen der Funktion des visuellen Systems verwendet – siehe die Artikel über Skalenraum und affine Formadaptation .
Siehe auch multivariate Normalverteilung .
Gaußsche Funktion höherer Ordnung oder Super-Gaußsche Funktion oder verallgemeinerte Gaußsche Funktion
Eine allgemeinere Formulierung einer Gauß-Funktion mit flachem Maximum und Gaußschem Abfall erhält man durch Potenzieren des Exponenten :


Diese Funktion ist als Super-Gauß-Funktion bekannt und wird häufig zur Formulierung von Gaußschen Strahlen verwendet. [ 5 ] Diese Funktion kann auch durch die Halbwertsbreite (FWHM), dargestellt durch w , ausgedrückt werden :

In einer zweidimensionalen Formulierung kann eine Gauß-Funktion entlang und mit potenziell unterschiedlichen und kombiniert werden , um eine rechteckige Gauß-Verteilung oder eine elliptische Gauß-Verteilung zu bilden.


Mehrdimensionale Gauß-Funktion
In einem -dimensionalen Raum kann eine Gaußsche Funktion definiert werden als , wobei eine Spalte von Koordinaten, eine positiv definite Matrix und die Matrix-Transposition bezeichnet .


Das Integral dieser Gauß-Funktion über den gesamten -dimensionalen Raum ist gegeben als

Sie lässt sich leicht berechnen, indem man die Matrix diagonalisiert und die Integrationsvariablen durch die Eigenvektoren von ersetzt .
Allgemeiner ist eine verschobene Gauß-Funktion definiert als , wobei der Verschiebungsvektor ist und die Matrix als symmetrisch, und positiv definit angenommen werden kann. Die folgenden Integrale mit dieser Funktion können mit derselben Methode berechnet werden:


Wo


Schätzung der Parameter
Zahlreiche Forschungsbereiche wie die Sternphotometrie , die Charakterisierung von Gaußschen Strahlen und die Emissions-/Absorptionslinienspektroskopie arbeiten mit abgetasteten Gauß-Funktionen und benötigen eine genaue Bestimmung der Parameter Höhe, Position und Breite dieser Funktion. Eine eindimensionale Gauß-Funktion weist drei unbekannte Parameter ( a , b , c ) auf, eine zweidimensionale hingegen fünf .

The most common method for estimating the Gaussian parameters is to take the logarithm of the data and fit a parabola to the resulting data set.[7][8] While this provides a simple curve fitting procedure, the resulting algorithm may be biased by excessively weighting small data values, which can produce large errors in the profile estimate. One can partially compensate for this problem through weighted least squares estimation, reducing the weight of small data values, but this too can be biased by allowing the tail of the Gaussian to dominate the fit. In order to remove the bias, one can instead use an iteratively reweighted least squares procedure, in which the weights are updated at each iteration.[8] It is also possible to perform non-linear regression directly on the data, without involving the logarithmic data transformation; for more options, see probability distribution fitting.
Parameter precision
Once one has an algorithm for estimating the Gaussian function parameters, it is also important to know how precise those estimates are. Any least squares estimation algorithm can provide numerical estimates for the variance of each parameter (i.e., the variance of the estimated height, position, and width of the function). One can also use Cramér–Rao bound theory to obtain an analytical expression for the lower bound on the parameter variances, given certain assumptions about the data.[9][10]
- The noise in the measured profile is either i.i.d. Gaussian, or the noise is Poisson-distributed.
- The spacing between each sampling (i.e. the distance between pixels measuring the data) is uniform.
- The peak is "well-sampled", so that less than 10% of the area or volume under the peak (area if a 1D Gaussian, volume if a 2D Gaussian) lies outside the measurement region.
- The width of the peak is much larger than the distance between sample locations (i.e. the detector pixels must be at least 5 times smaller than the Gaussian FWHM).
Sind diese Annahmen erfüllt, gilt die folgende Kovarianzmatrix K für die 1D-Profilparameter , , und unter iid-Gaußschem Rauschen und unter Poisson-Rauschen: [ 9 ] Dabei ist die Breite der zur Abtastung der Funktion verwendeten Pixel, die Quanteneffizienz des Detektors und die Standardabweichung des Messrauschens. Die einzelnen Varianzen der Parameter sind somit im Fall von Gaußschem Rauschen:


und im Fall des Poisson-Rauschens,

Für die 2D-Profilparameter, die Amplitude , Position und Breite des Profils angeben, gelten die folgenden Kovarianzmatrizen: [ 10 ]


wobei die Varianzen der einzelnen Parameter durch die Diagonalelemente der Kovarianzmatrix gegeben sind.

Diskrete Gaußsche


Man könnte nach einem diskreten Analogon zur Gauß-Funktion fragen; dies ist in diskreten Anwendungen, insbesondere in der digitalen Signalverarbeitung , notwendig . Eine einfache Lösung besteht darin, die kontinuierliche Gauß-Funktion abzutasten, wodurch sich der abgetastete Gauß-Kern ergibt . Diese diskrete Funktion besitzt jedoch nicht die diskreten Analoga der Eigenschaften der kontinuierlichen Funktion und kann, wie im Artikel „ Skalenraumimplementierung“ beschrieben, zu unerwünschten Effekten führen .
Ein alternativer Ansatz ist die Verwendung des diskreten Gaußschen Kernels : [ 11 ] wobei die modifizierten Bessel-Funktionen ganzzahliger Ordnung bezeichnen.


Dies ist das diskrete Analogon der kontinuierlichen Gauß-Verteilung, da sie die Lösung der diskreten Diffusionsgleichung (diskreter Raum, kontinuierliche Zeit) darstellt, genau wie die kontinuierliche Gauß-Verteilung die Lösung der kontinuierlichen Diffusionsgleichung ist. [ 11 ] [ 12 ]
Anwendungen
Gaußsche Funktionen treten in vielen Kontexten in den Naturwissenschaften , den Sozialwissenschaften , der Mathematik und den Ingenieurwissenschaften auf . Einige Beispiele hierfür sind:
- In der Statistik und Wahrscheinlichkeitstheorie treten Gaußsche Funktionen als Dichtefunktion der Normalverteilung auf , die gemäß dem zentralen Grenzwertsatz eine Grenzverteilung komplizierter Summen darstellt .
- Gauß-Funktionen sind die Greensche Funktion der (homogenen und isotropen) Diffusionsgleichung (und der Wärmeleitungsgleichung , die dasselbe ist), einer partiellen Differentialgleichung , die die zeitliche Entwicklung einer Massendichte unter Diffusion beschreibt . Genauer gesagt: Ist die Massendichte zum Zeitpunkt t = 0 durch ein Dirac-Delta gegeben , was im Wesentlichen bedeutet, dass die Masse anfänglich in einem einzigen Punkt konzentriert ist, so wird die Massenverteilung zum Zeitpunkt t durch eine Gauß-Funktion beschrieben, wobei der Parameter a linear mit der Massendichte zusammenhängt .1/√ tDa c linear mit √t zusammenhängt , wird diese zeitlich veränderliche Gauß-Funktion durch den Wärmeleitungskern beschrieben. Allgemeiner gilt : Ist die anfängliche Massendichte φ( x ) , so erhält man die Massendichte zu späteren Zeitpunkten durch Faltung von φ mit einer Gauß-Funktion. Die Faltung einer Funktion mit einer Gauß-Funktion wird auch als Weierstrass-Transformation bezeichnet .
- Eine Gauß-Funktion ist die Wellenfunktion des Grundzustands des quantenmechanischen harmonischen Oszillators .
- Die in der Computerchemie verwendeten Molekülorbitale können Linearkombinationen von Gauß-Funktionen sein, die als Gauß-Orbitale bezeichnet werden (siehe auch Basissatz (Chemie) ).
- Mathematisch lassen sich die Ableitungen der Gauß-Funktion mithilfe von Hermite-Funktionen darstellen . Bei Einheitsvarianz entspricht die n -te Ableitung der Gauß-Funktion der Gauß-Funktion selbst, multipliziert mit dem n -ten Hermite-Polynom , bis auf einen bestimmten Maßstab.
- Folglich werden Gaußsche Funktionen auch mit dem Vakuumzustand in der Quantenfeldtheorie in Verbindung gebracht .
- Gaußsche Strahlen werden in optischen Systemen, Mikrowellensystemen und Lasern eingesetzt.
- In der Skalenraumdarstellung werden Gauß-Funktionen als Glättungskerne zur Erzeugung multiskaliger Darstellungen in der Computer Vision und Bildverarbeitung verwendet . Insbesondere dienen Ableitungen von Gauß-Funktionen ( Hermite-Funktionen ) als Grundlage für die Definition einer Vielzahl visueller Operationen.
- Gaußsche Funktionen werden zur Definition bestimmter Arten künstlicher neuronaler Netze verwendet .
- In fluorescence microscopy a 2D Gaussian function is used to approximate the Airy disk, describing the intensity distribution produced by a point source.
- In signal processing they serve to define Gaussian filters, such as in image processing where 2D Gaussians are used for Gaussian blurs. In digital signal processing, one uses a discrete Gaussian kernel, which may be approximated by the Binomial coefficient[13] or sampling a Gaussian.
- In geostatistics they have been used for understanding the variability between the patterns of a complex training image. They are used with kernel methods to cluster the patterns in the feature space.[14]
See also
References
- ^Squires, G. L. (2001-08-30). Practical Physics (4 ed.). Cambridge University Press. doi:10.1017/cbo9781139164498. ISBN 978-0-521-77940-1.
- ^Folland, Gerald B.; Sitaram, Alladi (1997). "The uncertainty principle: A mathematical survey". The Journal of Fourier Analysis and Applications. 3 (3): 207–238. Bibcode:1997JFAA....3..207F. doi:10.1007/BF02649110. ISSN 1069-5869.
- ^Weisstein, Eric W. "Fourier Transform – Gaussian". MathWorld. Retrieved 19 December 2013.
- ^Nawri, Nikolai. "Berechnung von Kovarianzellipsen"(PDF). Archived from the original(PDF) on 2019-08-14. Retrieved 14 August 2019.
- ^Parent, A., M. Morin, and P. Lavigne. "Propagation of super-Gaussian field distributions". Optical and Quantum Electronics 24.9 (1992): S1071–S1079.
- ^"GLAD optical software commands manual, Entry on GAUSSIAN command"(PDF). Applied Optics Research. 2016-12-15.
- ^ Caruana, Richard A.; Searle, Roger B.; Heller, Thomas; Shupack, Saul I. (1986). „Schneller Algorithmus zur Spektrenauflösung“. Analytical Chemistry . 58 (6). American Chemical Society (ACS): 1162–1167 . doi : 10.1021/ac00297a041 . ISSN 0003-2700 .
- ^ a b Hongwei Guo, „Ein einfacher Algorithmus zur Anpassung einer Gauß-Funktion“, IEEE Sign. Proc. Mag. 28(9): 134-137 (2011).
- ^ a b N. Hagen, M. Kupinski und EL Dereniak, „Gaussian profile estimation in one dimension“, Appl. Opt. 46:5374–5383 (2007)
- ^ a b N. Hagen und EL Dereniak, „Gaussian profile estimation in two dimensions“, Appl. Opt. 47:6842–6851 (2008)
- ^ a b Lindeberg, T., "Scale-space for discrete signals," PAMI(12), Nr. 3, März 1990, S. 234–254.
- ^ Campbell, J, 2007, Das SMM-Modell als Randwertproblem unter Verwendung der diskreten Diffusionsgleichung , Theor Popul Biol. 2007 Dez;72(4):539–46.
- ^ Haddad, RA und Akansu, AN, 1991, Eine Klasse schneller Gaußscher Binomialfilter für die Sprach- und Bildverarbeitung , IEEE Trans. on Signal Processing, 39-3: 723–727
- ^ Honarkhah, M und Caers, J, 2010, Stochastische Simulation von Mustern mittels distanzbasierter Mustermodellierung , Mathematical Geosciences, 42: 487–517
Weiterführende Literatur
- Haberman, Richard (2013). „10.3.3 Inverse Fouriertransformation einer Gauß-Funktion“. Angewandte partielle Differentialgleichungen . Boston: PEARSON. ISBN 978-0-321-79705-6Die
Externe Links
- Mathworld enthält einen Beweis für die Beziehungen zwischen c und FWHM.
- „Integration der Glockenkurve“ . MathPages.com .
- Haskell-, Erlang- und Perl-Implementierung der Gaußverteilung
- Bensimhoun Michael, N -Dimensional Cumulative Function, And Other Useful Facts About Gaussians and Normal Densities (2009)
- Code zum Anpassen von Gauß-Funktionen in ImageJ und Fiji.