Die Polaufspaltung ist ein Phänomen, das bei bestimmten Frequenzkompensationsmethoden in elektronischen Verstärkern genutzt wird . Wird ein Kondensator zwischen Ein- und Ausgang des Verstärkers eingefügt, um den Pol mit der niedrigsten Frequenz (üblicherweise den Eingangspol) zu niedrigeren Frequenzen zu verschieben, bewirkt die Polaufspaltung eine Verschiebung des nächsthöheren Pols (üblicherweise den Ausgangspol) zu höheren Frequenzen. Diese Polverschiebung erhöht die Stabilität des Verstärkers und verbessert sein Sprungverhalten, allerdings auf Kosten einer geringeren Ansprechgeschwindigkeit. [ 1 ] [ 2 ] [ 3 ] [ 4 ]
Beispiel für eine Mastspaltung
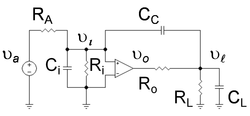

Dieses Beispiel zeigt, dass das Einfügen des Kondensators C<sub> C</sub> in den Verstärker aus Abbildung 1 zwei Auswirkungen hat: Erstens verschiebt sich der niederfrequente Pol des Verstärkers weiter zu niedrigeren Frequenzen, und zweitens verschiebt sich der höherfrequente Pol zu höheren Frequenzen. [ 5 ] Dieser Verstärker besitzt aufgrund des zusätzlichen Eingangswiderstands R<sub> i</sub> und der Kapazität C<sub> i</sub> mit der Zeitkonstante C <sub>i </sub> ( R<sub> A</sub> || R<sub> i</sub> ) einen niederfrequenten Pol. Dieser Pol wird durch den Miller-Effekt abgesenkt . Durch Hinzufügen des Lastwiderstands R<sub> L</sub> und der Kapazität C<sub> L</sub> mit der Zeitkonstante C<sub> L</sub> ( R <sub>o</sub> || R<sub> L </sub>) erhält der Verstärker einen hochfrequenten Ausgangspol. Die Anhebung des hochfrequenten Pols ist darauf zurückzuführen, dass der Miller-verstärkte Kompensationskondensator C<sub> C</sub> die Frequenzabhängigkeit des Ausgangsspannungsteilers verändert.
Das erste Ziel, nämlich die Abnahme des niedrigsten Pols mit sinkender Frequenz zu zeigen, wird analog zum Miller-Theorem erreicht. Gemäß dem dort beschriebenen Verfahren wird Abbildung 1 in die elektrisch äquivalente Schaltung von Abbildung 2 transformiert. Die Anwendung des Kirchhoffschen Stromgesetzes auf die Eingangsseite von Abbildung 2 liefert die Eingangsspannung des idealen Operationsverstärkers als Funktion der angelegten Signalspannung .


die einen Abfall mit der Frequenz ab f 1 aufweist, wobei

Dies führt eine Notation für die Zeitkonstante des niedrigsten Pols ein. Diese Frequenz ist niedriger als die anfängliche untere Grenzfrequenz des Verstärkers, die für C C = 0 F beträgt .


Kommen wir nun zum zweiten Ziel, der die Zunahme des höheren Pols bei steigender Frequenz aufzeigt. Betrachten wir die Ausgangsseite der Schaltung, die einen zweiten Faktor zur Gesamtverstärkung und eine zusätzliche Frequenzabhängigkeit beiträgt. Die Spannung wird durch die Verstärkung des idealen Operationsverstärkers im Verstärker bestimmt.


Durch Anwendung dieser Beziehung und des Kirchhoffschen Stromgesetzes auf die Ausgangsseite des Schaltkreises lässt sich die Lastspannung als Funktion der Eingangsspannung des idealen Operationsverstärkers wie folgt bestimmen:


Dieser Ausdruck wird mit dem zuvor für die Eingangsseite der Schaltung ermittelten Verstärkungsfaktor kombiniert, um die Gesamtverstärkung zu erhalten.


Diese Verstärkungsformel scheint ein einfaches Zweipolverhalten mit zwei Zeitkonstanten zu zeigen. Sie weist auch eine Nullstelle im Zähler auf. Da diese Nullstelle jedoch, bei einer großen Verstärkung A <sub> v</sub> , nur bei Frequenzen relevant ist, die für diese Betrachtung zu hoch sind, kann der Zähler näherungsweise als Eins angenommen werden. Obwohl der Verstärker ein Zweipolverhalten aufweist, sind die beiden Zeitkonstanten komplexer als der obige Ausdruck vermuten lässt, da die Miller-Kapazität eine versteckte Frequenzabhängigkeit besitzt, die bei niedrigen Frequenzen keine Rolle spielt, bei hohen Frequenzen aber einen erheblichen Einfluss hat. Das heißt, unter der Annahme, dass das Ausgangs- RC- Produkt C<sub> L</sub> ( R <sub>o</sub> ||R<sub> L</sub> ) einer Frequenz deutlich oberhalb des niederfrequenten Pols entspricht, muss die exakte Form der Miller-Kapazität anstelle der Miller-Näherung verwendet werden . Laut dem Artikel zum Miller-Effekt ist die Miller-Kapazität gegeben durch

Bei positiver Miller-Kapazität ist A <sub>v</sub> negativ. Durch Einsetzen dieses Ergebnisses in den Verstärkungsausdruck und Zusammenfassen der Terme ergibt sich die Verstärkung wie folgt:

wobei D ω durch eine quadratische Funktion in ω gegeben ist, nämlich:


Jede quadratische Gleichung hat zwei Faktoren, und dieser Ausdruck vereinfacht sich zu


Dabei sind und Kombinationen der Kapazitäten und Widerstände in der Formel für Dω . [ 6 ] Sie entsprechen den Zeitkonstanten der beiden Pole des Verstärkers. Eine der beiden Zeitkonstanten ist die längste; sei die längste Zeitkonstante, die dem niedrigsten Pol entspricht, und sei >> . (Für ein gutes Sprungverhalten ist >> erforderlich . Siehe Auswahl von C C unten.)

Bei niedrigen Frequenzen nahe dem untersten Pol dieses Verstärkers ist üblicherweise der lineare Term in ω wichtiger als der quadratische Term, daher ist das Verhalten von D ω bei niedrigen Frequenzen wie folgt:

wobei C M nun unter Verwendung der Miller-Approximation neu definiert wird als

Dies ist einfach die zuvor bei niedrigen Frequenzen ermittelte Miller-Kapazität. Auf dieser Grundlage wird sie bestimmt, vorausgesetzt >> . Da C <sub> M </sub> groß ist, ist die Zeitkonstante viel größer als ihr ursprünglicher Wert von C <sub>i</sub> ( R <sub> A </sub> || R<sub> i</sub> ). [ 7 ]

Bei hohen Frequenzen gewinnt der quadratische Term an Bedeutung. Unter der Annahme, dass das obige Ergebnis für gültig ist, ergibt sich die zweite Zeitkonstante, die Position des Hochfrequenzpols, aus dem quadratischen Term in Dω wie folgt :

Setzt man in diesen Ausdruck den quadratischen Koeffizienten des Produkts zusammen mit der Abschätzung für ein , so erhält man eine Abschätzung für die Position des zweiten Pols:


und weil C M groß ist, scheint es gegenüber seinem ursprünglichen Wert C L ( R o || R L ) kleiner zu sein ; das heißt, der höhere Pol hat sich aufgrund von C C noch weiter in höhere Frequenzen verschoben . [ 8 ]
Kurz gesagt, durch die Einführung des Kondensators C C wurde der untere Pol abgesenkt und der obere Pol angehoben, daher scheint der Begriff Polaufspaltung eine gute Beschreibung zu sein.
Auswahl von C C

Welcher Wert ist für C<sub> C</sub> geeignet ? Für allgemeine Anwendungen erfordert die traditionelle Schaltung (oft auch als Dominantpol- oder Einpolkompensation bezeichnet ), dass die Verstärkung des Verstärkers mit 20 dB/Dekade von der Eckfrequenz bis auf 0 dB oder sogar darunter abfällt. [ 9 ] [ 10 ] Mit dieser Schaltung ist der Verstärker stabil und weist selbst als Spannungspuffer mit Einheitsverstärkung ein nahezu optimales Sprungverhalten auf . Eine aggressivere Methode ist die Zweipolkompensation. [ 11 ] [ 12 ]
Die Positionierung von f₂ zur Erreichung des gewünschten Designs ist in Abbildung 3 dargestellt . Am niedrigsten Pol f₁ knickt die Bode-Verstärkungskurve ab und fällt um 20 dB/Dekade. Ziel ist es, die Steigung von 20 dB/Dekade bis zum Abfall auf null dB beizubehalten. Das Verhältnis des gewünschten Verstärkungsabfalls (in dB) von 20 log₁₀ A v zur erforderlichen Frequenzänderung (auf einer logarithmischen Frequenzskala [ 13 ] ) von (log₁₀ f₂ − log₁₀ f₁ ) = log₁₀ ( f₂ / f₁ ) ergibt die Steigung des Abschnitts zwischen f₁ und f₂ zu :
- Steigung pro Frequenzdekade

Dies entspricht 20 dB/Dekade, vorausgesetzt f₂ = A v f₁ . Ist f₂ nicht so groß, unterbricht der zweite Knick im Bode-Diagramm, der am zweiten Pol auftritt , den Verlauf, bevor die Verstärkung auf 0 dB abfällt , was zu geringerer Stabilität und verschlechtertem Sprungverhalten führt.
Abbildung 3 zeigt, dass für eine korrekte Frequenzabhängigkeit der Verstärkung der zweite Pol mindestens um den Faktor A<sub> v</sub> höher in der Frequenz liegen muss als der erste Pol. Die Verstärkung wird durch die Spannungsteiler am Ein- und Ausgang des Verstärkers etwas reduziert. Nach Korrekturen von A <sub>v</sub> für die Spannungsteiler am Ein- und Ausgang ergibt sich die Polverhältnisbedingung für ein gutes Sprungverhalten wie folgt:


Unter Verwendung der oben entwickelten Näherungen für die Zeitkonstanten,

oder


Dies liefert eine quadratische Gleichung zur Bestimmung eines geeigneten Wertes für C<sub> C</sub> . Abbildung 4 zeigt ein Beispiel anhand dieser Gleichung. Bei niedrigen Verstärkungswerten erfüllt der Beispielverstärker die Polverhältnisbedingung ohne Kompensation (d. h. in Abbildung 4 ist der Kompensationskondensator C<sub> C</sub> bei niedriger Verstärkung klein). Mit steigender Verstärkung wird jedoch schnell eine Kompensationskapazität erforderlich (d. h. in Abbildung 4 steigt der Kompensationskondensator C<sub> C</sub> mit der Verstärkung rapide an), da das erforderliche Polverhältnis mit der Verstärkung zunimmt. Bei noch höheren Verstärkungen sinkt der erforderliche Wert für C<sub> C </sub> mit steigender Verstärkung, da die Miller-Verstärkung von C<sub> C</sub> , die mit der Verstärkung zunimmt (siehe Miller-Gleichung ), einen kleineren Wert für C<sub> C</sub> ermöglicht .
Um eine größere Sicherheitsmarge für Konstruktionsunsicherheiten zu gewährleisten, wird A <sub>v</sub> auf der rechten Seite dieser Gleichung häufig auf das Zwei- oder Dreifache von A <sub> v</sub> erhöht. [ 14 ] Siehe Sansen [ 4 ] oder Huijsing [ 10 ] und den Artikel über Sprungantworten .
Anstiegsgeschwindigkeit
Die obige Analyse bezieht sich auf Kleinsignale. Bei Verwendung großer Signale beeinträchtigt jedoch die Notwendigkeit des Ladens und Entladens des Kompensationskondensators die Anstiegsgeschwindigkeit des Verstärkers negativ ; insbesondere wird die Reaktion auf ein Eingangsrampensignal durch die Notwendigkeit des Ladens von C<sub> C</sub> begrenzt .
Siehe auch
Referenzen und Anmerkungen
- Das heißt, die Anstiegszeit wird so gewählt, dass sie so schnell wie möglich ist, ohne dass Überschwingen oder Nachschwingen beeinträchtigt wird .
- ^ C. Toumazu, G. S. Moschytz & B. Gilbert (Hrsg.) (2007). Trade-offs in analog circuit design: the designer's companion . New York/Berlin/Dordrecht: Springer. S. 272–275 . ISBN 978-1-4020-7037-2Die
{{cite book}}:|author=hat einen generischen Namen ( Hilfe ) - ^ Marc T. Thompson (2006). Intuitive analog circuit design: a problem-solving approach using design case studies . Amsterdam: Elsevier Newnes. S. 200. ISBN 0-7506-7786-4Die
- ^ a b Willy MC Sansen (2006). Analog design essentials . New York; Berlin: Springer. S. §097, S. 266 ff . ISBN 0-387-25746-2Die
- ^ Obwohl dieses Beispiel sehr spezifisch erscheint, findet die zugehörige mathematische Analyse in der Schaltungsentwicklung sehr häufig Anwendung.
- ^ Die Summe der Zeitkonstanten ist der Koeffizient des linearen Terms in jω und das Produkt der Zeitkonstanten ist der Koeffizient des quadratischen Terms in (jω) 2 .
- ^ Der Ausdruck fürweicht etwas von ( C M +C i ) ( R A || R i ) ab, wie er ursprünglich für f 1 gefunden wurde , aber der Unterschied ist geringfügig, vorausgesetzt, die Lastkapazität ist nicht so groß, dass sie die Niederfrequenzantwort anstelle der Miller-Kapazität bestimmt.
- ^ Nebenbei bemerkt: Je höher die Frequenz des Hochfrequenzpols ist, desto wahrscheinlicher ist es, dass bei einem realen Verstärker auch andere Pole (die in dieser Analyse nicht berücksichtigt werden) eine Rolle spielen.
- ^ AS Sedra und KC Smith (2004). Mikroelektronische Schaltungen (5. Aufl.). New York: Oxford University Press. S. 849 und Beispiel 8.6, S. 853. ISBN 0-19-514251-9Die
- ^ a b Huijsing, Johan H. (2001). Operationsverstärker: Theorie und Design . Boston, MA: Kluwer Academic. S. §6.2, S. 205–206 und Abbildung 6.2.1. ISBN 0-7923-7284-0Die
- ↑ Feucht, Dennis: Zweipoliger Ausgleich
- ^ Self, Douglas (2006). Audio power amplifier design handbook . Oxford: Newnes. S. 191–193 . ISBN 0-7506-8072-5Die
- ^ Das heißt, die Frequenz wird in Zehnerpotenzen dargestellt, als 1, 10,10 2 usw.
- Ein Faktor von zwei führt zu einer maximal flachen Kennlinie oder Butterworth -Kennlinie für einen zweipoligen Verstärker. Reale Verstärker besitzen jedoch mehr als zwei Pole, weshalb oft ein Faktor größer als zwei erforderlich ist .
Externe Links
- Bode-Diagramme im Wikibuch zur Schaltungstheorie
- Bode-Diagramme im Wikibuch für Regelungstechnik


