


| Geodäsie |
|---|
 |
Das Global Positioning System ( GPS ) ist ein satellitengestütztes hyperbolisches Navigationssystem der United States Space Force , das von der Mission Delta 31 betrieben wird . [ 2 ] [ 3 ] Es gehört zu den globalen Navigationssatellitensystemen (GNSS) und liefert Geopositions- und Zeitinformationen an GPS-Empfänger überall auf oder in der Nähe der Erde, sofern die Signalqualität dies zulässt. [ 4 ] Es erfordert keine Datenübertragung durch den Nutzer und funktioniert unabhängig von Telefon- oder Internetempfang, obwohl diese Technologien die Nützlichkeit der GPS-Positionsinformationen verbessern können. [ 5 ] Es bietet wichtige Positionsbestimmungsfunktionen für militärische, zivile und kommerzielle Nutzer weltweit. Obwohl die US-Regierung GPS entwickelt, kontrolliert und wartet, ist es für jeden mit einem GPS-Empfänger frei zugänglich. [ 6 ]
Überblick
Das GPS-Projekt wurde 1973 vom US-Verteidigungsministerium initiiert. [ 7 ] Der Prototyp des Satelliten wurde 1978 gestartet, und die vollständige Konstellation von 24 Satelliten nahm 1993 ihren Betrieb auf. [ 7 ] Nachdem Korean-Air-Lines-Flug 007 abgeschossen worden war, weil er versehentlich in den sowjetischen Luftraum eingedrungen war, entschied Präsident Ronald Reagan , dass das GPS-System ab 1988 auch für die zivile Nutzung freigegeben werden sollte; [ 8 ] allerdings war diese zivile Nutzung zunächst auf eine durchschnittliche Genauigkeit von 100 Metern (330 Fuß) beschränkt. Dies wurde durch die selektive Verfügbarkeit ( Selective Availability , SA) erreicht, einem absichtlich in die GPS-Daten eingeführten Fehler, den militärische Empfänger korrigieren konnten.
Mit zunehmender ziviler GPS-Nutzung wuchs der Druck, diesen Fehler zu beheben. Das SA-System wurde während des Golfkriegs vorübergehend deaktiviert , da aufgrund eines Mangels an militärischen GPS-Geräten viele US-Soldaten auf zivile, von zu Hause zugesandte GPS-Geräte zurückgreifen mussten. In den 1990er-Jahren begannen die US-Küstenwache , die Federal Aviation Administration und ähnliche Behörden anderer Länder, mit differentiellen GPS- Systemen lokale GPS-Korrekturen auszustrahlen. Dadurch wurden die Auswirkungen der SA-Verschlechterung und atmosphärischer Effekte (die auch von militärischen Empfängern korrigiert wurden) reduziert. Das US-Militär hatte zudem Methoden zur lokalen GPS-Störung entwickelt, sodass die Möglichkeit zur globalen Beeinträchtigung des Systems nicht mehr erforderlich war. Infolgedessen unterzeichnete US-Präsident Bill Clinton am 1. Mai 2000 ein Gesetz zur Deaktivierung der selektiven Verfügbarkeit [ 9 ] . 2007 gab die US-Regierung bekannt, dass die nächste Generation von GPS-Satelliten diese Funktion nicht mehr beinhalten würde [ 10 ] .
Technologische Fortschritte und neue Anforderungen an das bestehende System führten zu Bemühungen um die Modernisierung von GPS und die Implementierung der nächsten Generation von GPS-Block-III- Satelliten sowie des Next Generation Operational Control System (OCX) [ 11 ] , das im Jahr 2000 vom US-Kongress genehmigt wurde . Nach der Abschaffung der selektiven Verfügbarkeit (Selective Availability) lag die GPS-Genauigkeit bei etwa 5 Metern. GPS-Empfänger im L5-Band erreichen eine deutlich höhere Genauigkeit von 30 Zentimetern, während Geräte für High-End-Anwendungen wie Ingenieurwesen und Vermessung eine Genauigkeit von 2 Zentimetern erzielen und bei Langzeitmessungen sogar Submillimetergenauigkeit erreichen können. [ 9 ] [ 12 ] [ 13 ] Endgeräte wie Smartphones können in Verbindung mit Assistenzdiensten wie WLAN-Positionierung eine Genauigkeit von 4,9 Metern oder besser erreichen . [ 14 ]
Stand März 2026 senden 21 GPS-Satelliten L5-Signale aus, die als vorbetrieblich gelten, bevor sie im Jahr 2027 von einer vollständigen Anzahl von 24 Satelliten ausgestrahlt werden. [ 15 ]
Geschichte
Das GPS-Projekt wurde 1973 in den Vereinigten Staaten ins Leben gerufen, um die Einschränkungen bisheriger Navigationssysteme zu überwinden [ 16 ]. Es vereinte Ideen verschiedener Vorgängerprojekte, darunter auch geheime Konstruktionsstudien aus den 1960er Jahren. Das US-Verteidigungsministerium entwickelte das System, das ursprünglich 24 Satelliten nutzte, für das US-Militär und nahm 1993 den vollen Betrieb auf. Die zivile Nutzung wurde ab den 1980er Jahren zugelassen. Roger L. Easton vom Naval Research Laboratory , Ivan A. Getting von der Aerospace Corporation und Bradford Parkinson vom Applied Physics Laboratory gelten als Erfinder des GPS [ 17 ] . Die Arbeit von Gladys West von der Ballistic Sciences Branch auf dem Dahlgren Naval Proving Ground zur Entwicklung des mathematisch-geodätischen Erdmodells trug maßgeblich zur Entwicklung von Berechnungsverfahren für die präzise Positionsbestimmung von Satelliten bei, die für GPS erforderlich ist [ 18 ] [ 19 ] .
Das Design von GPS basiert teilweise auf ähnlichen bodengestützten Funknavigationssystemen wie LORAN und dem Decca Navigator System , die Anfang der 1940er Jahre entwickelt wurden. 1955 schlug Friedwardt Winterberg einen Test der allgemeinen Relativitätstheorie vor : die Messung der Zeitverlangsamung in einem starken Gravitationsfeld mithilfe präziser Atomuhren in künstlichen Satelliten. Die spezielle und die allgemeine Relativitätstheorie sagten voraus, dass die Uhren auf GPS-Satelliten, von der Erde aus beobachtet, 38 Mikrosekunden pro Tag schneller gehen als die Uhren auf der Erde. [ 20 ] Das Design von GPS korrigiert diese Differenz. [ 21 ] [ 22 ]
Vorgänger
Als die Sowjetunion 1957 ihren ersten künstlichen Satelliten ( Sputnik 1 ) startete, überwachten die beiden amerikanischen Physiker William Guier und George Weiffenbach am Applied Physics Laboratory (APL) der Johns Hopkins University dessen Funksignale. [ 23 ] Innerhalb weniger Stunden erkannten sie, dass sie aufgrund des Doppler-Effekts die genaue Position des Satelliten auf seiner Umlaufbahn bestimmen konnten. Der Direktor des APL gewährte ihnen Zugang zu ihrem UNIVAC-I- Computer, um die erforderlichen aufwendigen Berechnungen durchzuführen.

Anfang des darauffolgenden Jahres beauftragte Frank McClure, der stellvertretende Direktor des APL, Guier und Weiffenbach mit der Untersuchung des inversen Problems: die genaue Standortbestimmung des Nutzers anhand des Satellitenstandorts. (Die Marine entwickelte zu dieser Zeit die U-Boot-gestützte Polaris- Rakete, wofür die Kenntnis des U-Boot-Standorts erforderlich war.) Dies führte zur Entwicklung des TRANSIT- Systems durch sie und das APL. [ 24 ] 1959 spielte auch die ARPA (1972 in DARPA umbenannt) eine Rolle bei TRANSIT. [ 25 ] [ 26 ] [ 27 ]
TRANSIT wurde erstmals 1960 erfolgreich getestet. [ 28 ] Es nutzte eine Konstellation von fünf Satelliten und konnte etwa einmal pro Stunde eine Navigationsposition bestimmen. 1967 entwickelte die US-Marine den Timation- Satelliten, der die Machbarkeit der Platzierung präziser Uhren im Weltraum bewies – eine Technologie, die für GPS erforderlich ist. [ 29 ]
In den 1970er Jahren wurde das bodengestützte OMEGA -Navigationssystem, das auf dem Phasenvergleich der Signalübertragung von Stationspaaren basierte [ 30 ] , zum ersten weltweiten Funknavigationssystem. Die Einschränkungen dieser Systeme führten zum Bedarf an einer universelleren Navigationslösung mit höherer Genauigkeit.
Obwohl im militärischen und zivilen Bereich ein großer Bedarf an präziser Navigation bestand, rechtfertigte kaum einer dieser Gründe die Milliarden Dollar, die für Forschung, Entwicklung, Einsatz und Betrieb einer Konstellation von Navigationssatelliten anfallen würden. Während des Wettrüstens im Kalten Krieg war die nukleare Bedrohung der Existenz der Vereinigten Staaten der einzige Grund, der diese Kosten aus Sicht des US-Kongresses rechtfertigte. Dieser abschreckende Effekt war der Grund für die Finanzierung von GPS. [ 31 ] [ 32 ] [ 33 ] Er erklärt auch die damalige strenge Geheimhaltung. Die nukleare Triade bestand aus den U-Boot-gestützten ballistischen Raketen (SLBMs) der US-Marine sowie den strategischen Bombern und Interkontinentalraketen (ICBMs) der US -Luftwaffe . Die genaue Bestimmung der SLBM-Startposition galt als entscheidend für die nukleare Abschreckung und war ein entscheidender Faktor für die Effektivität der nuklearen Abschreckung .
Präzise Navigation würde es den U-Booten der Vereinigten Staaten mit ballistischen Raketen ermöglichen , ihre Positionen vor dem Start ihrer SLBMs genau zu bestimmen. [ 34 ] Auch die US-Luftwaffe, die über zwei Drittel der nuklearen Triade verfügt, benötigte ein genaueres und zuverlässigeres Navigationssystem. Die US-Marine und die US-Luftwaffe entwickelten parallel eigene Technologien, um im Wesentlichen dasselbe Problem zu lösen. Um die Überlebensfähigkeit von Interkontinentalraketen zu erhöhen, wurde der Einsatz mobiler Startplattformen (vergleichbar mit den sowjetischen SS-24 und SS-25 ) vorgeschlagen. Daher ähnelte die Notwendigkeit, die Startposition zu bestimmen, der Situation bei SLBMs.
1960 schlug die US-Luftwaffe ein Funknavigationssystem namens MOSAIC (Mobile System for Accurate ICBM Control) vor, das im Wesentlichen ein dreidimensionales LORAN-System war. Eine Folgestudie, Projekt 57, wurde 1963 durchgeführt, und in dieser Studie wurde das GPS-Konzept entwickelt. Im selben Jahr wurde das Konzept als Projekt 621B weiterverfolgt, das viele der heute bekannten Eigenschaften von GPS aufwies [ 35 ] und eine höhere Genauigkeit für Bomber und Interkontinentalraketen der US-Luftwaffe versprach.

Die Aktualisierungen des Navy TRANSIT-Systems waren für die hohen Operationsgeschwindigkeiten der Luftwaffe zu langsam. Das Naval Research Laboratory (NRL) erzielte weiterhin Fortschritte mit seinen Timation- Satelliten (Zeitnavigationssatelliten), deren erster 1967, der zweite 1969 und der dritte 1974 mit der ersten Atomuhr im Orbit gestartet wurde. Der vierte Satellit folgte 1977. [ 36 ]
Ein weiterer wichtiger Vorläufer von GPS stammte aus einem anderen Zweig des US-Militärs. 1964 brachte die US-Armee ihren ersten SECOR- Satelliten (Sequential Collation of Range) in die Umlaufbahn, der für geodätische Vermessungen eingesetzt wurde. [ 37 ] Das SECOR-System umfasste drei bodengestützte Sender an bekannten Standorten, die Signale an den Satellitentransponder im Orbit sendeten. Eine vierte bodengestützte Station an einem unbekannten Standort konnte diese Signale dann nutzen, um ihre Position präzise zu bestimmen. Der letzte SECOR-Satellit wurde 1969 gestartet. [ 38 ]
Entwicklung
Durch diese parallelen Entwicklungen in den 1960er Jahren konnte ein überlegenes System entwickelt werden, indem die besten Technologien von 621B, Transit, Timation und SECOR in einem dienstübergreifenden Programm zusammengeführt wurden. Positionsfehler der Satellitenumlaufbahn, die unter anderem durch Schwankungen des Gravitationsfeldes und Radarrefraktion verursacht wurden , mussten behoben werden. Ein Team unter der Leitung von Harold L. Jury von der Pan Am Aerospace Division in Florida nutzte von 1970 bis 1973 Echtzeit-Datenassimilation und rekursive Schätzung, um systematische und Restfehler auf ein handhabbares Maß zu reduzieren und so eine präzise Navigation zu ermöglichen. [ 39 ]
Am Labor-Day-Wochenende 1973 trafen sich etwa zwölf Offiziere im Pentagon, um die Entwicklung eines Verteidigungsnavigationssatellitensystems (DNSS) zu besprechen . Bei diesem Treffen entstand die eigentliche Idee für GPS. Noch im selben Jahr erhielt das DNSS-Programm den Namen Navstar . [ 40 ] Navstar war kein Akronym, sondern wurde einfach als wohlklingendes Wort gewählt. [ 41 ] Da die einzelnen Satelliten mit dem Namen Navstar verbunden waren (wie schon bei den Vorgängern Transit und Timation), wurde für die Konstellation der Navstar-Satelliten der umfassendere Name Navstar-GPS gewählt . [ 42 ] Zwischen 1978 und 1985 wurden zehn Prototyp-Satelliten des Typs „ Block I “ gestartet (ein weiterer Satellit wurde bei einem Fehlstart zerstört). [ 43 ]
Der Einfluss der Ionosphäre auf die Funkübertragung wurde in einem geophysikalischen Labor des Air Force Cambridge Research Laboratory untersucht , das 1974 in Air Force Geophysical Research Lab (AFGRL) umbenannt wurde. Das AFGRL entwickelte das Klobuchar-Modell zur Berechnung ionosphärischer Korrekturen für GPS-Positionsdaten. [ 44 ] Besonders hervorzuheben ist die Arbeit der australischen Weltraumwissenschaftlerin Elizabeth Essex-Cohen, die 1974 im AFGRL tätig war. Sie befasste sich mit der Krümmung der Ausbreitungswege von Radiowellen ( atmosphärische Refraktion ) beim Durchqueren der Ionosphäre durch Navstar-Satelliten. [ 45 ]
Nach dem tragischen Zwischenfall von 1983, bei dem die Boeing 747 der Korean Air Lines mit 269 Menschen an Bord von einem sowjetischen Abfangjäger abgeschossen wurde, nachdem sie aufgrund von Navigationsfehlern in gesperrten Luftraum in der Nähe der Sachalin- und Moneron-Inseln eingedrungen war [ 46 ] , erließ Präsident Ronald Reagan eine Richtlinie, die GPS nach ausreichender Entwicklung als Gemeingut für die zivile Nutzung frei zugänglich machen sollte [ 47 ] . Der erste Block-II-Satellit wurde am 14. Februar 1989 gestartet [ 48 ] , der 24. Satellit folgte 1994. Die Kosten des GPS-Programms, ohne die Kosten für die Nutzergeräte, aber einschließlich der Satellitenstarts, wurden zu diesem Zeitpunkt auf 5 Milliarden US-Dollar (entspricht 11 Milliarden US-Dollar im Jahr 2025) geschätzt [ 49 ] .
Ursprünglich war das qualitativ hochwertigste Signal dem Militär vorbehalten, während das für die zivile Nutzung verfügbare Signal absichtlich reduziert wurde – eine Strategie, die als „Selektive Verfügbarkeit“ bekannt war . Dies änderte sich am 1. Mai 2000, als US-Präsident Bill Clinton eine Richtlinie unterzeichnete, die die „Selektive Verfügbarkeit“ abschaltete, um der Zivilbevölkerung dieselbe Genauigkeit wie dem Militär zu gewährleisten. Die Richtlinie wurde vom US-Verteidigungsminister William Perry angesichts des starken Wachstums differenzieller GPS- Dienste durch die Privatwirtschaft zur Verbesserung der Genauigkeit für die Zivilbevölkerung vorgeschlagen. Darüber hinaus entwickelte das US-Militär Technologien, um potenziellen Gegnern den GPS-Dienst regional zu verweigern. [ 50 ] Mit GPS-III wurde die „Selektive Verfügbarkeit“ aus der GPS-Architektur entfernt.
Seit seiner Einführung hat die USA den GPS-Dienst mehrfach verbessert, unter anderem durch neue Signale für die zivile Nutzung sowie eine höhere Genauigkeit und Zuverlässigkeit für alle Nutzer. Dabei wurde die Kompatibilität mit bestehenden GPS-Geräten stets gewährleistet. Die Modernisierung des Satellitensystems ist eine kontinuierliche Initiative des US-Verteidigungsministeriums, die durch eine Reihe von Satellitenbeschaffungen den wachsenden Bedarf des Militärs, der Zivilbevölkerung und des kommerziellen Marktes deckt. Anfang 2015 erreichten hochwertige GPS-Empfänger des Standard Positioning Service (SPS) eine horizontale Genauigkeit von unter 3,5 Metern [ 9 ] , wobei viele Faktoren wie die Qualität von Empfänger und Antenne sowie atmosphärische Einflüsse diese Genauigkeit beeinträchtigen können.
GPS ist Eigentum der US-Regierung und wird als nationale Ressource betrieben. Das Verteidigungsministerium ist für GPS zuständig. Das Interagency GPS Executive Board (IGEB) war von 1996 bis 2004 für die GPS-Politik verantwortlich. Anschließend wurde 2004 per Präsidialerlass das National Space-Based Positioning, Navigation and Timing Executive Committee (Nationales Exekutivkomitee für raumgestützte Positionsbestimmung, Navigation und Zeitmessung) eingerichtet, um Bundesministerien und -behörden in Angelegenheiten des GPS und verwandter Systeme zu beraten und zu koordinieren. [ 51 ] Den Vorsitz des Exekutivkomitees führen gemeinsam die stellvertretenden Minister für Verteidigung und Verkehr. Mitglieder sind Beamte auf gleicher Ebene aus dem Außen-, Handels- und Heimatschutzministerium, dem Generalstab und der NASA . Teile des Präsidialamts nehmen als Beobachter an den Sitzungen des Exekutivkomitees teil, und der Vorsitzende der FCC fungiert als Verbindungsmann.
Das US-Verteidigungsministerium ist gesetzlich verpflichtet, „einen Standard-Positionierungsdienst (wie im Bundesfunknavigationsplan und der Spezifikation des Standard-Positionierungsdienstsignals definiert) aufrechtzuerhalten, der kontinuierlich und weltweit verfügbar ist“ und „Maßnahmen zu entwickeln, um eine feindliche Nutzung von GPS und seinen Erweiterungen zu verhindern, ohne die zivile Nutzung übermäßig zu stören oder zu beeinträchtigen“.
Zeitleiste und Modernisierung

| Block | Einführungszeitraum | Satellitenstarts | Im Betrieb und gesund | |||
|---|---|---|---|---|---|---|
| Erfolg | Versagen | Eingeführt | Geplant | |||
| ICH | 1978–1985 | 10 | 1 | 0 | 0 | 0 |
| II | 1989–1990 | 9 | 0 | 0 | 0 | 0 |
| IIA | 1990–1997 | 19 | 0 | 0 | 0 | 0 |
| IIR | 1997–2004 | 12 | 1 | 0 | 0 | 4 |
| IIR-M | 2005–2009 | 8 | 0 | 0 | 0 | 7 |
| IIF | 2010–2016 | 12 | 0 | 0 | 0 | 11 |
| III | 2018–2026 | 9 | 0 | 1 | 0 | 9 |
| IIIF | 2027– | 0 | 0 | 0 | 22 | 0 |
| Gesamt | 79 | 2 | 1 | 22 | 31 | |
| (Letzte Aktualisierung: 25. April 2026) Eine vollständigere Liste finden Sie unter Liste der GPS-Satelliten. | ||||||
- Im Jahr 1972 führte die zentrale Testeinrichtung für Trägheitsnavigation der US-Luftwaffe (Holloman Air Force Base) Entwicklungsflugtests von vier Prototyp-GPS-Empfängern in Y-Konfiguration über der White Sands Missile Range unter Verwendung bodengestützter Pseudo-Satelliten durch. [ 56 ]
- Im Jahr 1978 wurde der erste experimentelle Block-I-GPS-Satellit gestartet. [ 43 ]
- Nachdem 1983 sowjetische Abfangjäger die Passagiermaschine KAL 007 abgeschossen hatten , die aufgrund von Navigationsfehlern in einen gesperrten Luftraum eingedrungen war, und alle 269 Insassen ums Leben kamen, kündigte US-Präsident Ronald Reagan an, dass GPS nach seiner Fertigstellung auch für zivile Zwecke zur Verfügung gestellt werden würde. [ 8 ] [ 57 ] [ 58 ] Bereits 1979 war jedoch öffentlich bekannt, dass der CA-Code (Coarse/Acquisition Code) für zivile Nutzer verfügbar sein würde. [ 59 ] [ 60 ]
- Bis 1985 wurden zehn weitere experimentelle Block-I-Satelliten gestartet, um das Konzept zu validieren.
- Ab 1988 wurde die Führung und Kontrolle dieser Satelliten von der Onizuka AFS in Kalifornien zur 2. Satellitenkontrollstaffel (2SCS) auf der Schriever Space Force Base in Colorado Springs, Colorado, verlegt . [ 61 ] [ 62 ]
- Am 14. Februar 1989 wurde der erste moderne Block-II-Satellit gestartet.
- Der Golfkrieg von 1990 bis 1991 war der erste Konflikt, in dem das Militär GPS in großem Umfang einsetzte. [ 63 ]
- 1991 wurde das DARPA-Projekt zur Entwicklung eines miniaturisierten GPS-Empfängers erfolgreich abgeschlossen. Die bisherigen 16 kg schweren Militärempfänger wurden durch einen 1,25 kg leichten, volldigitalen Hand-GPS-Empfänger ersetzt. [ 26 ]
- 1991 wurde TomTom , ein niederländischer Hersteller von Navigationsgeräten, gegründet.
- Im Jahr 1992 wurde der 2. Weltraumflügel , der ursprünglich für das System zuständig war, deaktiviert und durch den 50. Weltraumflügel ersetzt .
- Im Dezember 1993 erreichte GPS die anfängliche Betriebsfähigkeit (Initial Operational Capability , IOC), wobei eine vollständige Konstellation (24 Satelliten) zur Verfügung stand und den Standard Positioning Service (SPS) bereitstellte. [ 64 ]
- Die volle Einsatzfähigkeit (Full Operational Capability, FOC) wurde im April 1995 vom Air Force Space Command (AFSPC) erklärt, was die uneingeschränkte Verfügbarkeit des sicheren Präzisionspositionierungsdienstes (Precise Positioning Service, PPS) des Militärs bedeutet. [ 64 ]
- Im Jahr 1996 erkannte US-Präsident Bill Clinton die Bedeutung von GPS sowohl für zivile als auch für militärische Nutzer und erließ eine Richtlinie [ 65 ], in der er GPS zu einem System mit doppeltem Verwendungszweck erklärte und einen Interagency GPS Executive Board einrichtete , der es als nationales Gut verwalten sollte.
- Im Jahr 1998 kündigte der Vizepräsident der Vereinigten Staaten, Al Gore, Pläne zur Aufrüstung von GPS mit zwei neuen zivilen Signalen an, um die Genauigkeit und Zuverlässigkeit für die Benutzer, insbesondere im Hinblick auf die Flugsicherheit, zu verbessern. Im Jahr 2000 genehmigte der US-Kongress das Vorhaben und bezeichnete es als GPS III .
- Am 2. Mai 2000 wurde die „Selective Availability“ aufgrund einer Anordnung des Präsidenten von 1996 eingestellt, wodurch zivile Nutzer weltweit ein nicht beeinträchtigtes Signal empfangen konnten.
- Im Jahr 2004 unterzeichnete die Regierung der Vereinigten Staaten ein Abkommen mit der Europäischen Gemeinschaft zur Festlegung der Zusammenarbeit im Zusammenhang mit GPS und dem europäischen Galileo-System .
- Im Jahr 2004 aktualisierte US-Präsident George W. Bush die nationale Politik und ersetzte den Vorstand durch das Nationale Exekutivkomitee für weltraumgestützte Positionierung, Navigation und Zeitmessung. [ 66 ]
- Im November 2004 gab Qualcomm erfolgreiche Tests von Assisted GPS für Mobiltelefone bekannt . [ 67 ]
- Im Jahr 2005 wurde der erste modernisierte GPS-Satellit gestartet und begann mit der Ausstrahlung eines zweiten zivilen Signals (L2C) zur Verbesserung der Nutzerleistung. [ 68 ]
- Am 14. September 2007 wurde das veraltete, auf einem Großrechner basierende Bodensegment -Kontrollsystem in den neuen Architektur-Evolutionsplan überführt. [ 69 ]
- Am 19. Mai 2009 veröffentlichte das Government Accountability Office der Vereinigten Staaten einen Bericht, in dem davor gewarnt wurde, dass einige GPS-Satelliten bereits ab 2010 ausfallen könnten. [ 70 ]
- Am 21. Mai 2009 zerstreute das Air Force Space Command die Befürchtungen eines GPS-Ausfalls mit der Aussage: „Es besteht nur ein geringes Risiko, dass wir unseren Leistungsstandards nicht weiterhin gerecht werden.“ [ 71 ]
- Am 11. Januar 2010 verursachte ein Update der Bodenkontrollsysteme eine Software-Inkompatibilität mit 8.000 bis 10.000 militärischen Empfängern, die von einer Abteilung von Trimble Navigation Limited in Sunnyvale, Kalifornien, hergestellt wurden. [ 72 ]
- Am 25. Februar 2010 [ 73 ] erteilte die US Air Force der Raytheon Company den Auftrag zur Entwicklung des GPS Next Generation Operational Control System (OCX), um die Genauigkeit und Verfügbarkeit von GPS-Navigationssignalen zu verbessern und als wichtiger Bestandteil der GPS-Modernisierung zu dienen.
- Am 24. Juli 2020 wurde der Betrieb der GPS-Konstellation im Zuge der Gründung der neu gegründeten US Space Force an diese übertragen. [ 74 ]

Emblem des 2. Weltraumoperationsgeschwaders – der Einheit, die für den Betrieb der Sternenkonstellation verantwortlich ist - Am 13. Oktober 2023 aktivierte die Space Force PNT Delta (vorläufig) zur Verwaltung der US- Navigationskriegsführungsressourcen . Die Operationen 2SOPS und GPS wurden im Rahmen dieses neuen Deltas neu ausgerichtet . [ 74 ]
Auszeichnungen

Am 10. Februar 1993 wählte die National Aeronautic Association das GPS-Team zum Gewinner der Robert J. Collier Trophy 1992 , der renommiertesten Auszeichnung der USA im Bereich der Luftfahrt. Dieses Team vereint Forscher des Naval Research Laboratory, der US Air Force, der Aerospace Corporation , der Rockwell International Corporation und der IBM Federal Systems Company. In der Begründung wird ihnen die bedeutendste Entwicklung für die sichere und effiziente Navigation und Überwachung von Luft- und Raumfahrzeugen seit der Einführung der Funknavigation vor 50 Jahren gewürdigt.
Zwei GPS-Entwickler erhielten 2003 den Charles-Stark-Draper-Preis der National Academy of Engineering :
- Ivan Getting , emeritierter Präsident der Aerospace Corporation und Ingenieur am Massachusetts Institute of Technology , legte den Grundstein für GPS, indem er das landgestützte Funksystem LORAN (Long-Range Radio Aid to Navigation) aus dem Zweiten Weltkrieg verbesserte.
- Bradford Parkinson , Professor für Luft- und Raumfahrttechnik an der Stanford University , konzipierte das heutige satellitengestützte System Anfang der 1960er Jahre und entwickelte es in Zusammenarbeit mit der US-Luftwaffe. Parkinson diente 21 Jahre lang, von 1957 bis 1978, in der Luftwaffe und schied im Rang eines Obersts aus.
Der GPS-Entwickler Roger L. Easton erhielt am 13. Februar 2006 die National Medal of Technology. [ 75 ] Francis X. Kane (Oberst a.D. der US-Luftwaffe) wurde am 2. März 2010 für seine Rolle in der Entwicklung der Raumfahrttechnologie und das im Rahmen des Projekts 621B entwickelte technische Konzept des GPS in die US Air Force Space and Missile Pioneers Hall of Fame auf der Lackland Air Force Base in San Antonio, Texas, aufgenommen. 1998 wurde die GPS-Technologie in die Space Technology Hall of Fame der Space Foundation aufgenommen . [ 76 ]
Am 4. Oktober 2011 verlieh die Internationale Astronautische Föderation (IAF) dem Global Positioning System (GPS) ihren Preis zum 60-jährigen Jubiläum. Die Nominierung erfolgte durch das IAF-Mitglied American Institute for Aeronautics and Astronautics (AIAA). Das IAF-Ehren- und Auszeichnungskomitee würdigte die Einzigartigkeit des GPS-Programms und seine beispielhafte Rolle beim Aufbau internationaler Zusammenarbeit zum Wohle der Menschheit. [ 77 ] Am 6. Dezember 2018 wurde Gladys West in die Air Force Space and Missile Pioneers Hall of Fame aufgenommen. Diese Ehrung würdigte ihre Arbeit an einem äußerst präzisen geodätischen Erdmodell, das letztendlich zur Bestimmung der Umlaufbahn der GPS-Konstellation verwendet wurde. [ 78 ] [ 79 ] Am 12. Februar 2019 erhielten vier Gründungsmitglieder des Projekts den Queen Elizabeth Prize for Engineering. Der Vorsitzende des Vergabekomitees erklärte: „Ingenieurwesen ist das Fundament der Zivilisation; … Sie haben die Infrastruktur unserer Welt maßgeblich neu gestaltet.“ [ 80 ]
Prinzipien
Die GPS-Satelliten tragen hochpräzise Atomuhren, die untereinander und mit den Referenz-Atomuhren der Bodenstationen synchronisiert sind. Jegliche Abweichung der Uhren von der Referenzzeit der Bodenstationen wird regelmäßig korrigiert. [ 81 ] Da die Ausbreitungsgeschwindigkeit von Radiowellen ( Lichtgeschwindigkeit ) [ 82 ] konstant und unabhängig von der Satellitengeschwindigkeit ist, ist die Zeitverzögerung zwischen dem Senden eines Signals durch den Satelliten und dem Empfang durch die Bodenstation proportional zur Entfernung zwischen Satellit und Bodenstation. Mithilfe der von mehreren Bodenstationen erfassten Entfernungsinformationen lassen sich die Positionskoordinaten jedes Satelliten zu jedem Zeitpunkt mit hoher Genauigkeit berechnen.
Jeder GPS-Satellit speichert präzise Positions- und Zeitdaten [ 83 ] und sendet diese kontinuierlich. Basierend auf den von mehreren GPS- Satelliten empfangenen Daten kann der GPS-Empfänger eines Endnutzers seine vierdimensionale Position in der Raumzeit berechnen . Allerdings müssen mindestens vier Satelliten im Sichtfeld des Empfängers sein, damit dieser vier unbekannte Größen berechnen kann (drei Positionskoordinaten und die Abweichung seiner eigenen Uhr von der Satellitenzeit). [ 84 ]
Detailliertere Beschreibung
Jeder GPS-Satellit sendet kontinuierlich ein Signal ( Trägerwelle mit Modulation ) aus, das Folgendes beinhaltet:
- Ein dem Empfänger bekannter Pseudozufallscode (eine Folge von Einsen und Nullen). Durch zeitliche Ausrichtung einer vom Empfänger generierten und einer vom Empfänger gemessenen Version des Codes lässt sich die Ankunftszeit (TOA) eines definierten Punktes in der Codefolge, der sogenannten Epoche, im Zeitrahmen der Empfängeruhr bestimmen.
- Eine Nachricht, die den Zeitpunkt der Übertragung (TOT) der Code-Epoche (in der GPS-Zeitskala) und die Satellitenposition zu diesem Zeitpunkt enthält.
Konzeptionell misst der Empfänger die Ankunftszeiten (TOAs) (bezogen auf seine eigene Uhr) von vier Satellitensignalen. Aus den TOAs und den Laufzeiten (TOTs) berechnet der Empfänger vier Laufzeitwerte (TOF), die (unter Berücksichtigung der Lichtgeschwindigkeit) annähernd der Entfernung zwischen Empfänger und Satellit plus der mit der Lichtgeschwindigkeit multiplizierten Zeitdifferenz zwischen Empfänger und GPS-Satelliten entsprechen. Diese Werte werden als Pseudostrecken bezeichnet. Anschließend berechnet der Empfänger anhand der vier Laufzeitwerte seine dreidimensionale Position und die Abweichung seiner eigenen Uhr. [ 85 ]
In der Praxis werden die Empfängerposition (in dreidimensionalen kartesischen Koordinaten mit Ursprung im Erdmittelpunkt) und die Abweichung der Empfängeruhr relativ zur GPS-Zeit gleichzeitig berechnet, indem die Navigationsgleichungen zur Verarbeitung der TOFs verwendet werden.
Die erdzentrierte Position des Empfängers wird üblicherweise in Breitengrad , Längengrad und Höhe relativ zu einem ellipsoidischen Erdmodell umgerechnet. Die Höhe kann dann weiter in die Höhe relativ zum Geoid , also dem mittleren Meeresspiegel, umgerechnet werden. Diese Koordinaten können angezeigt werden, beispielsweise auf einer beweglichen Karte , oder aufgezeichnet bzw. von einem anderen System, wie etwa einem Fahrzeugleitsystem, verwendet werden. [ 85 ]
Ab 2025 werden diese Kernprinzipien durch die laufende Modernisierung des GPS-Systems mit der Einführung der GPS-III- und GPS-IIIF-Satelliten weiterentwickelt. Diese Satelliten der nächsten Generation verfügen über fortschrittlichere Atomuhren für eine noch höhere Zeitgenauigkeit und senden leistungsstärkere, sicherere und interoperablere Signale (wie L1C, L2C und L5). [ 86 ] Dies verbessert die Präzision der Laufzeitmessungen (Time-of-Flight, TOF) und erhöht die Störfestigkeit des Signals, wodurch die Zuverlässigkeit der Positionsberechnung für alle Nutzer verbessert wird. [ 87 ]
Nutzer-Satelliten-Geometrie
Obwohl sie üblicherweise nicht explizit in der Empfängerverarbeitung gebildet werden, definieren die konzeptionellen Laufzeitdifferenzen (TDOAs) die Messgeometrie. Jede TDOA entspricht einem Rotationshyperboloid (siehe Multilateration ). Die Verbindungslinie der beiden beteiligten Satelliten (und ihre Verlängerungen) bildet die Achse des Hyperboloids. Der Empfänger befindet sich im Schnittpunkt dreier Hyperboloiden. [ 88 ] [ 89 ]
Manchmal wird fälschlicherweise behauptet, der Standort des Nutzers liege im Schnittpunkt dreier Kugeln. Diese Vorstellung ist zwar einfacher, trifft aber nur zu, wenn der Empfänger über eine mit den Satellitenuhren synchronisierte Uhr verfügt (d. h., der Empfänger misst die tatsächliche Entfernung zu den Satelliten und nicht nur Entfernungsdifferenzen). Die Verwendung einer mit den Satelliten synchronisierten Uhr bietet dem Nutzer deutliche Leistungsvorteile. Vor allem reichen drei Satelliten zur Positionsbestimmung aus. Wäre es eine Grundvoraussetzung des GPS-Konzepts, dass alle Nutzer eine synchronisierte Uhr mitführen müssten, könnte zwar die Anzahl der Satelliten reduziert werden, die Kosten und Komplexität der Nutzergeräte würden jedoch steigen.
Empfänger im Dauerbetrieb
Die obige Beschreibung ist beispielhaft für die Startsituation eines Empfängers. Die meisten Empfänger verfügen über einen Tracking-Algorithmus , auch Tracker genannt , der zu verschiedenen Zeitpunkten erfasste Satellitenmessungen kombiniert und dabei die Tatsache ausnutzt, dass aufeinanderfolgende Empfängerpositionen in der Regel nahe beieinander liegen. Nach der Verarbeitung eines Messdatensatzes prognostiziert der Tracker die Empfängerposition für den nächsten Messdatensatz. Sobald die neuen Messungen erfasst sind, kombiniert der Empfänger diese mithilfe eines Gewichtungsverfahrens mit der Tracker-Prognose. Im Allgemeinen kann ein Tracker (a) die Positions- und Zeitgenauigkeit des Empfängers verbessern, (b) fehlerhafte Messungen verwerfen und (c) Geschwindigkeit und Richtung des Empfängers schätzen.
Der Nachteil eines Trackers besteht darin, dass Geschwindigkeits- oder Richtungsänderungen nur verzögert berechnet werden können und die abgeleitete Richtung ungenau wird, sobald die zwischen zwei Positionsmessungen zurückgelegte Strecke unter oder nahe an den zufälligen Messfehler der Positionsbestimmung fällt. GPS-Geräte können die Dopplerverschiebung der empfangenen Signale messen, um die Geschwindigkeit präzise zu berechnen. [ 90 ] Fortgeschrittenere Navigationssysteme verwenden zusätzliche Sensoren wie einen Kompass oder ein Trägheitsnavigationssystem, um GPS zu ergänzen.
Nicht-Navigationsanwendungen
Für eine präzise Navigation benötigt GPS mindestens vier sichtbare Satelliten. [ 91 ] Die Lösung der Navigationsgleichungen liefert die Position des Empfängers sowie die Differenz zwischen der vom Empfänger selbst gemessenen Zeit und der tatsächlichen Tageszeit. Dadurch entfällt die Notwendigkeit einer präziseren und möglicherweise unpraktischen Empfängeruhr. Anwendungen wie Zeitübertragung , Ampelsteuerung und die Synchronisierung von Mobilfunk - Basisstationen nutzen diese kostengünstige und hochpräzise Zeitmessung. Einige GPS-Anwendungen verwenden diese Zeit lediglich zur Anzeige oder – abgesehen von den grundlegenden Positionsberechnungen – gar nicht.
Obwohl für den Normalbetrieb vier Satelliten erforderlich sind, reichen in Sonderfällen auch weniger aus. Ist eine Variable bereits bekannt, kann ein Empfänger seine Position mit nur drei Satelliten bestimmen. Beispielsweise hat ein Schiff auf offener See üblicherweise eine bekannte Höhe nahe 0 m , und auch die Höhe eines Flugzeugs kann bekannt sein. [ a ] Einige GPS-Empfänger nutzen zusätzliche Hinweise oder Annahmen, wie die Wiederverwendung der zuletzt bekannten Höhe, Koppelnavigation , Trägheitsnavigation oder Informationen des Bordcomputers, um eine (möglicherweise ungenaue) Position zu ermitteln, wenn weniger als vier Satelliten sichtbar sind. [ 92 ] [ 93 ] [ 94 ]
Struktur
Das aktuelle GPS besteht aus drei Hauptsegmenten: dem Weltraumsegment, dem Kontrollsegment und dem Nutzersegment. [ 60 ] [ 95 ] Die US Space Force entwickelt, wartet und betreibt das Weltraum- und das Kontrollsegment. [ 96 ] GPS-Satelliten senden Signale aus dem Weltraum aus, und jeder GPS-Empfänger nutzt diese Signale, um seine dreidimensionale Position (Breitengrad, Längengrad und Höhe) und die aktuelle Zeit zu berechnen. [ 97 ]
Weltraumsegment


Das Weltraumsegment (SS) besteht aus 24 bis 32 Satelliten, auch Raumfahrzeuge (SV) genannt, in einer mittleren Erdumlaufbahn und umfasst außerdem die Nutzlastadapter für die Trägerraketen, die für den Start in die Umlaufbahn benötigt werden. [ 98 ] Ursprünglich waren im GPS-Design 24 SVs vorgesehen, jeweils acht in drei annähernd kreisförmigen Umlaufbahnen . [ 99 ] Dieses Design wurde jedoch auf sechs Umlaufbahnebenen mit jeweils vier Satelliten modifiziert. [ 100 ] Die sechs Umlaufbahnebenen weisen eine Bahnneigung von etwa 55° (Neigung relativ zum Erdäquator ) auf und sind durch eine Rektaszension von 60° des aufsteigenden Knotens (Winkel entlang des Äquators von einem Referenzpunkt zum Schnittpunkt der Umlaufbahn) voneinander getrennt. [ 101 ] Die Umlaufzeit beträgt einen halben siderischen Tag , etwa 11 Stunden und 58 Minuten, sodass die Satelliten täglich dieselben [ 102 ] oder nahezu dieselben Orte [ 103 ] überfliegen. Die Umlaufbahnen sind so angeordnet, dass von jedem Punkt der Erdoberfläche aus mindestens sechs Satelliten stets in Sichtweite sind (siehe Animation rechts). [ 104 ] Daraus ergibt sich, dass die vier Satelliten innerhalb jeder Umlaufbahn nicht gleichmäßig (im Winkel von 90°) voneinander entfernt sind. Allgemein ausgedrückt beträgt der Winkelabstand zwischen den Satelliten in jeder Umlaufbahn 30°, 105°, 120° und 105°, was in der Summe 360° ergibt. [ 105 ]
Die Satelliten umkreisen die Erde in einer Höhe von etwa 20.200 km (12.600 Meilen) und mit einem Bahnradius von etwa 26.600 km (16.500 Meilen) [ 106 ] . Jeder Satellit absolviert zwei vollständige Erdumrundungen pro Sterntag und wiederholt dabei täglich dieselbe Bodenbahn . [ 107 ] Dies erwies sich während der Entwicklung als sehr hilfreich, da selbst mit nur vier Satelliten durch korrekte Ausrichtung alle vier täglich für einige Stunden von einem einzigen Standort aus sichtbar sind. Bei militärischen Operationen kann die Wiederholung der Bodenbahn genutzt werden, um eine gute Abdeckung in Kampfzonen zu gewährleisten.
Stand Februar 2019 [ 108 ] umfasste die GPS- Konstellation 31 Satelliten , von denen 27 gleichzeitig im Einsatz waren, während die übrigen als Reserve dienten. Ein 32. Satellit wurde 2018 gestartet, befand sich aber im Juli 2019 noch in der Testphase. Weitere außer Betrieb genommene Satelliten befanden sich im Orbit und standen als Ersatz zur Verfügung. Die zusätzlichen Satelliten verbesserten die Genauigkeit der GPS-Empfängerberechnungen durch redundante Messungen. Mit der erhöhten Anzahl an Satelliten wurde die Konstellation auf eine nicht-uniforme Anordnung umgestellt. Diese Anordnung verbesserte nicht nur die Genauigkeit, sondern auch die Zuverlässigkeit und Verfügbarkeit des Systems im Vergleich zu einem uniformen System, insbesondere bei Ausfall mehrerer Satelliten. [ 109 ] Dank der erweiterten Konstellation sind in der Regel von jedem Punkt der Erde mit freiem Horizont aus neun Satelliten sichtbar, was eine erhebliche Redundanz gegenüber den mindestens vier für eine Positionsbestimmung benötigten Satelliten gewährleistet.
Steuersegment

Das Steuersegment (CS) besteht aus:
- eine Master-Kontrollstation (MCS),
- eine alternative Hauptsteuerzentrale,
- vier dedizierte Bodenantennen,
- sechs dedizierte Monitorstationen.
Das MCS kann außerdem auf Bodenantennen des Satellitenkontrollnetzwerks (SCN) (für zusätzliche Führungs- und Kontrollfunktionen) und Überwachungsstationen der NGA ( National Geospatial-Intelligence Agency ) zugreifen. Die Flugbahnen der Satelliten werden von dedizierten Überwachungsstationen der US Space Force in Hawaii, auf dem Kwajalein-Atoll , auf Ascension , Diego Garcia , Colorado Springs (Colorado) und Cape Canaveral (Florida) sowie von gemeinsam genutzten NGA-Überwachungsstationen in England, Argentinien, Ecuador, Bahrain, Australien und Washington, D.C. verfolgt. [ 110 ] Die Tracking-Informationen werden an das MCS auf der Schriever Space Force Base, 25 km (16 Meilen) östlich-südöstlich von Colorado Springs, gesendet, die vom 2. Weltraumoperationsgeschwader (2 SOPS) der US Space Force betrieben wird. Anschließend kontaktiert 2 SOPS jeden GPS-Satelliten regelmäßig mit einem Navigationsupdate über dedizierte oder gemeinsam genutzte (AFSCN) Bodenantennen (GPS-Bodenantennen befinden sich auf Kwajalein , Ascension , Diego Garcia und Cape Canaveral ). Diese Aktualisierungen synchronisieren die Atomuhren an Bord der Satelliten auf wenige Nanosekunden genau und passen die Ephemeriden des internen Bahnmodells jedes Satelliten an. Die Aktualisierungen werden durch einen Kalman-Filter erstellt , der Eingaben von Bodenstationen, Weltraumwetterinformationen und verschiedene andere Eingangsdaten verwendet. [ 111 ]
Wird die Umlaufbahn eines Satelliten angepasst, wird dieser als „nicht funktionsfähig“ markiert , sodass Empfänger ihn nicht nutzen. Nach der Bahnkorrektur verfolgen Ingenieure die neue Umlaufbahn vom Boden aus, laden die neuen Ephemeriden hoch und markieren den Satelliten wieder als funktionsfähig. Das Operation Control Segment (OCS) dient aktuell als maßgebliches Kontrollsegment. Es stellt die Betriebsfähigkeit bereit, die GPS-Nutzer unterstützt und den Betrieb und die spezifikationsgemäße Leistung des GPS-Systems gewährleistet.
Im September 2007 ersetzte OCS den Großrechner aus den 1970er Jahren auf der Schriever Air Force Base. Nach der Installation ermöglichte das System Upgrades und schuf die Grundlage für eine neue Sicherheitsarchitektur, die die US-Streitkräfte unterstützte.
OCS bleibt das maßgebliche Bodenkontrollsystem, bis das neue Segment, das GPS-Betriebskontrollsystem der nächsten Generation (OCX) [ 11 ] , vollständig entwickelt und funktionsfähig ist. Das US-Verteidigungsministerium hat erklärt, dass die neuen Funktionen von OCX die Grundlage für die Verbesserung der Einsatzfähigkeit von GPS bilden und es der US Space Force ermöglichen, die GPS-Betriebsdienste für US-Kampftruppen, zivile Partner sowie nationale und internationale Nutzer zu optimieren. [ 112 ] [ 113 ] Das GPS-OCX-Programm wird zudem Kosten, Zeitaufwand und technische Risiken reduzieren. Es ist darauf ausgelegt, durch eine effiziente Softwarearchitektur und leistungsbasierte Logistik 50 % [ 114 ] der Instandhaltungskosten einzusparen. Darüber hinaus wird erwartet, dass GPS OCX Millionen von Dollar weniger kostet als die Modernisierung von OCS und gleichzeitig die vierfache Leistungsfähigkeit bietet.
Das GPS OCX-Programm stellt einen wichtigen Bestandteil der GPS-Modernisierung dar und bietet im Vergleich zum aktuellen GPS OCS-Programm Verbesserungen in der Informationssicherheit.
- OCX wird die Fähigkeit besitzen, sowohl ältere GPS-Satelliten als auch die nächste Generation von GPS III-Satelliten zu steuern und zu verwalten und gleichzeitig das gesamte Spektrum militärischer Signale zu ermöglichen.
- Basierend auf einer flexiblen Architektur, die sich schnell an die sich ändernden Bedürfnisse der GPS-Nutzer anpassen kann und so einen sofortigen Zugriff auf GPS-Daten und den Konstellationsstatus durch sichere, genaue und zuverlässige Informationen ermöglicht.
- Versorgt die Streitkräfte mit sichereren, handlungsrelevanten und vorausschauenden Informationen zur Verbesserung des Lagebewusstseins.
- Ermöglicht neue, modernisierte Signale (L1C, L2C und L5) und verfügt über M-Code-Fähigkeiten, was das Altsystem nicht kann.
- Bietet im Vergleich zum aktuellen Programm signifikante Verbesserungen der Informationssicherheit, einschließlich der Erkennung und Verhinderung von Cyberangriffen sowie der Isolierung, Eindämmung und des Betriebs während solcher Angriffe.
- Unterstützt höhere Fallzahlen und nahezu Echtzeit-Befehls- und Kontrollfähigkeiten.
Am 14. September 2011 [ 115 ] gab die US Air Force den Abschluss der vorläufigen Entwurfsprüfung für GPS OCX bekannt und bestätigte, dass das OCX-Programm für die nächste Entwicklungsphase bereit sei. Das GPS OCX-Programm verfehlte wichtige Meilensteine und verschob seinen Start auf 2021, fünf Jahre nach dem ursprünglichen Termin. Laut dem Government Accountability Office (GAO) erschien der Termin 2021 im Jahr 2019 bereits unsicher. [ 116 ]
Das Projekt verzögerte sich auch 2023 weiter und lag (Stand Juni 2023) 73 % über dem ursprünglich veranschlagten Budget. [ 117 ] [ 118 ] Ende 2023 erklärte Frank Calvelli, Staatssekretär der US-Luftwaffe für Weltraumbeschaffung und -integration, dass das Projekt voraussichtlich im Sommer 2024 in Betrieb gehen würde. [ 119 ]
Die US-Weltraumstreitkräfte nahmen die OCX-Systeme Block I und II am 1. Juli 2025 vom Auftragnehmer RTX entgegen – über acht Jahre später als geplant und mit rund vier Milliarden US-Dollar Mehrkosten aufgrund der monolithischen Entwicklung und der ständigen Erweiterung des Funktionsumfangs. Sollten die aktuellen Schätzungen des Government Accountability Office (GAO) zutreffen, wird das neue System im Dezember 2025 in Betrieb gehen.
OCX Block 3F befindet sich derzeit in der Entwicklung, um die Steuerung und Kontrolle von GPS IIIF-Satelliten zu ermöglichen, deren Start derzeit für 2027 geplant ist. [ 120 ]
Nutzersegment
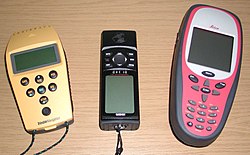

Das Nutzersegment (USA) umfasst Hunderttausende US-amerikanische und verbündete Militärangehörige, die den sicheren GPS-Präzisionsdienste nutzen, sowie zig Millionen zivile, kommerzielle und wissenschaftliche Nutzer des Standard-Positionierungsdienstes. GPS-Empfänger bestehen im Allgemeinen aus einer auf die von den Satelliten gesendeten Frequenzen abgestimmten Antenne, Empfängerprozessoren und einem hochstabilen Taktgeber (häufig einem Quarzoszillator ). Sie können auch ein Display zur Anzeige von Standort- und Geschwindigkeitsinformationen für den Nutzer enthalten.
GPS-Empfänger können einen Eingang für differentielle Korrekturen im RTCM -SC-104-Format besitzen. Dieser ist typischerweise als RS-232- Schnittstelle mit einer Übertragungsrate von 4800 Bit/s realisiert. Die Datenübertragung erfolgt jedoch mit einer deutlich geringeren Rate, was die Genauigkeit des per RTCM gesendeten Signals einschränkt. [ 121 ] [ 122 ] Empfänger mit internen DGPS-Empfängern sind solchen mit externen RTCM-Daten überlegen. Seit 2006 verfügen selbst kostengünstige Geräte üblicherweise über WAAS-Empfänger ( Wide Area Augmentation System ).

Viele GPS-Empfänger können Positionsdaten über das NMEA-0183 -Protokoll an einen PC oder ein anderes Gerät übertragen. Obwohl dieses Protokoll offiziell von der National Marine Electronics Association (NMEA) definiert ist [ 123 ] , wurden Referenzen dazu aus öffentlichen Quellen zusammengetragen, sodass Open-Source-Tools wie gpsd das Protokoll lesen können, ohne Urheberrechte zu verletzen. Daneben existieren weitere proprietäre Protokolle wie SiRF und MTK . Empfänger können über verschiedene Schnittstellen, darunter serielle Schnittstellen, USB oder Bluetooth , mit anderen Geräten verbunden werden .
Anwendungen
GPS war ursprünglich ein Militärprojekt, gilt aber als Dual-Use-Technologie , was bedeutet, dass es auch bedeutende zivile Anwendungen hat. [ 124 ]
GPS hat sich zu einem weit verbreiteten und nützlichen Werkzeug für Handel, Wissenschaft, Ortung und Überwachung entwickelt. Die präzise Zeitmessung von GPS erleichtert alltägliche Aktivitäten wie Bankgeschäfte, die Nutzung von Mobiltelefonen und sogar die Steuerung von Stromnetzen durch gut synchronisierte Übergabevorgänge. [ 97 ]
Zivilist


Viele zivile Anwendungen nutzen eine oder mehrere der drei grundlegenden Komponenten von GPS: absolute Position, relative Bewegung und Zeitübertragung.
- Amateurfunk : Taktsynchronisation ist für verschiedene digitale Betriebsarten wie FT8 , FT4 und JS8 erforderlich; wird auch mit APRS zur Positionsmeldung verwendet; ist oft von entscheidender Bedeutung bei der Kommunikationsunterstützung in Notfällen und Katastrophenfällen.
- Atmosphäre : Untersuchung der troposphärischen Verzögerungen (Wiederherstellung des Wasserdampfgehalts) und der ionosphärischen Verzögerungen (Wiederherstellung der Anzahl freier Elektronen). [ 125 ] Wiederherstellung der Erdoberflächenverschiebungen aufgrund der atmosphärischen Druckbelastung. [ 126 ]
- Astronomie : Sowohl Positions- als auch Zeitsynchronisationsdaten werden in der Astrometrie und Himmelsmechanik sowie zur präzisen Bahnbestimmung verwendet . [ 127 ] GPS wird sowohl in der Amateurastronomie mit kleinen Teleskopen als auch von professionellen Observatorien zur Suche nach Exoplaneten eingesetzt .
- Automatisierte Fahrzeuge : Die Anwendung präziser Fahrzeugortung in Verbindung mit hochdetaillierten Karten liefert den notwendigen Kontext, damit Pkw und Lkw ohne menschlichen Fahrer funktionieren können. [ 128 ]
- Kartografie : Sowohl zivile als auch militärische Kartographen nutzen GPS in großem Umfang.
- Mobilfunk : Die Taktsynchronisation ermöglicht die Zeitübertragung, die für die Synchronisierung der Spreizcodes mit anderen Basisstationen unerlässlich ist. Dies erleichtert die Übergabe zwischen Zellen und unterstützt die hybride GPS/Mobilfunk-Positionsbestimmung für Notrufe und andere Anwendungen. Die ersten Mobiltelefone mit integriertem GPS kamen Ende der 1990er-Jahre auf den Markt. Die US-amerikanische Federal Communications Commission (FCC) schrieb diese Funktion 2002 entweder in den Mobiltelefonen oder in den Mobilfunkmasten (zur Triangulation) vor, damit Notdienste Anrufer des Notrufs 911 orten konnten. Drittanbieter-Softwareentwickler erhielten später Zugriff auf die GPS-APIs von Nextel , kurz nach der Markteinführung, gefolgt von Sprint im Jahr 2006 und Verizon kurz darauf.
- Taktsynchronisation : Die Genauigkeit der GPS-Zeitsignale (±10 ns) [ 129 ] ist nur der Genauigkeit der Atomuhren unterlegen, auf denen sie basieren, und wird in Anwendungen wie GPS-gesteuerten Oszillatoren genutzt .
- Katastrophenhilfe / Rettungsdienste : Viele Rettungsdienste sind auf GPS angewiesen, um Standort und Zeit zu bestimmen.
- GPS-ausgestattete Radiosonden und Fallsonden : messen und berechnen den Luftdruck, die Windgeschwindigkeit und die Windrichtung bis zu 27 km (89.000 Fuß) über der Erdoberfläche.
- Radiookkultation für Anwendungen in der Wetter- und Atmosphärenwissenschaft. [ 130 ]
- Flottenverfolgung : Dient zur Identifizierung, Lokalisierung und Pflege von Kontaktberichten mit einem oder mehreren Flottenfahrzeugen in Echtzeit.
- Geodäsie : Bestimmung von Erdorientierungsparametern einschließlich der täglichen und sub-täglichen Polbewegung [ 131 ] und der tageslängenabhängigen Variabilität [ 132 ] , der Bewegung des Erdmittelpunkts zum Geozentrum [ 133 ] sowie von Parametern des Schwerefeldes niedriger Ordnung [ 134 ] .
- Geofencing : Fahrzeug- , Personen- und Haustierortungssysteme nutzen GPS, um Geräte zu lokalisieren, die an einer Person, einem Fahrzeug oder einem Haustier befestigt oder von diesen getragen werden. Die Anwendung kann eine kontinuierliche Ortung gewährleisten und Benachrichtigungen senden, wenn das Ziel einen festgelegten (oder „eingezäunten“) Bereich verlässt. [ 135 ]
- Geotagging : Weist digitalen Objekten wie Fotografien (in Exif -Daten) und anderen Dokumenten Standortkoordinaten zu, beispielsweise für die Erstellung von Kartenüberlagerungen mit Geräten wie dem Nikon GP-1 .
- GPS-Flugzeugverfolgung
- GPS im Bergbau: Der Einsatz von RTK-GPS hat zahlreiche Bergbauprozesse wie Bohren, Schaufeln, Fahrzeugortung und Vermessung deutlich verbessert. RTK-GPS ermöglicht eine Positionsgenauigkeit im Zentimeterbereich. [ 136 ] [ 137 ]
- GPS-Data-Mining: Durch die Aggregation von GPS-Daten mehrerer Nutzer lassen sich Bewegungsmuster, gemeinsame Routen und interessante Orte identifizieren. [ 138 ] GPS-Daten werden heute im Transportwesen und im Katastrophenschutz eingesetzt, um die Mobilität in normalen Situationen und bei Evakuierungen (z. B. Hurrikane, Waldbrände, Erdbeben) vorherzusagen. [ 139 ] [ 140 ] [ 141 ] [ 142 ]
- GPS-Touren : Der Standort bestimmt, welche Inhalte angezeigt werden; beispielsweise Informationen über einen sich nähernden Sehenswürdigkeitspunkt.
- Psychische Gesundheit : Erfassung der psychischen Funktionsfähigkeit und Sozialkompetenz. [ 143 ]
- Navigation : Navigatoren schätzen digital präzise Geschwindigkeits- und Orientierungsmessungen sowie präzise Positionsangaben in Echtzeit mit Unterstützung von Bahn- und Uhrenkorrekturen. [ 144 ]
- Bahnbestimmung von niedrig fliegenden Satelliten mit eingebautem GPS-Empfänger, wie z. B. GOCE , [ 145 ] GRACE , Jason-1 , Jason-2 , TerraSAR-X , TanDEM-X , CHAMP , Sentinel-3 , [ 146 ] und einigen Cubesats, z. B. CubETH .
- Phasormessungen : GPS ermöglicht eine hochpräzise Zeitstempelung von Messungen im Stromnetz, wodurch die Berechnung von Phasoren möglich wird .
- Freizeitaktivitäten : zum Beispiel Geocaching , Geodashing , GPS-Zeichnen , Wegmarkierungen und andere Arten von ortsbezogenen Handyspielen wie Pokémon Go .
- Bezugssysteme : Realisierung und Verdichtung der terrestrischen Bezugssysteme [ 147 ] im Rahmen des Globalen Geodätischen Beobachtungssystems. Räumliche Kolokalisierung von Satellitenlaserentfernungsmessungen [ 148 ] und Mikrowellenbeobachtungen [ 149 ] zur Ableitung globaler geodätischer Parameter. [ 150 ] [ 151 ]
- Robotik : selbstnavigierende, autonome Roboter, die GPS-Sensoren verwenden, [ 152 ] welche Breitengrad, Längengrad, Zeit, Geschwindigkeit und Richtung berechnen.
- Sport: Wird im Fußball und Rugby zur Kontrolle und Analyse der Trainingsbelastung eingesetzt. [ 153 ]
- Vermessung : Vermesser verwenden absolute Standorte, um Karten zu erstellen und Grundstücksgrenzen zu bestimmen.
- Tektonik : GPS ermöglicht die direkte Messung von Verwerfungsbewegungen bei Erdbeben . Zwischen den Erdbeben kann GPS zur Messung von Krustenbewegungen und -deformationen [ 154 ] eingesetzt werden, um den seismischen Spannungsaufbau für die Erstellung von Erdbebengefahrenkarten abzuschätzen .
- Telematik : GPS-Technologie, integriert mit Computern und Mobilkommunikationstechnologie in Kfz-Navigationssystemen .
Beschränkungen der zivilen Nutzung
Die US-Regierung kontrolliert den Export bestimmter ziviler Empfänger. Alle GPS-Empfänger, die in Höhen von über 18 km ( 60.000 Fuß ) und Geschwindigkeiten von über 515 m/s (1.854 km/h; 1.152 mph) funktionieren können oder für den Einsatz mit unbemannten Raketen und Flugzeugen entwickelt oder modifiziert wurden, gelten als Munition (Waffen) und benötigen daher eine Exportgenehmigung des US-Außenministeriums . [ 155 ] Diese Regelung gilt auch für ansonsten rein zivile Geräte, die lediglich die L1-Frequenz und den C/A-Code (Coarse/Acquisition) empfangen.
Die Deaktivierung des Betriebs oberhalb dieser Grenzwerte befreit den Empfänger von der Einstufung als Munition. Die Auslegung der Regelungen durch die Hersteller ist unterschiedlich. Die Regelung bezieht sich sowohl auf den Betrieb in der Zielhöhe als auch auf die Zielgeschwindigkeit, einige Empfänger stellen jedoch ihren Betrieb selbst im Stillstand ein. Dies hat bei einigen Amateurfunk-Ballonstarts, die regelmäßig Höhen von 30 km (100.000 Fuß) erreichen, zu Problemen geführt. Diese Grenzwerte gelten nur für Geräte oder Komponenten, die aus den Vereinigten Staaten exportiert werden. Es besteht ein wachsender Handel mit verschiedenen Komponenten, darunter auch GPS-Geräte aus anderen Ländern. Diese werden ausdrücklich als ITAR- frei verkauft.
Militär


Zu den militärischen GPS-Anwendungen (Stand 2009) gehören:
- Navigation: Soldaten nutzen GPS, um Ziele zu finden, selbst im Dunkeln oder in unbekanntem Gelände, und um Truppen- und Nachschubbewegungen zu koordinieren. In den US-Streitkräften verwenden Kommandeure den Commander's Digital Assistant (CDA) und Untergebene den Soldier Digital Assistant (SDA) . [ 156 ]
- Frequenzsprungverfahren zur Funkuhrensynchronisation: Militärische Funksysteme mit Frequenzsprungverfahren wie SINCGARS und HAVEQUICK benötigen die gleiche Zeiteingabe in die internen Uhren aller Funkgeräte innerhalb eines Netzwerks (± 4 Sekunden bei SINCGARS), um zum jeweiligen Zeitpunkt auf der korrekten Frequenz zu arbeiten. Militärische GPS-Empfänger wie der Precision Lightweight GPS Receiver (PLGR) und der Defense Advanced GPS Receiver (DAGR) werden von den Funkern innerhalb eines Funknetzwerks verwendet, um die genaue Zeit in die internen Uhren der Funkgeräte einzugeben. Modernere Militärfunkgeräte verfügen über interne GPS-Empfänger, die die interne Uhr automatisch synchronisieren.
- Zielverfolgung: Verschiedene militärische Waffensysteme nutzen GPS, um potenzielle Boden- und Luftziele zu erfassen und als feindlich zu kennzeichnen. [ 157 ] [ 158 ] Diese Waffensysteme übermitteln die Zielkoordinaten an präzisionsgelenkte Munition, um ein genaues Bekämpfen der Ziele zu ermöglichen. Militärflugzeuge, insbesondere im Luft-Boden- Einsatz, nutzen GPS zur Zielerfassung.
- Lenkung von Raketen und Geschossen: GPS ermöglicht die präzise Zielerfassung verschiedener militärischer Waffensysteme, darunter Interkontinentalraketen , Marschflugkörper , präzisionsgelenkte Munition und Artilleriegranaten . Für den Einsatz in 155-mm-Haubitzen wurden eingebettete GPS-Empfänger entwickelt, die Beschleunigungen von 12.000 g [ 159 ] bzw. etwa 118 km/s² ( 260.000 mph/s) standhalten können. [ 160 ]
- Such- und Rettungsaktion.
- Aufklärung: Die Patrouillenbewegungen können genauer überwacht werden.
- GPS-Satelliten tragen eine Reihe von Detektoren für Nukleardetonationen, bestehend aus einem optischen Sensor ( Bhangmeter ), einem Röntgensensor, einem Dosimeter und einem Sensor für elektromagnetische Impulse (EMP-Sensor, W-Sensor). Diese Detektoren bilden einen wesentlichen Bestandteil des US-amerikanischen Nukleardetonationsdetektionssystems . [ 161 ] [ 162 ] General William Shelton erklärte, dass zukünftige Satelliten aus Kostengründen möglicherweise auf diese Funktion verzichten könnten. [ 163 ]
Die GPS-Navigation wurde erstmals im Golfkrieg 1991 im Krieg eingesetzt , noch vor der vollständigen Entwicklung von GPS im Jahr 1995, um die Koalitionstruppen bei der Navigation und Durchführung von Manövern zu unterstützen. Der Krieg verdeutlichte auch die Anfälligkeit von GPS für Störungen , da irakische Streitkräfte Störsender an potenziellen Zielen installierten, die Funkstörungen aussendeten und so den Empfang des schwachen GPS-Signals beeinträchtigten. [ 164 ]
Die Anfälligkeit von GPS für Störungen stellt eine wachsende Bedrohung dar, da die Störtechnik und die Erfahrung mit Störsendern stetig zunehmen. [ 165 ] [ 166 ] Es wurde berichtet, dass GPS-Signale im Laufe der Jahre wiederholt zu militärischen Zwecken gestört wurden. Russland verfolgt mit diesem Vorgehen offenbar mehrere Ziele: die Einschüchterung von Nachbarn und die Untergrabung des Vertrauens in deren Abhängigkeit von amerikanischen Systemen, die Förderung des eigenen GLONASS-Systems, die Störung westlicher Militärübungen und der Schutz von Anlagen vor Drohnen. [ 167 ] China nutzt Störungen, um US-Aufklärungsflugzeuge in der Nähe der umstrittenen Spratly-Inseln abzuschrecken . [ 168 ] Nordkorea hat mehrere großangelegte Störaktionen nahe seiner Grenze zu Südkorea und vor der Küste durchgeführt und damit Flüge, Schifffahrt und Fischerei beeinträchtigt. [ 169 ] Die iranischen Streitkräfte störten das GPS des Passagierflugzeugs PS752 , als sie es abschossen. [ 170 ] [ 171 ]
Im russisch-ukrainischen Krieg kam es bei der von NATO-Staaten an die Ukraine gelieferten GPS-gelenkten Munition aufgrund russischer elektronischer Kampfführung zu erheblichen Ausfallraten. Die Trefferquote der Excalibur-Artilleriegranaten sank von 70 % auf 6 %, als Russland seine elektronischen Kampfführungsaktivitäten anpasste. [ 172 ]
Zeitmessung
Schaltsekunden
Während die meisten Uhren ihre Zeit von der Koordinierten Weltzeit (UTC) beziehen, sind die Atomuhren auf den Satelliten auf GPS-Zeit eingestellt . Der Unterschied besteht darin, dass die GPS-Zeit nicht an die Erdrotation angepasst wird und daher keine Schaltsekunden oder andere Korrekturen enthält, die regelmäßig zur UTC hinzugefügt werden. Die GPS-Zeit wurde 1980 an die UTC angeglichen, weicht aber seither davon ab. Aufgrund der fehlenden Korrekturen besteht eine konstante Abweichung der GPS-Zeit von der Internationalen Atomzeit (TAI) (TAI – GPS = 19 Sekunden). Regelmäßige Korrekturen werden an den Borduhren durchgeführt, um sie mit den Bodenuhren zu synchronisieren. [ 93 ] : Abschnitt 1.2.2
Die GPS-Navigationsnachricht enthält die Differenz zwischen GPS-Zeit und UTC. Seit Januar 2017 ist die GPS-Zeit aufgrund der am 31. Dezember 2016 in UTC eingefügten Schaltsekunde 18 Sekunden vor UTC. [ 173 ] Empfänger subtrahieren diesen Offset von der GPS-Zeit, um die UTC- und die Werte der jeweiligen Zeitzone zu berechnen. Neuere GPS-Geräte zeigen die korrekte UTC-Zeit möglicherweise erst nach Empfang der UTC-Offset-Nachricht an. Das GPS-UTC-Offset-Feld kann 255 Schaltsekunden (acht Bit) aufnehmen.
Genauigkeit
Die GPS-Zeit ist theoretisch auf etwa 14 Nanosekunden genau, bedingt durch die Abweichung der Atomuhren in den GPS-Sendern von der Internationalen Atomzeit . [ 174 ] Die meisten Empfänger weisen bei der Interpretation der Signale einen gewissen Genauigkeitsverlust auf und erreichen daher nur eine Genauigkeit von etwa 100 Nanosekunden. [ 175 ] [ 176 ]
Relativistische Korrekturen
Das GPS verwendet zwei wesentliche Korrekturen seiner Zeitsignale, um relativistische Effekte zu berücksichtigen: eine für die Relativgeschwindigkeit von Satellit und Empfänger (unter Anwendung der speziellen Relativitätstheorie) und eine für die Differenz des Gravitationspotenzials zwischen Satellit und Empfänger (unter Anwendung der allgemeinen Relativitätstheorie). [ 21 ] Die Beschleunigung des Satelliten könnte je nach Anwendungsfall auch separat als Korrektur berechnet werden, ist aber üblicherweise bereits in den ersten beiden Korrekturen enthalten. [ 177 ] [ 178 ]
Format
Im Gegensatz zum gregorianischen Kalender (Jahr, Monat, Tag ) wird das GPS-Datum als Kalenderwoche und Sekundenangabe dargestellt. Die Kalenderwoche wird als 10- Bit- Feld in den Navigationsnachrichten C/A und P(Y) übertragen und beginnt daher alle 1024 Wochen (19,6 Jahre) wieder bei Null. Die GPS-Woche Null begann am 6. Januar 1980 um 00:00:00 UTC (00:00:19 TAI) und wurde erstmals am 21. August 1999 um 23:59:47 UTC (22. August 1999 um 00:00:19 TAI) wieder auf Null gesetzt. Das zweite Mal geschah dies am 6. April 2019 um 23:59:42 UTC. Um das aktuelle gregorianische Datum zu bestimmen, benötigt ein GPS-Empfänger das ungefähre Datum (auf 3584 Tage genau), um das GPS-Datumssignal korrekt zu interpretieren. Um diesem Problem in Zukunft zu begegnen, verwendet die modernisierte GPS-Zivilnavigationsnachricht (CNAV) ein 13-Bit-Feld, das sich nur alle 8.192 Wochen (157 Jahre) wiederholt und somit bis 2137 (157 Jahre nach der GPS-Woche Null) gültig ist.
Kommunikation
Die von GPS-Satelliten ausgesendeten Navigationssignale kodieren verschiedene Informationen, darunter Satellitenpositionen, den Zustand der internen Uhren und den Netzwerkstatus. Diese Signale werden auf zwei separaten Trägerfrequenzen übertragen, die allen Satelliten im Netzwerk gemeinsam sind. Es werden zwei verschiedene Kodierungen verwendet: eine öffentliche Kodierung, die eine Navigation mit geringerer Auflösung ermöglicht, und eine verschlüsselte Kodierung, die vom US-Militär genutzt wird. [ 179 ]
Nachrichtenformat
GPS-Nachrichtenformat Unterrahmen Beschreibung 1 Satellitenuhr, GPS-Zeitverhältnis 2–3 Ephemeride (präzise Satellitenumlaufbahn) 4–5 Almanachkomponente (Satellitennetzwerkübersicht, Fehlerkorrektur)
Jeder GPS-Satellit sendet kontinuierlich eine Navigationsnachricht auf den Frequenzen L1 (C/A und P/Y) und L2 (P/Y) mit einer Datenrate von 50 Bit pro Sekunde (siehe Bitrate ). Die Übertragung einer vollständigen Nachricht dauert 750 Sekunden ( 12).+Die Übertragung einer Nachricht dauert etwa 1/2 Minuten . Die Nachrichtenstruktur besteht aus einem 1500 Bit langen Frame, der sich aus fünf Subframes zusammensetzt. Jeder Subframe ist 300 Bit (6 Sekunden) lang. Die Subframes 4 und 5 werden jeweils 25-mal subkommutiert , sodass für eine vollständige Datennachricht 25 vollständige Frames übertragen werden müssen. Jeder Subframe besteht aus zehn Wörtern mit jeweils 30 Bit Länge. Somit ist jede Nachricht 37.500 Bit lang (300 Bit pro Subframe, 5 Subframes pro Frame, 25 Frames pro Nachricht). Bei einer Übertragungsrate von 50 Bit/s ergibt sich eine Übertragungszeit von 750 Sekunden für eine vollständige Almanachnachricht (GPS) . Jeder 30-Sekunden-Frame beginnt exakt zur vollen oder halben Minute, wie von der Atomuhr des jeweiligen Satelliten angezeigt. [ 180 ]
Der erste Teilrahmen jedes Rahmens kodiert die Kalenderwoche und die Uhrzeit innerhalb dieser Woche [ 181 ] sowie Daten zum Zustand des Satelliten. Der zweite und dritte Teilrahmen enthalten die Ephemeriden – die genauen Bahnparameter des Satelliten. Der vierte und fünfte Teilrahmen enthalten den Almanach , der grobe Bahn- und Statusinformationen für bis zu 32 Satelliten der Konstellation sowie Daten zur Fehlerkorrektur enthält. Um aus dieser übertragenen Nachricht eine genaue Satellitenposition zu erhalten, muss der Empfänger die Nachricht jedes in seine Berechnung einbezogenen Satelliten 18 bis 30 Sekunden lang demodulieren. Um alle übertragenen Almanache zu erfassen, muss der Empfänger die Nachricht 732 bis 750 Sekunden lang demodulieren .+1 ½ Minuten . [ 182 ]
Alle Satelliten senden auf denselben Frequenzen und kodieren die Signale mittels eines eindeutigen Code-Division-Multiple-Access-Verfahrens (CDMA), sodass die Empfänger die einzelnen Satelliten voneinander unterscheiden können. Das System verwendet zwei verschiedene CDMA-Kodierungsarten: den Grob-/Erfassungscode (C/A), der öffentlich zugänglich ist, und den Präzisionscode (P(Y)), der verschlüsselt ist und nur dem US-Militär und anderen NATO-Staaten, die Zugriff auf den Verschlüsselungscode erhalten haben, zur Verfügung steht. [ 183 ]
Die Ephemeriden werden alle zwei Stunden aktualisiert und sind für vier Stunden ausreichend stabil. Bei nicht-nominalen Bedingungen sind Aktualisierungen alle sechs Stunden oder länger möglich. Der Almanach wird üblicherweise alle 24 Stunden aktualisiert. Zusätzlich werden Daten für einige Wochen der Folgezeit hochgeladen, falls Übertragungsaktualisierungen den Daten-Upload verzögern. [ 184 ] [ 185 ]
Satellitenfrequenzen
GPS-Frequenzübersicht [ 186 ] : 607 Band Frequenz Beschreibung L1 1575,42 MHz Groberfassungs- (C/A) und verschlüsselte Präzisionscodes (P(Y)) sowie die zivilen ( L1C ) und militärischen (M) Codes L1 auf Satelliten der Block III-Klasse und neueren Modellen. L2 1227,60 MHz P(Y)-Code sowie die L2C- und Militärcodes auf den Block IIR-M-Satelliten und neueren Satelliten. L3 1381,05 MHz Wird zur Detektion von Kernexplosionen (NUDET) verwendet. L4 1379,913 MHz Wird im Hinblick auf eine zusätzliche ionosphärische Korrektur untersucht. L5 1176,45 MHz Wird als ziviles Sicherheitssignal (SoL) auf Block IIF-Satelliten und neueren Satelliten verwendet.
Alle Satelliten senden auf denselben zwei Frequenzen: 1,57542 GHz (L1-Signal) und 1,2276 GHz (L2-Signal). Das Satellitennetzwerk nutzt ein CDMA-Spreizspektrumverfahren [ 186 ] : 607, bei dem die Nachrichtendaten mit niedriger Bitrate mit einer schnellen Pseudozufallssequenz (PRN) codiert werden, die für jeden Satelliten unterschiedlich ist. Der Empfänger muss die PRN-Codes jedes Satelliten kennen, um die eigentlichen Nachrichtendaten zu rekonstruieren. Der C/A-Code für zivile Nutzung überträgt Daten mit 1,023 Millionen Chips pro Sekunde, während der P-Code für militärische Nutzung der USA mit 10,23 Millionen Chips pro Sekunde sendet. Die interne Referenzfrequenz der Satelliten beträgt 10,22999999543 MHz, um relativistische Effekte [ 187 ] [ 188 ] zu kompensieren, die dazu führen, dass Beobachter auf der Erde eine andere Zeitreferenz als die Sender im Orbit wahrnehmen. Der L1-Träger wird sowohl mit dem C/A- als auch mit dem P-Code moduliert, der L2-Träger hingegen nur mit dem P-Code. [ 105 ] Der P-Code kann als sogenannter P(Y)-Code verschlüsselt werden, der nur militärischen Geräten mit einem entsprechenden Entschlüsselungsschlüssel zur Verfügung steht. Sowohl der C/A- als auch der P(Y)-Code übermitteln dem Benutzer die genaue Uhrzeit.
Das L3-Signal mit einer Frequenz von 1,38105 GHz dient der Datenübertragung von Satelliten zu Bodenstationen. Diese Daten werden vom US-amerikanischen Nukleardetonationsdetektionssystem (USNDS) genutzt, um Nukleardetonationen (NUDETs) in der Erdatmosphäre und im erdnahen Weltraum zu erkennen, zu lokalisieren und zu melden. [ 189 ] Ein Anwendungsgebiet ist die Durchsetzung von Atomteststoppverträgen.
Das L4-Band bei 1,379913 GHz wird hinsichtlich zusätzlicher ionosphärischer Korrekturen untersucht. [ 186 ] : 607
Das L5-Frequenzband bei 1,17645 GHz wurde im Zuge der GPS-Modernisierung eingeführt. Diese Frequenz liegt in einem international geschützten Bereich für die Luftfahrtnavigation und verspricht daher unter allen Umständen geringe bis keine Störungen. Der erste Block-IIF-Satellit, der dieses Signal bereitstellt, wurde im Mai 2010 gestartet. [ 190 ] Am 5. Februar 2016 folgte der Start des zwölften und letzten Block-IIF-Satelliten. [ 191 ] Das L5-Signal besteht aus zwei Trägerkomponenten, die in Quadratur zueinander phasenverschoben sind. Jede Trägerkomponente wird mittels Bi-Phase-Shift-Key (BPSK) mit einer separaten Bitfolge moduliert. „L5, das dritte zivile GPS-Signal, wird zukünftig sicherheitsrelevante Anwendungen für die Luftfahrt unterstützen und eine verbesserte Verfügbarkeit und Genauigkeit gewährleisten.“ [ 192 ]
Im Jahr 2011 wurde LightSquared eine bedingte Ausnahmegenehmigung für den Betrieb eines terrestrischen Breitbanddienstes im L1-Band erteilt. Obwohl LightSquared bereits 2003 eine Lizenz für den Betrieb im Frequenzband von 1525 bis 1559 MHz beantragt und diese öffentlich kommentiert hatte, forderte die FCC LightSquared auf, gemeinsam mit der GPS-Community eine Studiengruppe zu bilden. Diese sollte GPS-Empfänger testen und mögliche Probleme identifizieren, die durch die höhere Signalstärke des terrestrischen LightSquared-Netzwerks entstehen könnten. Die GPS-Community hatte bis November 2010 keine Einwände gegen die Anträge von LightSquared (ehemals MSV und SkyTerra) erhoben. Im November 2010 beantragte LightSquared eine Änderung seiner Genehmigung für die ergänzende terrestrische Komponente (ATC). Dieser Antrag (SAT-MOD-20101118-00239) beinhaltete die Beantragung einer um mehrere Größenordnungen höheren Sendeleistung im selben Frequenzband für terrestrische Basisstationen. Dadurch wurde ein Frequenzbereich, der eigentlich als „ruhige Zone“ für Signale aus dem Weltraum gedacht war, faktisch zu einem Mobilfunknetz umfunktioniert. Tests im ersten Halbjahr 2011 zeigten, dass die Auswirkungen der unteren 10 MHz des Spektrums auf GPS-Geräte minimal sind (weniger als 1 % aller GPS-Geräte sind betroffen). Die oberen 10 MHz, die für die Nutzung durch LightSquared vorgesehen sind, könnten jedoch Auswirkungen auf GPS-Geräte haben. Es besteht die Sorge, dass dies das GPS-Signal für viele Verbraucheranwendungen erheblich beeinträchtigen könnte. [ 193 ] [ 194 ] Das Magazin Aviation Week berichtet, dass die neuesten Tests (Juni 2011) eine „signifikante Störung“ von GPS durch das System von LightSquared bestätigen. [ 195 ]
Demodulation und Dekodierung
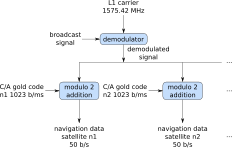
Da alle Satellitensignale auf dieselbe L1-Trägerfrequenz moduliert sind, müssen die Signale nach der Demodulation getrennt werden. Dies geschieht durch die Zuweisung einer eindeutigen Binärsequenz, des sogenannten Goldcodes , an jeden Satelliten . Die Signale werden nach der Demodulation durch Addition der Goldcodes der vom Empfänger überwachten Satelliten dekodiert. [ 196 ] [ 197 ]
Sind die Almanachdaten bereits vorhanden, wählt der Empfänger die zu empfangenden Satelliten anhand ihrer PRNs (eindeutige Nummern zwischen 1 und 32) aus. Sind die Almanachdaten nicht im Speicher, sucht der Empfänger nach einem Satelliten, bis ein Signal empfangen wird. Für einen erfolgreichen Empfang ist eine freie Sichtverbindung zwischen Empfänger und Satellit erforderlich. Anschließend kann der Empfänger die Almanachdaten abrufen und die zu empfangenden Satelliten bestimmen. Sobald er das Signal eines Satelliten empfängt, identifiziert er diesen anhand seines charakteristischen C/A-Codes. Aufgrund des Auslesens der Ephemeridendaten kann es bis zu 30 Sekunden dauern, bis die erste Positionsbestimmung erfolgt.
Die Verarbeitung der Navigationsnachricht ermöglicht die Bestimmung des Sendezeitpunkts und der Satellitenposition zu diesem Zeitpunkt. Weitere Informationen finden Sie unter Demodulation und Dekodierung, Fortgeschritten .
Navigationsgleichungen
Problemstellung
Der Empfänger nutzt von Satelliten empfangene Nachrichten, um die Satellitenpositionen und die Sendezeit zu bestimmen. Die x-, y- und z- Komponenten der Satellitenposition und der Sendezeit ( s ) werden als [ x <sub> i</sub> , y <sub>i </sub> , z <sub> i </sub>, s<sub>i</sub>] bezeichnet , wobei der Index i den jeweiligen Satelliten angibt und den Wert 1, 2, ..., n hat ( n ≥ 4). Wenn die vom Bordempfänger angezeigte Empfangszeit t<sub>eq</sub> beträgt, ist die tatsächliche Empfangszeit t <sub> eq </sub> = t <sub> eq </sub> - ...


Für n Satelliten müssen folgende Gleichungen erfüllt werden:

wobei d i die geometrische Distanz oder Entfernung zwischen Empfänger und Satellit i ist (die Werte ohne Indizes sind die x-, y- und z- Komponenten der Empfängerposition):

Definiert man Pseudobereiche als , so sieht man, dass sie verzerrte Versionen des wahren Bereichs sind:


Da die Gleichungen vier Unbekannte [ x, y, z, b ] – die drei Komponenten der GPS-Empfängerposition und die Taktabweichung – enthalten, sind Signale von mindestens vier Satelliten erforderlich, um diese Gleichungen zu lösen. Sie können algebraisch oder numerisch gelöst werden. Existenz und Eindeutigkeit von GPS-Lösungen werden von Abell und Chaffee diskutiert. [ 88 ] Ist n größer als vier, ist das System überbestimmt , und es muss ein Anpassungsverfahren verwendet werden.
Die Fehlergröße der Ergebnisse variiert mit der Position der empfangenen Satelliten am Himmel, da bestimmte Konstellationen (wenn die empfangenen Satelliten nahe beieinander stehen) größere Fehler verursachen. Empfänger berechnen üblicherweise eine laufende Schätzung des Fehlers der Positionsbestimmung. Dies geschieht durch Multiplikation der Basisauflösung des Empfängers mit sogenannten geometrischen Positionsdilutionsfaktoren (GDOP), die aus den relativen Himmelsrichtungen der verwendeten Satelliten berechnet werden. [ 200 ] Die Empfängerposition wird in einem spezifischen Koordinatensystem angegeben, z. B. als Breiten- und Längengrad unter Verwendung des geodätischen Datums WGS 84 oder eines länderspezifischen Systems. [ 201 ]
Geometrische Interpretation
Die GPS-Gleichungen lassen sich numerisch und analytisch lösen. Geometrische Interpretationen können das Verständnis dieser Lösungsverfahren verbessern.
Kugeln

Die gemessenen Entfernungen, sogenannte Pseudostrecken, enthalten Taktfehler. In einer vereinfachten Idealisierung, bei der die Entfernungen synchronisiert sind, entsprechen diese wahren Entfernungen den Radien von Kugeln, deren Mittelpunkt jeweils einer der sendenden Satelliten ist. Die Position des Empfängers ergibt sich dann aus dem Schnittpunkt der Oberflächen dieser Kugeln; siehe Trilateration (allgemeiner: Multilateration mit wahrer Entfernungsmessung). Es werden Signale von mindestens drei Satelliten benötigt, deren drei Kugeln sich typischerweise in zwei Punkten schneiden. [ 202 ] Einer dieser Punkte ist der Standort des Empfängers, der andere bewegt sich bei aufeinanderfolgenden Messungen schnell und befindet sich üblicherweise nicht auf der Erdoberfläche.
In der Praxis gibt es neben der Taktabweichung viele weitere Ungenauigkeitsquellen, darunter Zufallsfehler sowie der potenzielle Präzisionsverlust durch die Subtraktion nahe beieinander liegender Werte, wenn die Mittelpunkte der Kugeln relativ nahe beieinander liegen. Daher ist die Positionsberechnung allein anhand von drei Satelliten wahrscheinlich nicht genau genug. Daten von mehr Satelliten können die Genauigkeit verbessern, da sich Zufallsfehler tendenziell aufheben und die Kugelmittelpunkte einen größeren Abstand aufweisen. Gleichzeitig schneiden sich mehrere Kugeln jedoch in der Regel nicht in einem Punkt. Daher wird ein annähernder Schnittpunkt berechnet, typischerweise mittels der Methode der kleinsten Quadrate. Je mehr Signale verfügbar sind, desto besser ist die Näherung in der Regel.
Hyperboloide

Subtrahiert man die Pseudostrecke zwischen Empfänger und Satellit i sowie die Pseudostrecke zwischen Empfänger und Satellit j ( p<sub> i</sub> − p<sub>j</sub> ) , so hebt sich die gemeinsame Empfängeruhrenabweichung ( b ) auf, und es ergibt sich eine Distanzdifferenz d <sub>i </sub> − d<sub> j </sub>. Der geometrische Ort aller Punkte mit konstanter Distanzdifferenz zu zwei Punkten (hier: zwei Satelliten) ist eine Hyperbel in der Ebene und ein Rotationshyperboloid (genauer: ein zweischaliges Hyperboloid ) im dreidimensionalen Raum (siehe Multilateration ). Aus vier Pseudostreckenmessungen lässt sich der Empfänger somit am Schnittpunkt der Flächen dreier Hyperboloide positionieren, deren Brennpunkte jeweils bei einem Satellitenpaar liegen. Bei zusätzlichen Satelliten sind die Schnittpunkte nicht notwendigerweise eindeutig, weshalb stattdessen eine optimale Lösung gesucht wird. [ 88 ] [ 89 ] [ 203 ] [ 204 ] [ 205 ] [ 206 ]
Eingeschriebene Kugel

Die Empfängerposition kann als Mittelpunkt einer einbeschriebenen Kugel (Insphäre) mit Radius bc interpretiert werden , der durch die Empfängeruhrabweichung b (skaliert mit der Lichtgeschwindigkeit c ) gegeben ist. Die Position der Insphäre ist so gewählt, dass sie andere Kugeln berührt. Die umschreibenden Kugeln sind um die GPS-Satelliten zentriert, deren Radien den gemessenen Pseudostrecken p<sub> i</sub> entsprechen . Diese Konfiguration unterscheidet sich von der oben beschriebenen, bei der die Kugelradien die unverzerrten oder geometrischen Entfernungen d <sub>i</sub> waren . [ 205 ] : 36–37 [ 207 ]
Hyperkegel
Die Uhr im Empfänger ist üblicherweise nicht so präzise wie die Uhren der Satelliten und lässt sich daher nicht exakt mit ihnen synchronisieren. Dies führt zu Pseudostrecken , die stark von den tatsächlichen Entfernungen zu den Satelliten abweichen. In der Praxis wird die Zeitdifferenz zwischen Empfängeruhr und Satellitenzeit daher als unbekannte Uhrenabweichung b definiert . Die Gleichungen werden dann simultan nach der Empfängerposition und der Uhrenabweichung gelöst. Der Lösungsraum [ x, y, z, b ] kann als vierdimensionale Raumzeit betrachtet werden , und es werden Signale von mindestens vier Satelliten benötigt. In diesem Fall beschreibt jede der Gleichungen einen Hyperkegel (oder sphärischen Kegel) [ 208 ] , dessen Spitze sich im Satelliten befindet und dessen Basis eine Kugel um den Satelliten ist. Der Empfänger befindet sich im Schnittpunkt von vier oder mehr solcher Hyperkegel.
Lösungsmethoden
Kleinste Quadrate
Wenn mehr als vier Satelliten verfügbar sind, kann die Berechnung die vier besten oder mehr als vier gleichzeitig (bis zu allen sichtbaren Satelliten) verwenden, abhängig von der Anzahl der Empfangskanäle, der Verarbeitungskapazität und der geometrischen Verdünnung der Genauigkeit (GDOP).
Die Verwendung von mehr als vier Variablen führt zu einem überbestimmten Gleichungssystem ohne eindeutige Lösung; ein solches System kann mit der Methode der kleinsten Quadrate oder der gewichteten Methode der kleinsten Quadrate gelöst werden. [ 198 ]

Iterativ
Sowohl die Gleichungen für vier Satelliten als auch die Ausgleichsgleichungen für mehr als vier Satelliten sind nichtlinear und erfordern spezielle Lösungsverfahren. Ein gängiger Ansatz ist die Iteration einer linearisierten Form der Gleichungen, beispielsweise mithilfe des Gauß-Newton-Verfahrens .
Das GPS wurde ursprünglich unter der Annahme entwickelt, dass eine numerische Lösungsmethode der kleinsten Quadrate verwendet werden kann – also bevor geschlossene Lösungen gefunden wurden.
Geschlossene Form
Eine geschlossene Lösung für das obige Gleichungssystem wurde von S. Bancroft entwickelt. [ 199 ] [ 209 ] Ihre Eigenschaften sind wohlbekannt; [ 88 ] [ 89 ] [ 210 ] insbesondere behaupten Befürworter, dass sie in Situationen mit niedrigem GDOP den iterativen Kleinste-Quadrate-Methoden überlegen ist. [ 209 ]
Die Methode von Bancroft ist algebraisch und nicht numerisch und kann für vier oder mehr Satelliten angewendet werden. Bei vier Satelliten besteht der Hauptschritt aus der Invertierung einer 4x4-Matrix und der Lösung einer quadratischen Gleichung mit einer Variablen. Die Methode von Bancroft liefert eine oder zwei Lösungen für die unbekannten Größen. Sind es zwei Lösungen (was üblicherweise der Fall ist), ist nur eine davon für erdnahe Systeme sinnvoll. [ 199 ]
Wenn ein Empfänger mehr als vier Satelliten zur Lösungsberechnung nutzt, verwendet Bancroft die verallgemeinerte Inverse (d. h. die Pseudoinverse), um eine Lösung zu finden. Es wurde argumentiert, dass iterative Verfahren, wie beispielsweise der Gauß-Newton-Algorithmus zur Lösung überbestimmter nichtlinearer Ausgleichsprobleme , im Allgemeinen genauere Lösungen liefern. [ 211 ]
Leick et al. (2015) stellen fest, dass „Bancrofts (1985) Lösung eine sehr frühe, wenn nicht sogar die erste, geschlossene Lösung ist.“ [ 212 ] Weitere geschlossene Lösungen wurden später veröffentlicht, [ 213 ] [ 214 ] deren praktische Anwendung ist jedoch unklar.
Fehlerquellen und -analyse
Die GPS-Fehleranalyse untersucht Fehlerquellen in GPS-Messungen und deren zu erwartende Größe. GPS korrigiert Empfängeruhrfehler und andere Einflüsse, jedoch bleiben einige Restfehler unkorrigiert. Zu den Fehlerquellen zählen Signallaufzeitmessungen, numerische Berechnungen, atmosphärische Effekte (ionosphärische/troposphärische Verzögerungen), Ephemeriden- und Uhrendaten, Mehrwegeausbreitung sowie natürliche und künstliche Störungen. Die Größe der Restfehler hängt von der geometrischen Genauigkeitsminderung ab. Künstliche Fehler können durch Störsender verursacht werden, die Schiffe und Flugzeuge gefährden [ 215 ] , oder durch absichtliche Signalverschlechterung mittels selektiver Verfügbarkeit, die die Genauigkeit auf ≈ 6–12 m (20–40 ft) beschränkte, aber seit dem 1. Mai 2000 abgeschaltet ist. [ 216 ] [ 217 ]
Genauigkeitsverbesserung und Vermessung
GNSS-Verbesserung bezeichnet Verfahren zur Steigerung der Genauigkeit von Positionsdaten, die vom Global Positioning System (GPS) oder anderen globalen Navigationssatellitensystemen – einem Netzwerk von Satelliten zur Navigation – bereitgestellt werden. Diese Verfahren basieren auf der Integration externer Informationen in den Berechnungsprozess. Es existieren zahlreiche solcher Systeme, die in der Regel danach benannt oder beschrieben werden, wie der GPS-Sensor die Informationen empfängt. Einige Systeme übertragen zusätzliche Informationen über Fehlerquellen (wie z. B. Taktabweichung, Ephemeriden oder ionosphärische Verzögerung ), andere liefern direkte Messwerte der Signalabweichung in der Vergangenheit, während eine dritte Gruppe zusätzliche Navigations- oder Fahrzeuginformationen zur Integration in den Berechnungsprozess bereitstellt.
Regulatorische Spektrumfragen im Zusammenhang mit GPS-Empfängern
In den Vereinigten Staaten unterliegen GPS-Empfänger den Bestimmungen von Teil 15 der Federal Communications Commission (FCC) . Wie in den Handbüchern der in den USA verkauften GPS-fähigen Geräte angegeben, müssen diese als Geräte gemäß Teil 15 „alle empfangenen Störungen akzeptieren, einschließlich solcher, die einen unerwünschten Betrieb verursachen können“ [ 218 ] . Speziell für GPS-Geräte schreibt die FCC vor, dass Hersteller von GPS-Empfängern „Empfänger verwenden müssen, die den Empfang von Signalen außerhalb ihres zugewiesenen Frequenzspektrums angemessen unterdrücken“ [ 219 ] . Seit 30 Jahren arbeiten GPS-Empfänger im Frequenzband des Mobilfunksatellitendienstes und unterdrücken den Empfang von Mobilfunksatellitendiensten wie Inmarsat problemlos.
Das von der FCC für GPS L1 zugewiesene Spektrum liegt zwischen 1559 und 1610 MHz, während das von LightSquared für die Satelliten-Boden-Kommunikation genutzte Spektrum dem Mobile Satellite Service-Band (MSS) zugeordnet ist. [ 220 ] Seit 1996 hat die FCC dem in Virginia ansässigen Unternehmen LightSquared die Lizenz zur Nutzung des an das GPS-Band (1525 bis 1559 MHz) angrenzenden Spektrums erteilt . Am 1. März 2001 beantragte der Vorgänger von LightSquared, Motient Services, bei der FCC die Nutzung der zugewiesenen Frequenzen für einen integrierten Satelliten-Boden-Dienst. [ 221 ] Im Jahr 2002 schloss der US GPS Industry Council mit LightSquared eine Vereinbarung zur Vermeidung von Störungen außerhalb des Frequenzbandes (OOBE), um zu verhindern, dass die Bodenstationen von LightSquared Signale in das benachbarte GPS-Band (1559 bis 1610 MHz) aussenden. [ 222 ] Im Jahr 2004 übernahm die FCC die OOBE-Vereinbarung im Rahmen ihrer Genehmigung für LightSquared zum Einsatz eines bodengestützten Netzwerks als Ergänzung zu ihrem Satellitensystem – bekannt als Ancillary Tower Components (ATCs) – „Wir genehmigen MSS ATC unter Bedingungen, die sicherstellen, dass die hinzugefügte terrestrische Komponente eine Ergänzung zum Hauptangebot von MSS bleibt. Wir beabsichtigen nicht und werden nicht zulassen, dass die terrestrische Komponente zu einem eigenständigen Dienst wird.“ [ 223 ] Diese Genehmigung wurde vom US Interdepartment Radio Advisory Committee geprüft und genehmigt, dem das US-Landwirtschaftsministerium , die US Space Force, die US Army, die US Coast Guard , die Federal Aviation Administration , die National Aeronautics and Space Administration (NASA), das US-Innenministerium und das US-Verkehrsministerium angehören . [ 224 ]
Im Januar 2011 erteilte die FCC den Großhandelskunden von LightSquared – darunter Best Buy , Sharp und C Spire – unter Auflagen die Genehmigung, ausschließlich einen integrierten Satelliten-Bodenstationsdienst von LightSquared zu beziehen und diesen auf Geräten weiterzuverkaufen, die ausschließlich das Bodenstationssignal über die von LightSquared zugewiesenen Frequenzen von 1525 bis 1559 MHz nutzen können. [ 225 ] Im Dezember 2010 äußerten Hersteller von GPS-Empfängern gegenüber der FCC Bedenken, dass das Signal von LightSquared Störungen bei GPS-Empfängern verursachen könnte. [ 193 ] Die Überlegungen der FCC im Vorfeld der Anordnung vom Januar 2011 bezogen sich jedoch nicht auf geplante Änderungen der maximalen Anzahl von LightSquared-Bodenstationen oder deren maximaler Sendeleistung. Die endgültige Genehmigung der Anordnung vom Januar 2011 ist an Studien zu GPS-Interferenzen geknüpft, die von einer von LightSquared geleiteten Arbeitsgruppe unter Beteiligung der GPS-Industrie und von Bundesbehörden durchgeführt werden. Am 14. Februar 2012 leitete die FCC ein Verfahren zur Aufhebung der bedingten Ausnahmegenehmigung für LightSquared ein, da die NTIA zu dem Schluss gekommen war, dass es derzeit keine praktische Möglichkeit gebe, potenzielle GPS-Störungen zu minimieren.
Hersteller von GPS-Empfängern entwickeln diese so, dass sie Frequenzspektrum jenseits des für GPS reservierten Bandes nutzen können. In einigen Fällen sind GPS-Empfänger so ausgelegt, dass sie bis zu 400 MHz Spektrum in beide Richtungen der L1-Frequenz von 1575,42 MHz verwenden, da mobile Satellitendienste in diesen Regionen vom Weltraum zur Erde senden – und zwar mit einer für mobile Satellitendienste typischen Sendeleistung. [ 226 ] Gemäß den Bestimmungen von Teil 15 der FCC-Richtlinien genießen GPS-Empfänger keinen Schutz vor Signalen außerhalb des für GPS reservierten Spektrums. [ 219 ] Aus diesem Grund arbeitet GPS neben dem Frequenzband des mobilen Satellitenfunkdienstes und umgekehrt. Diese symbiotische Frequenzzuweisung gewährleistet, dass Nutzer beider Frequenzbänder kooperativ und frei arbeiten können.
Die FCC verabschiedete im Februar 2003 Regeln, die es Lizenznehmern von mobilen Satellitenfunkdiensten (MSS) wie LightSquared erlaubten, eine geringe Anzahl zusätzlicher bodengestützter Funktürme in ihrem lizenzierten Frequenzspektrum zu errichten, um „eine effizientere Nutzung des terrestrischen Funkfrequenzspektrums zu fördern“. [ 227 ] In diesen Regeln von 2003 erklärte die FCC: „Grundsätzlich ist zu erwarten, dass sich terrestrische [kommerzielle Mobilfunkdienste (CMRS)] und MSS-ATC hinsichtlich Preise, Abdeckung, Produktakzeptanz und Vertrieb unterscheiden; daher scheinen die beiden Dienste bestenfalls unvollkommene Substitute füreinander zu sein, die in überwiegend unterschiedlichen Marktsegmenten operieren würden … Es ist unwahrscheinlich, dass MSS-ATC direkt mit terrestrischem CMRS um denselben Kundenstamm konkurrieren wird …“. Im Jahr 2004 stellte die FCC klar, dass die bodengestützten Sendemasten eine Ergänzung darstellen würden, und erklärte: „Wir werden die MSS-ATC-Lizenz unter Bedingungen erteilen, die sicherstellen, dass die zusätzliche terrestrische Komponente eine Ergänzung zum Hauptangebot des Satelliten-terrestrischen Mobilfunks bleibt. Wir beabsichtigen nicht und werden auch nicht zulassen, dass die terrestrische Komponente zu einem eigenständigen Dienst wird.“ [ 223 ] Im Juli 2010 erklärte die FCC, sie erwarte von LightSquared, dass es seine Befugnis zur Bereitstellung eines integrierten Satelliten-terrestrischen Dienstes nutzen werde, um „mobile Breitbanddienste anzubieten, die denen terrestrischer Mobilfunkanbieter ähneln, und den Wettbewerb im mobilen Breitbandsektor zu stärken“. [ 228 ] Hersteller von GPS-Empfängern argumentierten, dass das von LightSquared lizenzierte Spektrum von 1525 bis 1559 MHz nie für drahtloses Hochgeschwindigkeits-Breitband vorgesehen war. Dies basiere auf den FCC-ATC-Entscheidungen von 2003 und 2004, die klarstellten, dass die terrestrische Zusatzkomponente (ATC) tatsächlich eine Ergänzung zur primären Satellitenkomponente darstellen würde. [ 229 ] Um die öffentliche Unterstützung für die Bemühungen um den Erhalt der FCC-Genehmigung von 2004 für die terrestrische Zusatzkomponente von LightSquared anstelle eines einfachen bodengestützten LTE-Dienstes im Mobilfunk-Satellitenband zu gewinnen, gründete der GPS-Empfängerhersteller Trimble Navigation Ltd. die „Coalition To Save Our GPS“. [ 230 ]
Die FCC und LightSquared haben sich öffentlich verpflichtet, das Problem der GPS-Störungen zu lösen, bevor das Netzwerk in Betrieb genommen werden darf. [ 231 ] [ 232 ] Laut Chris Dancy von der Aircraft Owners and Pilots Association könnten Piloten, deren Systeme betroffen wären, „vom Kurs abkommen, ohne es überhaupt zu bemerken“. [ 233 ] Die Probleme könnten sich auch auf die Modernisierung des Flugsicherungssystems durch die Federal Aviation Administration , die Richtlinien des US-Verteidigungsministeriums und lokale Notdienste , einschließlich des Notrufs 911, auswirken . [ 233 ]
Am 14. Februar 2012 untersagte die FCC den Bau des geplanten nationalen Breitbandnetzes von LightSquared, nachdem die National Telecommunications and Information Administration (NTIA), die Bundesbehörde, die die Frequenznutzung für das Militär und andere Bundesbehörden koordiniert, mitgeteilt hatte, dass „es derzeit keine praktikable Möglichkeit gibt, potenzielle Störungen zu minimieren“. [ 234 ] [ 235 ] LightSquared legt gegen die Entscheidung der FCC Berufung ein.
Ähnliche Systeme

Nach der Einführung von GPS in den Vereinigten Staaten haben auch andere Länder eigene Satellitennavigationssysteme entwickelt. Zu diesen Systemen gehören:
- Das russische globale Navigationssatellitensystem GLONASS wurde zeitgleich mit GPS entwickelt, wies aber bis Mitte der 2000er-Jahre eine unvollständige globale Abdeckung auf. [ 236 ] Durch die Kombination von GLONASS- und GPS-Empfang in einem Empfänger stehen zusätzliche Satelliten zur Verfügung, die schnellere Positionsbestimmungen und eine höhere Genauigkeit bis auf zwei Meter ermöglichen. [ 237 ] [ 238 ] Im Oktober 2011 ermöglichte die vollständige Konstellation von 24 Satelliten die flächendeckende globale Abdeckung. Die GLONASS-Satelliten wurden mehrfach verbessert; die neueste Version, GLONASS-K2 , wurde 2023 gestartet. [ 239 ]
- Chinas BeiDou-Navigationssatellitensystem nahm 2018 seinen globalen Betrieb auf und schloss seine vollständige Implementierung 2020 ab. Es besteht aus Satelliten in drei verschiedenen Umlaufbahnen: 24 Satelliten in mittleren Umlaufbahnen (die die Welt abdecken), 3 Satelliten in geneigten geosynchronen Umlaufbahnen (die den asiatisch-pazifischen Raum abdecken) und 3 Satelliten in geostationären Umlaufbahnen (die China abdecken). [ 240 ]
- Das Navigationssatellitensystem Galileo , ein globales System, das von der Europäischen Union und anderen Partnerländern entwickelt wird, nahm 2016 seinen Betrieb auf [ 241 ] und war bis 2020 vollständig implementiert. Im November 2018 genehmigte die FCC die Nutzung von Galileo in den USA [ 242 ] . Stand September 2024 umfasste die Konstellation 25 gestartete Satelliten [ 243 ] [ 244 ] [ 245 ]. Es wird erwartet, dass die nächste Satellitengeneration nach 2026 in Betrieb gehen und die erste Generation ablösen wird, die dann als Backup-System dienen kann.
- Das japanische Quasi-Zenith-Satellitensystem (QZSS) ist ein GPS- Satelliten-basiertes Ergänzungssystem zur Verbesserung der GPS-Genauigkeit in Asien-Ozeanien. Die von GPS unabhängige Satellitennavigation soll im Jahr 2023 realisiert werden. [ 246 ]
- Das indische regionale Navigationssatellitensystem (operative Bezeichnung „NavIC“, Navigation with Indian Constellation), das von Indien eingesetzt wird.
Backup-System
Im Falle von widrigen Weltraumwetterbedingungen oder dem Einsatz einer Antisatellitenwaffe gegen GPS verfügen die Vereinigten Staaten über kein terrestrisches Backup-System. Die potenziellen Kosten eines solchen Ereignisses für die US-Wirtschaft werden auf 1 Milliarde US-Dollar pro Tag geschätzt. Das LORAN-C- System wurde 2010 in Nordamerika und 2015 in Europa abgeschaltet. eLoran ist als amerikanisches terrestrisches Backup-System vorgeschlagen, hat aber bis 2024 weder die Genehmigung noch die Finanzierung erhalten. [ 247 ]
China betreibt weiterhin LORAN-C-Sender, [ 248 ] und Russland verfügt über ein ähnliches System namens CHAYKA ("Möwe").
Siehe auch
Anmerkungen
- Tatsächlich befindet sich das Schiff aufgrund von Gezeiten und anderen Faktoren, die eine Diskrepanz zwischen mittlerem und tatsächlichem Meeresspiegel verursachen, wahrscheinlich nicht exakt bei 0 m. Auf dem offenen Meer beträgt der Unterschied zwischen Hoch- und Niedrigwasser typischerweise nur etwa 0,6 m, in Küstennähe hingegen kann er über 15 m.
- ^ Umlaufzeiten und -geschwindigkeiten werden mithilfe der Beziehungen 4π²R³ = T²GM und V²R = GM berechnet , wobei R der Radius der Umlaufbahn in Metern, T die Umlaufzeit in Sekunden, V die Umlaufgeschwindigkeit in m / s und G die Gravitationskonstante ist .6,673 × 10 −11 Nm 2 /kg 2 ; M ist die Masse der Erde, ungefähr 5,98 × 10 24 kg (1,318 × 10 25 lb).
- ^ Ungefähr 8,6 Mal, wenn der Mond am nächsten ist (d. h.363.104 km/42.164 km ) , bis zum 9,6-Fachen, wenn der Mond am weitesten entfernt ist (d.h. 405.696 km/42.164 km)
Referenzen
- ^ a b „Programmfinanzierung für das Haushaltsjahr 2023“ . 27. April 2022. Archiviert vom Original am 18. Januar 2024. Abgerufen am 24. September 2023 .
- ^ US-Verteidigungsministerium (September 2008). „Global Positioning System Standard Positioning Service Performance Standard“ (PDF) (4. Aufl.). Archiviert (PDF) vom Original am 27. April 2017. Abgerufen am 21. April 2017 .
- ^ „GPS – NASA“ . 25. September 2023. Abgerufen am 5. Januar 2025 .
- ^ Science Reference Section (19. November 2019). „Was ist ein GPS? Wie funktioniert es?“ . Everyday Mysteries . Library of Congress . Archiviert vom Original am 12. April 2022 . Abgerufen am 12. April 2022 .
- ^ Raza, Khalid (16. Oktober 2020). Methoden der Computerintelligenz in der COVID-19-Pandemie: Überwachung, Prävention, Vorhersage und Diagnose . Springer Nature. S. 114. ISBN 978-981-15-8534-0Die
- ^ Nationales Koordinierungsbüro für weltraumgestützte Positionsbestimmung, Navigation und Zeitmessung (22. Februar 2021). „Was ist GPS?“ . Archiviert vom Original am 6. Mai 2021. Abgerufen am 5. Mai 2021 .
- ^ a b Lee, Eunsu (2023). Geographische Informationssysteme für den intermodalen Transport: Methoden, Modelle und Anwendungen . Elsevier. S. 3. ISBN 978-0-323-90130-7Die
- ^ a b „Erklärung des stellvertretenden Pressesprechers zum sowjetischen Angriff auf ein koreanisches Zivilflugzeug“ . Archiv . Ronald-Reagan-Präsidentenbibliothek . Abgerufen am 27. Mai 2025 .
- ^ a b c Nationales Koordinierungsbüro für weltraumgestützte Positionsbestimmung, Navigation und Zeitmessung (3. März 2022). „GPS-Genauigkeit“ . GPS.gov . Archiviert vom Original am 12. April 2022. Abgerufen am 12. April 2022 .
- ^ „Selektive Verfügbarkeit | GPS.gov“ . www.gps.gov . Abgerufen am 17. Dezember 2025 .
- ^ a b „Factsheets: GPS Advanced Control Segment (OCX)“ . Losangeles.af.mil. 25. Oktober 2011. Archiviert vom Original am 3. Mai 2012. Abgerufen am 6. November 2011 .
- ^ Kastrenakes, Jacob (25. September 2017). „GPS wird im nächsten Jahr bei einigen Handys auf 30 Zentimeter genau sein . “ The Verge . Archiviert vom Original am 18. Januar 2018. Abgerufen am 17. Januar 2018 .
- ^ Moore, Samuel K. (21. September 2017). „Hochpräzise GPS-Chips für Smartphones ab 2018“ . IEEE Spectrum . Archiviert vom Original am 18. Januar 2018. Abgerufen am 17. Januar 2018 .
- ^ „Wie misst man seinen Standort mithilfe von GPS?“ NIST . Nationales Institut für Standards und Technologie. 17. März 2021. Abgerufen am 7. März 2022 .
- ^ „Neue zivile Signale“ . GPS.gov . Archiviert vom Original am 18. Juli 2019. Abgerufen am 22. November 2023 .
- ^ National Research Council (USA). Committee on the Future of the Global Positioning System; National Academy of Public Administration (1995). Das globale Positionierungssystem: ein gemeinsames nationales Gut: Empfehlungen für technische Verbesserungen und Erweiterungen . National Academies Press. S. 16. ISBN 978-0-309-05283-2Abgerufen am 16. August 2013 .
- ^ Ann Darrin; Beth L. O'Leary (26. Juni 2009). Handbuch der Raumfahrttechnik, Archäologie und des Kulturerbes . CRC Press. S. 239–240 . ISBN 978-1-4200-8432-0Archiviert vom Original am 14. August 2021. Abgerufen am 28. Juli 2021 .
- ^ Butterly, Amelia (20. Mai 2018). „100 Frauen: Gladys West – die ‚verborgene Figur‘ von GPS“ . BBC News . Archiviert vom Original am 13. Februar 2019. Abgerufen am 17. Januar 2019 .
- ^ Mohdin, Aamna (19. November 2020). „Gladys West: Die verborgene Figur, die zur Erfindung von GPS beitrug“ . The Guardian . ISSN 0261-3077 . Abgerufen am 29. November 2023 .
- ^ Relativistische Zeitdilatation eines künstlichen Satelliten (Relativistic time dilation of an artificial satellite . Astronautica Acta II (in German) (25). Abgerufen am 19. Oktober 2014. Archiviert vom Original am 3. Juli 2014 . Abgerufen am 20. Oktober 2014 .
- ^ a b „Inside the box: GPS and relativity - GPS World“ . 9. Oktober 2023. Abgerufen am 10. Dezember 2025 .
- ^ „Die Satellitenuhr | GEOG 862: GPS und GNSS für Geodatenexperten“ . www.e-education.psu.edu . Abgerufen am 10. Dezember 2025 .
- ^ Guier, William H.; Weiffenbach, George C. (1997). „Genesis of Satellite Navigation“ (PDF) . Johns Hopkins APL Technical Digest . 19 (1): 178–181 . Archiviert vom Original (PDF) am 12. Mai 2012. Abgerufen am 9. April 2012 .
- ^ Johnson, Steven (2010), Woher gute Ideen kommen: Die Naturgeschichte der Innovation , New York: Riverhead Books
- ^ Worth, Helen E.; Warren, Mame (2009). Transit to Tomorrow. Fifty Years of Space Research at The Johns Hopkins University Applied Physics Laboratory (PDF) . Archiviert (PDF) vom Original am 26. Dezember 2020. Abgerufen am 3. März 2013 .
- ^ a b Alexandrow, Catherine (April 2008). „Die Geschichte von GPS“ . Archiviert vom Original am 24. Februar 2013.
- ^ DARPA: 50 Jahre Brücken bauen . April 2008. Archiviert vom Original am 6. Mai 2011.
- ^ Howell, Elizabeth. „Navstar: GPS-Satellitennetzwerk“ . SPACE.com. Archiviert vom Original am 17. Februar 2013. Abgerufen am 14. Februar 2013 .
- ^ „NRL startete 1967 den ersten zeitbasierten Navigationssatelliten“ . US Naval Research Laboratory . Abgerufen am 5. Januar 2025 .
- ^ Proc, Jerry. „Omega“ . Jproc.ca. Archiviert vom Original am 5. Januar 2010. Abgerufen am 8. Dezember 2009 .
- ^ „Wettrüsten und Kalter Krieg – UPSC-Notizen » LotusArise“ . 1. März 2024. Abgerufen am 10. Dezember 2025 .
- ^ „Wettrüsten: Definition, Kalter Krieg & Atomwaffen“ . History.com . 14. Oktober 2009. Abgerufen am 10. Dezember 2025 .
- ^ „US-Atomwaffen: Änderungen in Politik und Streitkräftestruktur“ . www.everycrsreport.com . Abgerufen am 10. Dezember 2025 .
- ^ „Warum entwickelte das US-Verteidigungsministerium GPS?“ Trimble Navigation Ltd. Archiviert vom Original am 18. Oktober 2007. Abgerufen am 13. Januar 2010 .
- ^ „Kurs auf dem Weg zur globalen Navigation“ . The Aerospace Corporation. Archiviert vom Original am 1. November 2002. Abgerufen am 14. Oktober 2013 .
- ^ „Ein Leitfaden zum Global Positioning System (GPS) – GPS-Zeitleiste“ . Radio Shack. Archiviert vom Original am 13. Februar 2010. Abgerufen am 14. Januar 2010 .
- ^ „Geodetic Explorer – A Press Kit“ (PDF) . NASA. 29. Oktober 1965. Archiviert (PDF) vom Original am 11. Februar 2014. Abgerufen am 20. Oktober 2015 .
- ^ „SECOR-Chronologie“ . Mark Wades Encyclopedia Astronautica . Archiviert vom Original am 16. Januar 2010. Abgerufen am 19. Januar 2010 .
- ^ Jury, HL, 1973, Anwendung des Kalman-Filters zur Echtzeitnavigation mit synchronen Satelliten, Proceedings des 10. Internationalen Symposiums über Weltraumtechnologie und -wissenschaft, Tokio, Japan, S. 945–952.
- ^ „MX-Einsatz neu betrachtet“ . au.af.mil . Archiviert vom Original am 25. Juni 2017. Abgerufen am 7. Juni 2013 .
- ^ Dick, Steven; Launius, Roger (2007). Gesellschaftliche Auswirkungen der Raumfahrt (PDF) . Washington, DC: US Government Printing Office. S. 331. ISBN 978-0-16-080190-7Archiviert ( PDF) vom Original am 3. März 2013. Abgerufen am 20. Juli 2019 .
- ^ Rip, Michael Russell; James M. Hasik (2002). Die Präzisionsrevolution: GPS und die Zukunft der Luftkriegsführung . Naval Institute Press. S. 65. ISBN 978-1-55750-973-4Abgerufen am 14. Januar 2010 .
- ^ a b Hegarty, Christopher J.; Chatre, Eric (Dezember 2008). „Evolution of the Global Navigation Satellite System (GNSS)“. Proceedings of the IEEE . 96 (12): 1902– 1917. doi : 10.1109/JPROC.2008.2006090 .
- ^ „ION Fellow – Herr John A. Klobuchar“ . www.ion.org . Archiviert vom Original am 4. Oktober 2017. Abgerufen am 17. Juni 2017 .
- ^ „GPS Signal Science“ . harveycohen.net . Archiviert vom Original am 29. Mai 2017.
- ^ „ICAO schließt Sachverhaltsermittlung ab“ . Internationale Zivilluftfahrt-Organisation. Archiviert vom Original am 17. Mai 2008. Abgerufen am 15. September 2008 .
- ^ „Vereinigte Staaten aktualisieren die Technologie des globalen Positionierungssystems“ . America.gov. 3. Februar 2006. Archiviert vom Original am 9. Oktober 2013. Abgerufen am 17. Juni 2019 .
- ^ Rumerman, Judy A. (2009). NASA Historical Data Book, Band VII (PDF) . NASA. S. 136. Archiviert (PDF) vom Original am 25. Dezember 2017. Abgerufen am 12. Juli 2017 .
- ^ Pace, Scott; Frost, Gerald P.; Lachow, Irving; Frelinger, David R.; Fossum, Donna; Wassem, Don; Pinto, Monica M. (1995). „Anhang B: Geschichte, Chronologie und Budgets des GPS“. Das Global Positioning System: Bewertung nationaler Strategien (PDF) . RAND Corporation . ISBN 978-0-8330-2321-6Archiviert ( PDF) vom Original am 4. März 2016.
- ^ „GPS & Selective Availability Q&A“ (PDF) . NOAA. Archiviert vom Original (PDF) am 21. September 2005. Abgerufen am 28. Mai 2010 .
- ^ Steitz, David E. „National Positioning, Navigation and Timing Advisory Board Named“ . Archiviert vom Original am 13. Januar 2010. Abgerufen am 22. März 2007 .
- ^ Czopek, Frank. „GPS 12“ . Institut für Navigation – Navigationsmuseum . Abgerufen am 14. Oktober 2024 .
- ^ „GPS Wing erreicht GPS III IBR-Meilenstein“ . Inside GNSS . 10. November 2008. Archiviert vom Original am 23. Mai 2013.
- ^ „GPS-Konstellationsstatus vom 26.08.2015“ . Archiviert vom Original am 5. September 2015. Abgerufen am 26. August 2015 .
- ^ „Zusammenfassung: Drei erfolgreiche Markteinführungen der Atlas 5 innerhalb eines Monats“ . 31. Oktober 2015. Archiviert vom Original am 1. November 2015. Abgerufen am 31. Oktober 2015 .
- ^ „Ursprung des Global Positioning System (GPS)“ . Rewire Security . Archiviert vom Original am 11. Februar 2017. Abgerufen am 9. Februar 2017 .
- ^ Schroeer, Dietrich; Elena, Mirco (2000). Technologietransfer . Ashgate. S. 80. ISBN 978-0-7546-2045-7Abgerufen am 25. Mai 2008 .
- ^ Michael Russell Rip; James M. Hasik (2002). Die Präzisionsrevolution: GPS und die Zukunft der Luftkriegsführung . Naval Institute Press. ISBN 978-1-55750-973-4Abgerufen am 25. Mai 2008 .
- ^ Dore, Richard (16. September 1979). „Navstar – Globales System liefert präzise Navigationsdaten“ . The Daily Breeze . Torrance, Kalifornien . S. 91. Archiviert vom Original am 23. Mai 2023. Abgerufen am 23. Mai 2023 – via Newspapers.com.
- ^ a b Dore, Richard (16. September 1979). „Satellitentechnologie als Schlüssel zu GPS“ . The Daily Breeze . Torrance, Kalifornien . S. 97. Archiviert vom Original am 23. Mai 2023. Abgerufen am 23. Mai 2023 – via Newspapers.com.
- ^ „Chronologie des AF Space Command“ . USAF Space Command. Archiviert vom Original am 17. August 2011. Abgerufen am 20. Juni 2011 .
- ^ „Factsheet: 2nd Space Operations Squadron“ . USAF Space Command. Archiviert vom Original am 11. Juni 2011. Abgerufen am 20. Juni 2011 .
- Pace , Scott; Frost, Gerald P.; Lachow, Irving; Frelinger, David R.; Fossum, Donna; Wassem, Don; Pinto, Monica M. (1995). Das Globale Positionierungssystem: Bewertung nationaler Strategien . RAND Corporation . S. 245. ISBN 978-0-8330-2321-6Archiviert vom Original am 30. Dezember 2015 .
- ^ a b „USNO NAVSTAR Global Positioning System“ . US Naval Observatory. Archiviert vom Original am 26. Januar 2011. Abgerufen am 7. Januar 2011 .
- ^ „US Global Positioning System Policy“ . National Archives and Records Administration . 29. März 1996. Archiviert vom Original am 6. April 2006.
- ^ „Nationales Exekutivkomitee für weltraumgestützte Positionsbestimmung, Navigation und Zeitmessung“ . Pnt.gov. Archiviert vom Original am 28. Mai 2010. Abgerufen am 15. Oktober 2010 .
- ^ „Assisted-GPS Test Calls for 3G WCDMA Networks“ . 3g.co.uk. 10. November 2004. Archiviert vom Original am 27. November 2010. Abgerufen am 24. November 2010 .
- ^ „Pressemitteilung: Erster modernisierter GPS-Satellit von Lockheed Martin erfolgreich von der US-Luftwaffe gestartet – 26. September 2005“ . Lockheed Martin. Archiviert vom Original am 10. August 2017. Abgerufen am 9. August 2017 .
- ^ "losangeles.af.mil" . losangeles.af.mil. 17. September 2007. Archiviert vom Original am 11. Mai 2011. Abgerufen am 15. Oktober 2010 .
- ^ Johnson, Bobbie (19. Mai 2009). „GPS-System kurz vor dem Zusammenbruch“" . The Guardian . London. Archiviert vom Original am 26. September 2013 . Abgerufen am 8. Dezember 2009 ."
- ^ Coursey, David (21. Mai 2009). „Air Force Responds to GPS Outage Concerns“ . ABC News . Archiviert vom Original am 23. Mai 2009. Abgerufen am 22. Mai 2009 .
- ^ Elliott, Dan (1. Juni 2010). „GPS-Problem der US-Luftwaffe: Fehler zeigt, wie sehr das US-Militär auf GPS angewiesen ist“ . The Huffington Post . Archiviert vom Original am 11. Mai 2011. Abgerufen am 15. Oktober 2010 .
- ^ „Auftragsvergabe für GPS-Steuerungssegment der nächsten Generation bekanntgegeben“ . Luftwaffenstützpunkt Los Angeles . 25. Februar 2010. Archiviert vom Original am 23. Juli 2013. Abgerufen am 14. Dezember 2012 .
- ^ a b „2nd Space Operations Squadron“ . Peterson and Schriever Space Force Base . Archiviert vom Original am 26. Oktober 2024. Abgerufen am 15. Oktober 2024 .
- ^ „Präsident gibt die Verleihung der Nationalen Technologiemedaille an Roger Easton bekannt“ . EurekAlert! United States Naval Research Laboratory . 22. November 2005. Archiviert vom Original am 11. Oktober 2007.
- ^ „Aufgenommene Technologien / 1998: Global Positioning System (GPS)“ . Space Technology Hall of Fame . Archiviert vom Original am 12. Juni 2012.
- ^ Williams Jr., Richard A. (5. Oktober 2011). „GPS-Programm erhält internationale Auszeichnung“ . GPS.gov . Archiviert vom Original am 13. Mai 2017. Abgerufen am 24. Dezember 2018 .
- ^ „Mathematiker in die Hall of Fame der Pioniere der Raumfahrt und Raketen aufgenommen“ . Air Force Space Command . 7. Dezember 2018. Archiviert vom Original am 3. Juni 2019. Abgerufen am 3. August 2021 .
- ^ "dinh vi gps" . Abgerufen am 5. Januar 2025 .
- ^ Amos, Jonathan (12. Februar 2019). „Queen Elizabeth Prize for Engineering: GPS pioneers lobed“ . BBC News . Archiviert vom Original am 6. April 2019. Abgerufen am 6. April 2019 .
- ^ Nelson, Jon (19. Juni 2019). „Was ist eine Atomuhr?“ . NASA . Archiviert vom Original am 5. April 2023. Abgerufen am 4. April 2023 .
- ^ „Radiowellen | Beispiele, Anwendungen, Fakten & Reichweite“ . Britannica . Abgerufen am 4. April 2023 .
- ^ „Woher weiß mein Navigationsgerät eigentlich, wo ich bin?“ . www.bbc.com . 28. September 2013 . Abgerufen am 5. Januar 2025 .
- ^ „JAXA | Positionsbestimmung zur Ermittlung Ihres Standorts und Ihrer Zeit“ . global.jaxa.jp . Abgerufen am 4. April 2023 .
- ^ a b „Wie GPS funktioniert“ . gps.gov . US-Regierung . Abgerufen am 6. November 2025 .
- ^ „GPS III/IIIF: Die nächste Generation von GPS-Satelliten“ . gps.gov . US Space Force . Abgerufen am 6. November 2025 .
- ^ „GPS III/IIIF“ . Raumstreitkräfte der Vereinigten Staaten . Abgerufen am 6. November 2025 .
- Abel , J. S .; Chaffee, J. W. (1991). „Existenz und Eindeutigkeit von GPS-Lösungen“. IEEE Transactions on Aerospace and Electronic Systems . 27 (6). Institute of Electrical and Electronics Engineers (IEEE): 952–956 . Bibcode : 1991ITAES..27..952A . doi : 10.1109 / 7.104271 . ISSN 0018-9251 .
- Fang , B. T. (1992). „Kommentare zu „Existenz und Eindeutigkeit von GPS-Lösungen“ von J. S. Abel und J. W. Chaffee“. IEEE Transactions on Aerospace and Electronic Systems . 28 (4). Institute of Electrical and Electronics Engineers (IEEE): 1163. Bibcode : 1992ITAES..28.1163F . doi : 10.1109/7.165379 . ISSN 0018-9251 .
- ^ Grewal, Mohinder S.; Weill, Lawrence R.; Andrews, Angus P. (2007). Global Positioning Systems, Inertial Navigation, and Integration (2. Aufl.). John Wiley & Sons. S. 92–93 . ISBN 978-0-470-09971-1Die
- ^ „Das Global Positioning System: Global Positioning Tutorial“ . oceanservice.noaa.gov . Abgerufen am 5. Januar 2025 .
- ^ zur Bonsen, Georg; Ammann, Daniel; Ammann, Michael; Favey, Etienne; Flammant, Pascal (1. April 2005). „Kontinuierliche Navigation durch Kombination von GPS und sensorgestützter Koppelnavigation“ . GPS World. Archiviert vom Original am 11. November 2006.
- ^ a b „NAVSTAR GPS-Benutzergeräte-Einführung“ (PDF) . US-Regierung. Archiviert (PDF) vom Original am 10. September 2008. Abgerufen am 22. August 2008 .Kapitel 7
- ^ „GPS-Support-Hinweise“ (PDF) . 19. Januar 2007. Archiviert vom Original (PDF) am 27. März 2009. Abgerufen am 10. November 2008 .
- ^ „Übersicht über das globale Positionierungssystem (GPS)“ . Navigationszentrum (NAVCEN) – via US-Küstenwache.
- ^ „Global Positioning System auf der Schriever Space Force Base“ . US Space Force . Archiviert vom Original am 9. März 2026. Abgerufen am 28. März 2026 .
- ^ a b „Global Positioning System“ . Gps.gov. Archiviert vom Original am 30. Juli 2010. Abgerufen am 26. Juni 2010 .
- ^ „GLOBAL POSITIONING SYSTEM WIDE AREA AUGMENTATION SYSTEM (WAAS) PERFORMANCE STANDARD“ (PDF) . GPS . 31. Oktober 2008. Abgerufen am 16. Januar 2026 .
- ^ Daly, P. (Dezember 1993). „Navstar GPS und GLONASS: Globale Satellitennavigationssysteme“. Electronics & Communication Engineering Journal . 5 (6): 349–358 . doi : 10.1049/ecej:19930069 .
- ^ Dana, Peter H. (8. August 1996). „GPS-Orbitalebenen“ . Archiviert vom Original (GIF) am 26. Januar 2018. Abgerufen am 27. Februar 2006 .
- ^ „Global Positioning System Overview“ . Space Systems Command . United States Space Force . Abgerufen am 15. Dezember 2006 .
- ^ Van Flandern, Tom. „Was uns das Global Positioning System über die Relativitätstheorie verrät“ . Meta Research . Archiviert vom Original am 4. Januar 2007. Abgerufen am 2. Januar 2007 .
- ^ „Die GPS-Satellitenkonstellation“ . gmat.unsw.edu.au. Archiviert vom Original am 22. Oktober 2011. Abgerufen am 27. Oktober 2011 .
- ^ „USCG Navcen: GPS Frequently Asked Questions“ . Archiviert vom Original am 30. April 2011. Abgerufen am 31. Januar 2007 .
- ^ a b Thomassen, Keith. „How GPS Works“ . avionicswest.com. Archiviert vom Original am 30. März 2016. Abgerufen am 22. April 2014 .
- ^ Samama , Nel (2008). Globale Positionierung: Technologien und Leistung . John Wiley & Sons. S. 65. ISBN 978-0-470-24190-5Die,
- ^ Agnew, Duncan Carr; Larson, Kristine M. (24. November 2006). „Finding the repeat times of the GPS constellation“. GPS Solutions . 11 (1): 71– 76. doi : 10.1007/s10291-006-0038-4 .
- ^ „Weltraumsegment“ . GPS.gov. Archiviert vom Original am 18. Juli 2019. Abgerufen am 27. Juli 2019 .
- ^ Massatt, Paul; Wayne Brady (Sommer 2002). „Leistungsoptimierung durch Konstellationsmanagement“ (PDF) . Crosslink : 17–21 . Archiviert vom Original am 25. Januar 2012.
- ^ Navigationszentrum der US-Küstenwache (9. September 2005). „Allgemeine GPS-Nachrichten vom 9.9.05“ . IGS Mail .
{{cite web}}: CS1 maint: deprecated archival service (link) - ^ United States Naval Observatory . „NAVSTAR Global Positioning System“ . Archiviert vom Original am 8. Februar 2006. Abgerufen am 14. Mai 2006 .
- ^ Parrish, Karen. „Entscheidung des Verteidigungsministeriums haucht dem wichtigen OCX-Satellitenprogramm neues Leben ein“ . US-Kriegsministerium . Archiviert vom Original am 6. Januar 2026. Abgerufen am 24. Dezember 2025 .
- ^ „GPS.gov: Next Generation Operational Control System (OCX)“ . www.gps.gov . Archiviert vom Original am 24. Januar 2021. Abgerufen am 26. November 2023 .
- ^ „Die GPS-III-Satelliten der USA“ . Defense Industry Daily. 13. Oktober 2011. Archiviert vom Original am 18. Oktober 2011. Abgerufen am 27. Oktober 2011 .
- ^ „GPS schließt PDR für das operative Kontrollsystem der nächsten Generation ab“ . Nachrichtendienst des Air Force Space Command. 14. September 2011. Archiviert vom Original am 2. Oktober 2011.
- ^ „Globales Positionierungssystem: Aktualisierte Terminbewertung könnte Entscheidungsträgern helfen, wahrscheinliche Verzögerungen im Zusammenhang mit dem neuen Bodenkontrollsystem zu bewältigen“ (PDF) . US Government Accountability Office. Mai 2019. Archiviert (PDF) vom Original am 10. September 2019. Abgerufen am 24. August 2019 .
- ^ „Raytheons 7 Milliarden Dollar teure GPS-Stationen übertreffen die Schätzungen um 73 %“ . Bloomberg.com . 21. Juni 2023. Abgerufen am 26. November 2023 .
- ^ Albon, Courtney (9. Juni 2023). „Space Force sieht weitere Verzögerungen beim ‚problematischen‘ GPS-Bodensegment“ . C4ISRNet . Abgerufen am 26. November 2023 .
- ^ Hitchens, Theresa (7. November 2023). „GPS-Bodensystem der nächsten Generation soll diesen Sommer online gehen: Calvelli“ . Breaking Defense . Abgerufen am 15. März 2025 .
- ^ Hadley, Greg (16. Juli 2025). „Space Force akzeptiert neues GPS-Kontrollsystem nach jahrelangen Verzögerungen“ . Air & Space Forces Magazine . Abgerufen am 16. Juli 2025 .
- ^ https://cwc.gov.in/sites/default/files/nwauser/module-rs-gis.pdf
- ^ „Global Positioning System – ScoutWiki“ . en.scoutwiki.org . Abgerufen am 10. Dezember 2025 .
- ^ „Veröffentlichungen und Normen der National Marine Electronics Association (NMEA)“ . National Marine Electronics Association. Archiviert vom Original am 4. August 2009. Abgerufen am 27. Juni 2008 .
- ^ Hall, Jan (2023). „Global Positioning System Becomes Operational“ . ebsco .
- ^ Hadas, T.; Krypiak-Gregorczyk, A.; Hernández-Pajares, M.; Kaplon, J.; Paziewski, J.; Wielgosz, P.; Garcia-Rigo, A.; Kazmierski, K.; Sosnica, K.; Kwasniak, D.; Sierny, J.; Bosy, J.; Pucilowski, M.; Szyszko, R.; Portasiak, K.; Olivares-Pulido, G.; Gulyaeva, T.; Orus-Perez, R. (November 2017). „Auswirkungen und Implementierung ionosphärischer Effekte höherer Ordnung auf präzise GNSS-Anwendungen: Ionosphärische Effekte höherer Ordnung in GNSS“. Zeitschrift für geophysikalische Forschung: Feste Erde . 122 (11): 9420– 9436. doi : 10.1002/2017JB014750 . hdl : 2117/114538 .
- ^ Sośnica, Krzysztof; Thaller, Daniela; Dach, Rolf; Jäggi, Adrian; Beutler, Gerhard (August 2013). „Einfluss von Lastverschiebungen auf SLR-abgeleitete Parameter und auf die Konsistenz zwischen GNSS- und SLR-Ergebnissen“ . Journal of Geodesy . 87 (8): 751–769 . Bibcode : 2013JGeod..87..751S . doi : 10.1007/s00190-013-0644-1 .
- ^ Bury, Grzegorz; Sośnica, Krzysztof; Zajdel, Radosław (Dezember 2019). „Multi-GNSS-Umlaufbahnbestimmung mittels Satelliten-Laserentfernung“ . Zeitschrift für Geodäsie . 93 (12): 2447–2463 . Bibcode : 2019JGeod..93.2447B . doi : 10.1007/s00190-018-1143-1 .
- ^ „Entwicklungen moderner GNSS und ihre Auswirkungen auf Architekturen autonomer Fahrzeuge“ . www.swiftnav.com . 13. Februar 2020. Abgerufen am 11. Juni 2025 .
- ^ „Common View GPS Time Transfer“ . nist.gov. Archiviert vom Original am 28. Oktober 2012. Abgerufen am 23. Juli 2011 .
- ^ „Nutzung von GPS zur Verbesserung von Vorhersagen tropischer Wirbelstürme“ . ucar.edu . Archiviert vom Original am 28. Mai 2015. Abgerufen am 28. Mai 2015 .
- ^ Zajdel, Radosław; Sośnica, Krzysztof; Bury, Grzegorz; Dach, Rolf; Prange, Lars; Kazmierski, Kamil (Januar 2021). „Untertägliche Polarbewegung von GPS, GLONASS und Galileo“ . Zeitschrift für Geodäsie . 95 (1): 3. Bibcode : 2021JGeod..95....3Z . doi : 10.1007/s00190-020-01453-w .
- ^ Zajdel, Radosław; Sośnica, Krzysztof; Bury, Grzegorz; Dach, Rolf; Prange, Lars (Juli 2020). „Systemspezifische systematische Fehler in Erdrotationsparametern abgeleitet von GPS, GLONASS und Galileo“ . GPS-Lösungen . 24 (3): 74. Bibcode : 2020GPSS...24...74Z . doi : 10.1007/s10291-020-00989-w .
- ^ Zajdel, Radosław; Sośnica, Krzysztof; Bury, Grzegorz (Januar 2021). „Geozentrumskoordinaten abgeleitet aus Multi-GNSS: Ein Blick auf die Rolle der Modellierung des solaren Strahlungsdrucks“ . GPS Solutions . 25 (1) 1. Bibcode : 2021GPSS...25....1Z . doi : 10.1007/s10291-020-01037-3 .
- ^ Glaser, Susanne; Fritsche, Mathias; Sośnica, Krzysztof; Rodríguez-Solano, Carlos Javier; Wang, Kan; Dach, Rolf; Hugentobler, Urs; Rothacher, Markus; Dietrich, Reinhard (Dezember 2015). „Eine konsistente Kombination von GNSS und SLR mit minimalen Einschränkungen“ . Zeitschrift für Geodäsie . 89 (12): 1165– 1180. Bibcode : 2015JGeod..89.1165G . doi : 10.1007/s00190-015-0842-0 .
- ^ Rouse, Margaret (Dezember 2016). „Was ist Geofencing (Geofencing)?“ . WhatIs.com . Newton, Massachusetts: TechTarget . Abgerufen am 26. Januar 2020 .
- ^ Van Sickle, Jan (2008). GPS für Vermesser . doi : 10.4324/9780203305225 . ISBN 978-0-429-14911-5Die
- ^ Wesche, Christine; Eisen, Olaf; Oerter, Hans; Schulte, Daniel; Steinhage, Daniel (2007). „Oberflächentopographie und Eisfluss in der Nähe der EDML-Tiefbohrstelle, Antarktis“. Journal of Glaciology . 53 (182): 442–448 . Bibcode : 2007JGlac..53..442W . doi : 10.3189/002214307783258512 .
- ^ Khetarpaul, S.; Chauhan, R.; Gupta, SK; Subramaniam, LV; Nambiar, U. (2011). „Mining GPS data to determine interesting locations“. Proceedings of the 8th International Workshop on Information Integration on the Web .
- ^ Sivalingam, Prahaladhan; Asirvatham, David; Marjani, Mohsen; Syed Masood, Jafar Ali Ibrahim; Chakravarthy, NS Kalyan; Veerisetty, Gopinath; Lestari, Martha Tri (April 2024). „Eine Überprüfung des Reiseverhaltensmusters mithilfe eines GPS-Datensatzes: Eine systematische Literaturrecherche“ . Messung: Sensoren . 32 101031. Bibcode : 2024MeasS..3201031S . doi : 10.1016/j.measen.2024.101031 .
- ^ Nakajima, Yuu; Shiina, Hironori; Yamane, Shohei; Ishida, Toru; Yamaki, Hirofumi (Januar 2007). „Leitfaden zur Katastrophenevakuierung: Verwendung eines Massively Multiagent-Servers und GPS-Mobiltelefonen“. 2007 Internationales Symposium zu Anwendungen und Internet . P. 2. doi : 10.1109/SAINT.2007.13 .
- ^ Zhao, Xilei; Xu, Yiming; Lovreglio, Ruggiero; Kuligowski, Erica; Nilsson, Daniel; Cova, Thomas J.; Wu, Alex; Yan, Xiang (Juni 2022). „Schätzung der Evakuierungsentscheidung und des Abfahrtszeitpunkts bei Waldbränden mithilfe großflächiger GPS-Daten“. Transportation Research Part D: Transport and Environment . 107 103277. arXiv : 2109.07745 . Bibcode : 2022TRPD..10703277Z . doi : 10.1016/j.trd.2022.103277 .
- ^ Yang, Zhuo; Franz, Mark L.; Zhu, Shanjiang; Mahmoudi, Jina; Nasri, Arefeh; Zhang, Lei (2018). „Analyse der Taxinachfrage in Washington, DC mithilfe von GPS- und Landnutzungsdaten“. Journal of Transport Geography . 66 : 35–44 . Bibcode : 2018JTGeo..66...35Y . doi : 10.1016/j.jtrangeo.2017.10.021 .
- Braund , Taylor A.; Zin, May The; Boonstra, Tjeerd W.; Wong, Quincy JJ; Larsen, Mark E.; Christensen, Helen; Tillman, Gabriel; O'Dea, Bridianne (4. Mai 2022). „Smartphone-Sensordaten zur Identifizierung und Überwachung von Symptomen affektiver Störungen: Eine longitudinale Beobachtungsstudie“ . JMIR Mental Health . 9 (5) e35549. doi : 10.2196/35549 . PMC 9118091. PMID 35507385 .
- ^ Kazmierski, Kamil; Zajdel, Radoslaw; Sośnica, Krzysztof (Oktober 2020). „Evolution of orbit and clock quality for real-time multi-GNSS solutions“ . GPS Solutions . 24 (4): 111. Bibcode : 2020GPSS...24..111K . doi : 10.1007/s10291-020-01026-6 .
- ^ Strugarek, Dariusz; Sośnica, Krzysztof; Jäggi, Adrian (Januar 2019). „Eigenschaften von GOCE-Umlaufbahnen basierend auf Satellite Laser Ranging“. Fortschritte in der Weltraumforschung . 63 (1): 417– 431. Bibcode : 2019AdSpR..63..417S . doi : 10.1016/j.asr.2018.08.033 .
- ^ Strugarek, Dariusz; Sośnica, Krzysztof; Arnold, Daniel; Jäggi, Adrian; Zajdel, Radosław; Bury, Grzegorz; Drożdżewski, Mateusz (30. September 2019). „Bestimmung globaler geodätischer Parameter mithilfe von Satelliten-Laserentfernungsmessungen an Sentinel-3-Satelliten“ . Fernerkundung . 11 (19): 2282. Bibcode : 2019RemS...11.2282S . doi : 10.3390/rs11192282 .
- ^ Zajdel, R.; Sośnica, K.; Dach, R.; Bury, G.; Prange, L.; Jäggi, A. (Juni 2019). „Netzwerkeffekte und Umgang mit der Geozentrumsbewegung in der Multi-GNSS-Verarbeitung“ . Journal of Geophysical Research: Solid Earth . 124 (6): 5970–5989 . Bibcode : 2019JGRB..124.5970Z . doi : 10.1029/2019JB017443 .
- ^ Sośnica, Krzysztof; Thaller, Daniela; Dach, Rolf; Steigenberger, Peter; Beutler, Gerhard; Arnold, Daniel; Jäggi, Adrian (Juli 2015). „Satellitenlaserentfernung zu GPS und GLONASS“ . Zeitschrift für Geodäsie . 89 (7): 725– 743. Bibcode : 2015JGeod..89..725S . doi : 10.1007/s00190-015-0810-8 .
- ^ Bury, Grzegorz; Sośnica, Krzysztof; Zajdel, Radosław; Strugarek, Dariusz; Hugentobler, Urs (Januar 2021). „Bestimmung präziser Galileo-Umlaufbahnen mithilfe kombinierter GNSS- und SLR-Beobachtungen“ . GPS-Lösungen . 25 (1): 11. Bibcode : 2021GPSS...25...11B . doi : 10.1007/s10291-020-01045-3 .
- ^ Sośnica, K.; Bury, G.; Zajdel, R. (16. März 2018). „Beitrag einer Multi-GNSS-Konstellation zum SLR-abgeleiteten terrestrischen Referenzrahmen“. Geophysical Research Letters . 45 (5): 2339–2348 . Bibcode : 2018GeoRL..45.2339S . doi : 10.1002/2017GL076850 .
- ^ Sośnica, K.; Bury, G.; Zajdel, R.; Strugarek, D.; Drożdżewski, M.; Kazmierski, K. (Dezember 2019). „Schätzung globaler geodätischer Parameter mithilfe von SLR-Beobachtungen von Galileo, GLONASS, BeiDou, GPS und QZSS“ . Earth, Planets and Space . 71 (1): 20. Bibcode : 2019EP&S...71...20S . doi : 10.1186/s40623-019-1000-3 .
- ^ „GPS hilft Robotern, ihre Arbeit zu erledigen“ . www.asme.org . Archiviert vom Original am 3. August 2021. Abgerufen am 3. August 2021 .
- ^ „Der Einsatz von GPS-Tracking-Technologie im Australian Football“ . 6. September 2012. Archiviert vom Original am 27. September 2016. Abgerufen am 25. September 2016 .
- ^ „The Pacific Northwest Geodetic Array“ . cwu.edu . Archiviert vom Original am 11. September 2014. Abgerufen am 10. Oktober 2014 .
- ^ „Raketentechnologie-Kontrollregime“ . Arms Control Association. Archiviert vom Original am 16. September 2008. Abgerufen am 17. Mai 2006 .
- ^ Sinha, Vandana (24. Juli 2003). „GPS-Empfänger für Kommandeure und Soldaten“ . Gcn.com. Archiviert vom Original am 21. September 2009. Abgerufen am 13. Oktober 2009 .
- ^ Shouse; Scott; Upchurch; Williams; Chew (26. November 2007). Globale Positionierungssysteme im Kampfeinsatz (Bericht). DTIC ADA596592 .
- ^ „Anwendung von GPS“ (PDF) . Archiviert (PDF) vom Original am 10. August 2023. Abgerufen am 13. Dezember 2025 .
- ^ „Excalibur-Familie von Artilleriegeschossen“. Jahresbericht 2003 (PDF) (Bericht). Direktor für operative Erprobung und Evaluierung . 2003. S. 69. Archiviert (PDF) vom Original am 18. Oktober 2021. Abgerufen am 23. Mai 2023 .
- ^ „Excalibur XM982 Präzisionsprojektile“. Geschäftsbericht 2010 (PDF) (Bericht). Direktor für operative Erprobung und Evaluierung . Dezember 2010. S. 65–66 . Archiviert (PDF) vom Original am 15. November 2022. Abgerufen am 23. Mai 2023 .
- ^ Sandia National Laboratories (7. März 2003). „Nichtverbreitungsprogramme und Rüstungskontrolltechnologie“ . Sandia Lab News . Archiviert vom Original am 28. September 2006.
- ^ McCrady, Dennis D. (August 1994). Der GPS-Burstdetektor W-Sensor (Bericht). Sandia National Laboratories. OSTI 10176800 .
- ^ „US Air Force Eyes Changes To National Security Satellite Programs“ . Aviationweek.com. 18. Januar 2013. Archiviert vom Original am 22. September 2013. Abgerufen am 28. September 2013 .
- ^ Greenemeier, Larry. „GPS und der erste „Weltraumkrieg“ der Welt“" . Scientific American . Archiviert vom Original am 8. Februar 2016 . Abgerufen am 8. Februar 2016 .
- „ GPS-Störungen stellen eine wachsende Bedrohung für Satellitennavigation, Positionsbestimmung und präzise Zeitmessung dar . “ www.militaryaerospace.com . 28. Juni 2016. Archiviert vom Original am 6. März 2019. Abgerufen am 3. März 2019 .
- Brunker , Mike (8. August 2016). „GPS unter Beschuss: Betrüger und unredliche Mitarbeiter führen elektronischen Krieg“ . NBC News . Archiviert vom Original am 6. März 2019. Abgerufen am 15. Dezember 2021 .
- ^ „Russland untergräbt das Vertrauen der Welt in GPS“ . 30. April 2018. Archiviert vom Original am 6. März 2019. Abgerufen am 3. März 2019 .
- ^ „China stört GPS-Ortung der US-Streitkräfte“ . 26. September 2016. Archiviert vom Original am 6. März 2019. Abgerufen am 3. März 2019 .
- ^ Mizokami, Kyle (5. April 2016). „Nordkorea stört GPS-Signale“ . Popular Mechanics . Archiviert vom Original am 6. März 2019. Abgerufen am 3. März 2019 .
- ^ „Iranischer Sprecher bestätigt mysteriöse Störung der GPS-Signale in Teheran“ . Iran International . 29. Dezember 2020. Archiviert vom Original am 12. Juli 2021. Abgerufen am 12. Juli 2021 .
- ^ „Beweise zeigen, dass Iran ukrainisches Flugzeug ‚absichtlich‘ abgeschossen hat | AvaToday“ . 12. Juli 2021. Archiviert vom Original am 12. Juli 2021. Abgerufen am 12. Juli 2021 .
- Panella , Chris (30. April 2024). „Russische Streitkräfte haben eine billige Methode gefunden, um US-Präzisionswaffen in der Ukraine zu neutralisieren“ . Business Insider .
- ^ „Notice Advisory to Navstar Users (NANU) 2016069“ . GPS Operations Center. Archiviert vom Original am 25. Mai 2017. Abgerufen am 25. Juni 2017 .
- ^ David W. Allan; Neil Ashby; Clifford C. Hodge (1997). Die Wissenschaft der Zeitmessung (PDF) . Hewlett Packard – via HP Memory Project.
- ^ Peter H. Dana; Bruce M. Penrod (Juli–August 1990). „Die Rolle von GPS bei der präzisen Zeit- und Frequenzverteilung“ (PDF) . GPS World . Archiviert (PDF) vom Original am 15. Dezember 2012. Abgerufen am 27. April 2014 – via P. Dana.
- ^ „GPS-Zeit mit einer Genauigkeit von 100 Nanosekunden“ . Galleon. Archiviert vom Original am 14. Mai 2012. Abgerufen am 12. Oktober 2012 .
- Fliegel , Henry F.; Diesposti, Raymond S. (Dezember 1996). GPS und Relativitätstheorie: Ein technischer Überblick . 28. Jahrestagung zu präzisen Zeit- und Zeitintervallanwendungen und Planung. Reston, VA. S. 189–200 . DTIC ADA516975 .
- ^ Ashby, Neil (2003). „Relativität im Global Positioning System“ . Living Reviews in Relativity . 6 (1) 1. Bibcode : 2003LRR.....6....1A . doi : 10.12942/ lrr -2003-1 . PMC 5253894. PMID 28163638 .
- ^ „GPS.gov: Leistungsstandards & Spezifikationen“ . www.gps.gov . Archiviert vom Original am 16. Juni 2024. Abgerufen am 21. Juni 2024 .
- ^ „Satellitennachrichtenformat“ . Gpsinformation.net. Archiviert vom Original am 1. November 2010. Abgerufen am 15. Oktober 2010 .
- ^ Dana, Peter H. „Probleme mit dem GPS-Wochennummernüberlauf“ . Archiviert vom Original am 25. Februar 2013. Abgerufen am 12. August 2013 .
- ^ „Schnittstellenspezifikation IS-GPS-200, Revision D: Navstar GPS Weltraumsegment/Navigationsbenutzerschnittstellen“ . Navstar GPS Joint Program Office. S. 103. Archiviert (PDF) vom Original am 8. September 2012.
- ^ Richharia, Madhavendra; Westbrook, Leslie David (2011). Satellitensysteme für persönliche Anwendungen: Konzepte und Technologie . John Wiley & Sons. S. 443. ISBN 978-1-119-95610-5Archiviert vom Original am 4. Juli 2014. Abgerufen am 28. Februar 2017 .
- ^ „GPS-Navigationsnachricht – Navipedia“ . gssc.esa.int . Abgerufen am 10. Dezember 2025 .
- ^ Montenbruck, Oliver; Steigenberger, Peter; Aicher, Moritz (1. März 2021). „Ein Langzeit-Ephemeridenmodell für den erweiterten Betrieb von GNSS-Satelliten“ . NAVIGATION: Journal of the Institute of Navigation . 68 (1): 199–215 . doi : 10.1002/navi.404 . ISSN 0028-1522 .
- ^ a b c Penttinen, Jyrki TJ (2015). The Telecommunications Handbook: Engineering Guidelines for Fixed, Mobile and Satellite Systems . John Wiley & Sons. ISBN 978-1-119-94488-1Die
- ^ Misra, Pratap; Enge, Per (2006). Global Positioning System. Signale, Messungen und Leistung (2. Aufl.). Ganga-Jamuna Press. S. 115. ISBN 978-0-9709544-1-1Abgerufen am 16. August 2013 .
- ^ Borre, Kai; M. Akos, Dennis; Bertelsen, Nicolaj; Rinder, Peter; Jensen, Søren Holdt (2007). Ein softwaredefinierter GPS- und Galileo-Empfänger. Ein Einfrequenzansatz . Springer. P. 18. ISBN 978-0-8176-4390-4Die
- ^ „United States Nuclear Detonation Detection System (USNDS)“ . Fas.org . Archiviert vom Original am 10. Oktober 2011. Abgerufen am 6. November 2011 .
- ^ „Erster Block-2F-GPS-Satellit gestartet, notwendig, um Systemausfälle zu verhindern“ . DailyTech . Archiviert vom Original am 30. Mai 2010. Abgerufen am 30. Mai 2010 .
- ^ „United Launch Alliance startet erfolgreich GPS-IIF-12-Satelliten für die US-Luftwaffe“ . www.ulalaunch.com . Archiviert vom Original am 28. Februar 2018. Abgerufen am 27. Februar 2018 .
- ^ „Luftwaffe sendet erfolgreich ein L5-Signal vom GPS-Satelliten IIR-20(M)“ . Pressemitteilung der LA AFB. Archiviert vom Original am 21. Mai 2011. Abgerufen am 20. Juni 2011 .
- ^ a b „Das System: Testdaten sagen katastrophale GPS-Störungen durch einen von der FCC autorisierten Sender voraus“ . GPS World. 1. März 2011. Archiviert vom Original am 11. Oktober 2011. Abgerufen am 6. November 2011 .
- ^ „Koalition zur Rettung unseres GPS“ . Saveourgps.org. Archiviert vom Original am 30. Oktober 2011. Abgerufen am 6. November 2011 .
- ^ „LightSquared-Tests bestätigen GPS-Störungen“ . Aviation Week . Archiviert vom Original am 12. August 2011. Abgerufen am 20. Juni 2011 .
- ^ „GPS-Almanache, NANUS und Einsatzhinweise (einschließlich Archiv)“ . GPS-Almanachinformationen . Küstenwache der Vereinigten Staaten. Archiviert vom Original am 12. Juli 2010. Abgerufen am 9. September 2009 .
- ^ "George, M., Hamid, M.; und Miller, A. Gold Code Generators in Virtex Devices at the Internet Archive PDF .
- ^ a b Blewitt, Geoffrey (1997). Grundlagen der GPS-Technik: Beobachtungsgleichungen (PDF) (Bericht). Nevada Bureau of Mines and Geology. S. 15. Archiviert vom Original (PDF) am 22. September 2013.
- ^ a b c „Global Positioning Systems“ (PDF) . Archiviert vom Original (PDF) am 19. Juli 2011. Abgerufen am 15. Oktober 2010 .
- ^ Dana, Peter H. „Geometrische Präzisionsverdünnung (GDOP) und Sichtbarkeit“ . Universität von Colorado in Boulder. Archiviert vom Original am 23. August 2005. Abgerufen am 7. Juli 2008 .
- ^ Dana, Peter H. „Receiver Position, Velocity, and Time“ . Universität von Colorado in Boulder. Archiviert vom Original am 23. August 2005. Abgerufen am 7. Juli 2008 .
- ^ „Moderne Navigation“ . math.nus.edu.sg. Archiviert vom Original am 26. Dezember 2017. Abgerufen am 4. Dezember 2018 .
- ^ Strang, Gilbert; Borre, Kai (1997). Lineare Algebra, Geodäsie und GPS . SIAM. S. 448–449 . ISBN 978-0-9614088-6-2Archiviert vom Original am 10. Oktober 2021. Abgerufen am 22. Mai 2018 .
- ^ Seite 338 in: Holme, Audun (2010). „Geometrie in der affinen und der projektiven Ebene“. Geometry . S. 325–350 . doi : 10.1007/978-3-642-14441-7_13 . ISBN 978-3-642-14440-0Die
- ^ a b Seite 36 in: Hofmann-Wellenhof, Bernhard; Legat, Klaus; Wieser, Manfred (2003). „Mathematische Grundlagen“. Navigation . S. 19–57 . doi : 10.1007/978-3-7091-6078-7_3 . ISBN 978-3-211-00828-7Die
- Groves , P. D. (2013). Grundlagen von GNSS-, Inertial- und Multisensor-Navigationssystemen, Zweite Auflage . GNSS/GPS. Artech House. ISBN 978-1-60807-005-3Archiviert vom Original am 15. März 2021. Abgerufen am 19. Februar 2021 .
- ^ Hoshen, J. (1996). „Die GPS-Gleichungen und das Problem des Apollonius“. IEEE Transactions on Aerospace and Electronic Systems . 32 (3): 1116–1124 . Bibcode : 1996ITAES..32.1116H . doi : 10.1109/7.532270 . S2CID 30190437 .
- ^ Grafarend, Erik W. (2002). „GPS Solutions: Closed Forms, Critical and Special Configurations of P4P“. GPS Solutions . 5 (3): 29–41 . Bibcode : 2002GPSS....5...29G . doi : 10.1007/PL00012897 . S2CID 121336108 .
- ^ a b Bancroft, S. (Januar 1985). „Eine algebraische Lösung der GPS-Gleichungen“. IEEE Transactions on Aerospace and Electronic Systems . AES-21 (1): 56–59 . Bibcode : 1985ITAES..21...56B . doi : 10.1109/TAES.1985.310538 .
- ^ Chaffee, J.; Abel, J. (1994). „Über die exakten Lösungen von Pseudorangegleichungen“. IEEE Transactions on Aerospace and Electronic Systems . 30 (4): 1021–1030 . Bibcode : 1994ITAES..30.1021C . doi : 10.1109/7.328767 .
- ^ Sirola, Niilo (März 2010). „Geschlossene Algorithmen in der mobilen Positionsbestimmung: Mythen und Missverständnisse“. 7. Workshop zu Positionierung, Navigation und Kommunikation . WPNC 2010. S. 38–44 . doi : 10.1109/WPNC.2010.5653789 .
- ^ Leick, Alfred; Rapoport, Lev; Tatarnikow, Dmitri (2015). „GNSS-Positionierungsansätze“. GPS-Satellitenvermessung . S. 257–399 . doi : 10.1002/9781119018612.ch6 . ISBN 978-1-118-67557-1Die
- ^ Kleusberg, Alfred (2003). „Analytische GPS-Navigationslösung“. Geodäsie – Die Herausforderung des 3. Jahrtausends . S. 93–96 . doi : 10.1007/978-3-662-05296-9_7 . ISBN 978-3-642-07733-3Die
- ^ Oszczak, B. (September 2013). Neuer Algorithmus für die GNSS-Positionierung mittels linearer Gleichungssysteme . Tagungsband der 26. Internationalen Technischen Tagung der Satellitenabteilung des Institute of Navigation (ION GNSS+ 2013). Nashville, TN. S. 3560–3563 .
- ^ Attewill, Fred (13. Februar 2013). „Fahrzeuge mit GPS-Störsendern stellen eine große Bedrohung für Flugzeuge dar“ . Metro.co.uk . Archiviert vom Original am 16. Februar 2013. Abgerufen am 2. August 2013 .
- ^ „Häufig gestellte Fragen zur selektiven Verfügbarkeit“ . Nationales Koordinierungsbüro für weltraumgestützte Positionierung, Navigation und Zeitmessung (PNT). Oktober 2001. Archiviert vom Original am 16. Juni 2015. Abgerufen am 13. Juni 2015.
Die selektive Verfügbarkeit endete wenige Minuten nach Mitternacht EDT nach dem 1. Mai 2000. Die Umstellung erfolgte gleichzeitig für die gesamte Satellitenkonstellation.
- ^ "Blackboard" (PDF) .
- ^ „2011 John Deere StarFire 3000 Bedienungsanleitung“ (PDF) . John Deere. Archiviert vom Original (PDF) am 5. Januar 2012. Abgerufen am 13. November 2011 .
- ^ a b „Bericht und Anordnung der Federal Communications Commission in der Angelegenheit der Fest- und Mobilfunkdienste in den Mobilfunk-Satellitendienstbändern bei 1525–1559 MHz und 1626,5–1660,5 MHz“ (PDF) . Federal Communications Commission. 6. April 2011. Archiviert vom Original (PDF) am 16. Dezember 2011. Abgerufen am 13. Dezember 2011 .
- ^ „Frequenzzuweisungstabelle der Federal Communications Commission“ (PDF) . Federal Communications Commission. 18. November 2011. Archiviert (PDF) vom Original am 16. Dezember 2011. Abgerufen am 13. Dezember 2011 .
- ^ „FCC-Aktenzeichen: SATASG2001030200017, „Antrag der Mobile Satellite Ventures LLC auf Zuweisung und Änderung von Lizenzen sowie auf Genehmigung zum Start und Betrieb eines mobilen Satellitensystems der nächsten Generation“" . Federal Communications Commission. 1. März 2001. S. 9. Archiviert vom Original am 14. Januar 2012. Abgerufen am 14. Dezember 2011 .
- ^ „Petition des US GPS Industry Council an die FCC zur Annahme der von MSV und dem Industry Council gemeinsam vorgeschlagenen OOBE-Grenzwerte“ . Federal Communications Commission. 4. September 2003. Abgerufen am 13. Dezember 2011 .
- ^ a b „Beschluss zur erneuten Prüfung“ (PDF) . 3. Juli 2003. Archiviert (PDF) vom Original am 20. Oktober 2011. Abgerufen am 20. Oktober 2015 .
- ^ „Erklärung von Julius P. Knapp, Leiter des Büros für Ingenieurwesen und Technologie der Federal Communications Commission“ (PDF) . gps.gov. 15. September 2011. S. 3. Archiviert (PDF) vom Original am 16. Dezember 2011. Abgerufen am 13. Dezember 2011 .
- ^ „FCC-Anordnung, LightSquared Subsidiary LLC, einem Lizenznehmer für mobile Satellitendienste im L-Band, wird eine bedingte Ausnahme von der Regelung für integrierte Dienste mit terrestrischen Hilfskomponenten gewährt“ (PDF) . Federal Communications Commission . FCC.gov. 26. Januar 2011. Archiviert (PDF) vom Original am 16. Dezember 2011. Abgerufen am 13. Dezember 2011 .
- ^ „Javad Ashjaee GPS World Webinar“ . gpsworld.com. 8. Dezember 2011. Archiviert vom Original am 26. November 2011. Abgerufen am 13. Dezember 2011 .
- ^ „FCC-Anordnung zur Genehmigung für Anbieter mobiler Satellitendienste, ihren Satellitensystemen eine zusätzliche terrestrische Komponente (ATC) bereitzustellen“ (PDF) . Federal Communications Commission . 10. Februar 2003. Archiviert (PDF) vom Original am 16. Dezember 2011. Abgerufen am 13. Dezember 2011 .
- ^ „Festnetz- und Mobilfunkdienste der Federal Communications Commission im mobilen Satellitendienst“ . Federal Communications Commission . 15. Juli 2010. Archiviert vom Original am 27. Mai 2012. Abgerufen am 13. Dezember 2011 .
- ^ „SIS DOD Response Statement“ (PDF) . Archiviert vom Original (PDF) am 13. Dezember 2012.
- ^ „Koalition zur Rettung unseres GPS“ . Saveourgps.org. Archiviert vom Original am 24. Oktober 2011. Abgerufen am 6. November 2011 .
- ^ Carlisle, Jeff (23. Juni 2011). „Aussage von Jeff Carlisle, Executive Vice President für Regulierungsangelegenheiten und öffentliche Politik bei LightSquared, vor dem Unterausschuss für Luftfahrt und dem Unterausschuss für Küstenwache und Seeverkehr des US-Repräsentantenhauses“ (PDF) . Archiviert vom Original (PDF) am 29. September 2011. Abgerufen am 13. Dezember 2011 .
- ^ Genachowski, Julius (31. Mai 2011). „Brief des FCC-Vorsitzenden Genachowski an Senator Charles Grassley“ (PDF) . Archiviert vom Original (PDF) am 13. Januar 2012. Abgerufen am 13. Dezember 2011 .
- ^ a b Tessler, Joelle (7. April 2011). „Internetnetzwerk könnte GPS in Autos und Jets stören“ . The Sun News . Archiviert vom Original am 1. Mai 2011. Abgerufen am 7. April 2011 .
- ^ „Stellungnahme eines Sprechers zum NTIA-Schreiben – LightSquared und GPS“ . Federal Communications Commission . 14. Februar 2012. Archiviert vom Original am 23. April 2012. Abgerufen am 3. März 2013 .
- ^ Riegler, Paul (14. Februar 2012). „FCC verbietet LightSquared-Breitbandnetzplan“ . Frequent Business Traveler . Archiviert vom Original am 22. September 2013. Abgerufen am 14. Februar 2012 .
- ^ „Russland startet drei weitere GLONASS-M-Satelliten“ . Inside GNSS . Archiviert vom Original am 6. Februar 2009. Abgerufen am 26. Dezember 2008 .
- ^ Jon (10. Januar 2012). „GLONASS – die Zukunft für alle Smartphones?“ . Clove Blog . Archiviert vom Original am 10. März 2016. Abgerufen am 29. Oktober 2016 .
- ^ Chwedczuk, Katarzyna; Cienkosz, Daniel; Apollo, Michal; Borowski, Lukasz; Lewinska, Paulina; Guimarães Santos, Celso Augusto; Eborka, Kennedy; Kulshreshtha, Sandeep; Romero-Andrade, Rosendo; Sedeek, Ahmed; Liibusk, Aive; MacIuk, Kamil (2022). „Herausforderungen bei der Höhenbestimmung von Berggipfeln anhand kartografischer Daten“ . Geodetski Vestnik . 66 : 49–59 . doi : 10.15292/geodetski-vestnik.2022.01.49-59 . S2CID 247985456 .
- ^ Hendrickx, Bart (19. Dezember 2022). „Die geheimen Nutzlasten der russischen GLONASS-Navigationssatelliten“ . The Space Review . Archiviert vom Original am 20. Dezember 2022. Abgerufen am 20. Dezember 2022 .
- ^ „China startet letzten Satelliten des GPS-ähnlichen Beidou-Systems“ . phys.org . The Associated Press. 23. Juni 2020. Archiviert vom Original am 24. Juni 2020. Abgerufen am 24. Juni 2020 .
- ^ „Galileo-Navigationssatellitensystem in Betrieb genommen“ . dw.com. Archiviert vom Original am 18. Oktober 2017. Abgerufen am 17. Dezember 2016 .
- ^ „FCC genehmigt Nutzung von Galileo in den USA“ . Galileo. 19. November 2018.
- ^ „Konstellationsinformationen | Europäisches GNSS-Servicezentrum“ . www.gsc-europa.eu . Abgerufen am 17. Oktober 2019 .
- ^ „Galileo-elliptische Hilfssatelliten außer Betrieb genommen“ . Inside GNSS. 23. Februar 2021. Abgerufen am 17. Dezember 2021 .
- ^ Hadas, Tomasz; Kazmierski, Kamil; Sośnica, Krzysztof (7. August 2019). „Leistung der reinen Galileo-basierten Zweifrequenz-Absolutpositionierung unter Verwendung der voll funktionsfähigen Galileo-Konstellation“ . GPS Solutions . 23 (4): 108. Bibcode : 2019GPSS...23..108H . doi : 10.1007/s10291-019-0900-9 .
- ^ Kriening, Torsten (23. Januar 2019). „Japan bereitet sich mit Quasi-Zenith-Satelliten auf einen GPS-Ausfall vor“ . SpaceWatch.Global . Archiviert vom Original am 19. April 2019. Abgerufen am 10. August 2019 .
- ^ Hegyi, Nate; Wong, Wailin (27. September 2024). „Der Ausfall von GPS würde die USA eine Milliarde Dollar pro Tag kosten. Warum gibt es also kein Backup?“ NPR .
- ^ Goward, Dana (15. November 2019). „China führt die Welt mit Plan für ‚umfassendes‘ PNT an“ . GPS World.
Weiterführende Literatur
- Bowditch, Nathaniel (2002). „Kapitel 11 Satellitennavigation“. . Regierung der Vereinigten Staaten.
- Dunn, Katherine (2026). Little Blue Dot: How GPS Shaped the Modern World . New York: Bloomsbury Publishing. ISBN 9781639734313OCLC 1533910630 .
- [Massachusetts Institute of Technology] (2012). „12.540 Grundlagen des Global Positioning System, Frühjahr 2012“ . MIT OpenCourseWare . Massachusetts Institute of Technology .
- Mendizabal, Jaizki; Berenguer, Roc; Melendez, Juan (2009). GPS und Galileo . McGraw Hill. ISBN 978-0-07-159869-9Die
- Milner, Greg (2016). Pinpoint: Wie GPS Technologie, Kultur und unser Denken verändert . WW Norton. ISBN 978-0-393-08912-7Die
- Parkinson, Spilker (1996). Das Globale Positionierungssystem . Amerikanisches Institut für Luft- und Raumfahrt. ISBN 978-1-56347-106-3Die
- [US-Küstenwache] (September 1996). „Einführung in die NAVSTAR GPS-Benutzerausrüstung“ (PDF) . US-Küstenwache. Archiviert vom Original (PDF) am 21. Oktober 2013. Abgerufen am 22. August 2008 .
Externe Links
- FAA GPS-FAQ
- GPS.gov – Allgemeine öffentliche Bildungswebsite der US-Regierung
- Das Pentagon beendet eines der problematischsten Raumfahrtprogramme des Militärs . Das GPS-Operational-Control-System der nächsten Generation (OCX) wurde am 17. April 2026 eingestellt. (Ars Technica , 20. April 2026)