Die lineare Algebra ist der Teilbereich der Mathematik , der sich mit linearen Gleichungen wie beispielsweise … befasst .

lineare Abbildungen wie z. B.

und deren Darstellungen in Vektorräumen und durch Matrizen . [ 1 ] [ 2 ] [ 3 ]
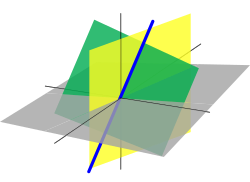
Die lineare Algebra ist in nahezu allen Bereichen der Mathematik von zentraler Bedeutung. Beispielsweise ist sie grundlegend für moderne Darstellungen der Geometrie , etwa zur Definition grundlegender Objekte wie Geraden , Ebenen und Drehungen . Auch die Funktionalanalysis , ein Teilgebiet der Analysis , kann als Anwendung der linearen Algebra auf Funktionenräume betrachtet werden .
Lineare Algebra findet in den meisten Naturwissenschaften und Ingenieurdisziplinen Anwendung, da sie die Modellierung vieler Naturphänomene und effizientes Rechnen mit solchen Modellen ermöglicht . Für nichtlineare Systeme , die sich nicht mit linearer Algebra modellieren lassen, wird sie häufig zur Bestimmung von Näherungen erster Ordnung verwendet . Dabei nutzt man die Tatsache, dass die Ableitung einer multivariaten Funktion an einem Punkt die lineare Abbildung ist, die die Funktion in der Nähe dieses Punktes am besten approximiert.
Geschichte
Das Verfahren zur Lösung simultaner linearer Gleichungen (unter Verwendung von Zählstäben), heute als Gaußsche Elimination bekannt, findet sich im achten Kapitel des alten chinesischen Mathematiktextes „ Neun Kapitel über die mathematische Kunst“ : „Rechteckige Anordnungen“ . Seine Anwendung wird anhand von achtzehn Aufgaben mit zwei bis fünf Gleichungen veranschaulicht. [ 4 ]
Lineare Gleichungssysteme entstanden in Europa mit der Einführung der Koordinaten in der Geometrie durch René Descartes im Jahr 1637. In dieser neuen Geometrie, der sogenannten kartesischen Geometrie , werden Geraden und Ebenen durch lineare Gleichungen dargestellt, und die Berechnung ihrer Schnittpunkte entspricht der Lösung linearer Gleichungssysteme.
Die ersten systematischen Methoden zur Lösung linearer Gleichungssysteme verwendeten Determinanten und wurden erstmals 1693 von Leibniz betrachtet . 1750 nutzte Gabriel Cramer sie zur Angabe expliziter Lösungen linearer Gleichungssysteme, die heute als Cramersche Regel bekannt sind . Später beschrieb Gauß das Eliminationsverfahren weiter, das zunächst als Fortschritt in der Geodäsie galt . [ 5 ]
Die führenden Mathematiker des 19. und frühen 20. Jahrhunderts entwickelten und nutzten die meisten grundlegenden Ergebnisse und Techniken der linearen Algebra über einen Zeitraum von etwa hundert Jahren, ohne auch nur einen abstrakten Vektorraum zu definieren; nichts deutet darauf hin, dass ihnen dies geschadet hätte. [ 6 ] 1844 veröffentlichte Hermann Grassmann seine „Theorie der Erweiterung“, die grundlegende neue Themen der heutigen linearen Algebra enthielt. 1848 führte James Joseph Sylvester den Begriff Matrix ein , lateinisch für Gebärmutter .
Die lineare Algebra entwickelte sich aus Ideen, die in der komplexen Ebene beobachtet wurden . Beispielsweise haben zwei Zahlen w und z in der komplexen Ebene eine Differenz w – z , und die Strecken wz und O( w – z ) sind gleich lang und gleichgerichtet. Die Strecken sind gleich lang . Das vierdimensionale System der Quaternionen wurde 1843 von W. R. Hamilton entdeckt . [ 7 ] Der Begriff Vektor wurde als v = x i + y j + z k eingeführt und repräsentiert einen Punkt im Raum. Die Quaternionendifferenz p – q erzeugt ebenfalls eine Strecke, die gleich lang zu pq ist . Auch andere hyperkomplexe Zahlensysteme verwendeten die Idee eines linearen Raums mit einer Basis .


Arthur Cayley führte 1856 die Matrizenmultiplikation und die inverse Matrix ein und ermöglichte damit die allgemeine lineare Gruppe . Der Mechanismus der Gruppendarstellung stand nun zur Beschreibung komplexer und hyperkomplexer Zahlen zur Verfügung. Entscheidend war, dass Cayley eine Matrix mit einem einzigen Buchstaben bezeichnete und sie somit als ein aggregiertes Objekt behandelte. Er erkannte auch den Zusammenhang zwischen Matrizen und Determinanten und schrieb: „Es gäbe vieles über diese Matrizentheorie zu sagen, was meiner Meinung nach der Determinantentheorie vorausgehen sollte.“ [ 5 ]
Benjamin Peirce veröffentlichte seine Lineare Assoziative Algebra (1872), und sein Sohn Charles Sanders Peirce erweiterte das Werk später. [ 8 ]
Der Telegraf benötigte ein Erklärungssystem, und die 1873 von James Clerk Maxwell veröffentlichte Abhandlung über Elektrizität und Magnetismus begründete eine Feldtheorie der Kräfte, deren Beschreibung Differentialgeometrie erforderte . Lineare Algebra ist flache Differentialgeometrie und dient der Beschreibung von Tangentialräumen an Mannigfaltigkeiten . Elektromagnetische Symmetrien der Raumzeit werden durch Lorentz-Transformationen ausgedrückt , und ein Großteil der Geschichte der linearen Algebra ist eng mit der Geschichte der Lorentz-Transformationen verbunden .
Die erste moderne und präzisere Definition eines Vektorraums wurde 1888 von Peano eingeführt; [ 5 ] um 1900 hatte sich eine Theorie linearer Transformationen endlichdimensionaler Vektorräume entwickelt. Die lineare Algebra nahm in der ersten Hälfte des 20. Jahrhunderts ihre moderne Form an, als viele Ideen und Methoden früherer Jahrhunderte zur abstrakten Algebra verallgemeinert wurden . Die Entwicklung von Computern führte zu verstärkter Forschung an effizienten Algorithmen für die Gaußsche Elimination und Matrixzerlegungen, und die lineare Algebra wurde zu einem unverzichtbaren Werkzeug für Modellierung und Simulation. [ 5 ]
Vektorräume
Bis ins 19. Jahrhundert wurde die lineare Algebra mithilfe von linearen Gleichungssystemen und Matrizen eingeführt . In der modernen Mathematik wird die Darstellung über Vektorräume im Allgemeinen bevorzugt, da sie synthetischer , allgemeiner (nicht auf den endlichdimensionalen Fall beschränkt) und konzeptionell einfacher, wenn auch abstrakter ist.
Ein Vektorraum über einem Körper F (oft der Körper der reellen oder der komplexen Zahlen ) ist eine Menge V, die mit zwei binären Operationen ausgestattet ist . Elemente von V werden Vektoren genannt , Elemente von F werden Skalare genannt . Die erste Operation, die Vektoraddition , addiert zwei beliebige Vektoren v und w und liefert einen dritten Vektor v + w . Die zweite Operation, die Skalarmultiplikation , addiert einen beliebigen Skalar a und einen beliebigen Vektor v und liefert einen neuen Vektor a v . Die Axiome, die Addition und Skalarmultiplikation erfüllen müssen, sind die folgenden. (In der folgenden Liste sind u , v und w beliebige Elemente von V , und a und b sind beliebige Skalare im Körper F. ) [ 9 ]
Axiom Bedeutung Assoziativität der Addition u + ( v + w ) = ( u + v ) + w Kommutativität der Addition u + v = v + u Identitätselement der Addition Es gibt ein Element 0 in V , das Nullvektor (oder einfach Null ) genannt wird, sodass v + 0 = v für alle v in V gilt . Umkehrelemente der Addition Für jedes v in V existiert ein Element −v in V , das additive Inverse von v genannt wird , sodass v + ( −v ) = 0 Distributivität der Skalarmultiplikation bezüglich der Vektoraddition a ( u + v ) = a u + a v Distributivität der Skalarmultiplikation bezüglich der Körperaddition ( a + b ) v = a v + b v Kompatibilität der Skalarmultiplikation mit der Körpermultiplikation a ( b v ) = ( ab ) v [ a ] Identitätselement der Skalarmultiplikation 1 v = v , wobei 1 das multiplikative neutrale Element von F bezeichnet .
Die ersten vier Axiome bedeuten, dass V bezüglich der Addition eine abelsche Gruppe ist .
Die Elemente eines bestimmten Vektorraums können verschiedene Eigenschaften aufweisen; beispielsweise können sie Tupel , Folgen , Funktionen , Polynome oder Matrizen sein . Die lineare Algebra befasst sich mit den Eigenschaften solcher Objekte, die allen Vektorräumen gemeinsam sind.
Lineare Karten
Lineare Abbildungen sind Abbildungen zwischen Vektorräumen, die die Struktur des Vektorraums erhalten. Gegeben seien zwei Vektorräume V und W über einem Körper F. Eine lineare Abbildung (in manchen Kontexten auch lineare Transformation oder lineare Abbildung genannt) ist eine Abbildung

das mit Addition und Skalarmultiplikation kompatibel ist, das heißt

für beliebige Vektoren u , v in V und Skalar a in F .
Eine gleichwertige Bedingung ist, dass

für beliebige Vektoren u , v in V und Skalare a , b in F .
Wenn V und W derselbe Vektorraum sind, wird eine lineare Abbildung T : V → V auch als linearer Operator auf V bezeichnet .
Eine bijektive lineare Abbildung zwischen zwei Vektorräumen (d. h. jedem Vektor des zweiten Raums ist genau ein Vektor des ersten Raums zugeordnet) ist ein Isomorphismus . Da ein Isomorphismus die lineare Struktur erhält, sind zwei isomorphe Vektorräume aus Sicht der linearen Algebra „im Wesentlichen gleich“, da sie sich nicht anhand von Vektorraumeigenschaften unterscheiden lassen. Eine zentrale Frage der linearen Algebra ist die Prüfung, ob eine lineare Abbildung ein Isomorphismus ist, und, falls nicht, die Bestimmung ihres Bildes (oder ihrer Menge ) sowie der Menge der Elemente, die auf den Nullvektor abgebildet werden – dem sogenannten Kern der Abbildung. All diese Fragen lassen sich mithilfe des Gaußschen Eliminationsverfahrens oder einer Variante dieses Algorithmus lösen .
Unterräume, Spannweite und Basis
Die Untersuchung jener Teilmengen von Vektorräumen, die selbst unter den induzierten Operationen Vektorräume sind, ist grundlegend, ähnlich wie bei vielen mathematischen Strukturen. Diese Teilmengen werden lineare Unterräume genannt . Genauer gesagt ist ein linearer Unterraum eines Vektorraums V über einem Körper F eine Teilmenge W von V , sodass u + v und a u in W liegen , für alle u , v ∈ W und alle a ∈ F. (Diese Bedingungen genügen, um zu implizieren, dass W ein Vektorraum ist.)
Gegeben sei beispielsweise eine lineare Abbildung T : V → W. Das Bild T ( V ) von V und das Urbild T −1 ( 0 ) von 0 ( Kern oder Nullraum genannt) sind lineare Unterräume von W bzw. V.
Eine weitere wichtige Methode zur Bildung eines Unterraums besteht darin, Linearkombinationen einer Menge S von Vektoren zu betrachten: die Menge aller Summen

Wenn v₁ , v₂ , ..., vₖ aus S und a₁ , a₂ , ..., aₖ aus F stammen , bilden sie einen linearen Unterraum, den sogenannten linearen Spann von S. Der lineare Spann von S ist auch der Schnitt aller linearen Unterräume, die S enthalten . Anders ausgedrückt: Er ist der kleinste (bezüglich der Inklusionsrelation) lineare Unterraum, der S enthält .
Eine Menge von Vektoren ist linear unabhängig, wenn keiner der Vektoren im Spann der anderen liegt. Äquivalent dazu ist eine Menge S von Vektoren linear unabhängig, wenn der Nullvektor nur dann als Linearkombination von Elementen aus S dargestellt werden kann, wenn man für jeden Koeffizienten a <sub> i</sub> den Wert Null annimmt .
Eine Menge von Vektoren, die einen Vektorraum aufspannt, wird als Erzeugendensystem bezeichnet . Ist ein Erzeugendensystem S linear abhängig (d . h. nicht linear unabhängig), so liegt ein Element w von S im Spann der übrigen Elemente von S , und der Spann bliebe unverändert, wenn man w aus S entfernte . Man kann so lange Elemente aus S entfernen, bis man ein linear unabhängiges Erzeugendensystem erhält . Eine solche linear unabhängige Menge, die einen Vektorraum V aufspannt, wird als Basis von V bezeichnet . Die Bedeutung von Basen liegt darin, dass sie gleichzeitig minimale Erzeugendensysteme und maximale unabhängige Mengen sind. Genauer gesagt: Ist S eine linear unabhängige Menge und T ein Erzeugendensystem mit S ⊆ T , so existiert eine Basis B mit S ⊆ B ⊆ T.
Je zwei Basen eines Vektorraums V haben dieselbe Kardinalität , die als Dimension von V bezeichnet wird ; dies ist der Dimensionssatz für Vektorräume . Darüber hinaus sind zwei Vektorräume über demselben Körper F genau dann isomorph , wenn sie dieselbe Dimension haben. [ 10 ]
Besitzt eine beliebige Basis von V (und somit jede Basis) endlich viele Elemente, so ist V ein endlichdimensionaler Vektorraum . Ist U ein Unterraum von V , so gilt dim U ≤ dim V. Im Fall, dass V endlichdimensional ist, folgt aus der Gleichheit der Dimensionen U = V.
Wenn U₁ und U₂ Unterräume von V sind , dann

wobei U 1 + U 2 die Spannweite von U 1 ∪ U 2 bezeichnet . [ 11 ]
Matrizen
Matrizen ermöglichen die explizite Manipulation endlichdimensionaler Vektorräume und linearer Abbildungen . Ihre Theorie ist daher ein wesentlicher Bestandteil der linearen Algebra.
Sei V ein endlichdimensionaler Vektorraum über einem Körper F und ( v₁ , v₂ , ..., vₘ ) eine Basis von V ( wobei m die Dimension von V ist ). Nach Definition einer Basis ist die Abbildung

ist eine Bijektion von F m , der Menge der Folgen von m Elementen aus F , auf V . Dies ist ein Isomorphismus von Vektorräumen, wenn F m mit seiner Standardstruktur eines Vektorraums ausgestattet ist, bei dem Vektoraddition und Skalarmultiplikation komponentenweise durchgeführt werden.
Dieser Isomorphismus erlaubt die Darstellung eines Vektors durch sein Urbild unter diesem Isomorphismus, also durch den Koordinatenvektor ( a₁ , ..., aₘ ) oder durch die Spaltenmatrix .

Ist W ein anderer endlichdimensionaler Vektorraum (möglicherweise derselbe) mit einer Basis ( w₁ , ..., wₙ ) , so ist eine lineare Abbildung f von W nach V durch ihre Werte auf den Basiselementen wohldefiniert, d. h. (f(w₁ ) , ... , f ( wₙ ) ) . Somit lässt sich f gut durch die Liste der zugehörigen Spaltenmatrizen darstellen. Das heißt, wenn

Für j = 1, ..., n wird f durch die Matrix dargestellt.

mit m Zeilen und n Spalten.
Die Matrixmultiplikation ist so definiert, dass das Produkt zweier Matrizen die Kompositionsmatrix der entsprechenden linearen Abbildungen ist, und das Produkt einer Matrix und einer Spaltenmatrix die Spaltenmatrix darstellt, die das Ergebnis der Anwendung der dargestellten linearen Abbildung auf den dargestellten Vektor repräsentiert. Daraus folgt, dass die Theorie endlichdimensionaler Vektorräume und die Matrizentheorie zwei unterschiedliche Sprachen zur Beschreibung derselben Konzepte darstellen.
Zwei Matrizen, die dieselbe lineare Abbildung in verschiedenen Basen darstellen, heißen ähnlich . Es lässt sich beweisen, dass zwei Matrizen genau dann ähnlich sind, wenn sich die eine durch elementare Zeilen- und Spaltenumformungen in die andere überführen lässt . Für eine Matrix, die eine lineare Abbildung von W nach V darstellt , entsprechen die Zeilenumformungen einem Basiswechsel in V und die Spaltenumformungen einem Basiswechsel in W. Jede Matrix ist ähnlich zu einer Einheitsmatrix, die gegebenenfalls von Nullzeilen und Nullspalten begrenzt wird. In Vektorräumen bedeutet dies, dass es für jede lineare Abbildung von W nach V Basen gibt, sodass ein Teil der Basis von W bijektiv auf einen Teil der Basis von V abgebildet wird und die übrigen Basiselemente von W , falls vorhanden, auf Null abgebildet werden. Das Gaußsche Eliminationsverfahren ist der grundlegende Algorithmus, um diese elementaren Umformungen zu finden und diese Ergebnisse zu beweisen.
Lineare Systeme
Ein endliches System linearer Gleichungen in einer endlichen Menge von Variablen, beispielsweise x₁ , x₂ , ..., xₙ , oder x , y , ... , z, wird als lineares Gleichungssystem oder lineares System bezeichnet . [ 12 ] [ 13 ] [ 14 ] [ 15 ] [ 16 ]
Lineare Gleichungssysteme bilden einen fundamentalen Bestandteil der linearen Algebra. Historisch gesehen wurden lineare Algebra und Matrizentheorie zur Lösung solcher Systeme entwickelt. In der modernen Darstellung der linearen Algebra mittels Vektorräumen und Matrizen lassen sich viele Probleme als lineare Gleichungssysteme interpretieren.
Zum Beispiel:
| S |

sei ein lineares System.
Einem solchen System kann man seine Matrix zuordnen.

und sein rechtes Elementvektor

Sei T die lineare Transformation, die der Matrix M zugeordnet ist . Eine Lösung des Systems ( S ) ist ein Vektor

so dass

das ist ein Element des Urbildes von v unter T.
Sei ( S′ ) das zugehörige homogene System , bei dem die rechten Seiten der Gleichungen gleich Null gesetzt werden:
| S' |

Die Lösungen von ( S′ ) sind genau die Elemente des Kerns von T oder, äquivalent dazu, von M.
Die Gauß-Elimination besteht in der Durchführung elementarer Zeilenoperationen auf der erweiterten Matrix.

um es in reduzierte Zeilenstufenform zu bringen . Diese Zeilenumformungen ändern die Lösungsmenge des Gleichungssystems nicht. Im Beispiel lautet die reduzierte Zeilenstufenform:

zeigt, dass das System ( S ) die eindeutige Lösung besitzt

Allgemeiner lässt sich ein System linearer Gleichungen in Variablen wie folgt schreiben:


Wenn und die Matrix invertierbar ist, dann hat das System die eindeutige Lösung .


Aus dieser Matrixinterpretation linearer Systeme folgt, dass die gleichen Methoden zur Lösung linearer Systeme und für viele Operationen an Matrizen und lineare Transformationen angewendet werden können, einschließlich der Berechnung der Ränge , Kerne und Matrixinversen .
Endomorphismen und quadratische Matrizen
Ein linearer Endomorphismus ist eine lineare Abbildung, die einen Vektorraum V auf sich selbst abbildet. Besitzt V eine Basis von n Elementen, so wird ein solcher Endomorphismus durch eine quadratische Matrix der Größe n dargestellt .
Allgemeine lineare Abbildungen, lineare Endomorphismen und quadratische Matrizen besitzen einige spezifische Eigenschaften, die ihre Untersuchung zu einem wichtigen Bestandteil der linearen Algebra machen, welche in vielen Bereichen der Mathematik Anwendung findet, unter anderem bei geometrischen Transformationen , Koordinatenwechseln , quadratischen Formen und vielen anderen Gebieten der Mathematik.
Bestimmend
Die Determinante einer quadratischen Matrix A ist definiert als [ 17 ]

Dabei ist S <sub>n</sub> die Gruppe aller Permutationen von n Elementen, σ eine Permutation und (−1) σ die Parität der Permutation. Eine Matrix ist genau dann invertierbar , wenn ihre Determinante invertierbar ist (d. h. ungleich null, falls die Skalare zu einem Körper gehören).
Die Cramersche Regel ist ein geschlossener Ausdruck in Determinanten zur Lösung eines Systems von n linearen Gleichungen mit n Unbekannten . Sie eignet sich gut zur Begründung der Lösung, wird aber – außer für n = 2 oder 3 – selten zur Berechnung der Lösung verwendet, da das Gaußsche Eliminationsverfahren schneller ist.
Die Determinante eines Endomorphismus ist die Determinante der Matrix, die den Endomorphismus mithilfe einer geordneten Basis darstellt. Diese Definition ist sinnvoll, da die Determinante unabhängig von der Wahl der Basis ist.
Eigenwerte und Eigenvektoren
Ist f ein linearer Endomorphismus eines Vektorraums V über einem Körper F , so ist ein Eigenvektor von f ein von Null verschiedener Vektor v aus V, sodass f ( v ) = av für einen Skalar a in F gilt. Dieser Skalar a ist ein Eigenwert von f .
Ist die Dimension von V endlich und wurde eine Basis gewählt, so lassen sich f und v durch eine quadratische Matrix M bzw. eine Spaltenmatrix z darstellen ; die Gleichung zur Definition der Eigenvektoren und Eigenwerte lautet dann:

Unter Verwendung der Einheitsmatrix I , deren Einträge alle null sind, außer denen der Hauptdiagonale, die gleich eins sind, lässt sich dies umschreiben

Da z ungleich null sein muss, bedeutet dies, dass M – aI eine singuläre Matrix ist und ihre Determinante det( M – aI ) gleich null ist. Die Eigenwerte sind somit die Nullstellen des Polynoms.

Ist V von der Dimension n , so ist dies ein normiertes Polynom vom Grad n , das als charakteristisches Polynom der Matrix (oder des Endomorphismus) bezeichnet wird, und es gibt höchstens n Eigenwerte.
Existiert eine Basis, die nur aus Eigenvektoren besteht, so besitzt die Matrix von f auf dieser Basis eine sehr einfache Struktur: Sie ist eine Diagonalmatrix , deren Einträge auf der Hauptdiagonalen die Eigenwerte und deren übrige Einträge null sind. In diesem Fall heißen der Endomorphismus und die Matrix diagonalisierbar . Allgemeiner heißen ein Endomorphismus und eine Matrix auch dann diagonalisierbar, wenn sie nach Erweiterung des Skalarkörpers diagonalisierbar werden. In diesem erweiterten Sinne ist die Matrix diagonalisierbar, wenn das charakteristische Polynom quadratfrei ist.
Eine symmetrische Matrix ist immer diagonalisierbar. Es gibt nicht-diagonalisierbare Matrizen, die einfachste davon ist

(Sie kann nicht diagonalisierbar sein, da ihr Quadrat die Nullmatrix ist , und das Quadrat einer von Null verschiedenen Diagonalmatrix ist niemals Null).
Ist ein Endomorphismus nicht diagonalisierbar, existieren Basen, auf denen er eine einfache Form besitzt, die jedoch nicht so einfach ist wie die Diagonalform. Die Frobenius-Normalform benötigt keine Erweiterung des Skalarkörpers und ermöglicht es, das charakteristische Polynom direkt auf der Matrix abzulesen. Die Jordan-Normalform erfordert die Erweiterung des Skalarkörpers um alle Eigenwerte und unterscheidet sich von der Diagonalform nur durch einige Einträge direkt oberhalb der Hauptdiagonale, die gleich 1 sind.
Dualität
Eine Linearform ist eine lineare Abbildung eines Vektorraums V über einem Körper F in den Skalarkörper F , der als Vektorraum über sich selbst betrachtet wird. Ausgestattet mit punktweiser Addition und Multiplikation mit einem Skalar bilden die Linearformen einen Vektorraum, den Dualraum von V , der üblicherweise mit V* [ 18 ] oder V ′ [ 19 ] [ 20 ] bezeichnet wird .
Wenn v₁ , ..., vₙ eine Basis von V ist (was impliziert, dass V endlichdimensional ist), dann kann man für i = 1, ..., n eine lineare Abbildung vᵢ * definieren, sodass vᵢ *( vᵢ ) = 1 und vᵢ * ( vⱼ ) = 0 für j ≠ i gilt . Diese linearen Abbildungen bilden eine Basis von V * , die als duale Basis von v₁, ..., vₙ bezeichnet wird . ( Wenn V nicht endlichdimensional ist , können die vᵢ * analog definiert werden; sie sind linear unabhängig, bilden aber keine Basis.)
Für v in V , die Abbildung

ist eine Linearform auf V* . Dies definiert die kanonische lineare Abbildung von V nach ( V *)* , dem Dualraum von V* , der auch als Doppeldualraum oder Bidualraum von V bezeichnet wird . Diese kanonische Abbildung ist ein Isomorphismus, falls V endlichdimensional ist, und dies erlaubt die Identifizierung von V mit seinem Bidualraum. (Im unendlichdimensionalen Fall ist die kanonische Abbildung injektiv, aber nicht surjektiv.)
Es besteht somit eine vollständige Symmetrie zwischen einem endlichdimensionalen Vektorraum und seinem Dualraum. Dies motiviert die häufige Verwendung der Bra-Ket-Notation in diesem Kontext.

zur Bezeichnung von f ( x ) .
Doppelkarte
Lassen

Sei eine lineare Abbildung. Für jede Linearform h auf W ist die zusammengesetzte Funktion h ∘ f eine Linearform auf V. Dies definiert eine lineare Abbildung

zwischen den dualen Räumen, die als Dualraum oder Transponierte von f bezeichnet wird .
Sind V und W endlichdimensional und M die Matrix von f bezüglich geordneter Basen, so ist die Matrix von f* über den dualen Basen die Transponierte M T von M , die durch Vertauschen von Zeilen und Spalten entsteht.
Wenn Elemente von Vektorräumen und ihren Dualräumen durch Spaltenvektoren dargestellt werden, kann diese Dualität in Bra-Ket-Notation ausgedrückt werden durch

Um diese Symmetrie hervorzuheben, werden die beiden Seiten dieser Gleichung manchmal so geschrieben

Innenprodukträume
Neben diesen grundlegenden Konzepten untersucht die lineare Algebra auch Vektorräume mit zusätzlichen Strukturen, wie beispielsweise dem Skalarprodukt . Das Skalarprodukt ist ein Beispiel für eine Bilinearform und verleiht dem Vektorraum eine geometrische Struktur, indem es die Definition von Längen und Winkeln ermöglicht. Formal ist ein Skalarprodukt eine Abbildung.

die die folgenden drei Axiome für alle Vektoren u , v , w in V und alle Skalare a in F erfüllt : [ 21 ] [ 22 ]
- Konjugierte Symmetrie:

- In diesem Fall ist es symmetrisch.

- Linearität im ersten Argument:
- Positive Definitheit :


- Gleichheit gilt nur für v = 0 .
Wir können die Länge eines Vektors v in V definieren durch

und wir können die Cauchy-Schwarz-Ungleichung beweisen :

Insbesondere die Menge

Daher können wir diese Größe als Kosinus des Winkels zwischen den beiden Vektoren bezeichnen.
Zwei Vektoren sind orthogonal, wenn ⟨u , v⟩ = 0 gilt . Eine Orthonormalbasis ist eine Basis, deren Basisvektoren alle die Länge 1 haben und zueinander orthogonal sind. Für jeden endlichdimensionalen Vektorraum lässt sich eine Orthonormalbasis mithilfe des Gram-Schmidt-Verfahrens finden . Orthonormalbasen sind besonders einfach zu handhaben, denn wenn v = a₁v₁ + … + aₙvₙ , dann …

Das Skalarprodukt erleichtert die Konstruktion vieler nützlicher Konzepte. Beispielsweise können wir zu einer Transformation T ihre hermitesch konjugierte Transformation T* als die lineare Transformation definieren, die folgende Bedingung erfüllt:

Wenn T die Bedingung TT* = T*T erfüllt , nennen wir T normal . Es stellt sich heraus, dass normale Matrizen genau die Matrizen sind, die ein orthonormales System von Eigenvektoren besitzen, die V aufspannen .
Beziehung zur Geometrie
Zwischen linearer Algebra und Geometrie besteht ein enger Zusammenhang , der mit der Einführung kartesischer Koordinaten durch René Descartes im Jahr 1637 begann . In dieser damals neuen Geometrie, der sogenannten kartesischen Geometrie , werden Punkte durch kartesische Koordinaten dargestellt , die Folgen von drei reellen Zahlen sind (im Fall des üblichen dreidimensionalen Raums ). Die grundlegenden Objekte der Geometrie, Geraden und Ebenen , werden durch lineare Gleichungen beschrieben. Die Berechnung von Schnittpunkten von Geraden und Ebenen entspricht somit der Lösung linearer Gleichungssysteme. Dies war eine der Hauptmotivationen für die Entwicklung der linearen Algebra.
Die meisten geometrischen Transformationen , wie Translationen , Rotationen , Spiegelungen , starre Bewegungen , Isometrien und Projektionen , transformieren Geraden in Geraden. Daraus folgt, dass sie mithilfe linearer Abbildungen definiert, spezifiziert und untersucht werden können. Dies gilt auch für Homographien und Möbius-Transformationen, wenn diese als Transformationen eines projektiven Raums betrachtet werden .
Bis zum Ende des 19. Jahrhunderts wurden geometrische Räume durch Axiome definiert , die Punkte, Geraden und Ebenen in Beziehung setzten ( synthetische Geometrie ). Etwa zu dieser Zeit kam die Erkenntnis auf, dass geometrische Räume auch durch Konstruktionen mit Vektorräumen definiert werden können (siehe beispielsweise projektiver Raum und affiner Raum ). Es wurde gezeigt, dass die beiden Ansätze im Wesentlichen äquivalent sind. [ 23 ] In der klassischen Geometrie handelt es sich bei den verwendeten Vektorräumen um Vektorräume über den reellen Zahlen, die Konstruktionen lassen sich jedoch auf Vektorräume über beliebigen Körpern erweitern, wodurch die Geometrie über beliebigen Körpern, einschließlich endlicher Körper , betrachtet werden kann .
Gegenwärtig werden geometrische Räume in den meisten Lehrbüchern aus der linearen Algebra eingeführt, und Geometrie wird oft auf elementarer Ebene als ein Teilgebiet der linearen Algebra dargestellt.
Nutzung und Anwendungen
Lineare Algebra findet in nahezu allen Bereichen der Mathematik Anwendung und ist daher in fast allen wissenschaftlichen Disziplinen, die Mathematik nutzen, relevant. Diese Anwendungen lassen sich in verschiedene Hauptkategorien unterteilen.
Funktionsanalyse
Die Funktionalanalysis untersucht Funktionenräume . Dabei handelt es sich um Vektorräume mit zusätzlicher Struktur, wie beispielsweise Hilberträume . Die lineare Algebra ist daher ein fundamentaler Bestandteil der Funktionalanalysis und ihrer Anwendungen, zu denen insbesondere die Quantenmechanik ( Wellenfunktionen ) und die Fourier-Analysis ( orthogonale Basen ) gehören.
Wissenschaftliche Berechnungen
Nahezu alle wissenschaftlichen Berechnungen beinhalten lineare Algebra. Daher wurden Algorithmen der linearen Algebra hochgradig optimiert. BLAS und LAPACK sind die bekanntesten Implementierungen. Zur Effizienzsteigerung konfigurieren einige von ihnen die Algorithmen automatisch zur Laufzeit, um sie an die spezifischen Gegebenheiten des Computers anzupassen ( Cache- Größe, Anzahl der verfügbaren Kerne usw.).
Seit den 1960er Jahren gibt es Prozessoren mit spezialisierten Befehlen [ 24 ] zur Optimierung der Operationen der linearen Algebra, optionale Array-Prozessoren [ 25 ] unter der Kontrolle eines konventionellen Prozessors, Supercomputer [ 26 ] [ 27 ] [ 28 ] , die für die Array-Verarbeitung entwickelt wurden, und konventionelle Prozessoren, die [ 29 ] mit Vektorregistern erweitert wurden.
Einige moderne Prozessoren , typischerweise Grafikprozessoren (GPUs), sind mit einer Matrixstruktur ausgestattet, um die Operationen der linearen Algebra zu optimieren. [ 30 ]
Geometrie des umgebenden Raums
Die Modellierung des umgebenden Raums basiert auf Geometrie . Wissenschaften, die sich mit diesem Raum befassen, nutzen Geometrie in großem Umfang. Dies gilt beispielsweise für Mechanik und Robotik zur Beschreibung der Dynamik starrer Körper , für Geodäsie zur Beschreibung der Erdform , für Perspektivik , Computer Vision und Computergrafik zur Beschreibung der Beziehung zwischen einer Szene und ihrer ebenen Darstellung sowie für viele weitere wissenschaftliche Bereiche.
In all diesen Anwendungsbereichen wird die synthetische Geometrie häufig für allgemeine Beschreibungen und einen qualitativen Ansatz verwendet, doch für die Untersuchung konkreter Situationen muss man mit Koordinaten rechnen . Dies erfordert den intensiven Einsatz linearer Algebra.
Untersuchung komplexer Systeme
Die meisten physikalischen Phänomene werden durch partielle Differentialgleichungen modelliert . Um diese zu lösen, zerlegt man den Lösungsraum üblicherweise in kleine, miteinander interagierende Zellen . Bei linearen Systemen erfolgt diese Interaktion durch lineare Funktionen . Bei nichtlinearen Systemen wird sie häufig durch lineare Funktionen approximiert. [ b ] Dies wird als lineares Modell oder Näherung erster Ordnung bezeichnet. Lineare Modelle werden häufig für komplexe, nichtlineare Systeme der realen Welt verwendet, da sie die Parametrisierung vereinfachen. [ 31 ] In beiden Fällen werden in der Regel sehr große Matrizen verwendet. Die Wettervorhersage (genauer: die Parametrisierung für die Atmosphärenmodellierung ) ist ein typisches Beispiel für eine Anwendung in der Praxis, bei der die gesamte Erdatmosphäre in Zellen von beispielsweise 100 km Breite und 100 km Höhe unterteilt wird.
Strömungsmechanik, Fluiddynamik und thermische Energiesysteme
Die lineare Algebra, ein Teilgebiet der Mathematik, das sich mit Vektorräumen und linearen Abbildungen zwischen diesen Räumen befasst, spielt eine entscheidende Rolle in verschiedenen Ingenieurdisziplinen, darunter Strömungsmechanik , Fluiddynamik und thermische Energiesysteme. Ihre Anwendung in diesen Bereichen ist vielfältig und für die Lösung komplexer Probleme unerlässlich.
In der Strömungsmechanik ist die lineare Algebra unerlässlich für das Verständnis und die Lösung von Problemen im Zusammenhang mit dem Verhalten von Fluiden. Sie unterstützt die Modellierung und Simulation von Strömungen und liefert wichtige Werkzeuge für die Analyse fluiddynamischer Probleme. Beispielsweise werden lineare algebraische Verfahren zur Lösung von Systemen von Differentialgleichungen eingesetzt , die die Fluidbewegung beschreiben. Diese Gleichungen, die oft komplex und nichtlinear sind , lassen sich mithilfe linearer Algebra linearisieren, was einfachere Lösungen und Analysen ermöglicht.
In der Fluiddynamik findet die lineare Algebra Anwendung in der numerischen Strömungsmechanik (CFD), einem Teilgebiet, das numerische Analysen und Datenstrukturen zur Lösung und Analyse von Problemen der Fluidströmung nutzt. CFD stützt sich in verschiedenen Anwendungen stark auf die lineare Algebra zur Berechnung von Strömung und Wärmeübertragung . Beispielsweise werden die Navier-Stokes-Gleichungen , die grundlegend für die Fluiddynamik sind, häufig mit Methoden der linearen Algebra gelöst. Dazu gehört die Verwendung von Matrizen und Vektoren zur Darstellung und Manipulation von Strömungsfeldern.
Darüber hinaus spielt die lineare Algebra eine entscheidende Rolle in thermischen Energiesystemen , insbesondere in der Analyse von Energiesystemen . Sie dient der Modellierung und Optimierung der Erzeugung, Übertragung und Verteilung elektrischer Energie. Konzepte der linearen Algebra wie Matrixoperationen und Eigenwertprobleme werden eingesetzt, um die Effizienz, Zuverlässigkeit und Wirtschaftlichkeit von Energiesystemen zu verbessern . Die Anwendung der linearen Algebra ist in diesem Kontext unerlässlich für die Planung und den Betrieb moderner Energiesysteme , einschließlich erneuerbarer Energiequellen und intelligenter Stromnetze .
Die Anwendung der linearen Algebra in der Strömungsmechanik , der Fluiddynamik und in thermischen Energiesystemen verdeutlicht die enge Verknüpfung von Mathematik und Ingenieurwesen . Sie liefert Ingenieuren die notwendigen Werkzeuge, um komplexe Probleme in diesen Bereichen zu modellieren, zu analysieren und zu lösen und trägt so zu technologischen und industriellen Fortschritten bei.
Erweiterungen und Verallgemeinerungen
In diesem Abschnitt werden verschiedene verwandte Themen vorgestellt, die in elementaren Lehrbüchern zur linearen Algebra im Allgemeinen nicht vorkommen, in der höheren Mathematik aber üblicherweise als Teilgebiete der linearen Algebra betrachtet werden.
Modultheorie
Die Existenz multiplikativer Inversen in Körpern ist nicht Bestandteil der Axiome, die einen Vektorraum definieren. Man kann daher den Skalarkörper durch einen Ring R ersetzen , und dies ergibt die Struktur, die als Modul über R oder R -Modul bezeichnet wird.
Die Begriffe lineare Unabhängigkeit, Spann, Basis und lineare Abbildungen (auch Modulhomomorphismen genannt ) sind für Moduln analog zu Vektorräumen definiert, mit dem wesentlichen Unterschied, dass es, falls R kein Körper ist, Moduln ohne Basis gibt. Die Moduln mit Basis heißen freie Moduln , und diejenigen, die von einer endlichen Menge aufgespannt werden, sind endlich erzeugte Moduln . Modulhomomorphismen zwischen endlich erzeugten freien Moduln lassen sich durch Matrizen darstellen. Die Theorie der Matrizen über einem Ring ähnelt der Theorie der Matrizen über einem Körper, mit der Ausnahme, dass Determinanten nur existieren, wenn der Ring kommutativ ist, und dass eine quadratische Matrix über einem kommutativen Ring nur dann invertierbar ist, wenn ihre Determinante ein multiplikatives Inverses im Ring besitzt.
Vektorräume sind (bis auf einen Isomorphismus) vollständig durch ihre Dimension charakterisiert. Im Allgemeinen existiert keine derart vollständige Klassifizierung für Moduln, selbst wenn man sich auf endlich erzeugte Moduln beschränkt. Allerdings ist jeder Modul ein Kokern eines Homomorphismus freier Moduln.
Moduln über den ganzen Zahlen lassen sich mit abelschen Gruppen identifizieren , da die Multiplikation mit einer ganzen Zahl als wiederholte Addition interpretiert werden kann. Der größte Teil der Theorie abelscher Gruppen lässt sich auf Moduln über einem Hauptidealring erweitern . Insbesondere ist über einem Hauptidealring jeder Untermodul eines freien Moduls frei, und der Fundamentalsatz über endlich erzeugte abelsche Gruppen kann direkt auf endlich erzeugte Moduln über einem Hauptring erweitert werden.
Es gibt viele Ringe, für die Algorithmen zur Lösung linearer Gleichungen und linearer Gleichungssysteme existieren. Diese Algorithmen weisen jedoch im Allgemeinen eine deutlich höhere Rechenkomplexität auf als vergleichbare Algorithmen über einem Körper. Weitere Details finden Sie unter Lineare Gleichung über einem Ring .
Multilineare Algebra und Tensoren
In der multilinearen Algebra betrachtet man lineare Transformationen mehrerer Variablen, also Abbildungen, die in mehreren verschiedenen Variablen linear sind. Diese Untersuchung führt naturgemäß zum Dualraum V* , dem Vektorraum, der aus linearen Abbildungen f : V → F besteht, wobei F der Körper der Skalare ist. Multilineare Abbildungen T : V → F lassen sich durch Tensorprodukte von Elementen aus V* beschreiben .
Gibt es neben der Vektoraddition und der Skalarmultiplikation auch ein bilineares Vektorprodukt V × V → V , so wird der Vektorraum als Algebra bezeichnet ; assoziative Algebren sind beispielsweise Algebren mit einem zugehörigen Vektorprodukt (wie die Algebra der quadratischen Matrizen oder die Algebra der Polynome).
Topologische Vektorräume
Nicht endlichdimensionale Vektorräume benötigen oft zusätzliche Strukturen, um handhabbar zu sein. Ein normierter Vektorraum ist ein Vektorraum mit einer Normfunktion , die die „Größe“ der Elemente misst. Die Norm induziert eine Metrik , die den Abstand zwischen Elementen misst, und eine Topologie , die die Definition stetiger Abbildungen ermöglicht. Die Metrik ermöglicht auch die Definition von Grenzwerten und Vollständigkeit – ein vollständiger normierter Vektorraum wird als Banachraum bezeichnet . Ein vollständiger metrischer Raum mit der zusätzlichen Struktur eines Skalarprodukts (einer konjugierten symmetrischen Sesquilinearform ) wird als Hilbertraum bezeichnet , der in gewisser Hinsicht ein besonders gutartiger Banachraum ist. Die Funktionalanalysis wendet Methoden der linearen Algebra und der mathematischen Analysis an , um verschiedene Funktionenräume zu untersuchen; zentrale Untersuchungsobjekte der Funktionalanalysis sind L<sup> p</sup> -Räume , die Banachräume sind, und insbesondere der L<sup> 2 </sup>-Raum der quadratintegrierbaren Funktionen, der der einzige Hilbertraum unter ihnen ist. Die Funktionalanalysis ist von besonderer Bedeutung für die Quantenmechanik, die Theorie partieller Differentialgleichungen, die digitale Signalverarbeitung und die Elektrotechnik. Sie bildet zudem die Grundlage und den theoretischen Rahmen für die Fourier-Transformation und verwandte Methoden.
Siehe auch
- Fundamentalmatrix (Computer Vision)
- Geometrische Algebra
- Lineare Programmierung
- Lineare Regression , eine statistische Schätzmethode
- Numerische lineare Algebra
- Grundzüge der linearen Algebra
- Transformationsmatrix
Erläuterungen
Zitate
- ^ Banerjee, Sudipto; Roy, Anindya (2014). Lineare Algebra und Matrizenanalyse für die Statistik . Texte zur statistischen Wissenschaft (1. Aufl.). Chapman and Hall/CRC. ISBN 978-1420095388Die
- ^ Strang, Gilbert (19. Juli 2005). Lineare Algebra und ihre Anwendungen (4. Aufl.). Brooks Cole. ISBN 978-0-03-010567-8Die
- ^ Weisstein, Eric. „Lineare Algebra“ . MathWorld . Wolfram . Abgerufen am 16. April 2012 .
- ^ Hart, Roger (2010). Die chinesischen Wurzeln der linearen Algebra . JHU Press . ISBN 9780801899584Die
- ^ a b c d Vitulli, Marie . „Eine kurze Geschichte der linearen Algebra und Matrixtheorie“ . Fachbereich Mathematik . Universität von Oregon. Archiviert vom Original am 10.09.2012 . Abgerufen am 08.07.2014 .
- ^ Ian Stewart und David Tall (1979) Algebraische Zahlentheorie , Seite x (Vorwort) ISBN 0-470-26660-0
- ^ Koecher, M., Remmert, R. (1991). Hamiltonsche Quaternionen. In: Zahlen. Graduate Texts in Mathematics, Band 123. Springer, New York, NY. https://doi.org/10.1007/978-1-4612-1005-4_10
- ^ Benjamin Peirce (1872) Lineare assoziative Algebra , Lithographie, neue Ausgabe mit Korrekturen, Anmerkungen und einem hinzugefügten Aufsatz von Peirce aus dem Jahr 1875 sowie Anmerkungen seines Sohnes Charles Sanders Peirce , veröffentlicht im American Journal of Mathematics v. 4, 1881, Johns Hopkins University, S. 221–226, Google Eprint und als Auszug, D. Van Nostrand, 1882, Google Eprint .
- ^ Roman (2005 , Kap. 1, S. 27)
- ^ Axler (2015) S. 82, §3.59
- ^ Axler (2015) S. 23, §1.45
- ^ Anton (1987 , S. 2)
- ^ Beauregard & Fraleigh (1973 , S. 65)
- ^ Burden & Faires (1993 , S. 324)
- ^ Golub & Van Loan (1996 , S. 87)
- ^ Harper (1976 , S. 57)
- ^ Katznelson & Katznelson (2008), S. 76–77, § 4.4.1–4.4.6
- ^ Katznelson & Katznelson (2008) p. 37 §2.1.3
- ^ Halmos (1974) S. 20, §13
- ^ Axler (2015) S. 101, §3.94
- ^ PK Jain, Khalil Ahmad (1995). „5.1 Definitionen und grundlegende Eigenschaften von inneren Produkträumen und Hilberträumen“ . Funktionalanalysis (2. Aufl.). New Age International. S. 203. ISBN 81-224-0801-XDie
- ^ Eduard Prugovecki (1981). „Definition 2.1“ . Quantenmechanik im Hilbertraum (2. Aufl.). Academic Press. S. 18 ff . ISBN 0-12-566060-XDie
- ^ Emil Artin (1957) Geometrische Algebra Interscience Publishers
- ^ IBM System/36O Modell 40 - Sum of Products Instruction-RPQ W12561 - Special Systems Feature . IBM . L22-6902.
- ^ IBM System/360 Custom Feature Description: 2938 Array Processor Model 1, - RPQ W24563; Model 2, RPQ 815188 . IBM . A24-3519.
- Barnes , George; Brown, Richard; Kato, Maso; Kuck, David; Slotnick, Daniel; Stokes, Richard (August 1968). „The ILLIAC IV Computer“ (PDF) . IEEE Transactions on Computers . C.17 (8): 746–757 . Bibcode : 1968ITCmp.100..746B . doi : 10.1109/tc.1968.229158 . ISSN 0018-9340 . S2CID 206617237. Abgerufen am 31. Oktober 2024 .
- ^ Star-100 – Hardware-Referenzhandbuch (PDF) . Revision 9. Control Data Corporation . 15. Dezember 1975. 60256000. Abgerufen am 31. Oktober 2024 .
- ^ Cray-1 – Computersystem – Hardware-Referenzhandbuch (PDF) . Rev. C. Cray Research, Inc. 4. November 1977. 2240004. Abgerufen am 31. Oktober 2024 .
- ^ IBM Enterprise Systems Architecture/370 und System/370 Vector Operations (PDF) (Vierte Auflage). IBM . August 1988. SA22-7125-3 . Abgerufen am 31. Oktober 2024 .
- ^ „GPU Performance Background User's Guide“ . NVIDIA Docs . Abgerufen am 29.10.2024 .
- ^ Savov, Ivan (2017). Kein Bullshit-Leitfaden zur linearen Algebra . MinireferenceCo. S. 150–155 . ISBN 9780992001025Die
- ^ „Spezielle Themen der Mathematik mit Anwendungen: Lineare Algebra und Variationsrechnung | Maschinenbau“ . MIT OpenCourseWare .
- ^ „Energie- und Stromversorgungssysteme“ . engineering.ucdenver.edu .
- ^ "ME Undergraduate Curriculum | FAMU-FSU" . eng.famu.fsu.edu .
Allgemeine und zitierte Quellen
- Anton, Howard (1987), Elementare Lineare Algebra (5. Aufl.), New York: Wiley , ISBN 0-471-84819-0
- Axler, Sheldon (2024), Lineare Algebra richtig gemacht , Undergraduate Texts in Mathematics (4. Aufl.), Springer Publishing , doi : 10.1007/978-3-031-41026-0 , ISBN 978-3-031-41026-0, MR 3308468
- Beauregard, Raymond A.; Fraleigh, John B. (1973), A First Course In Linear Algebra: with Optional Introduction to Groups, Rings, and Bodys , Boston: Houghton Mifflin Company , ISBN 0-395-14017-X
- Burden, Richard L.; Faires, J. Douglas (1993), Numerische Analysis (5. Aufl.), Boston: Prindle, Weber and Schmidt , ISBN 0-534-93219-3
- Golub, Gene H.; Van Loan, Charles F. (1996), Matrix Computations , Johns Hopkins Studies in Mathematical Sciences (3. Aufl.), Baltimore: Johns Hopkins University Press , ISBN 978-0-8018-5414-9
- Halmos, Paul Richard (1974), Endlichdimensionale Vektorräume , Undergraduate Texts in Mathematics (2. Aufl. 1958), Springer Publishing , ISBN 0-387-90093-4OCLC 1251216
- Harper, Charlie (1976), Einführung in die mathematische Physik , New Jersey: Prentice-Hall , ISBN 0-13-487538-9
- Katznelson, Yitzhak ; Katznelson, Yonatan R. (2008), A (Terse) Introduction to Linear Algebra , American Mathematical Society , ISBN 978-0-8218-4419-9
- Roman, Steven (22. März 2005), Höhere Lineare Algebra , Graduate Texts in Mathematics (2. Aufl.), Springer, ISBN 978-0-387-24766-3
Weiterführende Literatur
Geschichte
- Fearnley-Sander, Desmond, „ Hermann Grassmann und die Entstehung der linearen Algebra “, American Mathematical Monthly 86 (1979), S. 809–817.
- Grassmann, Hermann (1844), Die lineare Ausdehnungslehre ein neuer Zweig der Mathematik: dargestellt und durch Anwendungen auf die übrigen Zweige der Mathematik, wie auch auf die Statik, Mechanik, die Lehre vom Magnetismus und die Krystallonomie erläutert , Leipzig: O. Wigand
Einführungslehrbücher
- Anton, Howard (2005), Elementare Lineare Algebra (Anwendungsversion) (9. Aufl.), Wiley International
- Banerjee, Sudipto; Roy, Anindya (2014), Lineare Algebra und Matrizenanalyse für die Statistik , Texte zur statistischen Wissenschaft (1. Aufl.), Chapman and Hall/CRC, ISBN 978-1420095388
- Bretscher, Otto (2004), Lineare Algebra mit Anwendungen (3. Aufl.), Prentice Hall, ISBN 978-0-13-145334-0
- Farin, Gerald; Hansford, Dianne (2004), Praktische Lineare Algebra: Ein Geometrie-Werkzeugkasten , AK Peters, ISBN 978-1-56881-234-2
- Hefferon, Jim (2020). Lineare Algebra (4. Aufl.). Ann Arbor, Michigan : Orthogonal Publishing. ISBN 978-1-944325-11-4OCLC 1178900366 . OL 30872051M .
- Kolman, Bernard; Hill, David R. (2007), Elementare Lineare Algebra mit Anwendungen (9. Aufl.), Prentice Hall, ISBN 978-0-13-229654-0
- Lay, David C. (2005), Lineare Algebra und ihre Anwendungen (3. Aufl.), Addison Wesley, ISBN 978-0-321-28713-7
- Leon, Steven J. (2006), Lineare Algebra mit Anwendungen (7. Aufl.), Pearson Prentice Hall, ISBN 978-0-13-185785-8
- Murty, Katta G. (2014) Computergestützte und algorithmische lineare Algebra und n-dimensionale Geometrie , World Scientific Publishing, ISBN 978-981-4366-62-5Kapitel 1 : Systeme simultaner linearer Gleichungen
- Noble, B. & Daniel, JW (2. Aufl. 1977) [1] , Pearson Higher Education, ISBN 978-0130413437Die
- Poole, David (2010), Lineare Algebra: Eine moderne Einführung (3. Aufl.), Cengage – Brooks/Cole, ISBN 978-0-538-73545-2
- Ricardo, Henry (2010), Eine moderne Einführung in die lineare Algebra (1. Aufl.), CRC Press, ISBN 978-1-4398-0040-9
- Sadun, Lorenzo (2008), Angewandte Lineare Algebra: Das Entkopplungsprinzip (2. Aufl.), AMS, ISBN 978-0-8218-4441-0
- Strang, Gilbert (2016), Einführung in die Lineare Algebra (5. Aufl.), Wellesley-Cambridge Press, ISBN 978-09802327-7-6
- Der Manga-Leitfaden zur Linearen Algebra (2012) von Shin Takahashi , Iroha Inoue und Trend-Pro Co., Ltd., ISBN 978-1-59327-413-9
Fortgeschrittene Lehrbücher
- Bhatia, Rajendra (15. November 1996), Matrix Analysis , Graduate Texts in Mathematics , Springer, ISBN 978-0-387-94846-1
- Demmel, James W. (1. August 1997), Angewandte numerische lineare Algebra , SIAM, ISBN 978-0-89871-389-3
- Dym, Harry (2007), Lineare Algebra in Aktion , AMS, ISBN 978-0-8218-3813-6
- Gantmacher, Felix R. (2005), Anwendungen der Matrizentheorie , Dover Publications, ISBN 978-0-486-44554-0
- Gantmacher, Felix R. (1990), Matrixtheorie Band 1 (2. Aufl.), American Mathematical Society, ISBN 978-0-8218-1376-8
- Gantmacher, Felix R. (2000), Matrixtheorie Band 2 (2. Aufl.), American Mathematical Society, ISBN 978-0-8218-2664-5
- Gelfand, Israel M. (1989), Vorlesungen über Lineare Algebra , Dover Publications, ISBN 978-0-486-66082-0
- Glazman, I. M.; Ljubic, Ju. I. (2006), Finite-Dimensional Linear Analysis , Dover Publications, ISBN 978-0-486-45332-3
- Golan, Johnathan S. (Januar 2007), Lineare Algebra – Grundlagen für angehende Doktoranden (2. Aufl.), Springer, ISBN 978-1-4020-5494-5
- Golan, Johnathan S. (August 1995), Grundlagen der linearen Algebra , Kluwer, ISBN 0-7923-3614-3
- Greub, Werner H. (16. Oktober 1981), Lineare Algebra , Graduate Texts in Mathematics (4. Aufl.), Springer, ISBN 978-0-8018-5414-9
- Hoffman, Kenneth; Kunze, Ray (1971), Lineare Algebra (2. Aufl.), Englewood Cliffs, NJ: Prentice-Hall, Inc., MR 0276251
- Halmos, Paul R. (20. August 1993), Endlichdimensionale Vektorräume , Undergraduate Texts in Mathematics , Springer, ISBN 978-0-387-90093-3
- Friedberg, Stephen H.; Insel, Arnold J.; Spence, Lawrence E. (7. September 2018), Lineare Algebra (5. Aufl.), Pearson, ISBN 978-0-13-486024-4
- Horn, Roger A.; Johnson , Charles R. (23. Februar 1990), Matrix Analysis , Cambridge University Press, ISBN 978-0-521-38632-6
- Horn, Roger A.; Johnson, Charles R. (24. Juni 1994), Topics in Matrix Analysis , Cambridge University Press, ISBN 978-0-521-46713-1
- Lang, Serge (9. März 2004), Lineare Algebra , Undergraduate Texts in Mathematics (3. Aufl.), Springer, ISBN 978-0-387-96412-6
- Marcus, Marvin ; Minc, Henryk (2010), A Survey of Matrix Theory and Matrix Inequalities , Dover Publications, ISBN 978-0-486-67102-4
- Meyer, Carl D. (15. Februar 2001), Matrix Analysis and Applied Linear Algebra , Society for Industrial and Applied Mathematics (SIAM), ISBN 978-0-89871-454-8archiviert vom Original am 31. Oktober 2009
- Mirsky, L. (1990), Einführung in die Lineare Algebra , Dover Publications, ISBN 978-0-486-66434-7
- Shafarevich, I. R .; Remizov, A. O. (2012), Lineare Algebra und Geometrie , Springer , ISBN 978-3-642-30993-9
- Shilov, Georgi E. (1. Juni 1977), Lineare Algebra , Dover Publications, ISBN 978-0-486-63518-7
- Shores, Thomas S. (6. Dezember 2006), Angewandte Lineare Algebra und Matrizenanalyse , Undergraduate Texts in Mathematics, Springer, ISBN 978-0-387-33194-2
- Smith, Larry (28. Mai 1998), Lineare Algebra , Undergraduate Texts in Mathematics, Springer, ISBN 978-0-387-98455-1
- Trefethen, Lloyd N. ; Bau, David (1997), Numerical Linear Algebra , SIAM, ISBN 978-0-898-71361-9
Studienführer und Übersichten
- Leduc, Steven A. (1. Mai 1996), Lineare Algebra (Cliffs Quick Review) , Cliffs Notes, ISBN 978-0-8220-5331-6
- Lipschutz, Seymour; Lipson, Marc (6. Dezember 2000), Schaum's Outline of Linear Algebra (3. Aufl.), McGraw-Hill, ISBN 978-0-07-136200-9
- Lipschutz, Seymour (1. Januar 1989), 3000 gelöste Aufgaben der linearen Algebra , McGraw-Hill, ISBN 978-0-07-038023-3
- McMahon, David (28. Oktober 2005), Lineare Algebra einfach erklärt , McGraw-Hill Professional, ISBN 978-0-07-146579-3
- Zhang, Fuzhen (7. April 2009), Lineare Algebra: Herausfordernde Aufgaben für Studierende , The Johns Hopkins University Press, ISBN 978-0-8018-9125-0
Externe Links
Online-Ressourcen
- MIT Lineare Algebra Video-Vorlesungen , eine Reihe von 34 aufgezeichneten Vorlesungen von Professor Gilbert Strang (Frühjahr 2010)
- Internationale Gesellschaft für Lineare Algebra
- „Lineare Algebra“ , Enzyklopädie der Mathematik , EMS Press , 2001 [1994]
- Lineare Algebra auf MathWorld
- Begriffe der Matrizenrechnung und linearen Algebra sowie die frühesten bekannten Verwendungen einiger mathematischer Begriffe
- Früheste Verwendung von Symbolen für Matrizen und Vektoren sowie früheste Verwendung verschiedener mathematischer Symbole
- Essenz der linearen Algebra , eine Videopräsentation von 3Blue1Brown über die Grundlagen der linearen Algebra mit Schwerpunkt auf dem Verhältnis zwischen geometrischer, Matrix- und abstrakter Sichtweise
Online-Bücher
- Beezer, Robert A. (2009) [2004]. Einführung in die Lineare Algebra . Gainesville, Florida : University Press of Florida . ISBN 9781616100049Die
- Connell, Edwin H. (2004) [1999]. Elemente der abstrakten und linearen Algebra . University of Miami , Coral Gables, Florida : Selbstverlag.
- Hefferon, Jim (2020). Lineare Algebra (4. Aufl.). Ann Arbor, Michigan : Orthogonal Publishing. ISBN 978-1-944325-11-4OCLC 1178900366 . OL 30872051M .
- Margalit, Dan ; Rabinoff, Joseph (2019). Interaktive Lineare Algebra . Georgia Institute of Technology , Atlanta, Georgia : Selbstverlag.
- Matthews, Keith R. (2013) [1991]. Elementare Lineare Algebra . University of Queensland , Brisbane, Australien : Selbstverlag.
- Mikaelian, Vahagn H. (2020) [2017]. Lineare Algebra: Theorie und Algorithmen . Jerewan, Armenien : Selbstverlag – via ResearchGate .
- Sharipov, Ruslan, Kurs über lineare Algebra und mehrdimensionale Geometrie
- Treil, Sergei , Lineare Algebra falsch gemacht