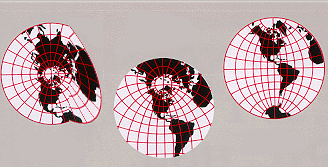
In der Mathematik ist eine differenzierbare Mannigfaltigkeit (auch Differentialmannigfaltigkeit genannt ) eine Mannigfaltigkeit , die einem Vektorraum lokal so ähnlich ist , dass die Anwendung der Infinitesimalrechnung möglich ist . Jede Mannigfaltigkeit lässt sich durch eine Menge von Karten ( Atlas ) beschreiben. Da jede Karte in einem Vektorraum liegt, auf den die üblichen Regeln der Infinitesimalrechnung anwendbar sind, können Konzepte der Infinitesimalrechnung innerhalb der einzelnen Karten angewendet werden. Sind die Karten hinreichend kompatibel (d. h. ist der Übergang von einer Karte zur anderen differenzierbar ), so sind Berechnungen, die in einer Karte durchgeführt werden, auch in jeder anderen differenzierbaren Karte gültig.
Formal ausgedrückt ist eine differenzierbare Mannigfaltigkeit eine topologische Mannigfaltigkeit mit einer global definierten Differentialstruktur . Jeder topologischen Mannigfaltigkeit kann lokal eine Differentialstruktur zugewiesen werden, indem man die Homöomorphismen ihres Atlas und die Standard-Differentialstruktur auf einem Vektorraum verwendet. Um eine globale Differentialstruktur auf den durch die Homöomorphismen induzierten lokalen Koordinatensystemen zu erzeugen, müssen deren Kompositionen auf den Schnittpunkten der Karten im Atlas differenzierbare Funktionen auf dem entsprechenden Vektorraum sein. Anders ausgedrückt: Wo sich die Definitionsbereiche von Karten überlappen, müssen die durch jede Karte definierten Koordinaten bezüglich der durch jede Karte im Atlas definierten Koordinaten differenzierbar sein. Die Abbildungen, die die durch die verschiedenen Karten definierten Koordinaten miteinander verknüpfen, werden Übergangsabbildungen genannt .
Die Möglichkeit, eine solche lokale Differentialstruktur auf einem abstrakten Raum zu definieren, erlaubt es, die Definition der Differenzierbarkeit auf Räume ohne globale Koordinatensysteme auszudehnen. Mithilfe einer lokalen Differentialstruktur lassen sich der global differenzierbare Tangentialraum , differenzierbare Funktionen sowie differenzierbare Tensor- und Vektorfelder definieren .
Differenzierbare Mannigfaltigkeiten sind in der Physik von großer Bedeutung . Spezielle Arten differenzierbarer Mannigfaltigkeiten bilden die Grundlage physikalischer Theorien wie der klassischen Mechanik , der allgemeinen Relativitätstheorie und der Yang-Mills-Theorie . Es ist möglich, einen Kalkül für differenzierbare Mannigfaltigkeiten zu entwickeln. Dies führt zu mathematischen Werkzeugen wie dem äußeren Kalkül. Die Untersuchung des Kalküls auf differenzierbaren Mannigfaltigkeiten wird als Differentialgeometrie bezeichnet .
Der Begriff „Differentiierbarkeit“ einer Mannigfaltigkeit hat verschiedene Bedeutungen, darunter: stetig differenzierbar , k -mal differenzierbar, glatt (was selbst viele Bedeutungen hat) und analytisch .
Geschichte
Die Entstehung der Differentialgeometrie als eigenständige Disziplin wird im Allgemeinen Carl Friedrich Gauß und Bernhard Riemann zugeschrieben . Riemann beschrieb Mannigfaltigkeiten erstmals in seiner berühmten Habilitationsvorlesung vor der Fakultät in Göttingen . [ 1 ] Er motivierte die Idee einer Mannigfaltigkeit durch einen intuitiven Prozess der Variation eines gegebenen Objekts in eine neue Richtung und beschrieb vorausschauend die Rolle von Koordinatensystemen und Diagrammen in den nachfolgenden formalen Entwicklungen:
- Nachdem er den Begriff einer Mannigfaltigkeit von n Dimensionen konstruiert und festgestellt hatte, dass ihr wahres Wesen darin besteht, dass die Bestimmung der Position in ihr auf n Bestimmungen der Größe reduziert werden kann, ... – B. Riemann
Die Arbeiten von Physikern wie James Clerk Maxwell [ 2 ] und Mathematikern wie Gregorio Ricci-Curbastro und Tullio Levi-Civita [ 3 ] führten zur Entwicklung der Tensoranalysis und des Begriffs der Kovarianz . Dieser kennzeichnet eine intrinsische geometrische Eigenschaft als eine solche, die invariant gegenüber Koordinatentransformationen ist . Diese Ideen fanden eine zentrale Anwendung in Albert Einsteins allgemeiner Relativitätstheorie und ihrem zugrunde liegenden Äquivalenzprinzip . Eine moderne Definition einer zweidimensionalen Mannigfaltigkeit gab Hermann Weyl 1913 in seinem Buch über Riemannsche Flächen [ 4 ] . Die weithin akzeptierte allgemeine Definition einer Mannigfaltigkeit mithilfe eines Atlas geht auf Hassler Whitney zurück [ 5 ] .
Definition
Atlanten
Sei M ein topologischer Raum . Eine Karte ( U , φ ) auf M besteht aus einer offenen Teilmenge U von M und einem Homöomorphismus φ von U in eine offene Teilmenge eines euklidischen Raums ℝⁿ . Etwas informell kann man von einer Karte φ : U → ℝⁿ sprechen, was bedeutet , dass das Bild von φ eine offene Teilmenge von ℝⁿ ist und φ ein Homöomorphismus auf sein Bild ist; nach dem Sprachgebrauch mancher Autoren bedeutet dies stattdessen, dass φ : U → ℝⁿ selbst ein Homöomorphismus ist .
Das Vorhandensein einer Karte legt die Möglichkeit nahe, Differentialrechnung auf M durchzuführen ; zum Beispiel, wenn eine Funktion u : M → R und eine Karte ( U , φ ) auf M gegeben sind , könnte man die Komposition u ∘ φ −1 betrachten, die eine reellwertige Funktion ist, deren Definitionsbereich eine offene Teilmenge eines euklidischen Raums ist; wenn sie differenzierbar ist, könnte man ihre partiellen Ableitungen betrachten .
Diese Situation ist aus folgendem Grund nicht vollständig zufriedenstellend. Betrachten wir eine zweite Karte ( V , ψ ) auf M und nehmen wir an, dass U und V einige gemeinsame Punkte enthalten. Die beiden zugehörigen Funktionen u ∘ φ⁻¹ und u ∘ ψ⁻¹ sind insofern verknüpft , als sie ineinander reparametrisiert werden können: Der natürliche Definitionsbereich der rechten Seite ist φ ( U ∩ V ) . Da φ und ψ Homöomorphismen sind, folgt daraus, dass ψ ∘ φ⁻¹ ein Homöomorphismus von φ ( U ∩ V ) nach ψ ( U ∩ V ) ist . Folglich handelt es sich lediglich um eine bistetige Funktion. Selbst wenn also beide Funktionen u ∘ φ −1 und u ∘ ψ −1 differenzierbar sind, besteht kein notwendiger Zusammenhang zwischen ihren Differentialeigenschaften, da ψ ∘ φ −1 nicht zwangsläufig ausreichend differenzierbar ist, um die partiellen Ableitungen der linken Seite mithilfe der Kettenregel auf die rechte Seite zu berechnen . Dasselbe Problem tritt auf, wenn man stattdessen Funktionen c : R → M betrachtet ; man gelangt zur Reparametrisierungsformel, an der dieselbe Beobachtung wie zuvor gemacht werden kann.


Dies wird durch die Einführung eines „differenzierbaren Atlas“ von Karten gelöst, der eine Menge von Karten auf M spezifiziert , für die die Übergangsabbildungen ψ ∘ φ − 1 alle differenzierbar sind. Dadurch wird die Situation sehr einfach: Wenn u ∘ φ − 1 differenzierbar ist, dann ist aufgrund der oben genannten ersten Reparametrisierungsformel auch die Abbildung u ∘ ψ − 1 auf dem Gebiet ψ ( U ∩ V ) differenzierbar , und umgekehrt. Darüber hinaus sind die Ableitungen dieser beiden Abbildungen durch die Kettenregel miteinander verknüpft. Im Hinblick auf den gegebenen Atlas ermöglicht dies die Definition differenzierbarer Abbildungen, deren Definitions- oder Wertebereich M ist , sowie die Definition der Ableitung solcher Abbildungen.
Formal ist der Begriff „differenzierbar“ etwas mehrdeutig, da er von verschiedenen Autoren unterschiedlich interpretiert wird; mal bedeutet er die Existenz erster Ableitungen, mal die Existenz stetiger erster Ableitungen und mal die Existenz unendlich vieler Ableitungen. Im Folgenden werden verschiedene (eindeutige) Bedeutungen von „differenzierbarem Atlas“ formal definiert. Im Allgemeinen wird „differenzierbar“ als Sammelbegriff für all diese Möglichkeiten verwendet, sofern k ≥ 1 .
| Gegeben sei ein topologischer Raum M ... | ||||
|---|---|---|---|---|
| ein Atlas | ist eine Sammlung von Diagrammen | so dass M abgedeckt wird und dass für alle α und β in A die Übergangskarte | ist eine C k- Karte | |
| ein glatter oder Atlas | ist eine glatte Karte | |||
| ein analytischer oder Atlas | ist eine reell-analytische Karte | |||
| ein holomorpher Atlas | ist eine holomorphe Karte | |||


Da jede reell-analytische Abbildung glatt ist und jede glatte Abbildung für jedes k eine C<sup> k</sup> -Abbildung ist , kann man sehen, dass jeder analytische Atlas auch als glatter Atlas und jeder glatte Atlas als C <sup>k </sup>-Atlas betrachtet werden kann. Diese Kette lässt sich auf holomorphe Atlanten erweitern, wobei jede holomorphe Abbildung zwischen offenen Teilmengen von C<sup> n</sup> als reell-analytische Abbildung zwischen offenen Teilmengen von R <sup>2n </sup> betrachtet werden kann .
Gegeben sei ein differenzierbarer Atlas auf einem topologischen Raum. Eine Karte heißt differenzierbar kompatibel mit dem Atlas oder differenzierbar bezüglich des gegebenen Atlas, wenn die Einbeziehung der Karte in die Menge der Karten des gegebenen differenzierbaren Atlas einen differenzierbaren Atlas ergibt. Ein differenzierbarer Atlas definiert einen maximalen differenzierbaren Atlas , der aus allen Karten besteht, die differenzierbar kompatibel mit dem gegebenen Atlas sind. Ein maximaler Atlas ist stets sehr groß. Beispielsweise ist die Einschränkung einer beliebigen Karte eines maximalen Atlas auf eine beliebige offene Teilmenge ihres Definitionsbereichs ebenfalls im maximalen Atlas enthalten. Ein maximaler glatter Atlas wird auch als glatte Struktur bezeichnet ; ein maximaler holomorpher Atlas auch als komplexe Struktur .
Eine alternative, aber gleichwertige Definition, die die direkte Verwendung maximaler Atlanten vermeidet, besteht darin, Äquivalenzklassen differenzierbarer Atlanten zu betrachten. Zwei differenzierbare Atlanten gelten dabei als äquivalent, wenn jede Karte des einen Atlas mit der des anderen differenzierbar kompatibel ist. Vereinfacht ausgedrückt bedeutet dies, dass man bei der Betrachtung einer glatten Mannigfaltigkeit mit einem einzigen differenzierbaren Atlas arbeiten kann, der nur aus wenigen Karten besteht, wobei implizit davon ausgegangen werden kann, dass viele andere Karten und differenzierbare Atlanten gleichermaßen zulässig sind.
Gemäß der Definitionsinvarianz besitzt jede Zusammenhangskomponente eines topologischen Raums mit einem differenzierbaren Atlas eine wohldefinierte Dimension n . Dies führt im Fall eines holomorphen Atlas zu einer kleinen Mehrdeutigkeit, da die entsprechende Dimension die Hälfte des Wertes beträgt, den sie bei Betrachtung eines analytischen, glatten oder C <sup>k </sup>-Atlas annimmt. Aus diesem Grund spricht man in einem topologischen Raum mit einem holomorphen Atlas getrennt von der „reellen“ und der „komplexen“ Dimension.
Verteiler
Eine differenzierbare Mannigfaltigkeit ist ein Hausdorffscher und zweitabzählbarer topologischer Raum M , zusammen mit einem maximalen differenzierbaren Atlas auf M. Viele der grundlegenden Theorien lassen sich ohne die Hausdorff-Bedingungen und die Bedingungen der zweiten Abzählbarkeit entwickeln, obwohl diese für viele fortgeschrittene Theorien unerlässlich sind. Sie sind im Wesentlichen äquivalent zur allgemeinen Existenz von Bump-Funktionen und Zerlegungen der Eins , die beide allgegenwärtig verwendet werden.
Der Begriff einer C<sup> 0 </sup>-Mannigfaltigkeit ist identisch mit dem einer topologischen Mannigfaltigkeit . Dennoch ist ein wichtiger Unterschied zu beachten. Bei einem gegebenen topologischen Raum ist es sinnvoll zu fragen, ob er eine topologische Mannigfaltigkeit ist. Im Gegensatz dazu ist es nicht sinnvoll zu fragen, ob ein gegebener topologischer Raum beispielsweise eine glatte Mannigfaltigkeit ist, da der Begriff der glatten Mannigfaltigkeit die Spezifikation eines glatten Atlas erfordert, der eine zusätzliche Struktur darstellt. Es könnte jedoch sinnvoll sein zu sagen, dass einem bestimmten topologischen Raum nicht die Struktur einer glatten Mannigfaltigkeit zugeordnet werden kann. Es ist möglich, die Definitionen so umzuformulieren, dass diese Art von Ungleichgewicht nicht auftritt; man kann mit einer Menge M (anstatt eines topologischen Raums M ) beginnen und das natürliche Analogon eines glatten Atlas in diesem Kontext verwenden, um die Struktur eines topologischen Raums auf M zu definieren .
Zusammenfügen euklidischer Teile zu einer Mannigfaltigkeit
Man kann die obigen Definitionen rückwärts analysieren, um eine Perspektive auf die Konstruktion von Mannigfaltigkeiten zu gewinnen. Die Idee besteht darin, mit den Abbildungen der Diagramme und der Übergangsabbildungen zu beginnen und die Mannigfaltigkeit ausschließlich aus diesen Daten zu konstruieren. Wie bereits erwähnt, verwenden wir den „glatten“ Kontext, aber alles funktioniert genauso gut in anderen Umgebungen.
Gegeben sei eine Indexmenge. Sei eine Menge offener Teilmengen von und für jedes eine offene (möglicherweise leere) Teilmenge von . Sei eine glatte Abbildung. Sei die Identitätsabbildung, die Identitätsabbildung und die Identitätsabbildung. Dann definieren wir eine Äquivalenzrelation auf der disjunkten Vereinigung, indem wir erklären, dass äquivalent zu ist. Mit etwas technischem Aufwand lässt sich zeigen, dass die Menge der Äquivalenzklassen auf natürliche Weise topologisch strukturiert werden kann und dass die dabei verwendeten Karten einen glatten Atlas bilden. Informationen zum Zusammenfügen der analytischen Strukturen (Teilmengen) finden sich unter analytischen Varietäten .


Differenzierbare Funktionen
Eine reellwertige Funktion f auf einer n- dimensionalen differenzierbaren Mannigfaltigkeit M heißt differenzierbar in einem Punkt p ∈ M , wenn sie in jeder um p definierten Koordinatenkarte differenzierbar ist . Genauer gesagt: Ist eine differenzierbare Karte, wobei eine offene Menge in ist, die p enthält , und die die Karte definierende Abbildung, dann ist f genau dann in p differenzierbar , wenn f in differenzierbar ist , d. h. eine differenzierbare Funktion von der offenen Menge , betrachtet als Teilmenge von , nach ist . Im Allgemeinen gibt es viele mögliche Karten; die Definition der Differenzierbarkeit hängt jedoch nicht von der Wahl der Karte in p ab. Aus der Kettenregel , angewendet auf die Übergangsfunktionen zwischen zwei Karten, folgt : Wenn f in einer bestimmten Karte in p differenzierbar ist , dann ist f in allen Karten in p differenzierbar . Analoge Überlegungen gelten für die Definition von C <sup>k</sup> -Funktionen, glatten Funktionen und analytischen Funktionen.


Differentiation von Funktionen
Es gibt verschiedene Möglichkeiten, die Ableitung einer Funktion auf einer differenzierbaren Mannigfaltigkeit zu definieren, wobei die Richtungsableitung die grundlegendste ist . Die Definition der Richtungsableitung wird dadurch erschwert, dass einer Mannigfaltigkeit keine geeignete affine Struktur zur Definition von Vektoren zur Verfügung steht. Daher betrachtet die Richtungsableitung Kurven in der Mannigfaltigkeit anstelle von Vektoren.
Richtungsdifferenzierung
Gegeben sei eine reellwertige Funktion f auf einer n- dimensionalen differenzierbaren Mannigfaltigkeit M. Die Richtungsableitung von f an einem Punkt p in M ist wie folgt definiert: Sei γ( t ) eine Kurve in M mit γ (0) = p , die differenzierbar ist, d. h. ihre Komposition mit einer beliebigen Karte ergibt eine differenzierbare Kurve in ℝⁿ . Dann ist die Richtungsableitung von f an der Stelle p entlang γ gegeben durch:

Wenn γ 1 und γ 2 zwei Kurven sind, sodass γ 1 (0) = γ 2 (0) = p , und in einem beliebigen Koordinatensystem ,


Nach der Kettenregel besitzt f in p entlang γ₁ dieselbe Richtungsableitung wie entlang γ₂ . Dies bedeutet , dass die Richtungsableitung nur vom Tangentenvektor der Kurve in p abhängt. Somit erfasst die abstraktere Definition der Richtungsdifferenzierung , angepasst an den Fall differenzierbarer Mannigfaltigkeiten, letztlich die intuitiven Eigenschaften der Richtungsdifferenzierung in einem affinen Raum.
Tangentenvektor und Differential
Ein Tangentenvektor an Punkt p ∈ M ist eine Äquivalenzklasse differenzierbarer Kurven γ mit γ (0) = p , modulo der Äquivalenzrelation des Kontakts erster Ordnung zwischen den Kurven. Daher gilt:

In jedem Koordinatensystem . Daher sind die Äquivalenzklassen Kurven durch p mit einem vorgegebenen Geschwindigkeitsvektor in p . Die Menge aller Tangentenvektoren in p bildet einen Vektorraum : den Tangentialraum an M in p , bezeichnet mit T<sub> p </sub> M.
Ist X ein Tangentenvektor in p und f eine differenzierbare Funktion, die in der Nähe von p definiert ist , so ergibt die Differentiation von f entlang einer beliebigen Kurve in der Äquivalenzklasse, die X definiert , eine wohldefinierte Richtungsableitung entlang X : Auch hier zeigt die Kettenregel, dass dies unabhängig von der Freiheit bei der Wahl von γ aus der Äquivalenzklasse ist, da jede Kurve mit demselben Kontakt erster Ordnung dieselbe Richtungsableitung liefert.

Ist die Funktion f fest, so ist die Abbildung ein lineares Funktional auf dem Tangentialraum. Dieses lineare Funktional wird oft mit df ( p ) bezeichnet und heißt Differential von f an der Stelle p .


Definition des Tangentialraums und Differentiation in lokalen Koordinaten
Sei eine topologische -Mannigfaltigkeit mit glattem Atlas. Gegeben sei . Ein „Tangentenvektor in “ ist eine Abbildung, die hier mit bezeichnet wird , sodass für alle gilt. Die Menge der Tangentenvektoren in sei mit bezeichnet. Gegeben sei eine glatte Funktion . Wir definieren , indem wir einen Tangentenvektor auf die Zahl abbilden, die durch gegeben ist. Aufgrund der Kettenregel und der Einschränkung in der Definition eines Tangentenvektors hängt nicht von der Wahl von ab.


Man kann überprüfen, dass naturgemäß die Struktur eines -dimensionalen reellen Vektorraums besitzt und dass mit dieser Struktur eine lineare Abbildung ist. Die entscheidende Beobachtung ist, dass aufgrund der in der Definition eines Tangentenvektors auftretenden Einschränkung der Wert von für ein einzelnes Element von automatisch für alle festlegt.


Die obigen formalen Definitionen entsprechen genau einer informelleren Notation, die häufig in Lehrbüchern vorkommt, insbesondere
- Und


Sobald man die formalen Definitionen verstanden hat, ist diese Kurzschreibweise für die meisten Zwecke viel einfacher anzuwenden.
Zerlegungen der Einheit
Eine der topologischen Eigenschaften der Garbe differenzierbarer Funktionen auf einer differenzierbaren Mannigfaltigkeit ist, dass sie Zerlegungen der Eins zulässt . Dies unterscheidet die Differentialstruktur auf einer Mannigfaltigkeit von stärkeren Strukturen (wie analytischen und holomorphen Strukturen), die im Allgemeinen keine Zerlegungen der Eins besitzen.
Angenommen, M ist eine Mannigfaltigkeit der Klasse C <sub>k</sub> , wobei 0 ≤ k ≤ ∞ . Sei { U<sub> α</sub> } eine offene Überdeckung von M. Dann ist eine Zerlegung der Eins, die der Überdeckung { U<sub> α</sub> } untergeordnet ist, eine Familie reellwertiger C <sub>k</sub> -Funktionen φ<sub> i</sub> auf M , die die folgenden Bedingungen erfüllen:
- Die Träger der φ i sind kompakt und lokal endlich ;
- Der Träger von φ i ist vollständig in U α für ein bestimmtes α enthalten ;
- Die Summe der φ i ist an jedem Punkt von M gleich eins :

(Zu beachten ist, dass diese letzte Bedingung aufgrund der lokalen Endlichkeit der Träger von φ i an jedem Punkt tatsächlich eine endliche Summe darstellt .)
Jede offene Überdeckung einer C <sup>k </sup>-Mannigfaltigkeit M besitzt eine C <sup>k </sup>-Zerlegung der Eins. Dies ermöglicht es, bestimmte Konstruktionen aus der Topologie der C <sup>k </sup>-Funktionen auf R<sup> n</sup> auf die Kategorie der differenzierbaren Mannigfaltigkeiten zu übertragen. Insbesondere kann man die Integration untersuchen, indem man eine Zerlegung der Eins zu einem bestimmten Koordinatenatlas wählt und die Integration in jeder Karte von R <sup>n</sup> durchführt. Zerlegungen der Eins erlauben somit die Betrachtung bestimmter anderer Arten von Funktionenräumen : beispielsweise L <sup>p</sup> -Räume , Sobolev-Räume und andere Räume, die Integration erfordern.
Differenzierbarkeit von Abbildungen zwischen Mannigfaltigkeiten
Seien M und N zwei differenzierbare Mannigfaltigkeiten der Dimensionen m bzw. n , und f sei eine Funktion von M nach N. Da differenzierbare Mannigfaltigkeiten topologische Räume sind, wissen wir, was Stetigkeit von f bedeutet. Was aber bedeutet „ f ist C<sup> k</sup> ( M , N ) “ für k ≥ 1 ? Wir wissen, was dies bedeutet, wenn f eine Funktion zwischen euklidischen Räumen ist. Wenn wir also f mit einer Karte von M und einer Karte von N so verketten, dass wir eine Abbildung erhalten, die vom euklidischen Raum über M und N zurück in den euklidischen Raum führt, wissen wir, was es bedeutet, dass diese Abbildung C <sup>k</sup> ( ℝ<sup> m</sup> , ℝ<sup> n</sup> ) ist . Wir definieren „ f ist C <sup>k </sup> ( M , N ) “ als die Aussage, dass alle solchen Verkettungen von f mit Karten C <sup> k </sup> ( ℝ<sup> m</sup> , ℝ<sup> n</sup> ) sind . Die Kettenregel garantiert erneut, dass die Differenzierbarkeit nicht davon abhängt, welche Karten der Atlanten auf M und N gewählt werden. Die Definition der Ableitung selbst ist jedoch komplexer. Wenn M oder N bereits ein euklidischer Raum ist, benötigen wir keine Karte, um ihn auf einen solchen abzubilden.
Pakete
Tangent-Bundle
Der Tangentialraum eines Punktes besteht aus den möglichen Richtungsableitungen an diesem Punkt und hat dieselbe Dimension n wie die Mannigfaltigkeit. Für eine Menge (nichtsingulärer) Koordinaten x <sub>k </sub>, die lokal zum Punkt liegen, definieren die Koordinatenableitungen eine holonome Basis des Tangentialraums. Die Menge aller Tangentialräume an allen Punkten kann wiederum zu einer Mannigfaltigkeit, dem Tangentialbündel , dessen Dimension 2<sup> n</sup> ist, zusammengefasst werden . Das Tangentialbündel ist die Menge der Tangentialvektoren und selbst eine differenzierbare Mannigfaltigkeit. Die Lagrange-Funktion ist eine Funktion auf dem Tangentialbündel. Man kann das Tangentialbündel auch als das Bündel der 1- Jets von ℝ (der reellen Zahlengeraden ) nach M definieren .

Man kann einen Atlas für das Tangentialbündel konstruieren, der aus Karten besteht, die auf U<sub> α</sub> × ℝ<sup> n</sup> basieren , wobei U <sub>α </sub> eine der Karten im Atlas für M bezeichnet . Jede dieser neuen Karten ist das Tangentialbündel der Karten U <sub>α</sub> . Die Übergangsabbildungen auf diesem Atlas werden aus den Übergangsabbildungen auf der ursprünglichen Mannigfaltigkeit definiert und behalten die ursprüngliche Differenzierbarkeitsklasse bei.
Kotangentenbündel
Der Dualraum eines Vektorraums ist die Menge der reellwertigen linearen Funktionen auf dem Vektorraum. Der Kotangentialraum an einem Punkt ist der Dualraum des Tangentialraums an diesem Punkt, und seine Elemente werden als Kotangentialvektoren bezeichnet; das Kotangentialbündel ist die Menge aller Kotangentialvektoren zusammen mit der natürlichen differenzierbaren Mannigfaltigkeitsstruktur.
Wie das Tangentialbündel ist auch das Kotangentialbündel eine differenzierbare Mannigfaltigkeit. Der Hamiltonoperator ist ein Skalar auf dem Kotangentialbündel. Der Totalraum eines Kotangentialbündels besitzt die Struktur einer symplektischen Mannigfaltigkeit . Kotangentialvektoren werden auch Kovektoren genannt . Man kann das Kotangentialbündel auch als das Bündel von 1- Jets von Funktionen von M nach R definieren .
Elemente des Kotangentialraums lassen sich als infinitesimale Verschiebungen auffassen: Ist f eine differenzierbare Funktion, so lässt sich an jedem Punkt p ein Kotangentialvektor df<sub> p</sub> definieren , der einen Tangentialvektor X<sub> p</sub> auf die zu X<sub> p</sub> gehörige Ableitung von f abbildet. Allerdings lässt sich nicht jedes Kovektorfeld auf diese Weise ausdrücken. Diejenigen, die sich auf diese Weise darstellen lassen, werden als exakte Differentiale bezeichnet . Für einen gegebenen Satz lokaler Koordinaten x<sub> k </sub> sind die Differentiale dx <sub>k</sub> = ∫ <sub>k</sub><sup>k</sup> dx<sub>k</sub ...k pbilden eine Basis des Kotangentialraums bei p .
Tensorbündel
Das Tensorbündel ist die direkte Summe aller Tensorprodukte des Tangentialbündels und des Kotangentialbündels. Jedes Element des Bündels ist ein Tensorfeld , das als multilinearer Operator auf Vektorfeldern oder anderen Tensorfeldern wirken kann.
Das Tensorbündel ist im herkömmlichen Sinne keine differenzierbare Mannigfaltigkeit, da es unendlichdimensional ist. Es ist jedoch eine Algebra über dem Ring der Skalarfunktionen. Jeder Tensor ist durch seine Ränge charakterisiert, die angeben, wie viele Tangens- und Kotangensfaktoren er besitzt. Manchmal werden diese Ränge auch als kovariante und kontravariante Ränge bezeichnet , was Tangens- bzw. Kotangensränge bedeutet.
Rahmen-Set
Ein Rahmen (oder genauer ein Tangentialrahmen) ist eine geordnete Basis eines bestimmten Tangentialraums. Ebenso ist ein Tangentialrahmen ein linearer Isomorphismus von ℝⁿ in diesen Tangentialraum. Ein beweglicher Tangentialrahmen ist eine geordnete Liste von Vektorfeldern , die in jedem Punkt ihres Definitionsbereichs eine Basis bilden. Man kann einen beweglichen Rahmen auch als Schnitt des Rahmenbündels F( M ) betrachten, eines GL( n , ℝ ) -Hauptbündels, das aus der Menge aller Rahmen über M besteht . Das Rahmenbündel ist nützlich, da Tensorfelder auf M als äquivariante vektorwertige Funktionen auf F( M ) aufgefasst werden können .
Jet-Pakete
Auf einer hinreichend glatten Mannigfaltigkeit lassen sich verschiedene Arten von Jetbündeln betrachten. Das Tangentialbündel erster Ordnung einer Mannigfaltigkeit ist die Menge aller Kurven der Mannigfaltigkeit modulo der Äquivalenzrelation des Kontakts erster Ordnung . Analog dazu ist das Tangentialbündel k -ter Ordnung die Menge aller Kurven modulo der Relation des Kontakts k -ter Ordnung. Ebenso ist das Kotangentialbündel das Bündel der 1-Jets von Funktionen auf der Mannigfaltigkeit; das k -Jetbündel ist das Bündel ihrer k -Jets. Diese und weitere Beispiele für die allgemeine Idee der Jetbündel spielen eine wichtige Rolle bei der Untersuchung von Differentialoperatoren auf Mannigfaltigkeiten.
Der Begriff des Frames lässt sich auch auf Jets höherer Ordnung verallgemeinern. Ein Frame k -ter Ordnung ist der k -Jet eines Diffeomorphismus von ℝⁿ nach M. [ 6 ] Die Menge aller Frames k -ter Ordnung, Fₖ ( M ) , ist ein Hauptbündel Gₖ über M , wobei Gₖ die Gruppe der k -Jets ist ; d. h . die Gruppe der k -Jets von Diffeomorphismen von ℝⁿ , die den Ursprung fixieren. GL( n , ℝ ) ist natürlich isomorph zu G₁ und eine Untergruppe jedes Gₖ , k ≥ 2. Insbesondere liefert ein Schnitt von F₂ ( M ) die Frame-Komponenten einer Verbindung auf M. Somit ist das Quotientenbündel F₂ ( M ) /GL( n , ℝ ) das Bündel der symmetrischen linearen Verbindungen über M.
Analysis auf Mannigfaltigkeiten
Viele Techniken der mehrdimensionalen Analysis lassen sich sinngemäß auch auf differenzierbare Mannigfaltigkeiten anwenden. Man kann beispielsweise die Richtungsableitung einer differenzierbaren Funktion entlang eines Tangentenvektors an die Mannigfaltigkeit definieren, woraus sich eine Möglichkeit ergibt, die totale Ableitung einer Funktion zu verallgemeinern: das Differential. Aus der Perspektive der Analysis verhält sich die Ableitung einer Funktion auf einer Mannigfaltigkeit, zumindest lokal , weitgehend analog zur gewöhnlichen Ableitung einer Funktion auf einem euklidischen Raum . So existieren beispielsweise Versionen des Satzes über implizite und des Umkehrsatzes für solche Funktionen.
Es bestehen jedoch wichtige Unterschiede in der Analysis von Vektorfeldern (und allgemein von Tensorfeldern). Kurz gesagt, die Richtungsableitung eines Vektorfeldes ist nicht wohldefiniert, oder zumindest nicht auf einfache Weise. Es existieren mehrere Verallgemeinerungen der Ableitung eines Vektorfeldes (oder Tensorfeldes), die bestimmte formale Merkmale der Differentiation in euklidischen Räumen erfassen. Die wichtigsten davon sind:
- Die Lie-Ableitung , die durch die Differentialstruktur eindeutig definiert ist, erfüllt jedoch einige der üblichen Eigenschaften der Richtungsdifferenzierung nicht.
- Eine affine Verbindung ist nicht eindeutig definiert, verallgemeinert aber die Eigenschaften der gewöhnlichen Richtungsdifferenzierung umfassender. Da eine affine Verbindung nicht eindeutig ist, stellt sie eine zusätzliche Information dar, die auf der Mannigfaltigkeit angegeben werden muss.
Ideen der Integralrechnung lassen sich auch auf Differentialmannigfaltigkeiten übertragen. Diese werden auf natürliche Weise in der Sprache der äußeren Analysis und der Differentialformen ausgedrückt . Die fundamentalen Sätze der Integralrechnung in mehreren Variablen – nämlich der Satz von Green , der Divergenzsatz und der Satz von Stokes – lassen sich zu einem Satz (ebenfalls Satz von Stokes genannt) verallgemeinern, der die äußere Ableitung und die Integration über Untermannigfaltigkeiten miteinander verknüpft .
Differentialrechnung von Funktionen
Differenzierbare Funktionen zwischen zwei Mannigfaltigkeiten sind notwendig, um geeignete Begriffe für Untermannigfaltigkeiten und verwandte Konzepte zu formulieren. Ist f : M → N eine differenzierbare Funktion von einer differenzierbaren Mannigfaltigkeit M der Dimension m in eine andere differenzierbare Mannigfaltigkeit N der Dimension n , so ist das Differential von f eine Abbildung df : T M → T N. Sie wird auch mit Tf bezeichnet und Tangentialabbildung genannt . In jedem Punkt von M ist dies eine lineare Transformation von einem Tangentialraum in einen anderen: Der Rang von f in p ist der Rang dieser linearen Transformation.

Üblicherweise ist der Rang einer Funktion eine punktweise Eigenschaft. Besitzt die Funktion jedoch maximalen Rang, so bleibt ihr Rang in einer Umgebung eines Punktes konstant. Eine differenzierbare Funktion hat „üblicherweise“ maximalen Rang im präzisen Sinne des Satzes von Sard . Funktionen maximalen Rangs an einem Punkt werden Immersionen und Submersionen genannt .
- Wenn m ≤ n und f : M → N den Rang m an Punkt p ∈ M hat , dann heißt f eine Immersion an Punkt p . Ist f eine Immersion an allen Punkten von M und ein Homöomorphismus auf sein Bild, dann ist f eine Einbettung . Einbettungen formalisieren den Begriff, dass M eine Untermannigfaltigkeit von N ist . Im Allgemeinen ist eine Einbettung eine Immersion ohne Selbstüberschneidungen und andere nichtlokale topologische Unregelmäßigkeiten.
- Wenn m ≥ n und f : M → N den Rang n an der Stelle p ∈ M hat , dann nennt man f eine Submersion an der Stelle p . Der Satz über implizite Funktionen besagt, dass, wenn f eine Submersion an der Stelle p ist , M lokal ein Produkt von N und R <sup>m − n</sup> in der Nähe von p ist . Formal ausgedrückt: Es existieren Koordinaten ( y <sub>1</sub> , ..., y<sub> n</sub> ) in einer Umgebung von f ( p ) in N und m − n Funktionen x <sub>1</sub> , ..., x<sub> m − n</sub>, die in einer Umgebung von p in M definiert sind , sodass M ein System lokaler Koordinaten von M in einer Umgebung von p ist . Submersionen bilden die Grundlage der Theorie der Faserungen und Faserbündel .

Lie-Derivat
Eine Lie-Ableitung , benannt nach Sophus Lie , ist eine Ableitung auf der Algebra der Tensorfelder über einer Mannigfaltigkeit M. Der Vektorraum aller Lie-Ableitungen auf M bildet eine unendlichdimensionale Lie-Algebra bezüglich der durch definierten Lie-Klammer.

Die Lie-Ableitungen werden durch Vektorfelder als infinitesimale Generatoren von Flüssen ( aktiven Diffeomorphismen ) auf M dargestellt . Umgekehrt betrachtet besitzt die Gruppe der Diffeomorphismen von M die zugehörige Lie-Algebra-Struktur der Lie-Ableitungen, und zwar in einer Weise, die direkt analog zur Lie-Gruppentheorie ist .
Äußere Analysis
Der äußere Kalkül ermöglicht eine Verallgemeinerung der Gradienten- , Divergenz- und Rotationsoperatoren .
Das Bündel der Differentialformen besteht an jedem Punkt aus allen total antisymmetrischen multilinearen Abbildungen auf dem Tangentialraum an diesem Punkt. Es lässt sich auf natürliche Weise in n- Formen unterteilen, wobei n höchstens der Dimension der Mannigfaltigkeit entspricht. Eine n- Form ist eine Form mit n Variablen, auch Form vom Grad n genannt . Die 1-Formen sind die Kotangensvektoren, während die 0-Formen Skalarfunktionen sind. Im Allgemeinen ist eine n- Form ein Tensor mit Kotangensrang n und Tangensrang 0. Allerdings ist nicht jeder solche Tensor eine Form, da eine Form antisymmetrisch sein muss.
Äußeres Derivat
Die äußere Ableitung ist ein linearer Operator auf dem graduierten Vektorraum aller glatten Differentialformen auf einer glatten Mannigfaltigkeit . Sie wird üblicherweise mit bezeichnet . Genauer gesagt: Wenn , bildet der Operator den Raum der -Formen auf in den Raum der -Formen ab (falls es keine von Null verschiedenen -Formen auf gibt , ist die Abbildung identisch null auf den -Formen).


Zum Beispiel ist das äußere Differential einer glatten Funktion in lokalen Koordinaten mit zugehörigem lokalen Ko-Koordinatensystem durch die Formel gegeben :


Das äußere Differential erfüllt die folgende Identität, ähnlich einer Produktregel bezüglich des Keilprodukts von Formen:

Die äußere Ableitung erfüllt ebenfalls die Identität . Das heißt, wenn eine -Form ist , dann verschwindet die -Form identisch. Eine Form , für die gilt, heißt abgeschlossen , während eine Form, für die für eine andere Form gilt, als exakt bezeichnet wird . Eine andere Formulierung der Identität besagt, dass eine exakte Form abgeschlossen ist. Dies erlaubt es, die de Rham-Kohomologie der Mannigfaltigkeit zu definieren , wobei die -te Kohomologiegruppe die Faktorgruppe der abgeschlossenen Formen auf nach den exakten Formen auf ist .


Topologie differenzierbarer Mannigfaltigkeiten
Beziehung zu topologischen Mannigfaltigkeiten
Angenommen, es handelt sich um eine topologische -Mannigfaltigkeit.
Gegeben sei ein beliebiger glatter Atlas . Es ist leicht, einen glatten Atlas zu finden, der eine andere glatte Mannigfaltigkeitsstruktur auf definiert. Betrachten wir dazu einen Homöomorphismus , der relativ zum gegebenen Atlas nicht glatt ist; beispielsweise kann man die Identitätsabbildung mithilfe einer lokalisierten nicht-glatten Erhebung modifizieren. Der neue Atlas lässt sich dann leicht als glatt verifizieren. Allerdings sind die Karten im neuen Atlas nicht glatt kompatibel mit den Karten im alten Atlas, da dies voraussetzen würde, dass und für alle glatt sind. Diese Bedingungen entsprechen genau der Definition, dass sowohl als auch glatt sind, was im Widerspruch zur Wahl des ursprünglichen Atlas steht.


Ausgehend von dieser Beobachtung lässt sich eine Äquivalenzrelation auf dem Raum der glatten Atlanten definieren, indem man sagt, dass glatte Atlanten und äquivalent sind, wenn es einen Homöomorphismus gibt, sodass glatt kompatibel mit und so dass glatt kompatibel mit ist.


Kurz gesagt, man könnte sagen, dass zwei glatte Atlanten äquivalent sind, wenn es einen Diffeomorphismus gibt, bei dem der eine glatte Atlas für den Definitionsbereich und der andere glatte Atlas für den Bildbereich gewählt wird.

Beachten Sie, dass diese Äquivalenzrelation eine Verfeinerung der Äquivalenzrelation ist, die eine glatte Mannigfaltigkeitsstruktur definiert, da je zwei glatt kompatible Atlanten auch im vorliegenden Sinne kompatibel sind; man kann als die Identitätsabbildung wählen.
Ist die Dimension von 1, 2 oder 3, so existiert eine glatte Struktur auf , und alle verschiedenen glatten Strukturen sind im obigen Sinne äquivalent. In höheren Dimensionen ist die Situation komplexer, obwohl sie noch nicht vollständig verstanden ist.
- Manche topologische Mannigfaltigkeiten besitzen keine glatten Strukturen, wie Kervaire (1960) ursprünglich an einem zehndimensionalen Beispiel zeigte . Eine wichtige Anwendung partieller Differentialgleichungen in der Differentialgeometrie von Simon Donaldson , in Kombination mit Ergebnissen von Michael Freedman , zeigt, dass viele einfach zusammenhängende kompakte topologische 4-Mannigfaltigkeiten keine glatten Strukturen besitzen. Ein bekanntes Beispiel hierfür ist die E<sub> 8 </sub>-Mannigfaltigkeit .
- Manche topologische Mannigfaltigkeiten besitzen viele glatte Strukturen, die im oben genannten Sinne nicht äquivalent sind. Dies wurde ursprünglich von John Milnor in Form der exotischen 7-Sphären entdeckt . [ 7 ]
Einstufung
Jede eindimensionale zusammenhängende glatte Mannigfaltigkeit ist diffeomorph zu entweder oder jeder mit ihren Standard-Glattstrukturen.


Eine Klassifizierung glatter 2-Mannigfaltigkeiten findet sich unter Oberfläche . Ein spezielles Ergebnis ist, dass jede zweidimensionale zusammenhängende kompakte glatte Mannigfaltigkeit diffeomorph zu einer der folgenden ist: oder oder . Die Situation wird komplexer, wenn man komplex differenzierbare Strukturen anstelle glatter Strukturen betrachtet.


Die Situation in drei Dimensionen ist wesentlich komplexer, und die bekannten Ergebnisse sind indirekter. Ein bemerkenswertes Ergebnis, das 2002 mithilfe von Methoden der partiellen Differentialgleichungen bewiesen wurde , ist die Geometrisierungsvermutung. Diese besagt vereinfacht, dass jede kompakte, glatte 3-Mannigfaltigkeit in verschiedene Teile zerlegt werden kann, von denen jeder Riemannsche Metriken mit zahlreichen Symmetrien zulässt. Es existieren außerdem verschiedene „Erkennungsresultate“ für geometrisierbare 3-Mannigfaltigkeiten, wie beispielsweise die Mostow-Rigidität und Selas Algorithmus für das Isomorphieproblem hyperbolischer Gruppen. [ 8 ]
Die Klassifizierung von n -Mannigfaltigkeiten für n > 3 ist bekanntermaßen unmöglich, selbst bis auf Homotopieäquivalenz . Zu jeder endlich präsentierten Gruppe lässt sich eine abgeschlossene 4-Mannigfaltigkeit konstruieren, deren Fundamentalgruppe diese Gruppe ist. Da es keinen Algorithmus zur Lösung des Isomorphieproblems für endlich präsentierte Gruppen gibt, existiert auch kein Algorithmus, der entscheidet, ob zwei 4-Mannigfaltigkeiten dieselbe Fundamentalgruppe besitzen. Da die zuvor beschriebene Konstruktion zu einer Klasse von 4-Mannigfaltigkeiten führt, die genau dann homöomorph sind, wenn ihre Gruppen isomorph sind, ist das Homöomorphieproblem für 4-Mannigfaltigkeiten unentscheidbar . Da zudem selbst die Bestimmung der trivialen Gruppe unentscheidbar ist, lässt sich im Allgemeinen nicht einmal entscheiden, ob eine Mannigfaltigkeit eine triviale Fundamentalgruppe besitzt, d. h. ob sie einfach zusammenhängend ist .
Einfach zusammenhängende 4-Mannigfaltigkeiten wurden von Freedman mithilfe der Schnittform und der Kirby-Siebenmann-Invariante bis auf Homöomorphie klassifiziert . Die Theorie glatter 4-Mannigfaltigkeiten ist bekanntermaßen wesentlich komplizierter, wie die exotischen glatten Strukturen auf R⁴ zeigen.
Die Situation wird jedoch für einfach zusammenhängende glatte Mannigfaltigkeiten der Dimension ≥ 5 einfacher, da sich der Satz über h-Kobordismus verwenden lässt, um die Klassifizierung auf eine Klassifizierung bis auf Homotopieäquivalenz zu reduzieren, und die Theorie der Chirurgie angewendet werden kann. [ 9 ] Dies wurde von Dennis Barden durchgeführt, um eine explizite Klassifizierung einfach zusammenhängender 5-Mannigfaltigkeiten zu liefern.
Strukturen auf glatten Mannigfaltigkeiten
(Pseudo-)Riemannsche Mannigfaltigkeiten
Eine Riemannsche Mannigfaltigkeit besteht aus einer glatten Mannigfaltigkeit und einem positiv definiten Skalarprodukt auf jedem ihrer Tangentialräume. Diese Menge von Skalarprodukten wird als Riemannsche Metrik bezeichnet und ist auf natürliche Weise ein symmetrisches 2-Tensorfeld. Diese „Metrik“ definiert einen natürlichen Vektorraumisomorphismus für jeden Tangentialraum. Auf einer Riemannschen Mannigfaltigkeit lassen sich Begriffe wie Länge, Volumen und Winkel definieren. Jeder glatten Mannigfaltigkeit können viele verschiedene Riemannsche Metriken zugeordnet werden.


Eine pseudo-Riemannsche Mannigfaltigkeit (auch semi-Riemannsche Mannigfaltigkeit genannt) ist eine Verallgemeinerung des Begriffs der Riemannschen Mannigfaltigkeit, bei der die Skalarprodukte eine indefinite Signatur haben dürfen , anstatt positiv definit zu sein ; sie müssen jedoch weiterhin nicht-ausgeartet sein. Jede glatte pseudo-Riemannsche und Riemannsche Mannigfaltigkeit definiert eine Reihe assoziierter Tensorfelder, wie beispielsweise den Riemannschen Krümmungstensor . Lorentzsche Mannigfaltigkeiten sind pseudo-Riemannsche Mannigfaltigkeiten mit Signatur λ ; dieser Fall ist fundamental in der allgemeinen Relativitätstheorie . Nicht jeder glatten Mannigfaltigkeit kann eine nicht-Riemannsche pseudo-Riemannsche Struktur zugeordnet werden; hierfür gelten topologische Einschränkungen.


Eine Finsler-Mannigfaltigkeit ist eine andere Verallgemeinerung einer Riemannschen Mannigfaltigkeit, bei der das Skalarprodukt durch eine Vektornorm ersetzt wird ; dadurch ist die Definition der Länge, aber nicht des Winkels möglich.
Symplektische Mannigfaltigkeiten
Eine symplektische Mannigfaltigkeit ist eine Mannigfaltigkeit mit einer geschlossenen , nicht-ausgearteten 2-Form . Diese Bedingung bedingt, dass symplektische Mannigfaltigkeiten gerade Dimensionen haben, da schiefsymmetrische Matrizen alle die Determinante Null besitzen. Es gibt zwei grundlegende Beispiele:

- Kotangentialbündel, die als Phasenräume in der Hamiltonschen Mechanik auftreten , sind ein motivierendes Beispiel, da sie eine natürliche symplektische Form zulassen .
- Alle orientierten zweidimensionalen Riemannschen Mannigfaltigkeiten sind auf natürliche Weise symplektisch, indem man die Form definiert , wobei für jedes der Vektor bezeichnet, sodass eine orientierte -orthonormale Basis von ist.


Lügengruppen
Eine Lie-Gruppe besteht aus einer C <sup>∞ </sup>-Mannigfaltigkeit und einer Gruppenstruktur , sodass Produkt und Inversion glatt sind wie Abbildungen von Mannigfaltigkeiten. Diese Objekte treten häufig auf natürliche Weise bei der Beschreibung (stetiger) Symmetrien auf und bilden eine wichtige Quelle für Beispiele glatter Mannigfaltigkeiten.


Viele ansonsten bekannte Beispiele glatter Mannigfaltigkeiten lassen sich jedoch keiner Lie-Gruppenstruktur zuordnen, da man zu einer gegebenen Lie-Gruppe und einem beliebigen Vektor die Abbildung betrachten kann, die das neutrale Element auf abbildet , und somit durch Betrachtung der Differentialgleichung eine natürliche Identifizierung zwischen je zwei Tangentialräumen einer Lie-Gruppe erhält. Insbesondere kann man durch Betrachtung eines beliebigen von Null verschiedenen Vektors in mithilfe dieser Identifizierungen ein glattes, nicht verschwindendes Vektorfeld auf angeben. Dies zeigt beispielsweise, dass keine geradzahlige Sphäre eine Lie-Gruppenstruktur tragen kann. Dasselbe Argument zeigt allgemeiner, dass jede Lie-Gruppe parallelisierbar sein muss .


Alternative Definitionen
Pseudogruppen
Der Begriff der Pseudogruppe [ 10 ] bietet eine flexible Verallgemeinerung von Atlanten, um die einheitliche Definition verschiedener Strukturen auf Mannigfaltigkeiten zu ermöglichen. Eine Pseudogruppe besteht aus einem topologischen Raum S und einer Familie Γ von Homöomorphismen von offenen Teilmengen von S in andere offene Teilmengen von S , sodass
- Wenn f ∈ Γ und U eine offene Teilmenge des Definitionsbereichs von f ist , dann ist die Einschränkung f | U ebenfalls in Γ.
- Ist f ein Homöomorphismus von einer Vereinigung offener Teilmengen von S , , in eine offene Teilmenge von S , dann gilt f ∈ Γ für jedes i .
- Für jedes offene U ⊂ S ist die Identitätstransformation von U in Γ.
- Wenn f ∈ Γ , dann f −1 ∈ Γ .
- Die Zusammensetzung zweier Elemente von Γ ist in Γ.


Diese letzten drei Bedingungen sind analog zur Definition einer Gruppe . Beachten Sie jedoch, dass Γ keine Gruppe sein muss, da die Funktionen nicht global auf S definiert sind . Beispielsweise bildet die Menge aller lokalen C<sup> k</sup> -Diffeomorphismen auf ℝ<sup> n</sup> eine Pseudogruppe. Alle Biholomorphismen zwischen offenen Mengen in C <sup>n</sup> bilden eine Pseudogruppe. Weitere Beispiele sind: orientierungserhaltende Abbildungen von ℝ <sup>n</sup> , Symplektomorphismen , Möbius-Transformationen , affine Transformationen usw. Somit bestimmen zahlreiche Funktionenklassen Pseudogruppen.
Ein Atlas ( U i , φ i ) von Homöomorphismen φ i von U i ⊂ M in offene Teilmengen eines topologischen Raums S heißt kompatibel mit einer Pseudogruppe Γ, vorausgesetzt, dass die Übergangsfunktionen φ j ∘ φ i −1 : φ i ( U i ∩ U j ) → φ j ( U i ∩ U j ) alle in Γ liegen.
Eine differenzierbare Mannigfaltigkeit ist dann ein Atlas, der mit der Pseudogruppe der C<sup> k</sup> -Funktionen auf ℝ<sup> n</sup> kompatibel ist . Eine komplexe Mannigfaltigkeit ist ein Atlas, der mit den biholomorphen Funktionen auf offenen Mengen in C<sup> n</sup> kompatibel ist . Und so weiter. Somit bieten Pseudogruppen einen einheitlichen Rahmen, um viele Strukturen auf Mannigfaltigkeiten zu beschreiben, die für die Differentialgeometrie und Topologie von Bedeutung sind.
Struktur Garbe
Manchmal kann es hilfreich sein, einen alternativen Ansatz zu verwenden, um einer Mannigfaltigkeit eine C<sub> k </sub>-Struktur zu verleihen. Hierbei ist k = 1, 2, ..., ∞ oder ω für reell-analytische Mannigfaltigkeiten. Anstatt Koordinatenkarten zu betrachten, kann man mit Funktionen beginnen, die auf der Mannigfaltigkeit selbst definiert sind. Die Strukturgarbe von M , bezeichnet mit C<sub> k </sub> , ist eine Art Funktor , der für jede offene Menge U ⊂ M eine Algebra C<sub> k</sub> ( U ) stetiger Funktionen U → ℝ definiert . Eine Strukturgarbe C <sub> k </sub> gibt M die Struktur einer C<sub> k </sub>-Mannigfaltigkeit der Dimension n , falls es für jedes p ∈ M eine Umgebung U von p und n Funktionen x <sub>1</sub> , ..., x<sub> n</sub> ∈ C <sub> k</sub> ( U ) gibt , sodass die Abbildung f = ( x <sub>1</sub> , ..., x<sub> n</sub> ) : U → ℝ<sup> n</sup> ein Homöomorphismus auf eine offene Menge in ℝ <sup>n</sup> ist und C <sub>k </sub> | U der Pullback der Garbe der k -mal stetig differenzierbaren Funktionen auf ℝ <sup>n</sup> ist . [ 11 ]
Insbesondere bedeutet diese letztgenannte Bedingung, dass jede Funktion h in C <sub>k</sub> ( V ) für V eindeutig als h ( x ) = H ( x <sub>1</sub> ( x ), ..., x <sub>n</sub> ( x )) geschrieben werden kann , wobei H eine k -mal differenzierbare Funktion auf f ( V ) (einer offenen Menge in ℝ<sup> n</sup> ) ist. Demnach besagt die Garbentheorie, dass die Funktionen auf einer differenzierbaren Mannigfaltigkeit in lokalen Koordinaten als differenzierbare Funktionen auf ℝ<sup> n</sup> ausgedrückt werden können , und dies genügt erst recht, um die Differentialstruktur auf der Mannigfaltigkeit zu charakterisieren.
Garben lokaler Ringe
Ein ähnlicher, aber technischerer Ansatz zur Definition differenzierbarer Mannigfaltigkeiten lässt sich mithilfe des Begriffs eines Ringraums formulieren . Dieser Ansatz ist stark von der Theorie der Schemata in der algebraischen Geometrie beeinflusst , verwendet jedoch lokale Ringe der Keime differenzierbarer Funktionen. Er ist insbesondere im Kontext komplexer Mannigfaltigkeiten beliebt.
Wir beginnen mit der Beschreibung der Grundstrukturgarbe auf R<sup> n</sup> . Wenn U eine offene Menge in R <sup>n </sup> ist , dann sei
- O ( U ) = C k ( U , R )
Die Menge aller reellwertigen , k -mal stetig differenzierbaren Funktionen auf U bestimmt mit U eine Garbe von Ringen auf ℝⁿ . Der Stiel O<sub> p</sub> für p ∈ ℝⁿ besteht aus Keimen von Funktionen in der Nähe von p und ist eine Algebra über ℝ . Insbesondere ist dies ein lokaler Ring , dessen eindeutiges maximales Ideal aus den Funktionen besteht, die in p verschwinden . Das Paar ( ℝⁿ , O <sub>p</sub> ) ist ein Beispiel für einen lokal beringten Raum : ein topologischer Raum mit einer Garbe, deren Stiele jeweils lokale Ringe sind.
Eine differenzierbare Mannigfaltigkeit (der Klasse C<sup> k</sup> ) besteht aus einem Paar ( M , O<sub> M</sub> ), wobei M ein zweitabzählbarer Hausdorff-Raum und O <sub> M </sub> eine Garbe lokaler R -Algebren auf M ist , sodass der lokal geringte Raum ( M , O<sub> M </sub> ) lokal isomorph zu ( R <sup>n</sup> , O ) ist . Auf diese Weise können differenzierbare Mannigfaltigkeiten als Schemata auf R<sup> n</sup> modelliert werden . Dies bedeutet, dass [ 12 ] es für jeden Punkt p ∈ M eine Umgebung U von p und ein Paar von Funktionen ( f , f<sup> #</sup> ) gibt , wobei
- f : U → f ( U ) ⊂ R n ist ein Homöomorphismus auf eine offene Menge in R n .
- f # : O | f ( U ) → f ∗ ( O M | U ) ist ein Garbenisomorphismus.
- Die Lokalisierung von f # ist ein Isomorphismus lokaler Ringe
- f # f ( p ) : O f ( p ) → O M , p .
Es gibt mehrere wichtige Gründe, differenzierbare Mannigfaltigkeiten in diesem abstrakten Rahmen zu untersuchen. Erstens gibt es keinen a priori Grund, warum der Modellraum ℝⁿ sein muss . Beispielsweise könnte man (insbesondere in der algebraischen Geometrie ) den Raum der komplexen Zahlen Cⁿ mit der Garbe holomorpher Funktionen ( wodurch man zu den Räumen der komplexen analytischen Geometrie gelangt ) oder die Garbe von Polynomen (wodurch man zu den in der komplexen algebraischen Geometrie relevanten Räumen gelangt ) als Modellraum wählen. Allgemeiner lässt sich dieses Konzept auf jede geeignete Vorstellung eines Schemas übertragen (siehe Topostheorie ). Zweitens sind Koordinaten für die Konstruktion nicht mehr explizit notwendig. Das Analogon eines Koordinatensystems ist das Paar ( f , f # ) , aber diese quantifizieren lediglich die Idee des lokalen Isomorphismus und sind nicht zentral für die Diskussion (wie im Fall von Karten und Atlanten). Drittens ist die Garbe OₙM nicht offensichtlich eine Garbe von Funktionen. Vielmehr entsteht sie als Garbe von Funktionen infolge der Konstruktion (über die Quotienten lokaler Ringe nach ihren maximalen Idealen). Daher ist dies eine primitivere Definition der Struktur (siehe synthetische Differentialgeometrie ).
Ein letzter Vorteil dieses Ansatzes besteht darin, dass er natürliche, direkte Beschreibungen vieler grundlegender Untersuchungsgegenstände der Differentialgeometrie und Topologie ermöglicht.
- Der Kotangentialraum an einem Punkt ist I p / I p 2 , wobei I p das maximale Ideal des Stiels O M , p ist .
- Im Allgemeinen kann das gesamte Kotangentialbündel mit einer verwandten Methode erhalten werden (siehe Kotangentialbündel für Details).
- Taylorreihen (und Jets ) können auf koordinatenunabhängige Weise mittels der I p -adischen Filtration auf O M , p angegangen werden .
- Das Tangentialbündel (oder genauer seine Garbe von Schnitten) kann mit der Garbe von Morphismen von O M in den Ring der dualen Zahlen identifiziert werden .
Verallgemeinerungen
Die Kategorie der glatten Mannigfaltigkeiten mit glatten Abbildungen weist gewisse Mängel auf, weshalb man versucht hat, glatte Mannigfaltigkeiten zu verallgemeinern, um dies zu beheben. Diffeologische Räume verwenden einen anderen Begriff von Karte, den sogenannten „Plot“. Frölicher-Räume und Orbifaltigkeiten sind weitere Ansätze.
Eine rektifizierbare Menge verallgemeinert die Idee einer stückweise glatten oder rektifizierbaren Kurve auf höhere Dimensionen; rektifizierbare Mengen sind jedoch in allgemeinen Mannigfaltigkeiten nicht vorhanden.
Banach-Mannigfaltigkeiten und Fréchet-Mannigfaltigkeiten , insbesondere Mannigfaltigkeiten von Abbildungen, sind unendlichdimensionale differenzierbare Mannigfaltigkeiten.
Nichtkommutative Geometrie
Für eine C <sup>k</sup> -Mannigfaltigkeit M bildet die Menge der reellwertigen C<sup> k</sup> -Funktionen auf der Mannigfaltigkeit eine Algebra bezüglich punktweiser Addition und Multiplikation, die als Algebra der Skalarkörper oder kurz als Algebra der Skalare bezeichnet wird . Diese Algebra besitzt die konstante Funktion 1 als multiplikatives Einselement und ist ein differenzierbares Analogon zum Ring der regulären Funktionen in der algebraischen Geometrie.
Es ist möglich, eine Mannigfaltigkeit aus ihrer Skalaralgebra zu rekonstruieren, zunächst als Menge, dann aber auch als topologischen Raum – dies ist eine Anwendung des Satzes von Banach-Stone und formal als Spektrum einer C*-Algebra bekannt . Zunächst besteht eine bijektive Korrespondenz zwischen den Punkten von M und den Algebrahomomorphismen φ : C <sub>k</sub> ( M ) → ℝ , da ein solcher Homomorphismus φ einem Ideal der Kodimension eins in C <sub>k</sub> ( M ) (nämlich dem Kern von φ ) entspricht, welches notwendigerweise ein maximales Ideal ist. Umgekehrt ist jedes maximale Ideal in dieser Algebra ein Ideal von Funktionen, die in einem einzigen Punkt verschwinden. Dies zeigt, dass MSpec (das Max-Spec) von C <sub>k </sub> ( M ) M als Punktmenge rekonstruiert, obwohl es M tatsächlich als topologischen Raum rekonstruiert.
Verschiedene geometrische Strukturen lassen sich algebraisch mithilfe der Skalaralgebra definieren, und diese Definitionen lassen sich oft auf die algebraische Geometrie (geometrische Interpretation von Ringen) und die Operatortheorie (geometrische Interpretation von Banachräumen) verallgemeinern. Beispielsweise kann das Tangentialbündel zu M als die Derivationen der Algebra der glatten Funktionen auf M definiert werden .
Diese „Algebraisierung“ einer Mannigfaltigkeit (Ersetzen eines geometrischen Objekts durch eine Algebra) führt zum Begriff der C*-Algebra – eine kommutative C*-Algebra ist genau der Skalarring einer Mannigfaltigkeit (nach Banach-Stone) – und erlaubt es , nichtkommutative C*-Algebren als nichtkommutative Verallgemeinerungen von Mannigfaltigkeiten zu betrachten . Dies ist die Grundlage des Gebiets der nichtkommutativen Geometrie .
Siehe auch
Referenzen
- ^ B. Riemann (1867).
- Maxwell selbst arbeitete mit Quaternionen statt mit Tensoren, doch seine Gleichungen für den Elektromagnetismus dienten als frühes Beispiel für den Tensorformalismus; siehe Dimitrienko, Yuriy I. (2002), Tensor Analysis and Nonlinear Tensor Functions , Springer, S. xi, ISBN 9781402010156Die
- ^ Siehe G. Ricci (1888), G. Ricci und T. Levi-Civita (1901), T. Levi-Civita (1927).
- ^ Siehe H. Weyl (1955).
- ^ H. Whitney (1936).
- ^ Siehe S. Kobayashi (1972).
- ^ J. Milnor (1956).
- ^ Z. Sela (1995). Allerdings werden 3-Mannigfaltigkeiten nur insofern klassifiziert, als es einen (unpraktischen) Algorithmus zur Erzeugung einer nicht-redundanten Liste aller kompakten 3-Mannigfaltigkeiten gibt.
- ^ Siehe A. Ranicki (2002).
- ^ Kobayashi und Nomizu (1963), Band 1.
- Diese Definition findet sich in MacLane und Moerdijk (1992). Eine äquivalente, ad-hoc -Definition findet sich in Sternberg (1964), Kapitel II.
- ^ Hartshorne (1997)
Bibliographie
- Donaldson, Simon (1983). „Eine Anwendung der Eichtheorie auf die vierdimensionale Topologie“ . Journal of Differential Geometry . 18 (2): 279–315 . doi : 10.4310/jdg/1214437665 .
- Hartshorne, Robin (1977). Algebraische Geometrie . Springer-Verlag. ISBN 0-387-90244-9Die
- „Differentiable manifold“ , Encyclopedia of Mathematics , EMS Press , 2001 [1994]
- Kervaire, Michel A. (1960). „Eine Mannigfaltigkeit, die keine differenzierbare Struktur zulässt“. Commentarii Mathematici Helvetici . 34 (1): 257–270 . doi : 10.1007/BF02565940 . S2CID 120977898 .Die
- Kobayashi, Shoshichi (1972). Transformationsgruppen in der Differentialgeometrie . Springer.
- Lee, Jeffrey M. (2009), Mannigfaltigkeiten und Differentialgeometrie , Graduate Studies in Mathematics , Band 107, Providence: American Mathematical Society , ISBN 9780821848159Die
- Levi-Civita, Tullio (1927). „Der absolute Differentialkalkül (Tensorrechnung)“. Nature . 120 (3024): 542–543 . Bibcode : 1927Natur.120..542B . doi : 10.1038/120542a0 . S2CID 4109613 .
- Mac Lane, Saunders ; Moerdijk, Ieke (1992). Garben in Geometrie und Logik . Springer. ISBN 0-387-97710-4Die
- Milnor, John (1956). „Über Mannigfaltigkeiten, die zur 7-Sphäre homöomorph sind“. Annals of Mathematics . 64 (2): 399–405 . doi : 10.2307/1969983 . JSTOR 1969983 .
- Ranicki, Andrew (2002). Algebraische und geometrische Chirurgie . Oxford Mathematical Monographs, Clarendon Press. ISBN 0-19-850924-3Die
- Ricci-Curbastro, Gregorio; Levi-Civita, Tullio (1901). Die Methoden des absoluten Differentialrechnungs .
- Ricci-Curbastro, Gregorio (1888). Die kovarianten und kontrovarianten Ableitungen und die Verwendung des Loro in der Analyseanwendung (auf Italienisch).
- Riemann, Bernhard (1867). „Über die Hypothesen, welche der Geometrie zu Grunde liegen“ . Abhandlungen der Königlichen Gesellschaft der Wissenschaften zu Göttingen . 13 .
- Sela, Zlil (1995). „Das Isomorphieproblem für hyperbolische Gruppen. I“. Annals of Mathematics . 141 (2): 217–283 . doi : 10.2307/2118520 . JSTOR 2118520 .
- Sternberg, Shlomo (1964). Vorlesungen über Differentialgeometrie . Prentice-Hall.
- Weisstein, Eric W. „Glatte Mannigfaltigkeit“ . Abgerufen am 4. März 2008 .
- Weyl, Hermann (1955). Die Idee der Riemannschen Fläche . Teubner.
- Whitney, Hassler (1936). „Differentiable manifolds“. Annals of Mathematics . 37 (3): 645–680 . doi : 10.2307/1968482 . JSTOR 1968482 .

