
| Teil einer Serie über |
| Klassische Mechanik |
|---|
|


In der Physik ist die klassische Mechanik eine Theorie , die den Einfluss von Kräften auf die Bewegung makroskopischer Objekte und makroskopischer Materie beschreibt , ohne Quanteneffekte zu berücksichtigen und oft auch ohne relativistische Effekte einzubeziehen.
Sie dient zur Beschreibung der Bewegung von Objekten wie Projektilen , Maschinenteilen , Raumfahrzeugen , Planeten , Sternen , Galaxien , verformbaren Festkörpern , Flüssigkeiten , Makromolekülen und anderen Objekten. Die Entwicklung der klassischen Mechanik brachte tiefgreifende Veränderungen in den Methoden und der Philosophie der Physik mit sich. [ 1 ] Der Begriff „klassisch“ grenzt diese Art der Mechanik von neuen Methoden ab, die nach den physikalischen Revolutionen des frühen 20. Jahrhunderts entwickelt wurden, welche die Grenzen der klassischen Mechanik aufzeigten. [2] [3 ] Einige moderne Quellen [ 4 ] ordnen die Relativitätsmechanik der klassischen Mechanik zu , da sie das Fachgebiet in seiner am weitesten entwickelten und präzisesten Form repräsentiert.
Die früheste Formulierung der klassischen Mechanik wird oft als Newtonsche Mechanik bezeichnet . Sie umfasst die physikalischen Konzepte, die auf den grundlegenden Arbeiten von Sir Isaac Newton aus dem 17. Jahrhundert beruhen , sowie die mathematischen Methoden, die von Newton, Gottfried Wilhelm Leibniz , Leonhard Euler und anderen entwickelt wurden, um die Bewegung von Körpern unter dem Einfluss von Kräften zu beschreiben . Später entwickelten Euler, Joseph-Louis Lagrange , William Rowan Hamilton und andere Methoden auf Basis der Energie , die zur Entwicklung der analytischen Mechanik (einschließlich der Lagrangeschen und der Hamiltonschen Mechanik ) führten. Diese Fortschritte, die vorwiegend im 18. und 19. Jahrhundert erzielt wurden, gingen über frühere Arbeiten hinaus; sie werden, mit einigen Modifikationen, in allen Bereichen der modernen Physik angewendet.
Kennt man den gegenwärtigen Zustand eines Objekts, das den Gesetzen der klassischen Mechanik gehorcht, lässt sich seine zukünftige und vergangene Bewegung bestimmen. Die Chaostheorie zeigt jedoch, dass die langfristigen Vorhersagen der klassischen Mechanik unzuverlässig sind. Die klassische Mechanik liefert präzise Ergebnisse bei Objekten mit geringer Masse und Geschwindigkeiten unterhalb der Lichtgeschwindigkeit . Bei Objekten von der Größe eines Atomdurchmessers ist die Quantenmechanik erforderlich . Zur Beschreibung von Geschwindigkeiten nahe der Lichtgeschwindigkeit wird die spezielle Relativitätstheorie benötigt. Bei extrem massereichen Objekten findet die allgemeine Relativitätstheorie Anwendung.
Zweigstellen
Traditionelle Aufteilung
Die klassische Mechanik wurde traditionell in drei Hauptzweige unterteilt. Die Statik befasst sich mit der Analyse von Kräften und Drehmomenten, die auf ein physikalisches System wirken, das keine Beschleunigung erfährt, sondern sich im Gleichgewicht mit seiner Umgebung befindet. [ 5 ] Die Kinematik beschreibt die Bewegung von Punkten, Körpern (Objekten) und Körpersystemen (Gruppen von Objekten), ohne die sie verursachenden Kräfte zu berücksichtigen. [ 6 ] [ 7 ] [ 5 ] Die Kinematik wird als Forschungsgebiet oft als „Geometrie der Bewegung“ bezeichnet und gelegentlich als Teilgebiet der Mathematik betrachtet . [ 8 ] [ 9 ] [ 10 ] Die Dynamik beschreibt nicht nur das Verhalten von Objekten, sondern berücksichtigt auch die Kräfte, die dieses Verhalten erklären. Einige Autoren (z. B. Greenwood (1997) [ 11 ] ) beziehen die spezielle Relativitätstheorie in die klassische Dynamik ein.
Kräfte vs. Energie
Eine weitere Unterscheidung basiert auf der Wahl des mathematischen Formalismus. Die klassische Mechanik lässt sich mathematisch auf verschiedene Weisen darstellen. Der physikalische Gehalt dieser unterschiedlichen Formulierungen ist derselbe, sie liefern jedoch unterschiedliche Erkenntnisse und ermöglichen verschiedene Arten von Berechnungen. Der Begriff „Newtonsche Mechanik“ wird zwar mitunter synonym für nicht-relativistische klassische Physik verwendet, kann aber auch einen bestimmten Formalismus bezeichnen, der auf Newtons Bewegungsgesetzen beruht . Die Newtonsche Mechanik in diesem Sinne betont die Kraft als Vektorgröße . [ 12 ]
Im Gegensatz dazu verwendet die analytische Mechanik skalare Bewegungseigenschaften, die das System als Ganzes repräsentieren – üblicherweise seine kinetische und potenzielle Energie . Die Bewegungsgleichungen werden aus den skalaren Größen mithilfe eines zugrundeliegenden Prinzips über deren Variation abgeleitet . Zwei Hauptzweige der analytischen Mechanik sind die Lagrange-Mechanik , die generalisierte Koordinaten und zugehörige generalisierte Geschwindigkeiten im Tangentialbündelraum (dem Tangentialbündel des Konfigurationsraums , auch Zustandsraum genannt) verwendet, und die Hamilton-Mechanik , die Koordinaten und zugehörige Impulse im Phasenraum (dem Kotangentialbündel des Konfigurationsraums) verwendet. Beide Formulierungen sind äquivalent durch eine Legendre-Transformation der generalisierten Koordinaten, Geschwindigkeiten und Impulse; daher enthalten beide dieselben Informationen zur Beschreibung der Dynamik eines Systems. Weitere Formulierungen sind beispielsweise die Hamilton-Jacobi-Theorie , die Routh-Mechanik und die Appell-Bewegungsgleichung . Alle Bewegungsgleichungen für Teilchen und Felder lassen sich in jedem Formalismus aus dem weit verbreiteten Prinzip der kleinsten Wirkung ableiten . Ein Beispiel dafür ist das Noether-Theorem , das Erhaltungssätze mit den zugehörigen Symmetrien verknüpft .
Nach Anwendungsgebiet
Alternativ kann eine Unterteilung nach Anwendungsgebiet erfolgen:
- Himmelsmechanik , die sich mit Sternen , Planeten und anderen Himmelskörpern befasst
- Kontinuumsmechanik , für Materialien, die als Kontinuum modelliert werden, z. B. Festkörper und Fluide (d. h. Flüssigkeiten und Gase ).
- Relativistische Mechanik (d. h. einschließlich der speziellen und allgemeinen Relativitätstheorie) für Körper, deren Geschwindigkeit nahe der Lichtgeschwindigkeit liegt.
- Die statistische Mechanik bietet einen Rahmen, um die mikroskopischen Eigenschaften einzelner Atome und Moleküle mit den makroskopischen oder thermodynamischen Eigenschaften von Materialien in Beziehung zu setzen.
Beschreibung von Objekten und ihrer Bewegung

Die klassische Mechanik modelliert reale Objekte als Punktteilchen , also Objekte mit vernachlässigbarer Größe. Die Bewegungen ausgedehnter, nicht punktförmiger Objekte beschreibt die klassische Mechanik, indem sie diese Objekte als Ansammlungen starr verbundener Partikel betrachtet. [ 13 ] : 1
In der Newtonschen Form der klassischen Mechanik wird die Bewegung eines Punktteilchens durch wenige Parameter bestimmt : seine Position, seine Masse und die auf es wirkenden Kräfte . [ 13 ] : 3 Die Eulerschen Gesetze erweitern die Newtonschen Gesetze in diesem Bereich. Die Konzepte des Drehimpulses basieren auf derselben Differentialrechnung, die zur Beschreibung eindimensionaler Bewegungen verwendet wird. Die Raketengleichung erweitert den Begriff der Impulsänderung eines Objekts um die Auswirkungen des Massenverlusts. (Diese Verallgemeinerungen/Erweiterungen werden aus den Newtonschen Gesetzen abgeleitet, beispielsweise durch die Zerlegung eines Festkörpers in eine Menge von Punkten.)
In Wirklichkeit besitzen Objekte, die sich mit der klassischen Mechanik beschreiben lassen, stets eine Ausdehnung ungleich null . (Das Verhalten sehr kleiner Teilchen, wie beispielsweise des Elektrons , wird genauer durch die Quantenmechanik beschrieben.) Objekte mit Ausdehnung ungleich null weisen aufgrund der zusätzlichen Freiheitsgrade ein komplexeres Verhalten auf als hypothetische Punktteilchen; so kann sich beispielsweise ein Baseball während des Fluges drehen . Die Ergebnisse für Punktteilchen lassen sich jedoch auf die Untersuchung solcher Objekte übertragen, indem man sie als zusammengesetzte Objekte betrachtet, die aus einer großen Anzahl gemeinsam wirkender Punktteilchen bestehen. Der Massenschwerpunkt eines solchen zusammengesetzten Objekts verhält sich wie ein Punktteilchen.
Die klassische Mechanik geht davon aus, dass Materie und Energie bestimmte, erkennbare Eigenschaften wie Ort im Raum und Geschwindigkeit besitzen. Die nicht-relativistische Mechanik nimmt zudem an, dass Kräfte instantan wirken (siehe auch Fernwirkung ).
Kinematik
| Position | M |
| Winkelposition/ Winkel | dimensionslos (Radiant) |
| Geschwindigkeit | m·s −1 |
| Winkelgeschwindigkeit | s −1 |
| Beschleunigung | m·s −2 |
| Winkelbeschleunigung | s −2 |
| Ruck | m·s −3 |
| "Winkelruck" | s −3 |
| spezifische Energie | m 2 ·s −2 |
| absorbierte Dosisleistung | m 2 ·s −3 |
| Trägheitsmoment | kg· m² |
| Schwung | kg·m·s −1 |
| Drehimpuls | kg·m 2 ·s −1 |
| Gewalt | kg·m·s −2 |
| Drehmoment | kg·m 2 ·s −2 |
| Energie | kg·m 2 ·s −2 |
| Leistung | kg·m 2 ·s −3 |
| Druck und Energiedichte | kg·m −1 ·s −2 |
| Oberflächenspannung | kg·s −2 |
| Federkonstante | kg·s −2 |
| Bestrahlungsstärke und Energiefluss | kg·s −3 |
| kinematische Viskosität | m 2 ·s −1 |
| dynamische Viskosität | kg·m −1 ·s −1 |
| Dichte (Massendichte) | kg·m −3 |
| spezifisches Gewicht (Gewichtsdichte) | kg·m −2 ·s −2 |
| Anzahldichte | m −3 |
| Aktion | kg·m 2 ·s −1 |
Die Position eines Punktteilchens wird relativ zu einem Koordinatensystem definiert , dessen Mittelpunkt ein beliebiger fester Bezugspunkt im Raum , der Ursprung O, ist . Ein einfaches Koordinatensystem könnte die Position eines Teilchens P durch einen Vektor beschreiben , der mit einem Pfeil r vom Ursprung O zum Punkt P zeigt . Im Allgemeinen muss das Punktteilchen nicht relativ zu O ruhen . Bewegt sich P relativ zu O , ist r als Funktion der Zeit t definiert . In der vor-Einsteinschen Relativitätstheorie (bekannt als Galilei-Relativität ) wird die Zeit als absolut betrachtet, d. h. das Zeitintervall , das zwischen zwei beliebigen Ereignissen vergeht, ist für alle Beobachter gleich. [ 14 ] Neben der Annahme einer absoluten Zeit setzt die klassische Mechanik die euklidische Geometrie für die Raumstruktur voraus . [ 15 ]
Geschwindigkeit und Tempo
Die Geschwindigkeit bzw. die Änderungsrate der Verschiebung mit der Zeit ist definiert als die Ableitung der Position nach der Zeit:
- Die

In der klassischen Mechanik addieren und subtrahieren sich Geschwindigkeiten direkt. Fährt beispielsweise ein Auto mit 60 km/h nach Osten und überholt ein anderes Auto, das in dieselbe Richtung mit 50 km/h fährt, nimmt das langsamere Auto die Geschwindigkeit des schnelleren Autos mit 60 − 50 = 10 km/h wahr . Aus der Perspektive des schnelleren Autos bewegt sich das langsamere Auto jedoch mit 10 km/h nach Westen, was oft als −10 km/h bezeichnet wird, wobei das Vorzeichen die entgegengesetzte Richtung angibt. Geschwindigkeiten sind als Vektorgrößen direkt additiv ; sie müssen daher mithilfe der Vektoranalysis behandelt werden .
Mathematisch ausgedrückt: Bezeichnet man die Geschwindigkeit des ersten Objekts aus der vorherigen Diskussion mit dem Vektor u = u d und die Geschwindigkeit des zweiten Objekts mit dem Vektor v = v e , wobei u die Geschwindigkeit des ersten Objekts, v die Geschwindigkeit des zweiten Objekts und d und e Einheitsvektoren in Bewegungsrichtung der jeweiligen Objekte sind , so ergibt sich die Geschwindigkeit des ersten Objekts aus Sicht des zweiten Objekts wie folgt:

Analog dazu nimmt das erste Objekt die Geschwindigkeit des zweiten Objekts wie folgt wahr:

Wenn sich beide Objekte in die gleiche Richtung bewegen, lässt sich diese Gleichung vereinfachen zu:

Oder, indem man die Richtung außer Acht lässt, kann der Unterschied nur durch die Geschwindigkeit angegeben werden:

Beschleunigung
Die Beschleunigung bzw. die Änderungsrate der Geschwindigkeit ist die Ableitung der Geschwindigkeit nach der Zeit (die zweite Ableitung des Ortes nach der Zeit):

Beschleunigung beschreibt die Änderung der Geschwindigkeit im Laufe der Zeit. Die Geschwindigkeit kann sich in Betrag, Richtung oder beidem ändern. Gelegentlich wird eine Abnahme des Geschwindigkeitsbetrags „ v “ als Verzögerung bezeichnet , aber im Allgemeinen wird jede Änderung der Geschwindigkeit im Laufe der Zeit, einschließlich der Verzögerung, als Beschleunigung bezeichnet.
Bezugssysteme
Während sich Position, Geschwindigkeit und Beschleunigung eines Teilchens relativ zu jedem Beobachter in jedem Bewegungszustand beschreiben lassen, setzt die klassische Mechanik die Existenz einer speziellen Familie von Bezugssystemen voraus , in denen die mechanischen Naturgesetze eine vergleichsweise einfache Form annehmen. Diese speziellen Bezugssysteme werden Inertialsysteme genannt. Ein Inertialsystem ist ein idealisiertes Bezugssystem, in dem sich ein Objekt, auf das keine resultierende Kraft wirkt, mit konstanter Geschwindigkeit bewegt; das heißt, es befindet sich entweder in Ruhe oder bewegt sich gleichförmig geradlinig. In einem Inertialsystem gilt das Newtonsche Bewegungsgesetz . [ 3 ] : 4

Nicht-Inertialsysteme beschleunigen relativ zu einem anderen Inertialsystem. Ein Körper, der sich relativ zu einem Inertialsystem dreht, ist kein Inertialsystem. [ 3 ] : 105 Aus der Perspektive eines Inertialsystems scheinen sich Teilchen im Nicht-Inertialsystem auf Weisen zu bewegen, die nicht durch Kräfte aus bestehenden Feldern im Bezugssystem erklärt werden können. Daher scheinen weitere Kräfte allein aufgrund der Relativbeschleunigung in die Bewegungsgleichungen einzugehen. Diese Kräfte werden als Scheinkräfte , Trägheitskräfte oder Pseudokräfte bezeichnet.
Betrachten wir zwei Bezugssysteme S und S' . Für Beobachter in jedem dieser Bezugssysteme hat ein Ereignis die Raum-Zeit-Koordinaten ( x , y , z , t ) im Bezugssystem S und ( x' , y' , z' , t' ) im Bezugssystem S' . Unter der Annahme, dass die Zeit in allen Bezugssystemen gleich gemessen wird, und unter der Forderung x = x' für t = 0 , ergibt sich folgende Beziehung zwischen den Raum-Zeit-Koordinaten desselben Ereignisses, beobachtet aus den Bezugssystemen S' und S , die sich mit der Relativgeschwindigkeit u in x- Richtung bewegen:

Diese Formeln definieren eine Gruppentransformation, die als Galilei-Transformation (umgangssprachlich: Galilei-Transformation ) bekannt ist. Diese Gruppe ist ein Grenzfall der Poincaré-Gruppe, die in der speziellen Relativitätstheorie verwendet wird . Der Grenzfall tritt ein, wenn die Geschwindigkeit u sehr klein im Vergleich zu c , der Lichtgeschwindigkeit, ist .
Die Transformationen haben folgende Konsequenzen:
- v ′ = v − u (Die Geschwindigkeit v ′ eines Teilchens aus der Sicht von S ′ ist um u geringer als seine Geschwindigkeit v aus der Sicht von S )
- a ′ = a (Die Beschleunigung eines Teilchens ist in jedem Inertialsystem gleich.)
- F ′ = F (Die Kraft auf ein Teilchen ist in jedem Inertialsystem gleich.)
- Die Lichtgeschwindigkeit ist in der klassischen Mechanik keine Konstante, und die besondere Stellung, die der Lichtgeschwindigkeit in der relativistischen Mechanik beigemessen wird , hat kein Gegenstück in der klassischen Mechanik.
Für manche Probleme ist es zweckmäßig, rotierende Koordinaten (Bezugssysteme) zu verwenden. Dabei kann man entweder eine Abbildung auf ein geeignetes Inertialsystem beibehalten oder zusätzlich eine fiktive Zentrifugalkraft und Corioliskraft einführen .
Newtonsche Mechanik
Eine Kraft ist in der Physik jede Einwirkung, die die Geschwindigkeit eines Objekts verändert, also dessen Beschleunigung bewirkt. Eine Kraft entsteht innerhalb eines Feldes , beispielsweise eines elektrostatischen Feldes (verursacht durch statische elektrische Ladungen), eines elektromagnetischen Feldes (verursacht durch bewegte Ladungen) oder eines Gravitationsfeldes (verursacht durch Masse).
Newton war der Erste, der den Zusammenhang zwischen Kraft und Impuls mathematisch ausdrückte . Einige Physiker interpretieren Newtons zweites Bewegungsgesetz als Definition von Kraft und Masse, während andere es als fundamentales Postulat, ein Naturgesetz, betrachten. [ 16 ] Beide Interpretationen haben dieselben mathematischen Konsequenzen, die historisch als „Newtons zweites Gesetz“ bekannt sind:

Die Größe mv wird als ( kanonischer ) Impuls bezeichnet . Die resultierende Kraft auf ein Teilchen ist somit gleich der zeitlichen Änderungsrate seines Impulses. Da die Beschleunigung definiert ist als a = dv / dt , lässt sich das zweite Newtonsche Gesetz in der vereinfachten und bekannteren Form schreiben:

Solange die auf ein Teilchen wirkende Kraft bekannt ist, genügt Newtons zweites Gesetz, um die Bewegung des Teilchens zu beschreiben. Sobald unabhängige Beziehungen für jede auf ein Teilchen wirkende Kraft vorliegen, können diese in Newtons zweites Gesetz eingesetzt werden, um eine gewöhnliche Differentialgleichung zu erhalten, die als Bewegungsgleichung bezeichnet wird .
Nehmen wir beispielsweise an, dass die Reibung die einzige auf das Partikel wirkende Kraft ist und dass sie als Funktion der Geschwindigkeit des Partikels modelliert werden kann, zum Beispiel:

wobei λ eine positive Konstante ist; das negative Vorzeichen bedeutet, dass die Kraft der Richtung der Geschwindigkeit entgegengesetzt ist. Die Bewegungsgleichung lautet dann:

Dies kann integriert werden , um Folgendes zu erhalten

Dabei ist v₀ die Anfangsgeschwindigkeit. Dies bedeutet, dass die Geschwindigkeit des Teilchens mit der Zeit exponentiell gegen null abklingt. Alternativ kann man annehmen, dass die kinetische Energie des Teilchens durch Reibung absorbiert wird (und gemäß dem Energieerhaltungssatz in Wärmeenergie umgewandelt wird ) und das Teilchen dadurch abgebremst wird. Durch Integration dieses Ausdrucks lässt sich die Position r des Teilchens als Funktion der Zeit bestimmen.

Newtons drittes Gesetz kann verwendet werden, um die auf ein Teilchen in einem geschlossenen System wirkenden Kräfte herzuleiten. Wenn bekannt ist, dass Teilchen A eine Kraft F auf ein anderes Teilchen B ausübt, folgt daraus, dass B eine gleich große, aber entgegengesetzt gerichtete Reaktionskraft −F auf A ausübt. Für konservative Kräfte bedeutet dies, dass das Linienintegral entlang einer geschlossenen Kurve null ist. Die starke Form von Newtons drittem Gesetz fordert, dass F und −F entlang der Verbindungsgeraden von A und B wirken; diese Kräfte werden als Zentralkräfte bezeichnet . Zentralkräfte sind jedoch eine Näherung, da ruhende Objekte nur relativ zueinander ruhen. [ 17 ] Diese Einschränkung von Newtons drittem Gesetz lässt sich anhand der Coulomb-Kraft zeigen , bei der Ladungen relativ zu einem nicht beschleunigten Bezugssystem ruhen müssen. [ 18 ] Bei nicht-zentralen Kräften wie der Lorentz-Kraft wird die schwache Form von Newtons drittem Gesetz unter Berücksichtigung der Impulserhaltung angewendet . Beispiele für die schwache Form des dritten Newtonschen Gesetzes finden sich bei magnetischen Kräften wie der Lorentzkraft im Zusammenhang mit der Rotation oder dem Kreuzprodukt von Vektoren. Daher können die auf Objekte wirkenden Kräfte nicht ohne Berücksichtigung der relativen Beschleunigung und Richtung mithilfe von Bezugssystemen bestimmt werden. [ 19 ]
Arbeit und Energie
Wenn eine konstante Kraft F, die auf ein Teilchen wirkt, dieses von der Position r<sub> initial </sub> zur Position r <sub> final</sub> verschiebt , dann ist die von der Kraft verrichtete Arbeit definiert als das Skalarprodukt dieser Kraft und des Verschiebungsvektors Δ r = r <sub> final</sub> − r<sub> initial</sub> :


Allgemeiner gilt: Wenn die Kraft als Funktion des Ortes variiert, während sich das Teilchen entlang eines Weges C von r₁ nach r₂ bewegt , ist die am Teilchen verrichtete Arbeit durch das Linienintegral gegeben .

Wenn die Arbeit, die zum Bewegen eines Teilchens von r₁ nach r₂ verrichtet wird, unabhängig vom gewählten Weg gleich ist, spricht man von einer konservativen Kraft . Die Schwerkraft ist eine konservative Kraft, ebenso wie die Kraft einer idealisierten Feder gemäß dem Hookeschen Gesetz . Die Reibungskraft hingegen ist nicht konservativ.
Die kinetische Energie E k eines Teilchens der Masse m, das sich mit der Geschwindigkeit v bewegt, ist gegeben durch

Bei ausgedehnten Objekten, die aus vielen Partikeln bestehen, ist die kinetische Energie des Gesamtkörpers die Summe der kinetischen Energien der Partikel.
Der Arbeit-Energie-Satz besagt, dass für ein Teilchen konstanter Masse m die gesamte Arbeit W, die an dem Teilchen verrichtet wird, wenn es sich von der Position r₁ zur Position r₂ bewegt , gleich der Änderung der kinetischen Energie Eᵏ des Teilchens ist:

Konservative Kräfte können als Gradient einer Skalarfunktion ausgedrückt werden, die als potenzielle Energie bekannt ist und mit E p bezeichnet wird :

Wenn alle auf ein Teilchen wirkenden Kräfte konservativ sind und E<sub> p</sub> die gesamte potenzielle Energie ist (die als die Arbeit der beteiligten Kräfte zur Neuordnung der Positionen der Körper definiert ist), die sich durch Summierung der potenziellen Energien jeder einzelnen Kraft ergibt

Die Abnahme der potenziellen Energie entspricht der Zunahme der kinetischen Energie.

Dieses Ergebnis ist als Energieerhaltungssatz bekannt und besagt, dass die Gesamtenergie

ist zeitlich konstant. Dies ist oft nützlich, da viele häufig auftretende Kräfte konservativ sind.
Lagrangesche Mechanik
Die Lagrange-Mechanik ist eine Formulierung der klassischen Mechanik, die auf dem Prinzip der stationären Wirkung (auch bekannt als Prinzip der kleinsten Wirkung) basiert. Sie wurde 1760 von dem italienisch-französischen Mathematiker und Astronomen Joseph-Louis Lagrange in seinem Vortrag vor der Turiner Akademie der Wissenschaften eingeführt [ 20 ] und mündete 1788 in seinem Hauptwerk „Mécanique analytique“ . Die Lagrange-Mechanik beschreibt ein mechanisches System als Paar aus einem Konfigurationsraum und einer glatten Funktion innerhalb dieses Raums, der sogenannten Lagrange-Funktion. Für viele Systeme gilt: Hierbei sind und die kinetische bzw. potenzielle Energie des Systems. Das Prinzip der stationären Wirkung besagt, dass die aus abgeleitete Wirkungsfunktion des Systems während der gesamten zeitlichen Entwicklung des Systems an einem stationären Punkt (einem Maximum , Minimum oder Sattelpunkt ) verharren muss. Diese Bedingung ermöglicht die Berechnung der Bewegungsgleichungen des Systems mithilfe der Lagrange-Gleichungen. [ 21 ]


Hamiltonsche Mechanik
Die Hamiltonsche Mechanik entstand 1833 als Neuformulierung der Lagrangeschen Mechanik . Eingeführt von Sir William Rowan Hamilton [ 22 ] , ersetzt sie die in der Lagrangeschen Mechanik verwendeten (verallgemeinerten) Geschwindigkeiten durch (verallgemeinerte) Impulse . Beide Theorien liefern Interpretationen der klassischen Mechanik und beschreiben dieselben physikalischen Phänomene. Die Hamiltonsche Mechanik weist eine enge Beziehung zur Geometrie auf (insbesondere zur symplektischen Geometrie und zu Poisson-Strukturen ) und dient als Bindeglied zwischen klassischer und Quantenmechanik .

In diesem Formalismus werden die Dynamiken eines Systems durch die Hamiltonschen Gleichungen beschrieben, welche die Zeitableitungen der Orts- und Impulsvariablen durch partielle Ableitungen einer Funktion, dem sogenannten Hamiltonoperator, ausdrücken: Der Hamiltonoperator ist die Legendre-Transformation der Lagrange-Funktion und ist in vielen physikalisch interessanten Situationen gleich der Gesamtenergie des Systems.

Grundcharakter
Die klassische Mechanik findet vielfältige Anwendung, doch ihr Einfluss auf die Physik beschränkt sich nicht auf praktische Anwendungen. Die Techniken und die Sichtweise der klassischen Mechanik bilden ein wichtiges Fundament der modernen Physik. [ 3 ] : viii Die mathematischen Techniken der klassischen Mechanik wurden weit über ihren ursprünglichen Ursprung hinaus adaptiert. [ 23 ] : 2
Gültigkeitsgrenzen

Wenn sowohl Quantenmechanik als auch klassische Mechanik nicht anwendbar sind, beispielsweise auf Quantenebene mit vielen Freiheitsgraden, kommt die Quantenfeldtheorie (QFT) zum Einsatz. Die QFT befasst sich mit kleinen Abständen und hohen Geschwindigkeiten bei vielen Freiheitsgraden sowie mit der Möglichkeit beliebiger Änderungen der Teilchenzahl während der Wechselwirkung. Bei der Betrachtung vieler Freiheitsgrade auf makroskopischer Ebene erweist sich die statistische Mechanik als nützlich. Sie beschreibt das Verhalten großer (aber abzählbarer) Teilchenmengen und deren Wechselwirkungen als Ganzes auf makroskopischer Ebene. Die statistische Mechanik findet hauptsächlich in der Thermodynamik Anwendung für Systeme, die außerhalb der Annahmen der klassischen Thermodynamik liegen. Im Fall von Objekten mit hohen Geschwindigkeiten , die sich der Lichtgeschwindigkeit annähern, wird die klassische Mechanik durch die spezielle Relativitätstheorie erweitert . Werden Objekte extrem schwer (d. h. ihr Schwarzschildradius ist für eine gegebene Anwendung nicht vernachlässigbar klein), treten Abweichungen von der Newtonschen Mechanik auf, die mithilfe des parametrisierten post-Newtonschen Formalismus quantifiziert werden können . In diesem Fall ist die allgemeine Relativitätstheorie (ART) anwendbar. Bislang existiert jedoch keine Theorie der Quantengravitation, die die Allgemeine Relativitätstheorie und die Quantenfeldtheorie in dem Sinne vereint, dass sie auch für extrem kleine und schwere Objekte anwendbar wäre. [4] [5]
Newtonsche Näherung der speziellen Relativitätstheorie
In der speziellen Relativitätstheorie ist der Impuls eines Teilchens gegeben durch

wobei m die Ruhemasse des Teilchens, v seine Geschwindigkeit, v der Betrag von v und c die Lichtgeschwindigkeit ist.
Wenn v im Vergleich zu c sehr klein ist , ist v² / c² annähernd null, und somit

Die Newtonsche Gleichung p = m v ist somit eine Näherung der relativistischen Gleichung für Körper, die sich mit niedrigen Geschwindigkeiten im Vergleich zur Lichtgeschwindigkeit bewegen.
Die relativistische Zyklotronfrequenz eines Zyklotrons , Gyrotrons oder Hochspannungsmagnetrons ist beispielsweise gegeben durch

Dabei ist f<sub> c</sub> die klassische Frequenz eines Elektrons (oder eines anderen geladenen Teilchens) mit kinetischer Energie T und Ruhemasse m<sub> 0 </sub> , das sich in einem Magnetfeld bewegt. Die Ruhemasse eines Elektrons beträgt 511 keV. Die Frequenzkorrektur beträgt somit 1 % für eine magnetische Vakuumröhre mit einer Beschleunigungsspannung von 5,11 kV Gleichstrom.
Klassische Näherung der Quantenmechanik
Die Strahlennäherung der klassischen Mechanik versagt, wenn die de-Broglie-Wellenlänge nicht wesentlich kleiner ist als andere Dimensionen des Systems. Für nicht-relativistische Teilchen ist diese Wellenlänge …

wobei h die Planck-Konstante und p der Impuls ist.
Auch hier tritt dieses Phänomen bei Elektronen auf , bevor es bei schwereren Teilchen auftritt. Beispielsweise hatten die von Clinton Davisson und Lester Germer 1927 verwendeten, mit 54 V beschleunigten Elektronen eine Wellenlänge von 0,167 nm. Diese war lang genug, um bei der Reflexion an der Oberfläche eines Nickelkristalls mit einem Atomabstand von 0,215 nm eine einzelne Beugungsnebenkeule zu erzeugen. Mit einer größeren Vakuumkammer ließe sich die Winkelauflösung von etwa einem Radiant auf ein Milliradian relativ einfach erhöhen , um Quantenbeugung an den periodischen Strukturen des Speichers integrierter Schaltkreise zu beobachten .
Weitere praktische Beispiele für das Versagen der klassischen Mechanik im technischen Maßstab sind die Leitung durch Quantentunneln in Tunneldioden und sehr schmale Transistor- Gates in integrierten Schaltungen .
Die klassische Mechanik ist dieselbe Näherung für extrem hohe Frequenzen wie die geometrische Optik . Sie ist häufiger genauer, da sie Teilchen und Körper mit Ruhemasse beschreibt . Diese besitzen einen höheren Impuls und daher kürzere De-Broglie-Wellenlängen als masselose Teilchen, wie beispielsweise Licht, bei gleicher kinetischer Energie.
Geschichte
Die Untersuchung der Bewegung von Körpern ist uralt und macht die klassische Mechanik zu einem der ältesten und umfangreichsten Gebiete in Wissenschaft , Ingenieurwesen und Technik . Die Entwicklung der klassischen Mechanik führte zur Entwicklung vieler Bereiche der Mathematik. [ 24 ] : 54
Einige griechische Philosophen der Antike, darunter Aristoteles , der Begründer der aristotelischen Physik , vertraten möglicherweise als Erste die Ansicht, dass „alles einen Grund hat“ und dass theoretische Prinzipien zum Verständnis der Natur beitragen können. [ 25 ] Obwohl viele dieser überlieferten Ideen dem modernen Leser äußerst plausibel erscheinen, fehlt es ihnen deutlich an mathematischer Theorie und kontrollierten Experimenten , wie wir sie heute kennen. Diese wurden später zu entscheidenden Faktoren für die Entstehung der modernen Wissenschaft, und ihre frühe Anwendung wurde als klassische Mechanik bekannt. In seinem Werk „Elementa super demonstrationem ponderum“ führte der mittelalterliche Mathematiker Jordanus de Nemore das Konzept der „ Positionsgravitation “ und die Verwendung von Komponentenkräften ein . [ 26 ]

Die erste moderne Beschreibung der Planetenbewegungen lieferte Johannes Kepler in seiner 1609 erschienenen „Astronomia nova“ [ 27 ]. Basierend auf Tycho Brahes Beobachtungen der Marsbahn schloss er , dass die Planetenbahnen Ellipsen seien . Dieser Bruch mit der antiken Denkweise erfolgte etwa zur selben Zeit, als Galilei abstrakte mathematische Gesetze für die Bewegung von Objekten aufstellte. Galilei führte möglicherweise (oder auch nicht) das berühmte Experiment durch, bei dem er zwei unterschiedlich schwere Kanonenkugeln vom Schiefen Turm von Pisa fallen ließ und zeigte, dass beide gleichzeitig auf dem Boden aufschlugen. Die Echtheit dieses Experiments ist umstritten [ 28 ] , doch führte er quantitative Experimente durch, indem er Kugeln auf einer schiefen Ebene rollen ließ . Seine Theorie der beschleunigten Bewegung leitete er aus den Ergebnissen solcher Experimente ab; sie bildet einen Eckpfeiler der klassischen Mechanik. Galileis mathematische Behandlung der Beschleunigung und sein Konzept des Impetus [ 29 ] entwickelten sich aus früheren mittelalterlichen Bewegungsanalysen , insbesondere denen von Avicenna [ 30 ] , Ibn Bajjah [ 31 ] und Jean Buridan [ 32 ] .
1673 beschrieb Christiaan Huygens in seinem Werk „Horologium Oscillatorium“ die ersten beiden Bewegungsgesetze . [ 33 ] Das Werk ist zugleich die erste moderne Abhandlung, in der ein physikalisches Problem (die beschleunigte Bewegung eines fallenden Körpers) durch eine Reihe von Parametern idealisiert und anschließend mathematisch analysiert wird; es zählt zu den grundlegenden Werken der angewandten Mathematik . [ 34 ]
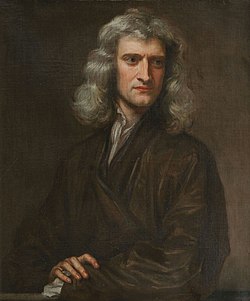
Newton begründete seine naturphilosophischen Prinzipien auf drei vorgeschlagenen Bewegungsgesetzen : dem Trägheitsgesetz , seinem zweiten Beschleunigungsgesetz (siehe oben) und dem Gesetz von Wechselwirkung und Reaktion . Damit legte er den Grundstein für die klassische Mechanik. Sowohl Newtons zweites als auch drittes Gesetz wurden in seinem Werk „Philosophiæ Naturalis Principia Mathematica“ [ 35 ] wissenschaftlich und mathematisch präzise behandelt . Hierin unterscheiden sie sich von früheren Erklärungsversuchen ähnlicher Phänomene, die entweder unvollständig, fehlerhaft oder nur unzureichend mathematisch beschrieben waren. Newton formulierte außerdem die Prinzipien der Impulserhaltung und der Drehimpulserhaltung .
In der Mechanik lieferte Newton mit dem Newtonschen Gravitationsgesetz die erste korrekte wissenschaftliche und mathematische Formulierung der Gravitation . [ 36 ] Die Kombination der Newtonschen Bewegungs- und Gravitationsgesetze bietet die umfassendste und präziseste Beschreibung der klassischen Mechanik. Er wies nach, dass diese Gesetze sowohl für Alltagsgegenstände als auch für Himmelskörper gelten. Insbesondere erhielt er eine theoretische Erklärung für Keplers Planetengesetze. [ 37 ]
Newton hatte zwar bereits die Infinitesimalrechnung erfunden; die Principia wurden jedoch, in Anlehnung an Euklid , vollständig mithilfe etablierter geometrischer Methoden formuliert . Newton und die meisten seiner Zeitgenossen, mit der bemerkenswerten Ausnahme von Huygens , gingen davon aus, dass die klassische Mechanik alle Phänomene, einschließlich des Lichts , mithilfe der geometrischen Optik erklären könne . Selbst bei der Entdeckung der sogenannten Newtonschen Ringe (einem Interferenzphänomen ) hielt er an seiner eigenen Korpuskeltheorie des Lichts fest .

Nach Newton wurde die klassische Mechanik zu einem Hauptforschungsgebiet sowohl der Mathematik als auch der Physik. Abstraktere und allgemeinere mathematische Ansätze ermöglichten es zunehmend, Lösungen für eine weitaus größere Anzahl von Problemen zu finden. Eine wichtige Neuformulierung erfolgte 1788 durch Joseph Louis Lagrange . Die Lagrangesche Mechanik wurde ihrerseits 1833 von William Rowan Hamilton überarbeitet . [ 38 ]

Im späten 19. Jahrhundert wurden einige Schwierigkeiten in der klassischen Mechanik entdeckt, die nur durch Revisionen der Physik gelöst werden konnten. Eines dieser Probleme betraf die Vereinbarkeit mit der elektromagnetischen Theorie und dem berühmten Michelson-Morley-Experiment . Die Lösung dieser Probleme führte zur speziellen Relativitätstheorie , die mitunter der „klassischen“ Physik zugeordnet wird [ 39 , 11 ] , mitunter aber auch als inkommensurabel mit ihr gilt [ 40 ] . Diese Theorie kann als Erweiterung der physikalischen Gesetze betrachtet werden, die zusammen mit der allgemeinen Relativitätstheorie die klassische Mechanik vervollständigt [ 41 ] .
Ein zweites Problem betraf die Thermodynamik . In Verbindung mit der Thermodynamik führt die klassische Mechanik zum Gibbs-Paradoxon der klassischen statistischen Mechanik , in der die Entropie keine wohldefinierte Größe ist. [ 42 ] Die Schwarzkörperstrahlung ließ sich ohne die Einführung von Quanten nicht erklären . [ 43 ] Als Experimente die atomare Ebene erreichten, versagte die klassische Mechanik selbst bei näherungsweiser Erklärung so grundlegender Phänomene wie der Energieniveaus und Größen von Atomen sowie des photoelektrischen Effekts . Die Bemühungen um die Lösung dieser Probleme führten zur Entwicklung der Quantenmechanik . [ 44 ]
Seit dem Ende des 20. Jahrhunderts ist die klassische Mechanik in der Physik keine eigenständige Theorie mehr. Sie gilt heute vielmehr als Näherungstheorie der allgemeineren Quantenmechanik. Der Schwerpunkt liegt nun auf dem Verständnis der fundamentalen Naturkräfte, wie sie im Standardmodell und seinen moderneren Erweiterungen zu einer vereinheitlichten Theorie von Allem zum Ausdruck kommen. Die klassische Mechanik ist eine Theorie, die sich für die Untersuchung der Bewegung nicht-quantenmechanischer, niederenergetischer Teilchen in schwachen Gravitationsfeldern eignet.
Siehe auch
Referenzen
- ^ Ben-Chaim, Michael (2004). Experimentelle Philosophie und die Geburt der empirischen Wissenschaft: Boyle, Locke und Newton . Aldershot: Ashgate. ISBN 0-7546-4091-4OCLC 53887772 .Die
- ^ Kibble, Tom WB; Berkshire, Frank H (Juni 2004). Klassische Mechanik (5. Aufl.). Imperial College Press. doi : 10.1142/9781860945199_0001 . ISBN 978-1-86094-424-6Die
- ^ a b c d Goldstein, Herbert ; Poole, Charles P.; Safko, John L. (2002). Klassische Mechanik (3. Aufl.). Addison Wesley. ISBN 978-0-201-65702-9Die
- ^ Hermann, Bondi (1980). Relativität und gesunder Menschenverstand . Dover Books. ISBN 978-0486240213Die
- ^ a b Thomas Wallace Wright (1896). Elemente der Mechanik einschließlich Kinematik, Kinetik und Statik: mit Anwendungen . E. und FN Spon. S. 85.
- ^ Whittaker, Edmund Taylor (August 2012) [1904]. A Treatise on the Analytical Dynamics of Particles and Rigid Bodies . Cambridge University Press. Kapitel 1. ISBN 978-0-521-35883-5Die
- ^ Beggs, Joseph Stiles (1983). Kinematik . Taylor & Francis. S. 1. ISBN 0-89116-355-7Die
- Russell C. Hibbeler (2009). „Kinematik und Kinetik eines Partikels“ . Technische Mechanik: Dynamik (12. Aufl.). Prentice Hall. S. 298. ISBN 978-0-13-607791-6Die
- ^ Shabana, Ahmed A. (2003). „Referenzkinematik“ . Dynamik von Mehrkörpersystemen (2. Aufl.). Cambridge University Press. ISBN 978-0-521-54411-5Die
- ^ Teodorescu, PP (2007). „Kinematik“ . Mechanische Systeme, klassische Modelle: Partikelmechanik . Springer. S. 287. ISBN 978-1-4020-5441-9DieDie
- ^ a b Greenwood, Donald T. (1997). Klassische Mechanik (Nachdruck der Ausgabe von 1977). Courier Dover Publications. S. 1. ISBN 0-486-69690-1Die
- ^ Lanczos, Cornelius (1970). Variationsprinzipien der Mechanik (4. Aufl.). New York: Dover Publications Inc. Einleitung, S. xxi–xxix. ISBN 0-486-65067-7Die
- Sussman , Gerald Jay; Wisdom, Jack; Mayer, Meinhard E. (2001). Struktur und Interpretation der klassischen Mechanik . Cambridge, Mass.: MIT Press. ISBN 978-0-262-19455-6Die
- ^ Knudsen, Jens M.; Hjorth, Poul (2012). Elemente der Newtonschen Mechanik (illustrierte Ausgabe). Springer Science & Business Media. P. 30. ISBN 978-3-642-97599-8DieAuszug von Seite 30
- ^ „8.01 Vorlesungsskript“ (PDF) . MIT Physik . 2003. S. 12. Archiviert vom Original (PDF) am 9. Juli 2013. Abgerufen am 9. Juli 2013 .
- ^ Thornton, Stephen T.; Marion, Jerry B. (2004). Klassische Dynamik von Teilchen und Systemen (5. Aufl.). Belmont, CA: Brooks/Cole. S. 50. ISBN 978-0-534-40896-1Die
- ^ Rynasiewicz, Robert; Zalta, Edward N. (2022). Newtons Ansichten über Raum, Zeit und Bewegung (Frühjahrsausgabe 2022). Metaphysics Research Lab, Stanford University: The Stanford Encyclopedia of Philosophy.
- ^ Taylor, John (2005). Klassische Mechanik . University Science Books. S. 133–138 . ISBN 1-891389-22-XDie
- ^ Griffiths, David (2023). Einführung in die Elektrodynamik (4. Aufl.). Cambridge: Cambridge University Press. S. 316–318 .
- ^ Fraser, Craig (1983). „J. L. Lagranges frühe Beiträge zu den Prinzipien und Methoden der Mechanik“. Archive for History of Exact Sciences . 28 (3): 197–241 . doi : 10.1007/BF00328268 . JSTOR 41133689 .
- ^ Hand, LN; Finch, JD (1998). Analytische Mechanik (2. Aufl.). Cambridge University Press. S. 18–20 , 23, 46, 51. ISBN 9780521575720Die
- ^ Hamilton, William Rowan (1833). Über eine allgemeine Methode zur Beschreibung der Bahnen des Lichts und der Planeten durch die Koeffizienten einer charakteristischen Funktion . Gedruckt von P. D. Hardy. OCLC 68159539 .
- ^ Synge, JL (1960). Flügge, S. (Hrsg.). Prinzipien der Klassischen Mechanik und Feldtheorie . Bd. 2 / 3 / 1. Berlin, Heidelberg: Springer Berlin Heidelberg. S. 1–225 . doi : 10.1007/978-3-642-45943-6_1 . ISBN 978-3-540-02547-4Die
{{cite book}}: ISBN / Date incompatibility (help) - ^ Doran, Chris; Lasenby, Anthony N. (2003). Geometrische Algebra für Physiker . Cambridge, New York: Cambridge University Press. ISBN 978-0-521-48022-2Die
- ^ Bechler, Zev (1995). „Logische Kausalität und der Vorrang des Aktuellen: Konsequenzen und Beispiele“ . Aristoteles’ Theorie der Aktualität . SUNY-Reihe zur antiken griechischen Philosophie. State University of New York Press. S. 59–67 . ISBN 978-0-7914-9608-4Die
- ^ Glick, Thomas F.; Livesey, Steven; Wallis, Faith (Hrsg.) (2014). „Jordanus de Nemore“ . Mittelalterliche Wissenschaft, Technologie und Medizin: Eine Enzyklopädie . Routledge Encyclopedias of the Middle Ages. Band 11. Routledge. S. 294. ISBN 978-1-135-45932-1Die
- ^ Manton, Nicholas; Mee, Nicholas (2017). Die physikalische Welt: Eine inspirierende Reise durch die Grundlagen der Physik . Oxford University Press. S. 26. ISBN 978-0-19-251565-0Die
- ^ Tucker, Stephen; Verheest, Frank; Strnad, Janez; Drummond, Peter (2002). „Was Galilei am Schiefen Turm von Pisa tat“. Physics World . 15 (11). IOP Publishing Ltd: 20. doi : 10.1088/2058-7058/15/11/25 .
- ^ Galilei, Galileo (1974). Zwei neue Wissenschaften . Übersetzt von Drake, Stillman . Madison: Univ. of Wisconsin Pr. S. 217, 225, 296–297 .
- ^ Espinoza, Fernando (2005). „Eine Analyse der historischen Entwicklung von Vorstellungen über Bewegung und ihre Implikationen für den Unterricht“. Physics Education . 40 (2): 141. Bibcode : 2005PhyEd..40..139E . doi : 10.1088/0031-9120/40/2/002 .
- ^ Moody, Ernest A. (1951). „Galileo und Avempace: Die Dynamik des Schiefen-Turm-Experiments (I)“. Journal of the History of Ideas . 12 (2): 163–193 . doi : 10.2307/2707514 . JSTOR 2707514 .
- ^ Dugas, René (1988). Geschichte der Mechanik . Dover Books on Physics Series. Courier Corporation. S. 87. ISBN 0-486-65632-2Die
- ^ Iliffe, Rob; Smith, George E. (2016). The Cambridge Companion to Newton . Cambridge University Press. S. 75. ISBN 9781107015463Die
- ^ Yoder, Joella G. (1988). Die Entrollung der Zeit: Christiaan Huygens und die Mathematisierung der Natur . Cambridge: Cambridge University Press. ISBN 978-0-521-34140-0Abgerufen am 26.11.2025 .
- Hahn , Alexander J. (2020). Grundlegende Berechnung von Planetenbahnen und interplanetaren Flügen: Die Missionen der Voyager-, Cassini- und Juno-Sonden . Springer Nature. S. 9–20 . ISBN 978-3-030-24868-0Die
- ^ Ferronsky, VI (2016). Gravitation, Trägheit und Schwerelosigkeit: Zentrifugale und gyroskopische Effekte der Wechselwirkungsenergie des n-Körper-Systems . Springer. S. 1–3 . ISBN 978-3-319-32291-9Die
- ^ Dhillon, Vik (30. September 2009). „Newtons Herleitung der Keplerschen Gesetze“ . Universität Sheffield . Abgerufen am 27. November 2025 .
- ^ Williams, Jeffrey H. (2015). Ordnung aus Kraft: Eine Naturgeschichte des Vakuums . IOP Concise Physics. Morgan & Claypool Publishers. S. 6–3. ISBN 978-1-68174-241-0Die
- ^ Taylor, John Robert (2005). Klassische Mechanik . University Science Books. ISBN 978-1-891389-22-1Die
- ^ Hung, Edwin H.-C. (2017). Jenseits von Kuhn: Wissenschaftliche Erklärung, Theoriestruktur, Inkommensurabilität und physikalische Notwendigkeit . Taylor & Francis. S. 126–127 . ISBN 978-1-351-95564-5Die
- ^ Helliwell, TM; Sahakian, VV (2021). Moderne klassische Mechanik . Cambridge University Press. S. 13. ISBN 978-1-108-83497-1Die
- ^ Barsky, Eugene (2020). Entropie komplexer Prozesse und Systeme . Elsevier. S. 25–27 . ISBN 978-0-12-822539-4Die
- ^ Amit, Daniel J.; Verbin, Yosef (1999). Statistische Physik: Ein Einführungskurs . G – Reihe Nachschlagewerke, Informationen und interdisziplinäre Themen. World Scientific. S. 398. ISBN 978-981-02-3476-8Die
- ^ Bhattacharya, Gautam (2010). „Quantenmechanik und Relativitätstheorie: Eine konzeptuelle Studie“ . In: Sengupta, Pradip Kumar (Hrsg.). Geschichte und Philosophie der Wissenschaft: Eine historische Perspektive der Ideenentwicklung in den Naturwissenschaften . Band 13. Pearson Education India. S. 229–236 . ISBN 978-81-317-1930-5Die
Weiterführende Literatur
- Alonso, M.; Finn, J. (1992). Fundamentale Physik für Universitäten . Addison-Wesley.
- Feynman, Richard (1999). Die Feynman-Vorlesungen über Physik . Perseus Publishing. ISBN 978-0-7382-0092-7Die
- Kibble, Tom WB ; Berkshire, Frank H. (2004). Klassische Mechanik (5. Aufl.) . Imperial College Press . ISBN 978-1-86094-424-6Die
- Kleppner, D.; Kolenkow, RJ (1973). Einführung in die Mechanik . McGraw-Hill. ISBN 978-0-07-035048-9Die
- Landau, L. D.; Lifshitz, E. M. (1972). Lehrbuch der Theoretischen Physik, Band 1 – Mechanik . Franklin Book Company. ISBN 978-0-08-016739-8Die
- Morin, David (2008). Einführung in die klassische Mechanik: Mit Aufgaben und Lösungen (1. Aufl.). Cambridge: Cambridge University Press. ISBN 978-0-521-87622-3Die
- Mudde, Robert; Rieger, Bernd (2026). Klassische Mechanik und spezielle Relativitätstheorie . TU Delft OPEN Books.
- Gerald Jay Sussman ; Jack Wisdom (2001). Struktur und Interpretation der klassischen Mechanik . MIT Press. ISBN 978-0-262-19455-6Die
- O’Donnell, Peter J. (2015). Grundlagen der Dynamik und Relativitätstheorie . CRC Press. ISBN 978-1-4665-8839-4Die
- Thornton, Stephen T.; Marion, Jerry B. (2003). Klassische Dynamik von Teilchen und Systemen (5. Aufl.) . Brooks Cole. ISBN 978-0-534-40896-1Die
Externe Links
- Crowell, Benjamin. Licht und Materie (ein einführendes Lehrbuch, verwendet Algebra mit optionalen Abschnitten zur Analysis)
- Fitzpatrick, Richard. Klassische Mechanik (unter Verwendung der Analysis)
- Hoiland, Paul (2004). Bevorzugte Bezugssysteme und Relativitätstheorie
- Horbatsch, Marko, " Vorlesungsskript zur klassischen Mechanik ".
- Rosu, Haret C., „ Klassische Mechanik “. Physics Education. 1999. [arxiv.org : physics/9909035]
- Shapiro, Joel A. (2003). Klassische Mechanik
- Sussman, Gerald Jay & Wisdom, Jack & Mayer, Meinhard E. (2001). Struktur und Interpretation der klassischen Mechanik
- Tong, David. Klassische Dynamik (Cambridge Lecture Notes on Lagrangeian and Hamiltonian Formalism)
- Die digitale Bibliothek „Kinematic Models for Design“ (KMODDL) bietet Filme und Fotos von Hunderten funktionierenden Modellen mechanischer Systeme der Cornell University . Sie umfasst außerdem eine E-Book-Bibliothek mit klassischen Texten zum Thema Maschinenbau und Konstruktion.
- MIT OpenCourseWare 8.01: Klassische Mechanik Kostenlose Videos von tatsächlichen Vorlesungen mit Links zu Vorlesungsmitschriften, Aufgaben und Prüfungen.
- Alejandro A. Torassa, Über die klassische Mechanik


