| Teil einer Serie über |
| Klassische Mechanik |
|---|
|


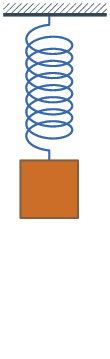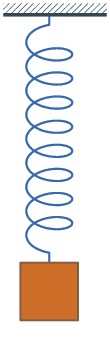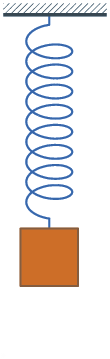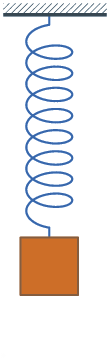
In physikalischen Systemen bezeichnet Dämpfung den Energieverlust eines schwingenden Systems durch Dissipation . [ 1 ] [ 2 ] Dämpfung ist ein Einfluss innerhalb oder auf ein schwingendes System, der dessen Schwingung verringert oder verhindert. [ 3 ] Beispiele für Dämpfung sind die viskose Dämpfung in einer Flüssigkeit (siehe viskoser Widerstand ), Oberflächenreibung , Strahlung [ 1 ] , der Widerstand in elektronischen Oszillatoren sowie die Absorption und Streuung von Licht in optischen Oszillatoren . Auch Dämpfung, die nicht auf Energieverlust beruht, kann in anderen schwingenden Systemen, wie sie beispielsweise in biologischen Systemen und Fahrrädern vorkommen [ 4 ] (z. B. Federung (Mechanik) ), eine wichtige Rolle spielen. Dämpfung ist nicht mit Reibung zu verwechseln , die eine dissipative Kraft darstellt, die auf ein System wirkt. Reibung kann Dämpfung verursachen oder ein Faktor von Dämpfung sein.
Viele Systeme zeigen Schwingungsverhalten, wenn sie aus ihrer statischen Gleichgewichtslage gestört werden . Eine an einer Feder aufgehängte Masse beispielsweise schwingt nach dem Anziehen und Loslassen auf und ab. Bei jedem Aufprall strebt das System in seine Gleichgewichtslage zurück, schwingt aber darüber hinaus. Manchmal dämpfen Verluste (z. B. Reibung) das System und können dazu führen, dass die Schwingungen allmählich abklingen oder ganz verschwinden .
Das Dämpfungsverhältnis ist unter anderem ein dimensionsloses Maß, das den Dämpfungsgrad eines Systems charakterisiert. Es wird mit ζ („ Zeta “) bezeichnet und variiert von ungedämpft ( ζ = 0 ) über unterdämpft ( ζ < 1 ) und kritisch gedämpft ( ζ = 1 ) bis überdämpft ( ζ > 1 ).
Das Verhalten oszillierender Systeme ist in verschiedensten Disziplinen von Interesse, darunter Regelungstechnik , Chemieingenieurwesen , Maschinenbau , Bauingenieurwesen und Elektrotechnik . Die oszillierende physikalische Größe variiert stark und kann beispielsweise das Schwanken eines hohen Gebäudes im Wind oder die Drehzahl eines Elektromotors sein . Ein normierter oder dimensionsloser Ansatz kann jedoch hilfreich sein, um gängige Verhaltensaspekte zu beschreiben.
Schwingungsfälle
Je nach Grad der Dämpfung zeigt ein System unterschiedliche Schwingungsverhalten und -geschwindigkeiten.
- Wenn das Feder-Masse-System völlig verlustfrei ist, würde die Masse unbegrenzt schwingen, wobei jeder Schwingungsstoß die gleiche Höhe wie der vorherige hätte. Dieser hypothetische Fall wird als ungedämpft bezeichnet .
- Bei Systemen mit hohen Verlusten, beispielsweise bei einem Feder-Masse-Experiment in einer viskosen Flüssigkeit, kann die Masse langsam in ihre Ruhelage zurückkehren, ohne jemals überschwingen zu müssen. Dieser Fall wird als überdämpft bezeichnet .
- Üblicherweise schwingt die Masse über ihre Ausgangsposition hinaus und kehrt dann zurück, wobei sie erneut überschwingt. Mit jedem Überschwingen geht Energie im System verloren, und die Schwingungen klingen gegen null ab. Dieser Fall wird als unterdämpft bezeichnet.
- Zwischen überdämpften und unterdämpften Fällen existiert ein bestimmter Dämpfungsgrad, bei dem das System gerade noch nicht überschwingt und keine einzige Schwingung ausführt. Dieser Fall wird als kritische Dämpfung bezeichnet . Der wesentliche Unterschied zwischen kritischer Dämpfung und Überdämpfung besteht darin, dass das System bei kritischer Dämpfung in kürzester Zeit ins Gleichgewicht zurückkehrt. [ 5 ]
Gedämpfte Sinuswelle


Eine gedämpfte Sinuswelle ist eine Sinusfunktion , deren Amplitude mit zunehmender Zeit gegen null strebt. Sie entspricht dem unterdämpften Fall gedämpfter Systeme zweiter Ordnung bzw. unterdämpfter Differentialgleichungen zweiter Ordnung. [ 6 ] Gedämpfte Sinuswellen treten häufig in Wissenschaft und Technik auf , überall dort, wo ein harmonischer Oszillator schneller Energie verliert, als ihm zugeführt wird. Eine reine Sinuswelle beginnt bei t = 0 im Ursprung (Amplitude = 0). Eine Kosinuswelle beginnt aufgrund ihrer Phasenverschiebung zur Sinuswelle bei ihrem Maximalwert. Eine gegebene Sinuswelle kann eine Zwischenphase aufweisen und sowohl Sinus- als auch Kosinusanteile enthalten. Der Begriff „gedämpfte Sinuswelle“ beschreibt alle derartigen gedämpften Wellenformen, unabhängig von ihrer Anfangsphase.
Die gebräuchlichste und üblicherweise angenommene Dämpfungsform ist die in linearen Systemen auftretende. Es handelt sich dabei um die exponentielle Dämpfung, bei der die äußere Hüllkurve der aufeinanderfolgenden Maxima einer Exponentialfunktion entspricht. Verbindet man die Maxima aufeinanderfolgender Kurven, so ergibt sich eine Exponentialfunktion. Die allgemeine Gleichung für eine exponentiell gedämpfte Sinuswelle lautet: wobei:

- ist die momentane Amplitude zum Zeitpunkt t ;
- ist die Anfangsamplitude der Einhüllenden;
- ist die Zerfallsrate, ausgedrückt als Kehrwert der Zeiteinheiten der unabhängigen Variablen t ;
- ist der Phasenwinkel bei t = 0 ;
- ist die Kreisfrequenz .


Weitere wichtige Parameter sind:
- Frequenz : die Anzahl der Schwingungen pro Zeiteinheit. Sie wird in inversen Zeiteinheiten , oder Hertz , angegeben .
- Zeitkonstante : die Zeit, die die Amplitude benötigt, um um den Faktor e abzufallen .
- Die Halbwertszeit ist die Zeit, die benötigt wird, bis die exponentielle Amplitudenhüllkurve um den Faktor 2 abnimmt. Sie ist gleich , was ungefähr ist .
- Dämpfungsgrad: ist eine dimensionslose Charakterisierung der Abklingrate in Abhängigkeit von der Frequenz, ungefähr oder genau .
- Q-Faktor : ist eine weitere dimensionslose Kennzahl für das Ausmaß der Dämpfung; ein hoher Q-Faktor deutet auf eine langsame Dämpfung im Verhältnis zur Schwingung hin.


Dämpfungsgrad
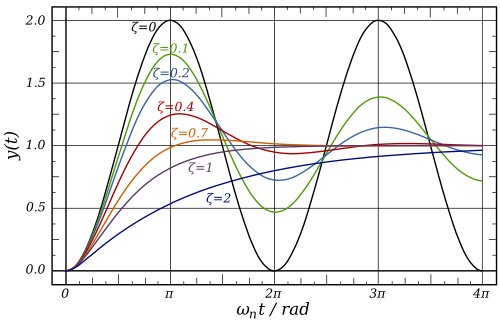
Das Dämpfungsverhältnis ist ein dimensionsloser Parameter, üblicherweise mit ζ (griechischer Buchstabe Zeta) bezeichnet [ 7 ] , der das Ausmaß der Dämpfung in einer gewöhnlichen Differentialgleichung zweiter Ordnung charakterisiert . Es ist insbesondere in der Regelungstechnik von Bedeutung und spielt auch beim harmonischen Oszillator eine wichtige Rolle . Je größer das Dämpfungsverhältnis, desto stärker ist ein System gedämpft.
- Ungedämpfte Systeme haben ein Dämpfungsverhältnis von 0.
- Unterdämpfte Systeme haben einen Wert kleiner als eins.
- Kritisch gedämpfte Systeme haben ein Dämpfungsverhältnis von 1.
- Überdämpfte Systeme weisen ein Dämpfungsverhältnis größer als 1 auf.
Das Dämpfungsverhältnis drückt den Grad der Dämpfung in einem System relativ zur kritischen Dämpfung aus und kann mithilfe des Dämpfungskoeffizienten definiert werden:

Das Dämpfungsverhältnis ist dimensionslos und stellt das Verhältnis zweier Koeffizienten mit identischen Einheiten dar.
Am einfachen Beispiel eines Masse-Feder-Dämpfer-Modells mit Masse m , Dämpfungskoeffizient c und Federkonstante k , wobei den Freiheitsgrad darstellt, lautet die Bewegungsgleichung des Systems :

- . [ 8 ]

Der zugehörige kritische Dämpfungskoeffizient ist:

und die Eigenfrequenz des Systems beträgt:

Unter Verwendung dieser Definitionen lässt sich die Bewegungsgleichung dann wie folgt ausdrücken:

Diese Gleichung ist allgemeiner als nur für das Masse-Feder-Dämpfer-System anwendbar und gilt auch für elektrische Schaltungen und andere Bereiche. Sie kann mit folgendem Ansatz gelöst werden:

wobei C und s komplexe Konstanten sind , wobei s die folgende Bedingung erfüllt:

Zwei solcher Lösungen für die beiden Werte von s , die die Gleichung erfüllen, können kombiniert werden, um die allgemeinen reellen Lösungen mit oszillatorischen und abklingenden Eigenschaften in verschiedenen Bereichen zu erhalten:

- Ungedämpft
- Der Fall entspricht dem ungedämpften harmonischen Oszillator, und in diesem Fall sieht die Lösung erwartungsgemäß wie folgt aus. Dieser Fall ist in der Natur äußerst selten; die ähnlichsten Beispiele sind Fälle, in denen die Reibung gezielt auf ein Minimum reduziert wurde.
- Unterdämpft
- Wenn s ein Paar komplexer Werte ist, dann ist jeder komplexe Lösungsterm eine abklingende Exponentialfunktion kombiniert mit einem oszillatorischen Anteil der Form . Dieser Fall tritt für auf und wird als unterdämpft bezeichnet (z. B. Bungee-Seil).
- Überdämpft
- Wenn s zwei reelle Werte sind, ist die Lösung einfach die Summe zweier abklingender Exponentialfunktionen ohne Schwingung. Dieser Fall tritt für s = 0 auf und wird als überdämpft bezeichnet . Situationen, in denen Überdämpfung praktisch relevant ist, haben bei Überschwingen oft tragische Folgen, meist elektrischer und weniger mechanischer Natur. Ein Beispiel: die Landung eines Flugzeugs im Autopilotmodus. Überschwingt das System und fährt das Fahrwerk zu spät aus, ist dies katastrophal.
- kritisch gedämpft
- Der Fall, in dem die Grenze zwischen überdämpftem und unterdämpftem Zustand erreicht ist, wird als kritisch gedämpft bezeichnet . Dies erweist sich in vielen Fällen, in denen die Konstruktion eines gedämpften Oszillators erforderlich ist (z. B. bei einem Türschließmechanismus), als wünschenswertes Ergebnis.


Q -Faktor und Zerfallsrate
Der Q- Faktor , das Dämpfungsverhältnis ζ und die exponentielle Abklingrate α stehen in folgendem Zusammenhang: [ 9 ]

Wenn ein System zweiter Ordnung (d. h., wenn das System unterdämpft ist) zwei komplex konjugierte Pole besitzt, deren Realteil jeweils ist ; der Dämpfungsparameter beschreibt also die exponentielle Abklingrate der Schwingungen. Ein niedrigeres Dämpfungsverhältnis bedeutet eine geringere Abklingrate, weshalb stark unterdämpfte Systeme lange schwingen. [ 10 ] Beispielsweise schwingt eine hochwertige Stimmgabel mit sehr niedrigem Dämpfungsverhältnis nach dem Anschlagen mit einem Hammer lange nach und klingt nur sehr langsam ab.


Logarithmische Dekrementierung

Bei unterdämpften Schwingungen hängt das Dämpfungsverhältnis auch mit dem logarithmischen Dekrement zusammen . Das Dämpfungsverhältnis lässt sich für beliebige zwei Maxima bestimmen, auch wenn diese nicht benachbart sind. [ 11 ] Für benachbarte Maxima gilt: [ 12 ]

- Wo


wobei x 0 und x 1 die Amplituden zweier aufeinanderfolgender Spitzenwerte sind.
Wie in der Abbildung rechts dargestellt:

wobei und die Amplituden zweier aufeinanderfolgender positiver Spitzen und und die Amplituden zweier aufeinanderfolgender negativer Spitzen sind.


Prozentuale Überschreitung
In der Regelungstechnik bezeichnet Überschwingen das Überschreiten des stationären Endwerts des Ausgangssignals. [ 13 ] Bei einer Sprungfunktion ist das prozentuale Überschwingen (PO) die Differenz zwischen Maximalwert und Sprungwert, dividiert durch den Sprungwert. Im Fall eines Einheitssprungs entspricht das Überschwingen dem Maximalwert der Sprungantwort minus eins.
Der prozentuale Überschwingwert (PO) hängt mit dem Dämpfungsgrad ( ζ ) wie folgt zusammen:

Umgekehrt ergibt sich das Dämpfungsverhältnis ( ζ ), das eine bestimmte prozentuale Überschwingung ergibt, aus:

Beispiele und Anwendungen
Viskose Reibung
Wenn ein Objekt durch die Luft fällt, ist der Luftwiderstand die einzige Kraft, die seinem freien Fall entgegenwirkt. Ein Objekt, das durch Wasser oder Öl fällt, würde schneller abgebremst, bis es schließlich eine konstante Geschwindigkeit erreicht, da sich die Luftwiderstandskraft mit der Schwerkraft im Gleichgewicht befindet. Dies ist das Konzept der viskosen Reibung , das beispielsweise bei automatischen Türen oder Türen mit Dämpfungsmechanismus Anwendung findet. [ 14 ]
Dämpfung in elektrischen Systemen
Elektrische Systeme, die mit Wechselstrom (AC) betrieben werden, verwenden Widerstände zur Dämpfung von LC-Schwingkreisen. [ 14 ]
Magnetische Dämpfung
Die kinetische Energie, die Schwingungen verursacht, wird durch elektrische Wirbelströme , die beim Durchgang durch die Pole eines Magneten (z. B. einer Spule oder einer Aluminiumplatte) induziert werden, in Wärme umgewandelt. Wirbelströme sind ein wesentlicher Bestandteil der elektromagnetischen Induktion. Sie erzeugen einen magnetischen Fluss , der der Schwingungsbewegung direkt entgegenwirkt und somit eine Widerstandskraft erzeugt. [ 15 ] Anders ausgedrückt: Der durch magnetische Kräfte verursachte Widerstand bremst ein System ab. Ein Anwendungsbeispiel für dieses Prinzip sind die Bremsen von Achterbahnen.
Magnetorheologische Dämpfung
Magnetorheologische Dämpfer (MR-Dämpfer) nutzen eine magnetorheologische Flüssigkeit , deren Viskosität sich unter dem Einfluss eines Magnetfelds ändert. In diesem Fall kann die magnetorheologische Dämpfung als interdisziplinäre Dämpfungsform mit viskosen und magnetischen Dämpfungsmechanismen betrachtet werden. [ 16 ] [ 17 ]
Materialdämpfung
Materialien weisen aufgrund mikrostruktureller Mechanismen unterschiedliche Grade an innerer Dämpfung auf. Diese Eigenschaft wird auch als Dämpfungskapazität bezeichnet . Bei Metallen entsteht sie durch die Bewegung von Versetzungen, wie in diesem Video anschaulich demonstriert wird: [ 18 ] Metalle sowie Keramik und Glas sind für ihre sehr geringe Materialdämpfung bekannt. Polymere hingegen besitzen eine deutlich höhere Materialdämpfung, die auf den Energieverlust zurückzuführen ist, der für das ständige Aufbrechen und Neubilden der Van-der-Waals-Kräfte zwischen den Polymerketten erforderlich ist. Die Vernetzung in Duroplasten führt zu einer geringeren Bewegung der Polymerketten und somit zu einer geringeren Dämpfung.
Die Materialdämpfung wird am besten durch den Verlustfaktor charakterisiert , der im Fall sehr geringer Dämpfung, wie beispielsweise bei Metallen oder Keramiken, durch die folgende Gleichung gegeben ist:


Dies liegt daran, dass viele mikrostrukturelle Prozesse, die zur Materialdämpfung beitragen, durch viskose Dämpfung nicht gut modelliert werden können, weshalb das Dämpfungsverhältnis mit der Frequenz variiert. Durch Hinzufügen des Frequenzverhältnisses als Faktor wird der Verlustfaktor typischerweise über einen weiten Frequenzbereich konstant.
Referenzen
- ^ a b Escudier, Marcel; Atkins, Tony (2019). „A Dictionary of Mechanical Engineering“ . Oxford Reference . doi : 10.1093/acref/9780198832102.001.0001 . ISBN 978-0-19-883210-2Die
- ^ Steidel (1971). Einführung in die mechanischen Schwingungen . John Wiley & Sons. S. 37.
Dämpfung
ist der in der Schwingungslehre verwendete Begriff für Energieverlust.
- ^ Crandall, SH (Januar 1970). „Die Rolle der Dämpfung in der Schwingungstheorie“. Journal of Sound and Vibration . 11 (1): 3–18 , IN1. Bibcode : 1970JSV....11....3C . doi : 10.1016/s0022-460x(70)80105-5 .
- ^ JP Meijaard; JM Papadopoulos; A. Ruina & AL Schwab (2007). „Linearisierte dynamische Gleichungen für Gleichgewicht und Lenkung eines Fahrrads: ein Vergleich und Überblick“. Proceedings of the Royal Society A. 463 ( 2084): 1955–1982 . Bibcode : 2007RSPSA.463.1955M . doi : 10.1098/rspa.2007.1857 . S2CID 18309860. Die Störungen durch Schräglage und Lenkung klingen scheinbar gedämpft ab. Das System weist jedoch keine echte Dämpfung auf und erhält seine Energie. Die Energie der Schräglage- und Lenkschwingungen wird in die Vorwärtsgeschwindigkeit umgewandelt ,
anstatt verloren zu gehen.
- ^ Urone, Paul Peter; Hinrichs, Roger (2016). „16.7 Gedämpfte harmonische Schwingung“ . College Physics . OpenStax – via University of Central Florida.
- ^ Douglas C. Giancoli (2000). [ Physik für Naturwissenschaftler und Ingenieure mit moderner Physik (3. Auflage) ]. Prentice Hall. S. 387 ISBN 0-13-021517-1
- ^ Alciatore, David G. (2007). Einführung in die Mechatronik und Messtechnik (3. Aufl.). McGraw Hill. ISBN 978-0-07-296305-2Die
- ^ Rahman, J.; Mushtaq, M.; Ali, A.; Anjam, YN; Nazir, S. (2014). „Modellierung eines gedämpften Masse-Feder-Systems in MATHLAB Simulink“ . Journal of Faculty of Engineering & Technology . 2 .
- ^ William McC. Siebert. Schaltungen, Signale und Systeme . MIT Press.
- ^ Ming Rao und Haiming Qiu (1993). Prozessleittechnik: Ein Lehrbuch für Chemie-, Maschinenbau- und Elektrotechnikingenieure . CRC Press. S. 96. ISBN 978-2-88124-628-9Die
- ^ "Dynamik und Schwingungen: Anmerkungen: Freie gedämpfte Schwingungen" .
- ^ „Dämpfungsbewertung“ . 19. Oktober 2015.
- ^ Kuo, Benjamin C & Golnaraghi MF (2003). Automatische Steuerungssysteme (Achte Ausgabe). NY: Wiley. P. §7.3 S. 236–237. ISBN 0-471-13476-7Die
- ^ a b „Dämpfung | Definition, Arten & Beispiele“ . Encyclopedia Britannica . Abgerufen am 9. Juni 2021 .
- ^ Gupta, BR (2001). Grundlagen der Elektrotechnik, Elektronik und Messtechnik . S. Chand Limited. S. 338. ISBN 9788121901031Die
- ^ LEE, DUG-YOUNG; WERELEY, NORMAN M. (Juni 2000). „Quasi-stationäre Herschel-Bulkley-Analyse von elektro- und magnetorheologischen Strömungsmodusdämpfern“ . Elektro-Rheologische Flüssigkeiten und magnetorheologische Suspensionen . WORLD SCIENTIFIC: 579–586 . doi : 10.1142/9789812793607_0066 . ISBN 978-981-02-4258-9Die
- ^ Savaresi, Sergio M.; Poussot-Vassal, Charles; Spelta, Cristiano; Sename, Oliver; Dugard, Luc (01.01.2010), „KAPITEL 2 – Semiaktive Federungstechnologien und -modelle“ , in Savaresi, Sergio M.; Poussot-Vassal, Charles; Spelta, Cristiano; Sename, Oliver (Hrsg.), Semi-Active Suspension Control Design for Vehicles , Boston: Butterworth-Heinemann, S. 15–39 , doi : 10.1016/b978-0-08-096678-6.00002-x , ISBN 978-0-08-096678-6abgerufen am 15.07.2023
- ^ „Bubble Raft Model - part 1“ . YouTube . 24. Oktober 2016.