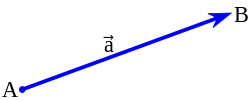

In Mathematik , Physik und Ingenieurwesen ist ein euklidischer Vektor oder einfach Vektor (manchmal auch geometrischer Vektor [ 1 ] oder räumlicher Vektor [ 2 ] genannt ) ein geometrisches Objekt mit Betrag (oder Länge ) und Richtung . Euklidische Vektoren können addiert und skaliert werden, um einen Vektorraum zu bilden . Eine Vektorgröße ist eine vektorwertige physikalische Größe , einschließlich Maßeinheit und gegebenenfalls Träger , die als gerichtete Strecke formuliert wird . Ein Vektor wird häufig grafisch als Pfeil dargestellt, der einen Anfangspunkt A mit einem Endpunkt B verbindet [ 3 ] und mit bezeichnet wird.

Ein Vektor ist das, was benötigt wird, um den Punkt A zum Punkt B zu „tragen“ ; das lateinische Wort „ Vektor“ bedeutet „Träger“. [ 4 ] Er wurde erstmals von Astronomen des 18. Jahrhunderts verwendet , die die Planetenbewegungen um die Sonne untersuchten. [ 5 ] Die Länge des Vektors ist der Abstand zwischen den beiden Punkten, und die Richtung gibt die Verschiebungsrichtung von A nach B an . Viele algebraische Operationen mit reellen Zahlen wie Addition , Subtraktion , Multiplikation und Negation haben enge Analogien für Vektoren, [ 6 ] Operationen, die den bekannten algebraischen Gesetzen der Kommutativität , Assoziativität und Distributivität gehorchen . Diese Operationen und die zugehörigen Gesetze qualifizieren euklidische Vektoren als Beispiel für den allgemeineren Vektorbegriff, der einfach als Elemente eines Vektorraums definiert wird .
Vektoren spielen in der Physik eine wichtige Rolle : Geschwindigkeit und Beschleunigung eines sich bewegenden Objekts sowie die auf es wirkenden Kräfte lassen sich durch Vektoren beschreiben. [ 7 ] Viele weitere physikalische Größen können als Vektoren betrachtet werden. Obwohl die meisten von ihnen keine Entfernungen darstellen (mit Ausnahme beispielsweise von Position oder Verschiebung ), lassen sich ihre Größe und Richtung dennoch durch Länge und Richtung eines Pfeils beschreiben. Die mathematische Darstellung eines physikalischen Vektors hängt vom verwendeten Koordinatensystem ab . Andere vektorähnliche mathematische Objekte , die physikalische Größen beschreiben , wie Pseudovektoren und Tensoren , verändern sich bei einem Wechsel des Koordinatensystems auf ähnliche Weise. [ 8 ]
Geschichte
Das Vektorkonzept, wie wir es heute kennen, ist das Ergebnis einer schrittweisen Entwicklung über mehr als 200 Jahre. Etwa ein Dutzend Personen haben maßgeblich zu seiner Entwicklung beigetragen. [ 9 ] 1835 abstrahierte Giusto Bellavitis die Grundidee, als er den Begriff der Äquipolenz einführte . In der euklidischen Ebene definierte er jedes Paar paralleler Strecken gleicher Länge und Richtung als äquipollent. Im Wesentlichen realisierte er eine Äquivalenzrelation für die Paare von Punkten (Bipunkten) in der Ebene und schuf damit den ersten Vektorraum in der Ebene. [ 9 ] : 52–4 Der Begriff „Vektor“ wurde von William Rowan Hamilton als Bestandteil eines Quaternions eingeführt , das die Summe q = s + v einer reellen Zahl s (auch Skalar genannt ) und eines dreidimensionalen Vektors ist . Wie Bellavitis betrachtete auch Hamilton Vektoren als Repräsentanten von Klassen äquipollenter gerichteter Strecken. Da komplexe Zahlen eine imaginäre Einheit zur Ergänzung der reellen Zahlen verwenden , betrachtete Hamilton den Vektor v als den Imaginärteil eines Quaternions: [ 10 ]
Der algebraisch imaginäre Teil, der geometrisch durch eine Gerade oder einen Radiusvektor konstruiert wird, der im Allgemeinen für jedes bestimmte Quaternion eine bestimmte Länge und eine bestimmte Richtung im Raum hat, kann als Vektorteil oder einfach als Vektor des Quaternions bezeichnet werden.
Mehrere andere Mathematiker entwickelten Mitte des 19. Jahrhunderts vektorähnliche Systeme, darunter Augustin Cauchy , Hermann Grassmann , August Möbius , Comte de Saint-Venant und Matthew O’Brien . Grassmanns Werk „Theorie der Ebbe und Flut“ von 1840 war das erste System der Raumanalysis, das dem heutigen System ähnelte und Konzepte enthielt, die dem Kreuzprodukt, dem Skalarprodukt und der Vektordifferenzierung entsprachen. Grassmanns Werk wurde bis in die 1870er Jahre weitgehend vernachlässigt. [ 9 ] Peter Guthrie Tait etablierte nach Hamilton den Standard der Quaternionen. Sein 1867 erschienenes „ Elementary Treatise of Quaternions“ enthielt eine ausführliche Behandlung des Nabla- oder Del-Operators ∇. 1878 veröffentlichte William Kingdon Clifford „ Elements of Dynamic“ . Clifford vereinfachte die Quaternionenlehre, indem er das Skalarprodukt und das Vektorprodukt zweier Vektoren aus dem vollständigen Quaternionenprodukt isolierte. Dieser Ansatz ermöglichte Vektorrechnungen für Ingenieure – und auch für andere, die in drei Dimensionen arbeiteten und der vierten Dimension skeptisch gegenüberstanden.
Josiah Willard Gibbs , der durch James Clerk Maxwells „ Treatise on Electricity and Magnetism“ mit Quaternionen in Berührung kam , behandelte deren Vektoranteil separat. Die erste Hälfte von Gibbs’ „ Elements of Vector Analysis“ , erschienen 1881, stellt im Wesentlichen das moderne System der Vektoranalysis dar. [ 9 ] [ 6 ] 1901 veröffentlichte Edwin Bidwell Wilson „Vector Analysis“ , basierend auf Gibbs’ Vorlesungen, in dem Quaternionen in der Entwicklung der Vektorrechnung nicht mehr erwähnt wurden.
Überblick
In Physik und Ingenieurwesen wird ein Vektor typischerweise als geometrisches Objekt mit Betrag und Richtung betrachtet . Formal ist er als gerichtete Strecke oder Pfeil im euklidischen Raum definiert . [ 11 ] In der reinen Mathematik ist ein Vektor allgemeiner als jedes Element eines Vektorraums definiert . In diesem Kontext sind Vektoren abstrakte Objekte, die durch Betrag und Richtung charakterisiert sein können, aber nicht müssen. Diese verallgemeinerte Definition impliziert, dass die oben genannten geometrischen Objekte eine spezielle Art von abstrakten Vektoren darstellen, da sie Elemente eines speziellen Vektorraums, des euklidischen Raums , sind. Dieser Artikel befasst sich mit Vektoren, die streng als Pfeile im euklidischen Raum definiert sind. Wenn es notwendig ist, diese speziellen Vektoren von Vektoren im Sinne der reinen Mathematik zu unterscheiden, werden sie mitunter als geometrische , räumliche oder euklidische Vektoren bezeichnet .
Ein euklidischer Vektor kann einen bestimmten Anfangs- und Endpunkt besitzen ; in diesem Fall spricht man von einem gebundenen Vektor . [ 12 ] Sind hingegen nur Betrag und Richtung des Vektors relevant und die jeweiligen Anfangs- oder Endpunkte unerheblich, so nennt man den Vektor einen freien Vektor . Die Unterscheidung zwischen gebundenen und freien Vektoren ist insbesondere in der Mechanik von Bedeutung, wo eine auf einen Körper wirkende Kraft einen Angriffspunkt hat (siehe resultierende Kraft und Drehmoment ).
Zwei Pfeile im Raum repräsentieren denselben freien Vektor, wenn sie dieselbe Länge und Richtung haben: Sie sind also äquivalent, wenn das Viereck ABB′A′ ein Parallelogramm ist . Ist der euklidische Raum mit einem wählbaren Ursprung ausgestattet , so ist ein freier Vektor äquivalent zu dem gebundenen Vektor gleicher Länge und Richtung, dessen Anfangspunkt im Ursprung liegt.


Der Begriff Vektor lässt sich auch auf höhere Dimensionen und formalere Ansätze mit wesentlich breiteren Anwendungsgebieten verallgemeinern.
Weitere Informationen
In der klassischen euklidischen Geometrie (d. h. der synthetischen Geometrie ) wurden Vektoren im 19. Jahrhundert als Äquivalenzklassen unter der Äquivalenz geordneter Punktepaare eingeführt [ 13 ] . Zwei Paare ( A , B ) und ( C , D ) sind äquillent, wenn die Punkte A , B , D , C in dieser Reihenfolge ein Parallelogramm bilden . Eine solche Äquivalenzklasse wird als Vektor bezeichnet , genauer als euklidischer Vektor [ 14 ] . Die Äquivalenzklasse von ( A , B ) wird oft mit bezeichnet.

Ein euklidischer Vektor ist somit eine Äquivalenzklasse gerichteter Strecken mit gleicher Länge (z. B. der Länge der Strecke ( A , B ) ) und gleicher Richtung (z. B. der Richtung von A nach B ). [ 15 ] In der Physik werden euklidische Vektoren verwendet, um physikalische Größen darzustellen, die sowohl Betrag als auch Richtung besitzen, aber im Gegensatz zu Skalaren , die keine Richtung haben, nicht an einem bestimmten Ort lokalisiert sind . [ 7 ] Beispielsweise werden Geschwindigkeit , Kräfte und Beschleunigung durch Vektoren dargestellt.
In der modernen Geometrie werden euklidische Räume oft mithilfe der linearen Algebra definiert . Genauer gesagt ist ein euklidischer Raum E definiert als eine Menge, zu der ein endlichdimensionaler Skalarproduktraum über den reellen Zahlen und eine freie und transitive Gruppenwirkung der additiven Gruppe euklidischer Räume zugeordnet sind (siehe Affine Räume für Details dieser Konstruktion). Die Elemente von euklidischen Räumen werden Translationen genannt . Es wurde bewiesen, dass die beiden Definitionen euklidischer Räume äquivalent sind und dass die Äquivalenzklassen unter Äquipolenz mit Translationen identifiziert werden können.


Manchmal werden euklidische Vektoren ohne Bezug auf einen euklidischen Raum betrachtet. In diesem Fall ist ein euklidischer Vektor ein Element eines normierten Vektorraums endlicher Dimension über den reellen Zahlen oder, typischerweise, ein Element des reellen Koordinatenraums, ausgestattet mit dem Skalarprodukt . Dies ist sinnvoll, da die Addition in einem solchen Vektorraum frei und transitiv auf den Vektorraum selbst wirkt. Das heißt, ist ein euklidischer Raum, mit sich selbst als zugehörigem Vektorraum und dem Skalarprodukt als innerem Produkt.

Der euklidische Raum wird oft als der Standard-euklidische Raum der Dimension n dargestellt . Dies beruht darauf, dass jeder euklidische Raum der Dimension n isomorph zum euklidischen Raum ist . Genauer gesagt: In einem solchen euklidischen Raum kann man jeden Punkt O als Ursprung wählen . Mithilfe des Gram-Schmidt-Verfahrens lässt sich eine Orthonormalbasis des zugehörigen Vektorraums finden (eine Basis, deren Skalarprodukt 0 ist, wenn sie verschieden sind, und 1, wenn sie gleich sind). Dadurch werden die kartesischen Koordinaten eines beliebigen Punktes P des Raums als die Koordinaten des Vektors auf dieser Basis definiert . Diese Wahlen definieren einen Isomorphismus des gegebenen euklidischen Raums auf , indem jeder Punkt auf das n- Tupel seiner kartesischen Koordinaten und jeder Vektor auf seinen Koordinatenvektor abgebildet wird .


Beispiele in einer Dimension
Da die Kraft in der Physik eine Richtung und einen Betrag besitzt, kann sie als Vektor betrachtet werden. Nehmen wir beispielsweise eine nach rechts gerichtete Kraft F von 15 Newton . Zeigt die positive Achse ebenfalls nach rechts, so wird F durch den Vektor 15 N dargestellt; zeigt sie hingegen nach links, so lautet der Vektor für F −15 N. In beiden Fällen beträgt der Betrag des Vektors 15 N. Ebenso wäre die Vektordarstellung einer Verschiebung Δs von 4 Metern je nach Richtung 4 m oder −4 m, ihr Betrag bliebe jedoch immer 4 m.
In Physik und Ingenieurwesen
Vektoren sind in den physikalischen Wissenschaften von grundlegender Bedeutung. Sie können jede Größe darstellen, die einen Betrag und eine Richtung besitzt und den Regeln der Vektoraddition gehorcht. Ein Beispiel ist die Geschwindigkeit , deren Betrag die Geschwindigkeit ist . Beispielsweise kann die Geschwindigkeit von 5 Metern pro Sekunde nach oben durch den Vektor (0, 5) dargestellt werden (in zwei Dimensionen mit der positiven y -Achse nach oben). Eine weitere durch einen Vektor dargestellte Größe ist die Kraft , da sie einen Betrag und eine Richtung besitzt und den Regeln der Vektoraddition folgt. [ 7 ] Vektoren beschreiben auch viele andere physikalische Größen, wie beispielsweise lineare Verschiebung, Verschiebung , lineare Beschleunigung, Winkelbeschleunigung , linearen Impuls und Drehimpuls . Andere physikalische Vektoren, wie das elektrische und magnetische Feld , werden als Vektorsystem an jedem Punkt des Raumes dargestellt; das heißt, als Vektorfeld . Beispiele für Größen, die zwar einen Betrag und eine Richtung besitzen, aber nicht den Regeln der Vektoraddition gehorchen, sind Winkelverschiebung und elektrischer Strom. Folglich sind diese keine Vektoren.
Im kartesischen Raum
Im kartesischen Koordinatensystem lässt sich ein begrenzter Vektor durch die Koordinaten seines Anfangs- und Endpunktes darstellen. Beispielsweise definieren die Punkte A = (1, 0, 0) und B = (0, 1, 0) im Raum den begrenzten Vektor, der vom Punkt x = 1 auf der x -Achse zum Punkt y = 1 auf der y -Achse zeigt.

In kartesischen Koordinaten kann ein freier Vektor mithilfe eines zugehörigen gebundenen Vektors betrachtet werden, dessen Anfangspunkt die Koordinaten des Ursprungs O = (0, 0, 0) hat . Er wird dann durch die Koordinaten des Endpunkts dieses gebundenen Vektors bestimmt. Der durch (1, 0, 0) dargestellte freie Vektor ist somit ein Einheitsvektor, der in Richtung der positiven x- Achse zeigt.
Diese Koordinatendarstellung freier Vektoren ermöglicht es, ihre algebraischen Eigenschaften auf bequeme numerische Weise auszudrücken. Beispielsweise ist die Summe der beiden (freien) Vektoren (1, 2, 3) und (−2, 0, 4) der (freie) Vektor

Euklidische und affine Vektoren
In geometrischen und physikalischen Kontexten lassen sich Vektoren oft auf natürliche Weise eine Länge oder Größe und eine Richtung zuordnen. Der Begriff der Richtung ist eng mit dem Begriff des Winkels zwischen zwei Vektoren verknüpft. Definiert man das Skalarprodukt zweier Vektoren – ein Produkt zweier Vektoren mit einem Skalarwert –, so lässt sich auch eine Länge definieren. Das Skalarprodukt liefert eine praktische algebraische Charakterisierung sowohl des Winkels (als Funktion des Skalarprodukts zweier Vektoren ungleich null) als auch der Länge (als Quadratwurzel des Skalarprodukts eines Vektors mit sich selbst). Im dreidimensionalen Raum lässt sich zudem das Vektorprodukt definieren , welches eine algebraische Charakterisierung der Fläche und der räumlichen Orientierung des durch zwei Vektoren (als Seiten des Parallelogramms) aufgespannten Parallelogramms liefert . In jeder Dimension (und insbesondere in höheren Dimensionen) ist es möglich, das äußere Produkt zu definieren , welches (unter anderem) eine algebraische Charakterisierung der Fläche und der Orientierung im Raum des n- dimensionalen Parallelotops liefert , das durch n Vektoren definiert ist.
In einem pseudoeuklidischen Raum kann das Quadrat der Länge eines Vektors positiv, negativ oder null sein. Ein wichtiges Beispiel ist der Minkowski-Raum (der für unser Verständnis der speziellen Relativitätstheorie von Bedeutung ist ).
Es ist jedoch nicht immer möglich oder wünschenswert, die Länge eines Vektors zu definieren. Dieser allgemeinere Typ von Raumvektor ist Gegenstand von Vektorräumen (für freie Vektoren) und affinen Räumen (für gebundene Vektoren, die jeweils durch ein geordnetes Paar von „Punkten“ dargestellt werden). Ein physikalisches Beispiel stammt aus der Thermodynamik , wo viele relevante Größen als Vektoren in einem Raum ohne Längen- oder Winkelbegriffe betrachtet werden können. [ 16 ]
Verallgemeinerungen
In der Physik wie auch in der Mathematik wird ein Vektor oft durch ein Komponenten- Tupel oder eine Zahlenliste identifiziert, die als Skalarkoeffizienten für einen Satz von Basisvektoren fungieren . Wird die Basis transformiert, beispielsweise durch Rotation oder Streckung, so transformieren sich auch die Komponenten eines Vektors in Bezug auf diese Basis in entgegengesetzter Richtung. Der Vektor selbst bleibt unverändert, die Basis jedoch schon, weshalb sich die Komponenten des Vektors entsprechend anpassen müssen. Je nachdem, wie die Transformation der Vektorkomponenten mit der Transformation der Basis zusammenhängt, wird der Vektor als kovariant oder kontravariant bezeichnet . Im Allgemeinen sind kontravariante Vektoren „reguläre Vektoren“ mit Einheiten wie Entfernung (z. B. Verschiebung) oder Entfernung mal einer anderen Einheit (z. B. Geschwindigkeit oder Beschleunigung); kovariante Vektoren hingegen haben Einheiten wie 1/Entfernung, beispielsweise Gradienten . Ändert man die Einheiten (ein Sonderfall eines Basiswechsels ) von Metern auf Millimeter (Skalierungsfaktor 1/1000), so entspricht eine Verschiebung von 1 m 1000 mm – eine kontravariante Änderung des Zahlenwerts. Im Gegensatz dazu wird ein Gradient von 1 K /m zu 0,001 K/mm – eine kovariante Änderung (siehe dazu auch Kovarianz und Kontravarianz von Vektoren ). Tensoren sind eine weitere Art von Größen, die sich auf diese Weise verhalten; ein Vektor ist ein Tensor .
In der reinen Mathematik ist ein Vektor ein beliebiges Element eines Vektorraums über einem Körper und wird oft als Koordinatenvektor dargestellt . Die in diesem Artikel beschriebenen Vektoren sind ein Spezialfall dieser allgemeinen Definition, da sie kontravariant bezüglich des umgebenden Raums sind. Kontravarianz verdeutlicht die physikalische Intuition hinter der Vorstellung, dass ein Vektor „Betrag und Richtung“ besitzt.
Darstellungen
Vektoren werden üblicherweise in Kleinbuchstaben fett geschrieben, wie in , und , oder in kursiv fett geschrieben, wie in a . ( Matrizen werden typischerweise mit Großbuchstaben dargestellt .) Andere Konventionen sind beispielsweise oder a , insbesondere in der Handschrift. Alternativ wird manchmal eine Tilde (~) oder ein Wellenstrich unter dem Symbol verwendet, z. B. , was eine Konvention zur Kennzeichnung von Fettdruck ist. Stellt der Vektor eine gerichtete Entfernung oder Verschiebung von einem Punkt A zu einem Punkt B dar (siehe Abbildung), kann er auch als oder AB geschrieben werden . In der deutschen Literatur war es besonders üblich, Vektoren mit kleinen Frakturbuchstaben wie darzustellen .


Vektoren werden in Graphen und anderen Diagrammen üblicherweise als Pfeile (gerichtete Liniensegmente ) dargestellt, wie in der Abbildung gezeigt . Punkt A wird hier als Ursprung , Anfangspunkt oder Basis bezeichnet , Punkt B als Endpunkt . Die Länge des Pfeils ist proportional zur Größe des Vektors , die Richtung des Pfeils gibt dessen Richtung an .

In zweidimensionalen Diagrammen benötigt man mitunter Vektoren, die senkrecht zur Diagrammebene stehen. Diese Vektoren werden üblicherweise als kleine Kreise dargestellt. Ein Kreis mit einem Punkt in der Mitte (Unicode U+2299 ⊙) kennzeichnet einen Vektor, der aus dem Diagramm heraus, zum Betrachter hin, zeigt. Ein Kreis mit einem einbeschriebenen Kreuz (Unicode U+2297 ⊗) kennzeichnet einen Vektor, der in das Diagramm hinein und hinter es zeigt. Man kann sich das so vorstellen, als würde man die Spitze eines Pfeils von vorn und den Flug eines Pfeils von hinten betrachten.


Für Berechnungen mit Vektoren kann die grafische Darstellung zu umständlich sein. Vektoren im n- dimensionalen euklidischen Raum lassen sich als Koordinatenvektoren in einem kartesischen Koordinatensystem darstellen . Der Endpunkt eines Vektors kann durch eine geordnete Liste von n reellen Zahlen ( n - Tupel ) identifiziert werden. Diese Zahlen sind die Koordinaten des Endpunkts des Vektors in einem gegebenen kartesischen Koordinatensystem und werden üblicherweise als Skalarkomponenten (oder Skalarprojektionen ) des Vektors auf die Achsen des Koordinatensystems bezeichnet .
Als Beispiel in zwei Dimensionen (siehe Abbildung) lässt sich der Vektor vom Ursprung O = (0, 0) zum Punkt A = (2, 3) einfach schreiben als

Die Vorstellung, dass der Anfangspunkt des Vektors mit dem Ursprung zusammenfällt, ist implizit und leicht verständlich. Daher wird die explizitere Notation üblicherweise als unnötig erachtet (und tatsächlich selten verwendet).

Im dreidimensionalen euklidischen Raum (oder R³ ) werden Vektoren mit Tripeln skalarer Komponenten identifiziert: auch geschrieben,


Dies lässt sich auf den n-dimensionalen euklidischen Raum (oder R n ) verallgemeinern.

Diese Zahlen werden oft in einem Spaltenvektor oder Zeilenvektor angeordnet , insbesondere bei Matrizen , wie folgt:

Eine weitere Möglichkeit, einen Vektor in n Dimensionen darzustellen, besteht darin, die Standardbasisvektoren einzuführen . In drei Dimensionen gibt es beispielsweise drei davon: Diese lassen sich intuitiv als Vektoren der Länge 1 interpretieren, die entlang der x-, y- bzw. z-Achse eines kartesischen Koordinatensystems nach oben zeigen . Mithilfe dieser Vektoren kann jeder Vektor a im R³ wie folgt ausgedrückt werden:


oder

wobei a 1 , a 2 , a 3 die Vektorkomponenten (oder Vektorprojektionen ) von a auf die Basisvektoren oder, äquivalent, auf die entsprechenden kartesischen Achsen x , y , und z genannt werden (siehe Abbildung), während a 1 , a 2 , a 3 die jeweiligen Skalarkomponenten (oder Skalarprojektionen) sind.
In einführenden Physiklehrbüchern werden die Standardbasisvektoren oft stattdessen mit bezeichnet (oder , wobei das Hut-Symbol typischerweise Einheitsvektoren kennzeichnet ). In diesem Fall werden die Skalar- und Vektorkomponenten mit a <sub>x</sub> , a <sub>y</sub> , a <sub>z</sub> bzw. a <sub>x </sub> , a <sub> y </sub> , a <sub>z</sub> bezeichnet (beachten Sie den Unterschied in Fettdruck).


Die Notation e i ist kompatibel mit der Indexnotation und der Summenkonvention, die in der höheren Mathematik, Physik und im Ingenieurwesen üblicherweise verwendet werden.
Zerlegung oder Auflösung
Wie oben erläutert , wird ein Vektor oft durch eine Menge von Vektorkomponenten beschrieben, die zusammen den gegebenen Vektor ergeben. Typischerweise sind diese Komponenten die Projektionen des Vektors auf ein System zueinander senkrechter Bezugsachsen (Basisvektoren). Man sagt, der Vektor sei bezüglich dieses Systems zerlegt .

Die Zerlegung [ 17 ] eines Vektors in Komponenten ist nicht eindeutig, da sie von der Wahl der Achsen abhängt, auf die der Vektor projiziert wird.
Darüber hinaus ist die Verwendung kartesischer Einheitsvektoren als Basis zur Darstellung eines Vektors nicht vorgeschrieben. Vektoren können auch mithilfe einer beliebigen Basis ausgedrückt werden, beispielsweise mithilfe der Einheitsvektoren eines Zylinderkoordinatensystems ( ) oder eines Kugelkoordinatensystems ( ). Letztere beiden Varianten eignen sich besser zur Lösung von Problemen mit Zylinder- bzw. Kugelsymmetrie.


Die Wahl der Basis hat keinen Einfluss auf die Eigenschaften eines Vektors oder sein Verhalten bei Transformationen.
Ein Vektor lässt sich auch mithilfe von „nicht-fixen“ Basisvektoren zerlegen, deren Orientierung sich mit der Zeit oder dem Raum ändert. Beispielsweise kann ein Vektor im dreidimensionalen Raum in zwei Achsen zerlegt werden: die Normale und die Tangente an eine Fläche (siehe Abbildung). Darüber hinaus stehen die radialen und tangentialen Komponenten eines Vektors in Zusammenhang mit dem Rotationsradius eines Objekts. Die radiale Komponente verläuft parallel zum Radius, die tangentiale Komponente orthogonal dazu . [ 18 ]
In diesen Fällen kann jede der Komponenten wiederum in Bezug auf ein festes Koordinatensystem oder eine feste Basis (z. B. ein globales Koordinatensystem oder ein Inertialsystem ) zerlegt werden.
Immobilien und Betriebe
Im folgenden Abschnitt wird das kartesische Koordinatensystem mit Basisvektoren verwendet , wobei angenommen wird, dass alle Vektoren den Ursprung als gemeinsamen Basispunkt haben. Ein Vektor a wird geschrieben als


Gleichwertigkeit
Zwei Vektoren heißen gleich, wenn sie dieselbe Länge und Richtung haben. Äquivalent dazu sind sie gleich, wenn ihre Koordinaten übereinstimmen. Zwei Vektoren und sind also gleich, wenn


Gegenüberliegende, parallele und antiparallele Vektoren
Zwei Vektoren sind entgegengesetzt gerichtet, wenn sie die gleiche Länge, aber entgegengesetzte Richtungen haben ; [ 19 ] also zwei Vektoren
Und
sind das Gegenteil, wenn

Zwei Vektoren sind gleichgerichtet , wenn sie die gleiche Richtung, aber nicht notwendigerweise die gleiche Länge haben. [ 19 ] Zwei Vektoren sind parallel , wenn sie entweder die gleiche oder entgegengesetzte Richtung, aber nicht notwendigerweise die gleiche Länge haben; zwei Vektoren sind antiparallel, wenn sie genau entgegengesetzte Richtungen, aber nicht notwendigerweise die gleiche Länge haben. [ a ]
Addition und Subtraktion
Die Summe von a und b zweier Vektoren kann wie folgt definiert werden: Der resultierende Vektor wird manchmal als resultierender Vektor von a und b bezeichnet .

Die Addition kann grafisch dargestellt werden, indem man den Anfangspunkt des Pfeils b an die Spitze des Pfeils a setzt und dann einen Pfeil vom Anfangspunkt von a zur Spitze von b zeichnet . Der neu gezeichnete Pfeil repräsentiert den Vektor a + b , wie unten dargestellt: [ 7 ]

Diese Additionsmethode wird manchmal Parallelogrammregel genannt, da a und b die Seiten eines Parallelogramms bilden und a + b eine der Diagonalen ist. Sind a und b gebundene Vektoren mit demselben Basispunkt, so ist dieser Punkt auch der Basispunkt von a + b . Geometrisch lässt sich überprüfen, dass a + b = b + a und ( a + b ) + c = a + ( b + c ) gilt.
Die Differenz zwischen a und b ist

Die Subtraktion zweier Vektoren lässt sich geometrisch wie folgt veranschaulichen: Um b von a zu subtrahieren , legt man die Anfangspunkte von a und b an denselben Punkt und zeichnet dann einen Pfeil vom Anfangspunkt von b zum Anfangspunkt von a . Dieser neue Pfeil repräsentiert den Vektor (-b) + a , wobei (-b) die Gegenvektoren von b sind (siehe Zeichnung). Und (-b) + a = a − b .

Skalarmultiplikation

Ein Vektor kann mit einer beliebigen reellen Zahl r multipliziert oder skaliert werden . In der klassischen Vektoralgebra werden diese reellen Zahlen oft Skalare (von griechisch „scale“ ) genannt, um sie von Vektoren zu unterscheiden. Die Multiplikation eines Vektors mit einem Skalar heißt Skalarmultiplikation . Der resultierende Vektor ist

Intuitiv lässt sich die Multiplikation mit einem Skalar r als Streckung eines Vektors um den Faktor r veranschaulichen . Geometrisch kann man sich dies (zumindest im Fall, dass r eine ganze Zahl ist) so vorstellen, als würde man r Kopien des Vektors in einer Linie anordnen, wobei der Endpunkt des einen Vektors der Anfangspunkt des nächsten Vektors ist.
Ist r negativ, ändert der Vektor seine Richtung: Er dreht sich um 180°. Zwei Beispiele ( r = −1 und r = 2) sind unten aufgeführt:

Die Skalarmultiplikation ist distributiv über die Vektoraddition im folgenden Sinne: r ( a + b ) = ra + rb für alle Vektoren a und b und alle Skalare r . Man kann auch zeigen, dass a − b = a + ( −1) b .
Länge
Die Länge , der Betrag oder die Norm des Vektors a wird mit ‖ a ‖ oder, seltener, mit | a | bezeichnet, was nicht mit dem Absolutbetrag (einer skalaren "Norm") verwechselt werden darf .
Die Länge des Vektors a kann mit der euklidischen Norm berechnet werden .

Dies ist eine Konsequenz des Satzes von Pythagoras , da die Basisvektoren e 1 , e 2 , e 3 orthogonale Einheitsvektoren sind.
Dies entspricht zufällig der Quadratwurzel des Skalarprodukts des Vektors mit sich selbst, das weiter unten erläutert wird:

Einheitsvektor

Ein Einheitsvektor ist ein Vektor der Länge eins; normalerweise dienen Einheitsvektoren lediglich zur Angabe der Richtung. Ein Vektor beliebiger Länge kann durch seine Länge geteilt werden, um einen Einheitsvektor zu erhalten. [ 15 ] Dies wird als Normalisierung eines Vektors bezeichnet. Ein Einheitsvektor wird oft mit einem Hut ( â) gekennzeichnet .
Um einen Vektor a = ( a 1 , a 2 , a 3 ) zu normalisieren , skaliert man den Vektor mit dem Kehrwert seiner Länge ‖ a ‖. Das heißt:

Nullvektor
Der Nullvektor ist ein Vektor der Länge null. In Koordinaten ausgedrückt lautet er (0, 0, 0) und wird üblicherweise mit 0 , 0 oder einfach 0 bezeichnet. Im Gegensatz zu allen anderen Vektoren hat er eine beliebige oder unbestimmte Richtung und kann nicht normiert werden (d. h., es gibt keinen Einheitsvektor, der ein Vielfaches des Nullvektors ist). Die Summe des Nullvektors mit einem beliebigen Vektor a ist a (d. h. 0 + a = a ).

Punktprodukt
Das Skalarprodukt zweier Vektoren a und b (manchmal auch inneres Produkt genannt , oder, da sein Ergebnis ein Skalar ist, Skalarprodukt ) wird mit a ∙ b bezeichnet und ist wie folgt definiert:

Dabei ist θ das Maß des Winkels zwischen a und b (siehe trigonometrische Funktionen für eine Erklärung des Kosinus). Geometrisch bedeutet dies, dass a und b mit einem gemeinsamen Startpunkt gezeichnet werden und anschließend die Länge von a mit der Länge derjenigen Komponente von b multipliziert wird , die in dieselbe Richtung wie a zeigt .
Das Skalarprodukt kann auch als die Summe der Produkte der Komponenten jedes Vektors definiert werden.

Kreuzprodukt
Das Kreuzprodukt (auch Vektorprodukt oder äußeres Produkt genannt ) ist nur in drei oder sieben Dimensionen sinnvoll. Es unterscheidet sich vom Skalarprodukt hauptsächlich dadurch, dass das Ergebnis des Kreuzprodukts zweier Vektoren selbst ein Vektor ist. Das Kreuzprodukt, bezeichnet als a × b , ist ein Vektor, der senkrecht zu a und b steht und wie folgt definiert ist:

Dabei ist θ das Maß des Winkels zwischen a und b , und n ist ein Einheitsvektor, der senkrecht zu a und b steht und somit ein rechtshändiges System vervollständigt . Die Rechtshändigkeitsbedingung ist notwendig, da es zwei Einheitsvektoren gibt, die senkrecht zu a und b stehen , nämlich n und (−n ) .

Das Kreuzprodukt a × b ist so definiert, dass a , b und a × b ebenfalls ein rechtshändiges System bilden (obwohl a und b nicht notwendigerweise orthogonal sind ). Dies ist die Rechte-Hand-Regel .
Die Länge von a × b kann als die Fläche des Parallelogramms interpretiert werden, das die Seitenlängen a und b hat.
Das Kreuzprodukt kann geschrieben werden als

Bei beliebiger Wahl der räumlichen Orientierung (d. h. unter Berücksichtigung sowohl linkshändiger als auch rechtshändiger Koordinatensysteme) ist das Kreuzprodukt zweier Vektoren ein Pseudovektor anstelle eines Vektors (siehe unten).
Skalar-Tripelprodukt
Das skalare Tripelprodukt (auch Boxprodukt oder gemischtes Tripelprodukt genannt ) ist eigentlich kein neuer Operator, sondern eine Möglichkeit, die beiden anderen Multiplikationsoperatoren auf drei Vektoren anzuwenden. Das skalare Tripelprodukt wird manchmal mit ( a b c ) bezeichnet und wie folgt definiert:

Es hat drei Hauptanwendungen. Erstens entspricht der Betrag des Quaderprodukts dem Volumen des Parallelepipeds , dessen Kanten durch die drei Vektoren definiert sind. Zweitens ist das skalare Tripelprodukt genau dann null, wenn die drei Vektoren linear abhängig sind . Dies lässt sich leicht beweisen, da die drei Vektoren nur dann kein Volumen bilden, wenn sie alle in derselben Ebene liegen. Drittens ist das Quaderprodukt genau dann positiv, wenn die drei Vektoren a , b und c rechtshändig sind.
In Komponenten ( bezüglich einer rechtshändigen orthonormalen Basis ), wenn man die drei Vektoren als Zeilen (oder Spalten, aber in der gleichen Reihenfolge) betrachtet, ist das skalare Tripelprodukt einfach die Determinante der 3-mal-3- Matrix, die die drei Vektoren als Zeilen hat.

Das skalare Tripelprodukt ist linear in allen drei Einträgen und antisymmetrisch im folgenden Sinne:

Umrechnung zwischen mehreren kartesischen Basen
Alle bisherigen Beispiele behandelten Vektoren, die mithilfe derselben Basis, nämlich der e-Basis {e₁, e₂, e₃}, ausgedrückt wurden . Ein Vektor kann jedoch mithilfe beliebig vieler verschiedener Basen ausgedrückt werden, die nicht notwendigerweise zueinander ausgerichtet sind, und bleibt dennoch derselbe Vektor. In der e- Basis wird ein Vektor a per Definition wie folgt ausgedrückt:

Die Skalarkomponenten in der e- Basis sind definitionsgemäß

In einer anderen orthonormalen Basis n = { n 1 , n 2 , n 3 }, die nicht notwendigerweise mit e übereinstimmt , wird der Vektor a wie folgt ausgedrückt:

und die Skalarkomponenten in der n- Basis sind per Definition,

Die Werte von p , q , r und u , v , w stehen in einem solchen Verhältnis zu den Einheitsvektoren, dass die resultierende Vektorsumme in beiden Fällen exakt dem physikalischen Vektor a entspricht . Häufig treten Vektoren auf, die in Bezug auf unterschiedliche Basen bekannt sind (beispielsweise eine Basis, die an der Erde fixiert ist, und eine zweite Basis, die an einem fahrenden Fahrzeug fixiert ist). In solchen Fällen ist es notwendig, eine Methode zur Umrechnung zwischen den Basen zu entwickeln, um grundlegende Vektoroperationen wie Addition und Subtraktion durchführen zu können. Eine Möglichkeit, u , v , w durch p , q , r auszudrücken , besteht darin, Spaltenmatrizen zusammen mit einer Richtungskosinusmatrix zu verwenden , die die Information enthält, welche die beiden Basen verknüpft. Ein solcher Ausdruck kann durch Einsetzen der obigen Gleichungen gebildet werden.

Die Verteilung der Punktmultiplikation ergibt

Ersetzt man jedes Skalarprodukt durch einen eindeutigen Skalar, erhält man

und diese Gleichungen können als eine einzige Matrixgleichung ausgedrückt werden

Diese Matrixgleichung verknüpft die Skalarkomponenten von a in der n- Basis ( u , v und w ) mit denen in der e- Basis ( p , q und r ). Jedes Matrixelement c <sub>jk</sub> ist der Richtungskosinus, der n<sub> j </sub> mit e<sub> k </sub> verknüpft . [ 20 ] Der Begriff Richtungskosinus bezeichnet den Kosinus des Winkels zwischen zwei Einheitsvektoren, der auch gleich ihrem Skalarprodukt ist . [ 20 ] Daher gilt:

Bezeichnet man e₁, e₂, e₃ gemeinsam als e - Basis und n₁ , n₂, n₃ als n - Basis , so wird die Matrix , die alle c<sub>jk</sub> enthält, als „ Transformationsmatrix von e nach n “ oder „ Rotationsmatrix von e nach n “ ( da sie als Rotation eines Vektors von einer Basis in eine andere verstanden werden kann) oder „Richtungskosinusmatrix von e nach n “ [ 20 ] (da sie Richtungskosinus enthält) bezeichnet. Die Eigenschaften einer Rotationsmatrix sind so beschaffen, dass ihre Inverse gleich ihrer Transponierten ist . Dies bedeutet, dass die „Rotationsmatrix von e nach n “ die Transponierte der „Rotationsmatrix von n nach e “ ist.
Die Eigenschaften einer Richtungskosinusmatrix C sind: [ 21 ]
- Die Determinante ist Eins, |C| = 1;
- Das Inverse ist gleich der Transponierten;
- Die Zeilen und Spalten sind orthogonale Einheitsvektoren, daher ist ihr Skalarprodukt null.
Der Vorteil dieser Methode besteht darin, dass eine Richtungskosinusmatrix in der Regel unabhängig durch Verwendung von Euler-Winkeln oder eines Quaternions zur Verknüpfung der beiden Vektorbasen erhalten werden kann, sodass die Basisumwandlungen direkt durchgeführt werden können, ohne dass alle oben beschriebenen Skalarprodukte berechnet werden müssen.
Durch die Anwendung mehrerer aufeinanderfolgender Matrixmultiplikationen kann jeder Vektor in jeder Basis ausgedrückt werden, sofern die Menge der Richtungskosinusse bekannt ist, die die aufeinanderfolgenden Basen miteinander verknüpfen. [ 20 ]
Andere Dimensionen
Mit Ausnahme des Kreuz- und Dreifachprodukts lassen sich die obigen Formeln auf zwei und höhere Dimensionen verallgemeinern. Beispielsweise lässt sich die Addition in zwei Dimensionen zu und in vier Dimensionen zu verallgemeinern.


Das Kreuzprodukt lässt sich nicht ohne Weiteres auf andere Dimensionen verallgemeinern, das eng verwandte äußere Produkt hingegen schon; sein Ergebnis ist ein Bivektor . In zwei Dimensionen ist dies einfach ein Pseudoskalar.

Ein siebendimensionales Kreuzprodukt ist dem Kreuzprodukt insofern ähnlich, als sein Ergebnis ein Vektor ist, der orthogonal zu den beiden Argumenten ist; es gibt jedoch keine natürliche Möglichkeit, eines der möglichen Produkte auszuwählen.
Physik
Vektoren haben viele Anwendungen in der Physik und anderen Wissenschaften.
Länge und Einheiten
In abstrakten Vektorräumen hängt die Länge des Pfeils von einer dimensionslosen Skala ab . Stellt er beispielsweise eine Kraft dar, hat die „Skala“ die physikalische Dimension Länge/Kraft. Daher herrscht typischerweise eine einheitliche Skala für Größen gleicher Dimension; andernfalls können die Skalenverhältnisse variieren. Werden beispielsweise „1 Newton“ und „5 m“ jeweils mit einem 2 cm langen Pfeil dargestellt, betragen die Skalen 1 m:50 N bzw. 1:250. Die gleiche Länge von Vektoren unterschiedlicher Dimension ist nur dann von Bedeutung, wenn dem dargestellten System eine Proportionalitätskonstante inhärent ist. Auch die Länge eines Einheitsvektors (der Dimension Länge, nicht Länge/Kraft usw.) ist nicht koordinatensystemunabhängig.
Vektorwertige Funktionen
In der Physik und Mathematik ist es häufig so, dass sich ein Vektor mit der Zeit verändert, d. h. er hängt von einem Zeitparameter t ab . Beispielsweise beschreibt r als Ortsvektor eines Teilchens dessen Bahn. Vektorwertige Funktionen lassen sich durch Differenzieren bzw. Integrieren der Vektorkomponenten differenzieren und integrieren , und viele der bekannten Regeln der Analysis gelten auch für die Ableitung und das Integral vektorwertiger Funktionen.
Position, Geschwindigkeit und Beschleunigung
Die Position eines Punktes x = ( x 1 , x 2 , x 3 ) im dreidimensionalen Raum kann als Ortsvektor dargestellt werden , dessen Basispunkt der Ursprung ist. Der Ortsvektor hat die Dimension der Länge .

Gegeben seien zwei Punkte x = ( x₁ , x₂ , x₃ ) und y = ( y₁ , y₂ , y₃ ) . Ihre Verschiebung ist ein Vektor , der die Position von y relativ zu x angibt . Die Länge dieses Vektors entspricht der geradlinigen Entfernung zwischen x und y . Die Verschiebung hat die Dimension einer Länge.

Die Geschwindigkeit v eines Punktes oder Teilchens ist ein Vektor, dessen Länge die Schnelligkeit angibt . Bei konstanter Geschwindigkeit ist die Position zum Zeitpunkt t gleich x₀, wobei x₀ die Position zum Zeitpunkt t = 0 ist. Die Geschwindigkeit ist die zeitliche Ableitung der Position. Ihre Dimension ist Länge/Zeit.

Die Beschleunigung a eines Punktes ist ein Vektor, der die zeitliche Ableitung der Geschwindigkeit darstellt. Seine Dimensionen sind Länge/ Zeit² .
Kraft, Energie, Arbeit
Die Kraft ist ein Vektor mit den Dimensionen Masse×Länge/Zeit² ( N ms⁻² ) und das zweite Newtonsche Gesetz ist die Skalarmultiplikation.

Arbeit ist das Skalarprodukt aus Kraft und Weg.

Vektoren, Pseudovektoren und Transformationen
Eine alternative Charakterisierung euklidischer Vektoren, insbesondere in der Physik, beschreibt sie als Listen von Größen, die sich unter einer Koordinatentransformation auf bestimmte Weise verhalten . Ein kontravarianter Vektor muss Komponenten besitzen, die sich bei einem Basiswechsel „entgegengesetzt zur Basis“ transformieren . Der Vektor selbst ändert sich bei einer Basistransformation nicht; stattdessen kompensieren die Komponenten des Vektors die Basisänderung. Anders ausgedrückt: Würden die Bezugsachsen (und die daraus abgeleitete Basis) in eine Richtung gedreht, würde sich die Komponentendarstellung des Vektors in die entgegengesetzte Richtung drehen, um denselben Vektor zu erzeugen. Würden die Bezugsachsen hingegen in eine Richtung gestreckt, würden sich die Komponenten des Vektors kompensatorisch verringern. Mathematisch ausgedrückt: Wenn die Basis eine Transformation erfährt, die durch eine invertierbare Matrix M beschrieben wird , sodass ein Koordinatenvektor x in x ′ = Mx transformiert wird , dann muss ein kontravarianter Vektor v analog durch v ′ = Mv transformiert werden . Diese wichtige Anforderung unterscheidet einen kontravarianten Vektor von jedem anderen Tripel physikalisch sinnvoller Größen. Besteht beispielsweise v aus den x- , y- und z -Komponenten der Geschwindigkeit , so ist v ein kontravarianter Vektor: Werden die Raumkoordinaten gestreckt, gedreht oder verdreht, verändern sich die Geschwindigkeitskomponenten entsprechend. Ein Tripel aus Länge, Breite und Höhe eines Quaders könnte hingegen die drei Komponenten eines abstrakten Vektors bilden. Dieser Vektor wäre jedoch nicht kontravariant, da sich Länge, Breite und Höhe des Quaders bei einer Drehung nicht verändern. Beispiele für kontravariante Vektoren sind Verschiebung , Geschwindigkeit , elektrisches Feld , Impuls , Kraft und Beschleunigung .

In der Sprache der Differentialgeometrie entspricht die Forderung, dass sich die Komponenten eines Vektors gemäß derselben Koordinatentransformationsmatrix transformieren, der Definition eines kontravarianten Vektors als Tensor vom kontravarianten Rang eins. Alternativ wird ein kontravarianter Vektor als Tangentenvektor definiert , und die Regeln für die Transformation eines kontravarianten Vektors ergeben sich aus der Kettenregel .
Manche Vektoren verhalten sich wie kontravariante Vektoren, nur dass sie bei der Spiegelung ihr Vorzeichen ändern und ein Minuszeichen erhalten. Eine Transformation, die die Rechts- in die Linkshändigkeit umkehrt, wie es ein Spiegel tut, wird als Änderung der Raumorientierung bezeichnet . Ein Vektor, der bei einer Änderung der Raumorientierung ein Minuszeichen erhält, wird Pseudovektor oder Axialvektor genannt. Gewöhnliche Vektoren werden manchmal auch als wahre Vektoren oder Polarvektoren bezeichnet, um sie von Pseudovektoren zu unterscheiden. Pseudovektoren treten am häufigsten als Kreuzprodukt zweier gewöhnlicher Vektoren auf.
Ein Beispiel für einen Pseudovektor ist die Winkelgeschwindigkeit . Fährt man ein Auto und blickt nach vorn, zeigt der Winkelgeschwindigkeitsvektor jedes Rades nach links. Spiegelt man die Welt in einem Spiegel, sodass die linke und rechte Seite des Autos vertauscht werden, zeigt die Spiegelung dieses Winkelgeschwindigkeitsvektors nach rechts, der tatsächliche Winkelgeschwindigkeitsvektor des Rades jedoch weiterhin nach links, was dem Minuszeichen entspricht. Weitere Beispiele für Pseudovektoren sind Magnetfeld , Drehmoment oder allgemein jedes Kreuzprodukt zweier (echter) Vektoren.
Diese Unterscheidung zwischen Vektoren und Pseudovektoren wird oft ignoriert, ist aber bei der Untersuchung von Symmetrieeigenschaften wichtig .
Siehe auch
- Affiner Raum , der zwischen Vektoren und Punkten unterscheidet
- Bankettfläche
- Clifford-Algebra
- Komplexe Zahl
- Koordinatensystem
- Kovarianz und Kontravarianz von Vektoren
- Vierervektor , ein nichteuklidischer Vektor im Minkowski-Raum (d. h. vierdimensionale Raumzeit), wichtig in der Relativitätstheorie
- Funktionsraum
- Grassmanns Ausdehnungslehre
- Hilbertraum
- Normalenvektor
- Nullvektor
- Parität (Physik)
- Position (Geometrie)
- Pseudovektor
- Quaternion
- Tangential- und Normalkomponenten (eines Vektors)
- Tensor
- Einheitsvektor
- Vektor-Bundle
- Vektorrechnung
- Vektornotation
- Vektorwertige Funktion
Anmerkungen
- ^ Ivanov 2001
- ^ Heinbockel 2001
- ^ Itô 1993 , p. 1678; Pedoe 1988
- ^ Lateinisch: vectus , Partizip Perfekt von vehere , „tragen“, veho = „ich trage“. Zur historischen Entwicklung des Wortes Vektor siehe „Vektor n. “ Oxford English Dictionary (Online-Ausgabe). Oxford University Press.(Abonnement oder Mitgliedschaft in einer teilnehmenden Institution erforderlich.) und Jeff Miller. „Früheste bekannte Verwendungen einiger mathematischer Begriffe“ . Abgerufen am 25.05.2007 .
- ^ The Oxford English Dictionary (2. Aufl.). London: Clarendon Press. 2001. ISBN 9780195219425Die
- ^ a b "Vektor | Definition & Fakten" . Encyclopedia Britannica . Abgerufen am 19.08.2020 .
- ^ a b c d „Vektoren“ . www.mathsisfun.com . Abgerufen am 19.08.2020 .
- ^ Weisstein, Eric W. „Vektor“ . mathworld.wolfram.com . Abgerufen am 19.08.2020 .
- ^ a b c d Michael J. Crowe , Geschichte der Vektoranalysis ; siehe auch seine Vorlesungsskripte (PDF) . Archiviert vom Original (PDF) am 26. Januar 2004. Abgerufen am 4. September 2010 .zum Thema.
- ^ WR Hamilton (1846) London, Edinburgh & Dublin Philosophical Magazine 3. Serie 29 27
- ^ Itô 1993 , S. 1678
- ^ Früher bekannt als lokalisierter Vektor . Siehe Lang 1986 , S. 9.
- ^ Greenberg, Marvin Jay (1974). Euklidische und nichteuklidische Geometrien: Entwicklung und Geschichte . San Francisco: WH Freeman. ISBN 0-7167-0454-4Die
- In einigen älteren Texten wird das Paar ( A , B ) als gebundener Vektor bezeichnet, und seine Äquivalenzklasse wird als freier Vektor bezeichnet .
- ^ a b "1.1: Vektoren" . Mathematics LibreTexts . 07.11.2013 . Abgerufen am 19.08.2020 .
- ^ „Thermodynamik und Differentialformen“ . Archiviert vom Original am 03.11.2023 . Abgerufen am 04.09.2010 .
- ^ Gibbs, JW (1901). Vektoranalysis: Ein Lehrbuch für Studenten der Mathematik und Physik, basierend auf den Vorlesungen von J. Willard Gibbs , herausgegeben von E.B. Wilson, Charles Scribner's Sons, New York, S. 15: „Jeder Vektor r, der in einer Ebene mit zwei nicht kollinearen Vektoren a und b liegt, kann in zwei Komponenten zerlegt werden, die jeweils parallel zu a und b verlaufen. Diese Zerlegung kann durch Konstruktion des Parallelogramms … erreicht werden.“
- ^ „Physik-Department der Universität Guelph, „Drehmoment und Winkelbeschleunigung“" . Archiviert vom Original am 22.01.2007 . Abgerufen am 05.01.2007 .
- ^ a b c Harris, John W.; Stöcker, Horst (1998). Handbook of mathematics and computational science . Birkhäuser. Kapitel 6, S. 332. ISBN 0-387-94746-9Die
- ^ a b c d Kane & Levinson 1996 , S. 20–22
- ^ Rogers, Robert M. (2007). Angewandte Mathematik in integrierten Navigationssystemen (3. Aufl.). Reston, Va.: American Institute of Aeronautics and Astronautics. ISBN 9781563479274OCLC 652389481 .
Referenzen
Mathematische Behandlungen
- Apostol, Tom (1967). Analysis . Band 1: Analysis einer Variablen mit einer Einführung in die Lineare Algebra. Wiley. ISBN 978-0-471-00005-1Die
- Apostol, Tom (1969). Analysis . Band 2: Mehrdimensionale Analysis und Lineare Algebra mit Anwendungen. Wiley. ISBN 978-0-471-00007-5Die
- Heinbockel, JH (2001), Einführung in die Tensorrechnung und Kontinuumsmechanik , Trafford Publishing, ISBN 1-55369-133-4Die
- Itô, Kiyosi (1993), Encyclopedic Dictionary of Mathematics (2. Aufl.), MIT Press , ISBN 978-0-262-59020-4Die
- Ivanov, AB (2001) [1994], „Vektor“ , Enzyklopädie der Mathematik , EMS PressDie
- Kane, Thomas R.; Levinson, David A. (1996), Dynamics Online , Sunnyvale, Kalifornien: OnLine DynamicsDie
- Lang, Serge (1986). Einführung in die Lineare Algebra (2. Aufl.). Springer. ISBN 0-387-96205-0Die
- Pedoe, Daniel (1988). Geometrie: Ein umfassender Kurs . Dover. ISBN 0-486-65812-0Die
Physikalische Behandlungen
- Aris, R. (1990). Vektoren, Tensoren und die Grundgleichungen der Strömungsmechanik . Dover. ISBN 978-0-486-66110-0Die
- Feynman, Richard ; Leighton, R.; Sands, M. (2005). „Kapitel 11“. Die Feynman-Vorlesungen über Physik . Band I (2. Aufl.). Addison Wesley. ISBN 978-0-8053-9046-9Die
Externe Links
- „Vektor“ , Enzyklopädie der Mathematik , EMS Press , 2001 [1994]
- Online-Vektoridentitäten ( PDF )
- Einführung in Vektoren – Eine konzeptionelle Einführung ( angewandte Mathematik )